Unitree G1 × Gemini Argon實驗程式碼已隨Apache-2.0發布
EmplifAI有限公司在Apache-2.0許可下發布了連接Unitree G1和Gemini Argon的實驗代碼「G1/ARGON」。這是一個公共實驗,共享 LLM 代理和實際機器控制之間的連接,以及再現步驟、約束和視訊。
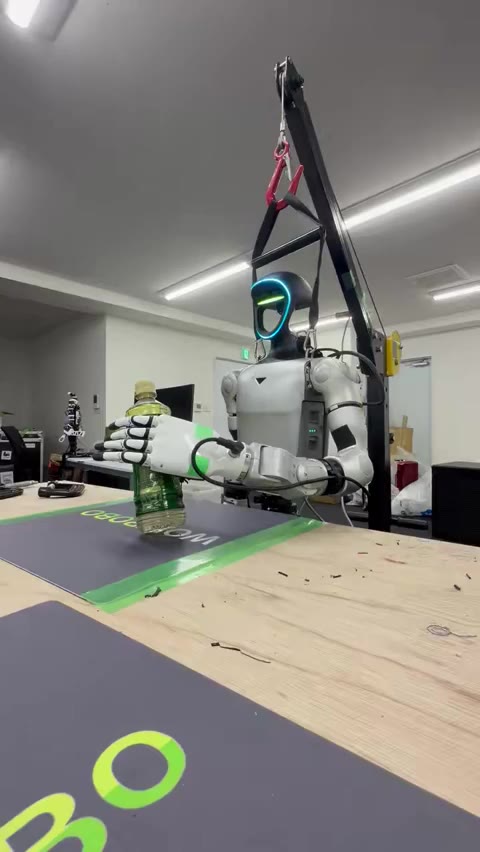
實機影片:直立運輸瓶子
使用由懸吊裝置和 Inspire Hand 支撐的 Unitree G1 的左臂,我們進行了一項實驗,在該實驗中,我們舉起並搬運一個塑膠瓶,同時保持其直立。您可以在代表 Hiroyuki Osone 的 X 貼文中看到實際機器的影片。它不是不同環境中成功率或再現性的基準。
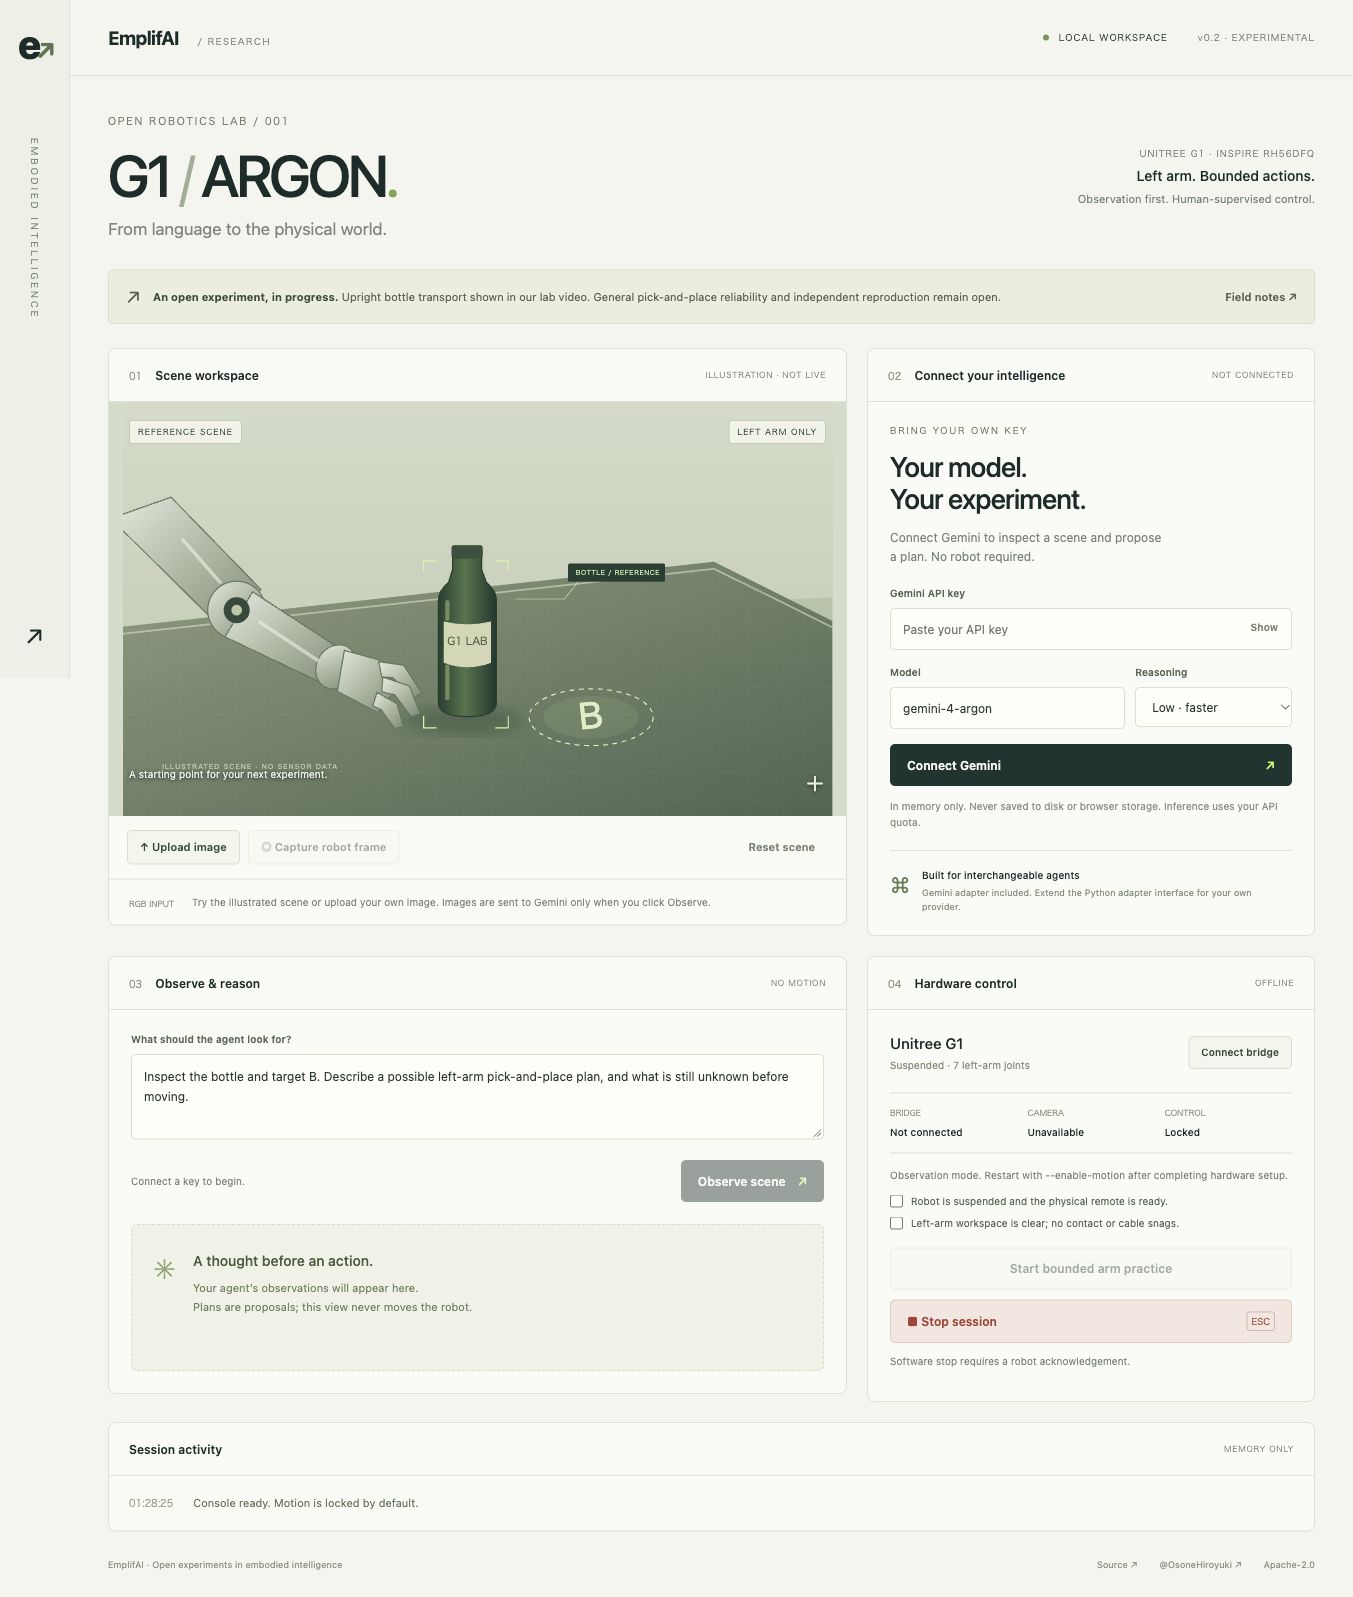
您可以使用自己的 API 金鑰嘗試英文 Web 控制台
使用單一 Python 啟動命令開啟本機 Web 應用程序,輸入 Gemini API 金鑰,然後嘗試影像辨識和計畫建議。無需機器人即可進行影像觀察,並且不會將 API 金鑰儲存在檔案或瀏覽器儲存中。實際機器控制需要單獨的硬體設定。
我們已經完成了什麼以及接下來我們將驗證什麼
公開版 Web 應用預設以觀察模式啟動。小幅左臂測試需要明確的硬體設定和操作員確認;公開控制台不啟動舊版抓取與放置巨集。相機與末端校準、抓取判定以及不同條件下的可重現性仍有待驗證。
我們有一個用於添加提供者的適配器接口,目前包括 Gemini 的實作。我們歡迎為支援其他代理商做出貢獻、使用記錄的影像進行評估以及在實際設備上複製的報告。
作為商業用途的開源
EmplifAI 的原創程式碼採用 Apache-2.0 授權條款發布,允許商業使用。外部 SDK、機器人模型與 API 服務仍適用各自的條款。貢獻者須加入 Signed-off-by 簽署資訊,以確認符合 DCO。本專案是 EmplifAI 的獨立專案,不代表硬體或模型提供方的認可或保證。
如果您正在考慮支援在實際機器上實施、自訂任務開發或聯合評估,請聯絡我們並提供目標機器和任務。