
什麼是物理人工智慧?有了實體的人工智慧開始在現實世界中發揮作用。
物理人工智慧是人工智慧的一個領域,它可以識別現實世界並透過移動身體來運作。與在螢幕上生成文字和圖像的人工智慧不同,它需要在具有物理規律和不確定性的現實中產生結果。 EmplifAI 正在透過開發我們自己的人形機器人 OpenShell 致力於該領域的社會實施。
諮詢物理AI開發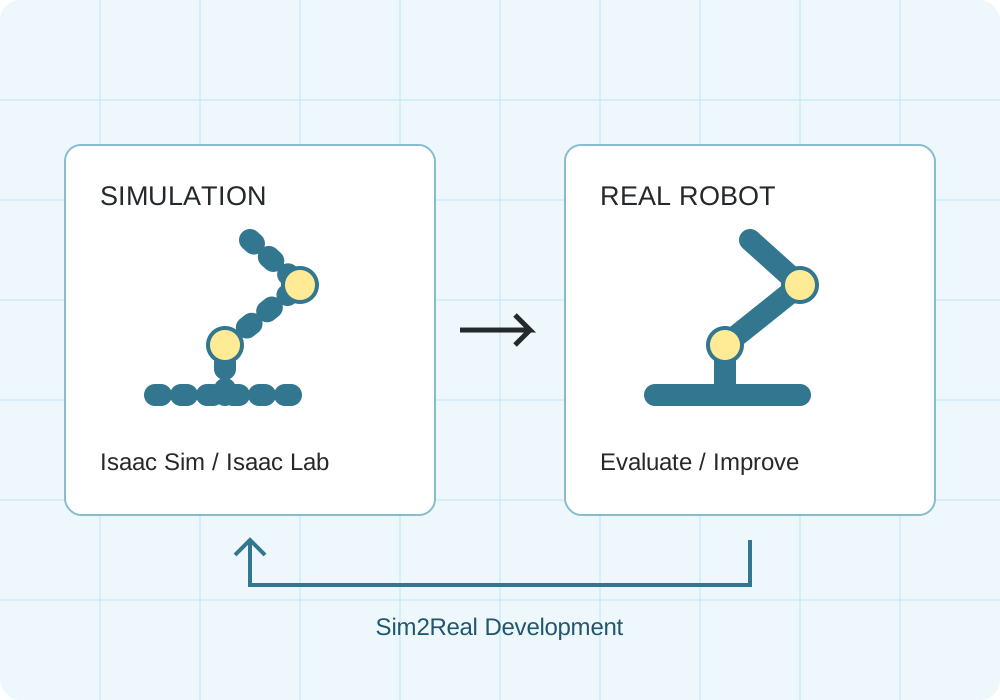
工廠/倉庫運輸模擬
Unitree G1
Isaac Sim 中的物理模擬驗證了雙手握住 0.25 kg 盒子,行走約 1.2 m,並將其放置在另一個平臺上的行為。這不是實際機器的影片。
RealMan RMC-AIDAL
我們握住一個假設的運輸箱的手柄,該運輸箱的機身尺寸為 30 x 20 x 20 cm,總重量為 10 kg,並驗證了用輪子運輸它約 1.2 m、將其放在支架上然後釋放的過程。這是實體模擬,修正了公共CAD模型的重心和接觸設置,並不保證實際機器的負載能力。
RealMan RMC-AIDAL:用雙臂運送 10 公斤箱
我們驗證了用雙手使用左右手柄握住一個假設的運輸箱,其機身尺寸為 30 x 40 x 20 cm,總重量為 10 kg,運輸約 1.2 m,並將其放置在支架上的操作。在運輸過程中,左右手的接觸和負載分配都會被記錄下來。這是實體模擬,修正了公共CAD模型的重心和接觸設置,並不保證實際機器的負載能力。
您也可以諮詢我們針對您的業務量身定製的模擬和演示實驗,例如補充貨架、供應零件箱和分類。
環境/盒子 3D 材質: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · 我們正在調整材質轉換、尺寸和顯示材質。
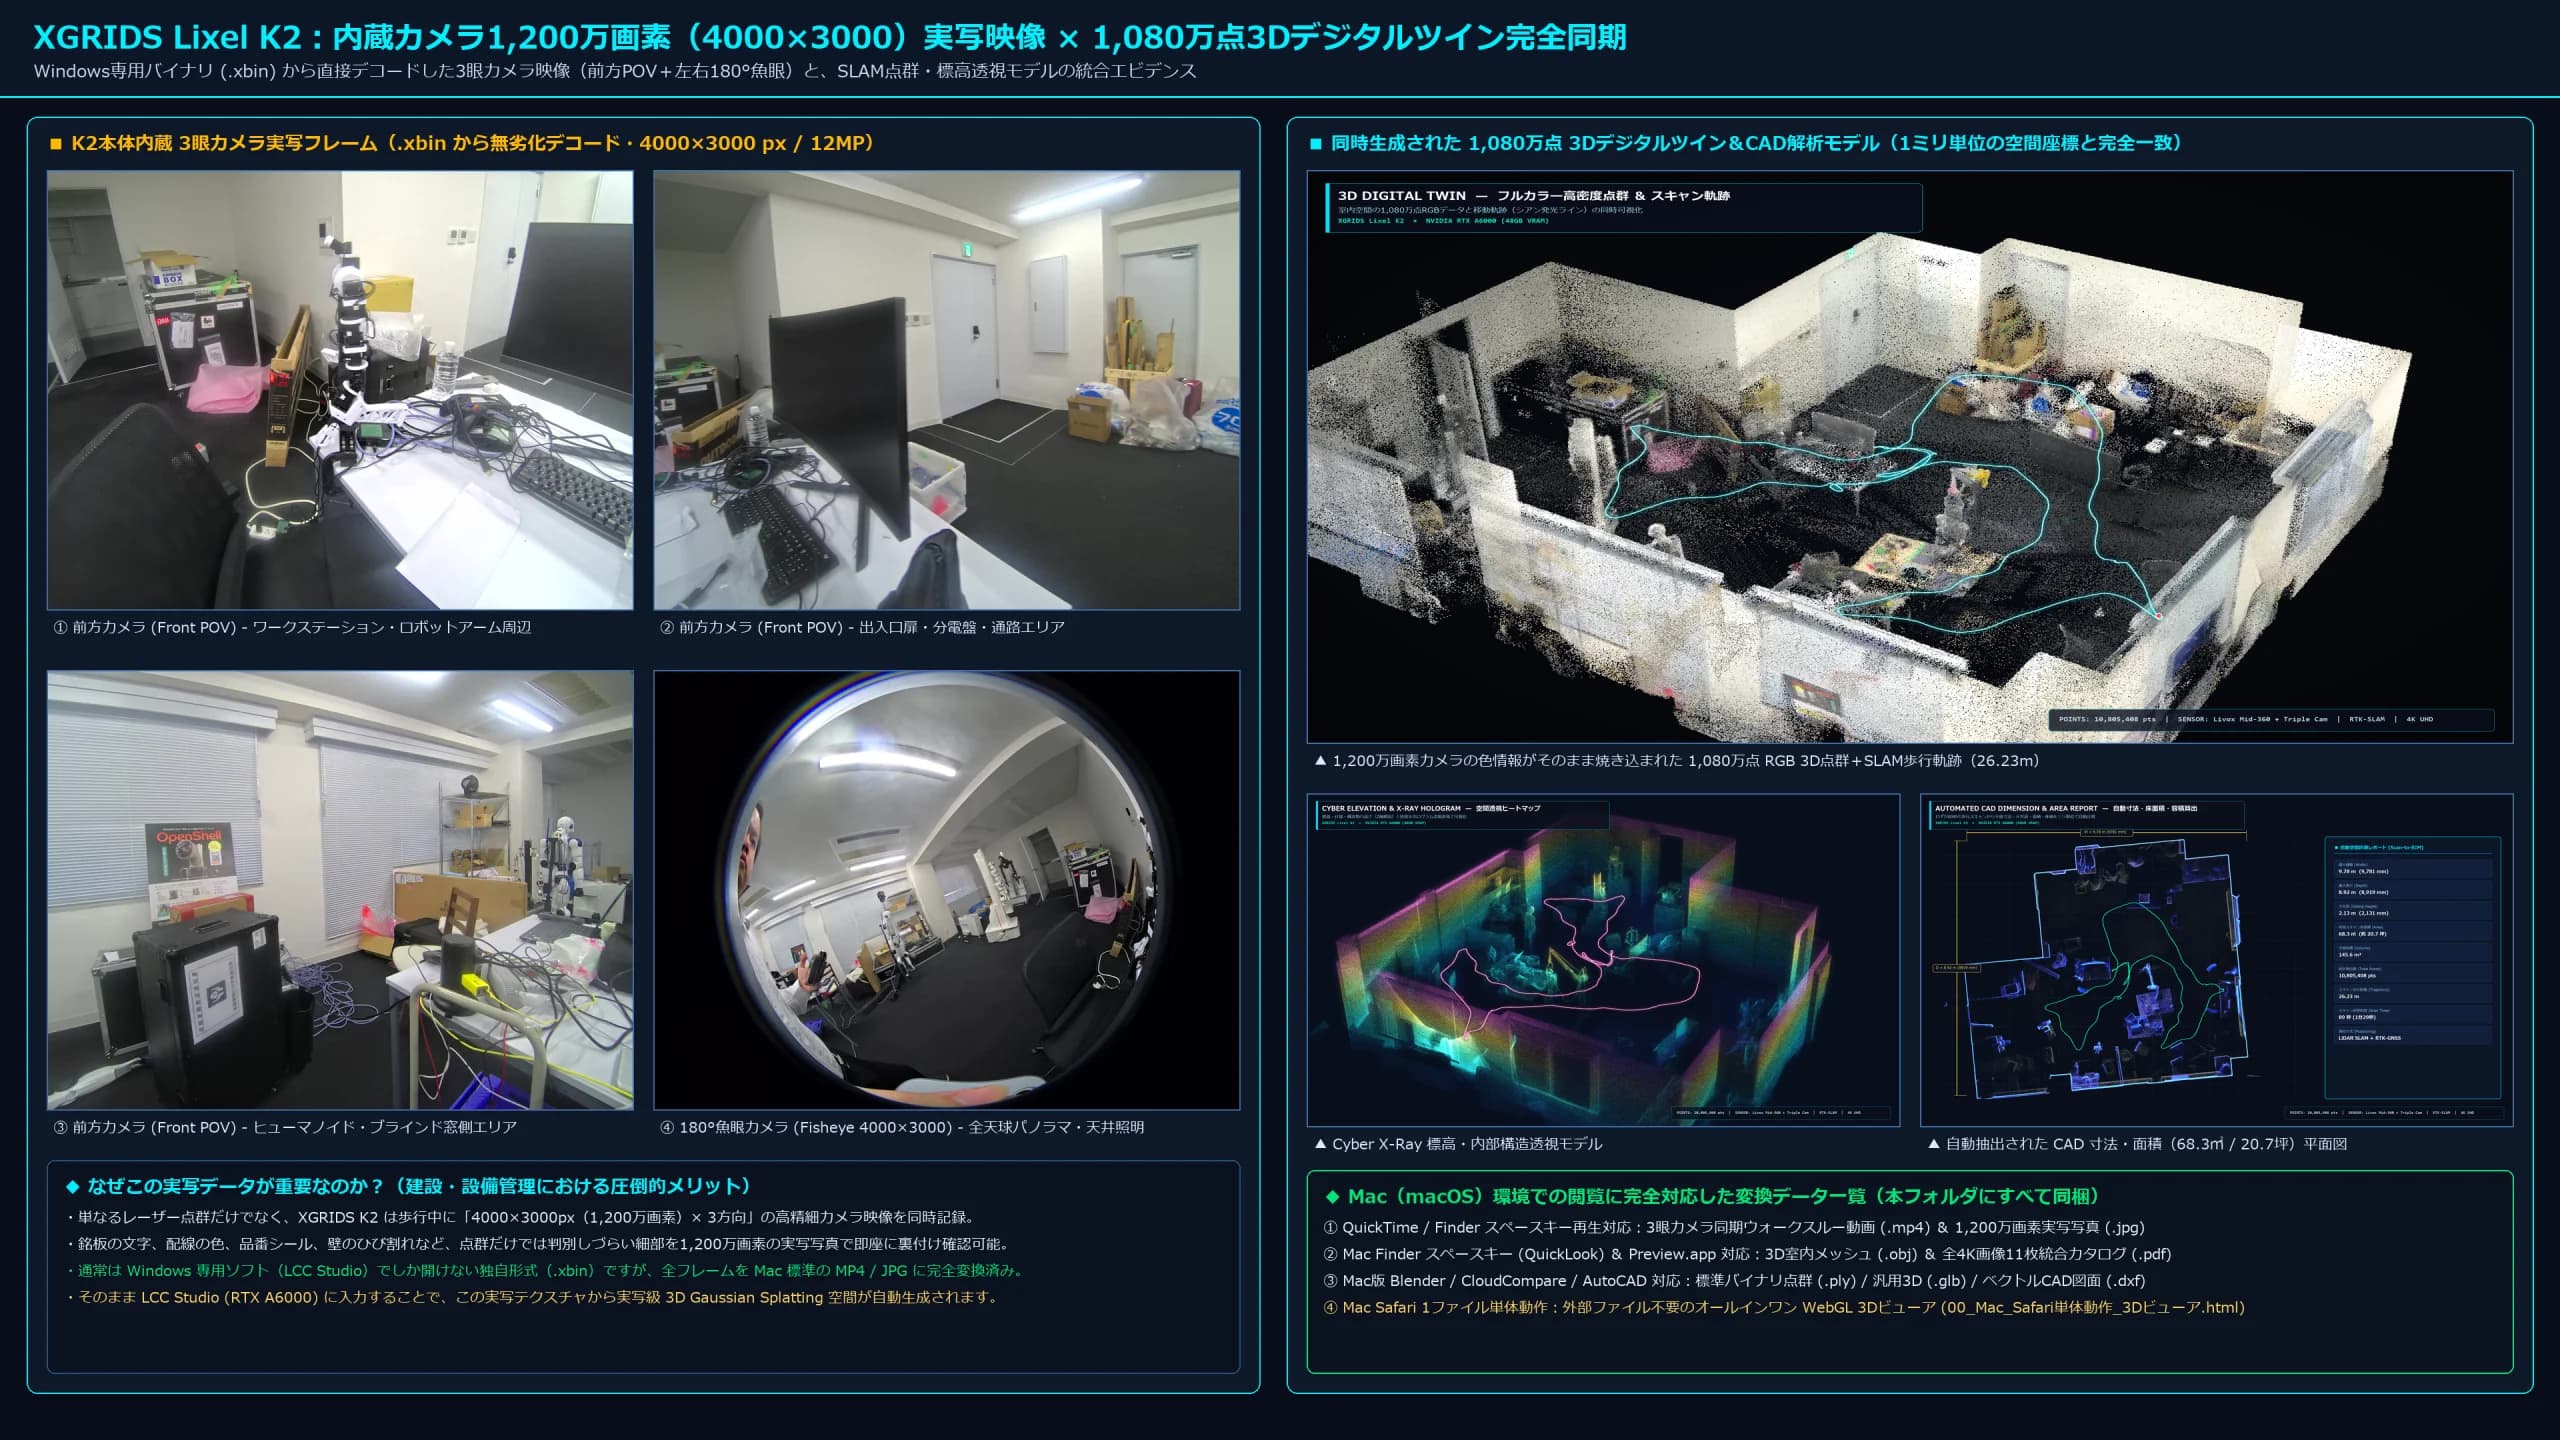
3D 數位孿生,具有 1080 萬個測量點,可在瀏覽器上 360° 移動
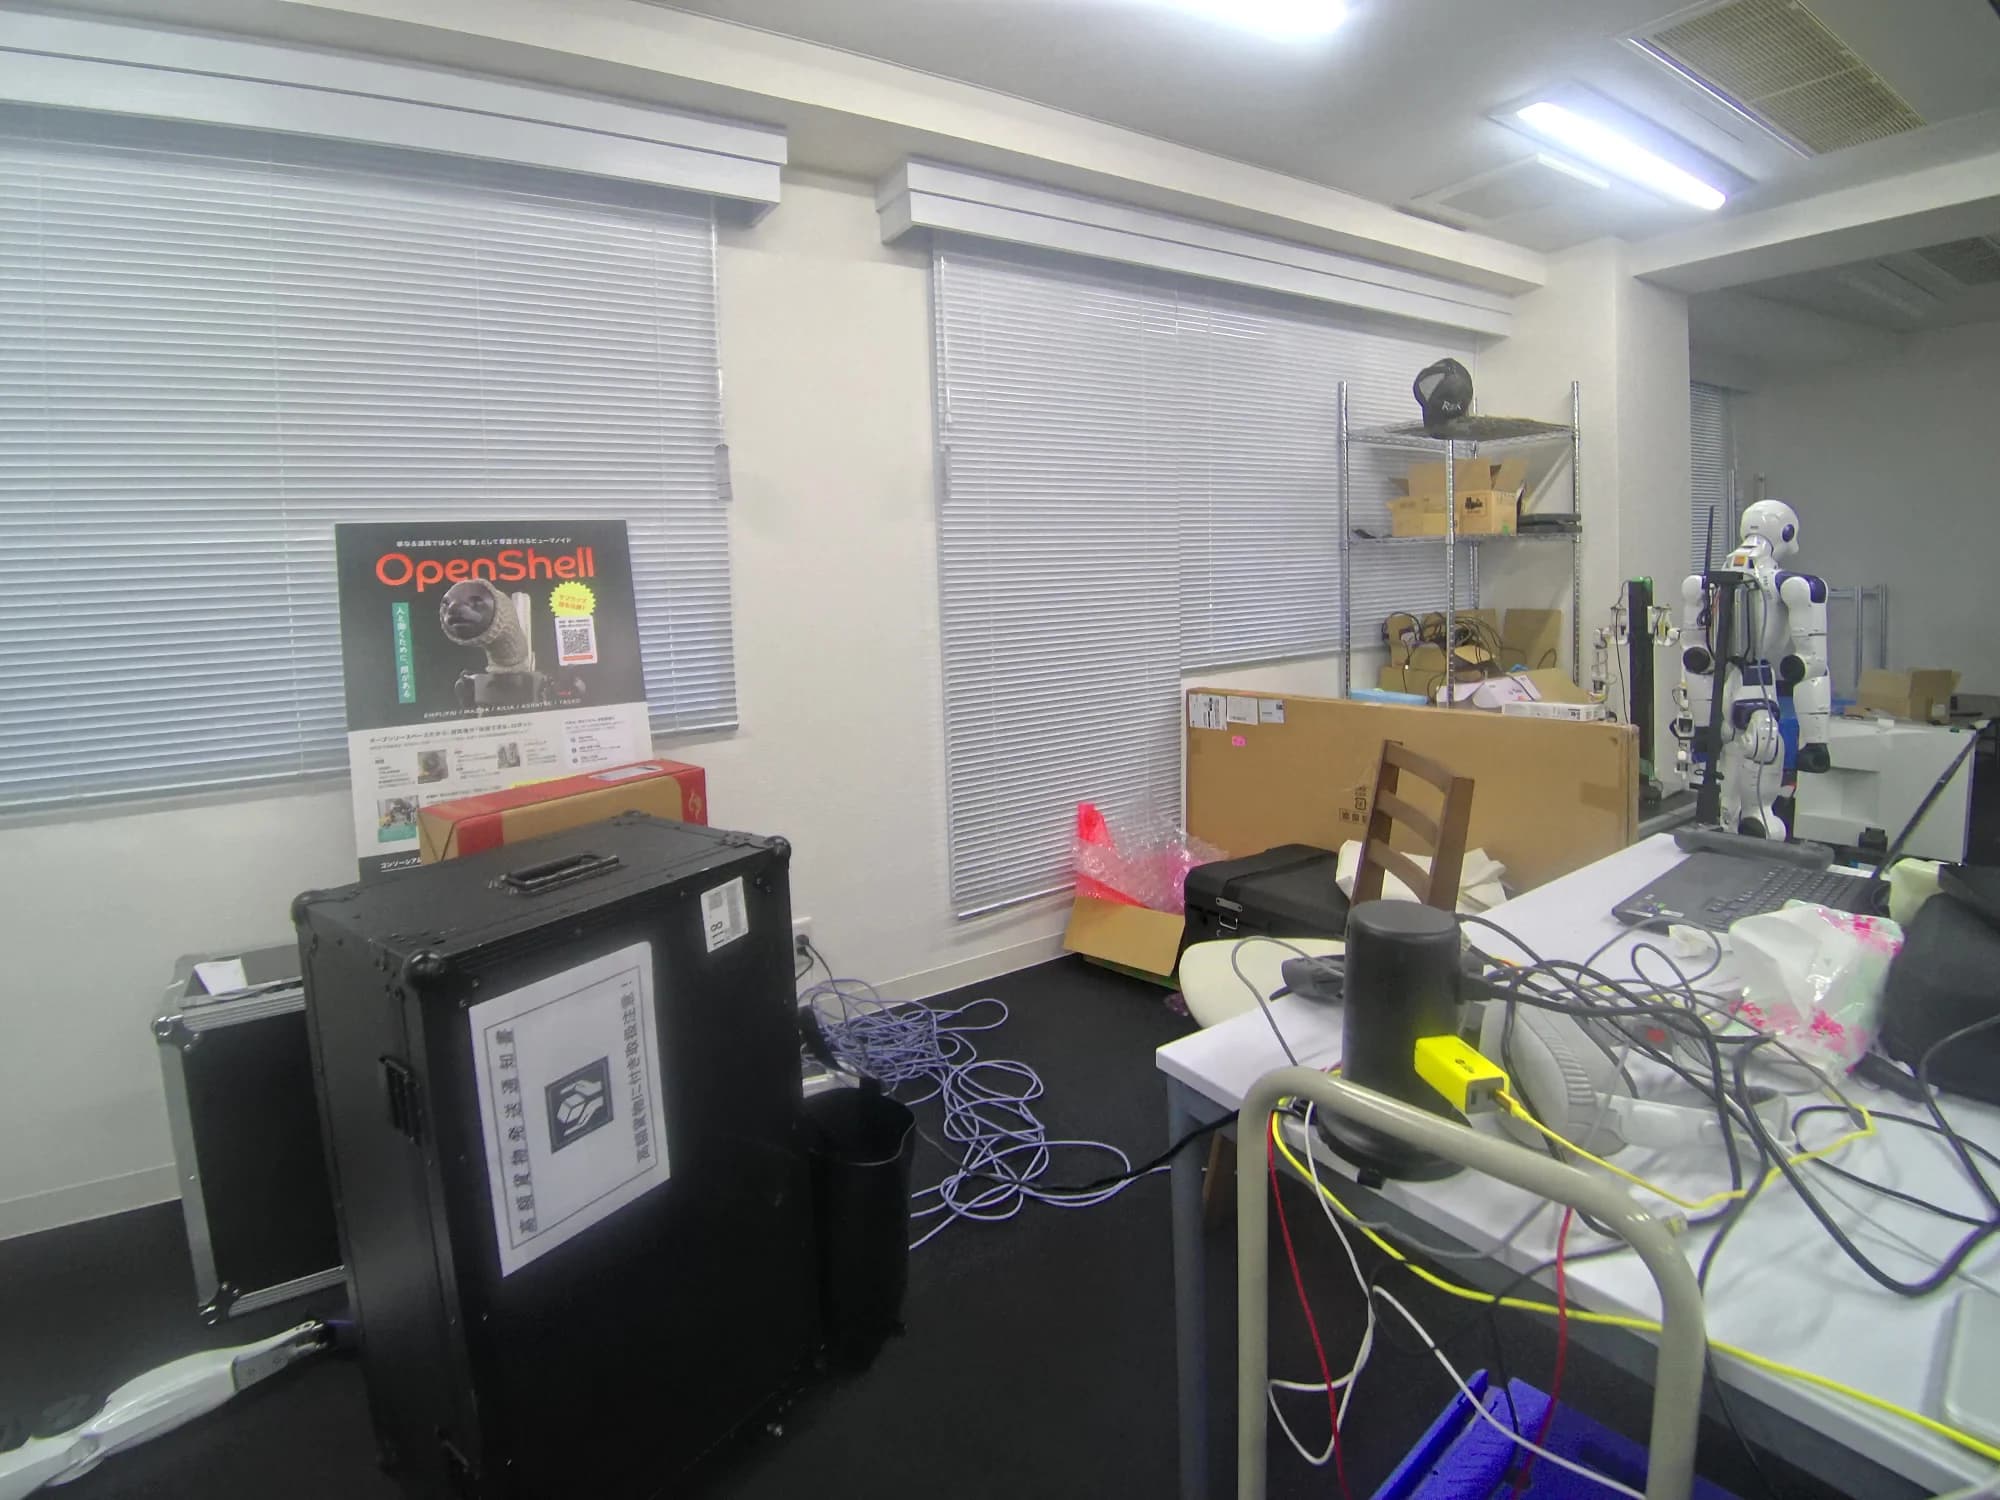
這是使用我們自己的 XGRIDS Lixel K2 在 EmplifAI 的機器人開發實驗室(Unitree G1 人形/雙臂機器人安裝環境)中行走僅 89 秒時測量的實際數據。除了可以透過拖曳或滑動滑鼠進行360°旋轉和縮放之外,您還可以體驗四種顯示模式之間的切換、天花板切片(橫斷面切割)以及現場跳至機器人安裝點的視點跳躍。
XGRIDS 3D空間資料×物理AI可以做什麼?
3D 掃描場地的最大價值不僅僅在於創建供人類查看的繪圖。透過將毫米級3D空間資料與EmplifAI的人形機器人(Unitree G1等)、雙臂機械手臂(OpenArm)、VLA模型和NVIDIA Isaac Sim環境結合,從機器人入門預診斷到虛擬訓練、自主運動和遠端控制,一切都將發生巨大變化。
89秒數字化真實空間,打造人形、雙臂機器人移動的虛擬驗證環境
即使在沒有圖紙的工廠、倉庫和研究設施中,您只需使用 XGRIDS Lixel K2 走動即可獲得整個房間的 3D 點雲和實景紋理。在EmplifAI實驗室的實際測量數據中,整個空間(68.3平方米,1080萬個點),包括窗邊的人形機器人(Unitree G1)和中心的雙臂機器人工作單元,僅用了89秒就轉換成了空間數據。透過將獲取的空間匯入 NVIDIA Isaac Sim 或 ROS 2 環境,您可以在將實際機器帶到現場之前運行步行路線、全身控制和抓取動作的模擬 (Real2Sim2Real)。
透過這種組合可以實現什麼
- 建造一個全尺寸的 3D 虛擬空間,人形機器人和 AMR 只需在現場走動即可運作和工作。
- NVIDIA Isaac Sim、USD、ROS 2的碰撞偵測模型與導航地圖轉換配合
- 直接反映現場夾具、工作臺、障礙物的機器人強化學習和模仿學習環境生成
觀看影片:從 89 秒的演練到創建具有 1080 萬點的 3D 空間
您可以在使用 XGRIDS Lixel K2 實際測量的實驗室空間的 360° 多模態分析視頻和透過雷射掃描創建的 1080 萬點空間構建視頻之間進行切換。
360°旋轉×3種模式連續變化(全綵RGB→網絡仰角→LiDAR X-Ray)
這是一段展示視頻,旋轉單次步行掃描(89 秒)生成的 1080 萬點 3D 空間數據,並以 360° 旋轉方式顯示,同時在三種模式之間無縫切換:真人全綵 RGB、按高度的網絡高程全息圖和基於激光反射強度的 X 射線透視。
一次掃描即可從多個角度展開的“4K空間分析/繪圖/檢查視覺化”
從所獲得的高密度 3D 資料到全綵點雲、立面全像圖、1m 網格建築正射圖、具有自動尺寸的 CAD 平面圖、地板不平整度和牆壁垂直度的毫米熱圖以及機器人交付間隙驗證,您可以開發適合您目的的分析視圖。點擊縮略圖進行切換,點擊圖片進行高分辨率放大。
 點選放大4K高清圖
4 分區多模態 3D 空間分析展示
根據一次掃描數據,可以同時開發四種模式:(1) 全綵 RGB 點雲、(2) 高程熱圖透視圖、(3) 1m 網格建築正投影圖和 (4) 橫斷面輪廓。空間的外觀、尺寸、結構一目瞭然。
物理AI的意義
物理人工智慧是一個術語,指的是透過身體來識別現實世界、做出決策和工作的人工智慧。它用攝影機和距離感測器捕捉周圍環境,決定下一步採取什麼行動,並移動手臂、輪子和腿來影響物體和人。如果換個說法,“有身體的人工智慧”,可能會更容易理解。
近年來它之所以迅速引起人們的關注,是因為大規模模型現在可以應用於機器人控制。到目前為止,機器人的動作必須由人類針對每項任務進行詳細編程。在實體人工智慧中,透過向人們展示他們正在做什麼來學習動作,或根據口頭指示產生動作變得更加現實。
然而,這個領域並不像產生人工智慧那麼容易。如果你正在生成句子,即使你得到一些奇怪的輸出,你也可以重寫它。真身無法重塑。如果您將東西掉落在其上,它可能會破裂,如果您撞到某人,則可能會很危險。物理AI的困難在於確保它在這種「不可逆轉」的情況下發揮作用。
與AI世代的差異
即使是相同的人工智慧,根據目標不同,所需的技術和評估方法也會有所不同。
所要處理的對像是現實。
一代AI的輸入和輸出都是數據。物理AI的輸出是物理運動,這取決於摩擦、重量、偏轉和滑動等條件。相同的指令不會每次都產生相同的結果。
失敗的成本很高
您可以重寫文本,但無法恢復遺失的內容。確保安全性和可重複性與效能同樣重要,甚至更重要。
訓練資料不足
與互聯網上提供的大量文字和圖像不同,您別無選擇,只能自己收集機器人運動數據。資料收集本身就是開發的重要組成部分。
不允許延誤
控制有固定的週期。如果反應遲緩,姿勢就會崩潰,動作就會失敗。平衡計算量和反應速度是設計限制。
評估取決於領域
實際領域的成功率比基準數字更有意義。如果環境發生變化,例如照明、地板表面和人的動作,結果也會改變。
與機身設計密不可分
您可以學到的內容會根據您使用的手類型以及您擁有的自由而變化。軟體不能孤立地開發。
支援物理人工智慧的技術
這就是EmplifAI實際上正在研究的基礎技術。
- 模仿學習
- 一種從人類執行的任務演示中學習機器人動作的方法。我們不是把動作寫在程式中,而是透過示範來教他們。
- VLA(Vision-Language-Action)
- 將視覺和語言理解與動作生成連結的模型。根據口頭指示和眼前的情況決定下一步。
- Sim2Real
- 一種將透過模擬學習和驗證的控制權轉移到實際機器的方法。設計時需考慮摩擦力、質量、感測器誤差和通訊延遲等差異。
- 遠端控制/智真
- 將操作員的身體動作和意圖即時傳輸給機器人的技術。它既可以用於自動化之前的實際操作,也可以用於收集學習資料。
- 訓練資料的收集
- 設計目標工作、設備、收集量和品質標準,並使用實際設備取得資料的流程。這將成為物理人工智慧開發的基礎。
- ROS 2 / LeRobot
- 用於實現機器人控制和學習的基礎。設計包括與現有飛機SDK的連接。
應用於人形機器人
類人機器人作為物理人工智慧的潛在來源而引起人們的注意。原因很簡單:您可以原樣使用為人們創建的環境。與專用機的不同之處在於,無需安裝新的專用設備即可帶到現場。
OpenShell由EmplifAI開發,是一款28軸人形機器人,結合了富有表現力的頭部、雙臂和手推車。我選擇這種配置是為了同時研究工作能力和如何與人互動。擁有面孔可以讓人們更輕鬆地與您交談並傳達您的意圖。雖然這沒有出現在性能表中,但是在有人在場的工作場所中絕對是有效的。
在實施某件事時,從遠端控制開始,逐步擴大自動化範圍,比一開始就瞄準完全自動化更為現實。學習數據隨著站點的遠端操作而積累,這些數據成為自動化的材料。
支援物理AI開發
OpenShell
內部開發的人形機器人。列出了作為研發平臺的規格。
Sim2Real 開發支援
使用 NVIDIA Isaac Sim/Isaac Lab 提供從模擬到實際設備驗證的開發支援。
機器人學習資料採集合約
我們承擔從條件設計到交付的模仿學習和操作驗證所需的資料收集。
機器人學習資料採集套件
我們將提出資料擷取環境的配置,包括遠端控制設備、攝影機和記錄電腦。
機器人 SI/介紹支持
從AI機器人的選型到導入、運營,我們提供一致的支援。
成果/案例研究
我們正在發布模仿學習、VLA 實施和遠距/身體共享遠距呈現等措施。
NVIDIA GEAR Sonic × Unitree G1:實機運作驗證
我們在 Unitree G1 實機上執行了 NVIDIA GEAR Sonic,並確認其運作情況。以下影片展示了驗證過程。
Gemini 4 Argon × Unitree G1:將視覺轉化為行動的自主抓取演示
我們使用Gemini 4 Argon進行了實際機器測試,其中Unitree G1抓取並舉起塑膠瓶。不使用硬編碼運動; AI直接將相機的視覺訊息轉化為動作。
即使你改變了物體的位置並再次放置它,人工智慧也會從視覺上了解情況並產生抓取動作。我們也接受使用Unitree G1實施實體AI/VLA以及針對目標業務量身定製的PoC/演示實驗的合約開發。
常見問題
實體人工智慧和機器人技術有什麼區別?
機器人技術泛指機器人技術,包括機械裝置、控制裝置和感測器。物理人工智慧這個術語強調人工智慧在識別現實世界和決定行動方面的作用。兩者並不矛盾;物理人工智慧建立在機器人技術的基礎上。
物理人工智慧現在可以應用在實踐上嗎?
這取決於目的。雖然在完全取代人類工作之前還有很多問題需要解決,但在「與人互動」本身就有價值的應用中,例如客戶服務、引導、吸引客戶,以及涉及遠端控制的操作中,目前已經可以投入實際使用。
你能讓機器人學習你的工作嗎?
這取決於目標工作。首先,組織你的工作,看看是否可以獲得演示數據並定義評估指標。從專注於一項任務的 PoC 開始是安全的。如果您讓我們瞭解目標工作和當前情況,我們將建議如何進行。
我需要多少訓練資料?
這取決於任務的難度、環境的變化程度以及期望的成功率。我們首先進行測試採集,確定所需的數量和品質標準,然後進行實際採集。
我該從哪架飛機開始?
對於研發來說,使用相容二次開發的模型和SDK會更容易。我們將推薦實際用於驗證的飛機,例如Unitree G1和OpenShell。您也可以租用並試用後再決定。
物理AI開發諮詢
請告訴我們目標機器人、您想要完成的工作以及您目前的開發環境。即使需求和技術選型尚未確定,您也可以向我們諮詢。也可以從一項任務的 PoC 開始。
諮詢物理AI開發