
Sim2Real 開發支援在 NVIDIA Isaac Sim・Isaac 實驗室,
從模擬到實機驗證。
我們支援在虛擬環境中學習和評估機器人工作並將其應用於實際機器的開發。從環境建構到實際機器的誤差學習和調整,我們將提出一系列適合當前問題的工作。
諮詢Sim2Real開發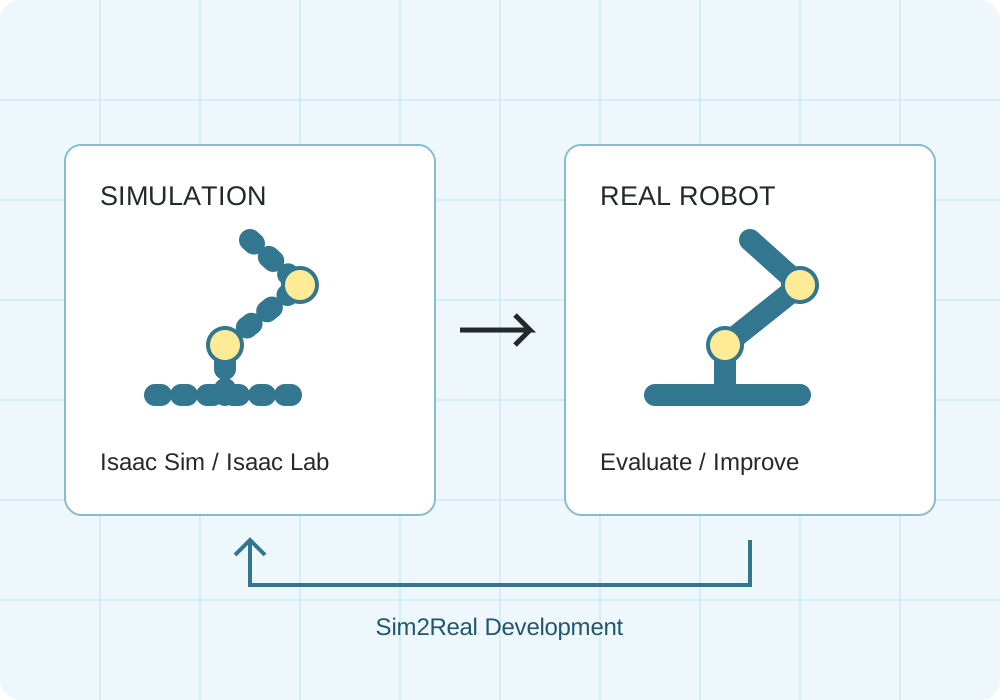
組織在何處繼續使用 Sim2Real
您可以向我們諮詢諸如“我想引入Isaac Sim”、“它在模擬中可以工作但在實際機器上不穩定”以及“我想為機器人學習建立一個驗證環境”等問題。
模擬環境搭建
我們組織目標機器人和工作環境,並支援建立驗證所需的環境,例如引入模型、設定關節、物理引數和感測器。
學習/評量設計
定義任務、觀察、控制輸入和評估指標。您可以向我們諮詢強化學習/模仿學習的選擇、學習資料、獎勵設計等。
遷移/驗證到實際機器
檢查控制週期、感測器和執行器特性的差異。使用實際機器評估結果並檢查模擬條件和控制。
NVIDIA Isaac Sim/Isaac Lab 的利用
將根據飛機、用途和現有環境來考慮使用的軟體和學習方法。
- Isaac Sim
- 用於機器人/工作環境模擬、感測器評估和合成資料生成的平臺。
- Isaac Lab
- 基於 Isaac Sim 的機器人學習框架。用於建構強化學習和模仿學習等環境。
- 與實機誤差調整
- 考慮改變摩擦、質量和延遲等條件的域隨機化,以及基於實際測量的引數調整。
- 實機配合
- 檢查現有的ROS 2和飛行器SDK等控制介面並設計連線方法。
確定目標和評價指標,從小驗證開始。
在確認目標工作、飛機和目前模型資料後,我們組織驗證目標和交付成果。我們設定了抓取成功率、運動穩定性、工作時間等評估指標,並將模擬結果與實機進行了比較。
環境設定、學習程式碼和評估報告等可交付成果以及實際裝置驗證的範圍將在專案開始之前達成一致。也可以對一項任務進行 PoC。
有關 Sim2Real 開發支援的常見問題
什麼是 Sim2Real?
這是一種將透過模擬學習和驗證的機器人控制轉移到實際機器上的開發方法。由於實際機器和模擬之間的摩擦力、質量、感測器誤差、通訊延遲等存在差異,因此在設計和評估時有必要考慮這些差異。
Isaac Sim 和 Isaac Lab 有什麼不同?
NVIDIA Isaac Sim 是一個處理機器人、工作環境、感測器等的模擬平臺。 Isaac Lab 是一個基於 Isaac Sim 的機器人學習框架,用於開發強化學習、模仿學習等。根據您的目的將它們組合起來。
我可以諮詢一下關於建構模擬環境的問題嗎?
是的。我們也接受必要流程的諮詢,例如環境建構、現有模型的調整、學習環境的準備、遷移到實際機器的評估等。請告訴我們您當前的環境和挑戰。
我們可以討論使用 Unitree 機器人進行驗證嗎?
請告訴我們您正在考慮的飛機,例如 G1、H2、Go2 等,以及您將要做的工作。我們將確認模型、SDK/控制介面、飛機開發規範的可用性,並提出支援範圍。您也可以諮詢飛機租賃事宜。
開發成本和時間是多少?
它根據目標機器人、模型資料的有無、工作的難度以及實際機器評估的範圍而有所不同。首先,我們整理驗證目標和評估指標,並估算每個流程的範圍、成本和週期。
Sim2Real/Isaac Sim 開發諮詢
請告訴我們目標機器人、您想要完成的工作以及您目前的開發環境。即使需求和技術選型尚未確定,您也可以向我們諮詢。
諮詢Sim2Real開發