
OpenShellBuild Your Own Physical AI Robot.
集合。改造。擴張。
一個開放式設計和可互換模組的平臺,可讓您自由建造研發所需的機器人。
集合。改造。擴張。
一個開放式設計和可互換模組的平臺,可讓您自由建造研發所需的機器人。
01|自由擴充您的硬體
配置手、感測器、頭部等以滿足您的研究目的。您可以在現有配置的基礎上新增必要的功能。
02|人工智慧與控制系統研究
利用ROS 2等開放開發平臺,您可以進行遠端控制、模仿學習和實際的機器人人工智慧測試。
03|支持從一臺開始定製
根據科研院所和企業的需求,我們可以提供從機器人配置變更到軟體整合的個人化諮詢。
我們將與您合作設計您研究所需的機器人。
我們可以根據研究機構和公司的研究主題和要求,提供從更改機器人配置到軟體整合的各個方面的個人化諮詢。首先,您可以在東京湯島的實際演示中看到它如何移動、說話、擁有雙臂以及如何遠端控制。
能作業,也能用表情交流。
用你的表情和聲音傳達你的意圖
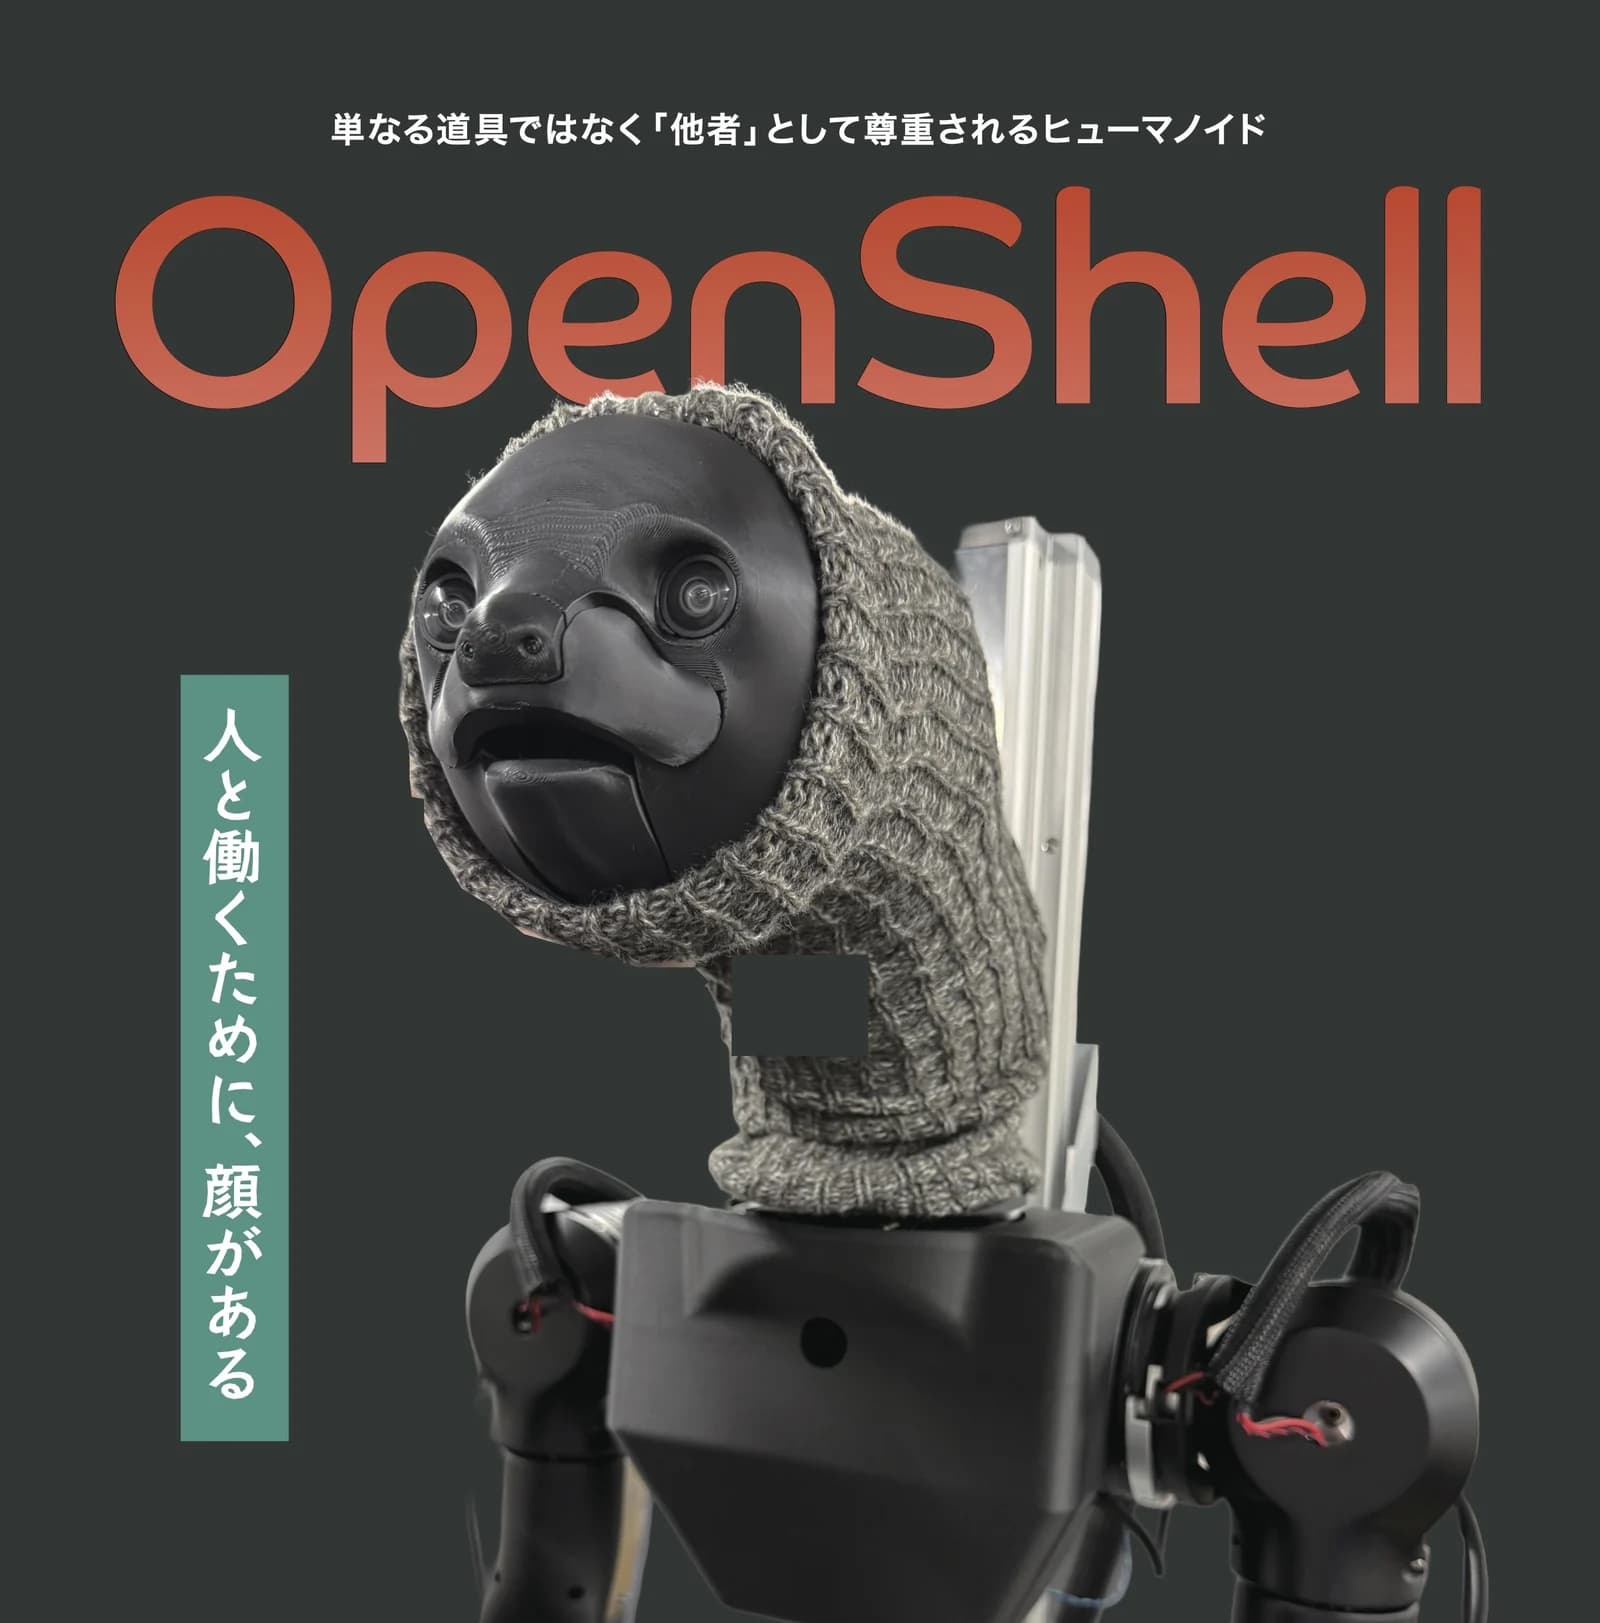
以樹懶為原型的頭部配備嘴角和嘴部開合2自由度的臉部機構,並搭載顯示螢幕、揚聲器和麥克風,可透過頭部朝向(水平轉動與俯仰)、表情、語音和畫面顯示用於接待、導覽和對話。
支援研究人員自行改造
可依研究目的更換或新增頭部、機械手、感測器及 AI,致力於成為可驗證並擴充自主 AI、控制系統和硬體的研發平台。
隨著研究成果的不斷發展
公開的ROS 2軟體包和介面將逐步開放。我們的目標是成為一個與研究界共同改進和擴充的平臺。
臉部表情和意圖表達是獨立於安全功能的HMI(人機介面)。目的是提高行為的可預測性,並提高人際環境中的可接受性和易介紹性。
實際機器運作的影片。
您可以觀看OpenShell展示實機、不同頭部設計、遠端操控,以及各項作業的示範影片。
透過雙向控制的主控臂提供力回饋。精密模式可降低機器人相對於操作者輸入的運動倍率,方便執行精細作業。同時支援使用 VR 控制器操作。
全部影像皆為1倍速、實時拍攝。
ALL FOOTAGE SHOWN AT 1× SPEED / REAL-TIME
GREETING & CONVERSATION 頭部透過表情和聲音打招呼、對話。可開啟聲音觀看。
以本地大型語言模型(LLM)和語音合成(TTS)運作。無需連網,由機器人獨立完成對話。
INDIVIDUAL DEMONSTRATIONS 您可以觀看各項任務近乎完整未剪輯的影像。
以下是各項作業的實演。您可以看到機械手根據對象物調整定位與施力大小。
媒體報道
我們在Physical AI Summit公開了原型機。以下是報導OpenShell的廣播與文章。
- 2026 年 9 月 16 日
- 東京電視臺《世界商業衛星》OpenShell在物理AI高峰會專題中介紹。
- 2026 年 9 月 17 日
- MONOist|7企業利用國產通用機器人進行實體AI資料擷取競賽,推出原型機↗OpenShell 被描繪成一個有臉的機器人。
- 2026 年 9 月 17 日
- 機器人之星 |國內7家通用機器人企業原型機齊亮相,推動實體AI落地↗該報告與代表 Osone 的評論一起發布。
依照研究需求,
彈性調整配置。
基於開源硬體,可同時擴充機器人的身體能力與智慧。
- 驅動軸數 / AXES
- 共28軸:頭部4軸(水平轉動、俯仰、嘴角、嘴部開合)+雙臂各7軸×2+夾爪各1軸×2+移動底盤8軸。
- 頭部 / HEAD
- 自主設計、可更換和擴充的頭部。搭載立體攝影機,可透過 VR 頭戴裝置或 3D 顯示器進行立體觀看。攝影機、顯示器和表情機構均可依研究需求客製化。頭部由藝術家藤堂孝行設計。
- 對話 / INTERACTION
- 配備顯示螢幕、揚聲器和麥克風。結合表情、頭部朝向、語音和畫面顯示,可用於接待、導覽和對話。
- 機械臂 / ARM
- 採用基於 OpenArm 01 的雙臂結構。機械臂以與常規相反的方向安裝,使肘部朝前,更方便執行機器人前方的作業。單手即可握持一個 2L 塑膠瓶。可搭載新的機械手或 AI,用於作業與操控研究。
- 移動底盤 / BASE
- 基於TidyBot++的移動底盤。四個車輪各配備轉向和車輪驅動2軸,共8軸,實現前後、左右和旋轉3個自由度的運動。選配3D LiDAR後可支援自主移動,可用於結合移動與操作的研究。
- 軟體
- 相容於ROS 2 / SDK /LeRobot。它的配置允許連線專有的 VLA、模仿學習、強化學習 (RL) 和各種感測器。
將作業與互動轉化為學習資料。
同步記錄視覺、行為、對話和非語言訊息。資料不僅在動作過程中積累,還在意圖和反應的表達過程中積累,從而可以評估、學習和提高工作能力和人際互動。
在現場執行作業
透過遠端操控執行作業,記錄真實環境中的動作及與人的互動。
同步錄製
同時記錄影像、動作、對話和非語言表達。
評估/學習/改進
評估工作能力和人際互動,並將其用於未來的學習和改進。
我們將與您合作設計您研究所需的機器人。
根據科研院所和企業的需求,我們可以提供從機器人配置變更到軟體整合的個人化諮詢。請告訴我們您的研究主題、所需的結構和時間。