
機器人遠端操作・遙操作在全自動之前,由人操作讓現場先運轉起來。
遠端操作是不必等待自動化即可將機器人投入現場的方法。EmplifAI已實作將操作者的身體動作與意圖即時轉寫至人形機器人的身體共享型臨場技術,並支援力覺回饋與VR控制器操作。
諮詢遠端操作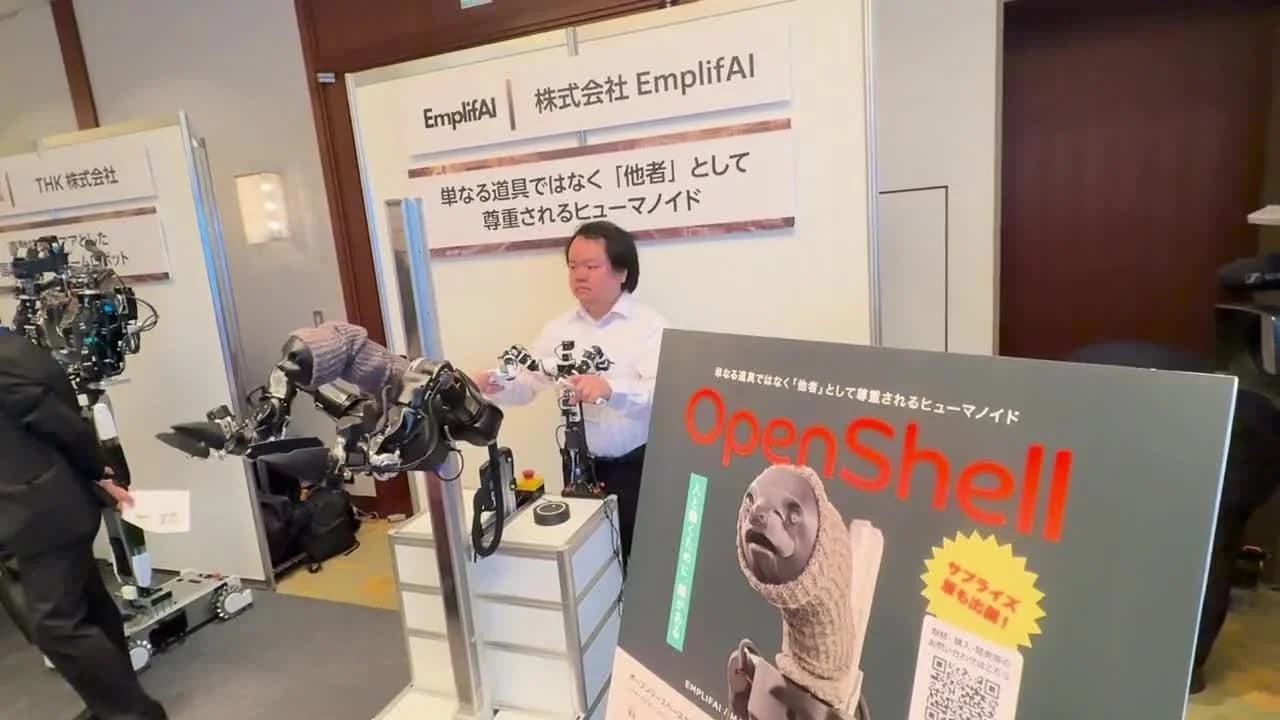
在自動化之前,先讓它在現場可用
機器人導入中費用膨脹最嚴重的,是一開始就追求完全自動化的情形。想處理所有意外狀況,開發就會無止境地增加。
遠端操作把順序顛倒過來。先由人操作讓現場運轉,在壓低初期費用的同時業務實際跑起來,也就能看清那裡會發生什麼。而操作的記錄直接成為學習資料,成為自動化的素材。
此外還有與自動化無關的價值:人不必站在危險場所,遠方的專家也能代替現場人員進行操作。
已實作的功能
全身動作轉寫
我們已實作將操作者的身體動作與意圖即時轉寫至人形機器人的遠端・身體共享型臨場技術。
力覺回饋
透過雙邊主動臂,握持物體的手感會回饋給操作者。在需要力度控制的作業中效果明顯。
精密模式
降低機器人相對操作的動作倍率,可驗證精細作業。可與大幅動作的作業切換使用。
VR控制器操作
也支援不使用主動臂的構成。可依用途與營運體制選擇。
與自動並用
定型動作自動執行,需要判斷的場面由人接手。切換條件的設計也可商談。
學習資料的同步記錄
操作的同時同步記錄視覺・行動・對話・非語言,並以可直接用於學習的形式保留。
研究時需要確認的事項
- 對象作業的精度與力
- 對位的容許範圍、有無壓入與嵌合。是否需要力覺,在此決定。
- 操作者與現場的距離
- 同一據點還是遠端。距離直接關係到線路條件與延遲設計。
- 網路
- 影像與控制兩者都必須暢通。我們會事先確認現場的線路狀況。
- 經營者
- 由誰操作、需要幾人。熟練所需的時間也納入營運設計。
- 安全條件
- 操作失誤時的停止條件、與人的距離。我們以「遠端因而看不見現場狀況」為前提進行設計。
- 記錄的處理
- 是否作為學習資料保留。若保留,則確定記錄範圍與保管條件。
常見問題
哪些機器人可以遠端操作?
除自主開發的OpenShell外,只要是可透過ROS 2或機體SDK控制的機型都可商談。請告知對象機型與作業,我們會提出可實作的範圍。
可以從遠地操作嗎?
取決於線路條件。前提是影像與控制都能穩定傳輸,延遲過大則難以進行精密作業。我們會確認現場線路狀況後,提出可行的運用方案。
力覺回饋是必須的嗎?
視作業而定。在壓入、嵌合等需要手感的作業中有效;若只是抓取搬運,VR控制器有時就夠了。我們依對象作業判斷。
可以從遠端操作過渡到自動化嗎?
這正是基本的推進方式。操作過程中記錄的資料成為模仿學習與VLA的素材,自動化從定型部分開始擴大。比一開始就追求全自動更快進入現場可用狀態。
關於遠端操作・遙操作的諮詢
請告知想操作的作業、對象機器人,以及操作者與現場的距離。我們會提出包含向自動化過渡在內的推進方案。
諮詢遠端操作