
组装/设备操作将其放置在夹具上,将其连接到机器上,然后按下按钮。
组装、安装夹具、安装/拆卸机床等工序由于数量不适合专用设备,因此一直由人类进行。对于双臂机器人和人形机器人,可以考虑直接使用现有的夹具和设备来实现自动化。
有关装配和设备操作的咨询
对于数量不足以需要专用设备的工艺
夹具的组装和设置仍然是手动任务的原因是,在许多情况下,数量不足以证明对专用设备的投资是合理的。在多品种、小批量生产需要频繁更改设置的领域,每种产品的生产数量不足以使用专用机器。
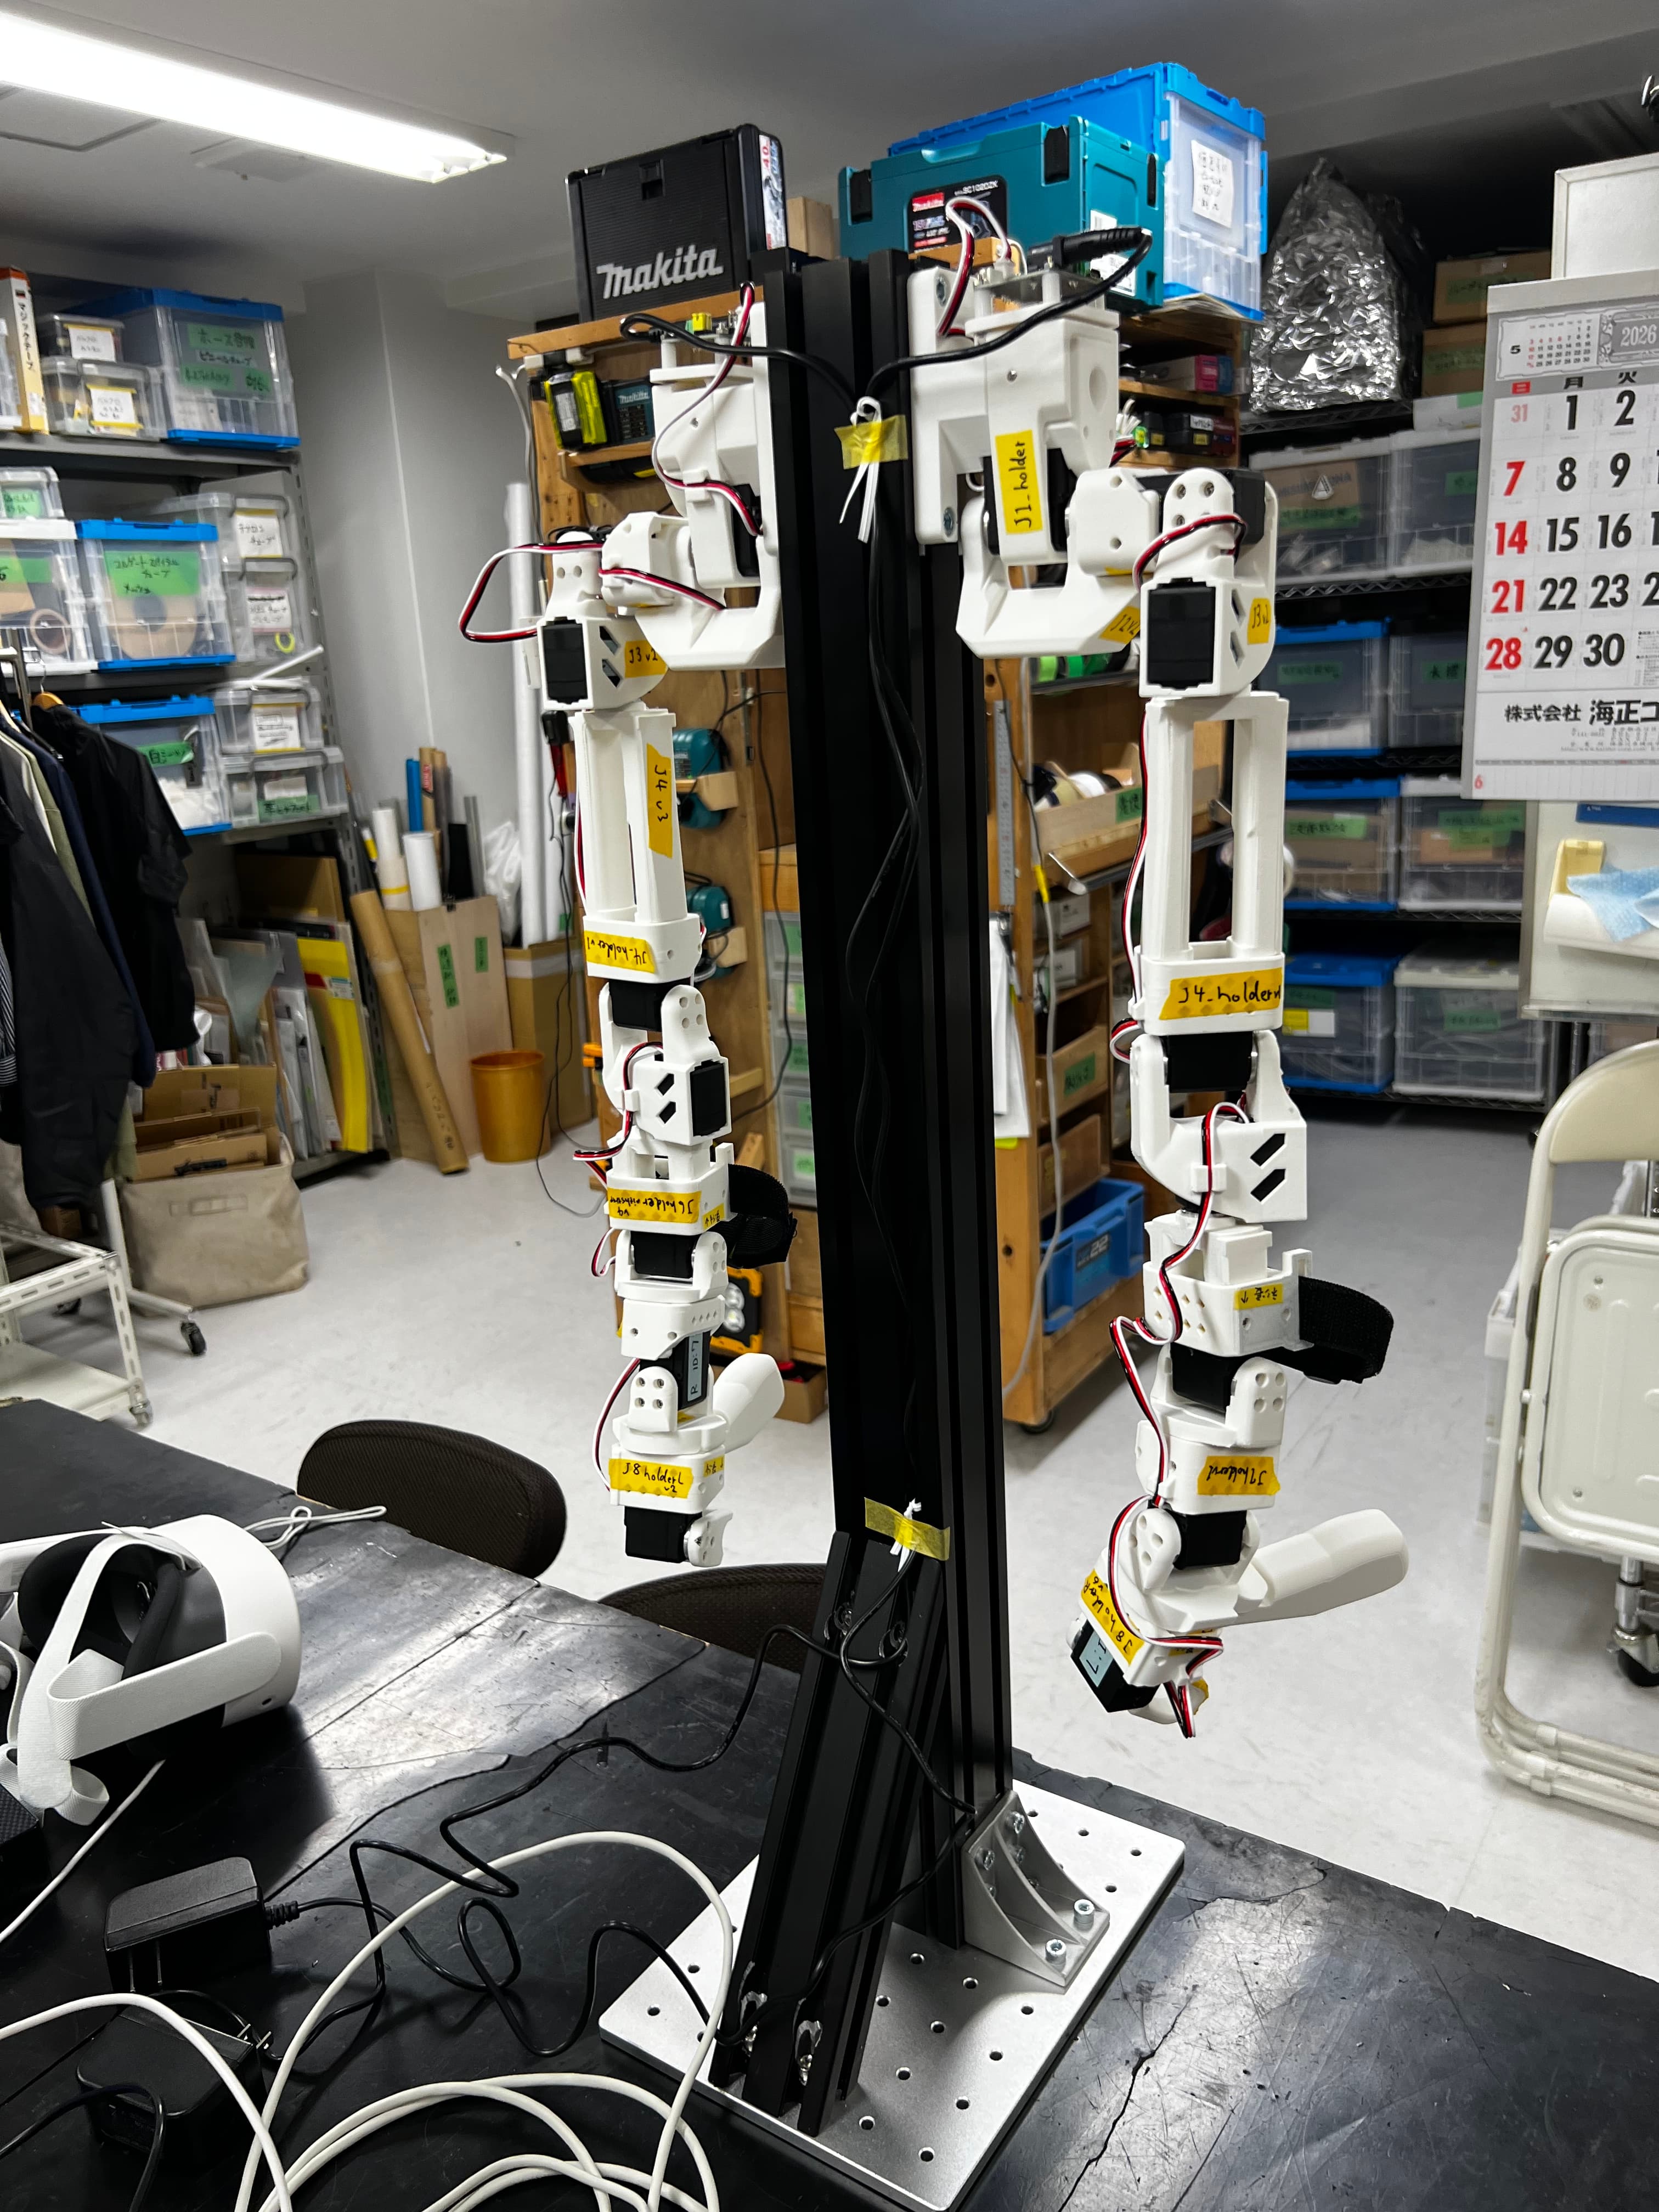
双臂机器人和类人机器人可能适合这个领域。人类使用过的夹具、工作台高度和设备操作面板可以原样使用,因此可以将对外围设备的修改保持在最低限度。
然而,需要精确对准和力控制的任务仍然不容易。前提是缩小目标范围,在实际设备上进行验证,并确定适用的条件。
有针对性的工作
从夹具上设置/移除
加工前后工件在夹具上的放置和取出的工作。请通过实际机器确认现有夹具是否可以直接使用。
组装
将零件装配在一起的工作。由于定位和力调节的精度要求很高,所以我们会从针对性的验证开始。
机器看管
机床的安装和拆卸。验证是否可以作为一系列步骤进行处理,包括开门/关门和按钮操作。
按钮/控制杆操作
涉及触摸设备操作面板的工作。使用人形机器人的一个主要优点是无需修改设备即可实现自动化。
螺丝紧固/固定
考虑提供工具或连接专用手的配置。配置根据是否需要扭矩管理而变化。
外观确认/检查
安装摄像头记录数据,可用于自动判断。记录和判断分阶段进行。
影响可行性的条件
- 定位精度
- 允许偏差多少?要求的精度越高,治具的设计和位置校正就越重要。
- 调节力的必要性
- 推动和安装等任务需要力控制。根据目标,可以考虑力传感器。
- 物体变化
- 它们的形状相同,还是存在个体差异?变化越大,就越强调视觉感知和学习。
- 设置更改的频率
- 每次品种改变时需要改变什么?切换所需的时间长短将决定实施的有效性。
- 与现有设备的关系
- 夹具、操作面板、安全设备。看看您可以按原样使用它多远。
- 节拍时间
- 是不是必须要和人类一样的速度,或者说慢一点也能达到吗?这是做出重大决定的地方。
常见问题
我可以按原样使用现有的夹具吗?
在许多情况下,我们首先检查实际设备,看看它是否可以按原样使用。虽然为人类制造的夹具与人形和双臂飞机兼容,但抓取位置和接近角度可能存在限制。首先,我们会亲自核实。
它有多准确?
它根据飞机、手和位置校正配置而变化。如果您让我们知道所需的精度和允许偏差,我们将建议可能的配置。如果要求严格,结合夹具侧定位的设计是实用的。
是否需要改造设备?
使用人形双臂飞行器的优点是无需修改设备即可操作按钮和操纵杆。我们提出了一种尽量减少修改的配置,但必须单独考虑确保安全的措施。
即使少量使用多种产品也有效吗?
事实上,在难以组装专用设备的情况下,使用多功能机器进行小批量、高混合生产更有意义。不过,如果花很大力气去改变设置,效果就会被抵消,所以我们也会考虑转换设计。
装配和设备运行的实机验证
请告知我们目标工作、使用的夹具和设备以及所需的精度和节拍。我们将与您合作,使用实际设备确定适用的条件。
有关装配和设备操作的咨询