01
Robots
人形/四足/移动机器人
查看详情 咨询引进方案
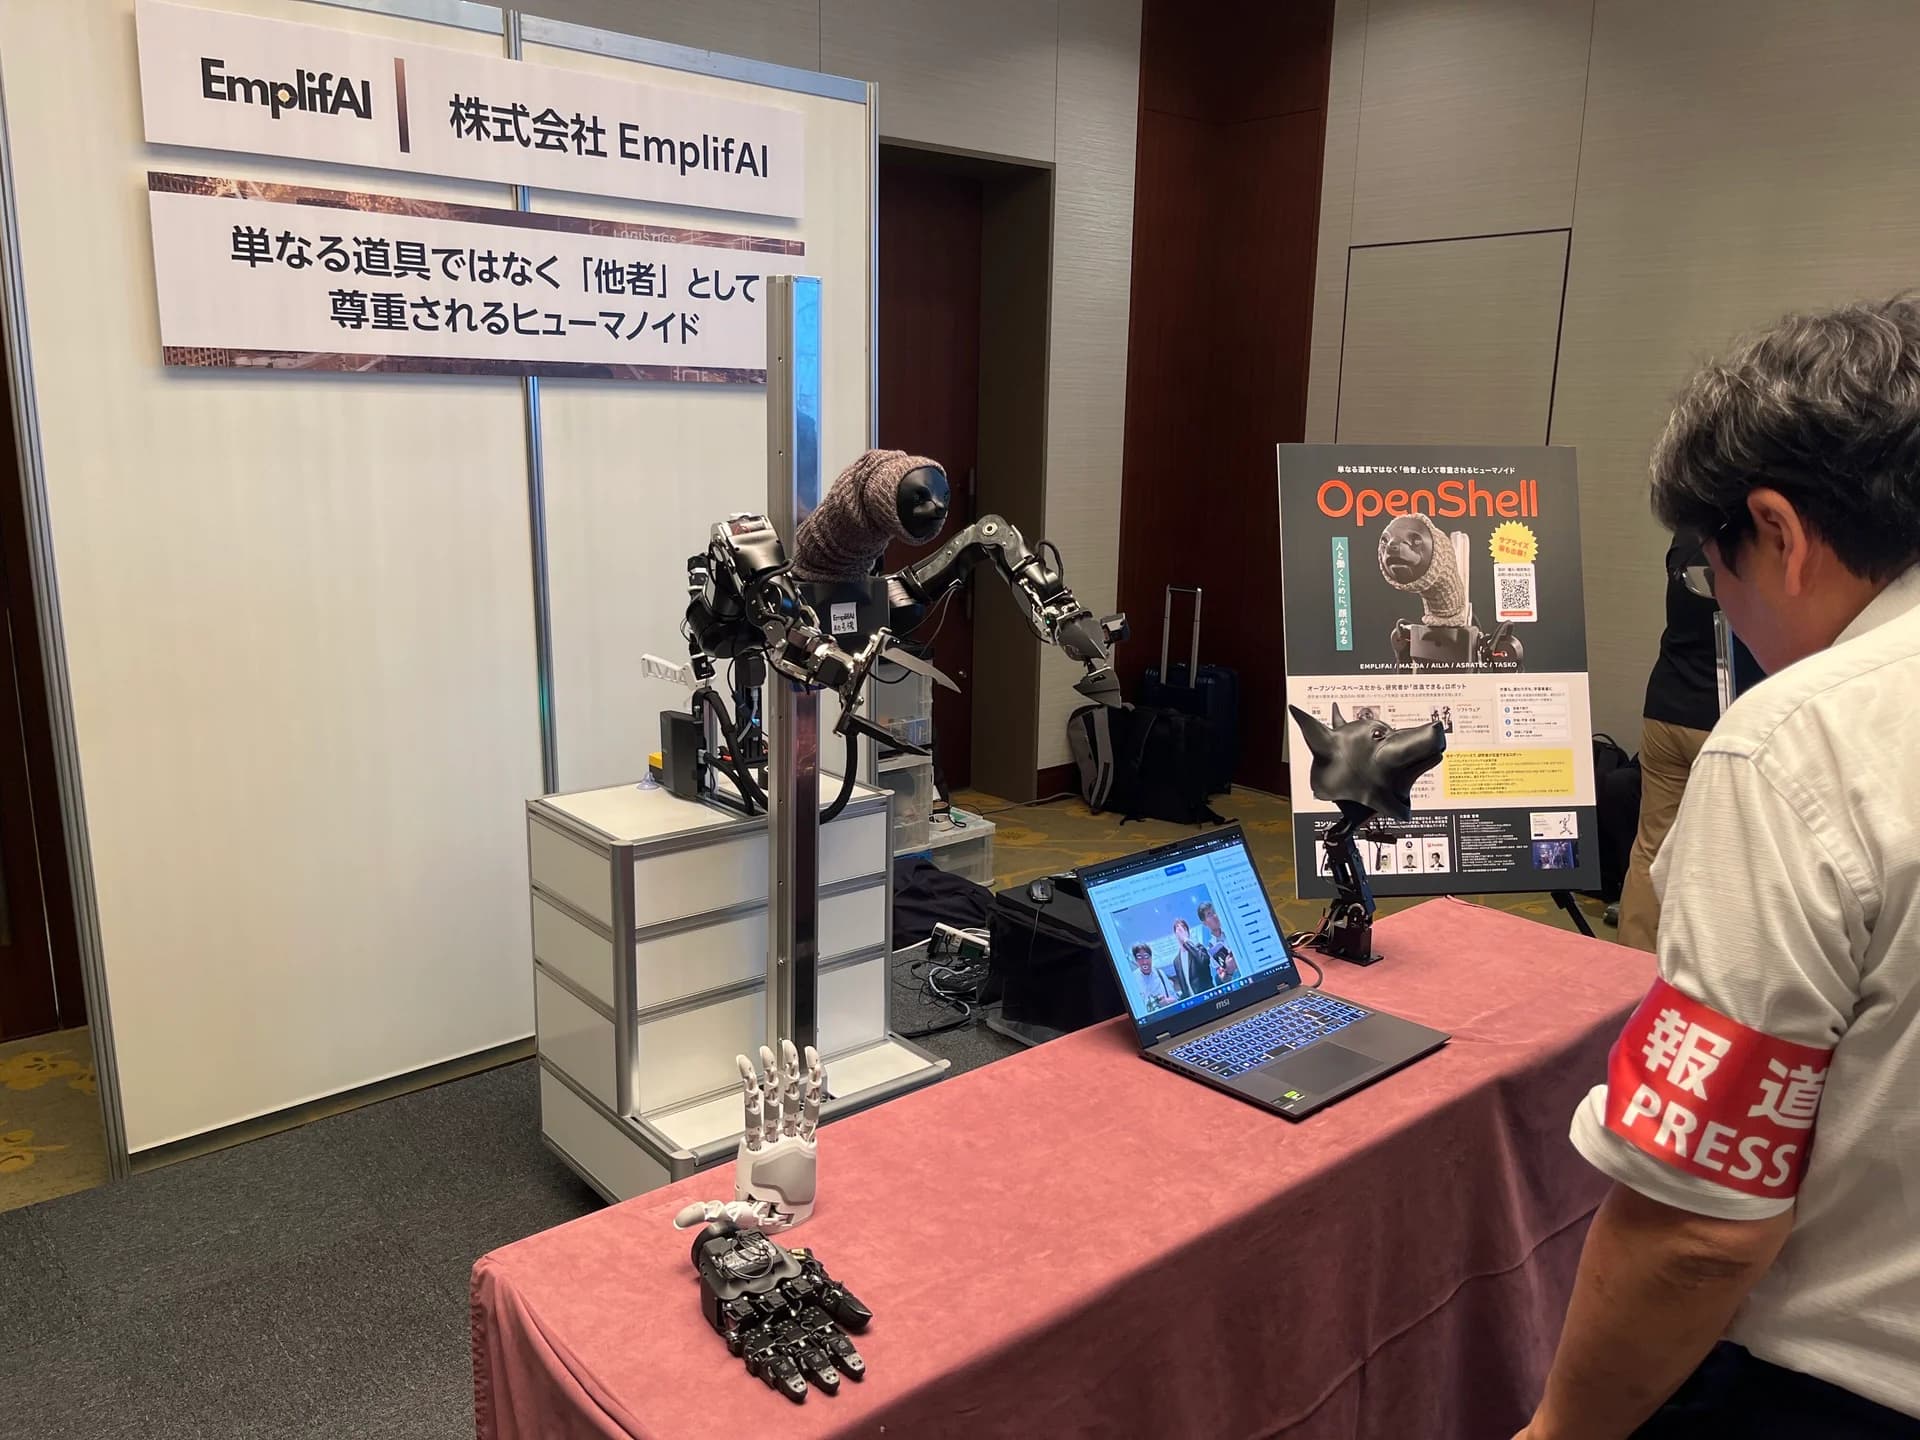
OpenShell
配置手、传感器、头部等以满足您的研究目的。您可以在现有配置的基础上添加必要的功能。
利用ROS 2等开放开发平台,您可以进行远程控制、模仿学习和实际的机器人人工智能测试。
根据科研院所和企业的需求,我们可以提供从机器人配置变更到软件集成的个性化咨询。
人形/四足/移动机器人
查看详情
机器人和测量设备的安排和引进支持
查看详情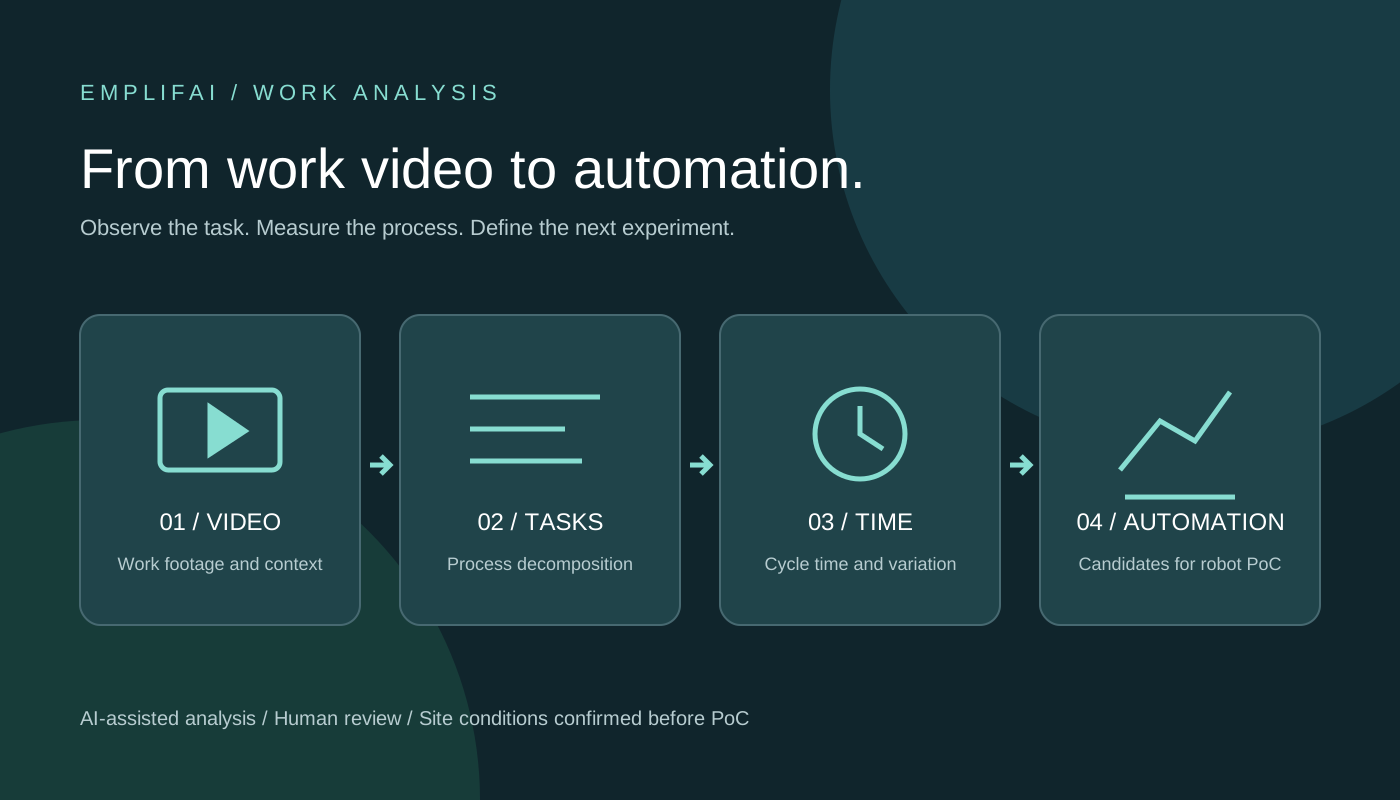
ROS 2・物理AI・模拟・设备协作
查看详情
安全评估/风险信息/操作记录
查看详情
3D数字孪生/现场测量/物理AI空间构建
查看详情使用我们的 XGRIDS Lixel K2 对现场进行高速 3D 扫描。我们提供从超过 1000 万个点云、CAD 图纸、地板不平整度诊断到 3DGS 的全面支持,以及创建机器人和类人机器人在其中移动的 Isaac Sim 环境。
RTK/GNSS・定位・自动驾驶
查看详情我们负责从双臂和运动机构飞机的设计和开发到实际飞机的集成。
使用Gemini 4 Argon,我们成功验证了Unitree G1能够在视觉上自主抓取塑料瓶,而不依赖于硬编码的运动。我们正在致力于实施模仿学习、VLA 和视觉行为转换。
我们已经实现了远程、身体共享远程呈现,将操作员的身体动作和意图实时传输给人形机器人。
我们运营专门报道物理AI的媒体《日本物理AI报纸》。我们用日语传播国内外新闻、技术和研究趋势以及有助于实施的信息。人工智能代理几乎可以自主操作所有流程,从采访到文章创作和出版。