
OpenShellBuild Your Own Physical AI Robot.
集合。改造。扩张。
一个开放式设计和可互换模块的平台,可让您自由构建研发所需的机器人。
集合。改造。扩张。
一个开放式设计和可互换模块的平台,可让您自由构建研发所需的机器人。
01|自由扩展您的硬件
配置手、传感器、头部等以满足您的研究目的。您可以在现有配置的基础上添加必要的功能。
02|人工智能与控制系统研究
利用ROS 2等开放开发平台,您可以进行远程控制、模仿学习和实际的机器人人工智能测试。
03|支持从一台开始定制
根据科研院所和企业的需求,我们可以提供从机器人配置变更到软件集成的个性化咨询。
我们将与您合作设计您研究所需的机器人。
我们可以根据研究机构和公司的研究主题和要求,提供从更改机器人配置到软件集成的各个方面的个性化咨询。首先,您可以在东京汤岛的实际演示中看到它如何移动、说话、拥有双臂以及如何远程控制。
能作业,也能用表情交流。
用你的表情和声音传达你的意图
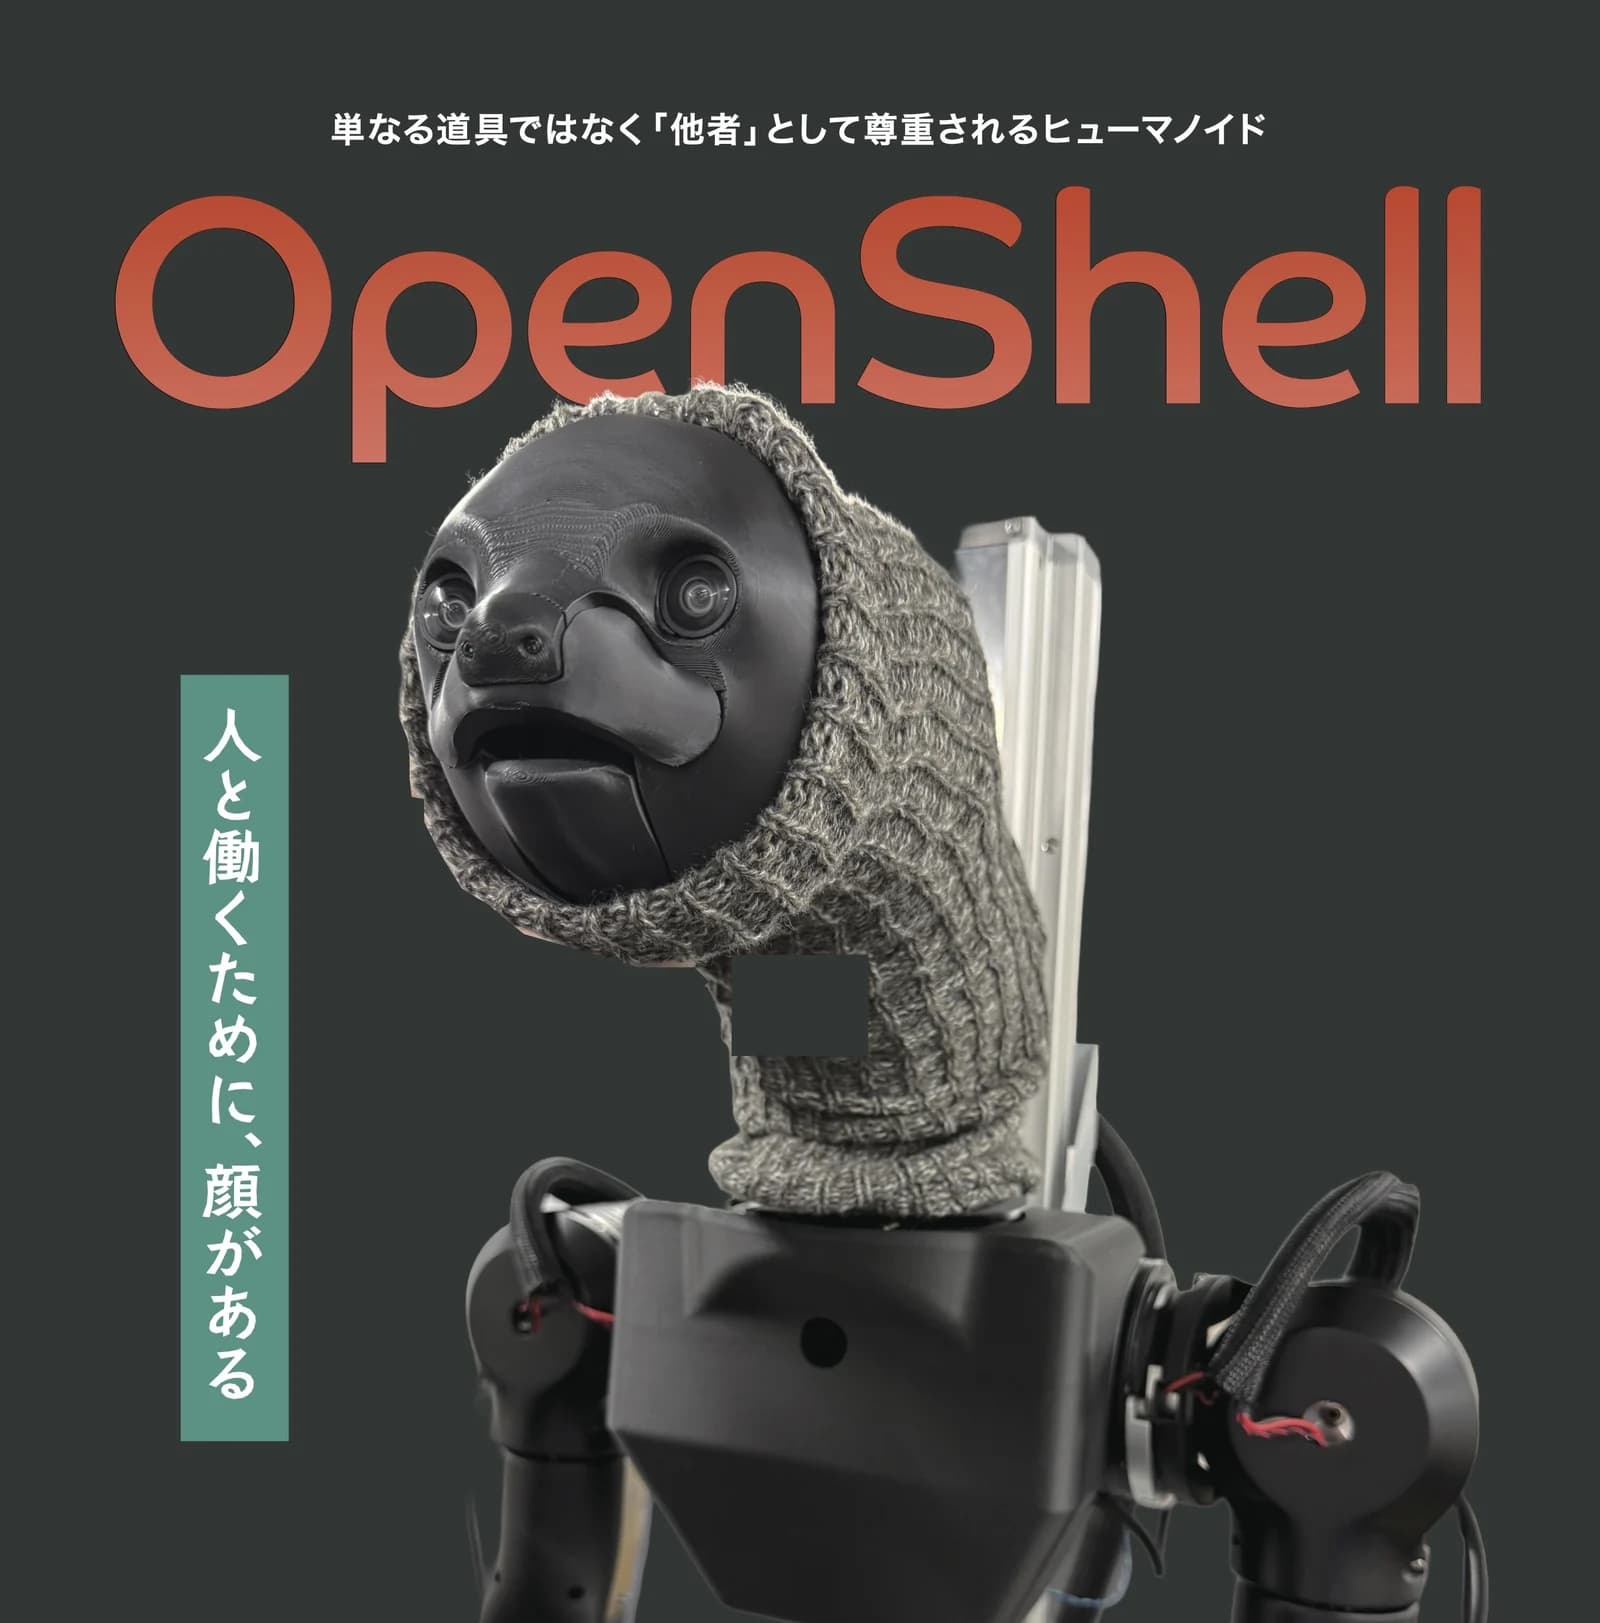
以树懒为原型的头部配备嘴角和嘴部开合2自由度的面部机构,并搭载显示屏、扬声器和麦克风,可通过头部朝向(水平转动与俯仰)、表情、语音和画面显示用于接待、导览和对话。
支持研究人员自行改造
可按研究目的更换或添加头部、机械手、传感器及 AI,致力于成为可验证并扩展自主 AI、控制系统和硬件的研发平台。
随着研究成果的不断发展
公开的ROS 2软件包和接口将逐步开放。我们的目标是成为一个与研究界共同改进和扩展的平台。
面部表情和意图表达是独立于安全功能的HMI(人机界面)。目的是提高行为的可预测性,提高人际环境中的可接受性和易介绍性。
实际机器运行的视频。
您可以观看OpenShell展示实机、不同头部设计、远程操控,以及各项作业的演示视频。
通过双向控制的主控臂提供力反馈。精密模式可降低机器人相对于操作者输入的运动倍率,便于执行精细作业。同时支持使用 VR 控制器操作。
全部影像均为1倍速、实时拍摄。
ALL FOOTAGE SHOWN AT 1× SPEED / REAL-TIME
GREETING & CONVERSATION 头部通过表情和声音打招呼、对话。可开启声音观看。
基于本地大语言模型(LLM)和语音合成(TTS)运行。无需联网,由机器人独立完成对话。
INDIVIDUAL DEMONSTRATIONS 您可以观看各项任务近乎完整未剪辑的影像。
以下是各项作业的实演。您可以看到机械手根据对象物调整定位与施力大小。
媒体报道
我们在Physical AI Summit公开了原型机。以下是报道OpenShell的广播与文章。
- 2026 年 9 月 16 日
- 东京电视台《世界商业卫星》OpenShell在物理AI峰会专题中介绍。
- 2026 年 9 月 17 日
- MONOist|7家企业利用国产通用机器人进行物理AI数据采集竞赛,推出原型机↗OpenShell 被描绘成一个有脸的机器人。
- 2026 年 9 月 17 日
- 机器人之星 |国内7家通用机器人企业原型机齐亮相,推进实体AI落地↗该报告与代表 Osone 的评论一起发布。
根据研究需求,
灵活调整配置。
基于开源硬件,可同时扩展机器人的身体能力与智能。
- 驱动轴数 / AXES
- 共28轴:头部4轴(水平转动、俯仰、嘴角、嘴部开合)+双臂各7轴×2+夹爪各1轴×2+移动底盘8轴。
- 头部 / HEAD
- 自主设计、可更换和扩展的头部。搭载立体相机,可通过 VR 头显或 3D 显示器进行立体观看。相机、显示器和表情机构均可按研究需求定制。头部由艺术家藤堂孝行设计。
- 对话 / INTERACTION
- 配备显示屏、扬声器和麦克风。结合表情、头部朝向、语音和画面显示,可用于接待、导览和对话。
- 机械臂 / ARM
- 采用基于 OpenArm 01 的双臂结构。机械臂以与常规相反的方向安装,使肘部朝前,更便于执行机器人前方的作业。单手即可握持一个 2L 塑料瓶。可搭载新的机械手或 AI,用于作业与操控研究。
- 移动底盘 / BASE
- 基于TidyBot++的移动底盘。四个车轮各配备转向和车轮驱动2轴,共8轴,实现前后、左右和旋转3个自由度的运动。选配3D LiDAR后可支持自主移动,可用于结合移动与操作的研究。
- 软件
- 兼容ROS 2 / SDK /LeRobot。它的配置允许连接专有的 VLA、模仿学习、强化学习 (RL) 和各种传感器。
将作业与互动转化为学习数据。
同步记录视觉、行为、对话和非语言信息。数据不仅在动作过程中积累,还在意图和反应的表达过程中积累,从而可以评估、学习和提高工作能力和人际互动。
在现场执行作业
通过远程操控执行作业,记录真实环境中的动作及与人的互动。
同步录制
同时记录图像、动作、对话和非语言表达。
评估/学习/改进
评估工作能力和人际互动,并将其用于未来的学习和改进。
我们将与您合作设计您研究所需的机器人。
根据科研院所和企业的需求,我们可以提供从机器人配置变更到软件集成的个性化咨询。请告诉我们您的研究主题、所需的结构和时间。