
OpenArm 开发用装在自家机体上的手臂,一路带到训练。
EmplifAI 的双臂移动式人形机器人 OpenShell,手臂采用 OpenArm 01。从组装、通过远程操作进行演示,到把记录用于训练,这一整段路我们都在自己手里走通过。同样的路径,用在您的 OpenArm 上。我们承接模仿学习与 VLA 的实现,以及为此所需的数据采集环境搭建。
咨询 OpenArm 开发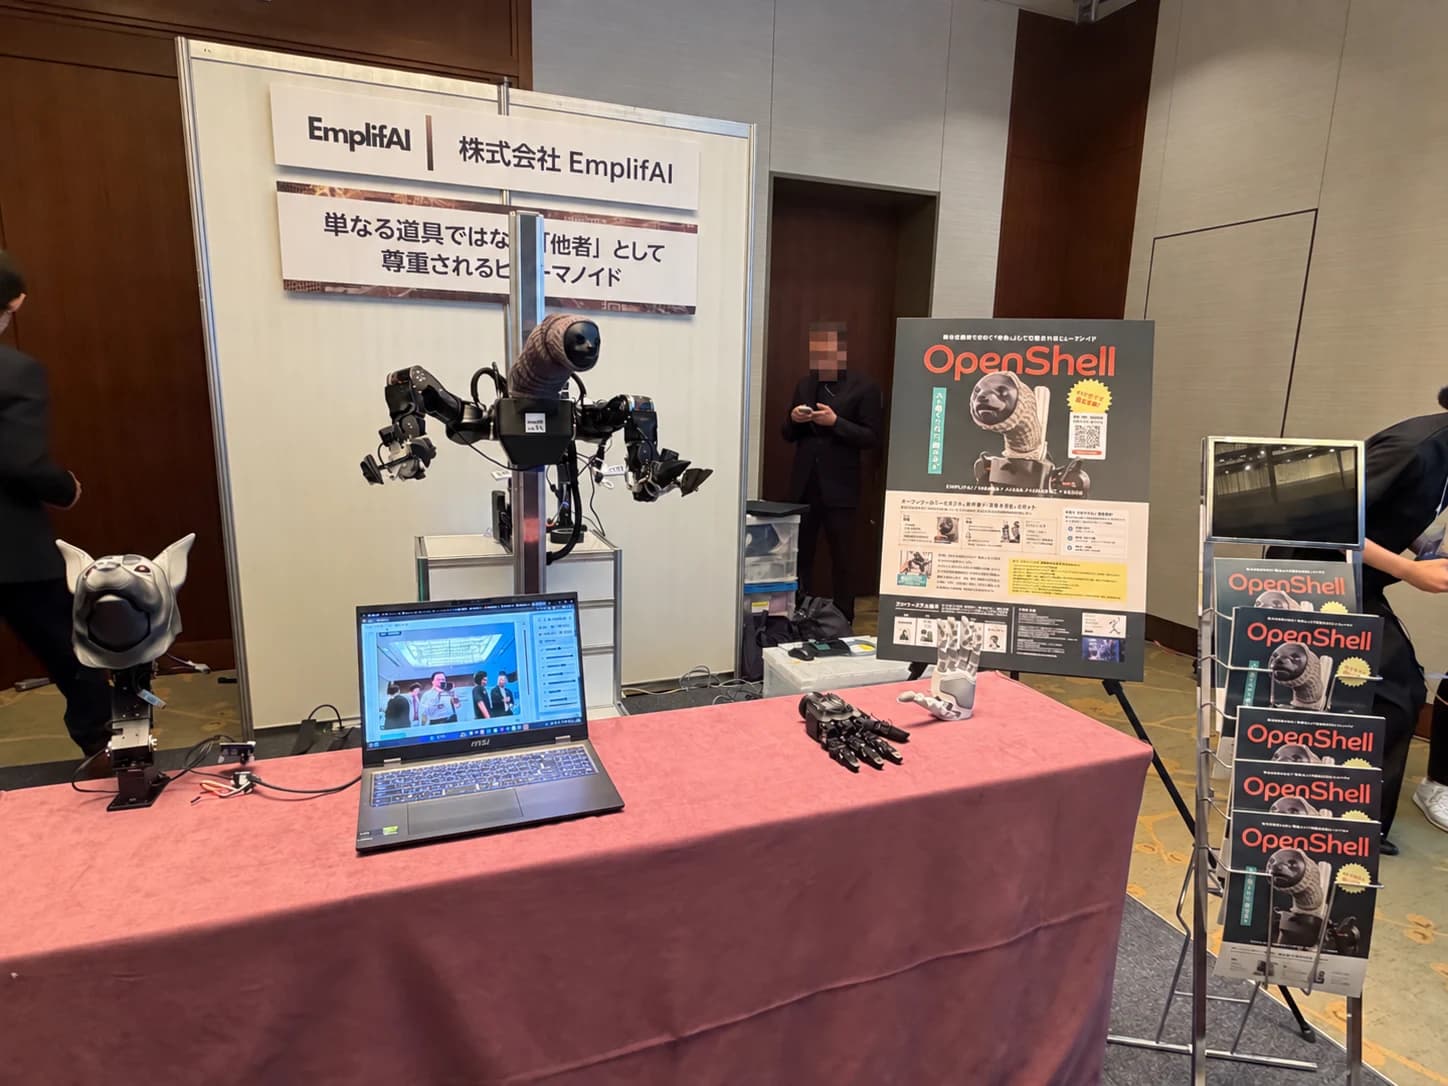
手臂拿得到。卡住的是它之后
OpenArm 是开源的,因此拿到设计并组装出来,许多实验室和开发团队都能自行完成。卡住的是下一步。手臂能动了,却定不下来要记录什么、记录多少次、在什么条件下记录,训练才跑得起来。数据攒了不少,放到实机上却无法复现。
EmplifAI 在 OpenShell 的手臂上采用 OpenArm 01,以单臂七轴加夹爪一轴构成双臂。连「把手臂反向安装,让肘部朝前」这样的判断,也都在实机上确认过。这是一支完整走过组装、远程操作演示、同步记录、训练、实机评估这一整段的团队。
因此,咨询最契合的时点是「手臂有了,但进不到训练」的阶段。只要确定要针对哪项作业,我们就从所需的数据条件与采集环境的形态开始,与您一起定义。
可承接的范围
以训练,以及为此所需的数据采集环境为中心。机体侧的作业,也在训练所需的范围内承接。
模仿学习的实装
从人的示范中让 OpenArm 学习动作。包含目标作业的切分、训练的实现,以及在实机上的评估。支持基于 LeRobot 的构成。
VLA的实装
把视觉与语言的理解连接到动作生成的 VLA 实现。负责那些无法把动作写下来的领域,例如对象物的形状或位置每次都改变的作业。
搭建数据采集环境
从设计记录什么、在什么条件下、记录多少次,到搭建采集环境。让影像与动作能够对齐时间记录下来。
以远程操作进行的示范环境
用于取得示范数据的操作环境。我们具备以双向控制主控臂实现力反馈、可降低动作倍率的精密模式,以及 VR 控制器操作的实现经验。
组装、改造与整合
训练所需范围内的机体侧作业。加装手爪与传感器、配线与电装、在 ROS 2 上的整合。零件各自能动、整合起来却不动,这就是实机。
实机评估
把训练好的模型放到实机上,测量成功率与可复现性。也包含在仿真中成立的结果于实机上崩掉时的原因厘清。
推进方式
先收敛到单一目标作业开始。扩大范围是在那之后。
- 01 选定目标作业
- 先确定只训练一件事。若在此处保持宽泛,所需的数据量会无止境地增加。
- 02 设计数据条件
- 决定记录的项目、试行次数,以及要变动的条件。训练跑不跑得起来,几乎在这里就决定了。
- 03 搭建采集环境
- 搭建示范与记录的环境。是在既有环境上增补,还是重新搭建,视情况而定。
- 04 数据采集
- 进行示范并记录。采集本身可以由我们承接,也可以把环境交给您自行运作。
- 05 训练与实现
- 实现模仿学习或 VLA,并把训练跑起来。
- 06 实机评估
- 放到实机上测量成功率与可复现性,并把条件收紧。
与开发成套,出借实机
仅在委托我们进行开发的情况下,我们会一并提供验证期间的实机出借。即使手边还没有机体,也能从实机上的确认开始。
我们不承接实机单独的租赁。只把手臂借出的形式,无法伴随把它带到可运作状态的支援,也就帮不上忙。
常见问题
我们还没有 OpenArm,可以咨询吗?
可以。若委托我们进行开发,我们能一并准备验证期间使用的实机。欢迎从构成的选定开始咨询。另外,我们不承接实机单独的租赁。
需要多少数据?
会因目标作业与变动条件的幅度而有很大差异。处理相同位置、相同对象物的作业,与每次形状或位置都改变的作业,所需量相差一个数量级。建议先收敛到单一目标,用少量跑过一轮后再判断。
我们已经在采集数据,但训练无法复现。
从这个阶段开始的咨询我们也承接。会先厘清是记录条件不足、实机个体差异,还是训练这一侧的问题。有时会判断需要重新采集,请尽早联系我们。
OpenArm 以外的机体也能对应吗?
可以。若尚未决定机体或使用其他机体,也请一并参阅 VLA・模仿学习开发的页面。聚焦 OpenArm 的本页,是给已经决定机体的人看的内容。
训练好的模型与采集到的数据,权利归属如何处理?
于签约时约定。委托开发、共同研究等形态不同,处理方式也不同,请在企划阶段与我们商谈。
OpenArm 开发咨询
请告知希望学习的作业,以及目前机体与环境的状况。无论是「手臂有了但进不到训练」的阶段,还是接下来才要准备机体的阶段,都没有问题。由以自家人形机器人走过同一段路的团队负责。
咨询 OpenArm 开发