
机器人远程操作・遥操作在全自动之前,由人操作让现场先运转起来。
远程操作是不必等待自动化即可将机器人投入现场的方法。EmplifAI已实装将操作者的身体动作与意图实时转写至人形机器人的身体共享型临场技术,并支持力觉反馈与VR控制器操作。
咨询远程操作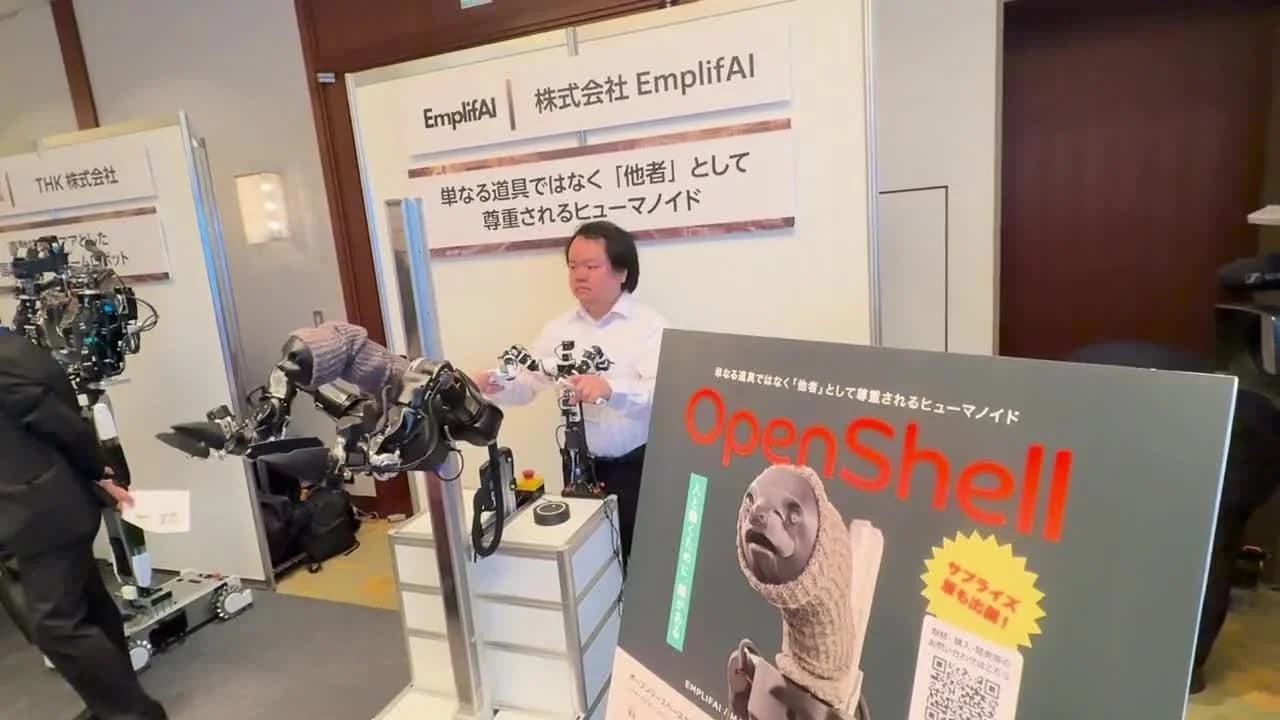
在自动化之前,先让它在现场可用
机器人导入中费用膨胀最严重的,是一开始就追求完全自动化的情形。想处理所有意外状况,开发就会无止境地增加。
远程操作把顺序颠倒过来。先由人操作让现场运转,在压低初期费用的同时业务实际跑起来,也就能看清那里会发生什么。而操作的记录直接成为学习数据,成为自动化的素材。
此外还有与自动化无关的价值:人不必站在危险场所,远方的专家也能代替现场人员进行操作。
已实装的功能
全身动作转写
我们已实装将操作者的身体动作与意图实时转写至人形机器人的远程・身体共享型临场技术。
力觉反馈
通过双边主动臂,握持物体的手感会反馈给操作者。在需要力度控制的作业中效果明显。
精密模式
降低机器人相对操作的动作倍率,可验证精细作业。可与大幅动作的作业切换使用。
VR控制器操作
也支持不使用主动臂的构成。可依用途与运营体制选择。
与自动并用
定型动作自动执行,需要判断的场面由人接手。切换条件的设计也可商谈。
学习数据的同步记录
操作的同时同步记录视觉・行动・对话・非语言,并以可直接用于学习的形式保留。
研究时需要确认的事项
- 对象作业的精度与力
- 对位的容许范围、有无压入与嵌合。是否需要力觉,在此决定。
- 操作者与现场的距离
- 同一据点还是远程。距离直接关系到线路条件与延迟设计。
- 网络
- 影像与控制两者都必须畅通。我们会事先确认现场的线路状况。
- 经营者
- 由谁操作、需要几人。熟练所需的时间也纳入运营设计。
- 安全条件
- 操作失误时的停止条件、与人的距离。我们以「远程因而看不见现场状况」为前提进行设计。
- 记录的处理
- 是否作为学习数据保留。若保留,则确定记录范围与保管条件。
常见问题
哪些机器人可以远程操作?
除自主开发的OpenShell外,只要是可通过ROS 2或机体SDK控制的机型都可商谈。请告知对象机型与作业,我们会提出可实装的范围。
可以从远地操作吗?
取决于线路条件。前提是影像与控制都能稳定传输,延迟过大则难以进行精密作业。我们会确认现场线路状况后,提出可行的运用方案。
力觉反馈是必须的吗?
视作业而定。在压入、嵌合等需要手感的作业中有效;若只是抓取搬运,VR控制器有时就够了。我们依对象作业判断。
可以从远程操作过渡到自动化吗?
这正是基本的推进方式。操作过程中记录的数据成为模仿学习与VLA的素材,自动化从定型部分开始扩大。比一开始就追求全自动更快进入现场可用状态。
关于远程操作・遥操作的咨询
请告知想操作的作业、对象机器人,以及操作者与现场的距离。我们会提出包含向自动化过渡在内的推进方案。
咨询远程操作