Unitree G1 × Gemini Argon实验代码已随Apache-2.0发布
EmplifAI有限公司在Apache-2.0许可下发布了连接Unitree G1和Gemini Argon的实验代码“G1/ARGON”。这是一个公共实验,共享 LLM 代理和实际机器控制之间的连接,以及再现步骤、约束和视频。
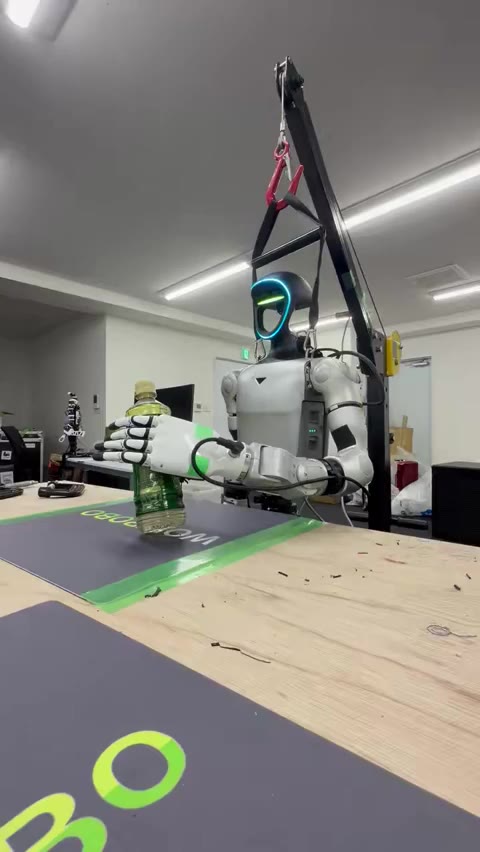
实机视频:直立运输瓶子
使用由悬挂装置和 Inspire Hand 支撑的 Unitree G1 的左臂,我们进行了一项实验,在该实验中,我们举起并搬运一个塑料瓶,同时保持其直立。您可以在代表 Hiroyuki Osone 的 X 帖子中看到实际机器的视频。它不是不同环境中成功率或再现性的基准。
您可以使用自己的 API 密钥尝试英文 Web 控制台
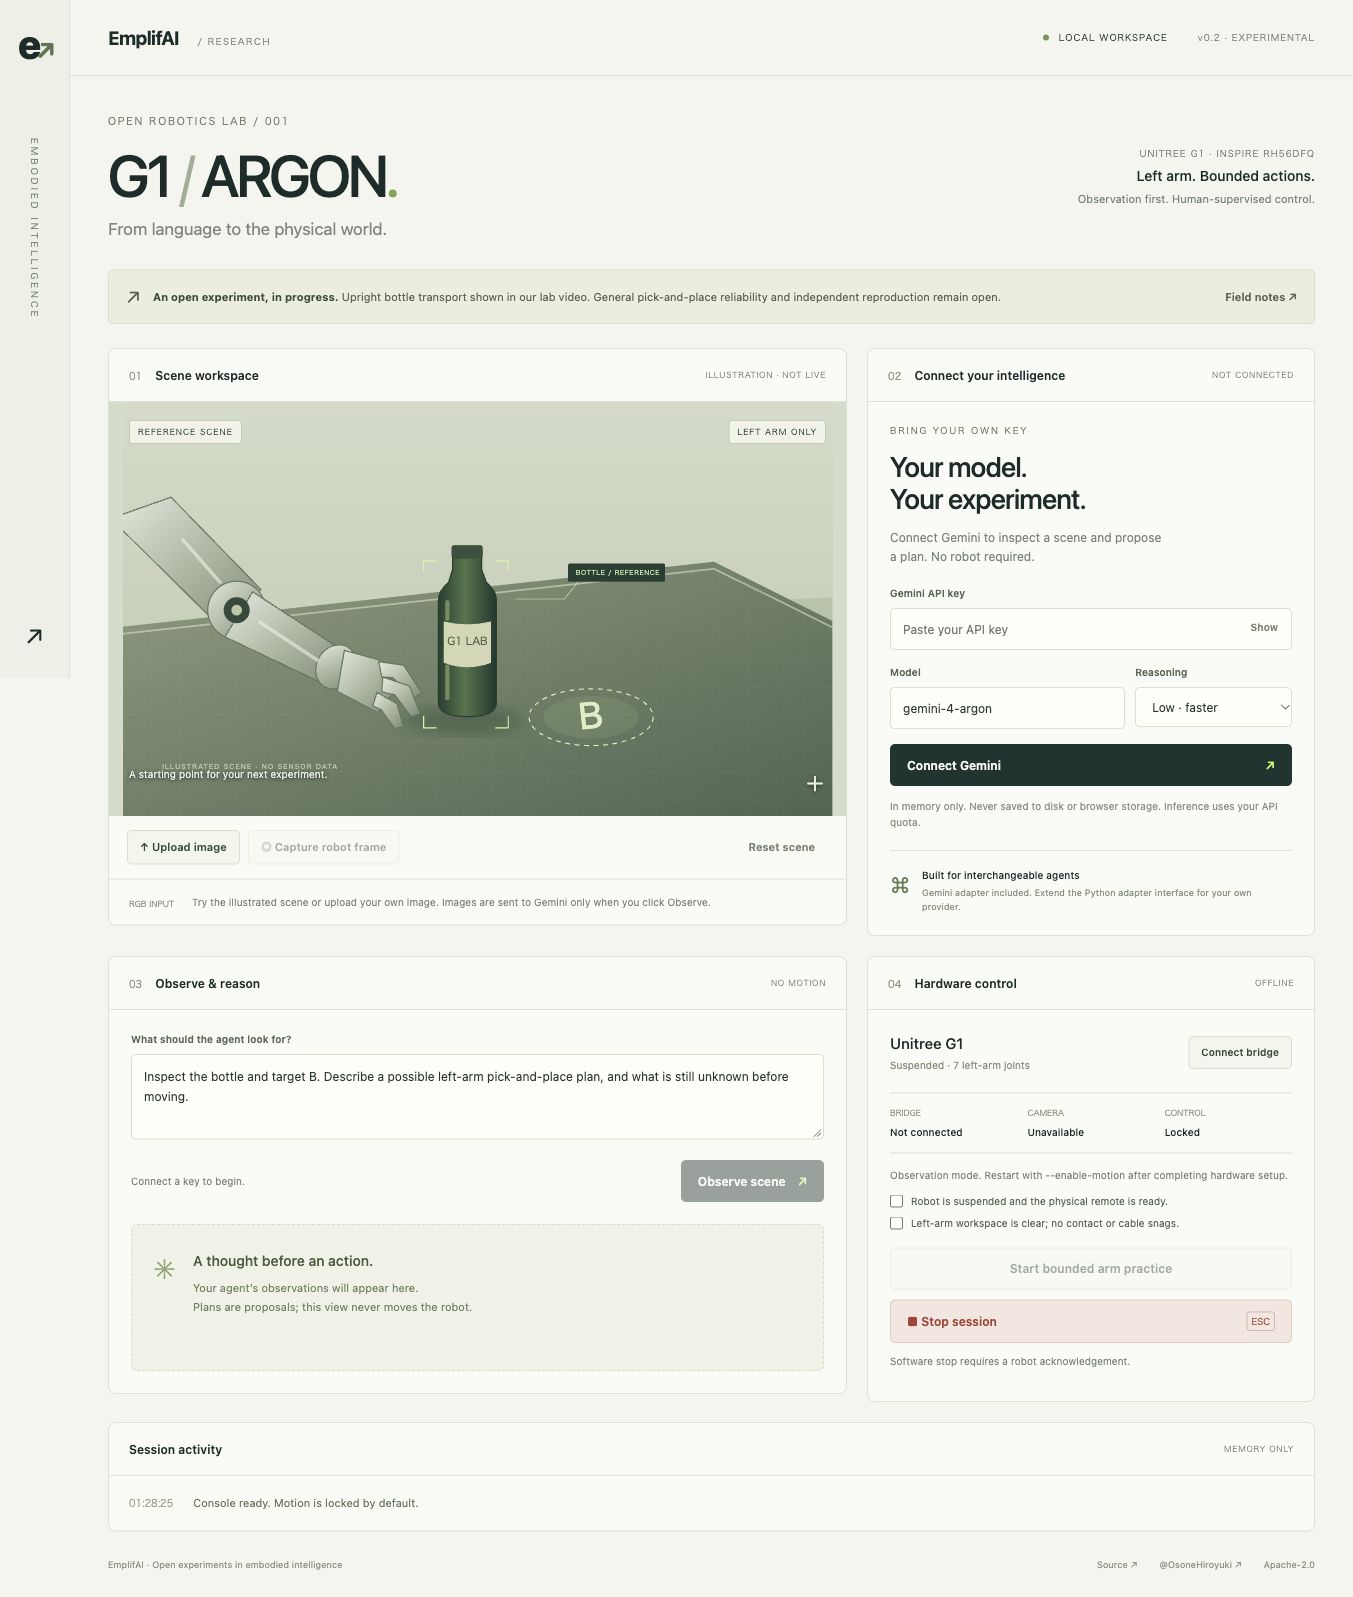
使用单个 Python 启动命令打开本地 Web 应用程序,输入 Gemini API 密钥,然后尝试图像识别和计划建议。无需机器人即可进行图像观察,并且不会将 API 密钥存储在文件或浏览器存储中。实际机器控制需要单独的硬件设置。
我们已经完成了什么以及接下来我们将验证什么
公开版 Web 应用默认以观察模式启动。小幅左臂测试需要明确的硬件设置和操作员确认;公开控制台不启动旧版抓取与放置宏。相机与末端校准、抓取判定以及不同条件下的可复现性仍有待验证。
我们有一个用于添加提供程序的适配器接口,目前包括 Gemini 的实现。我们欢迎为支持其他代理做出贡献、使用记录的图像进行评估以及在实际设备上复制的报告。
作为商业用途的开源
EmplifAI 的原创代码采用 Apache-2.0 许可证发布,允许商业使用。外部 SDK、机器人模型和 API 服务仍适用各自的条款。贡献者需添加 Signed-off-by 签署信息,以确认符合 DCO。本项目是 EmplifAI 的独立项目,不代表硬件或模型提供方的认可或保证。
如果您正在考虑支持在实际机器上实施、自定义任务开发或联合评估,请联系我们并提供目标机器和任务。