
概念验证/试点项目
AI机器人PoC・实证实验聚焦一道工序,用实机给出答案。
能否导入机器人,不是靠样本决定的。选定一项作业,用实际对象物运行,测量成功率与节拍。EmplifAI承接从工序选定、机体安排、评价设计到实机验证。
咨询PoC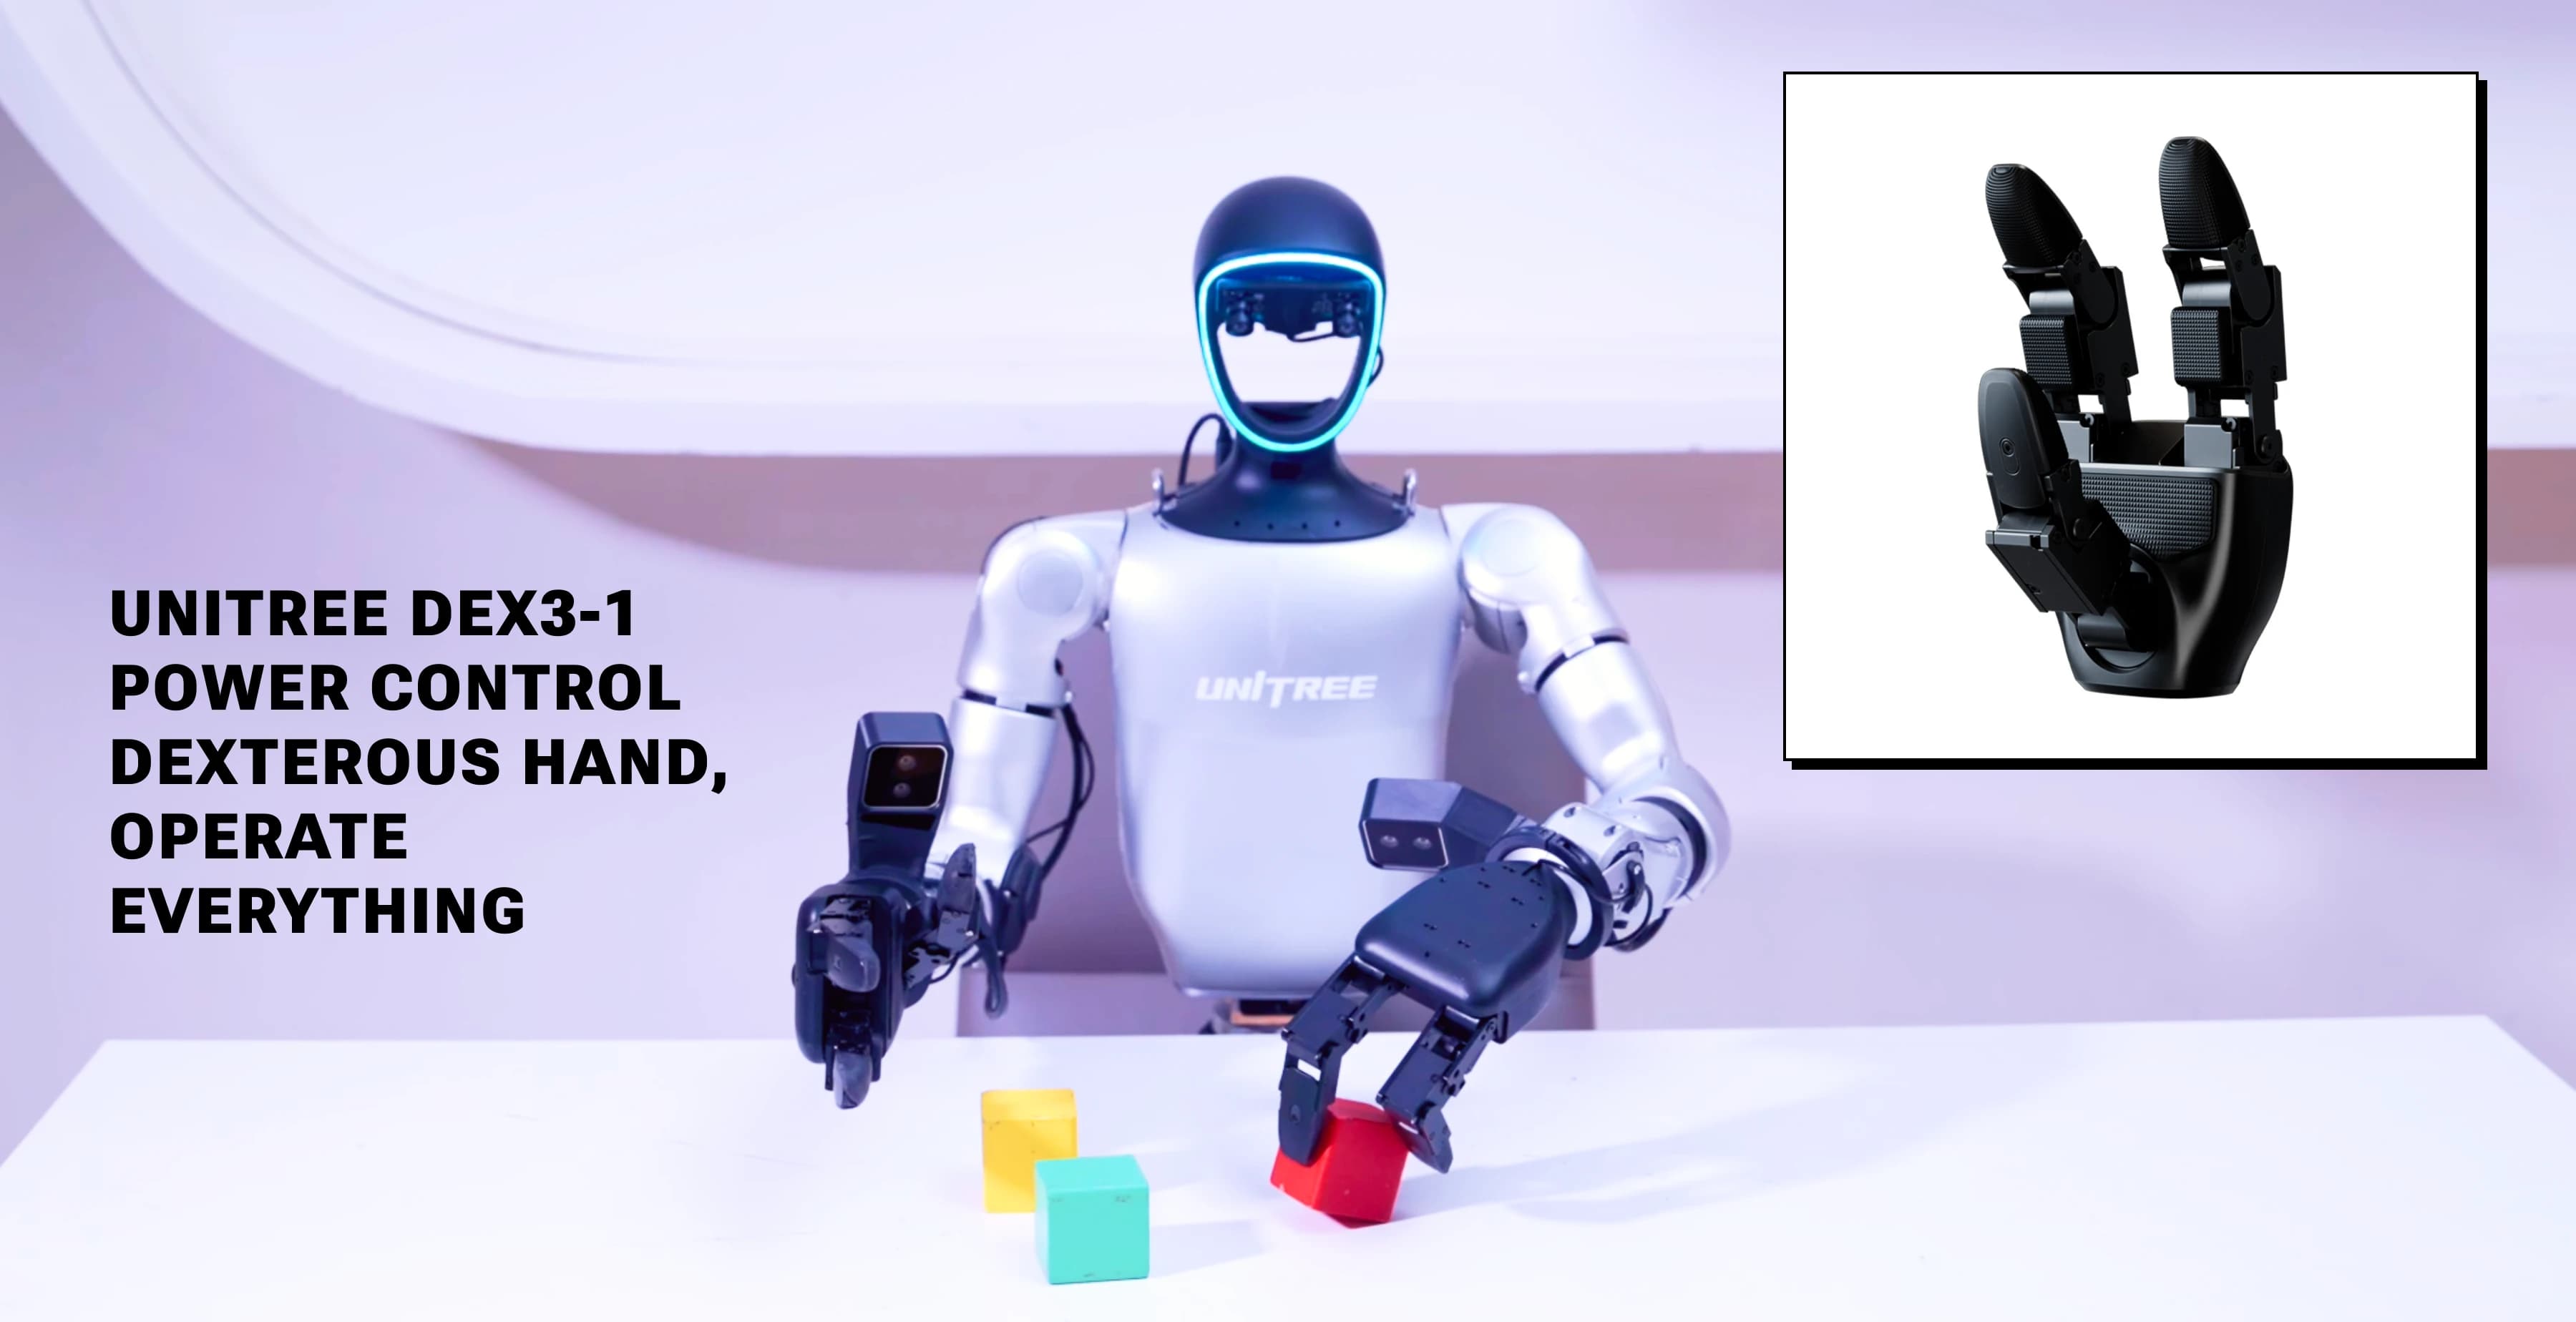
PoC失败,多半是因为目标太宽
机器人PoC不顺利的原因,多半不是技术,而是对象太宽。若以「想验证工厂自动化」开始,既定不下在哪道工序、也定不下测什么,最终什么都判断不了。
能出成果的PoC,对象都聚焦为一项。这个零件、从这个位置、放进这个治具。成功率多少、每次几秒。具体到这一步,实机就能给出答案。
而且PoC的目的不是「成功」,而是「能够判断」。得知不可行,价值同样存在。只要弄清改变条件是否可行、现阶段是否无法实现,就能做出下一步的投资判断。
PROCESS
PoC的推进方式
机体尚未确定、工序尚未聚焦的阶段也可以商谈。
- 01 工艺选择
- 根据对象物的差异、节拍的余裕、人员负担,决定最先验证的一道工序。这一步最为重要。
- 02 评价指标的设计
- 在着手前就成功率、节拍、恢复所需时间等「以什么算成立」达成一致。
- 03 机体与构成的安排
- 研究所需负载・臂展・手爪后,以租赁方式安排机体。购买前即可试用。
- 04 实机验证
- 在实际现场,或由我方使用对象物进行运行。通过改变条件确定成立范围。
- 05 报告
- 整理测定结果、成立的条件与不成立的条件,并以可用于下一步判断的形式留存。
- 06 扩展到下一个范围
- 以成立的工序为基准,研究相邻工序与增加台数。
可用于验证的手段
常见问题
不知道该从哪道工序开始尝试。
工序的选定也可与我们商谈。对象物差异小、节拍有余裕、人员负担大的工序最合适。我们会了解现场状况后缩小候选。
PoC的费用和周期大概是多少?
随对象作业难度、有无机体、评估范围而变。我们先整理验证目标与评价指标,再按工序报出范围・费用・周期。
能在不停自家现场的情况下验证吗?
有先从仿真验证入手的方法。最终确认仍在实机进行,但占用现场的时间可以缩短。也可由我方保管对象物进行验证。
如果不成立会怎么样?
得知不可行,本身就是PoC的成果。我们会在报告中整理在哪些条件下不成立、改变什么才有可能。不会勉强推荐导入。
关于PoC・实证实验的咨询
请告知对象工序、处理对象物与目前的作业。工序尚未聚焦的阶段也没关系,我们会以「从一道工序开始验证」提出方案。
咨询PoC