Unitree G1 × Gemini Argonの実験コードをApache-2.0で公開しました
株式会社EmplifAIは、Unitree G1とGemini Argonを接続する実験コード「G1 / ARGON」をApache-2.0ライセンスで公開しました。LLMエージェントと実機制御の接続を、再現手順・制約・映像とともに共有する公開実験です。
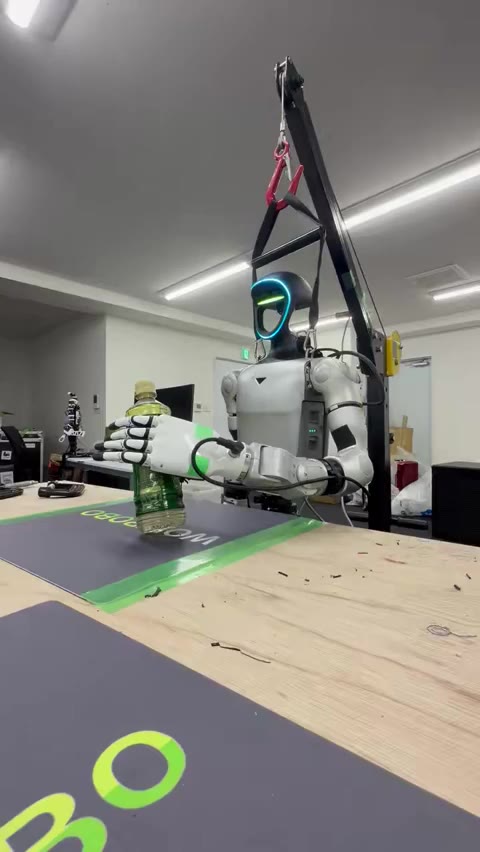
実機動画:ボトルを直立させたまま搬送
吊り具で支持したUnitree G1の左腕とInspire Handを使い、ペットボトルを直立させたまま持ち上げて運ぶ実験を行いました。代表・大曽根宏幸のX投稿で実機動画をご覧いただけます。成功率や異なる環境での再現性を示すベンチマークではありません。
自分のAPIキーで試せる英語Webコンソール
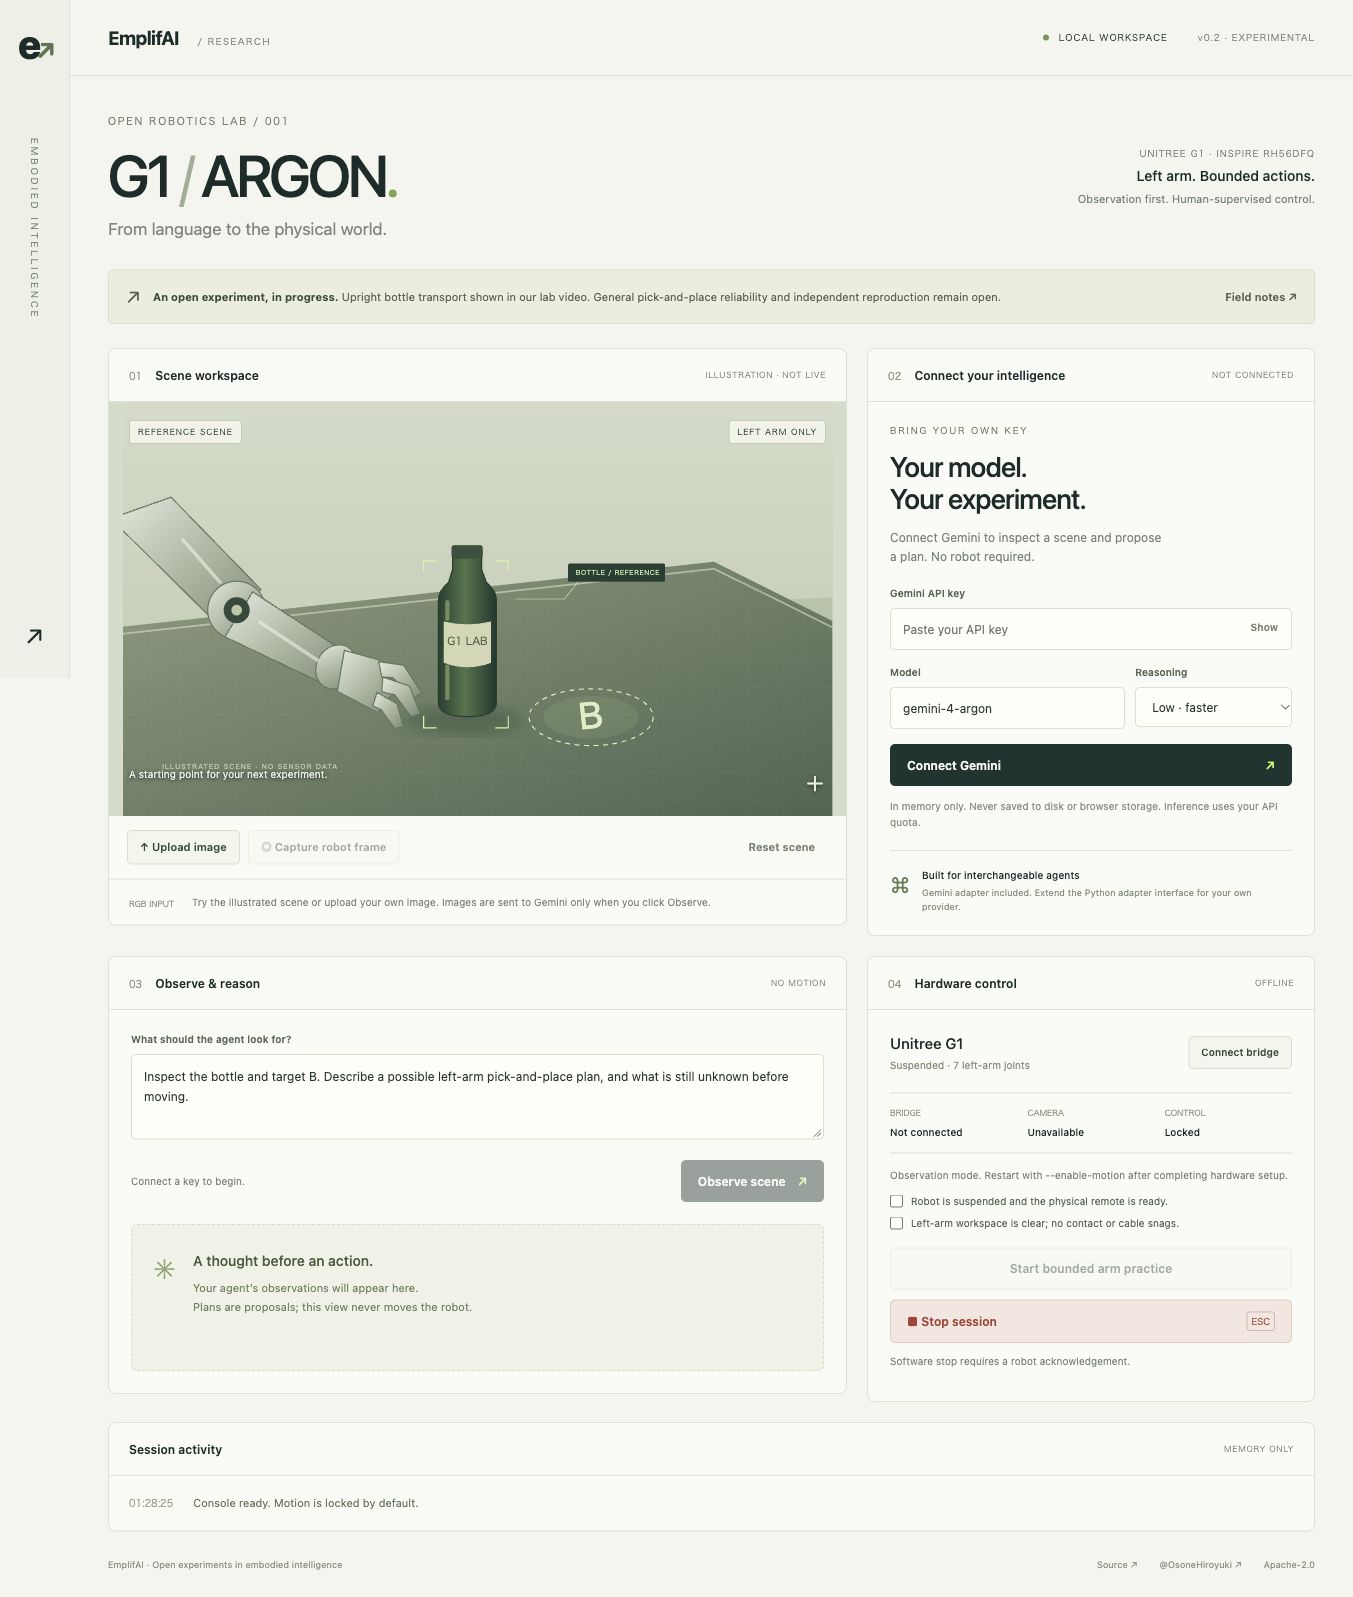
Pythonの起動コマンド1つでローカルのWebアプリを開き、Gemini APIキーを入力すると画像認識と計画の提案を試せます。画像による観察はロボットなしで利用でき、APIキーはファイルやブラウザストレージに保存しません。実機制御には別途ハードウェアのセットアップが必要です。
できたことと、これから検証すること
公開版のWebアプリは観察モードで起動します。実機向けには明示的な設定と確認を経た小さな左腕テストを用意し、従来の把持・配置マクロは公開コンソールから起動しません。カメラ・手先校正、把持判定、異なる条件での再現性評価は引き続き取り組む課題です。
プロバイダーを追加するためのアダプタインターフェースを設け、現時点ではGemini用の実装を同梱しています。他のエージェントへの対応、記録画像による評価、実機での再現報告への貢献を歓迎します。
商用利用できるオープンソースとして
EmplifAIのオリジナルコードはApache-2.0で公開し、商用利用にも対応します。外部SDK・機体モデル・APIサービスにはそれぞれの条件が適用されます。コントリビューションにはDCOによるSigned-off-byをお願いしています。本プロジェクトはEmplifAIの独立した取り組みで、機体・モデル提供元による公認や保証を示すものではありません。
実機への導入支援、カスタムタスク開発、共同評価をご検討の方は、対象の機体とタスクを添えてお問い合わせください。