
Développement de robot humanoïdeUne équipe expérimentée créera votre robot.
L'équipe qui développe les humanoïdes en interne entreprendra le développement de robot. EmplifAI gère l'humanoïde mobile à deux bras OpenShell, de la conception à l'intégration réelle de la machine en interne.
Consulter sur le développement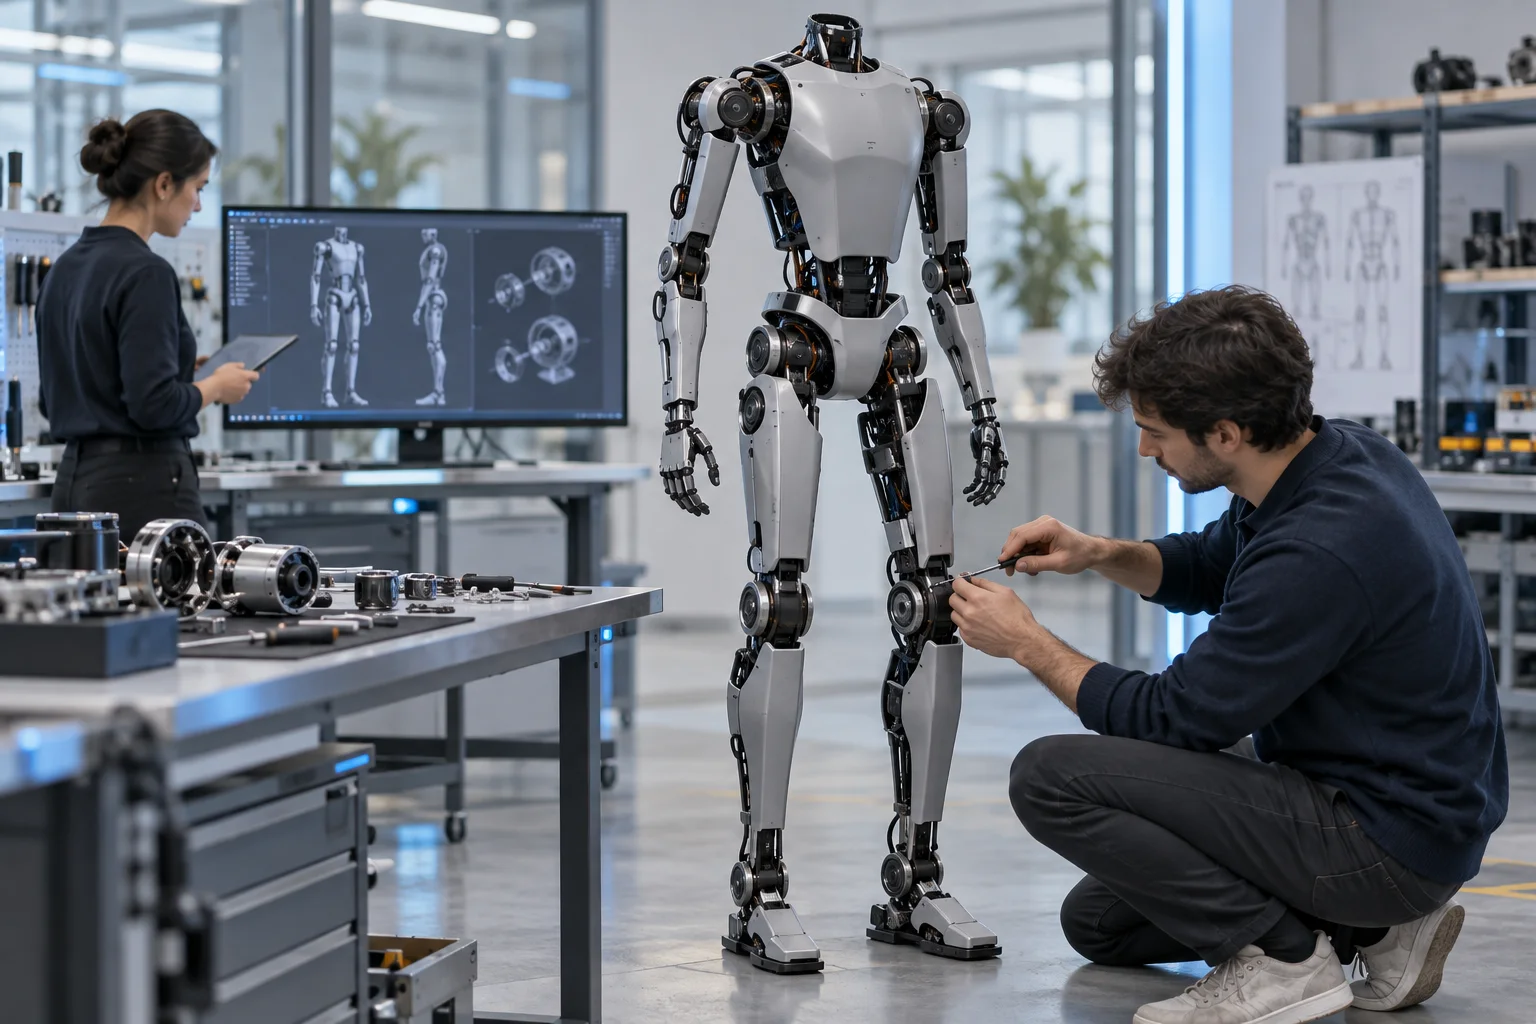
Simulation de transport usine/entrepôt
Unitree G1
Une simulation physique dans Isaac Sim a vérifié le comportement consistant à tenir une boîte de 0,25 kg à deux mains, à marcher environ 1,2 m et à la placer sur une autre plate-forme. Ce n'est pas une vidéo de la machine réelle.
RealMan RMC-AIDAL
Nous avons saisi la poignée d'une hypothétique valise de transport mesurant 30 x 20 x 20 cm et pesant au total 10 kg, et avons vérifié le processus de transport sur roues sur environ 1,2 m, en la plaçant sur un support, puis en la relâchant. Il s'agit d'une simulation physique qui corrige le centre de gravité et les paramètres de contact du modèle CAO public, et ne garantit pas la capacité de charge de la machine réelle.
RealMan RMC-AIDAL : transport de caisses de 10 kg avec les deux bras
Nous avons vérifié le fonctionnement consistant à tenir une hypothétique caisse de transport mesurant 30 x 40 x 20 cm et pesant au total 10 kg avec les deux mains à l'aide des poignées gauche et droite, en la transportant sur environ 1,2 m et en la plaçant sur un support. Pendant le transport, les contacts entre les mains gauche et droite et le partage de la charge sont enregistrés. Il s'agit d'une simulation physique qui corrige le centre de gravité et les paramètres de contact du modèle CAO public, et ne garantit pas la capacité de charge de la machine réelle.
Vous pouvez également nous consulter sur des simulations et des expériences de démonstration adaptées à votre entreprise, telles que le réapprovisionnement des étagères, l'approvisionnement en cartons de pièces et le tri.
Environnement/boîte matériaux 3D : NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Nous ajustons la conversion des matériaux, les dimensions et les matériaux d'affichage.
Pouvez-vous nous montrer quelque chose qui fonctionne avant de voir les spécifications ?
Le plus gros problème lorsqu’on demande à quelqu’un de l’extérieur de développer un humanoïde est de traiter avec quelqu’un qui peut rédiger une proposition, mais qui n’a jamais construit de véritable machine. Si l’un des mécanismes, commandes, capteurs ou IA tombe en panne, l’humanoïde ne bougera pas dans son ensemble. Il existe de nombreux robot qui ne tiennent pas debout même s'ils sont établis sur papier.
EmplifAI développe OpenShell en interne. Sur la base des modèles OpenArm 01 et TidyBot++, qui comportent un total de 28 axes pour la tête, les bras, les pinces et le chariot, nous avons en fait bougé nos mains pour prendre des décisions telles que fixer les bras dans la direction opposée afin que les coudes dépassent vers l'avant.
Par conséquent, vous pouvez recevoir une consultation avant même que les exigences ne soient finalisées. Une fois que vous avez décidé ce que vous voulez qu'il fasse, vous pouvez définir à partir de là les degrés de liberté et la configuration nécessaires.
Gamme pouvant être acceptée
Définition des exigences/conception de la configuration
Définissez le degré de liberté, la charge utile, la portée, la méthode de mouvement et la configuration des capteurs requis en fonction de la tâche que vous souhaitez confier. Cela inclut de déterminer si la modification du robot existant est suffisante.
Conception/prototypage de mécanismes
De la conception des doubles bras et du mécanisme de mouvement au prototypage. S'appuyer sur du matériel open source peut réduire le temps et les coûts de développement.
Interaction chef/interpersonnelle
Mécanisme d'expression faciale, écran, haut-parleur, microphone. Lorsqu’on travaille dans le même espace que des personnes, un système qui transmet les intentions est tout aussi efficace que la performance.
Développement contrôle/opération
Contrôle, génération de mouvements et coordination de l'ensemble du corps à l'aide de ROS 2 et robotSDK. Nous avons l’habitude de développer des robots qui reproduisent les mouvements humains.
Apprentissage/implémentation de l’IA
Nous soutenons la mise en œuvre de l’apprentissage par imitation, du VLA et de l’apprentissage par renforcement, ainsi que la conception de l’environnement de collecte de données à cet effet. Nous avons également implémenté une machine réelle utilisant Gemini 4 Argon dans laquelle Unitree G1 saisit une bouteille en plastique sans mouvements codés en dur.
Intégration/vérification réelle de la machine
Même si les pièces fonctionnent individuellement, la machine elle-même ne fonctionne pas une fois intégrée. Responsable de tout, de l'assemblage à la vérification sur place.
Comment procéder au développement
Vous pouvez nous consulter dès la phase conceptuelle. Tout d’abord, découpez la plage pour vérifier la faisabilité.
- 01 Définition de l'usage
- Spécifiez ce que fera le robot créé et où il sera utilisé. Si l'on procède sans que cela soit ambigu, les spécifications continueront à s'étoffer.
- 02 Prise en compte de la configuration
- S'agit-il d'un nouveau développement ou d'une modification du robot existant ? Nous déterminerons le degré de liberté et la structure requis, et fournirons une estimation du coût et de la période.
- 03 Prototype/Vérification
- Limitez le travail cible à un seul et vérifiez les conditions qui sont vraies en utilisant la machine réelle. Définissez votre direction ici.
- 04 Développement du contrôle et de l'apprentissage
- Implémentation de la génération de mouvements, du contrôle à distance et de l'apprentissage. L’étendue de l’automatisation sera étendue par étapes.
- 05 Intégration réelle de la machine
- Nous intégrons le mécanisme, l’équipement électrique, le contrôle et l’IA pour le faire fonctionner de manière transparente.
- 06 Vérification sur place
- Exécutez-le dans l’environnement réel et affinez les conditions. Organisez les résultats de la vérification sur site et les problèmes restants.
NVIDIA GEAR Sonic × Unitree G1 : vérification du fonctionnement sur la machine réelle
Nous avons exécuté NVIDIA GEAR Sonic sur le Unitree G1 actuel et confirmé son fonctionnement. Voici une vidéo du processus de vérification.
Gemini 4 Argon × Unitree G1 : Démonstration de saisie autonome qui convertit la vision en action
À l'aide du Gemini 4 Argon, nous avons effectué un véritable test de machine dans lequel le Unitree G1 saisit et soulève une bouteille en plastique. Aucun mouvement codé en dur n’est utilisé ; L'IA convertit directement les informations visuelles de la caméra en actions.
Même si vous changez la position de l'objet et le replacez, l'IA comprendra visuellement la situation et générera un mouvement de préhension. Nous acceptons également la mise en œuvre d'IA/VLA physiques à l'aide de Unitree G1 et le développement sous contrat d'expériences PoC/de démonstration adaptées à l'entreprise cible.
Questions fréquemment posées
Puis-je vous consulter même au stade conceptuel ?
Oui. Il est préférable de consulter à ce stade. Une fois que vous savez ce que vous voulez qu’il fasse, définissez ensemble la configuration nécessaire et la portée réaliste. Une fois les spécifications finalisées, vos options pourraient devenir plus restreintes.
Vaut-il mieux le créer à partir de zéro ou modifier le robot existant ?
Cela dépend du but. Si une machine disponible dans le commerce suffit, la modification sera plus rapide et moins coûteuse. Si les exigences de portabilité, de hauteur de travail et de personnel ne peuvent être satisfaites avec les machines existantes, nous envisagerons de développer une nouvelle machine. Dans un premier temps, nous organiserons vos besoins et ferons ensuite une proposition.
Combien de temps dure la période de développement ?
Cela varie beaucoup selon la gamme. L'ajout de fonctions au robot existant prend plusieurs mois, tandis que la conception du mécanisme nécessite une période de temps correspondante. Nous vous recommandons de commencer avec un prototype axé sur une seule tâche.
Qu’adviendra-t-il des droits sur robot ?
Cela sera décidé au moment de la signature du contrat. Veuillez nous contacter au stade de la planification, car la gestion variera en fonction du format, comme le développement conjoint, le développement sur commande et la personnalisation de notre robot.
Consultation sur le développement humanoïde
Veuillez nous faire savoir le but du robot que vous souhaitez créer et les conditions qui ont été décidées. Peu importe que ce soit au stade du concept. L'équipe développant le robot en interne le définira ensemble dans la mesure de ce qui est possible.
Consulter sur le développement