
PoC de robot de IA/experimento de demostraciónConcéntrese en un proceso y pruébelo usando la máquina real para ver si se puede realizar.
Los catálogos no determinan si se puede introducir o no un robot. Seleccione una tarea objetivo, muévala con el objetivo real y mida la tasa de éxito y el tiempo takt. EmplifAI se encargará de todo, desde la selección del proceso hasta la disposición del robot, el diseño de evaluación y la verificación con el equipo real.
Consultar sobre PoC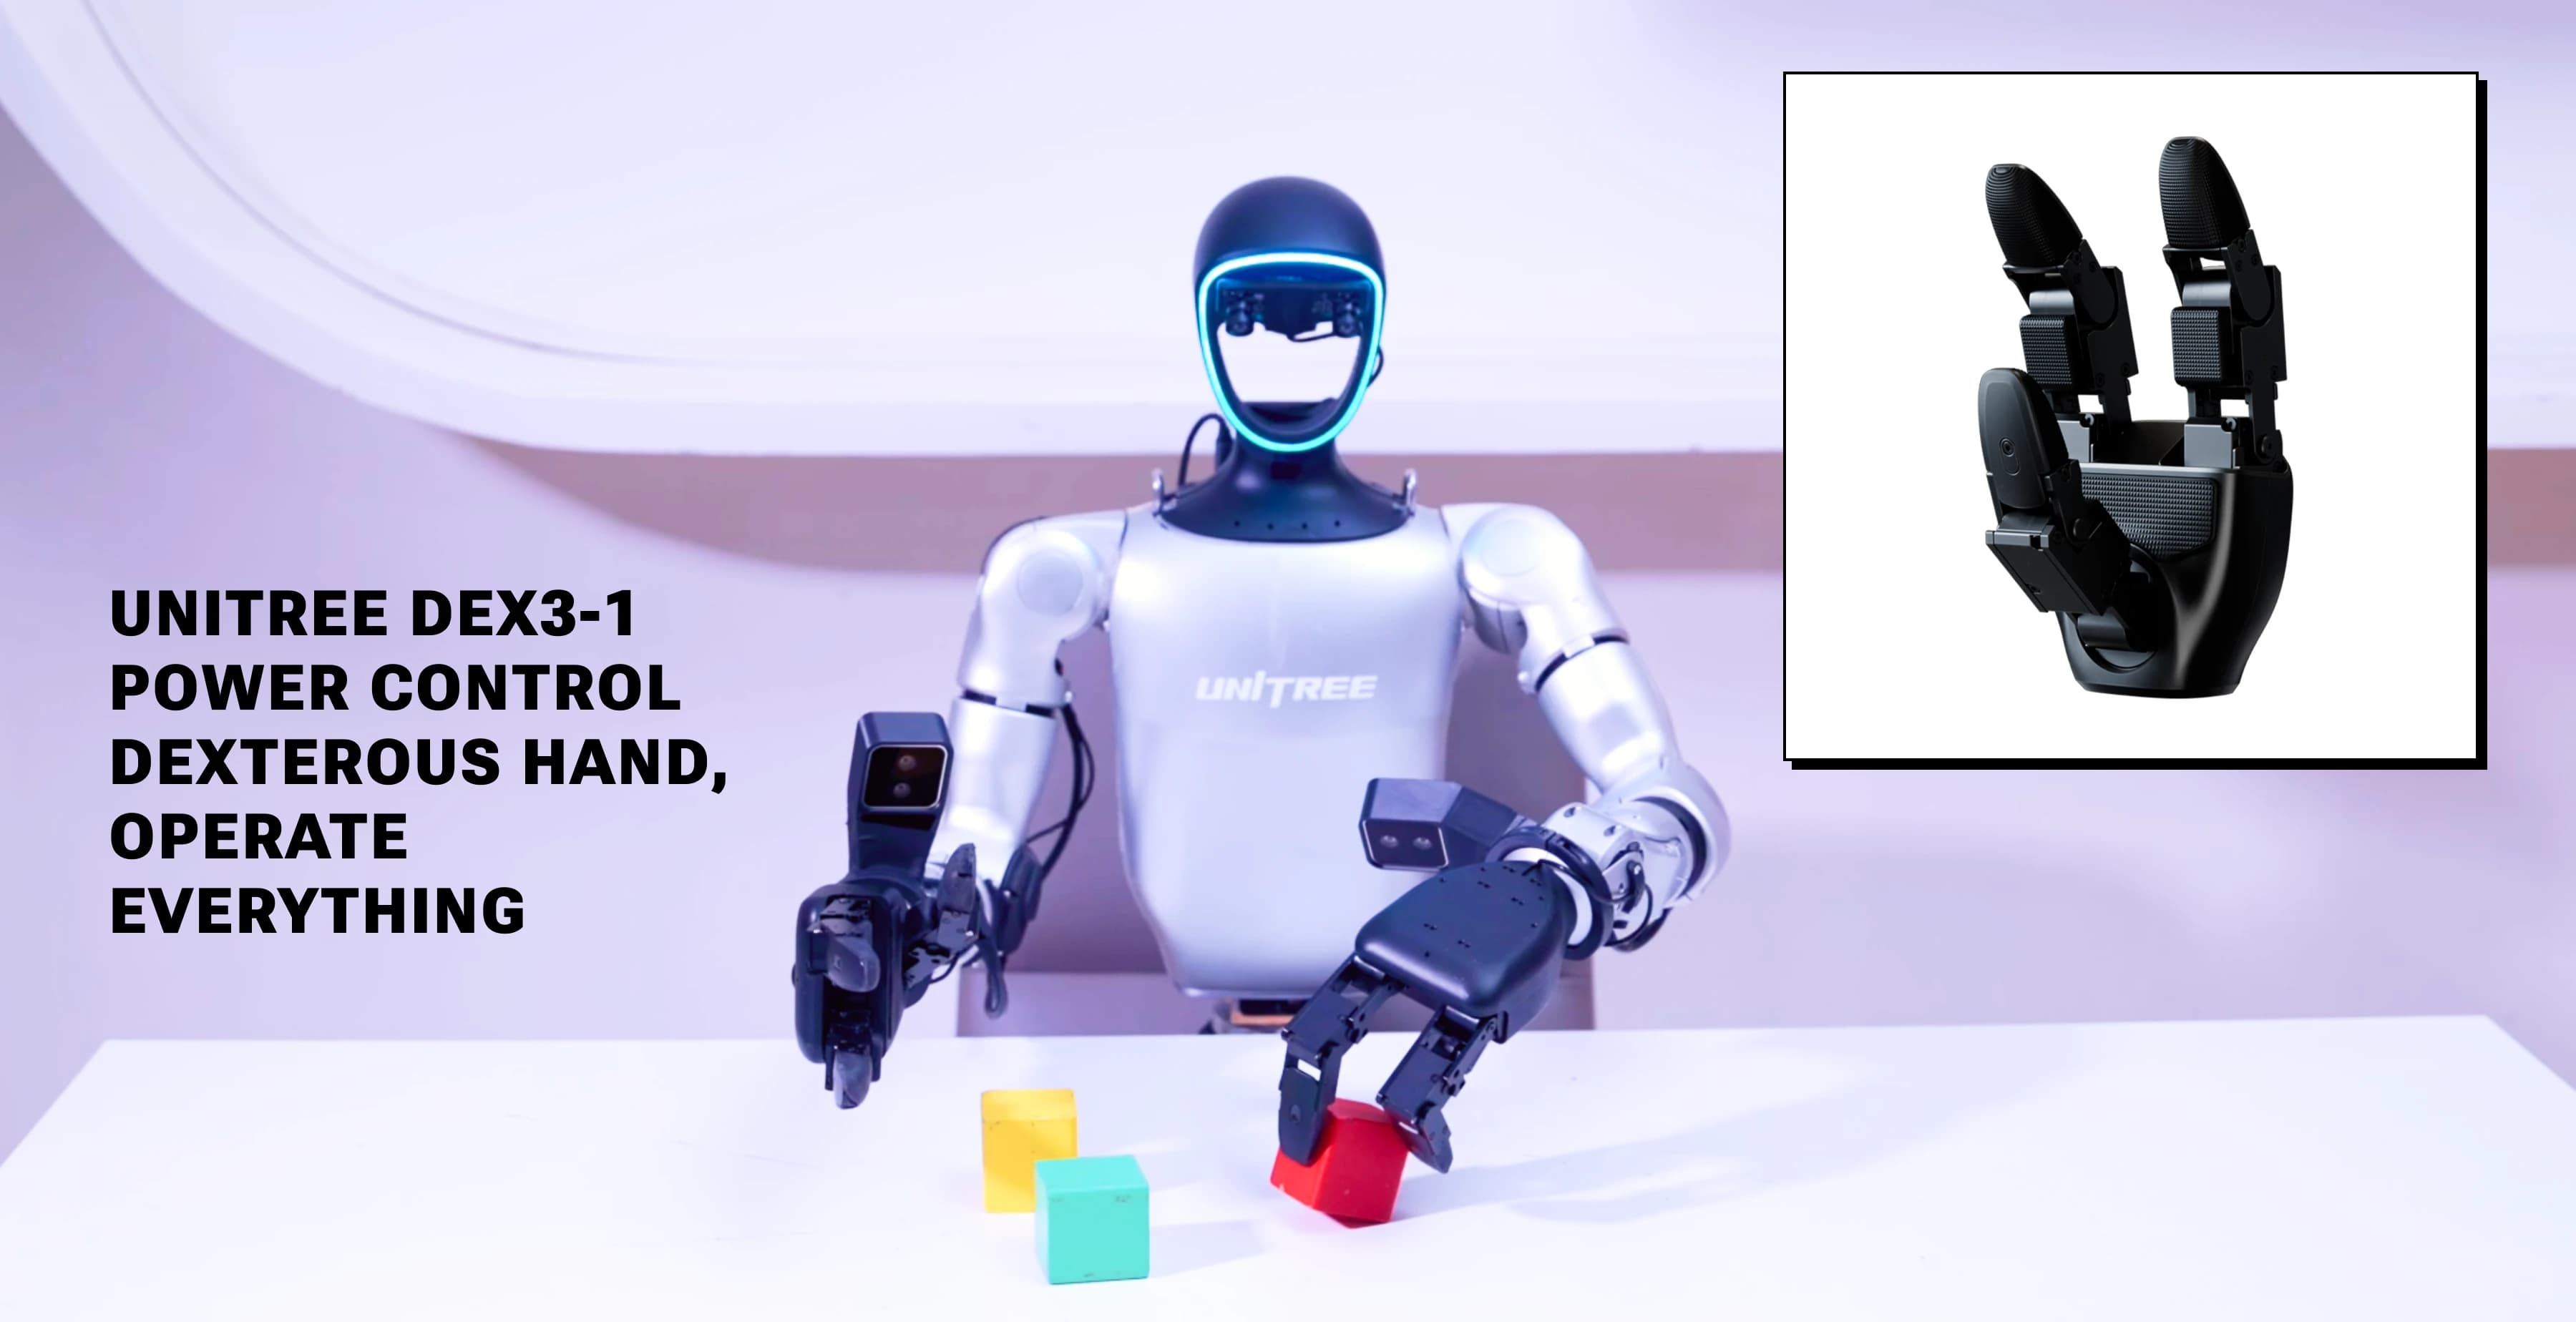
Simulación de transporte de fábrica/almacén.
Unitree G1
Una simulación de física en Isaac Sim verificó el comportamiento de sostener una caja de 0,25 kg con ambas manos, caminar aproximadamente 1,2 m y colocarla sobre otra plataforma. Este no es un vídeo de la máquina real.
RealMan RMC-AIDAL
Agarramos el asa de una hipotética maleta de transporte con un tamaño de cuerpo de 30 x 20 x 20 cm y un peso total de 10 kg, y verificamos el proceso de transportarla sobre ruedas durante aproximadamente 1,2 m, colocarla sobre un soporte y luego soltarla. Esta es una simulación física que corrige el centro de gravedad y la configuración de contacto del modelo CAD público, y no garantiza la capacidad de carga de la máquina real.
RealMan RMC-AIDAL: transporte de maletas de 10 kg con ambos brazos
Se verificó el funcionamiento de sujetar con ambas manos una hipotética caja de transporte con un tamaño de cuerpo de 30 x 40 x 20 cm y un peso total de 10 kg mediante las asas izquierda y derecha, transportarla aproximadamente 1,2 m y colocarla sobre un soporte. Durante el transporte se registra el contacto entre la mano izquierda y derecha y el reparto de carga. Esta es una simulación física que corrige el centro de gravedad y la configuración de contacto del modelo CAD público, y no garantiza la capacidad de carga de la máquina real.
También puede consultarnos sobre simulaciones y experimentos de demostración adaptados a su negocio, como reabastecimiento de estantes, suministro de cajas de piezas y clasificación.
Entorno/caja de materiales 3D: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Estamos ajustando la conversión de materiales, las dimensiones y los materiales de exhibición.
Las PoC fracasan cuando los objetivos son demasiado amplios
La razón por la que fallan las PoC de robots no suele ser la tecnología. El objetivo es demasiado amplio. Si comienza con "Quiero verificar la automatización de la fábrica", no podrá decidir qué medir en qué proceso y, como resultado, terminará sin poder tomar ninguna decisión.
Las pruebas de concepto que producen resultados se centran en un objetivo. Coloque esta pieza en esta plantilla desde esta posición. ¿Qué porcentaje de éxito tiene y cuántos segundos tarda cada vez? Una vez que obtenga esto específico, la respuesta aparecerá en la máquina real.
El propósito de PoC no es "trabajar bien" sino "poder tomar decisiones". Tiene el mismo valor saber que algo no funcionará. Una vez que sepas si funcionará si cambias las condiciones o si no es posible en este momento, podrás tomar la siguiente decisión de inversión.
Ejemplo real de verificación de máquina: agarre de botellas de PET usando Gemini 4 Argon × Unitree G1
En nuestro laboratorio, realizamos una prueba de máquina real utilizando Gemini 4 Argon, en la que Unitree G1 agarra y levanta una botella de plástico. En lugar de utilizar cualquier movimiento fijo codificado, la IA convierte directamente la información visual de la cámara en las acciones del robot.
Incluso si la posición del objeto cambia, la IA captura visualmente la situación y genera un movimiento de agarre. De esta manera, aceptamos el desarrollo de contratos para experimentos de demostración/PoC para integrar los últimos modelos de IA y VLA en equipos reales y verificar hasta qué punto funcionará en el objeto objetivo y el proceso objetivo del cliente.
Cómo proceder con PoC
Puedes consultar con nosotros incluso si no te has decidido por robot o no has acotado el proceso.
- 01 Selección de proceso
- El primer proceso a verificar se determina en función de la variación del objeto, el margen de takt y la carga humana. Este es el punto más importante.
- 02 Diseño de indicadores de evaluación
- Acordamos lo que constituye el éxito, como la tasa de éxito, el tiempo de respuesta y el tiempo hasta la recuperación, antes de comenzar.
- 03 robot y disposición de configuración
- Consideraremos la portabilidad, el alcance y la mano necesarios y organizaremos el alquiler del robot. Pruébelo antes de comprar.
- 04 Verificación en equipos reales
- Movemos el objeto en el lugar real o en nuestra empresa. Identificar el rango de validez mientras se cambian las condiciones.
- 05 Informe
- Organice los resultados de la medición, las condiciones que se cumplieron y las condiciones que no se cumplieron. Déjelo en un formulario que pueda usarse para la siguiente decisión.
- 06 Ir al siguiente rango
- Con base en el proceso establecido, considere agregar procesos adyacentes y la cantidad de máquinas.
Métodos que se pueden utilizar para la verificación.
Gire primero por control remoto
Antes de la automatización total, los humanos operaban el sitio y obtenían las condiciones y los datos de aprendizaje al mismo tiempo.
Limitar por simulación
Al determinar las condiciones utilizando NVIDIA Isaac Sim/Isaac Lab y luego transferirlas a la máquina real, reducimos el tiempo necesario para detener el lugar de trabajo.
Obtener comportamiento a través del aprendizaje.
Para acciones que no se pueden escribir, considere un enfoque en el que el robot aprenda del desempeño humano.
robot está disponible para alquiler.
Pruebe el proceso de destino antes de comprar. Si no encaja, puedes sustituirlo por otro robot.
recopilar datos
Nos encargamos de todo, desde diseñar las condiciones para los datos necesarios para el aprendizaje hasta recopilarlos y entregarlos.
Cómo proceder en la fábrica
Hemos resumido las operaciones objetivo en el sitio de fabricación, como transporte, selección y colocación de plantillas.
NVIDIA GEAR Sonic × Unitree G1: Verificación de operación en máquina real
Ejecutamos NVIDIA GEAR Sonic en el Unitree G1 real y confirmamos su funcionamiento. Aquí tenéis un vídeo del proceso de verificación.
Gemini 4 Argon × Unitree G1: demostración de agarre autónomo que convierte la visión en acción
Utilizando Gemini 4 Argon, realizamos una prueba de máquina real en la que Unitree G1 agarra y levanta una botella de plástico. No se utiliza ningún movimiento codificado; La IA convierte directamente la información visual de la cámara en acciones.
Incluso si cambia la posición del objeto y lo vuelve a colocar, la IA comprenderá la situación visualmente y generará un movimiento de agarre. También aceptamos la implementación de AI/VLA física utilizando Unitree G1 y el desarrollo por contrato de experimentos de demostración/PoC adaptados al negocio objetivo.
Preguntas frecuentes
No sé qué proceso probar primero.
Puede consultarnos sobre la selección de procesos. Adecuado para procesos con pequeñas variaciones en los objetos, suficiente tiempo de respuesta y gran carga de trabajo humano. Escucharemos la situación en el sitio y seleccionaremos candidatos.
¿Cuál es el costo y la duración de la PoC?
Varía según la dificultad del trabajo objetivo, la presencia o ausencia de robot y el alcance de la evaluación. Primero, organizamos las metas de verificación y los indicadores de evaluación, y estimamos el alcance, costo y período de cada proceso.
¿Puedo verificar sin detener el sitio de mi empresa?
Hay una manera de ingresar mediante verificación en simulación. La confirmación final se realiza utilizando la máquina real, pero se puede acortar el tiempo necesario para ocupar el sitio. También nos es posible tomar posesión del objeto e inspeccionarlo.
¿Qué pasa si no tiene éxito?
Saber que no funciona es en sí mismo un resultado de PoC. Recopilaremos un informe que muestre qué condiciones no funcionan y qué cambios se deben hacer para que esto sea posible. No te obligaremos a presentarlo.
Consulta sobre PoC/experimento de demostración
Háganos saber el proceso objetivo, los objetos manejados y el trabajo actual. No importa si el proceso aún no ha finalizado. Proponemos esto como una verificación a partir del primer proceso.
Consultar sobre PoC