
Soporte de desarrollo Sim2RealEn NVIDIA Isaac Sim・Isaac Lab,
De la simulación a la verificación real de la máquina.
Apoyamos el desarrollo del aprendizaje y evaluación del trabajo de robots en un entorno virtual y su aplicación a máquinas reales. Desde la construcción del entorno hasta el aprendizaje y ajuste de errores con la máquina real, propondremos una gama de trabajos que se adapten al problema actual.
Consulta sobre el desarrollo de Sim2Real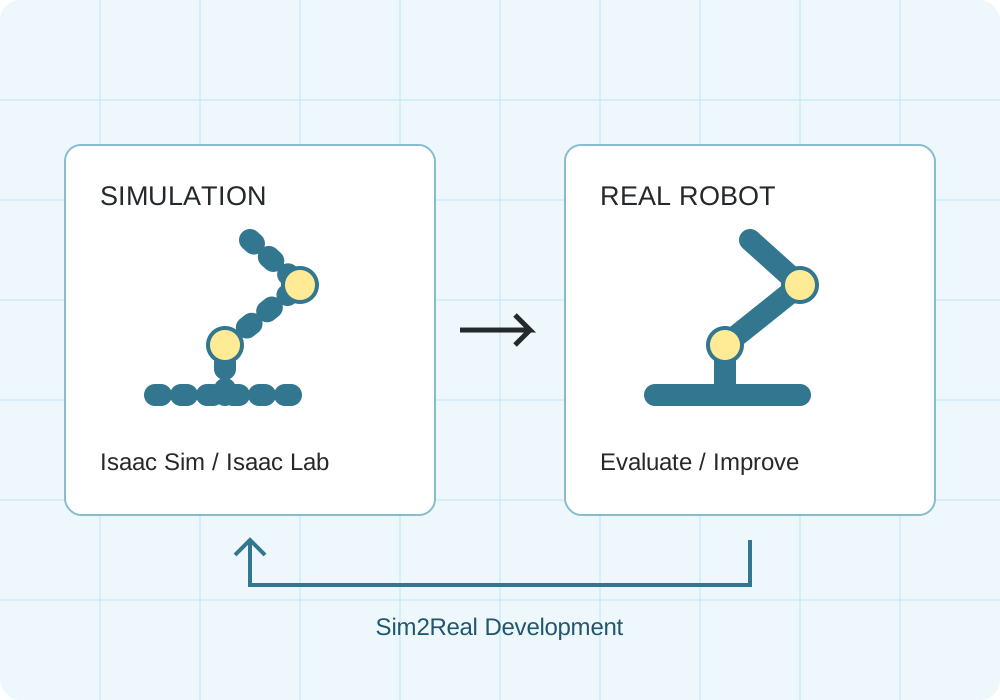
Simulación de transporte de fábrica/almacén.
Unitree G1
Una simulación de física en Isaac Sim verificó el comportamiento de sostener una caja de 0,25 kg con ambas manos, caminar aproximadamente 1,2 m y colocarla sobre otra plataforma. Este no es un vídeo de la máquina real.
RealMan RMC-AIDAL
Agarramos el asa de una hipotética maleta de transporte con un tamaño de cuerpo de 30 x 20 x 20 cm y un peso total de 10 kg, y verificamos el proceso de transportarla sobre ruedas durante aproximadamente 1,2 m, colocarla sobre un soporte y luego soltarla. Esta es una simulación física que corrige el centro de gravedad y la configuración de contacto del modelo CAD público, y no garantiza la capacidad de carga de la máquina real.
RealMan RMC-AIDAL: transporte de maletas de 10 kg con ambos brazos
Se verificó el funcionamiento de sujetar con ambas manos una hipotética caja de transporte con un tamaño de cuerpo de 30 x 40 x 20 cm y un peso total de 10 kg mediante las asas izquierda y derecha, transportarla aproximadamente 1,2 m y colocarla sobre un soporte. Durante el transporte se registra el contacto entre la mano izquierda y derecha y el reparto de carga. Esta es una simulación física que corrige el centro de gravedad y la configuración de contacto del modelo CAD público, y no garantiza la capacidad de carga de la máquina real.
También puede consultarnos sobre simulaciones y experimentos de demostración adaptados a su negocio, como reabastecimiento de estantes, suministro de cajas de piezas y clasificación.
Entorno/caja de materiales 3D: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Estamos ajustando la conversión de materiales, las dimensiones y los materiales de exhibición.
Organiza dónde proceder con Sim2Real
Puede consultarnos sobre temas como "Quiero presentar a Isaac Sim", "Funciona en simulación pero no es estable en la máquina real" y "Quiero crear un entorno de verificación para el aprendizaje de robots".
Construcción del entorno de simulación.
Organizamos el robot de destino y el entorno de trabajo, y apoyamos la creación del entorno necesario para la verificación, como la introducción del modelo, la configuración de juntas, parámetros físicos y sensores.
Diseño de aprendizaje/evaluación
Definir tareas, observaciones, entradas de control y métricas de evaluación. Puede consultarnos sobre la selección de aprendizaje por refuerzo/aprendizaje por imitación, datos de aprendizaje, diseño de recompensas, etc.
Migración/verificación a la máquina real
Verifique las diferencias en las características del ciclo de control, del sensor y del actuador. Evalúe los resultados utilizando la máquina real y revise las condiciones y controles de la simulación.
Utilización de NVIDIA Isaac Sim/Isaac Lab
El software y los métodos de aprendizaje a utilizar se considerarán de acuerdo con robot, el propósito y el entorno existente.
- Isaac Sim
- Una plataforma utilizada para simulación de entornos de trabajo/robots, evaluación de sensores y generación de datos sintéticos.
- Isaac Lab
- Un marco para el aprendizaje de robots basado en Isaac Sim. Se utiliza para crear entornos como el aprendizaje por refuerzo y el aprendizaje por imitación.
- Ajuste de errores con máquina real.
- Considere la aleatorización de dominios que cambia condiciones como la fricción, la masa y el retraso, y el ajuste de parámetros en función de mediciones reales.
- Cooperación real de la máquina
- Verifique las interfaces de control existentes, como ROS 2 y robotSDK, y diseñe un método de conexión.
Decida objetivos e indicadores de evaluación y comience con pequeñas verificaciones.
Después de verificar el trabajo objetivo, robot y los datos del modelo actual, organice los objetivos de verificación y los entregables. Establecemos indicadores de evaluación como la tasa de éxito en el agarre, la estabilidad del movimiento y el tiempo de trabajo, y comparamos los resultados de la simulación y la máquina real.
Antes de que comience el proyecto, se acordarán entregables como la configuración del entorno, el código de aprendizaje y los informes de evaluación, así como el alcance de la verificación real del dispositivo. También es posible proceder con una PoC para una tarea.
Preguntas frecuentes sobre el soporte de desarrollo de Sim2Real
¿Qué es Sim2Real?
Se trata de un método de desarrollo que transfiere el control del robot aprendido y verificado mediante simulación a una máquina real. Dado que la fricción, la masa, el error del sensor, el retraso en la comunicación, etc. difieren entre la máquina real y la simulación, es necesario tener en cuenta estas diferencias en el diseño y la evaluación.
¿Cuál es la diferencia entre Isaac Sim e Isaac Lab?
NVIDIA Isaac Sim es una plataforma de simulación que maneja robots, entornos de trabajo, sensores, etc. Isaac Lab es un marco de aprendizaje de robots basado en Isaac Sim, que se utiliza para desarrollar aprendizaje por refuerzo, aprendizaje por imitación, etc. Combínalos según tu propósito.
¿Puedo consultar con usted sobre la construcción de un entorno de simulación?
Sí. También aceptamos consultas enfocadas en procesos necesarios, como construcción de entornos, ajuste de modelos existentes, preparación de entornos de aprendizaje, evaluación de migración a máquinas reales, etc. Háganos saber sobre su entorno y desafíos actuales.
¿Podemos hablar sobre la verificación utilizando el robot Unitree?
Háganos saber el robot que está considerando y en el que está trabajando, como G1, H2, Go2, etc. Verificaremos la disponibilidad del modelo, la interfaz de control/SDK y las especificaciones de desarrollo de robot, y propondremos el alcance del soporte. También puede hablar sobre el alquiler de robot.
¿Cuál es el costo y el tiempo de desarrollo?
Varía según el robot objetivo, la presencia o ausencia de datos del modelo, la dificultad del trabajo y el alcance de la evaluación real de la máquina. Primero, organizamos las metas de verificación y los indicadores de evaluación, y estimamos el alcance, costo y período de cada proceso.
Consulta de desarrollo Sim2Real/Isaac Sim
Háganos saber el robot objetivo, el trabajo que desea realizar y su entorno de desarrollo actual. Puede consultar con nosotros incluso cuando no se hayan decidido los requisitos y la selección de tecnología.
Consulta sobre el desarrollo de Sim2RealDatos técnicos:NVIDIA Isaac Sim ↗ / NVIDIA Isaac Lab ↗