
Control remoto/teleoperación del robotAntes de la automatización total, el sitio era operado por personas.
El control remoto es una forma de llevar robots al campo sin esperar a la automatización. EmplifAI ha implementado la telepresencia de uso compartido del cuerpo que transfiere los movimientos e intenciones del cuerpo del operador a un humanoide en tiempo real. Compatible con operaciones del controlador retroalimentación de fuerza y VR.
Consultar sobre control remoto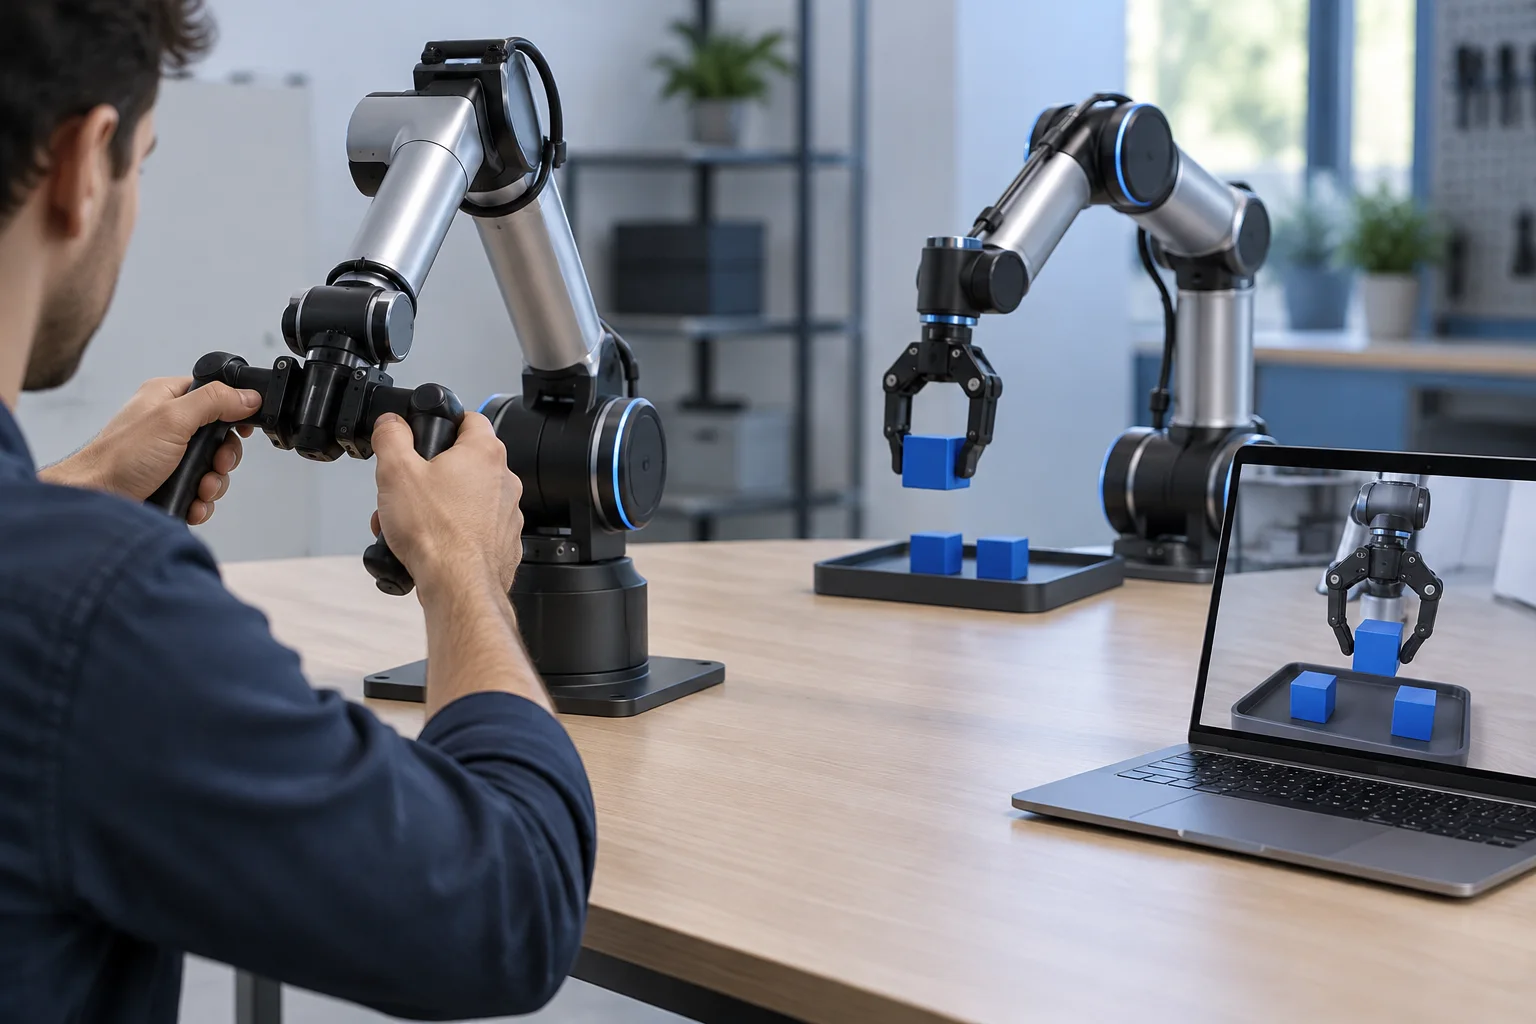
Antes de la automatización, cree condiciones que se puedan utilizar en el sitio.
El coste de introducir robots aumentará al máximo si se aspira a una automatización completa desde el principio. Tratar de manejar todas las situaciones inesperadas aumenta infinitamente el desarrollo.
El control remoto cambia ese orden. Primero, la gente opera el sitio. De hecho, puede operar el negocio manteniendo bajos los costos iniciales y puede ver lo que sucederá allí. El registro de operaciones se convierte en datos de aprendizaje y se convierte en material para la automatización.
Valores como eliminar la necesidad de que las personas permanezcan en lugares peligrosos y permitir que expertos remotos realicen operaciones en lugar de personas en el lugar también se establecen por separado de la automatización.
Funciones implementadas
Transcripción del movimiento de todo el cuerpo.
Hemos implementado telepresencia remota/compartida del cuerpo que transfiere los movimientos e intenciones del cuerpo del operador a un humanoide en tiempo real.
retroalimentación de fuerza
brazos maestros bilaterales permite al operador sentir la sensación del objeto que se sostiene. Eficaz para trabajos que requieren fuerza moderada.
modo de precisión
Puede reducir la ampliación del movimiento del robot para operaciones y verificar el trabajo detallado. Se puede utilizar indistintamente con trabajos que requieran grandes movimientos.
Operación del controlador de realidad virtual
También admite configuraciones que no utilizan un brazo líder. Puede elegir según su propósito y sistema operativo.
Usar con automático
Las acciones rutinarias están automatizadas y las situaciones que requieren juicio son manejadas por humanos. Podemos consultar con usted sobre el diseño de las condiciones de conmutación.
Registro sincrónico de datos de aprendizaje.
Las imágenes, las acciones, el diálogo y la información no verbal se registran sincrónicamente mientras se opera el dispositivo y los datos se dejan en un formato que pueda usarse para el aprendizaje.
Cosas a comprobar al considerar
- Precisión y fuerza del trabajo objetivo.
- Tolerancia de posicionamiento, presencia o ausencia de empujones y apareamiento. Aquí es donde decides si necesitas una sensación de fuerza o no.
- Distancia entre el operador y el sitio
- ¿Está en el mismo lugar o en un lugar remoto? La distancia está directamente relacionada con las condiciones de la línea y el diseño del retraso.
- red
- Tanto el vídeo como el control deben pasar. Verifique el estado de la línea en el sitio con anticipación.
- persona operando
- ¿Quién lo operará y cuántas personas se necesitarán? El tiempo necesario para adquirir competencia también debe incluirse en el diseño operativo.
- Condiciones de seguridad
- Condiciones de parada en caso de error de operación, distancia de las personas. Diseñamos bajo la premisa de que la situación en el sitio no se puede ver porque es remota.
- Manejo de registros
- ¿Debo conservarlo como datos de aprendizaje? Si desea conservarlo, decida el alcance de la grabación y las condiciones de almacenamiento.
Preguntas frecuentes
¿Qué robots se pueden controlar de forma remota?
Además de OpenShell, que desarrollamos internamente, también podemos consultarle sobre robot, que se puede controlar con ROS 2 o robotSDK. Si nos informa el objetivo robot y el trabajo, le sugeriremos un posible rango de implementación.
¿Se puede operar desde una ubicación remota?
Depende de las condiciones de la línea. Se supone que tanto el vídeo como el control son estables y, si el retraso es grande, el trabajo de precisión será difícil. Después de confirmar el estado de la línea en el sitio, propondremos una operación exitosa.
¿Se requiere retroalimentación de fuerza?
Depende del trabajo. Es eficaz para tareas que requieren una respuesta fuerte, como empujar y aparearse, pero si sólo quieres agarrarlo y transportarlo, un controlador de realidad virtual puede ser suficiente. A juzgar por el trabajo objetivo.
¿Se puede pasar del control remoto a la automatización?
Esa es la forma básica de proceder. Los datos registrados durante la operación se pueden utilizar como material para el aprendizaje por imitación y VLA, ampliando el alcance de la automatización más allá de las piezas rutinarias. En lugar de aspirar a una automatización total desde el principio, estará listo para su uso en el sitio antes.
Consulta sobre control remoto/teleoperación
Háganos saber el trabajo que desea realizar, el robot objetivo y la distancia entre el operador y el sitio. Sugeriremos formas de proceder, incluida una transición a la automatización.
Consultar sobre control remoto