
OpenShellBuild Your Own Physical AI Robot.
armar. Remodelar. Expandir.
Una plataforma que te permite construir libremente los robots que necesitas para investigación y desarrollo con un diseño abierto y módulos intercambiables.
armar. Remodelar. Expandir.
Una plataforma que te permite construir libremente los robots que necesitas para investigación y desarrollo con un diseño abierto y módulos intercambiables.
01|Amplía libremente tu hardware
Configure las manos, los sensores, la cabeza, etc. para que se adapten a su propósito de investigación. Puede agregar las funciones necesarias según la configuración existente.
02|Para investigación sobre IA y sistemas de control.
Al utilizar plataformas de desarrollo abiertas como ROS 2, puede trabajar en control remoto, aprendizaje por imitación y pruebas reales de IA de robots.
03|Admite personalización a partir de una unidad
Dependiendo de los requisitos de los institutos de investigación y las empresas, podemos brindar consultas individuales desde cambios de configuración del robot hasta la integración del software.
Trabajaremos con usted para diseñar los robots que necesita para su investigación.
Podemos brindar consultas individuales sobre todo, desde cambiar la configuración del robot hasta la integración del software de acuerdo con los temas de investigación y los requisitos de las instituciones y empresas de investigación. Primero, puedes ver el movimiento, la conversación, los brazos duales y el control remoto del robot en la demostración real en Yushima, Tokio.
La capacidad de trabajar y las expresiones faciales necesarias para participar.
Transmite tus intenciones con tu rostro y tu voz.
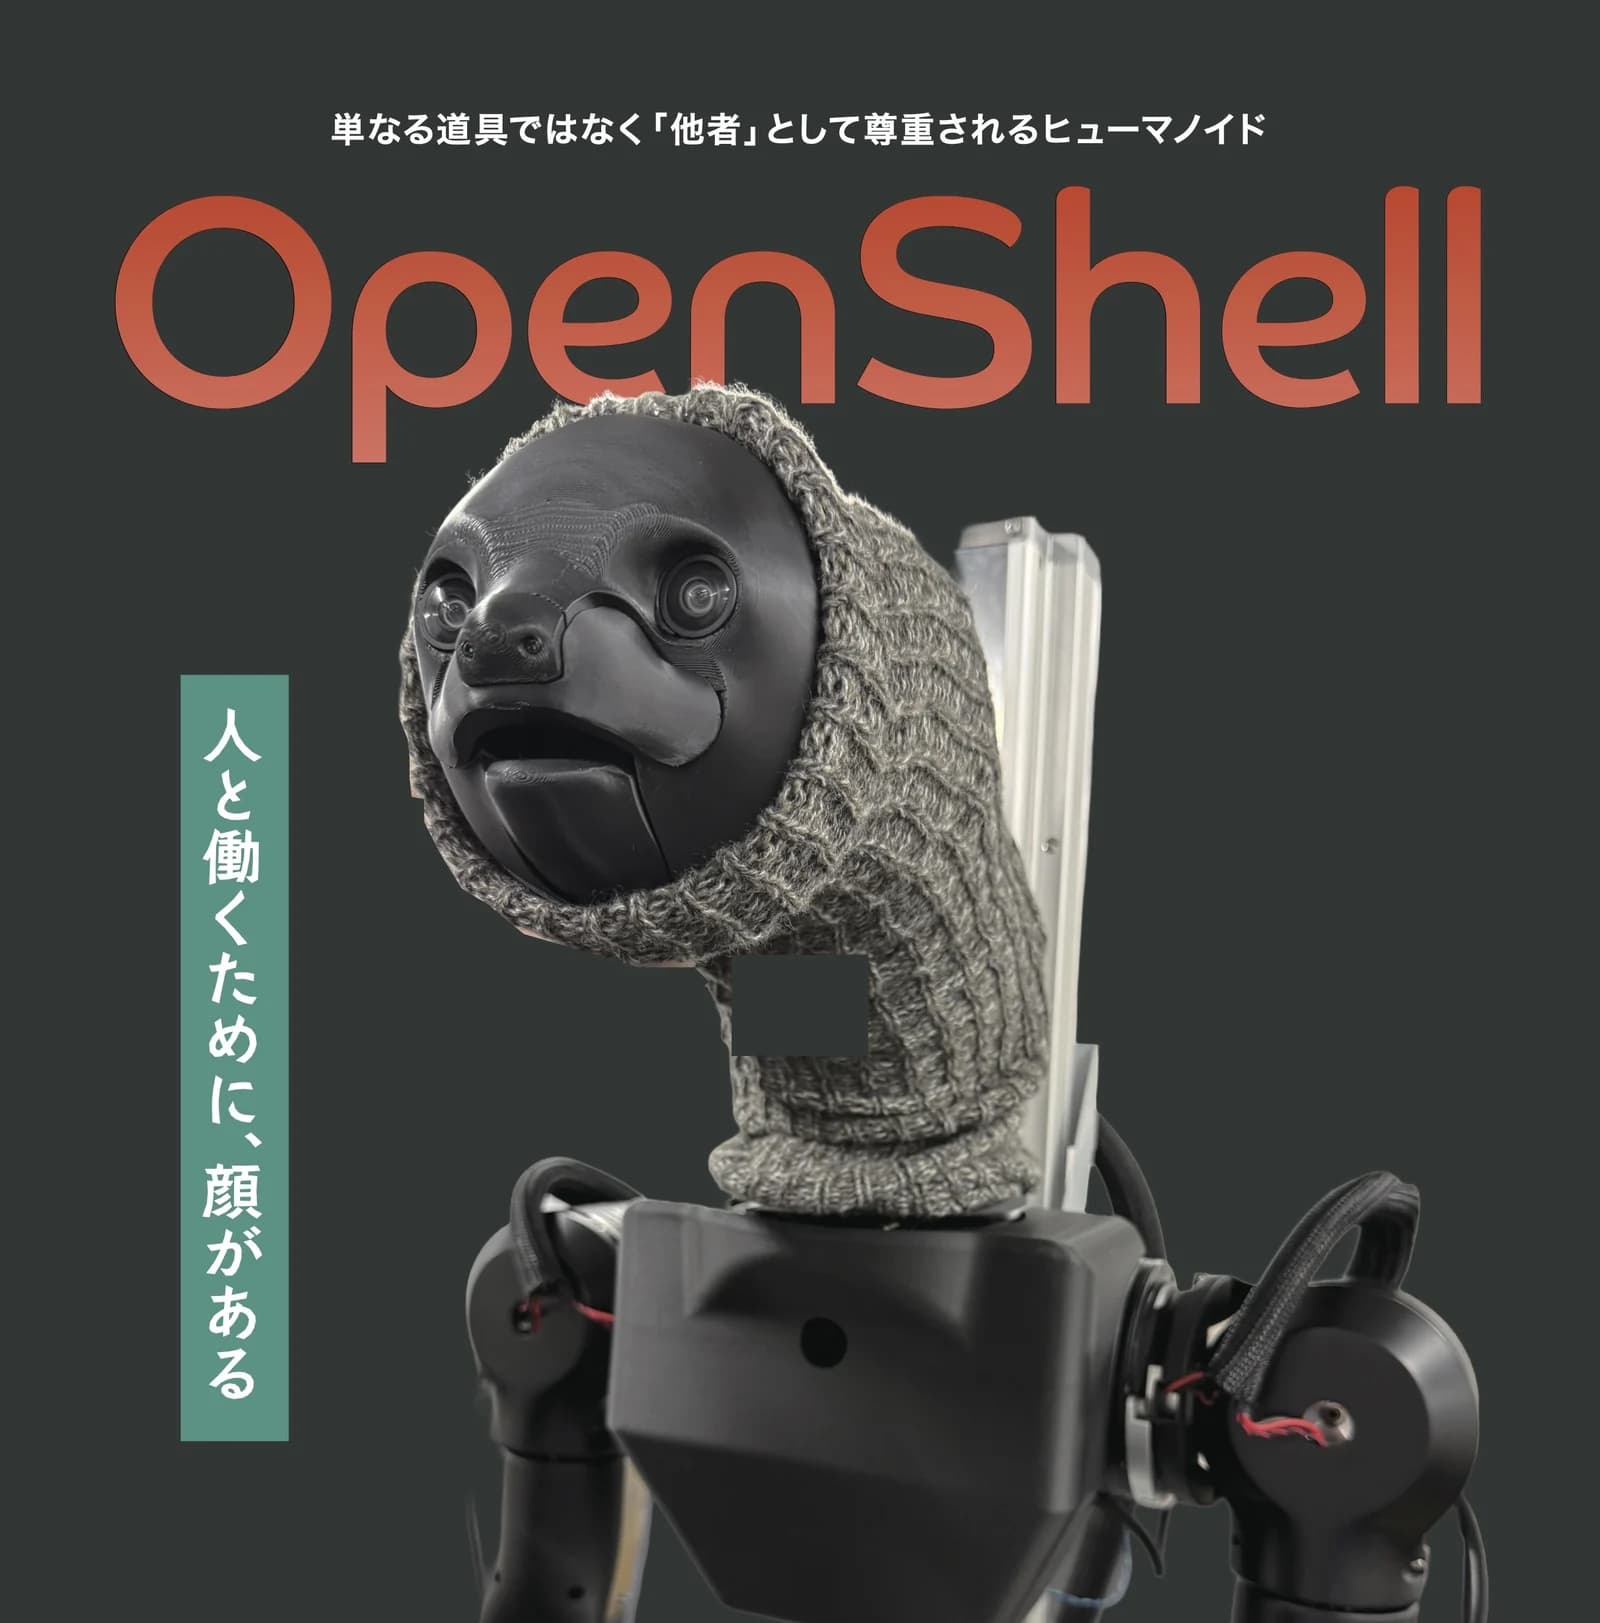
La cabeza tiene un motivo de perezoso y está equipada con un mecanismo facial con dos grados de libertad: las comisuras de la boca y la sincronización de los labios. Equipado con pantalla, altavoz y micrófono, se puede utilizar para atención al cliente, orientación y diálogo a través de orientación facial (giro/inclinación), expresiones faciales, voz y visualización en pantalla.
Los investigadores pueden modificar
Reemplace o agregue cabezas, manos, sensores e inteligencia artificial según los fines de la investigación. Nuestro objetivo es crear una plataforma de investigación y desarrollo que pueda verificar y ampliar la IA, el control y el hardware únicos.
Evolucionando con los resultados de la investigación
Los paquetes e interfaces ROS 2 disponibles públicamente se abrirán gradualmente. Nuestro objetivo es ser una plataforma que se mejora y amplía junto con la comunidad investigadora.
Las expresiones faciales y la presentación de intenciones son HMI (interfaz hombre-máquina) independientes de las funciones de seguridad. El objetivo es aumentar la previsibilidad del comportamiento y mejorar la aceptabilidad y la facilidad de introducción en entornos interpersonales.
Vídeo de la máquina real en acción.
Puede ver el OpenShell real en exhibición, un cabezal con un diseño diferente, control remoto y demostraciones de tareas individuales.
Compatible con retroalimentación de fuerza por brazos maestros bilaterales. Para trabajos de precisión, se puede utilizar un modo de precisión que reduce la ampliación del movimiento del robot en relación con la operación. También admite el funcionamiento con un controlador VR.
Todos los videos tienen velocidad 1x y en tiempo real.
ALL FOOTAGE SHOWN AT 1× SPEED / REAL-TIME
GREETING & CONVERSATION Los saludos y las conversaciones se basan en expresiones mentales y voces. Puedes verlo con audio.
Está trabajando con LLM local y síntesis de voz (TTS). El robot se comunica por sí solo sin conectarse a una red.
INDIVIDUAL DEMONSTRATIONS Puede ver cada tarea casi sin cortes.
Esta es una demostración de cada tarea. Puedes ver cómo posicionar la mano y ajustar la cantidad de fuerza según el objeto.
Cobertura de los medios
Revelamos un prototipo en la Cumbre de IA Física. Esta es una transmisión/artículo que presentó a OpenShell.
- 16 de septiembre de 2026
- TV Tokio “Satélite empresarial mundial”OpenShell se presentó en la función especial de Physical AI Summit.
- 17 de septiembre de 2026
- Las empresas MONOist|7 compiten en la recopilación física de datos de IA utilizando robots domésticos de uso general y presentan prototipos ↗OpenShell ha aparecido como un robot con cara.
- 17 de septiembre de 2026
- Robostar | Se presentan a la vez prototipos de 7 empresas nacionales de robots de uso general, avanzando con la implementación física de la IA ↗Se publica junto con los comentarios del representante de Ozone.
En línea con la investigación,
Cambie la configuración.
Se trata de una configuración basada en hardware de código abierto que te permite ampliar tanto tu cuerpo como tu inteligencia.
- Número de ejes motrices / EJES
- Total de 28 ejes. Consta de 4 ejes de cabeza (giro/inclinación, comisura de la boca, sincronización de labios) + 7 ejes de brazo x 2 + 1 eje de pinza x 2 + 8 ejes de carro.
- Cabeza / CABEZA
- Cabezal reemplazable y ampliable de diseño exclusivo. Equipado con cámara estéreo, es posible ver estereoscópicamente con gafas VR o una pantalla 3D. La cámara, la pantalla y el mecanismo de expresión facial se pueden personalizar según los fines de la investigación. El diseño de la cabeza es del artista Takayuki Todo.
- INTERACCIÓN
- Equipado con pantalla, altavoz y micrófono. Al combinar expresiones faciales, orientación facial, voz y visualización en pantalla, se puede utilizar para servicio al cliente, orientación y diálogo.
- Brazo / BRAZO
- Configuración de doble brazo basada en OpenArm 01. Los brazos se unen en sentido contrario para que los codos queden al frente, facilitando el trabajo al frente. Puedes sostener una botella de plástico de 2 litros con una mano. Puede implementar nuevas manos e inteligencia artificial y utilizarlas para investigar trabajos y operaciones.
- Carro / BASE
- Un carro móvil basado en TidyBot++. Cada una de las cuatro ruedas tiene dos ejes para la dirección y la tracción, y un total de ocho ejes permiten el movimiento en tres grados de libertad: adelante y atrás, izquierda y derecha y giro. Si está equipado con LiDAR 3D como opción, también puede admitir movimiento autónomo. Podrás realizar investigaciones que combinen movimiento y manipulación.
- software
- Compatible con ROS 2 / SDK / LeRobot. Tiene una configuración que permite la conexión de VLA propietario, aprendizaje por imitación, aprendizaje por refuerzo (RL) y varios sensores.
Tanto el trabajo como la forma de interactuar se convierten en activos de aprendizaje.
Grabación sincronizada de información visual, conductual, de diálogo y no verbal. Los datos se acumulan no sólo durante los movimientos, sino también durante la presentación de intenciones y respuestas, lo que permite la evaluación, el aprendizaje y la mejora tanto de la capacidad laboral como de la interacción interpersonal.
ejecutado en el sitio
Trabaje de forma remota para capturar el movimiento y la interacción humana en entornos reales.
Grabar en sincronización
Graba imágenes, movimientos, conversaciones y expresiones no verbales al mismo tiempo.
Evaluación/Aprendizaje/Mejora
Evaluar la capacidad de trabajo y la interacción interpersonal y utilizarla para el próximo aprendizaje y mejora.
Trabajaremos con usted para diseñar los robots que necesita para su investigación.
Dependiendo de los requisitos de los institutos de investigación y las empresas, podemos brindar consultas individuales desde cambios de configuración del robot hasta la integración del software. Háganos saber su tema de investigación, la estructura deseada y el momento.