
Introducción de OpenArm y soporte de desarrollo.Conecta montaje, operación, recopilación de datos y aprendizaje.
El humanoide móvil de doble brazo de EmplifAI, OpenShell, utiliza OpenArm 01 para sus brazos. Lo montamos, lo demostramos por control remoto y utilizamos las grabaciones con fines de aprendizaje internamente. Sigue el mismo camino con tu OpenArm. Lo apoyaremos en las etapas necesarias, desde considerar la configuración de OpenArm, ensamblarlo e integrarlo con ROS 2, hasta implementar aprendizaje de imitación/VLA y construir un entorno de recopilación de datos.
Consultar introducción/desarrollo de OpenArm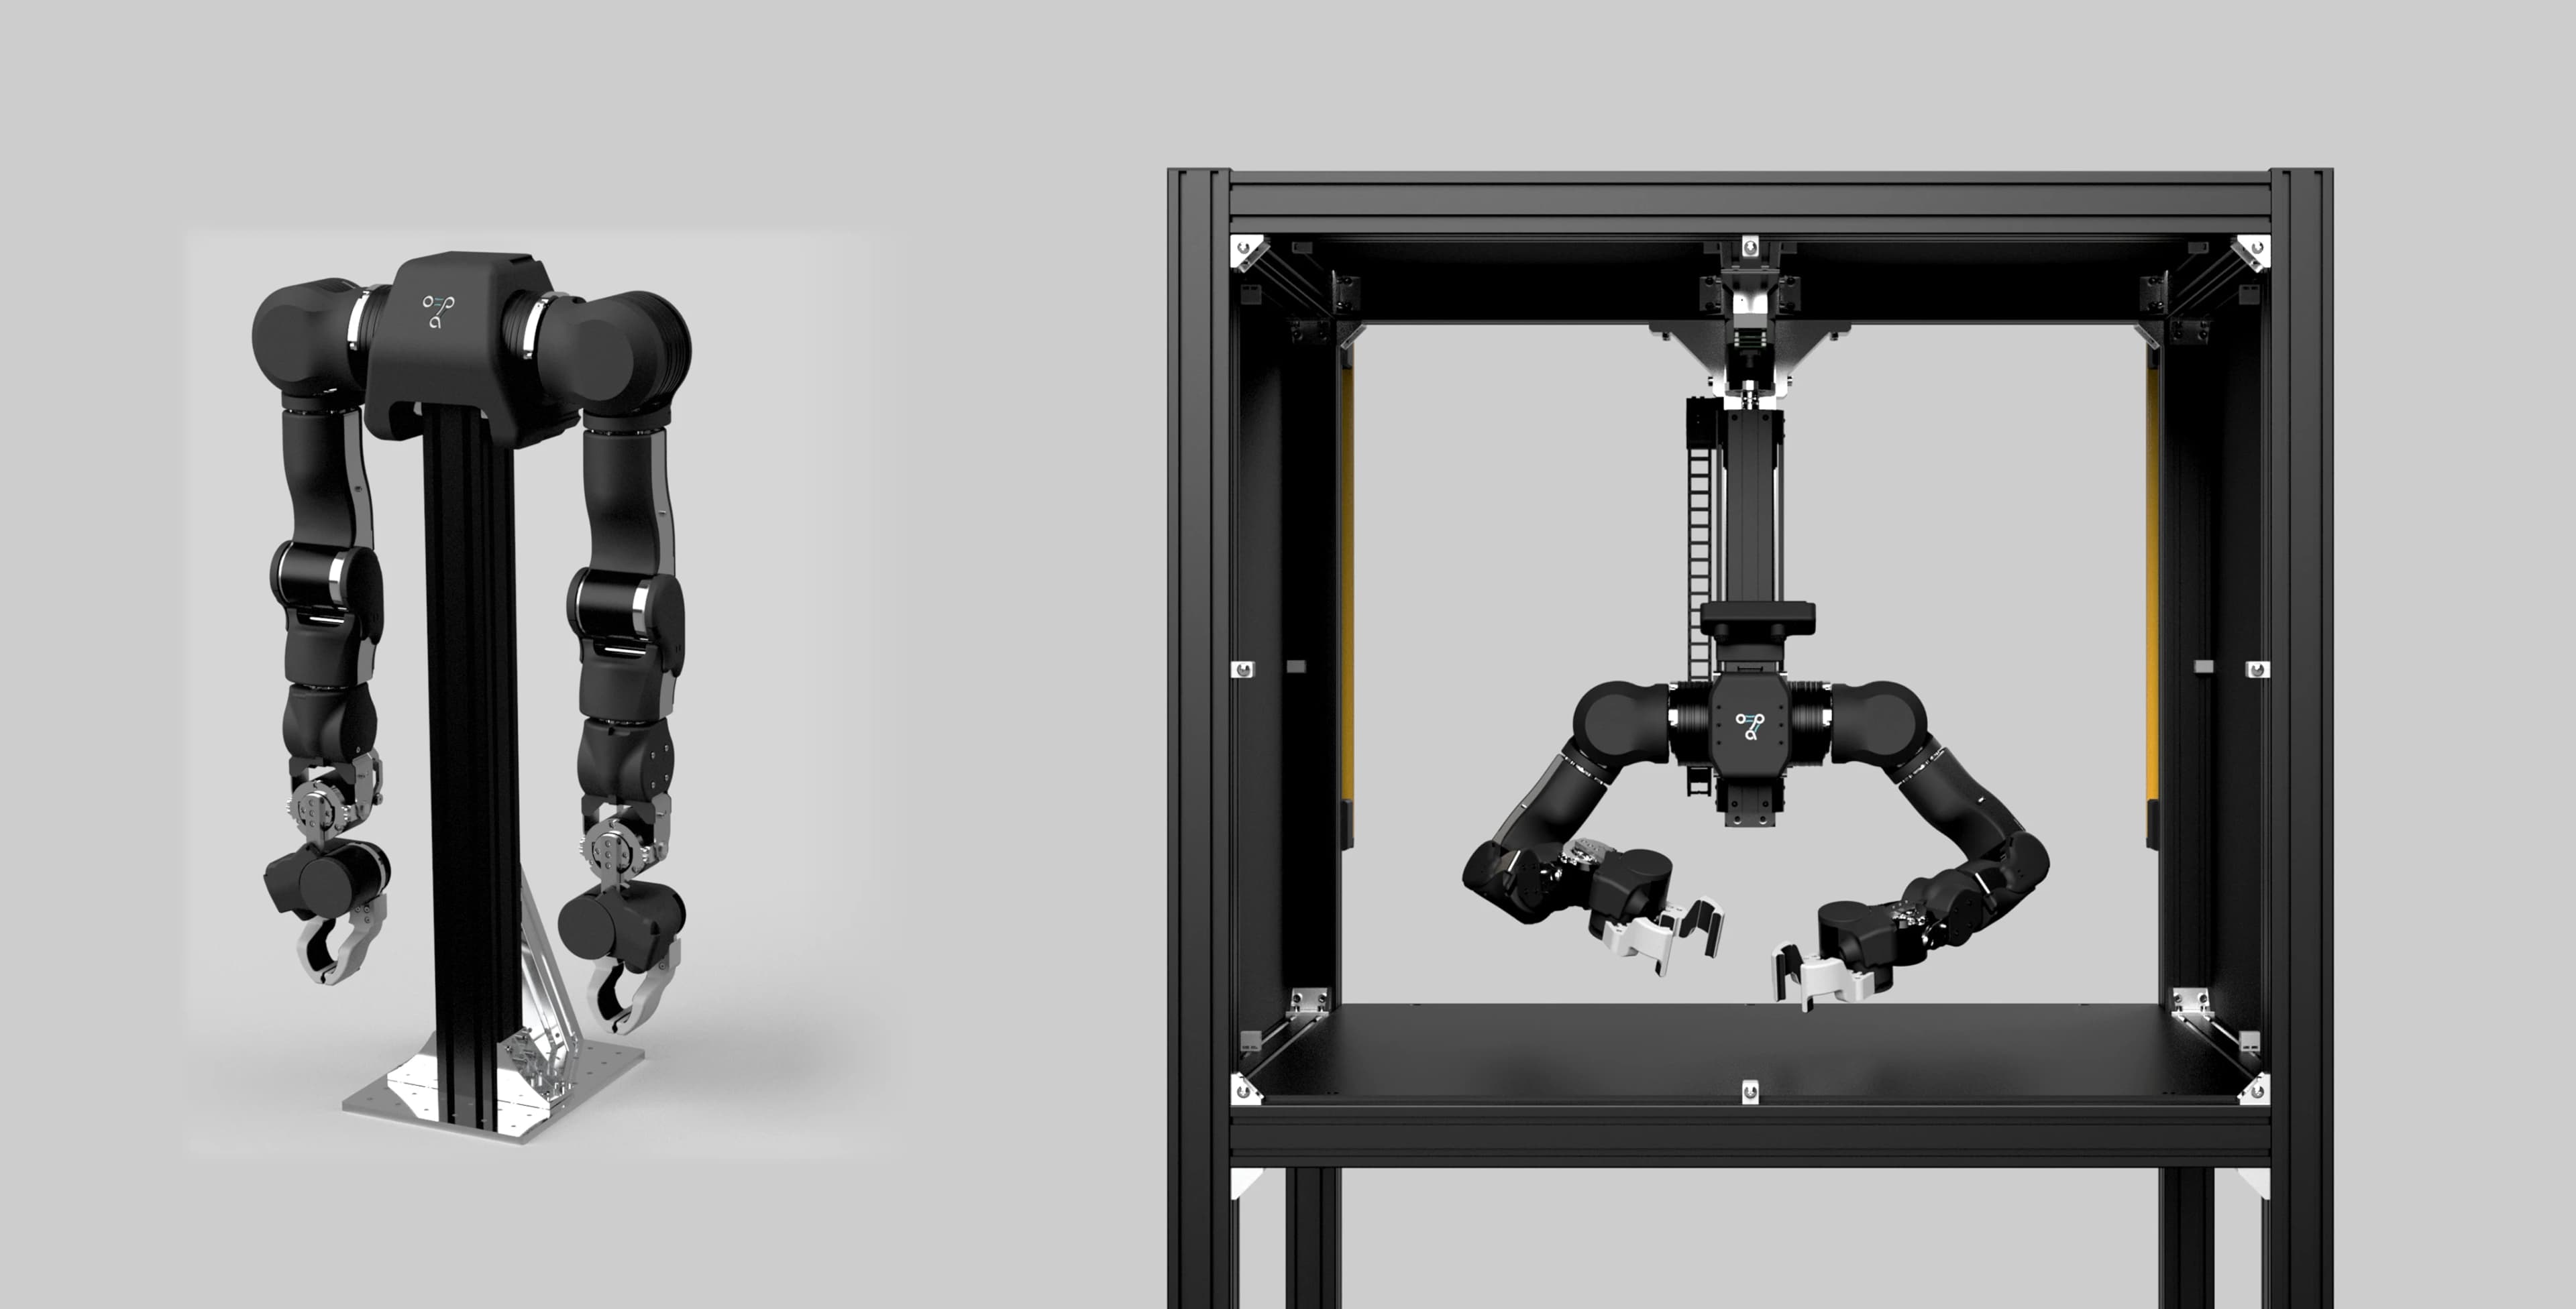
Puedes conseguir los brazos. Ahí es donde se detiene
Debido a que OpenArm es de código abierto, muchos laboratorios y equipos de desarrollo podrán tomar el diseño y armarlo por su cuenta. Lo siguiente que debe hacer es quedarse estancado. Tengo un brazo en movimiento, pero no puedo decidir qué grabar, cuántas veces y cómo aprender. Aunque los datos han sido recopilados, no se pueden reproducir cuando se colocan en el dispositivo real.
Hemos adoptado OpenArm 01 para nuestro propio robot OpenShell y hemos estado trabajando en todo, desde el ensamblaje hasta la recopilación de datos, el aprendizaje y la evaluación real de la máquina. Apoyamos el diseño de datos de aprendizaje y la construcción de un entorno de recolección acorde al trabajo objetivo.
Rango que se puede aceptar
La atención se centra en el aprendizaje y el entorno de recopilación de datos para ese fin. También trabajaremos en el lado robot en la medida necesaria para el aprendizaje.
Implementación del aprendizaje por imitación.
Conozca el funcionamiento de OpenArm mediante una demostración humana. Desde identificar el trabajo objetivo hasta implementar el aprendizaje y evaluarlo en la máquina real. Compatible con configuraciones que utilizan LeRobot.
Implementación de VLA
Esta es una implementación de VLA que conecta la comprensión visual y del lenguaje con la generación de movimiento. Me encargo de áreas donde no es posible anotar los movimientos, como trabajos donde la forma o posición del objeto cambia cada vez.
Construyendo un entorno de recopilación de datos
Desde diseñar qué grabar, bajo qué condiciones y cuántas veces, hasta construir el entorno de colección. Esto le permitirá grabar video y movimiento al mismo tiempo.
Entorno de demostración con control remoto.
Este es un entorno operativo para recopilar datos de demostración. Tengo experiencia en implementar retroalimentación de fuerza en brazos maestros bilaterales, modo de precisión que reduce la ampliación de operación y operación con un controlador VR.
Montaje/modificación/integración
Este es un trabajo en el lado robot en la medida necesaria para el aprendizaje. Agregar manos y sensores, cableado y equipos eléctricos, e integración con ROS 2. Incluso si las piezas funcionan individualmente, la máquina real no funciona cuando está integrada.
Evaluación real de la máquina
Pondremos el modelo aprendido en una máquina real y mediremos su tasa de éxito y reproducibilidad. Esto incluye aislar casos en los que los resultados de la simulación no funcionan en la máquina real.
como proceder
Empiece por centrarse en una tarea. Después de eso, puedes ampliar tu alcance.
- 01 Selección del trabajo objetivo.
- Decide lo que quieres aprender. Si continúa expandiendo esto, la cantidad de datos necesarios aumentará indefinidamente.
- 02 Diseño de condiciones de datos
- Decida los elementos a registrar, el número de ensayos y las condiciones para la variación. Aquí se determina en gran medida si aprendes bien o no.
- 03 Entorno de colección del edificio
- Configure un entorno para la demostración y la grabación. Si lo agrega a un entorno existente o crea uno nuevo depende de la situación.
- 04 Recopilación de datos
- Demostrar y registrar. Podemos encargarnos de la colección en sí, o usted puede entregarnos el entorno y hacer que lo administre usted mismo.
- 05 Aprendizaje/implementación
- Implementar aprendizaje por imitación o VLA y aprendizaje por turnos.
- 06 Evaluación real de la máquina
- Mediremos la tasa de éxito y la reproducibilidad colocándola en una máquina real y refinaremos las condiciones.
Le prestaremos la máquina real como set con desarrollo.
Si solicita desarrollo, también le prestaremos la máquina real durante el período de verificación. Incluso si no tiene robot a mano, puede comenzar comprobando el dispositivo real.
No aceptamos el alquiler únicamente de la máquina real. Esto se debe a que prestar sólo el brazo no será de ninguna ayuda ya que no habrá apoyo hasta que puedas moverlo.
Preguntas frecuentes
Aún no tengo OpenArm, ¿puedo consultar con ustedes?
Sí. Si solicita desarrollo, también podemos proporcionarle una máquina real durante el período de verificación. Por favor consulte con nosotros con respecto a la selección de configuración. Tenga en cuenta que no aceptamos el alquiler de la máquina real únicamente.
¿Cuántos datos necesito?
Varía mucho según el trabajo objetivo y la gama de condiciones que se van a variar. La cantidad requerida difiere en un orden de magnitud entre el trabajo que implica manipular el mismo objeto en el mismo lugar y el trabajo que cambia de forma y posición cada vez. Te recomendamos que primero te concentres en un tema, lo pruebes en pequeñas cantidades y luego tomes una decisión.
Ya he recopilado datos, pero el aprendizaje no se reproduce.
También aceptamos consultas desde esa etapa. Comencemos por identificar si se trata de una falta de condiciones de grabación, diferencias individuales en la máquina real o aprendizaje. Comuníquese con nosotros lo antes posible, ya que es posible que tengamos que decidir comenzar a recolectar nuevamente.
¿Puedo utilizar robot que no sea OpenArm?
Podemos acomodarte. Si no se ha decidido por robot o está utilizando otro robot, consulte también la página de desarrollo de aprendizaje de imitación/VLA. Esta página enfocada en OpenArm es para aquellos que se han decidido por robot.
¿Qué pasa con los derechos sobre los modelos entrenados y los datos recopilados?
Esto se decidirá en el momento del contrato. Consulte con nosotros en la etapa de planificación, ya que el manejo variará según el tipo de desarrollo, como desarrollo por encargo o investigación conjunta.
Consulta de introducción/desarrollo de OpenArm
Háganos saber el trabajo que desea aprender y el estado de su entorno actual robot. No importa si tienes las habilidades pero no estás listo para comenzar a aprender, o si estás planeando preparar robot. Estará al mando un equipo que haya pasado por la misma sección con su propio humanoide.
Consultar introducción/desarrollo de OpenArm