
Robot de IA para fábricas y sitios de fabricaciónDesde pruebas de máquinas reales hasta la automatización de procesos que carecen de mano de obra.
Utilizando humanoides, robots de dos brazos y manipuladores móviles, utilizaremos máquinas reales para verificar el trabajo humano que antes era difícil de automatizar. EmplifAI proporciona Unitree G1 a los principales fabricantes y continúa respaldando pruebas de varios meses de equipos reales. Propondremos robot que se adapte a su proceso sin depender de un fabricante específico.
Consultar sobre verificación real de la máquina en fábrica.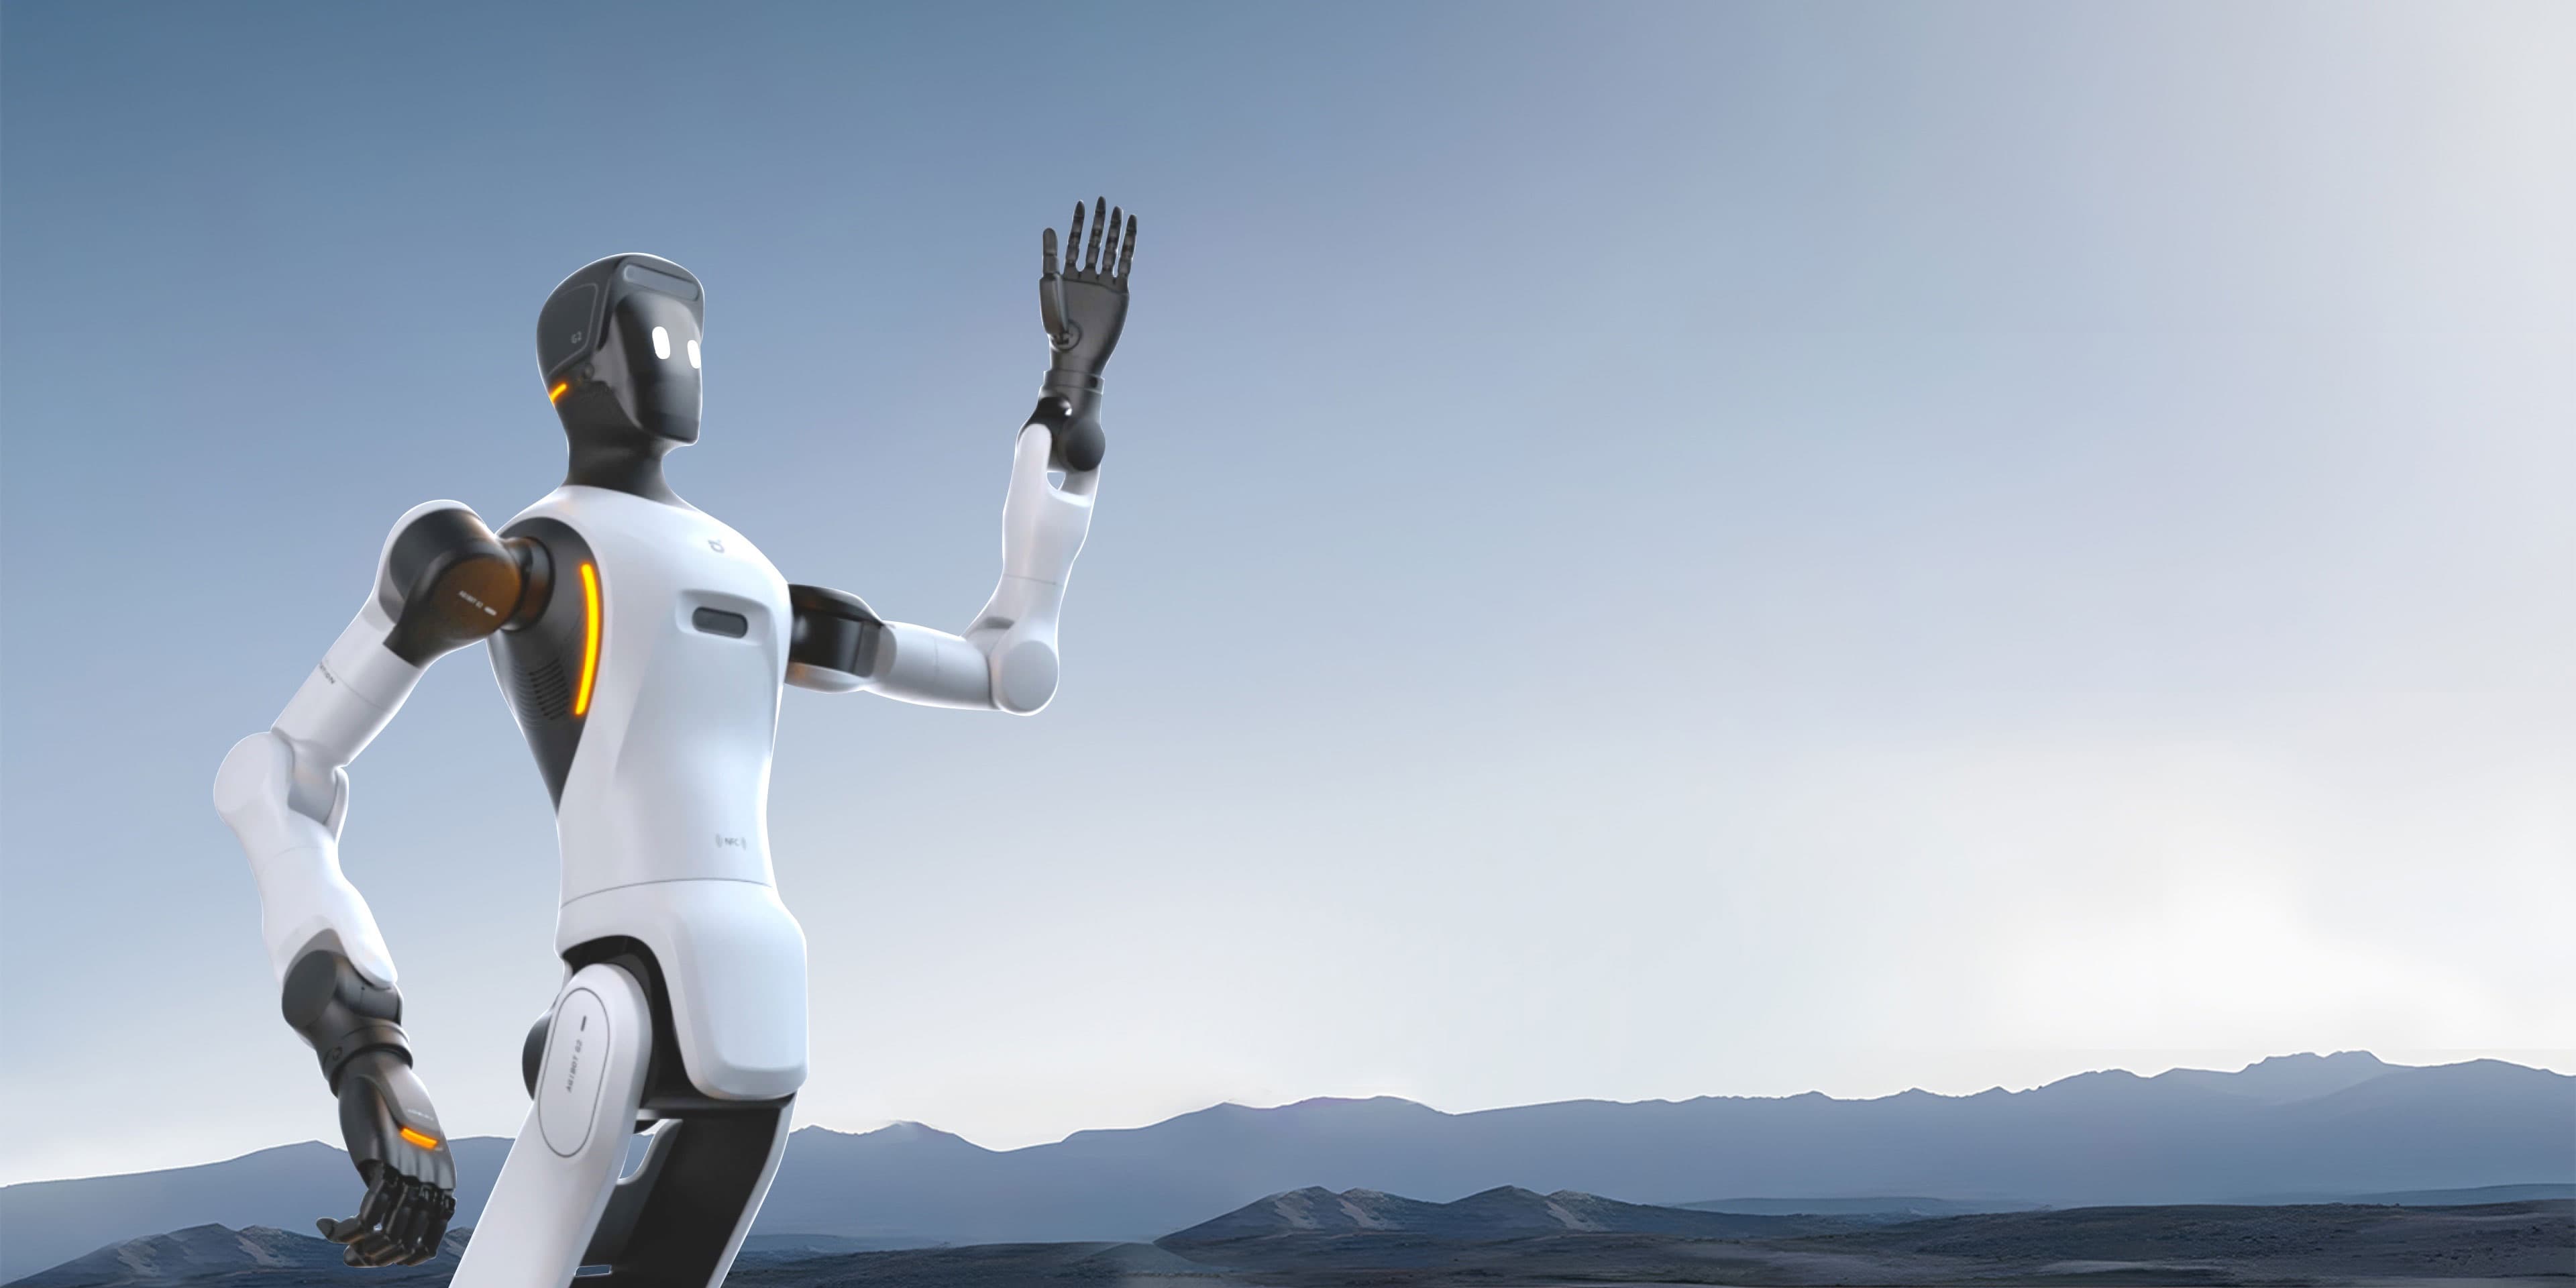
Simulación de transporte de fábrica/almacén.
Unitree G1
Una simulación de física en Isaac Sim verificó el comportamiento de sostener una caja de 0,25 kg con ambas manos, caminar aproximadamente 1,2 m y colocarla sobre otra plataforma. Este no es un vídeo de la máquina real.
RealMan RMC-AIDAL
Agarramos el asa de una hipotética maleta de transporte con un tamaño de cuerpo de 30 x 20 x 20 cm y un peso total de 10 kg, y verificamos el proceso de transportarla sobre ruedas durante aproximadamente 1,2 m, colocarla sobre un soporte y luego soltarla. Esta es una simulación física que corrige el centro de gravedad y la configuración de contacto del modelo CAD público, y no garantiza la capacidad de carga de la máquina real.
RealMan RMC-AIDAL: transporte de maletas de 10 kg con ambos brazos
Se verificó el funcionamiento de sujetar con ambas manos una hipotética caja de transporte con un tamaño de cuerpo de 30 x 40 x 20 cm y un peso total de 10 kg mediante las asas izquierda y derecha, transportarla aproximadamente 1,2 m y colocarla sobre un soporte. Durante el transporte se registra el contacto entre la mano izquierda y derecha y el reparto de carga. Esta es una simulación física que corrige el centro de gravedad y la configuración de contacto del modelo CAD público, y no garantiza la capacidad de carga de la máquina real.
También puede consultarnos sobre simulaciones y experimentos de demostración adaptados a su negocio, como reabastecimiento de estantes, suministro de cajas de piezas y clasificación.
Entorno/caja de materiales 3D: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Estamos ajustando la conversión de materiales, las dimensiones y los materiales de exhibición.
A procesos que no se pueden alcanzar con los robots industriales existentes
Aunque la automatización de las fábricas lleva mucho tiempo en marcha, existen razones para los procesos restantes. La forma y posición del objeto cambia cada vez, hay muchos tipos en pequeñas cantidades y hay muchos cambios de configuración, y la cantidad no es adecuada para equipos especiales. Estos procesos eran difíciles de manejar con robots industriales fijos.
Los humanoides y los manipuladores móviles de dos brazos están atrayendo la atención porque pueden llenar este vacío. Las pasarelas están diseñadas para personas, la altura del banco de trabajo es alta y las plantillas existentes se pueden usar tal como están, de modo que se pueden llevar al lugar de trabajo sin tener que reorganizar la línea. La diferencia esencial es que se puede colocar directamente en el mismo lugar por donde se desplazaban las personas.
Por otro lado, los humanoides actuales no pueden trabajar con la misma velocidad y precisión que los humanos. Por eso es importante no hacer juicios basados en valores de catálogo, sino evaluar el producto usándolo realmente en los objetos y procesos objetivo de su propia empresa. Es por esta razón que recomendamos ingresar EmplifAI desde la verificación de la máquina real.
Tareas sujetas a verificación/automatización
Primero, nos centramos en un proceso y lo probamos en una máquina real, determinamos el alcance de lo que funciona y luego ampliamos el proceso.
Transporte de piezas
Transporte de piezas entre procesos y almacenes. Con un manipulador móvil, usted puede manejar no sólo el transporte sino también la carga y descarga en el área de almacenamiento.
recogiendo
La tarea de sacar objetos de cajas o contenedores. Para objetos cuya forma y orientación no son constantes, es eficaz un enfoque que utilice la percepción visual y el movimiento para aprender.
Colocación en la plantilla
El trabajo de colocar y retirar la pieza de trabajo antes y después del procesamiento en la plantilla. Verifique con la máquina real si la plantilla existente se puede utilizar tal como está.
Asamblea
El trabajo de encajar piezas. Dado que se requiere precisión en el ajuste y posicionamiento de la fuerza, comenzaremos con una verificación específica.
máquina atendiendo
Fijación y desmontaje de máquinas herramienta. Verifique si se puede manejar como una serie de pasos, incluida la apertura/cierre de puertas y la operación de botones.
Confirmación de aparición
Verifique visualmente si hay rayones y astillas. Procederemos por etapas, incluido el montaje de una cámara, la grabación y la automatización del juicio.
Operación de botón/palanca
Trabajos que impliquen tocar paneles de operación de equipos. La ventaja de utilizar un humanoide es que se puede automatizar sin modificar el equipo.
trabajo repetitivo simple
Un proceso de repetición de los mismos movimientos. Será más fácil ver resultados si comienzas con tareas que son engorrosas y difíciles de retener.
Seleccione robot según su proceso
Propondremos robot según el trabajo objetivo y las condiciones del sitio, sin depender de un fabricante específico. Disponible tanto para compra como para alquiler.
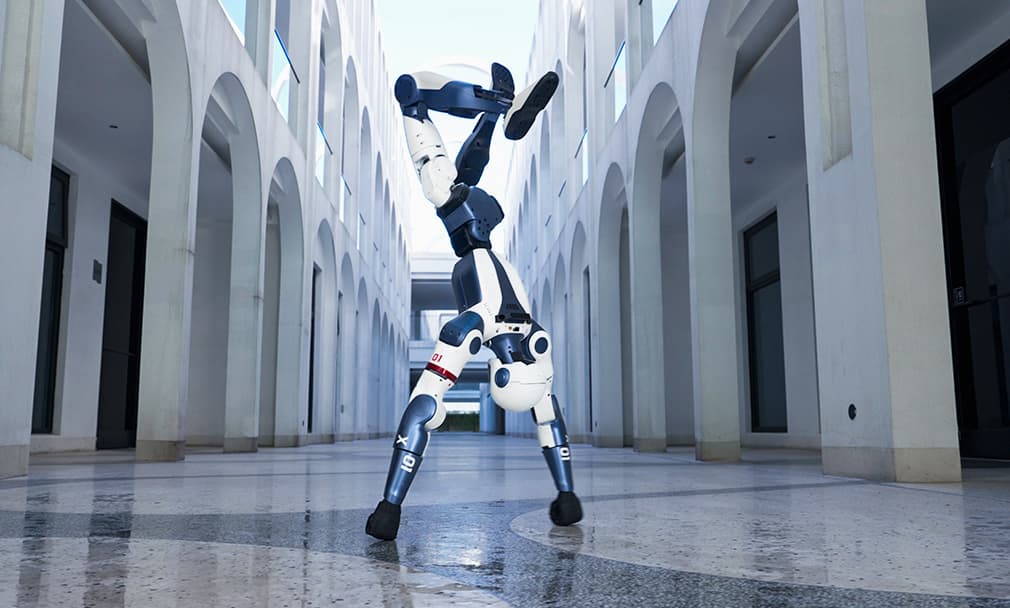
AgiBot G2
Un semihumanoide que combina mecanismos de movimiento y manipulación de objetos con sus brazos duales. Esta configuración está diseñada para su uso en aplicaciones industriales.
Unitree G1
Un pequeño humanoide con el historial más probado en verificación de máquinas reales. Primero, pasaremos a la etapa en la que podremos operarlo en el sitio y evaluarlo.
Unitree H2 / H2 Plus
Humanoide de tamaño natural. Adecuado para verificación asumiendo la misma altura de trabajo que una persona.
Realman RMC-AIDAL
Semihumanoide. Admite la introducción con fines de investigación y desarrollo y desarrollo secundario.
Unitree Go2
Robot cuadrúpedo. Adecuado para patrullar e inspeccionar locales con escalones y exteriores.
OpenShell
Un manipulador móvil de dos brazos desarrollado internamente. Dado que la configuración se puede cambiar, también se puede utilizar como plataforma de verificación.
Cómo pasar de la verificación real de la máquina a la automatización
No lo introduciremos inmediatamente en producción. Después de confirmar la viabilidad con una PoC de un solo paso, ampliaremos el alcance y la cantidad de unidades.
- 01 Selección de proceso
- Clasificamos la forma, el peso, la variación del objeto objetivo, el takt time y la carga humana, y decidimos cuál es el primer proceso a verificar.
- 02 robot y selección de configuración
- Considere la carga útil, el alcance, el grado de libertad, el método de movimiento y la mano requeridos. Puede probar robot alquilándolo antes de comprarlo.
- 03 Verificación de máquina real (PoC)
- Movemos el objeto en el lugar real o en nuestra empresa. Mida la tasa de éxito y el takt time e identifique las condiciones para el éxito.
- 04 Desarrollo/aprendizaje del movimiento
- Además del control mediante ROS 2 y robotSDK, también puede optar por aprender el movimiento a partir del trabajo humano mediante el aprendizaje por imitación o VLA.
- 05 Operación con teleoperación
- Antes de hacerlo completamente automático, también utilizamos el control remoto para cambiar el sitio. Los datos de aprendizaje se acumulan durante la operación.
- 06 Ampliando la gama
- A partir del proceso establecido se expande horizontalmente a procesos adyacentes y otras líneas. En esta etapa también se decidirán números adicionales.
Tecnología que apoya la automatización
Aprendizaje por imitación/VLA
El robot aprende sus movimientos a partir de demostraciones de trabajo humano. Esto es efectivo para procesos donde la operación no se puede escribir en un programa.
Teleoperación (control remoto)
Hemos implementado telepresencia de cuerpo compartido que transfiere los movimientos e intenciones del cuerpo del operador a un humanoide en tiempo real.
Sim2Real
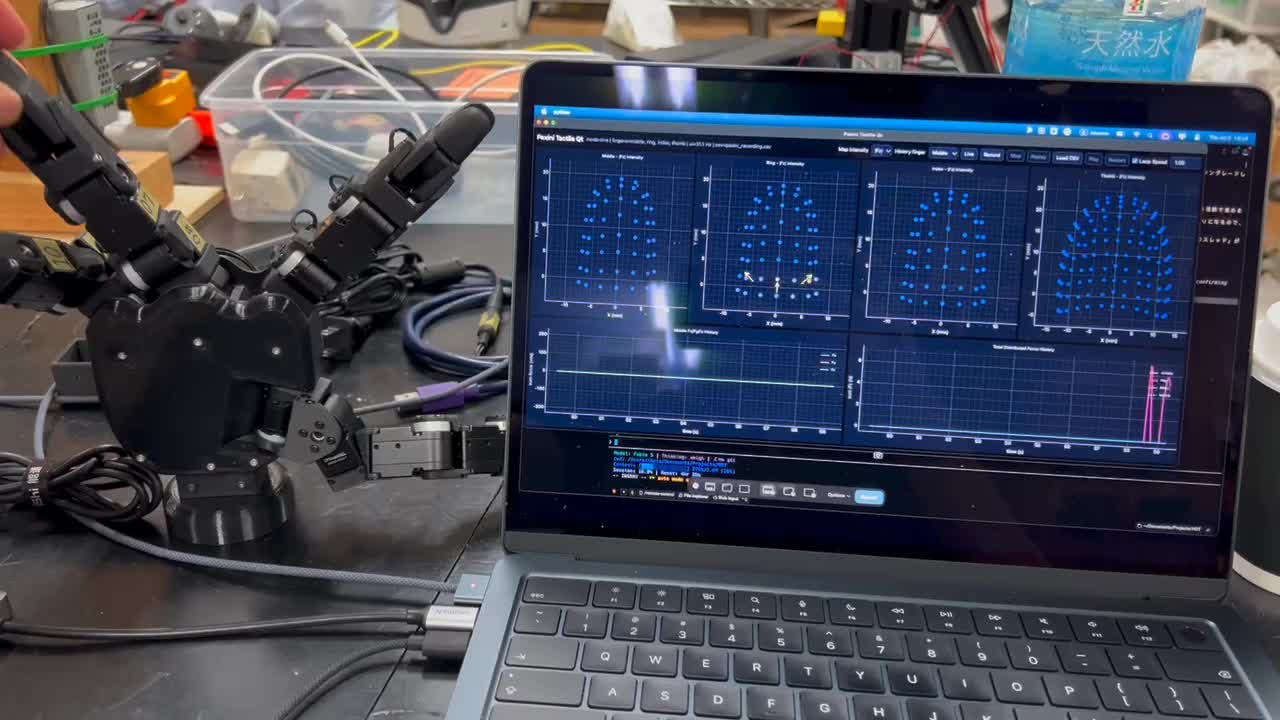
Pasaremos del aprendizaje y la evaluación utilizando NVIDIA Isaac Sim/Isaac Lab a la máquina real. La verificación puede continuar sin detener la máquina real.
Control ROS 2/SDK
Apoyamos el control y el desarrollo colaborativo utilizando SDKs y ROS 2 para robots de diversas empresas. El diseño también incluye conexiones con equipos existentes.
Recopilación de datos de entrenamiento.
Diseñe el trabajo objetivo, robot, la cantidad de recolección y los estándares de calidad, y adquiera datos utilizando la máquina real. Este proceso es la base de la automatización.
Desarrollo de un manipulador móvil de dos brazos.
Nos encargamos de todo internamente, desde el diseño y desarrollo del robot, que tiene brazos dobles y un mecanismo de movimiento, hasta la integración real de la máquina.
Logros en la industria manufacturera.
Proporcionamos el Unitree G1 a los principales clientes de fabricación para utilizar máquinas reales para determinar si se pueden utilizar robots en los sitios de fabricación y respaldar la verificación y operación técnicas. La verificación continúa desde hace varios meses.
Además, como parte del desarrollo de movimientos humanoides para su uso en el campo, estamos trabajando en el control, la generación de movimientos y la verificación de máquinas reales para reproducir los movimientos humanos con robots.
También aceptamos consultas desde la etapa en la que no hay ningún ingeniero dentro de la empresa que pueda manejar el robot que se ha instalado. Le acompañaremos desde el desarrollo del control/operación hasta la operación establecida.
Preguntas frecuentes
¿Se pueden realmente utilizar humanoides en las fábricas?
Depende del proceso. Aunque todavía existen desafíos para poder trabajar durante largos períodos de tiempo con la misma velocidad y precisión que los humanos, es una opción realista para procesos que involucran una producción de pequeño volumen y alta mezcla, donde el equipo especializado es difícil de ensamblar y para tareas simples y repetitivas que imponen una pesada carga a los humanos. Le recomendamos que tome su decisión basándose en pruebas reales utilizando los productos de su empresa, en lugar de mirar catálogos.
¿Con qué proceso debo empezar?
Es adecuado para procesos en los que hay poca variación en los objetos, hay mucho tiempo takt y existe una gran carga humana. Primero, llevamos a cabo PoC en un proceso, identificamos las condiciones que se cumplen y luego ampliamos el alcance. Puede consultarnos sobre la selección de procesos.
¿Es necesario modificar equipos o líneas existentes?
La ventaja de utilizar el robot humanoide de doble brazo es que puede utilizar el entorno creado para humanos tal cual. Usaremos la máquina real para verificar si se pueden utilizar los pasillos, las alturas de los bancos de trabajo, las plantillas existentes y los paneles de operación del equipo. Proponemos una configuración que minimice la modificación.
¿Cómo se garantiza la seguridad?
La distancia a los trabajadores, las condiciones de parada y si se requieren o no vallas o dispositivos de seguridad se diseñan de acuerdo con el proceso objetivo y las condiciones del sitio. Desde la etapa de verificación se procede a determinar las condiciones de seguridad que suponen el funcionamiento real.
¿Puedo probar antes de comprar?
Puede comenzar probando la máquina real alquilándola. La mayor pérdida es comprar robot y luego descubrir que no se puede usar, por lo que recomendamos alquilarlo y probar el proceso objetivo primero. Tenga en cuenta que los precios serán más altos si alquila justo antes de la fecha de inicio del alquiler, pero podemos considerar descuentos si se comunica con nosotros con anticipación.
No hay ingenieros en la empresa que puedan manejar robots.
Recibimos muchas consultas sobre esta situación. Le acompañaremos desde el control y el desarrollo de la operación hasta el establecimiento de la operación y, si es necesario, también le apoyaremos en el traspaso a un estado que pueda manejarse internamente.
Consulta sobre verificación real de máquinas en fábricas y sitios de fabricación.
Háganos saber el proceso objetivo, los objetos manejados y los problemas actuales. Puedes consultar con nosotros incluso si no te has decidido por robot o no estás seguro de qué proceso iniciar. Haremos una propuesta a partir de una PoC de 1 paso.
Consultar sobre verificación real de la máquina en fábrica.