
Transporte/recogidallevar, sacar, dejar. Asumimos procesos que antes eran manejados por humanos.
El transporte y la recolección son tareas que consumen la mayor cantidad de tiempo humano y tienen menos probabilidades de agregar valor. A un manipulador móvil que puede manejar tanto el movimiento como la manipulación de objetos se le puede confiar no solo el transporte, sino también la recogida, carga y descarga de artículos en los lugares de almacenamiento.
Consultar sobre transporte/picking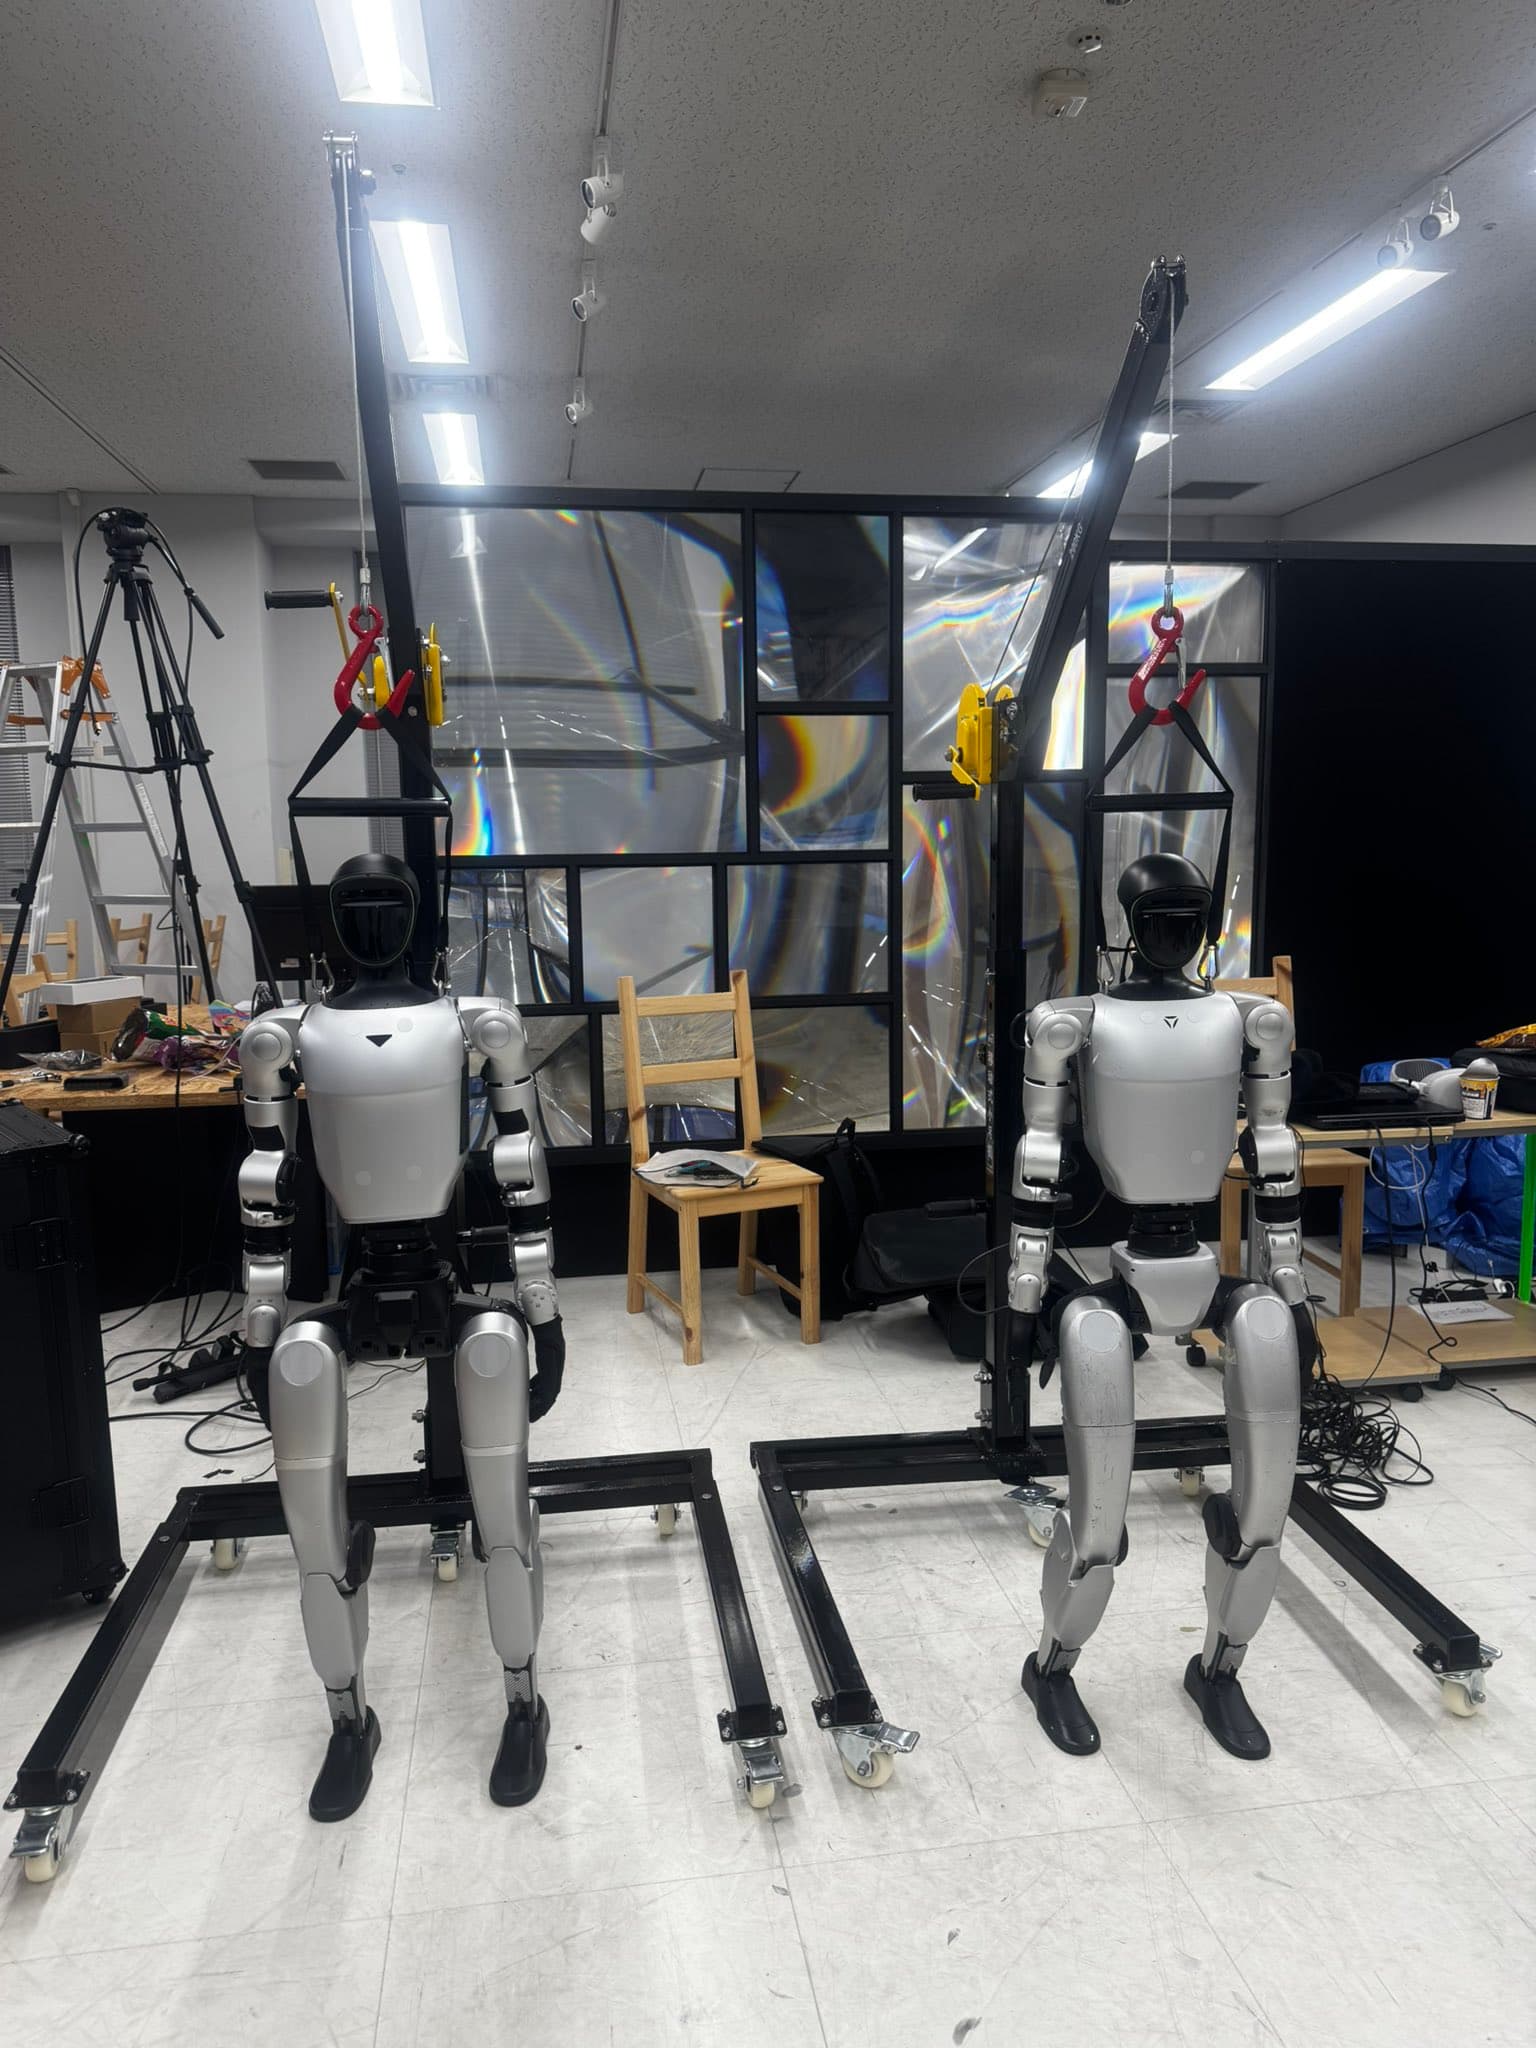
Es difícil automatizar el trabajo de transporte si está separado.
Los vehículos guiados automáticamente como AGV y AMR ya se utilizan ampliamente para automatizar el transporte. Sin embargo, estos están especializados para el transporte, y el trabajo de carga y descarga de ellos generalmente lo realizan personas. Como resultado, los humanos permanecen en el lugar esperando al robot.
Los manipuladores móviles eliminan esta separación porque tienen un mecanismo de movimiento y un brazo como una sola unidad. El proceso de sacar un artículo del estante, transportarlo y colocarlo en el siguiente proceso puede tratarse como una serie de operaciones.
En un campo donde la forma y la ubicación de los objetos cambian cada vez, es difícil anotar los movimientos de antemano. En estos procesos resulta eficaz el enfoque del aprendizaje por imitación, que implica mostrar el trabajo de las personas y aprender de él.
Trabajo dirigido
Transporte de piezas entre procesos.
Trabajo que transporta piezas entre procesos como procesamiento, ensamblaje e inspección. Cuanto mayor sea la distancia y la frecuencia, más efectivo verás.
Retiro del contenedor
La tarea de sacar objetos de cajas o contenedores. La percepción visual y el aprendizaje son necesarios cuando los métodos de orientación y apilamiento son inconsistentes.
Carga y descarga al área de almacenamiento.
Carga y descarga en estanterías y pallets. El efecto de ahorro de mano de obra dependerá en gran medida de si se puede confiar el trabajo de transporte al trabajo.
Recogida en el almacén
La tarea de recolectar objetos según instrucciones. Adecuado para sitios con muchos artículos y largas distancias para que la gente viaje.
Carros/carros de mudanza
Empujar/tirar del carro existente. Se puede poner en funcionamiento actual sin necesidad de sustituir el equipo.
Recogida de materiales de desecho y materiales auxiliares.
Trabajo de cobranza que se realiza periódicamente. Los procesos que repiten una ruta fija son áreas fáciles para empezar.
Cosas que hay que comprobar antes de la verificación
Que esto sea cierto o no depende principalmente del objeto y de las condiciones del lugar.
- Forma y variación del objeto.
- ¿Tiene la misma forma o cambia cada vez? Cuanto mayor es la variación, más énfasis se pone en la percepción visual y el aprendizaje.
- Peso y facilidad de agarre.
- Además de la capacidad de peso, comprueba si hay superficie para agarrar o si se deforma. Esto está directamente relacionado con la selección de manos.
- Distancia y ruta de transporte.
- Superficies de pisos, escalones, puertas y tránsito peatonal. Esto afectará la selección del método de transporte.
- Takt time requerido
- ¿Es necesario tener la misma velocidad que los humanos, o se puede conseguir aunque sea más lento? De tu decisión dependerá si esto es realista o no.
- Impacto del fracaso
- Si se te cae, ¿se romperá o la línea se detendrá? Se convierte en el estándar para determinar las condiciones de seguridad y cómo proceder con la verificación.
- Sistema de personal operativo.
- ¿Quién será responsable de iniciar, cargar y responder a las anomalías? Depende de si continúa después de la implementación.
Preguntas frecuentes
¿Cuál es la diferencia entre AGV y AMR?
Los AGV y AMR están especializados en el transporte y las tareas de carga y descarga generalmente las realizan humanos. Los manipuladores móviles tienen brazos, por lo que pueden encargarse de todo, desde recoger, transportar y colocar objetos. Cuál es más apropiado depende del proceso, por lo que también proponemos configuraciones que utilizan equipos existentes.
¿Cuánto peso puede soportar?
Varía según el robot y la configuración manual. Si nos informa el peso y la forma del objeto, le sugeriremos una configuración que pueda soportarlo. Además de la capacidad de carga útil, también es una condición importante la presencia de una superficie de agarre.
La forma del objeto cambia cada vez. ¿Puedes manejar esto?
Esta es un área que es difícil de abordar anotando los movimientos con anticipación. Los enfoques de aprendizaje por imitación/VLA, que aprenden movimientos a partir de demostraciones de trabajo humano, pueden ser eficaces. Primero, comprobaremos la viabilidad en una máquina real.
¿Puedo verificar sin detener la línea existente?
Hay una manera de ingresar mediante verificación en simulación. Usamos NVIDIA Isaac Sim/Isaac Lab para reproducir el entorno y refinar las condiciones antes de trasladarlo a la máquina real. La confirmación final se realizará en la máquina real.
Verificación mecánica real del transporte y la recogida.
Por favor háganos saber el objeto, ruta de transporte y número actual de trabajadores. A partir de PoC centrado en un proceso, determinamos las condiciones que se cumplirán.
Consultar sobre transporte/picking