
KI-Roboter PoC/DemonstrationsexperimentKonzentrieren Sie sich auf einen Prozess und testen Sie ihn mit der tatsächlichen Maschine, um zu sehen, ob er ausgeführt werden kann.
Kataloge entscheiden nicht darüber, ob ein Roboter eingeführt werden kann oder nicht. Wählen Sie eine Zielaufgabe aus, verschieben Sie sie mit dem tatsächlichen Ziel und messen Sie die Erfolgsquote und Taktzeit. EmplifAI kümmert sich um alles von der Prozessauswahl über die Roboter-Anordnung, den Evaluierungsentwurf bis hin zur Überprüfung mit tatsächlicher Ausrüstung.
Informieren Sie sich über PoC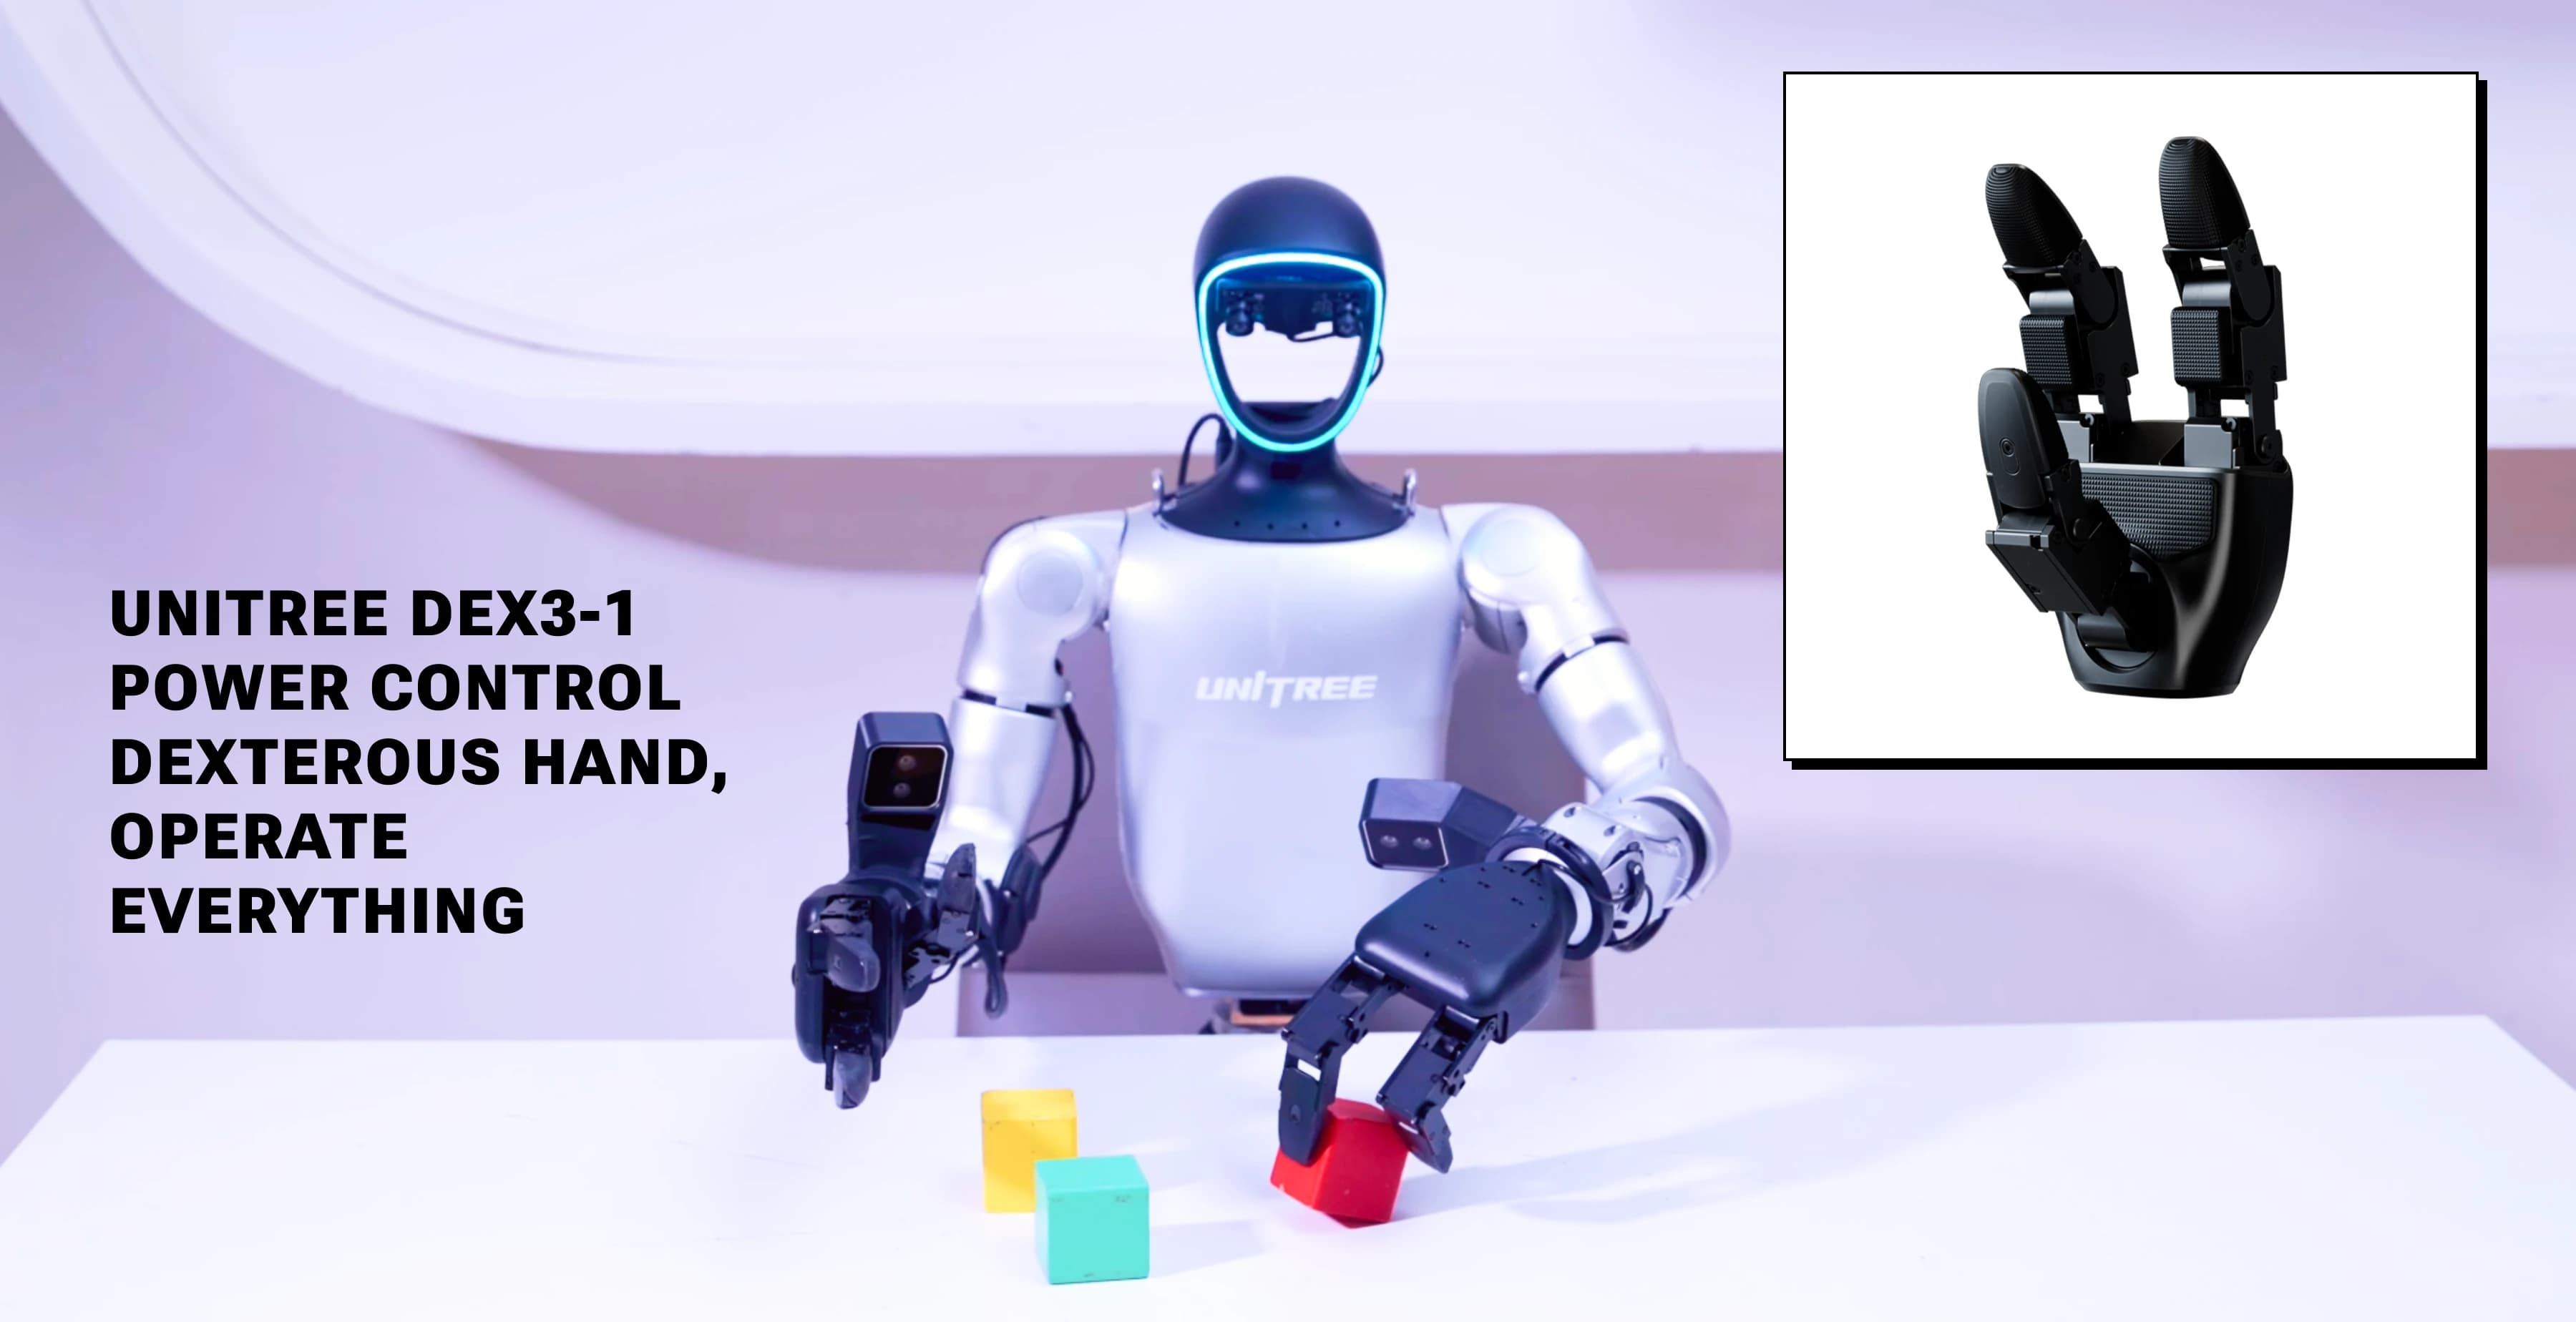
Simulation des Fabrik-/Lagertransports
Unitree G1
Eine Physiksimulation in Isaac Sim verifizierte das Verhalten, eine 0,25 kg schwere Kiste in beiden Händen zu halten, etwa 1,2 m zu gehen und sie auf eine andere Plattform zu stellen. Dies ist kein Video der tatsächlichen Maschine.
RealMan RMC-AIDAL
Wir fassten den Griff eines hypothetischen Transportkoffers mit einer Körpergröße von 30 x 20 x 20 cm und einem Gesamtgewicht von 10 kg und überprüften den Vorgang, ihn auf Rädern etwa 1,2 m lang zu transportieren, auf einen Ständer zu stellen und ihn dann loszulassen. Hierbei handelt es sich um eine physikalische Simulation, die den Schwerpunkt und die Kontakteinstellungen des öffentlichen CAD-Modells korrigiert und nicht die Belastbarkeit der tatsächlichen Maschine garantiert.
RealMan RMC-AIDAL: 10 kg Koffertransport mit beiden Armen
Wir haben die Funktionsweise überprüft, indem wir einen hypothetischen Transportkoffer mit einer Körpergröße von 30 x 40 x 20 cm und einem Gesamtgewicht von 10 kg mit beiden Händen am linken und rechten Griff halten, ihn etwa 1,2 m weit transportieren und auf einen Ständer stellen. Während des Transports werden der Kontakt zwischen der linken und rechten Hand und die Lastverteilung aufgezeichnet. Hierbei handelt es sich um eine physikalische Simulation, die den Schwerpunkt und die Kontakteinstellungen des öffentlichen CAD-Modells korrigiert und nicht die Belastbarkeit der tatsächlichen Maschine garantiert.
Darüber hinaus können Sie sich von uns auch zu auf Ihr Unternehmen zugeschnittenen Simulationen und Demonstrationsexperimenten beraten lassen, beispielsweise zum Auffüllen von Regalen, zum Bereitstellen von Teilekisten und zum Sortieren.
Umgebung/Box 3D-Materialien: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Wir passen die Materialkonvertierung, Abmessungen und Anzeigematerialien an.
PoCs scheitern, wenn die Ziele zu weit gefasst sind
Der Grund für das Scheitern von Roboter-PoCs liegt meist nicht in der Technologie. Das Ziel ist zu weit gefasst. Wenn Sie mit „Ich möchte die Fabrikautomation verifizieren“ beginnen, können Sie nicht entscheiden, was in welchem Prozess gemessen werden soll, und können daher am Ende keine Entscheidungen treffen.
PoCs, die Ergebnisse liefern, sind auf ein Ziel ausgerichtet. Platzieren Sie dieses Teil von dieser Position aus auf dieser Vorrichtung. Wie viel Erfolg hat es und wie viele Sekunden dauert es jedes Mal? Sobald Sie dies genau wissen, wird die Antwort auf dem tatsächlichen Computer ausgegeben.
Der Zweck von PoC besteht nicht darin, „gut zu arbeiten“, sondern darin, „Entscheidungen treffen zu können“. Es ist genauso wertvoll zu wissen, dass etwas nicht funktionieren wird. Sobald Sie wissen, ob es funktioniert, wenn Sie die Bedingungen ändern, oder ob es derzeit nicht möglich ist, können Sie die nächste Investitionsentscheidung treffen.
Beispiel für eine tatsächliche Maschinenüberprüfung: Greifen von PET-Flaschen mit Gemini 4 Argon × Unitree G1
In unserem Labor haben wir einen tatsächlichen Maschinentest mit Gemini 4 Argon durchgeführt, bei dem der Unitree G1 eine Plastikflasche greift und anhebt. Anstatt eine fest codierte feste Bewegung zu verwenden, wandelt die KI die visuellen Informationen der Kamera direkt in die Aktionen des Roboters um.
Selbst wenn sich die Position des Objekts ändert, erfasst die KI die Situation visuell und generiert eine Greifbewegung. Auf diese Weise übernehmen wir die Auftragsentwicklung für PoC-/Demonstrationsexperimente, um die neuesten KI-Modelle und VLA in tatsächliche Geräte zu integrieren und zu prüfen, inwieweit sie im Zielobjekt und Zielprozess des Kunden funktionieren.
So gehen Sie beim PoC vor
Sie können sich auch dann an uns wenden, wenn Sie sich noch nicht für Roboter entschieden oder den Prozess nicht eingegrenzt haben.
- 01 Prozessauswahl
- Der erste zu verifizierende Prozess wird anhand der Variation des Objekts, der Taktspanne und der menschlichen Belastung bestimmt. Das ist der wichtigste Punkt.
- 02 Gestaltung von Bewertungsindikatoren
- Bevor wir beginnen, einigen wir uns darauf, was Erfolg ausmacht, beispielsweise über die Erfolgsquote, die Taktzeit und die Zeit bis zur Genesung.
- 03 Roboter und Konfigurationsanordnung
- Wir berücksichtigen die erforderliche Tragbarkeit, Reichweite und Handlichkeit und vermitteln den Roboter zur Miete. Probieren Sie es vor dem Kauf aus.
- 04 Überprüfung der tatsächlichen Ausrüstung
- Wir versetzen das Objekt direkt vor Ort oder bei uns im Unternehmen. Identifizieren Sie den Gültigkeitsbereich bei Änderung der Bedingungen.
- 05 Bericht
- Organisieren Sie die Messergebnisse, erfüllten und nicht erfüllten Bedingungen. Belassen Sie es in einer Form, die für die nächste Entscheidung verwendet werden kann.
- 06 Zum nächsten Bereich gehen
- Erwägen Sie basierend auf dem etablierten Prozess das Hinzufügen angrenzender Prozesse und der Anzahl der Maschinen.
Methoden, die zur Verifizierung verwendet werden können
Zuerst per Fernbedienung drehen
Vor der vollständigen Automatisierung betreiben Menschen die Site und erhalten gleichzeitig die Bedingungen und Lerndaten.
Nach Simulation eingrenzen
Indem wir die Bedingungen mithilfe von NVIDIA Isaac Sim/Isaac Lab ermitteln und dann auf die tatsächliche Maschine übertragen, reduzieren wir die Zeit, die zum Stoppen der Baustelle erforderlich ist.
Verhalten durch Lernen erlangen
Für Aktionen, die nicht aufgeschrieben werden können, sollten Sie einen Ansatz in Betracht ziehen, bei dem der Roboter sie aus der menschlichen Leistung lernt.
Roboter kann gemietet werden
Probieren Sie den Zielprozess vor dem Kauf aus. Wenn es nicht passt, können Sie es durch ein anderes Roboter ersetzen.
Daten sammeln
Wir übernehmen alles von der Gestaltung der Bedingungen für die zum Lernen notwendigen Daten bis hin zur Erhebung und Bereitstellung dieser Daten.
So gehen Sie im Werk vor
Wir haben die Zielvorgänge am Produktionsstandort wie Transport, Kommissionierung und Vorrichtungseinstellung zusammengefasst.
NVIDIA GEAR Sonic × Unitree G1: Funktionsüberprüfung auf der tatsächlichen Maschine
Wir haben NVIDIA GEAR Sonic auf dem tatsächlichen Unitree G1 ausgeführt und dessen Funktionsfähigkeit bestätigt. Hier ist ein Video des Verifizierungsprozesses.
Gemini 4 Argon × Unitree G1: Autonome Greifdemonstration, die Visionen in Taten umsetzt
Mit Gemini 4 Argon haben wir einen tatsächlichen Maschinentest durchgeführt, bei dem der Unitree G1 eine Plastikflasche greift und anhebt. Es wird keine fest codierte Bewegung verwendet. KI wandelt die visuellen Informationen der Kamera direkt in Aktionen um.
Selbst wenn Sie die Position des Objekts ändern und es erneut platzieren, erkennt die KI die Situation visuell und generiert eine Greifbewegung. Wir akzeptieren auch die Implementierung physischer KI/VLA mit Unitree G1 und die Vertragsentwicklung von PoC-/Demonstrationsexperimenten, die auf das Zielunternehmen zugeschnitten sind.
Häufig gestellte Fragen
Ich weiß nicht, welchen Prozess ich zuerst ausprobieren soll.
Sie können sich bei der Prozessauswahl mit uns beraten lassen. Geeignet für Prozesse mit kleinen Objektvariationen, ausreichender Taktzeit und hoher menschlicher Arbeitsbelastung. Wir hören uns die Situation vor Ort an und grenzen die Kandidaten ein.
Wie hoch sind die Kosten und die Dauer von PoC?
Sie variiert je nach Schwierigkeitsgrad der Zielarbeit, Vorhandensein oder Fehlen von Roboter und Umfang der Bewertung. Zunächst organisieren wir die Verifizierungsziele und Bewertungsindikatoren und schätzen den Umfang, die Kosten und den Zeitraum für jeden Prozess ab.
Kann ich die Website meines Unternehmens verifizieren, ohne sie zu stoppen?
Es gibt eine Möglichkeit zur Eingabe durch Simulationsüberprüfung. Die endgültige Bestätigung erfolgt mithilfe der tatsächlichen Maschine, die für die Belegung des Standorts erforderliche Zeit kann jedoch verkürzt werden. Es besteht auch die Möglichkeit, dass wir das Objekt in Besitz nehmen und besichtigen.
Was passiert, wenn es nicht gelingt?
Zu wissen, dass es nicht funktioniert, ist selbst ein Ergebnis von PoC. Wir erstellen einen Bericht, der zeigt, welche Bedingungen nicht funktionieren und welche Änderungen vorgenommen werden sollten, um dies zu ermöglichen. Wir werden Sie nicht zwingen, es vorzustellen.
PoC-/Demonstrationsexperiment-Beratung
Bitte teilen Sie uns den Zielprozess, die behandelten Objekte und die aktuelle Arbeit mit. Es spielt keine Rolle, ob der Prozess noch nicht abgeschlossen ist. Wir schlagen dies als Überprüfung ab dem ersten Prozess vor.
Informieren Sie sich über PoC