
XGRIDS Lixel K2تحويل الفضاء الحقيقي إلى توأم رقمي ثلاثي الأبعاد بـ 10.8 مليون نقطة فقط عن طريق المشي. قم ببناء بنية تحتية مكانية يمكن للذكاء الاصطناعي المادي فهمها والعمل عليها.
قدمت EmplifAI الماسح الضوئي المكاني سهل الاستخدام من XGRIDS "Lixel K2" (360 درجة LiDAR + كاميرا ثلاثية 12 مليون بكسل + RTK-SLAM). نحن نقدم حلولاً تربط بشكل مباشر البيانات المكانية والذكاء الاصطناعي المادي، بدءًا من التسجيل ثلاثي الأبعاد فائق السرعة للمصانع والمستودعات والمباني، والحساب التلقائي للأبعاد/المساحة، ورسومات CAD، وتشخيص تفاوت سطح الأرض/تخليص التسليم، والرش الغاوسي ثلاثي الأبعاد (3DGS)، والبيئة الافتراضية NVIDIA Isaac Sim (Real2Sim) التي تتحرك فيها الروبوتات البشرية (Unitree G1) والروبوتات ثنائية الذراع.
استشارة حول القياس المكاني Lixel K2/3D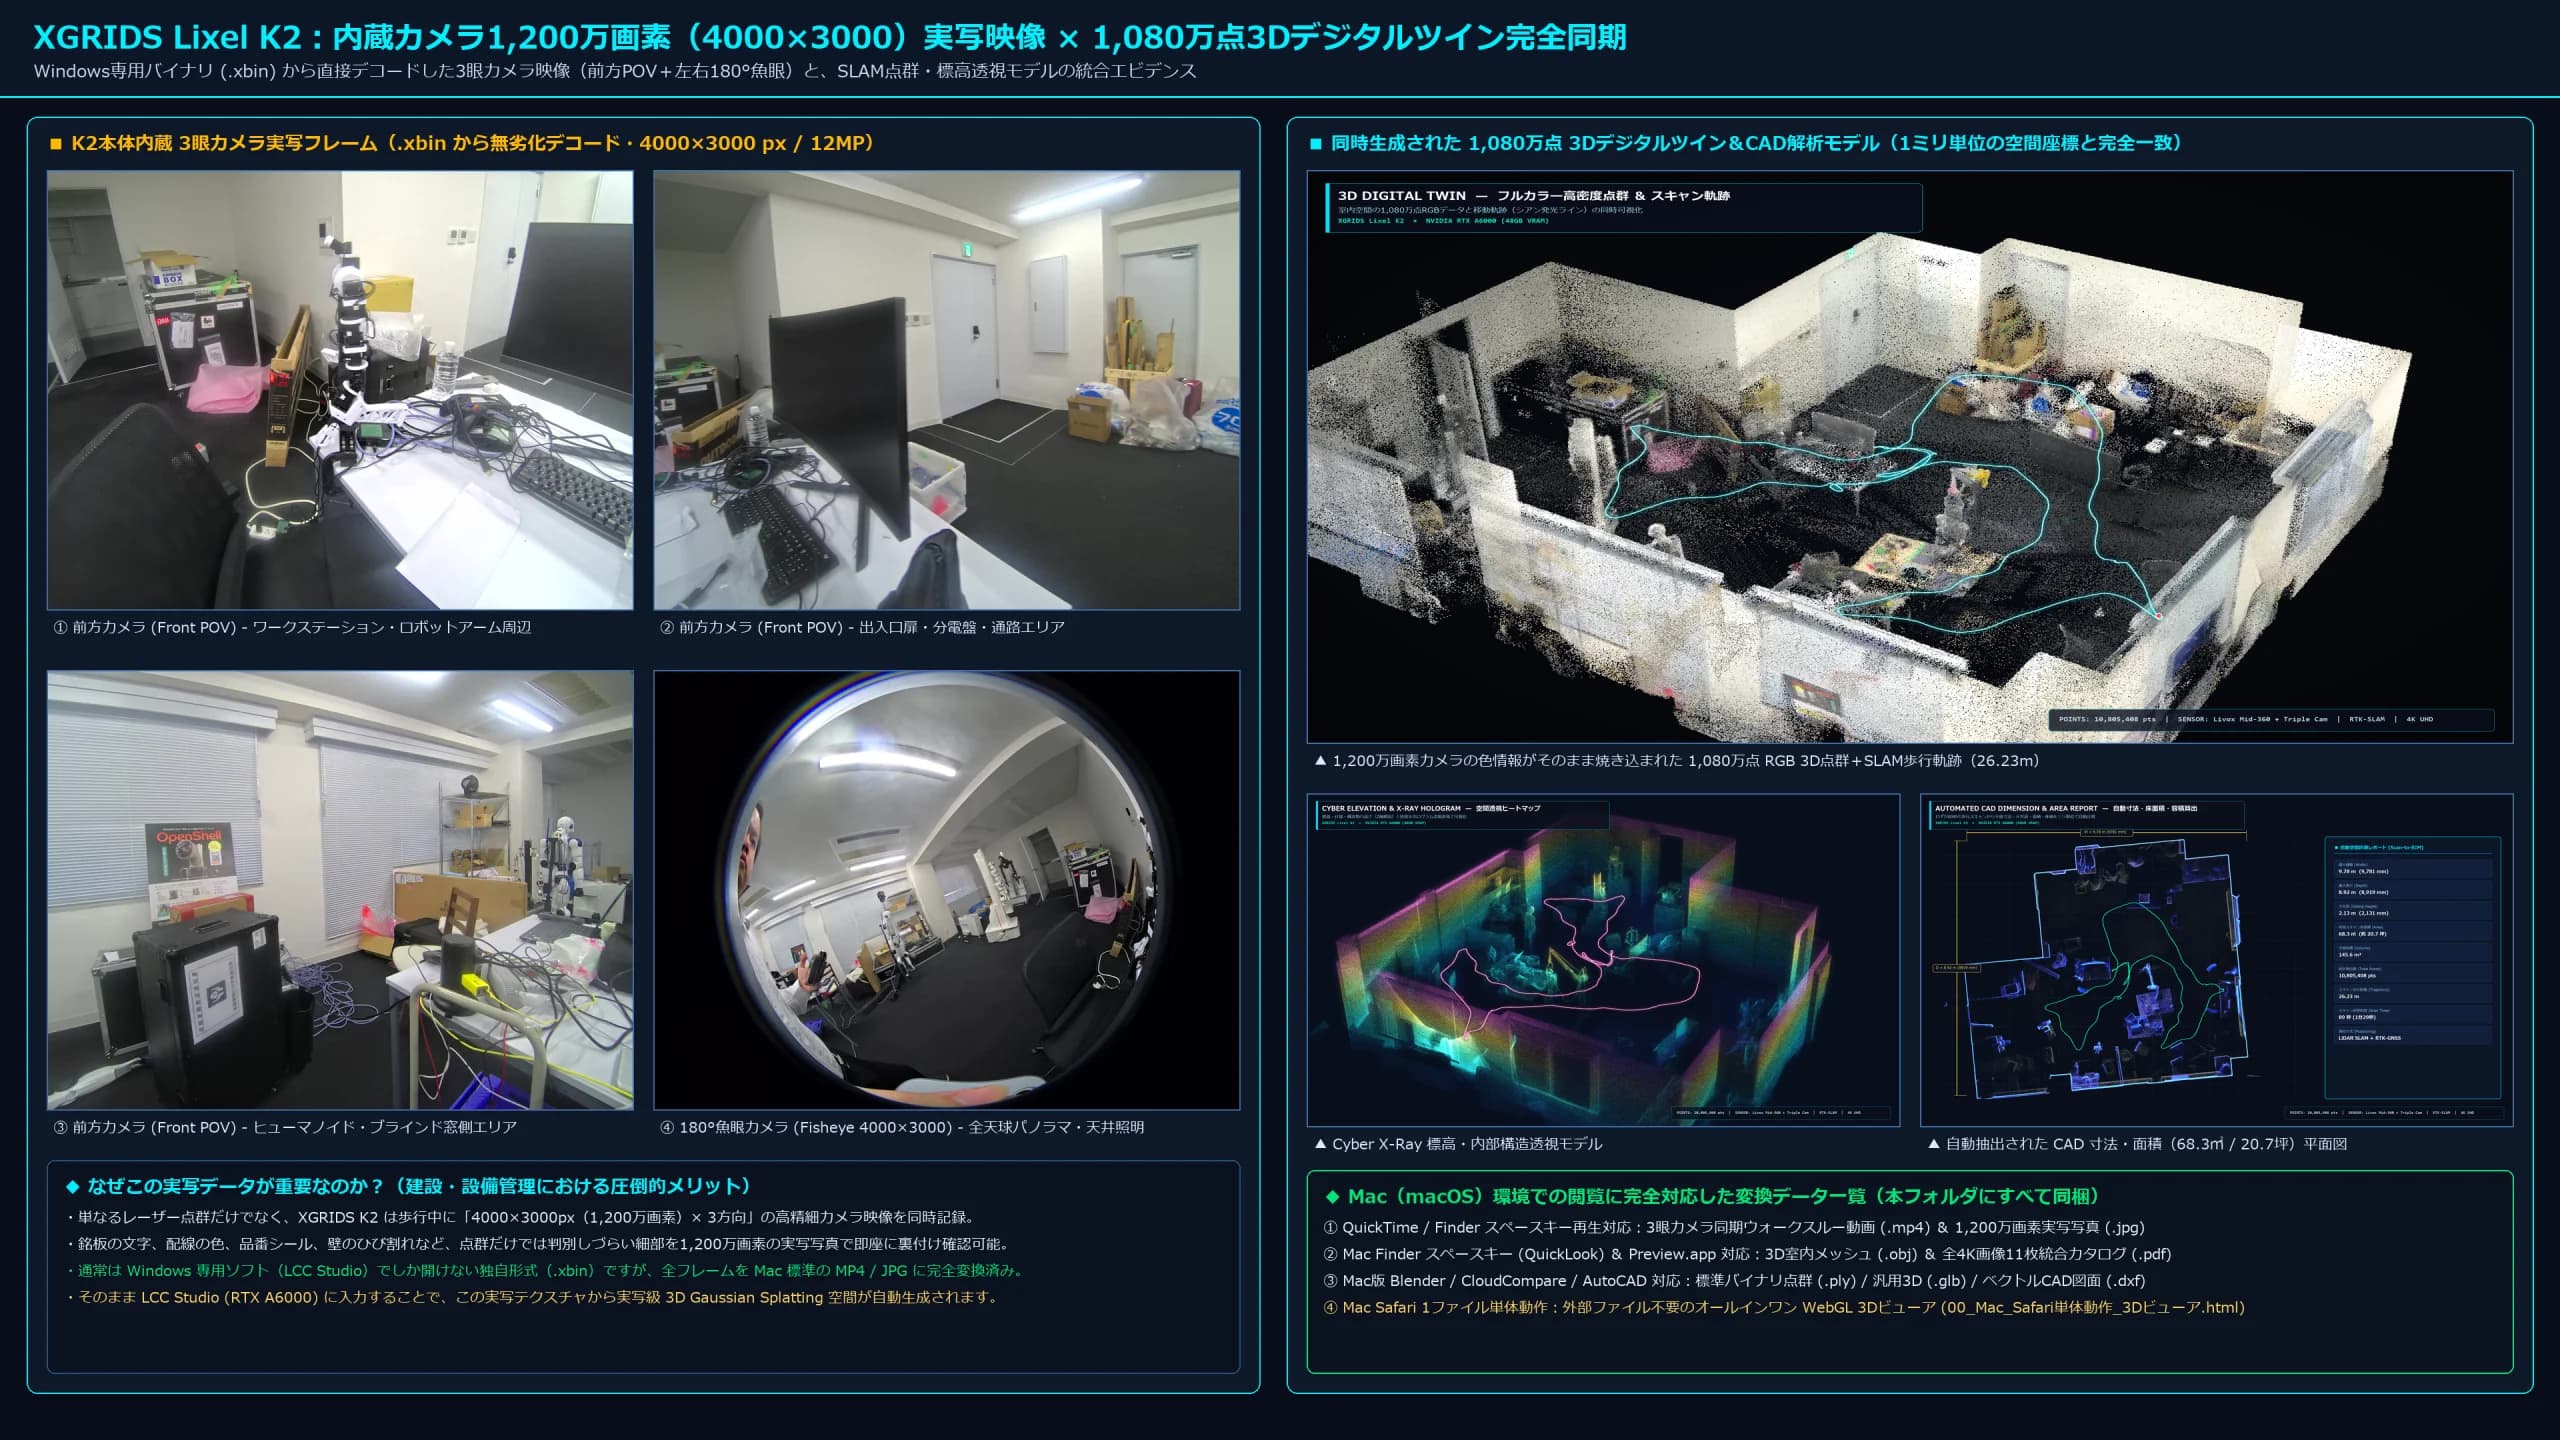
توأم رقمي ثلاثي الأبعاد مع 10.8 مليون نقطة مقاسة يمكن تحريكها بزاوية 360 درجة على المتصفح
هذه هي البيانات الفعلية التي تم قياسها أثناء المشي في مختبر تطوير الروبوت EmplifAI (بيئة تركيب الروبوت البشري/ثنائي الذراع Unitree G1) لمدة 89 ثانية فقط باستخدام XGRIDS Lixel K2 الخاص بنا. بالإضافة إلى القدرة على التدوير والتكبير/التصغير بمقدار 360 درجة عن طريق سحب الماوس أو تمريره، يمكنك تجربة التبديل بين أوضاع العرض الأربعة، وتقطيع السقف (القطع العرضي)، والانتقال من نقطة العرض إلى مكان تثبيت الروبوت على الفور.
ما الذي يمكن فعله باستخدام البيانات المكانية XGRIDS ثلاثية الأبعاد × الذكاء الاصطناعي المادي؟
إن القيمة الأكبر للمسح ثلاثي الأبعاد للموقع لا تكمن فقط في إنشاء رسومات للعرض البشري. من خلال الجمع بين البيانات المكانية ثلاثية الأبعاد على مستوى المليمتر مع الروبوتات البشرية EmplifAI (Unitree G1، وما إلى ذلك)، والمناورات ثنائية الذراع (OpenArm)، ونماذج VLA، وبيئة NVIDIA Isaac Sim، سيتغير كل شيء بدءًا من التشخيص المسبق لإدخال الروبوت إلى التدريب الافتراضي والحركة المستقلة والتحكم عن بعد بشكل كبير.
قم برقمنة المساحة الحقيقية في 89 ثانية وأنشئ بيئة تحقق افتراضية حيث تتحرك الروبوتات البشرية والروبوتات ذات الذراعين
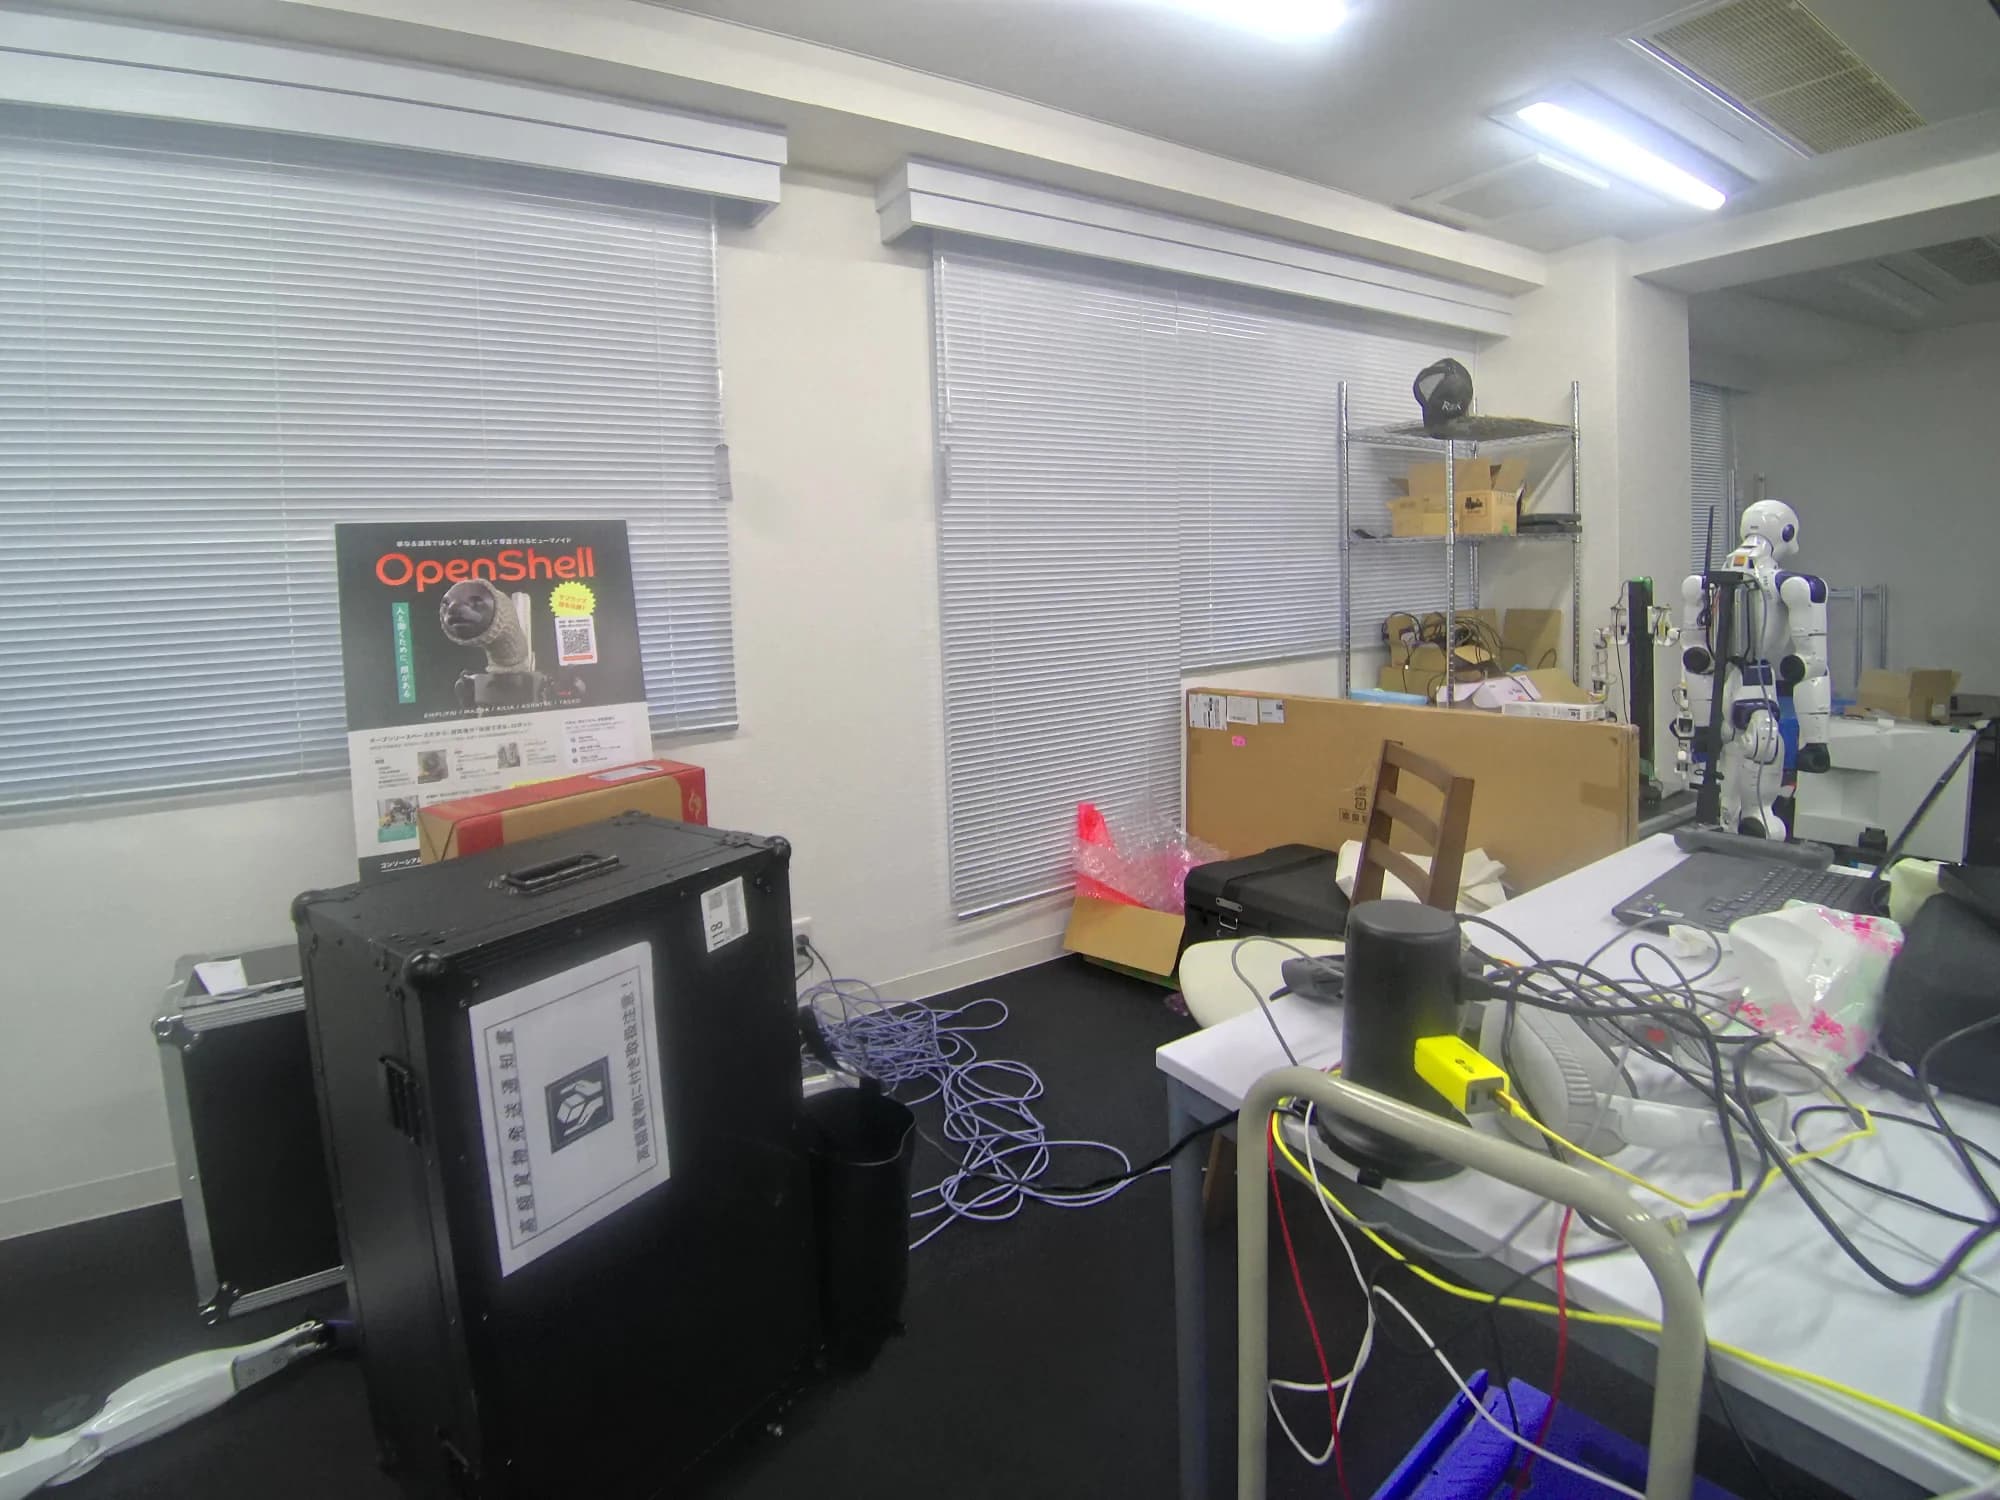
حتى في المصانع والمستودعات ومرافق البحث التي لا توجد بها رسومات، يمكنك الحصول على سحب نقطية ثلاثية الأبعاد وأنسجة حية للغرفة بأكملها بمجرد التجول باستخدام XGRIDS Lixel K2. في بيانات القياس الفعلية لمختبر EmplifAI، تم تحويل المساحة بأكملها (68.3 مترًا مربعًا، 10.8 مليون نقطة)، بما في ذلك الإنسان بجوار النافذة (Unitree G1) وخلية عمل الروبوت ذات الذراعين في المركز، إلى بيانات مكانية في 89 ثانية فقط. من خلال استيراد المساحة المكتسبة إلى بيئة NVIDIA Isaac Sim أو ROS 2، يمكنك تشغيل عمليات محاكاة (Real2Sim2Real) لمسارات المشي، والتحكم في الجسم بالكامل، وحركات الإمساك قبل إحضار الجهاز الفعلي إلى الموقع.
ما الذي يمكن تحقيقه مع هذا المزيج
- أنشئ مساحة افتراضية ثلاثية الأبعاد واسعة النطاق حيث تعمل الروبوتات البشرية والكائنات الحية الدقيقة (AMR) بمجرد التجول في الموقع.
- نموذج كشف الاصطدام والتعاون في تحويل خريطة التنقل لـ NVIDIA Isaac Sim وUSD وROS 2
- خلق بيئة للتعلم المعزز للروبوت والتعلم بالتقليد والتي تعكس بشكل مباشر التركيبات الموجودة في الموقع ومناضد العمل والعقبات
شاهد الفيديو: من جولة مدتها 89 ثانية إلى إنشاء مساحة ثلاثية الأبعاد بـ 10.8 مليون نقطة
يمكنك التبديل بين فيديو التحليل متعدد الوسائط بزاوية 360 درجة لمساحة المختبر التي تم قياسها فعليًا باستخدام XGRIDS Lixel K2 والفيديو المكاني المتراكم الذي يبلغ 10.8 مليون نقطة والذي تم إنشاؤه بواسطة المسح بالليزر.
دوران 360 درجة × 3 أوضاع للتغيير المستمر (لون كامل RGB → الارتفاع السيبراني → LiDAR X-Ray)
هذا فيديو عرض يدور 10.8 مليون نقطة من البيانات المكانية ثلاثية الأبعاد التي تم إنشاؤها من مسح مشي واحد (89 ثانية) ويعرضها في دوران 360 درجة أثناء التبديل بسلاسة بين ثلاثة أوضاع: RGB بالألوان الكاملة للحركة الحية، والصورة ثلاثية الأبعاد للارتفاع عبر الإنترنت، ومنظور الأشعة السينية بناءً على كثافة انعكاس الليزر.
"تصور التحليل/الرسم/الفحص المكاني بدقة 4K" الذي يمكن تطويره من زوايا متعددة من خلال مسح واحد
بدءًا من البيانات ثلاثية الأبعاد عالية الكثافة التي تم الحصول عليها وحتى السحب النقطية بالألوان الكاملة، والصور المجسمة للارتفاع، ومخططات تقويمية معمارية لشبكة بطول 1 متر، ومخططات أرضية CAD ذات أبعاد تلقائية، وخرائط حرارية ملليمترية لتفاوت الأرضية وعمودية الجدار، والتحقق من تصريح تسليم الروبوت، يمكنك تطوير طرق عرض التحليل التي تناسب غرضك. انقر على الصورة المصغرة للتبديل، وانقر على الصورة لتكبيرها بدقة عالية.
 انقر لتكبير الصورة عالية الوضوح 4K
عرض التحليل المكاني ثلاثي الأبعاد متعدد الوسائط المكون من 4 أقسام
من بيانات مسح واحدة، يمكن تطوير أربعة أوضاع في وقت واحد: (1) سحابة نقطية RGB كاملة الألوان، (2) منظور خريطة الحرارة للارتفاع، (3) مخطط هيكلي شبكي بطول 1 متر، و(4) ملف تعريف مقطعي. يمكنك فهم مظهر المساحة وأبعادها وبنيتها في لمحة واحدة.
لدينا XGRIDS Lixel K2 فعليًا ونقدم دعمًا شاملاً بدءًا من القياس المكاني ثلاثي الأبعاد وحتى التعاون الفعلي مع الذكاء الاصطناعي
قامت EmplifAI بتركيب ماسح ضوئي ثلاثي الأبعاد محمول باليد من XGRIDS "Lixel K2" ووحدة معالجة الرسومات "NVIDIA RTX A6000" مع ذاكرة VRAM ذات سعة كبيرة تبلغ 48 جيجابايت في مختبرها الخاص. يمكننا إنشاء توأم رقمي ثلاثي الأبعاد للغرفة بأكملها (68.3 مترًا مربعًا، 10.8 مليون نقطة) في 89 ثانية فقط من المشي، وتقديم استشارة شاملة حول كل شيء بدءًا من السحب النقطية ورسومات CAD/BIM وعمليات فحص تفاوت الأرضية إلى 3D Gaussian Splatting (3DGS) والتعاون في محاكاة الروبوت ثنائي الذراع (NVIDIA Isaac Sim/Real2Sim).
اطلب القياس ثلاثي الأبعاد في الموقع وتشخيص مساحة إدخال الروبوت باستخدام K2
بالنسبة لأولئك الذين يرغبون في ترك كل شيء بدءًا من تشغيل المعدات وحتى تحليل البيانات وتنسيق المحاكاة، يمكن لـ EmplifAI التعامل مع كل شيء بدءًا من المسح الضوئي في الموقع وحتى رسومات CAD وعدم استواء الأرضية وعمليات فحص خلوص خط التدفق وإنشاء بيئة Isaac Sim.
خدمة المسح ثلاثي الأبعاد/القياس في الموقع
بدءًا من المسح الضوئي عالي السرعة في الموقع، والأبعاد التلقائية/رسومات CAD، وعمليات فحص عدم استواء الأرضية/التداخل، وحتى التسليم الرقمي المزدوج.
بناء بيئة إسحاق سيم من المسح ثلاثي الأبعاد
تم دمج بيانات الفضاء الحقيقية المقاسة في NVIDIA Isaac Sim للتحقق مسبقًا من حركة الكائنات البشرية والروبوتات.
البنية التحتية للبيانات المكانية التي تم تنفيذها بواسطة Lixel K2 × NVIDIA RTX A6000 (48 جيجابايت)
Lixel K2 هو ماسح ضوئي ثلاثي الأبعاد محمول يجمع بين 360 درجة LiDAR (Livox Mid-360)، وكاميرا بانورامية ثلاثية بدقة 12 ميجابكسل (4000 × 3000)، وRTK-GNSS وSLAM. على عكس الماسحات الضوئية الليزرية الأرضية التقليدية التي تتطلب استبدال حامل ثلاثي الأرجل، يلتقط هذا الماسح الضوئي في نفس الوقت سحبًا نقطية ثلاثية الأبعاد كاملة الألوان مع عدد أقل من النقاط العمياء وإطارات الحركة الحية متعددة الاتجاهات بمجرد التجول في المنشأة بسرعة المشي العادية.
علاوة على ذلك، يستخدم EmplifAI وحدة معالجة الرسومات "NVIDIA RTX A6000 (VRAM 48GB)" لمحطة العمل لإجراء معالجة عالية السرعة لمنطقة واسعة وعالية الوضوح ثلاثية الأبعاد Gaussian Splatting (3DGS)، وسحب نقطية واسعة النطاق، وتحويل المحاكاة المادية للروبوتات، والتي تميل إلى نفاد الذاكرة على أجهزة الكمبيوتر العامة. نحن نقدم الدعم الشامل بدءًا من الاستحواذ وحتى إنشاء أصول ثلاثية الأبعاد قابلة للاستخدام.
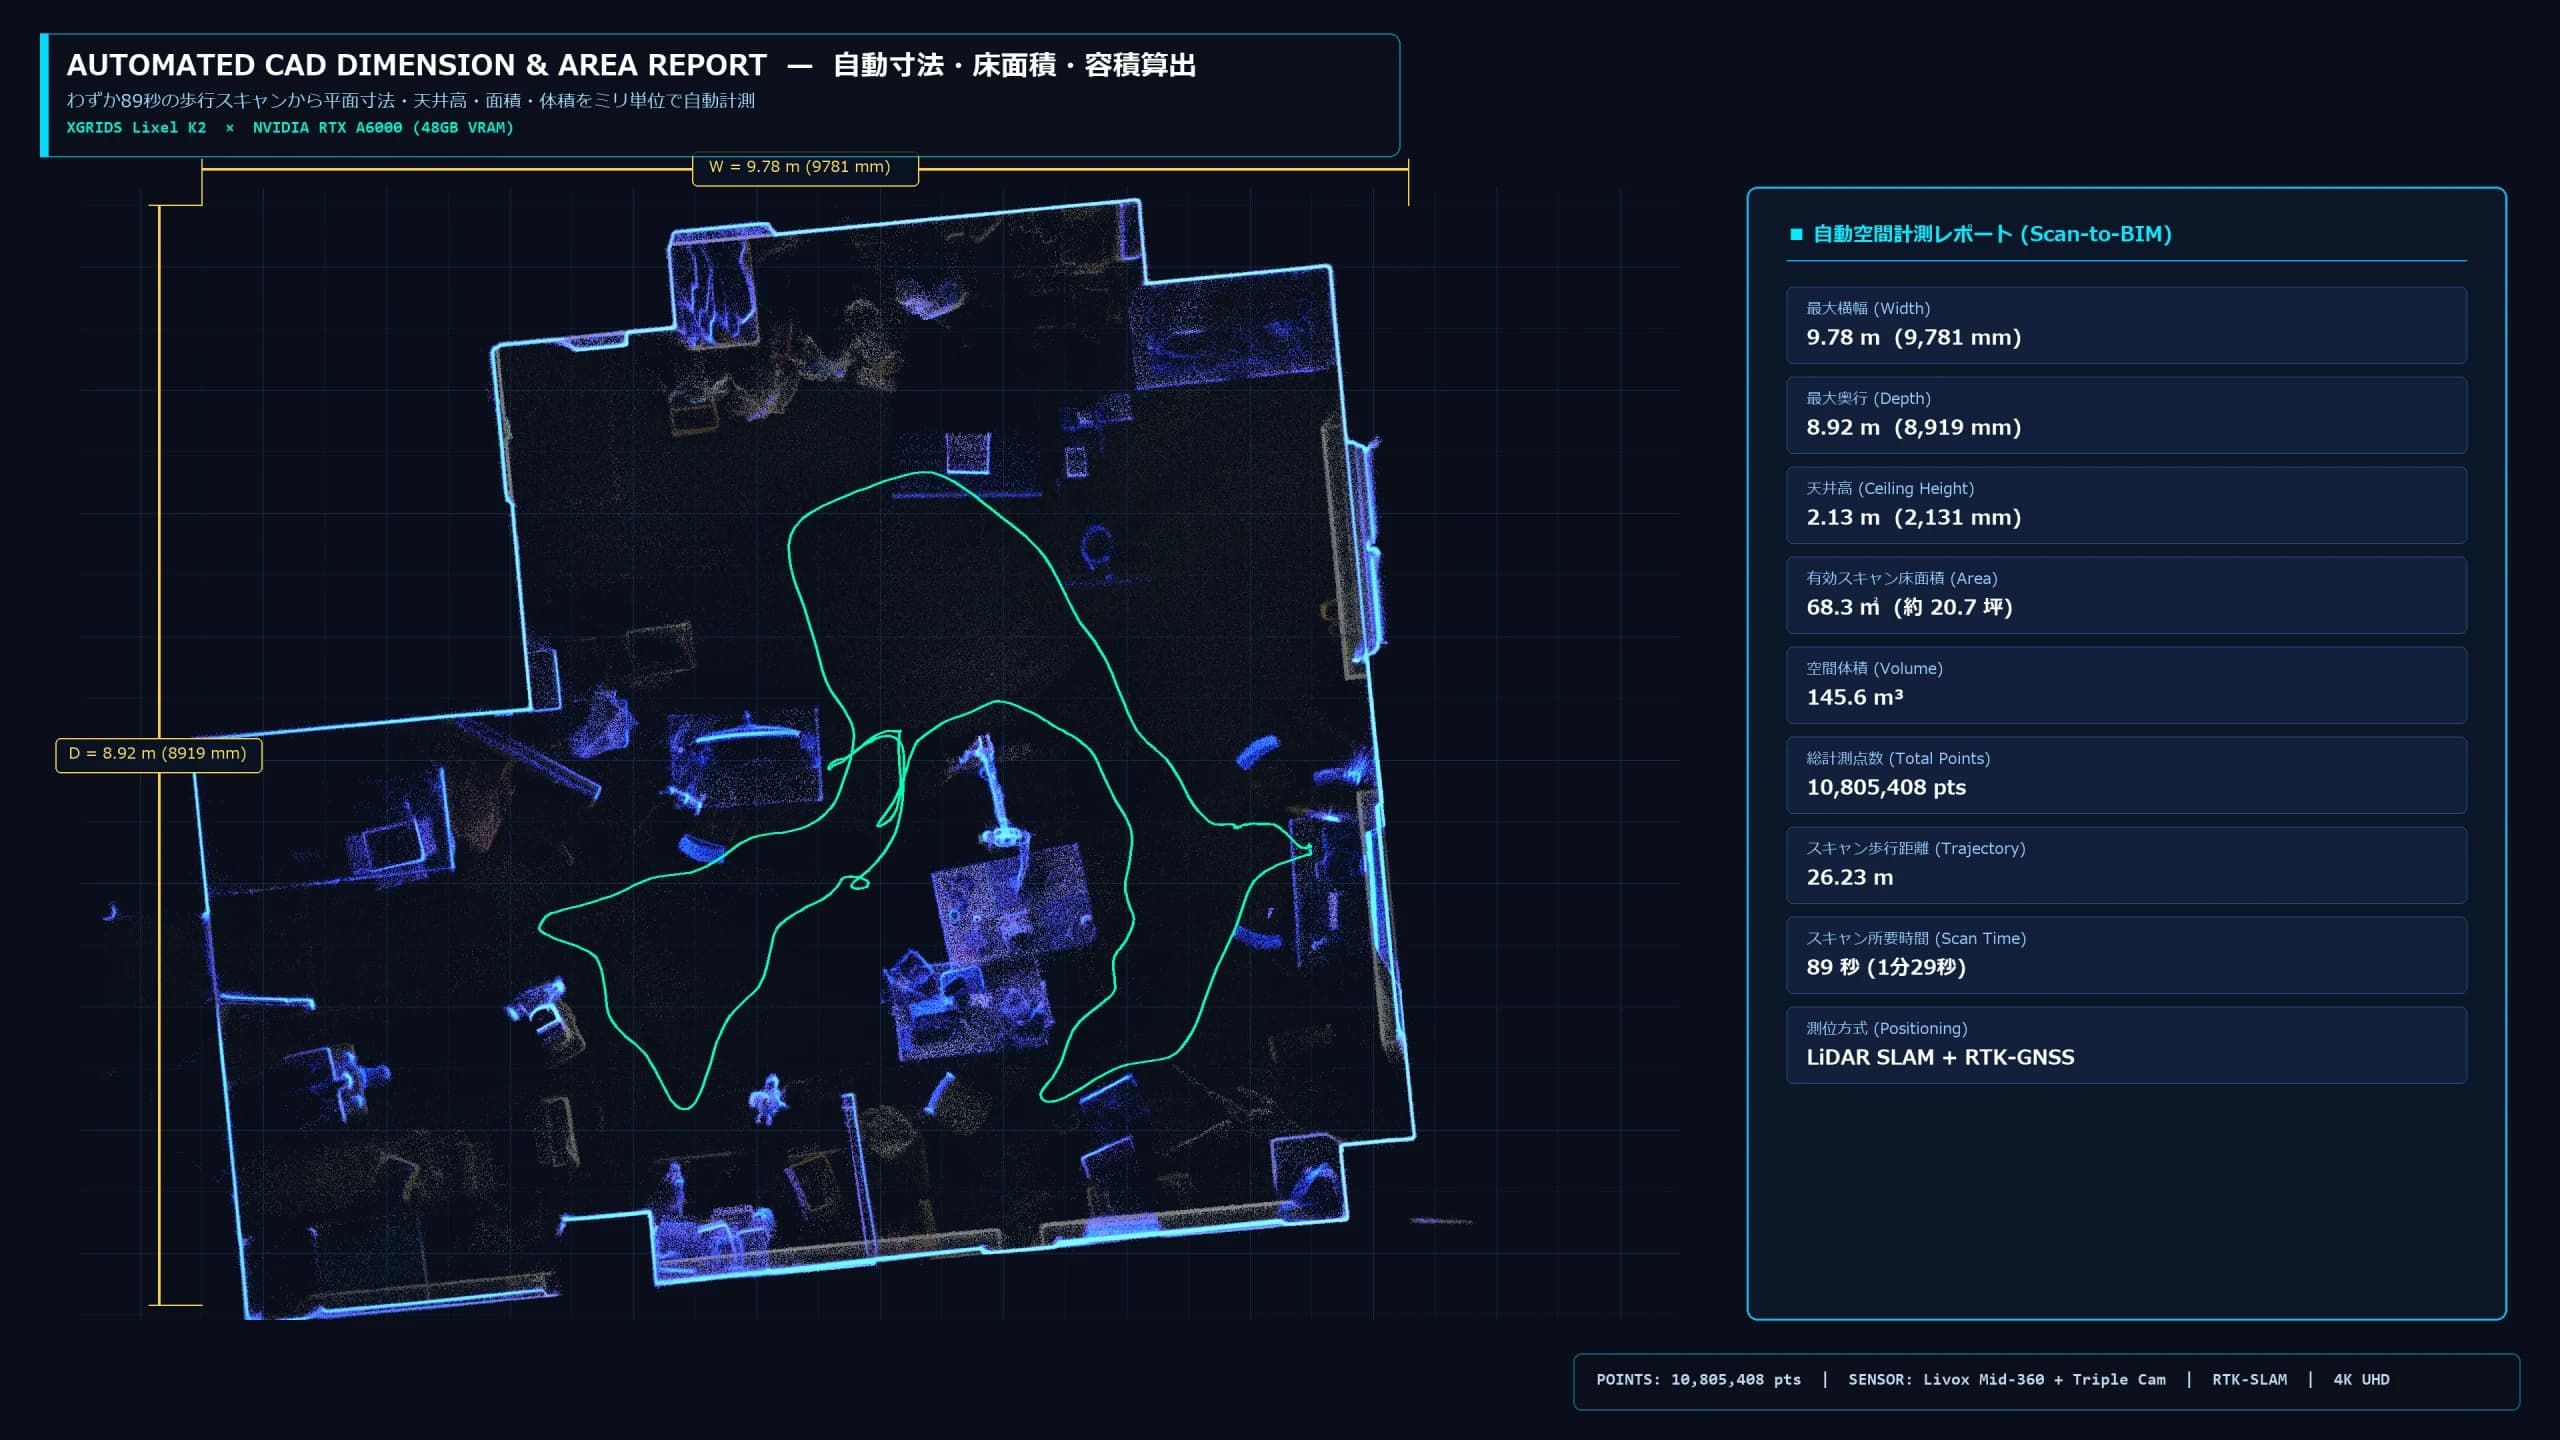
تقرير مخطط الطابق CAD مع الأبعاد التلقائية ومساحة الأرضية وحسابات حجم المساحة
هذا هو تقرير مخطط الأرضية الذي يقوم تلقائيًا بحساب الأبعاد الداخلية والخارجية (9.78 م × 8.92 م، ارتفاع السقف 2.13 م)، ومساحة الأرضية (68.3 م2 / 20.7 تسوبو)، والحجم المكاني (145.6 م³)، ومسار حركة المسح (26.23 م) من السحابة النقطية ثلاثية الأبعاد المكتسبة. ويمكن استخدامه على الفور للنظر في تخطيط المنشأة وكرسم أساسي للمسح الضوئي إلى BIM.
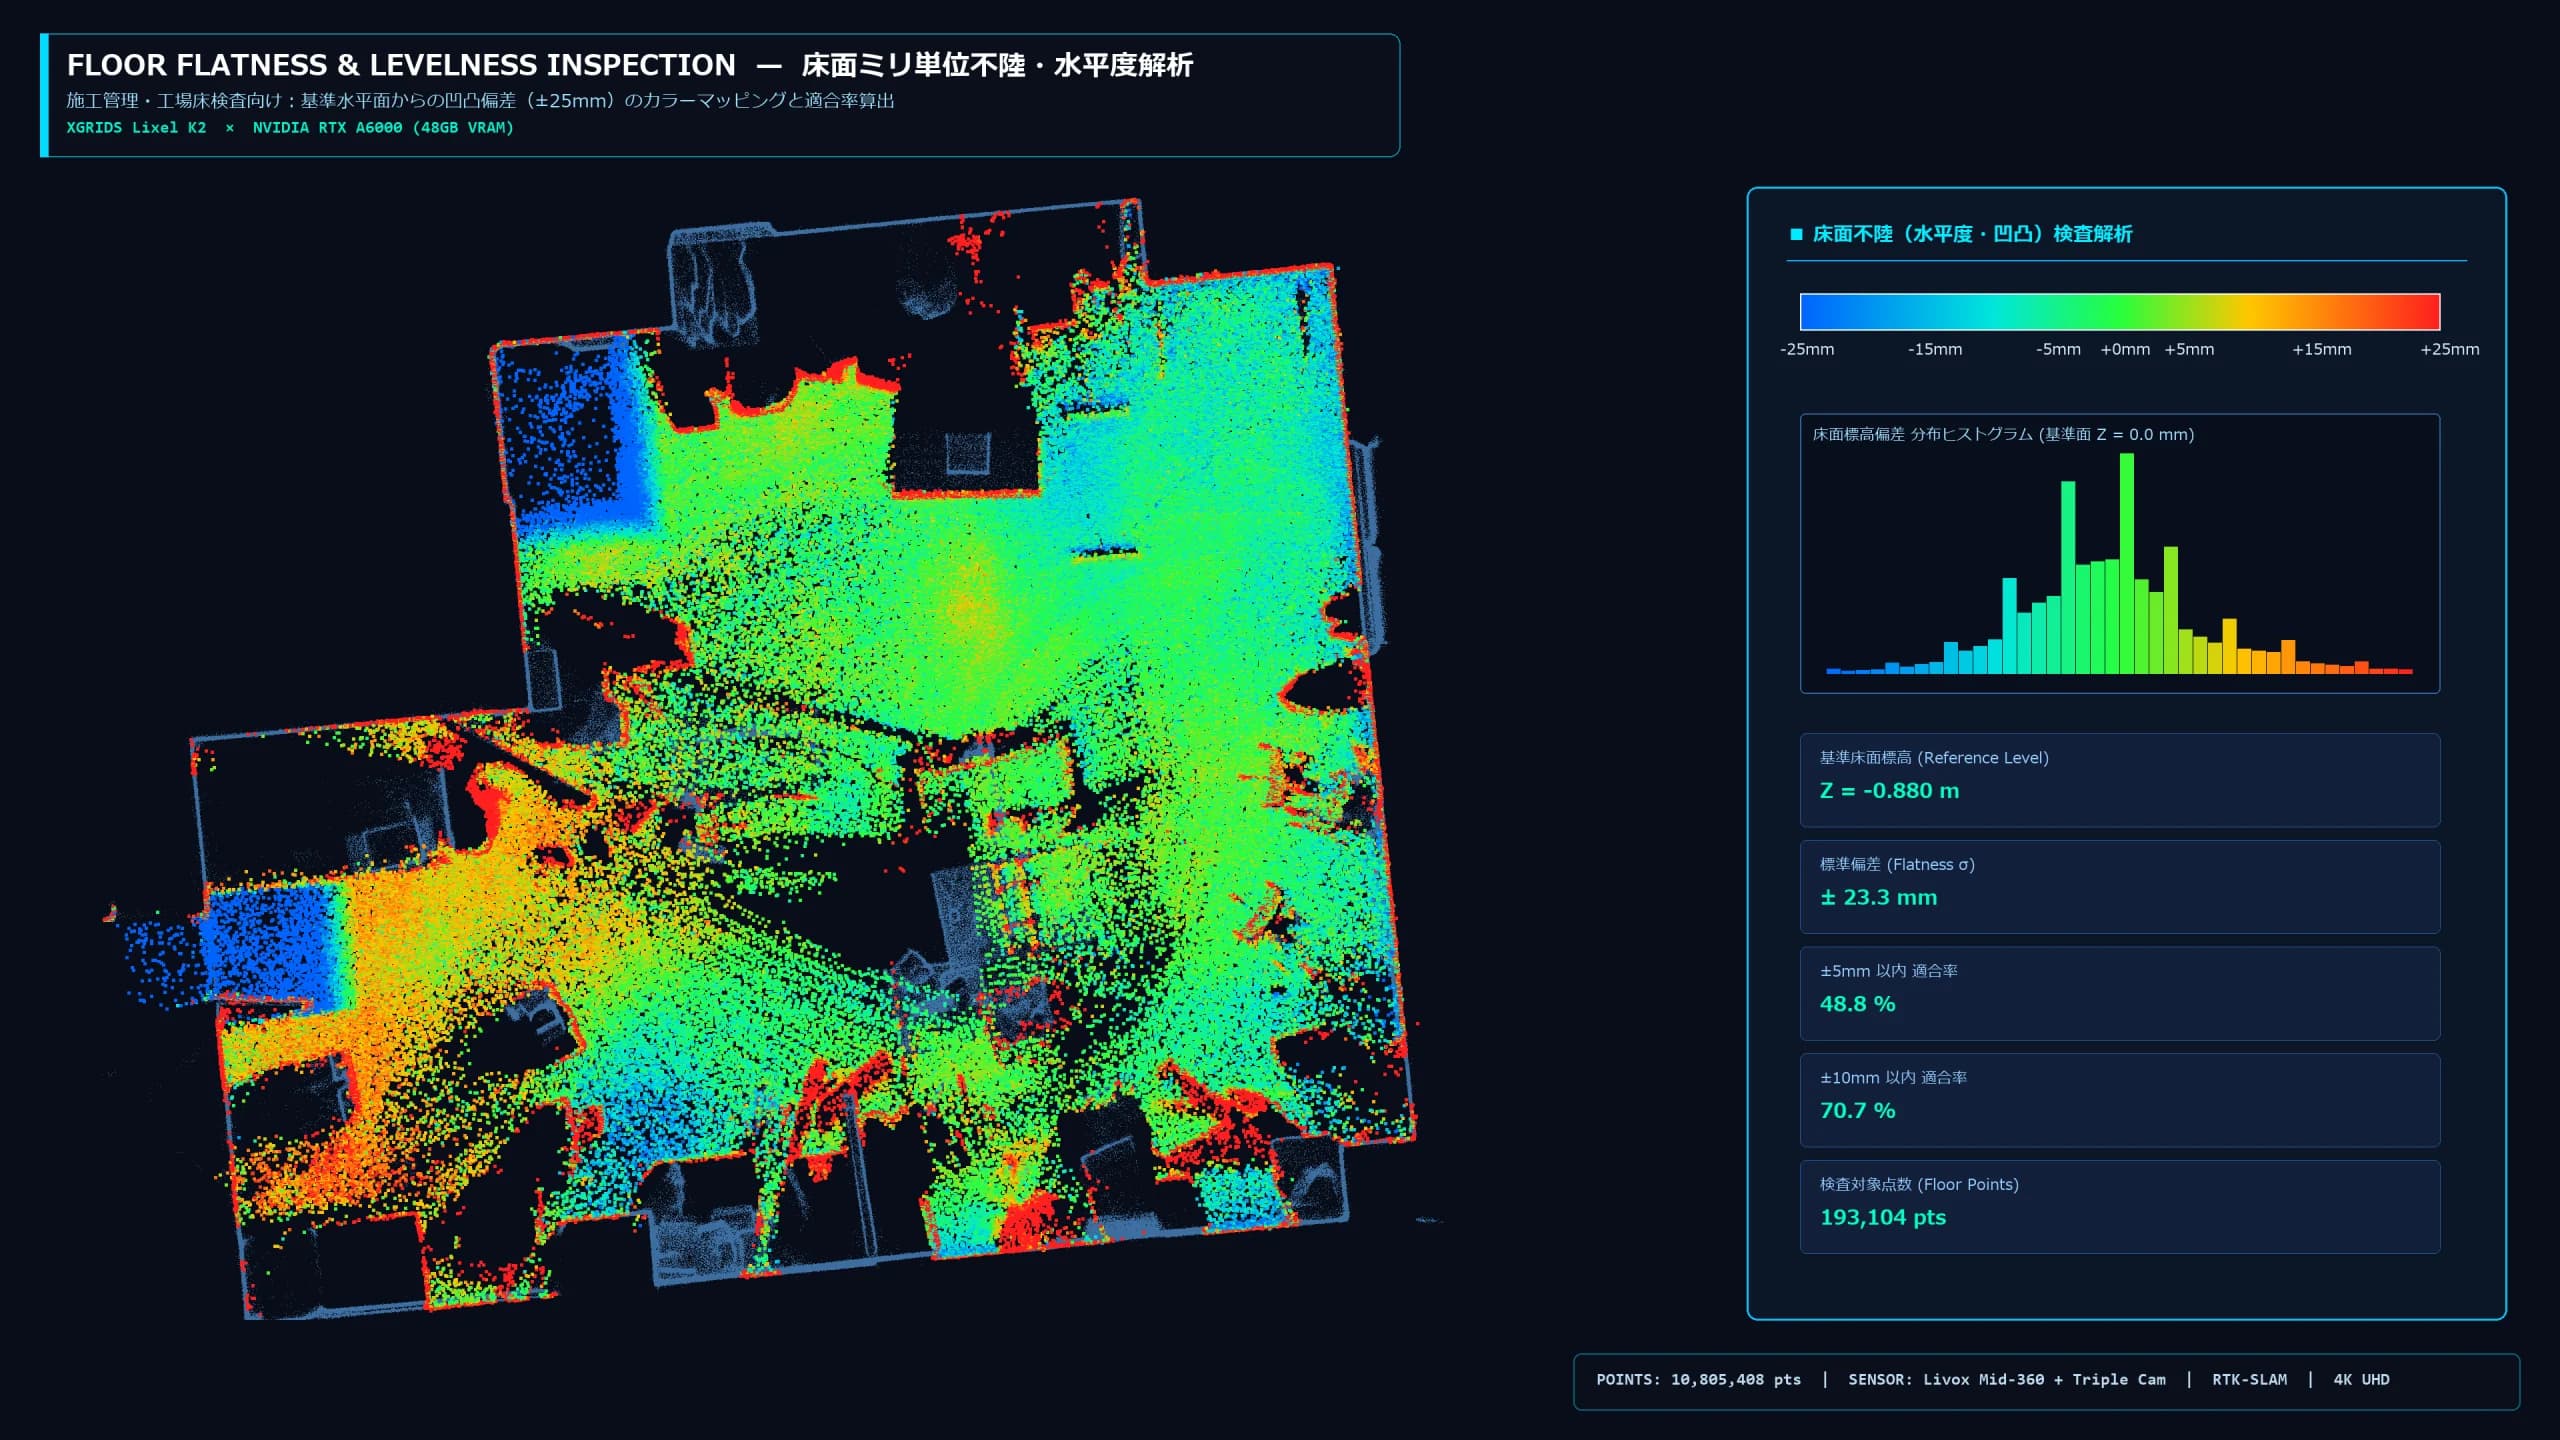
خريطة حرارية لتفاوت الأرضية بالمليمتر وفحص خلوص المغلف المتحرك للروبوت
تصور عالي الوضوح لمخالفات الأرضية (انحراف ± 5 مم / ± 10 مم) التي لا يمكن تحديدها بصريًا وتداخل العوائق (كشف الاصطدام) لغلاف متحرك بعرض 800 مم × ارتفاع 1800 مم. نحن نقدم مجموعة واسعة من الخدمات، بدءًا من عمليات فحص جودة البناء (QA/QC) وحتى تشخيص التوافق قبل التقديم للأجهزة البشرية ذات القدمين وAMR.
6 حلول رئيسية يمكن تحقيقها باستخدام البيانات المكانية ثلاثية الأبعاد لـ K2 × الذكاء الاصطناعي المادي
بناء بيئة Real2Sim / Isaac Sim للروبوتات البشرية
يتم فحص المصانع والمختبرات الحالية التي لا تحتوي على رسومات عن طريق المشي وتحويلها إلى بيئة NVIDIA Isaac Sim / ROS 2 حيث يقوم Unitree G1 والروبوت ثنائي الذراع (OpenArm) وAMR بإجراء التحقق من المشي والعمل في الفضاء الافتراضي.
تشخيص الخريطة الحرارية لـ "عدم استواء/انحدار سطح الأرض" بوحدات المليمتر قبل إدخال الروبوت
خريطة حرارية واسعة النطاق لمخالفات سطح الأرض (±5 مم / ±10 مم) والتي ترتبط ارتباطًا مباشرًا باستقرار تشغيل الروبوتات ذات القدمين والروبوتات ذات العجلات. نحدد خطر السقوط وضرورة خطوات الإصلاح قبل استخدام الآلة الفعلية.
"التحقق من خلوص الفضاء والتداخل" لطرق الحركة المستقلة وتسليم المعدات الكبيرة
يتم تمرير غلاف متحرك (على سبيل المثال بعرض 800 مم × ارتفاع 1800 مم) فوق السحابة النقطية ثلاثية الأبعاد للتحقق مسبقًا من عرض الممر وفتحات الأبواب والتداخل مع لوحات المفاتيح والأنابيب العلوية (اكتشاف الصدام) بواسطة نطاق الارتفاع.
VLA (نموذج سلوك اللغة المرئية) والتوأم الرقمي للتحكم عن بعد
مزامنة 1:1 لفيديو مباشر بدقة 12 مليون بكسل × 3 عدسات وإحداثيات ثلاثية الأبعاد بالملليمتر. سنقوم ببناء ذاكرة مكانية تسمح للمشغل عن بعد بإصدار التعليمات للروبوت أثناء عرض رؤية 360 درجة للمنشأة بأكملها.
مسح الحالة الحالية عالي السرعة والأبعاد التلقائية لرسم CAD/BIM (المسح الضوئي إلى BIM)
نقوم بإنشاء مخططات أورثو مستوية، وشرائح أفقية حسب الارتفاع (FL+300/+1200/+1900 مم)، وملامح طولية وعرضية، ورسومات CAD/BIM ثنائية/ثلاثية الأبعاد من مسح المشي لشخص واحد لمدة عشرات الثواني إلى عدة دقائق.
أرشيف مكاني بجودة الحركة الحية ثلاثي الأبعاد Gaussian Splatting (3DGS).
يتم إعادة إنتاج الانعكاسات على الزجاج وملمس الإضاءة وحتى الأسلاك الدقيقة بنفس جودة الصورة. ويمكن استخدامه لعمليات تفتيش المصانع عن بعد، وتعليم السلامة، وكعارض مرتبط لدفاتر المعدات.
كيفية استخدام تنسيق البيانات واستخدامها
- سحابة نقطية ثلاثية الأبعاد عالية الكثافة (RGB / شدة الانعكاس)
- سجل شكل ولون الفضاء ثلاثي الأبعاد كمجموعة من عشرات الملايين من النقاط. تُستخدم كبيانات أساسية لقياس الأبعاد، وفحص عمودي عدم استواء الأرضية/سطح الجدار، ونمذجة التصميم بمساعدة الحاسوب.
- 3D Gaussian Splatting(3DGS)
- تمثيل فضائي واقعي ثلاثي الأبعاد لا يمكن تمييزه عن الصور الفوتوغرافية. مناسبة للفحص عن بعد، وإرشادات VR/Web3D، وVLA، والتعبير البصري لخلفية الذكاء الاصطناعي.
- مخطط الطابق CAD/رسم القسم/نموذج BIM
- نقوم بإعداد رسومات ثنائية الأبعاد ونماذج BIM ثلاثية الأبعاد مع خطوط الأبعاد والمساحات والأحجام من الشرائح حسب الارتفاع والإسقاطات التقويمية. ترتبط مباشرة بخطط التجديد والتصميم التخطيطي.
- بيئة التحقق من الروبوت (USD/Mesh/Nav2)
- نقوم بمعالجة شبكات اكتشاف الاصطدامات لـ Isaac Sim، وخرائط شبكة الإشغال ثنائية الأبعاد للقيادة الذاتية لـ ROS 2، وما إلى ذلك لمطابقة الآلات وأجهزة المحاكاة الفعلية.
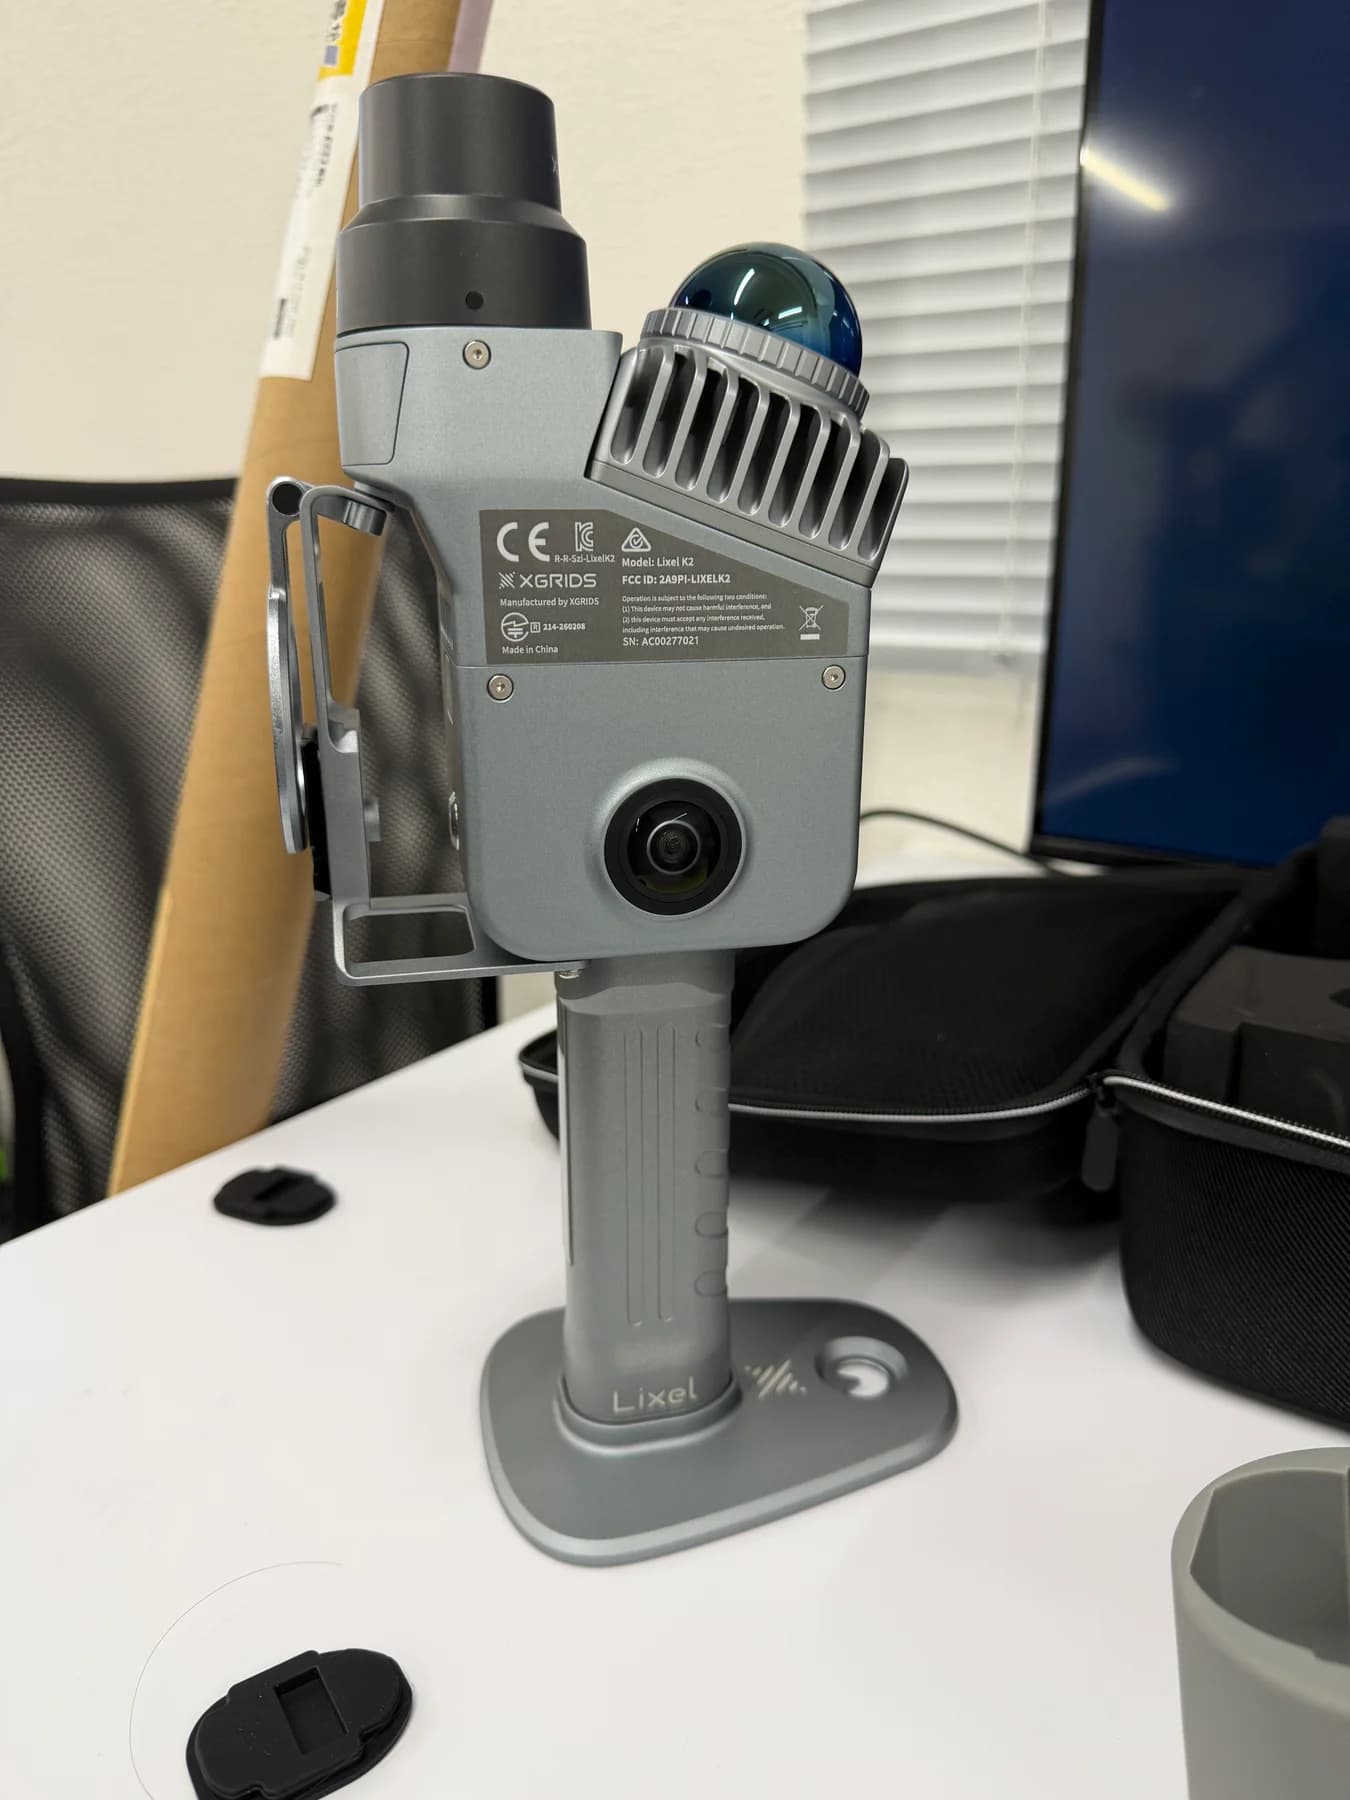
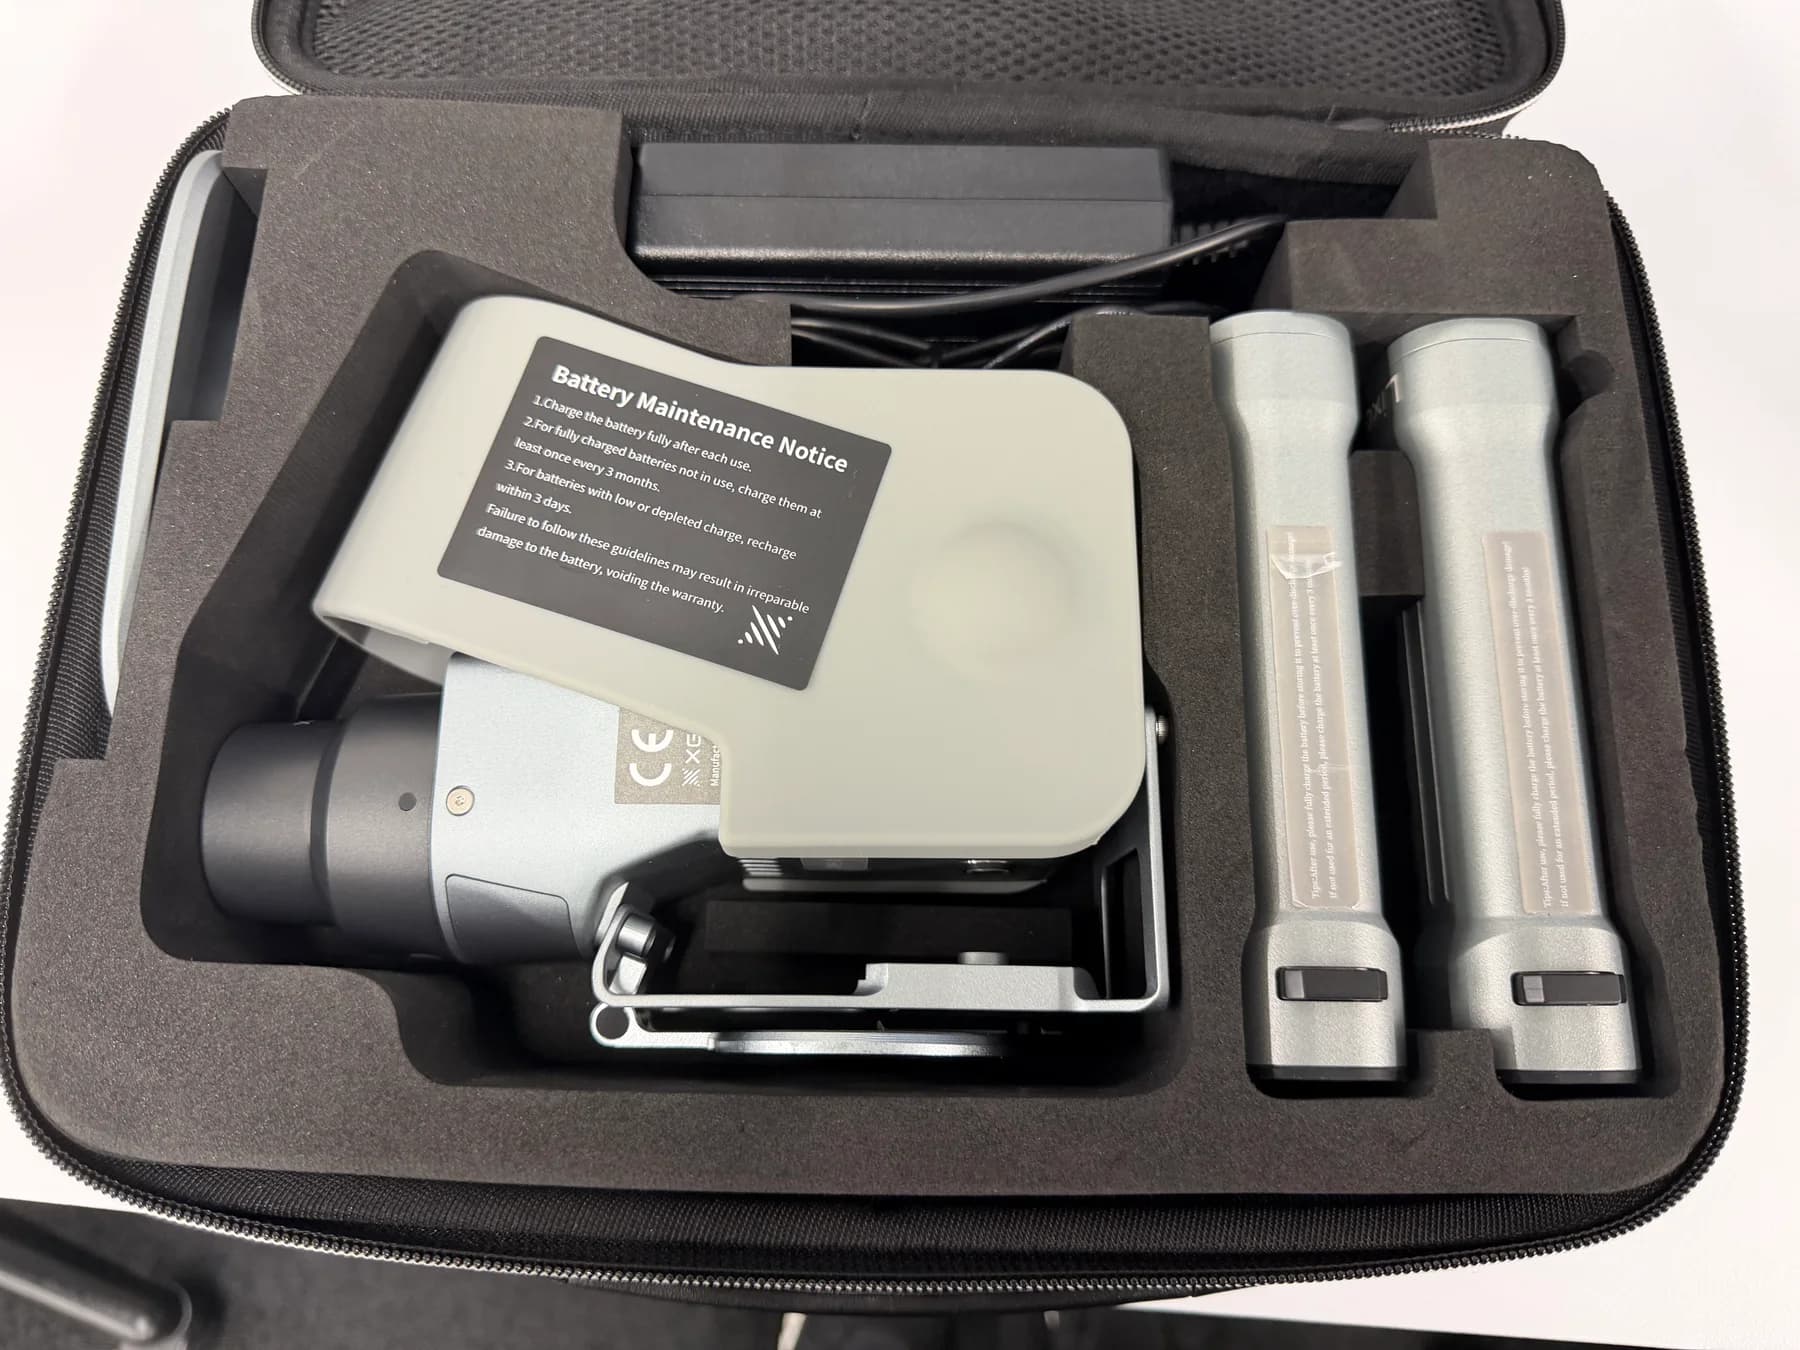
مجموعة Lixel K2 الفعلية وحقيبة التخزين المملوكة
الصورة المعروضة هي وحدة XGRIDS Lixel K2 الرئيسية والبطارية ومجموعة الملحقات والحافظة الصلبة المخصصة المملوكة لشركة EmplifAI. نحن لا نقدم خدمات القياس ثلاثي الأبعاد في الموقع فحسب، بل نستجيب أيضًا بمرونة لطلبات تأجير المعدات وترتيبات الشراء ومحاضرات التشغيل ومعالجة البيانات فقط.
تدفق القياس في الموقع والتأجير واستخدام البيانات
- 01 أهداف الاستماع/التنظيم
- يرجى إعلامنا بالمنشأة المستهدفة والمنطقة التقريبية والغرض الذي تريد تحقيقه (تشخيص مقدمة الروبوت، وبناء بيئة Isaac Sim، ورسم CAD، ومشاركة 3DGS، وتأجير المعدات، وما إلى ذلك).
- 02 خطة القياس/التقدير الفردي
- سوف نقدم لك عرض أسعار بناءً على النطاق الضروري لأعمال المسح في الموقع، وتأجير المعدات، ومعالجة النقاط السحابية، وتحويل CAD/BIM، وتوليد 3DGS، وتكامل بيئة الروبوت.
- 03 قياس/حساب مكاني عالي السرعة
- بعد التحقق من شروط الدخول إلى الموقع والتصوير الفوتوغرافي، أجرينا فحصًا سيرًا على الأقدام. قم بإنشاء سحب نقطية عالية الكثافة، ومزامنة الأحداث الحية، وبيانات التحليل المتنوعة باستخدام بيئة RTX A6000.
- 04 التعاون في التسليم والتنفيذ الفعلي للذكاء الاصطناعي
- بالإضافة إلى تقديم بيانات ثلاثية الأبعاد وتقارير التحليل بتنسيقات متفق عليها، يمكنك الاتصال مباشرة بإثبات صحة الجهاز الفعلي والتحقق من المحاكاة مثل Unitree G1.
المعلومات الرسمية للشركة المصنعة
يرجى أيضًا مراجعة وثائق XGRIDS الرسمية للحصول على تفاصيل حول مواصفات الأجهزة والبرامج المتوافقة.
قائمة منتجات الماسح الضوئي الرسمية XGRIDS
تتضمن تشكيلة منتجات الشركة المصنعة Lixel K2.
الدليل الرسمي Lixel K2
إجراءات ربط وتفعيل واستخدام البرنامج باستخدام LixelGO.
فيما يتعلق بتقلبات الأسعار وخصومات الاستشارة المبكرة حسب فترة الاستشارة
إذا قمت بتقديم طلب قبل تاريخ بدء الإيجار مباشرة، فستكون الرسوم أعلى من المعتاد لأنها ستتطلب ترتيبًا عاجلاً وفحصًا مسبقًا ونقلًا وتنسيقًا لأولويات الموظفين في الروبوت.
من ناحية أخرى، إذا اتصلت بنا بمجرد معرفة جدولك وخططك، فسنأخذ في الاعتبار الخصومات لأنه يمكننا اتخاذ الترتيبات المخطط لها. حتى لو لم يتم الانتهاء بعد من تفاصيل الروبوت والأداء، يرجى الاتصال بنا في أقرب وقت ممكن.
التشاور بشأن الإيجار والاستخدام على المدى الطويل، والتأجير
بالإضافة إلى الإيجار قصير الأجل، يرجى الاتصال بنا إذا كنت تفكر في الاستخدام أو التأجير على المدى الطويل. سنؤكد النموذج المطلوب وعدد الوحدات وفترة الاستخدام والاستخدام المقصود، وسنبلغك بشكل فردي بشروط التوفر والعقد.
الإيجار والإيجار لهما شروط مختلفة مثل مدة العقد والصيانة والإلغاء المبكر. نحن لا نضمن توفير عقد الإيجار ولكننا سنؤكد توفر عقد الإيجار حسب المعدات والشروط.
الأسئلة المتداولة
هل يتم بالفعل قياس المشاهد ثلاثية الأبعاد وصور التحليل الموجودة على الصفحة باستخدام EmplifAI؟
نعم. هذه هي البيانات الفعلية التي تم قياسها باستخدام XGRIDS Lixel K2 من EmplifAI أثناء المشي لمدة 89 ثانية في المختبر المطوَّر داخليًا (68.3㎡) حيث تم تركيب الروبوتات البشرية Unitree G1 والروبوتات ثنائية الذراع.
كيف يمكن استخدام البيانات التي تم الحصول عليها باستخدام XGRIDS Lixel K2 لتقديم الروبوتات والبشر؟
① تحقق من عدم انتظام الأرضية والخطوات بالملليمتر قبل التثبيت، ② تحقق من عرض الممر وفتحات الأبواب وإخلاء الأظرف المتحركة من العوائق العلوية. ③ تحقق من تشغيل Real2Sim عن طريق استيراد البيئة إلى NVIDIA Isaac Sim. ④ قم بإنشاء خرائط لحركة ROS 2 المستقلة واستخدمها كمنصة للتعرف المكاني لـ VLA.
بالإضافة إلى استئجار المعدات، هل يمكنك أيضًا طلب كل شيء بدءًا من المسح الضوئي ثلاثي الأبعاد وحتى الرسومات ومعالجة البيانات في الموقع؟
نعم. سيقوم مهندسو EmplifAI بإحضار K2 لإجراء القياسات في الموقع، وسيقومون بإجراء تنظيم سحابة النقاط، وإعداد تقارير تلقائية عن الأبعاد/المساحة، وتحليل تفاوت الأرضية/التداخل، وتوليد 3DGS، وإنشاء بيئة Isaac Sim نيابة عنك.
ما هي تكلفة استئجار أو شراء Lixel K2؟
سنقدم تقديرات فردية بناءً على فترة الاستخدام وتكوين المعدات/البرامج وما إذا كان الدعم المحلي ومعالجة البيانات مطلوبًا أم لا. يرجى ملاحظة أن الأسعار ستكون أعلى إذا قمت بالاستئجار قبل تاريخ بدء الإيجار مباشرة، ولكن يمكننا النظر في الخصومات إذا اتصلت بنا مسبقًا. يرجى الاتصال بنا للحصول على أي شيء بدءًا من التحقق قصير المدى وحتى ترتيبات الشراء.
كم من الوقت يستغرق المسح؟
نظرًا لأنه يمكن إجراء قياسات مستمرة أثناء المشي، على سبيل المثال، في غرفة تبلغ مساحتها حوالي 68 مترًا مربعًا (حوالي 20 تسوبو)، فمن الممكن تسجيل سحابة نقطية ثلاثية الأبعاد عالية الكثافة تبلغ 10 ملايين نقطة وصور حية شاملة الاتجاهات في جولة مدتها حوالي 1.5 دقيقة (89 ثانية). بالمقارنة مع القياس اليدوي التقليدي (شخصين × عدة ساعات)، يمكن تقليل الوقت في الموقع بشكل كبير.
من قياس المساحة ثلاثية الأبعاد إلى إنشاء موقع عمل يستخدم الذكاء الاصطناعي الفعلي
يرجى إعلامنا بالمنشأة المستهدفة والغرض منها، بما في ذلك إنشاء توائم رقمية ثلاثية الأبعاد للمصانع والمستودعات والمرافق، وتشخيص المساحة قبل تقديم الروبوتات، وإنشاء بيئة Real2Sim، واستشارة Lixel K2 للتأجير/الشراء.
استشارة حول القياس المكاني Lixel K2/3D