
ما هو الذكاء الاصطناعي المادي؟يبدأ الذكاء الاصطناعي ذو الجسد المادي في العمل في العالم الحقيقي.
الذكاء الاصطناعي الجسدي هو أحد مجالات الذكاء الاصطناعي التي تتعرف على العالم الحقيقي وتعمل عن طريق تحريك الجسم. وعلى عكس الذكاء الاصطناعي الذي يولد النصوص والصور على الشاشة، فإنه يحتاج إلى إنتاج نتائج في الواقع، وهو ما يخضع لقوانين الفيزياء وعدم اليقين. تعمل EmplifAI على التنفيذ الاجتماعي في هذا المجال من خلال تطوير OpenShell الخاص بنا.
استشر حول تطوير الذكاء الاصطناعي المادي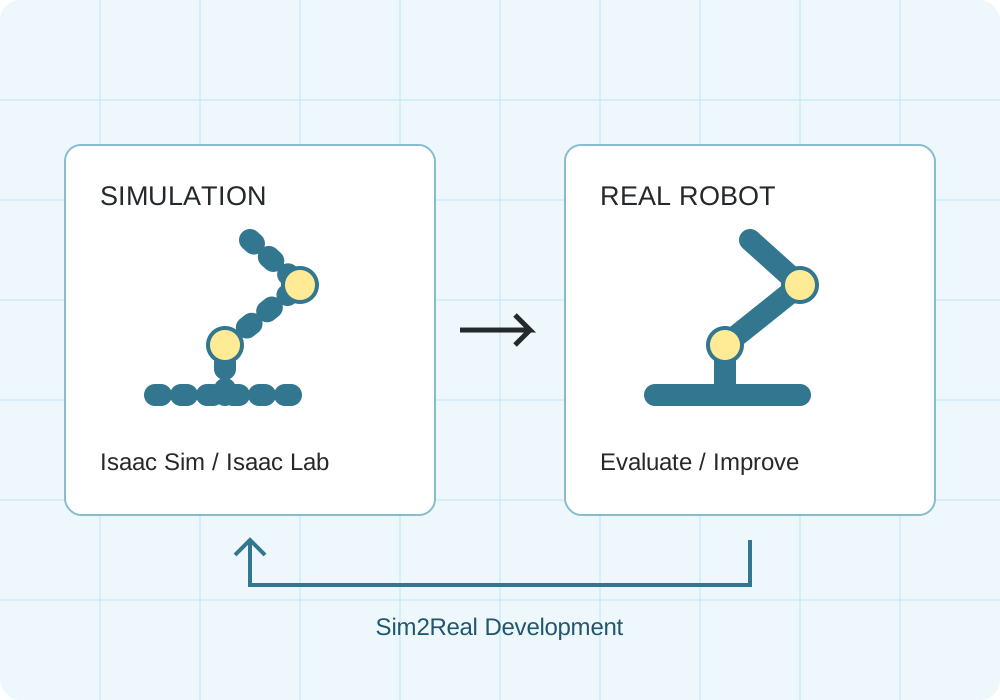
محاكاة نقل المصنع/المستودع
Unitree G1
أثبتت محاكاة فيزيائية أجراها إسحاق سيم سلوك الإمساك بصندوق كتلته 0.25 كجم بكلتا اليدين، والمشي لمسافة 1.2 متر تقريبًا، ووضعه على منصة أخرى. هذا ليس فيديو للجهاز الفعلي
RealMan RMC-AIDAL
أمسكنا بمقبض حقيبة نقل افتراضية بأبعاد 30 × 20 × 20 سم ووزن إجمالي 10 كجم، وتحققنا من عملية نقلها على عجلات لمسافة 1.2 متر تقريبًا، ووضعناها على حامل، ثم أطلقناها. هذه محاكاة فيزيائية تعمل على تصحيح مركز الجاذبية وإعدادات الاتصال لنموذج CAD العام، ولا تضمن سعة التحميل للجهاز الفعلي.
RealMan RMC-AIDAL: حقيبة نقل بوزن 10 كجم بكلا الذراعين
لقد تحققنا من عملية حمل حقيبة نقل افتراضية بحجم جسم 30 × 40 × 20 سم ووزن إجمالي 10 كجم بكلتا اليدين باستخدام المقبضين الأيسر والأيمن، ونقلها حوالي 1.2 متر، ووضعها على حامل. أثناء النقل، يتم تسجيل الاتصال بين اليد اليسرى واليمنى ومشاركة الحمل. هذه محاكاة فيزيائية تعمل على تصحيح مركز الجاذبية وإعدادات الاتصال لنموذج CAD العام، ولا تضمن سعة التحميل للجهاز الفعلي.
يمكنك أيضًا استشارة معنا حول عمليات المحاكاة والتجارب التوضيحية المصممة خصيصًا لشركتك، مثل تجديد الرفوف وتوريد صناديق قطع الغيار والفرز.
البيئة / مواد الصندوق ثلاثية الأبعاد: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · نقوم بتعديل تحويل المواد والأبعاد ومواد العرض.
توأم رقمي ثلاثي الأبعاد مع 10.8 مليون نقطة مقاسة يمكن تحريكها بزاوية 360 درجة على المتصفح
هذه هي البيانات الفعلية التي تم قياسها أثناء المشي في مختبر تطوير الروبوت EmplifAI (بيئة تركيب الروبوت البشري/ثنائي الذراع Unitree G1) لمدة 89 ثانية فقط باستخدام XGRIDS Lixel K2 الخاص بنا. بالإضافة إلى القدرة على التدوير والتكبير/التصغير بمقدار 360 درجة عن طريق سحب الماوس أو تمريره، يمكنك تجربة التبديل بين أوضاع العرض الأربعة، وتقطيع السقف (القطع العرضي)، والانتقال من نقطة العرض إلى مكان تثبيت الروبوت على الفور.
ما الذي يمكن فعله باستخدام البيانات المكانية XGRIDS ثلاثية الأبعاد × الذكاء الاصطناعي المادي؟
إن القيمة الأكبر للمسح ثلاثي الأبعاد للموقع لا تكمن فقط في إنشاء رسومات للعرض البشري. من خلال الجمع بين البيانات المكانية ثلاثية الأبعاد على مستوى المليمتر مع الروبوتات البشرية EmplifAI (Unitree G1، وما إلى ذلك)، والمناورات ثنائية الذراع (OpenArm)، ونماذج VLA، وبيئة NVIDIA Isaac Sim، سيتغير كل شيء بدءًا من التشخيص المسبق لإدخال الروبوت إلى التدريب الافتراضي والحركة المستقلة والتحكم عن بعد بشكل كبير.
قم برقمنة المساحة الحقيقية في 89 ثانية وأنشئ بيئة تحقق افتراضية حيث تتحرك الروبوتات البشرية والروبوتات ذات الذراعين
حتى في المصانع والمستودعات ومرافق البحث التي لا توجد بها رسومات، يمكنك الحصول على سحب نقطية ثلاثية الأبعاد وأنسجة حية للغرفة بأكملها بمجرد التجول باستخدام XGRIDS Lixel K2. في بيانات القياس الفعلية لمختبر EmplifAI، تم تحويل المساحة بأكملها (68.3 مترًا مربعًا، 10.8 مليون نقطة)، بما في ذلك الإنسان بجوار النافذة (Unitree G1) وخلية عمل الروبوت ذات الذراعين في المركز، إلى بيانات مكانية في 89 ثانية فقط. من خلال استيراد المساحة المكتسبة إلى بيئة NVIDIA Isaac Sim أو ROS 2، يمكنك تشغيل عمليات محاكاة (Real2Sim2Real) لمسارات المشي، والتحكم في الجسم بالكامل، وحركات الإمساك قبل إحضار الجهاز الفعلي إلى الموقع.
ما الذي يمكن تحقيقه مع هذا المزيج
- أنشئ مساحة افتراضية ثلاثية الأبعاد واسعة النطاق حيث تعمل الروبوتات البشرية والكائنات الحية الدقيقة (AMR) بمجرد التجول في الموقع.
- نموذج كشف الاصطدام والتعاون في تحويل خريطة التنقل لـ NVIDIA Isaac Sim وUSD وROS 2
- خلق بيئة للتعلم المعزز للروبوت والتعلم بالتقليد والتي تعكس بشكل مباشر التركيبات الموجودة في الموقع ومناضد العمل والعقبات
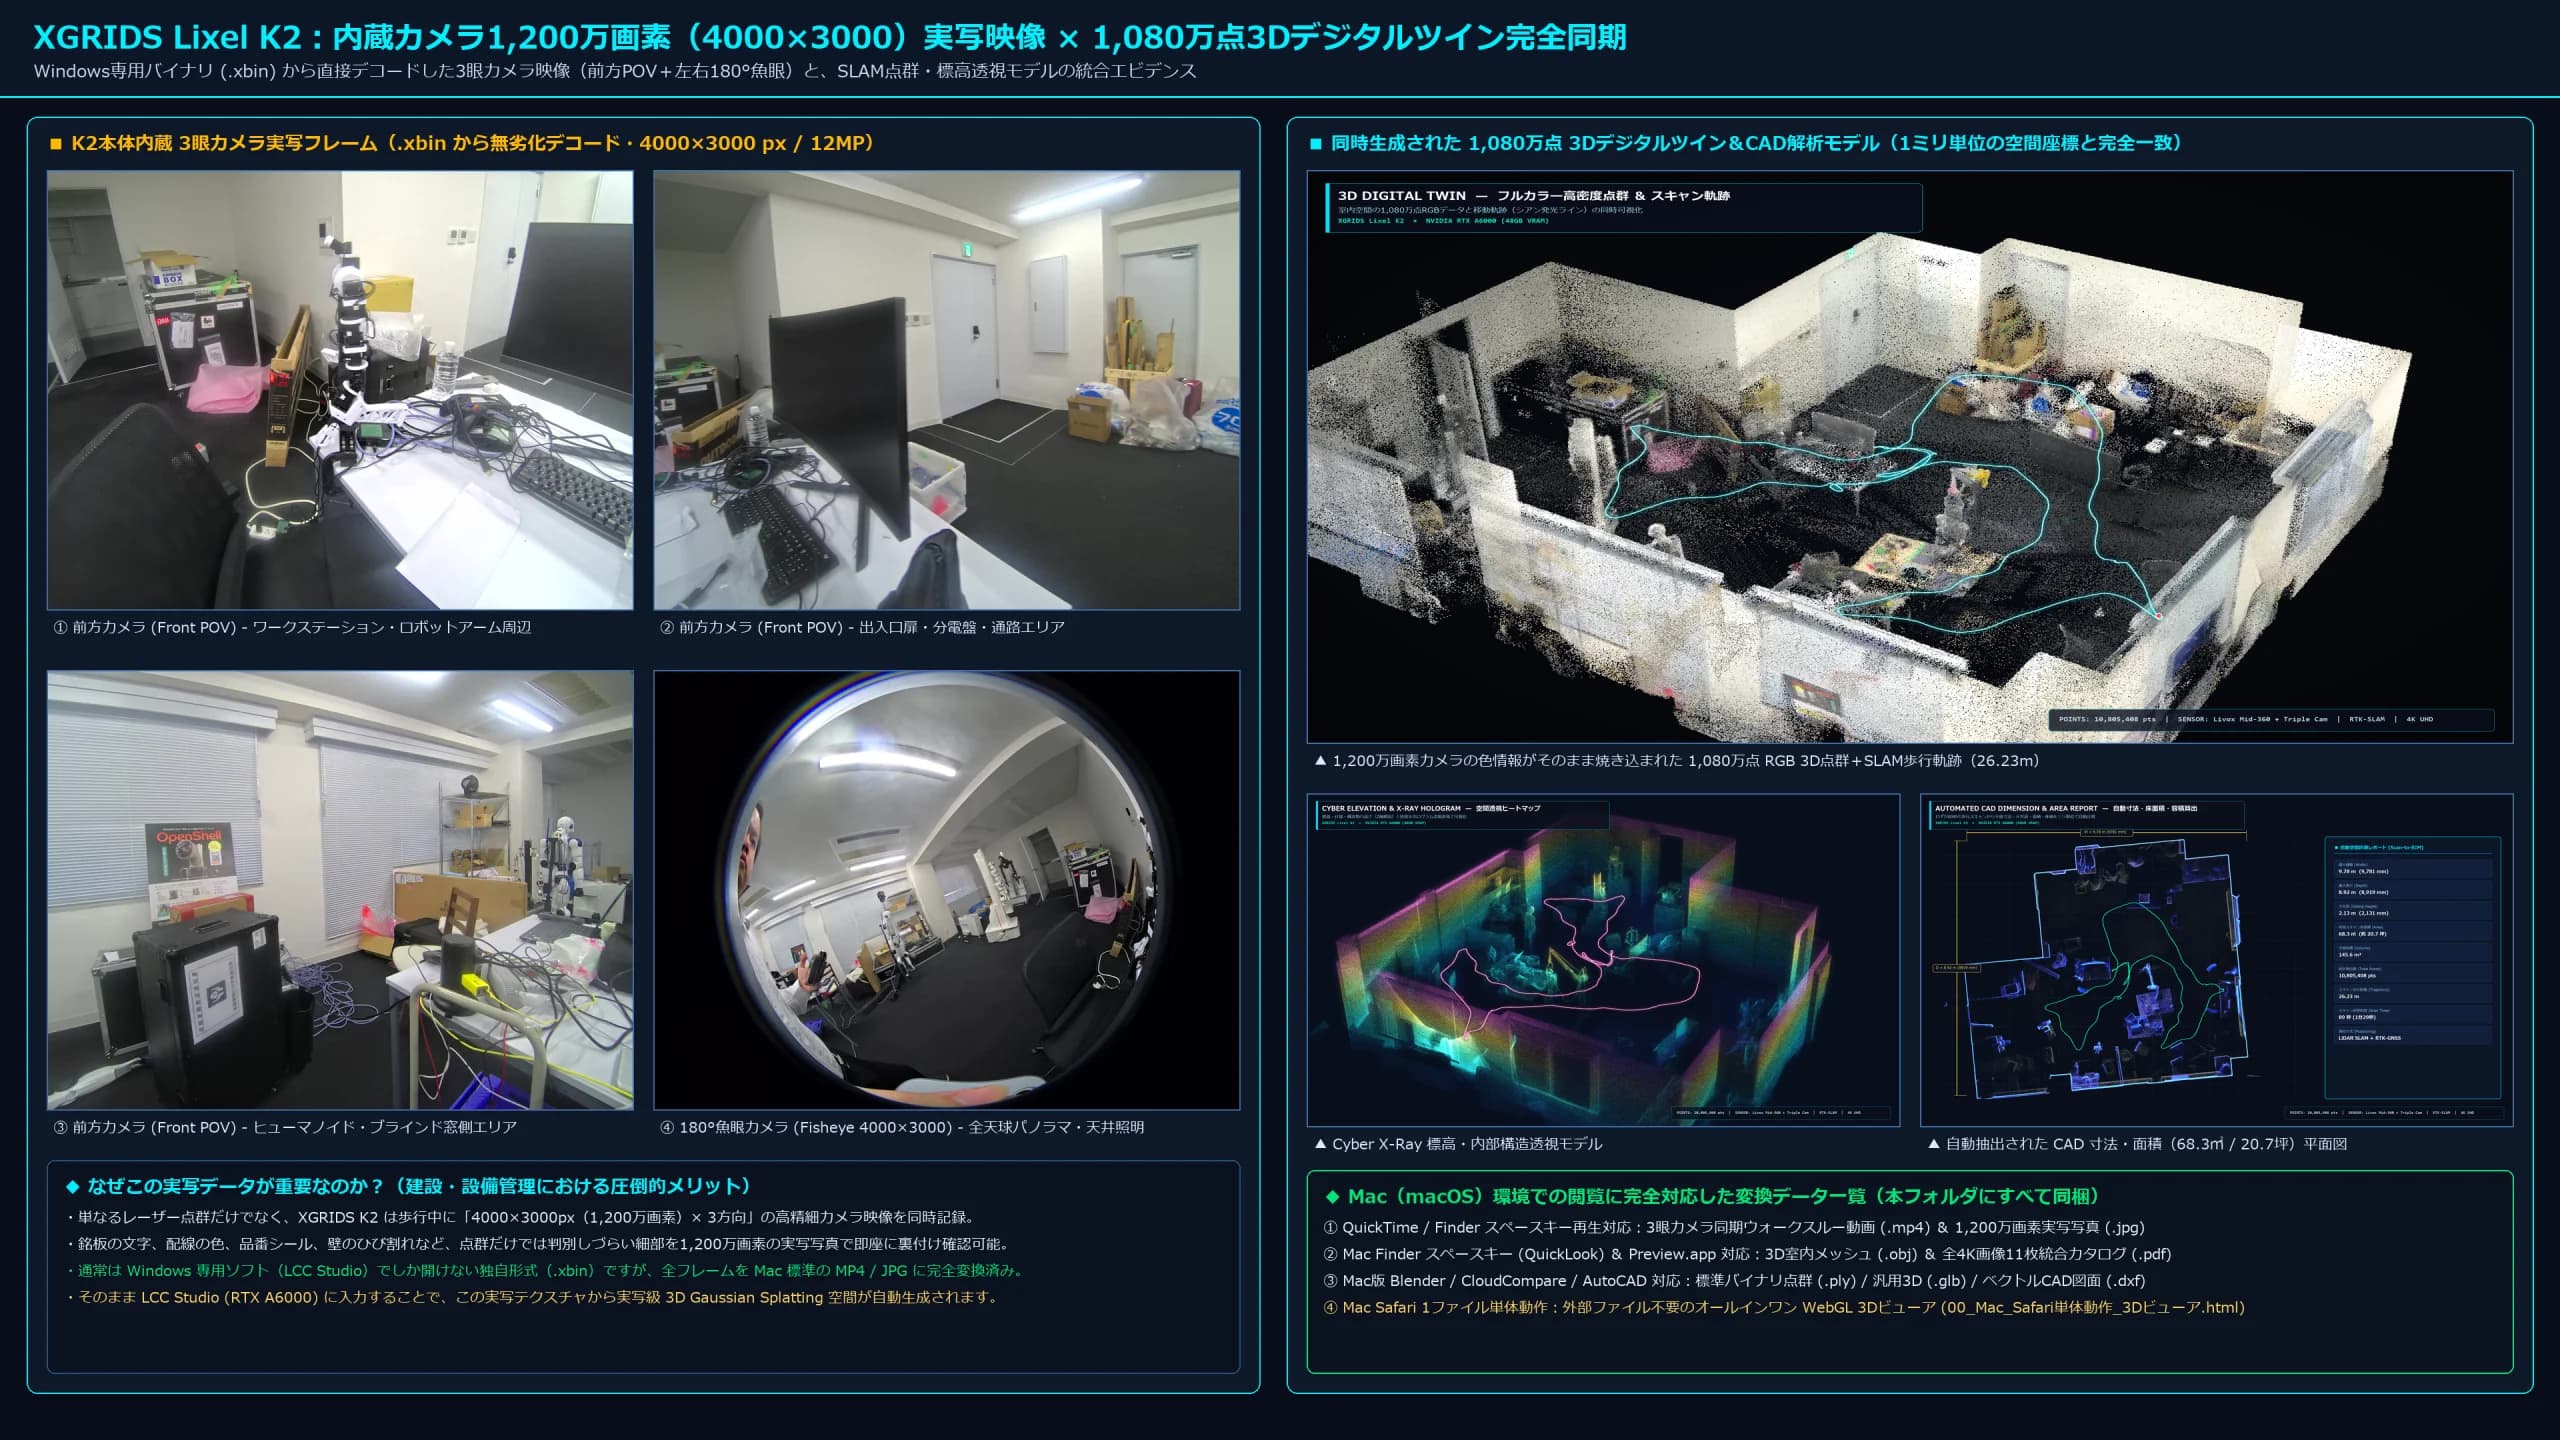
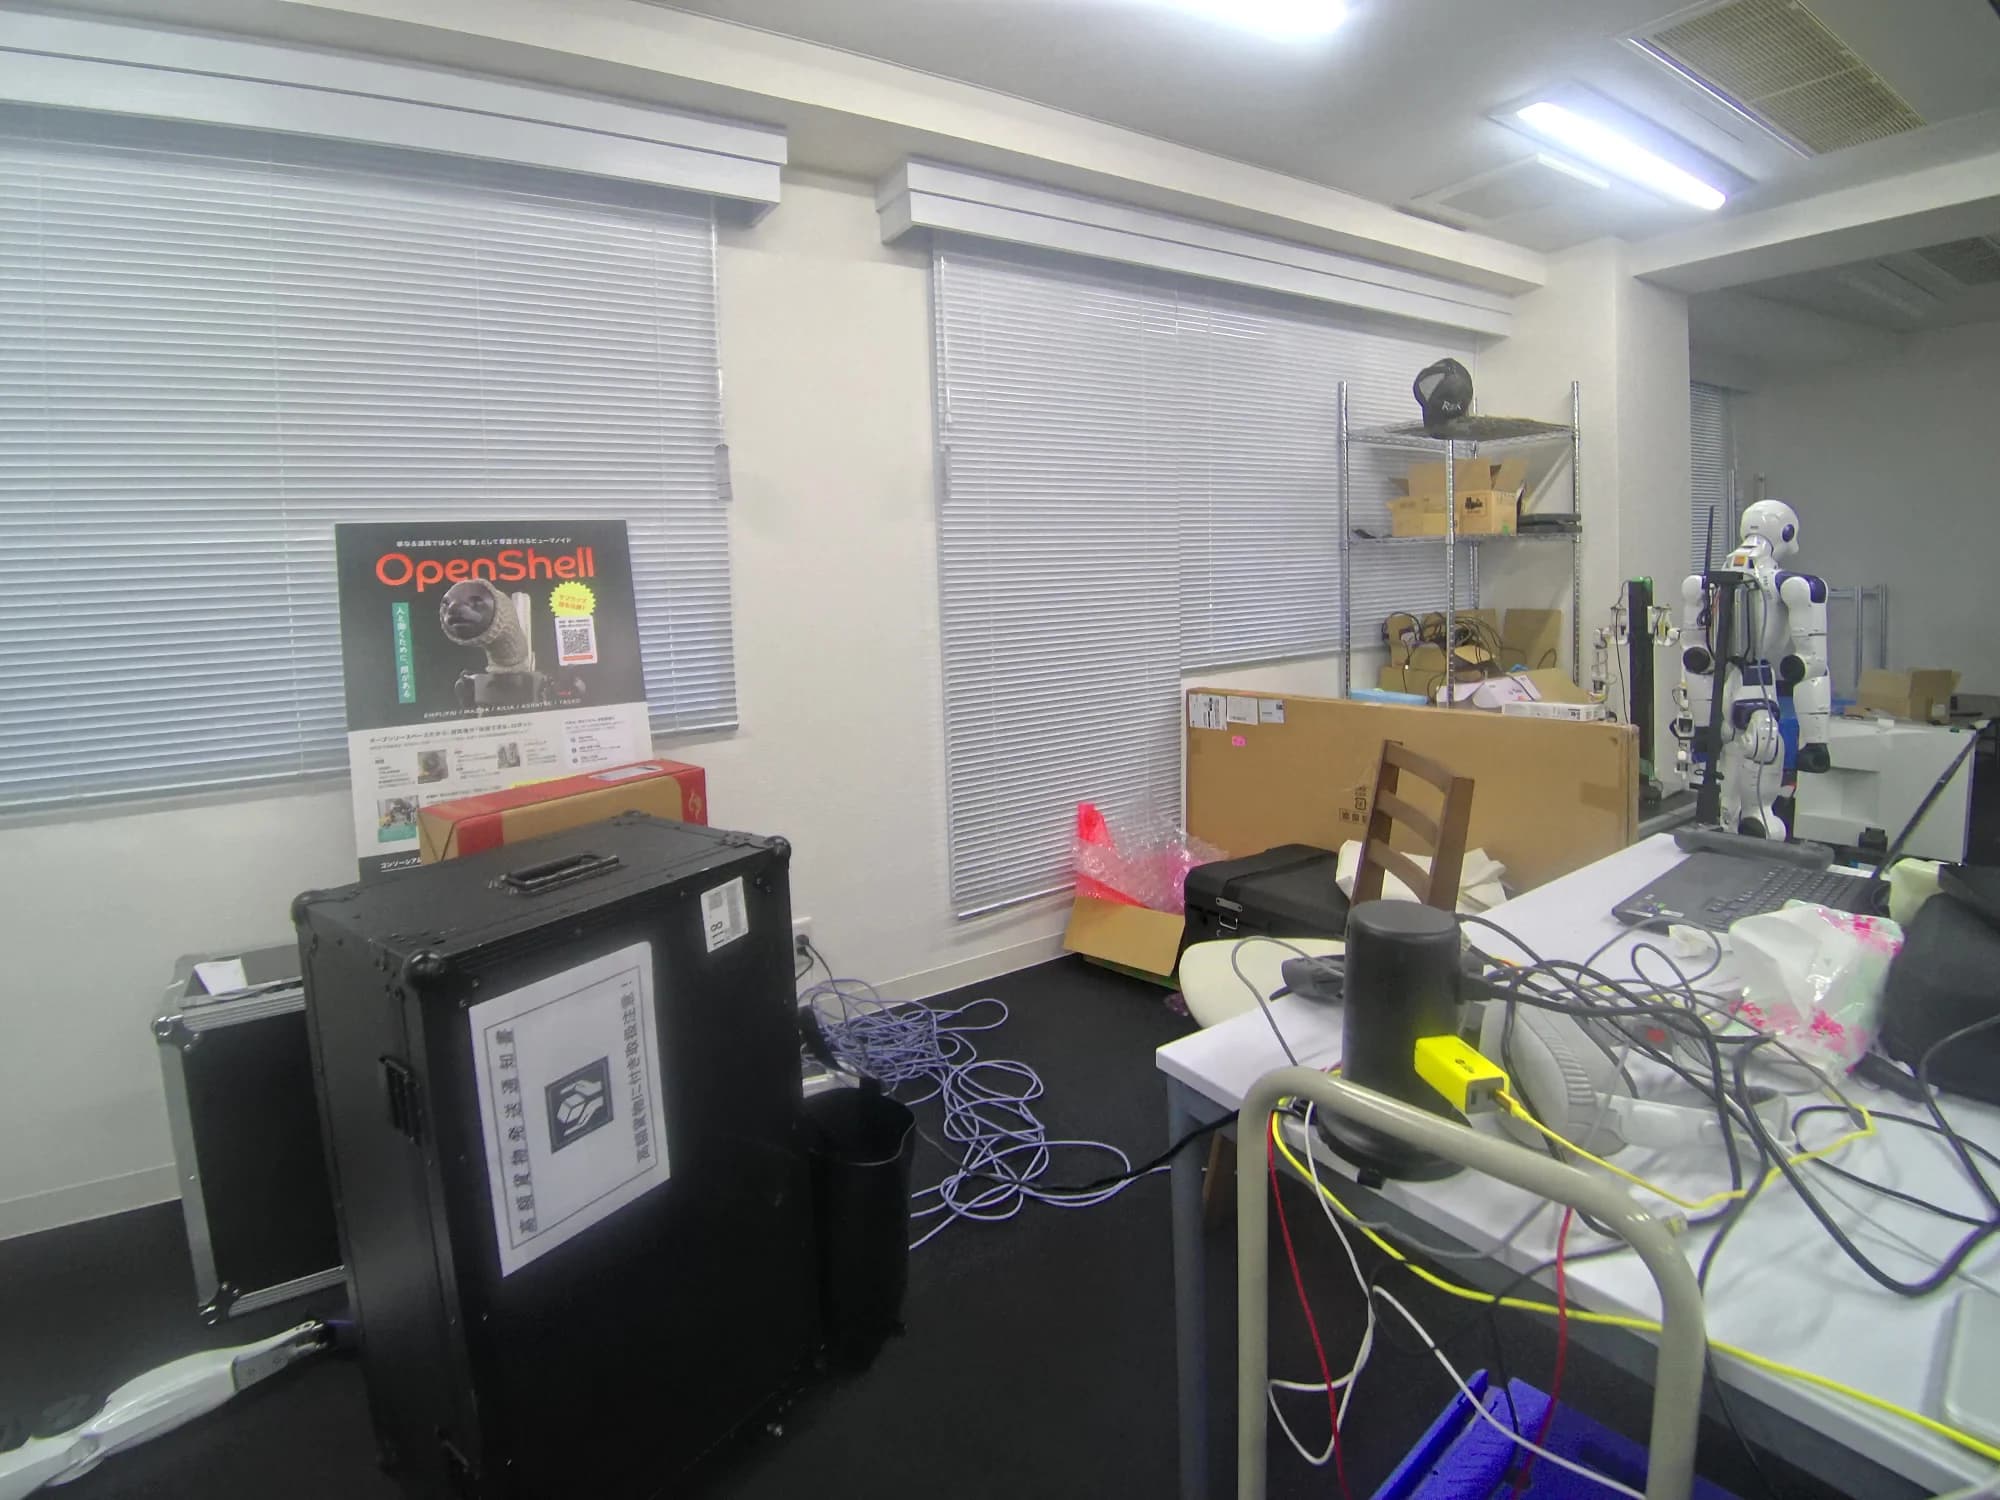
شاهد الفيديو: من جولة مدتها 89 ثانية إلى إنشاء مساحة ثلاثية الأبعاد بـ 10.8 مليون نقطة
يمكنك التبديل بين فيديو التحليل متعدد الوسائط بزاوية 360 درجة لمساحة المختبر التي تم قياسها فعليًا باستخدام XGRIDS Lixel K2 والفيديو المكاني المتراكم الذي يبلغ 10.8 مليون نقطة والذي تم إنشاؤه بواسطة المسح بالليزر.
دوران 360 درجة × 3 أوضاع للتغيير المستمر (لون كامل RGB → الارتفاع السيبراني → LiDAR X-Ray)
هذا فيديو عرض يدور 10.8 مليون نقطة من البيانات المكانية ثلاثية الأبعاد التي تم إنشاؤها من مسح مشي واحد (89 ثانية) ويعرضها في دوران 360 درجة أثناء التبديل بسلاسة بين ثلاثة أوضاع: RGB بالألوان الكاملة للحركة الحية، والصورة ثلاثية الأبعاد للارتفاع عبر الإنترنت، ومنظور الأشعة السينية بناءً على كثافة انعكاس الليزر.
"تصور التحليل/الرسم/الفحص المكاني بدقة 4K" الذي يمكن تطويره من زوايا متعددة من خلال مسح واحد
بدءًا من البيانات ثلاثية الأبعاد عالية الكثافة التي تم الحصول عليها وحتى السحب النقطية بالألوان الكاملة، والصور المجسمة للارتفاع، ومخططات تقويمية معمارية لشبكة بطول 1 متر، ومخططات أرضية CAD ذات أبعاد تلقائية، وخرائط حرارية ملليمترية لتفاوت الأرضية وعمودية الجدار، والتحقق من تصريح تسليم الروبوت، يمكنك تطوير طرق عرض التحليل التي تناسب غرضك. انقر على الصورة المصغرة للتبديل، وانقر على الصورة لتكبيرها بدقة عالية.
 انقر لتكبير الصورة عالية الوضوح 4K
عرض التحليل المكاني ثلاثي الأبعاد متعدد الوسائط المكون من 4 أقسام
من بيانات مسح واحدة، يمكن تطوير أربعة أوضاع في وقت واحد: (1) سحابة نقطية RGB كاملة الألوان، (2) منظور خريطة الحرارة للارتفاع، (3) مخطط هيكلي شبكي بطول 1 متر، و(4) ملف تعريف مقطعي. يمكنك فهم مظهر المساحة وأبعادها وبنيتها في لمحة واحدة.
معنى الذكاء الاصطناعي المادي
الذكاء الاصطناعي المادي هو مصطلح يشير إلى الذكاء الاصطناعي الذي يتعرف على العالم الحقيقي، ويتخذ القرارات، ويعمل من خلال الجسم. فهو يلتقط محيطه بالكاميرات وأجهزة استشعار المسافة، ويقرر الإجراء الذي يجب اتخاذه بعد ذلك، ويحرك أذرعه وعجلاته وأرجله للتأثير على الأشياء والأشخاص. قد يكون من الأسهل فهمه إذا قمت بإعادة صياغته ليصبح "الذكاء الاصطناعي بجسد".
والسبب في جذب الانتباه بسرعة في السنوات الأخيرة هو أنه يمكن الآن تطبيق نماذج واسعة النطاق للتحكم في الروبوتات. حتى الآن، كان لا بد من برمجة حركات الروبوتات بالتفصيل من قبل البشر لكل مهمة. في الذكاء الاصطناعي المادي، أصبح تعلم الإجراءات من خلال إظهار ما يفعلونه للأشخاص، أو إنشاء إجراءات من التعليمات الشفهية، أكثر واقعية.
ومع ذلك، فإن هذا المجال ليس سهلاً مثل الذكاء الاصطناعي التوليدي. إذا كنت تقوم بتوليد جمل، حتى لو حصلت على بعض النتائج الغريبة، يمكنك فقط إعادة كتابتها. لا يمكن إعادة تشكيل الجسد الحقيقي. يمكن أن ينكسر إذا أسقطت شيئًا عليه، ويمكن أن يكون خطيرًا إذا اصطدمت بشخص ما. تكمن صعوبة الذكاء الاصطناعي المادي في ضمان عمله في هذا الوضع "الذي لا رجعة فيه".
الاختلافات مع جيل الذكاء الاصطناعي
وحتى مع استخدام نفس الذكاء الاصطناعي، ستختلف التكنولوجيا وطرق التقييم المطلوبة اعتمادًا على الهدف.
الكائن الذي يجب التعامل معه هو الواقع.
المدخلات والمخرجات لتوليد الذكاء الاصطناعي هي البيانات. إن مخرجات الذكاء الاصطناعي الجسدي هي الحركة الجسدية، والتي تعتمد على ظروف مثل الاحتكاك والوزن والانحراف والانزلاق. نفس التعليمات لن تؤدي إلى نفس النتائج في كل مرة.
تكلفة الفشل مرتفعة
يمكنك إعادة كتابة النص، لكن لا يمكنك استعادة ما أسقطته. إن ضمان السلامة وقابلية التكرار لا يقل أهمية عن الأداء، إن لم يكن أكثر أهمية.
لا توجد بيانات تدريب كافية
على عكس الكمية الكبيرة من النصوص والصور المتاحة على الإنترنت، ليس لديك خيار سوى جمع بيانات حركة الروبوت بنفسك. يعد جمع البيانات في حد ذاته جزءًا كبيرًا من التنمية.
لا يسمح بأي تأخير
التحكم لديه دورة ثابتة. فإذا تأخرت الاستجابة تنهار الوقفة وتفشل الحركة. تعد الموازنة بين مقدار الحساب وسرعة الاستجابة أحد قيود التصميم.
التقييم يعتمد على المجال
معدل النجاح في الميدان الفعلي أكثر أهمية من الأرقام القياسية. فإذا تغيرت البيئة، مثل الإضاءة وأسطح الأرضيات وحركات الأشخاص، فإن النتائج ستتغير أيضًا.
لا ينفصل عن تصميم الجسم
ما يمكنك تعلمه يتغير اعتمادًا على نوع اليد التي تستخدمها وعدد درجات الحرية التي تتمتع بها. لا يمكن تطوير البرمجيات بمعزل عن غيرها.
التكنولوجيا التي تدعم الذكاء الاصطناعي المادي
هذه هي التكنولوجيا الأساسية التي يعمل عليها EmplifAI بالفعل.
- التعلم بالتقليد
- طريقة لتعلم حركات الروبوت من خلال عرض المهام التي يؤديها البشر. بدلًا من تدوين الحركات في برنامج، نقوم بتعليمها من خلال العرض التوضيحي.
- VLA(Vision-Language-Action)
- نموذج يربط الفهم البصري واللغوي بتوليد العمل. قرر الإجراء التالي بناءً على التعليمات الشفهية والموقف الذي أمامك.
- Sim2Real
- طريقة لنقل التحكم الذي تم تعلمه والتحقق منه من خلال المحاكاة إلى الجهاز الفعلي. مطلوب تصميم يأخذ في الاعتبار الاختلافات مثل الاحتكاك والكتلة وخطأ الاستشعار وتأخر الاتصال.
- التحكم عن بعد / الحضور عن بعد
- التكنولوجيا التي تنقل الحركات الجسدية للمشغل ونواياه إلى الروبوت في الوقت الفعلي. يمكن استخدامه للتشغيل الفعلي قبل الأتمتة ولجمع بيانات التعلم.
- جمع بيانات التدريب
- عملية تصميم العمل المستهدف، الروبوت، كمية التحصيل، ومعايير الجودة، والحصول على البيانات باستخدام الآلة الفعلية. سيكون هذا هو الأساس لتطوير الذكاء الاصطناعي المادي.
- ROS 2 / LeRobot
- أساس يستخدم لتنفيذ التحكم والتعلم في الروبوت. التصميم يتضمن الاتصال بـ الروبوتSDK الموجود.
تطبيق على البشر
تجذب الكائنات البشرية الانتباه كمصدر محتمل للذكاء الاصطناعي المادي. السبب بسيط: يمكنك استخدام البيئة التي تم إنشاؤها للأشخاص كما هي. الفرق بين الأجهزة المخصصة هو أنه يمكن إحضارها إلى الموقع دون تركيب معدات مخصصة جديدة.
OpenShell، الذي طورته EmplifAI، هو عبارة عن جسم بشري مكون من 28 محورًا يجمع بين رأس معبر وأذرع مزدوجة وعربة. لقد اخترت هذا التكوين لدراسة القدرة على العمل وكيفية التفاعل مع الأشخاص في نفس الوقت. إن وجود وجه يجعل من السهل على الأشخاص التحدث إليك ونقل نواياك. وعلى الرغم من أن هذا لا يظهر في جدول الأداء، إلا أنه فعال بالتأكيد في مكان العمل الذي يتواجد فيه الأشخاص.
عند تنفيذ شيء ما، من الأكثر واقعية البدء بالتحكم عن بعد وتوسيع نطاق الأتمتة تدريجيًا، بدلاً من استهداف الأتمتة الكاملة من البداية. يتم تجميع بيانات التعلم أثناء تشغيل الموقع عن بعد، وتصبح هذه البيانات المادة اللازمة للأتمتة.
دعم تطوير الذكاء الاصطناعي المادي
OpenShell
تم تطوير الروبوت داخل المنزل. يتم سرد المواصفات كمنصة للبحث والتطوير.
دعم تطوير Sim2Real
دعم التطوير بدءًا من المحاكاة وحتى التحقق الفعلي من الجهاز باستخدام NVIDIA Isaac Sim/Isaac Lab.
عقد جمع بيانات تعلم الروبوت
نحن نتعهد بجمع البيانات اللازمة لتقليد التعلم والتحقق من العملية، بدءًا من تصميم الحالة وحتى التسليم.
مجموعة أدوات الحصول على بيانات تعلم الروبوت
وسوف نقترح تكوين بيئة الحصول على البيانات، بما في ذلك معدات التحكم عن بعد، والكاميرات، وأجهزة الكمبيوتر الشخصية للتسجيل.
دعم الروبوت SI/المقدمة
نحن نقدم دعمًا متسقًا بدءًا من اختيار روبوتات الذكاء الاصطناعي وحتى تقديمها وتشغيلها.
الإنجازات / دراسات الحالة
نحن ننشر مبادرات مثل التعلم بالتقليد، وتنفيذ VLA، والتواجد عن بعد/مشاركة الجسم عن بعد.
NVIDIA GEAR Sonic × Unitree G1: التحقق من العملية على الجهاز الفعلي
قمنا بتشغيل NVIDIA GEAR Sonic على Unitree G1 الفعلي وأكدنا تشغيله. هنا فيديو لعملية التحقق.
Gemini 4 Argon × Unitree G1: عرض الإمساك المستقل الذي يحول الرؤية إلى عمل
باستخدام Gemini 4 Argon، أجرينا اختبارًا فعليًا للآلة حيث قام Unitree G1 بإمساك زجاجة بلاستيكية ورفعها. لا يتم استخدام أي حركة مشفرة؛ يقوم الذكاء الاصطناعي بتحويل المعلومات المرئية للكاميرا مباشرة إلى إجراءات.
حتى إذا قمت بتغيير موضع الكائن ووضعه مرة أخرى، فسوف يفهم الذكاء الاصطناعي الموقف بصريًا ويولد حركة استيعاب. نحن نقبل أيضًا تنفيذ الذكاء الاصطناعي/VLA المادي باستخدام Unitree G1 وتطوير العقود لتجارب إثبات المفهوم/العرض التوضيحي المصممة خصيصًا للأعمال المستهدفة.
الأسئلة المتداولة
ما الفرق بين الذكاء الاصطناعي المادي والروبوتات؟
تشير الروبوتات إلى الروبوتات بشكل عام، بما في ذلك الآليات والضوابط وأجهزة الاستشعار. الذكاء الاصطناعي المادي هو مصطلح يؤكد على دور الذكاء الاصطناعي في التعرف على العالم الحقيقي وتحديد الإجراءات. الاثنان ليسا متناقضين. الذكاء الاصطناعي المادي مبني على الروبوتات.
هل يمكن استخدام الذكاء الاصطناعي المادي عمليًا الآن؟
ذلك يعتمد على الغرض. على الرغم من أنه لا يزال هناك العديد من المشكلات التي يتعين حلها قبل استبدال العمل البشري بالكامل، إلا أنه يمكن وضعه موضع الاستخدام العملي في هذه المرحلة في التطبيقات التي يكون فيها "التفاعل مع الأشخاص" في حد ذاته ذا قيمة، مثل خدمة العملاء والتوجيه وجذب العملاء، وفي العمليات التي تتضمن التحكم عن بعد.
هل يمكنك جعل الروبوتات تتعلم عملك؟
ذلك يعتمد على العمل المستهدف. أولاً، قم بتنظيم عملك ومعرفة ما إذا كان بإمكانك الحصول على بيانات العرض التوضيحي وتحديد مقاييس التقييم. من الآمن البدء بـ PoC يركز على مهمة واحدة. إذا أخبرتنا بالعمل المستهدف والوضع الحالي، فسنقترح عليك كيفية المتابعة.
ما مقدار بيانات التدريب التي أحتاجها؟
ويختلف حسب صعوبة المهمة، ودرجة التباين في البيئة، ونسبة النجاح المطلوبة. نقوم أولاً بإجراء جمع الاختبار، وتحديد الكمية ومعايير الجودة المطلوبة، ومن ثم الانتقال إلى التجميع الرئيسي.
ما هو الروبوت الذي يجب أن أبدأ به؟
بالنسبة للبحث والتطوير، يعد الروبوت سهل الاستخدام، حيث يتم إصدار النماذج ومجموعات SDK المتوافقة مع التطوير الثانوي. سنقترح الروبوت، والذي يتم استخدامه فعليًا في التحقق، مثل Unitree G1 وOpenShell. يمكنك أيضًا استئجاره وتجربته قبل اتخاذ القرار.
استشارة حول تطوير الذكاء الاصطناعي المادي
يرجى إعلامنا بالروبوت المستهدف، والعمل الذي تريد إنجازه، وبيئة التطوير الحالية لديك. يمكنك التشاور معنا حتى في حالة عدم تحديد المتطلبات واختيار التكنولوجيا. من الممكن أيضًا البدء باستخدام PoC لمهمة واحدة.
استشر حول تطوير الذكاء الاصطناعي المادي