
دعم تطوير Sim2Realفي NVIDIA Isaac Sim ・Isaac Lab،
من المحاكاة إلى التحقق الفعلي من الآلة.
نحن ندعم تطوير التعلم وتقييم عمل الروبوت في بيئة افتراضية وتطبيقه على الآلات الفعلية. بدءًا من إنشاء البيئة وحتى التعلم وتعديل الأخطاء باستخدام الآلة الفعلية، سنقترح نطاقًا من العمل يناسب المشكلة الحالية.
استشارة حول تطوير Sim2Real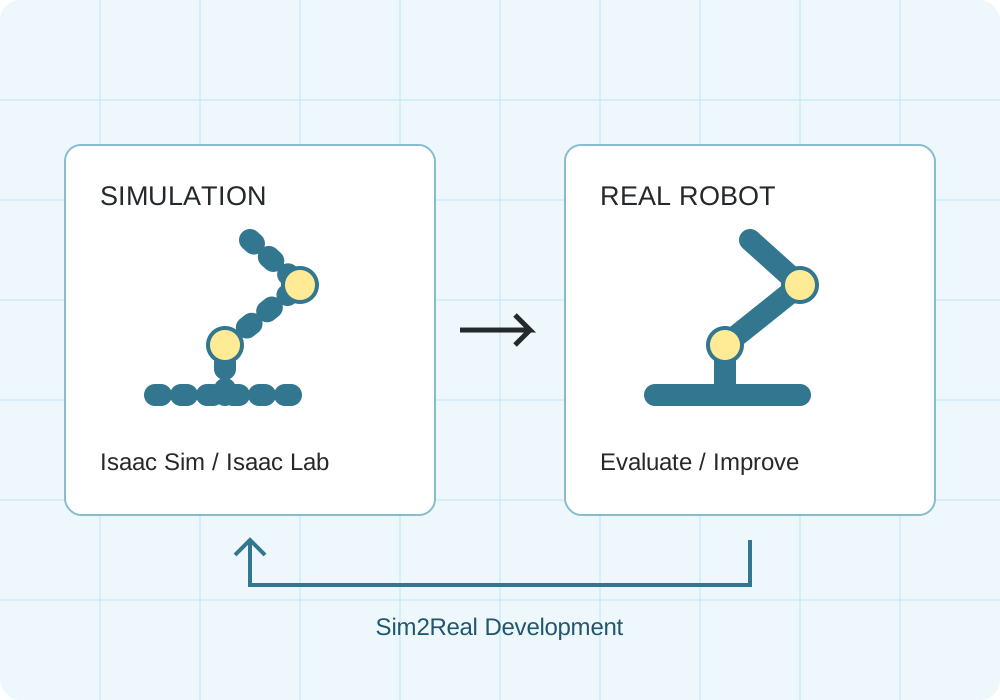
محاكاة نقل المصنع/المستودع
Unitree G1
أثبتت محاكاة فيزيائية أجراها إسحاق سيم سلوك الإمساك بصندوق كتلته 0.25 كجم بكلتا اليدين، والمشي لمسافة 1.2 متر تقريبًا، ووضعه على منصة أخرى. هذا ليس فيديو للجهاز الفعلي
RealMan RMC-AIDAL
أمسكنا بمقبض حقيبة نقل افتراضية بأبعاد 30 × 20 × 20 سم ووزن إجمالي 10 كجم، وتحققنا من عملية نقلها على عجلات لمسافة 1.2 متر تقريبًا، ووضعناها على حامل، ثم أطلقناها. هذه محاكاة فيزيائية تعمل على تصحيح مركز الجاذبية وإعدادات الاتصال لنموذج CAD العام، ولا تضمن سعة التحميل للجهاز الفعلي.
RealMan RMC-AIDAL: حقيبة نقل بوزن 10 كجم بكلا الذراعين
لقد تحققنا من عملية حمل حقيبة نقل افتراضية بحجم جسم 30 × 40 × 20 سم ووزن إجمالي 10 كجم بكلتا اليدين باستخدام المقبضين الأيسر والأيمن، ونقلها حوالي 1.2 متر، ووضعها على حامل. أثناء النقل، يتم تسجيل الاتصال بين اليد اليسرى واليمنى ومشاركة الحمل. هذه محاكاة فيزيائية تعمل على تصحيح مركز الجاذبية وإعدادات الاتصال لنموذج CAD العام، ولا تضمن سعة التحميل للجهاز الفعلي.
يمكنك أيضًا استشارة معنا حول عمليات المحاكاة والتجارب التوضيحية المصممة خصيصًا لشركتك، مثل تجديد الرفوف وتوريد صناديق قطع الغيار والفرز.
البيئة / مواد الصندوق ثلاثية الأبعاد: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · نقوم بتعديل تحويل المواد والأبعاد ومواد العرض.
تنظيم مكان المتابعة مع Sim2Real
يمكنك التشاور معنا بشأن مشكلات مثل ``أريد تقديم Isaac Sim''، و``إنه يعمل في المحاكاة ولكنه غير مستقر على الجهاز الفعلي''، و``أريد إنشاء بيئة تحقق لتعلم الروبوت.''
محاكاة بناء البيئة
نقوم بتنظيم الروبوت المستهدف وبيئة العمل، وندعم تهيئة البيئة اللازمة للتحقق، مثل تقديم النموذج، وإعداد المفاصل، والمعلمات الفيزيائية، وأجهزة الاستشعار.
تصميم التعلم/التقييم
تحديد المهام والملاحظات ومدخلات التحكم ومقاييس التقييم. يمكنك التشاور معنا فيما يتعلق باختيار التعلم المعزز/التعلم بالتقليد، وبيانات التعلم/تصميم المكافآت، وما إلى ذلك.
الهجرة/التحقق إلى الجهاز الفعلي
تحقق من الاختلافات في خصائص دورة التحكم وأجهزة الاستشعار والمحرك. قم بتقييم النتائج باستخدام الجهاز الفعلي ومراجعة شروط المحاكاة وضوابطها.
استخدام NVIDIA Isaac Sim/Isaac Lab
سيتم النظر في البرامج وطرق التعلم التي سيتم استخدامها وفقًا لـ الروبوت والغرض والبيئة الحالية.
- Isaac Sim
- منصة تستخدم لمحاكاة الروبوت/بيئة العمل، وتقييم أجهزة الاستشعار، وتوليد البيانات الاصطناعية.
- Isaac Lab
- إطار لتعلم الروبوت يعتمد على إسحاق سيم. تستخدم لبناء بيئات مثل التعلم المعزز والتعلم بالتقليد.
- تعديل الخطأ مع الجهاز الفعلي
- فكر في التوزيع العشوائي للمجال الذي يغير الظروف مثل الاحتكاك والكتلة والتأخير وتعديل المعلمات بناءً على القياسات الفعلية.
- التعاون الفعلي مع الآلة
- تحقق من واجهات التحكم الموجودة مثل ROS 2 والروبوتSDK وقم بتصميم طريقة اتصال.
حدد الأهداف ومؤشرات التقييم، وابدأ بعمليات التحقق الصغيرة.
بعد التحقق من العمل المستهدف، والروبوت، وبيانات النموذج الحالي، قم بتنظيم أهداف التحقق والتسليمات. قمنا بوضع مؤشرات التقييم مثل معدل نجاح الإمساك، واستقرار الحركة، ووقت العمل، ومقارنة نتائج المحاكاة بالآلة الفعلية.
سيتم الاتفاق على التسليمات مثل إعدادات البيئة، ورمز التعلم، وتقارير التقييم، بالإضافة إلى نطاق التحقق الفعلي من الجهاز، قبل بدء المشروع. ومن الممكن أيضًا متابعة إثبات المفهوم (PoC) لمهمة واحدة.
الأسئلة المتداولة حول دعم تطوير Sim2Real
ما هو Sim2Real؟
هذه طريقة تطوير تنقل التحكم الآلي الذي تم تعلمه والتحقق منه من خلال المحاكاة إلى آلة فعلية. وبما أن الاحتكاك والكتلة وخطأ الاستشعار وتأخر الاتصال وما إلى ذلك تختلف بين الآلة الفعلية والمحاكاة، فمن الضروري أخذ هذه الاختلافات بعين الاعتبار في التصميم والتقييم.
ما الفرق بين إسحاق سيم وإسحاق لاب؟
NVIDIA Isaac Sim عبارة عن منصة محاكاة تتعامل مع الروبوتات وبيئات العمل وأجهزة الاستشعار وما إلى ذلك. Isaac Lab هو إطار عمل لتعلم الروبوت يعتمد على Isaac Sim، والذي يستخدم لتطوير التعلم المعزز والتعلم بالتقليد وما إلى ذلك. اجمعها وفقًا لغرضك.
هل يمكنني التشاور معك بخصوص بناء بيئة محاكاة؟
نعم. نحن نقبل أيضًا الاستشارات التي تركز على العمليات الضرورية، مثل بناء البيئة، وتعديل النماذج الحالية، وإعداد بيئات التعلم، وتقييم الانتقال إلى الأجهزة الفعلية، وما إلى ذلك. يرجى إعلامنا ببيئتك الحالية والتحديات التي تواجهها.
هل يمكننا مناقشة التحقق باستخدام الروبوت Unitree؟
يرجى إعلامنا بـ الروبوت الذي تفكر فيه وتعمل عليه، مثل G1 وH2 وGo2 وما إلى ذلك. وسوف نتحقق من توفر النموذج وواجهة SDK/التحكم ومواصفات تطوير الروبوت ونقترح نطاق الدعم. يمكنك أيضًا مناقشة استئجار الروبوت.
ما هي تكلفة التطوير والوقت؟
ويختلف الأمر حسب الروبوت المستهدف، ووجود أو عدم وجود بيانات النموذج، وصعوبة العمل، ونطاق التقييم الفعلي للآلة. أولاً، نقوم بتنظيم أهداف التحقق ومؤشرات التقييم، وتقدير النطاق والتكلفة والمدة لكل عملية.
استشارة تطوير Sim2Real/Isaac Sim
يرجى إعلامنا بالروبوت المستهدف، والعمل الذي تريد إنجازه، وبيئة التطوير الحالية لديك. يمكنك التشاور معنا حتى في حالة عدم تحديد المتطلبات واختيار التكنولوجيا.
استشارة حول تطوير Sim2Realالبيانات الفنية:NVIDIA Isaac Sim ↗ / NVIDIA Isaac Lab ↗