
OpenShellBuild Your Own Physical AI Robot.
تجمع. إعادة تصميم. يوسع.
منصة تسمح لك ببناء الروبوتات التي تحتاجها للبحث والتطوير بحرية من خلال تصميم مفتوح ووحدات قابلة للتبديل.
تجمع. إعادة تصميم. يوسع.
منصة تسمح لك ببناء الروبوتات التي تحتاجها للبحث والتطوير بحرية من خلال تصميم مفتوح ووحدات قابلة للتبديل.
01|قم بتوسيع أجهزتك بحرية
قم بتكوين اليدين، وأجهزة الاستشعار، والرأس، وما إلى ذلك لتناسب غرض البحث الخاص بك. يمكنك إضافة الوظائف الضرورية بناءً على التكوين الحالي.
02|للبحث في مجال الذكاء الاصطناعي وأنظمة التحكم
باستخدام منصات التطوير المفتوحة مثل ROS 2، يمكنك العمل على التحكم عن بعد والتعلم بالتقليد واختبار الذكاء الاصطناعي للروبوت الفعلي.
03|يدعم التخصيص بدءًا من وحدة واحدة
اعتمادا على متطلبات معاهد البحوث والشركات، يمكننا تقديم الاستشارات الفردية من تغييرات تكوين الروبوت إلى تكامل البرامج.
سنعمل معك لتصميم الروبوتات التي تحتاجها لأبحاثك.
يمكننا تقديم استشارات فردية حول كل شيء بدءًا من تغيير تكوين الروبوت وحتى تكامل البرامج وفقًا لموضوعات البحث ومتطلبات المؤسسات البحثية والشركات. أولاً، يمكنك رؤية حركة الروبوت ومحادثته وأذرعه المزدوجة وجهاز التحكم عن بعد في العرض التجريبي الفعلي في يوشيما بطوكيو.
القدرة على العمل وتعبيرات الوجه اللازمة للمشاركة.
انقل نواياك بوجهك وصوتك
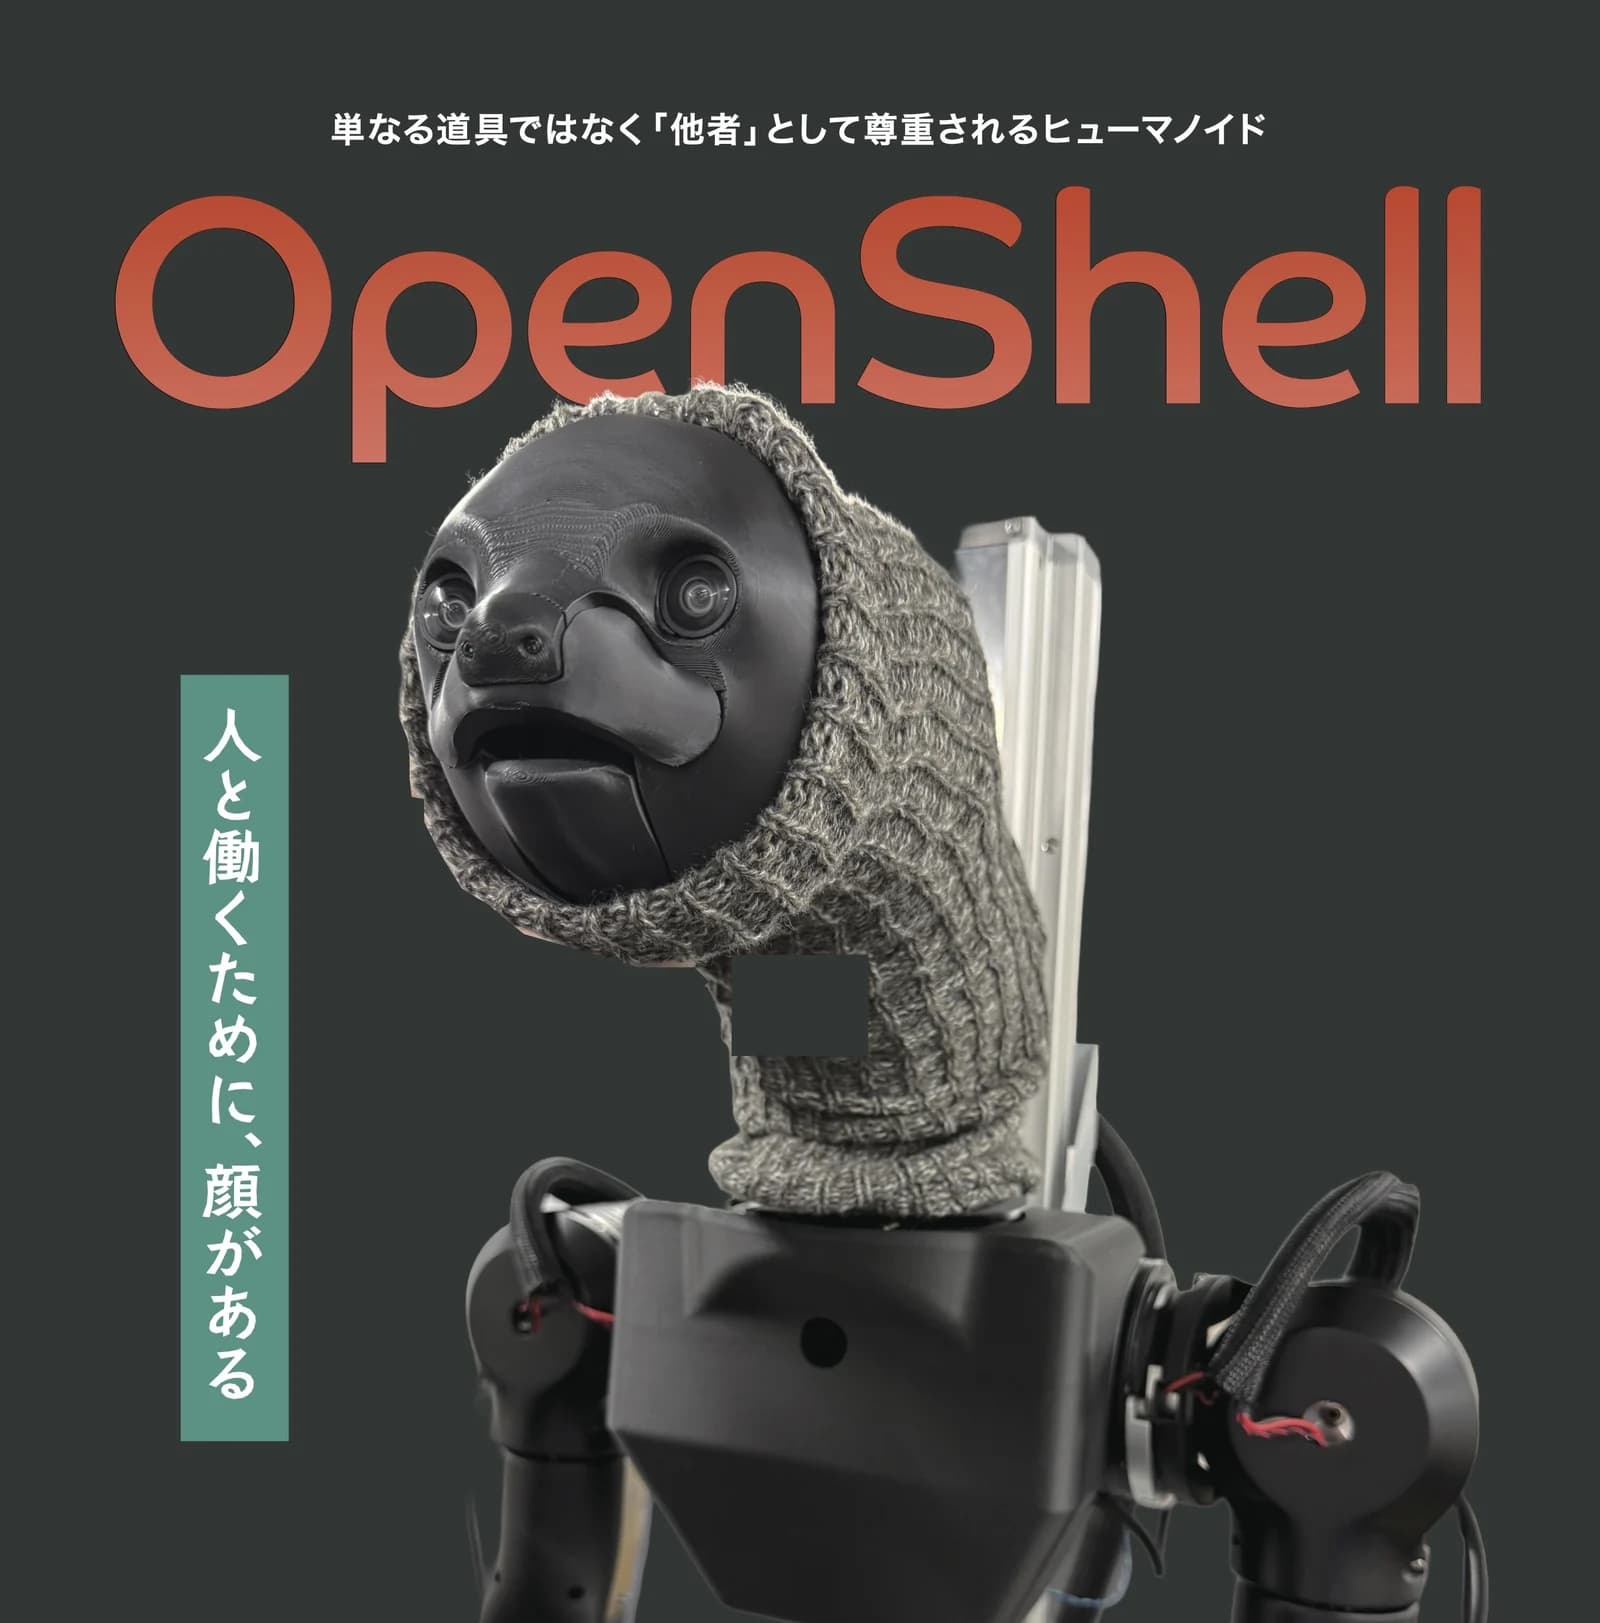
يتميز الرأس بنمط الكسلان ومجهز بآلية وجه ذات درجتين من الحرية: زوايا الفم ومزامنة الشفاه. مزود بشاشة عرض ومكبر صوت وميكروفون، ويمكن استخدامه لخدمة العملاء والتوجيه والحوار من خلال توجيه الوجه (التحريك الأفقي والإمالة) وتعبيرات الوجه والصوت وعرض الشاشة.
يمكن للباحثين تعديل
استبدال أو إضافة الرؤوس والأيدي وأجهزة الاستشعار والذكاء الاصطناعي وفقًا للأغراض البحثية. نهدف إلى إنشاء منصة للبحث والتطوير يمكنها التحقق من الذكاء الاصطناعي والتحكم والأجهزة الفريدة وتوسيع نطاقها.
تتطور مع نتائج البحوث
سيتم فتح حزم وواجهات ROS 2 المتاحة للجمهور تدريجيًا. نحن نهدف إلى أن نكون منصة يتم تحسينها وتوسيعها مع مجتمع البحث.
تعبيرات الوجه وعرض النية هي واجهة HMI (واجهة الإنسان والآلة) مستقلة عن وظائف السلامة. الهدف هو زيادة القدرة على التنبؤ بالسلوك وتحسين القبول وسهولة التقديم في البيئات الشخصية.
فيديو للجهاز الفعلي أثناء العمل.
يمكنك رؤية OpenShell الفعلي على الشاشة، ورأس بتصميم مختلف، وجهاز تحكم عن بعد، وعروض توضيحية للمهام الفردية.
متوافق مع التغذية الراجعة للقوة بواسطة أذرع تحكم رئيسية ثنائية الاتجاه. للعمل الدقيق، يمكن استخدام وضع الدقة الذي يقلل من تكبير حركة الروبوت بالنسبة للعملية. كما أنه يدعم التشغيل باستخدام وحدة تحكم VR.
جميع مقاطع الفيديو بسرعة 1x وفي الوقت الفعلي.
ALL FOOTAGE SHOWN AT 1× SPEED / REAL-TIME
GREETING & CONVERSATION تعتمد التحيات والمحادثات على تعبيرات الرأس والأصوات. يمكنك مشاهدته بالصوت.
وهي تعمل مع LLM المحلي وتركيب الكلام (TTS). يتواصل الروبوت من تلقاء نفسه دون الاتصال بالشبكة.
INDIVIDUAL DEMONSTRATIONS يمكنك رؤية كل مهمة في شكل شبه مقطوع.
وهذا عرض لكل مهمة. يمكنك معرفة كيفية وضع اليد وضبط مقدار القوة اعتمادًا على الجسم.
التغطية الإعلامية
لقد كشفنا النقاب عن نموذج أولي في قمة الذكاء الاصطناعي الفيزيائي. هذا بث/مقال يحتوي على OpenShell.
- 16 سبتمبر 2026
- تلفزيون طوكيو "الأقمار الصناعية العالمية للأعمال"تم تقديم OpenShell في الميزة الخاصة لـ Physical AI Summit.
- 17 سبتمبر 2026
- تتنافس شركات MONOist|7 في جمع بيانات الذكاء الاصطناعي المادية باستخدام الروبوتات المحلية ذات الأغراض العامة، وتكشف النقاب عن النماذج الأولية ↗لقد ظهر OpenShell كإنسان آلي ذو وجه.
- 17 سبتمبر 2026
- روبوستار | تم الكشف عن نماذج أولية من 7 شركات روبوت محلية للأغراض العامة دفعة واحدة، والمضي قدمًا في التنفيذ المادي للذكاء الاصطناعي ↗ويتم نشره مع تعليقات ممثل الأوزون.
وتماشيا مع الأبحاث،
تغيير التكوين.
إنه تكوين يعتمد على أجهزة مفتوحة المصدر تسمح لك بتوسيع جسمك وذكائك.
- عدد محاور القيادة / المحاور
- إجمالي 28 محورًا. يتكون من 4 محاور رأس (التحريك الأفقي والإمالة، زاوية الفم، مزامنة الشفاه) + 7 محاور ذراع × 2 + 1 محور قابض × 2 + 8 محاور عربة.
- رئيس / رئيس
- رأس قابل للاستبدال وقابل للتوسيع مصمم بشكل فريد. مجهزة بـ كاميرا مجسمة، من الممكن المشاهدة بشكل مجسم باستخدام نظارات الواقع الافتراضي أو العرض ثلاثي الأبعاد. يمكن تخصيص الكاميرا والشاشة وآلية تعبيرات الوجه وفقًا للأغراض البحثية. تصميم الرأس للفنان Takayuki Todo.
- التفاعل
- مزود بشاشة عرض ومكبر صوت وميكروفون. يمكن استخدام مجموعة من تعبيرات الوجه وتوجيه الوجه والصوت وشاشة العرض لخدمة العملاء والتوجيه والحوار.
- الذراع / الذراع
- تكوين الذراع المزدوج يعتمد على OpenArm 01. يتم تثبيت الأذرع في الاتجاه المعاكس بحيث يكون المرفقان أمام المستخدم، مما يسهل العمل أمامه. يمكنك حمل زجاجة بلاستيكية سعة 2 لتر بيد واحدة. يمكنك تنفيذ أيدي جديدة وذكاء اصطناعي واستخدامها للبحث في العمل والعمليات.
- عربة / قاعدة
- عربة متنقلة تعتمد على TidyBot++. تحتوي كل عجلة من العجلات الأربع على محورين للتوجيه والدفع بالعجلات، وإجمالي ثمانية محاور تدعم الحركة بثلاث درجات من الحرية: للأمام والخلف، ولليسار ولليمين، وللدوران. إذا كانت مجهزة بـ 3D LiDAR كخيار، فيمكنها أيضًا دعم الحركة المستقلة. يمكنك الانخراط في بحث يجمع بين الحركة والتلاعب.
- البرمجيات
- متوافق مع ROS 2 / SDK / LeRobot. يحتوي على تكوين يسمح بالاتصال بـ VLA الخاصة والتعلم بالتقليد والتعلم المعزز (RL) وأجهزة الاستشعار المختلفة.
يصبح كل من العمل والطريقة التي تتفاعل بها أصولًا للتعلم.
التسجيل المتزامن للمعلومات المرئية والسلوكية والحوارية وغير اللفظية. يتم تجميع البيانات ليس فقط أثناء الحركات، ولكن أيضًا أثناء عرض النوايا والاستجابات، مما يسمح بالتقييم والتعلم وتحسين القدرة على العمل والتفاعل بين الأشخاص.
تنفيذها في الموقع
العمل عن بعد لالتقاط الحركة والتفاعل البشري في بيئات حقيقية.
سجل في المزامنة
يسجل الصور والحركات والمحادثات والتعبيرات غير اللفظية في نفس الوقت.
التقييم/التعلم/التحسين
تقييم القدرة على العمل والتفاعل بين الأشخاص واستخدامه للتعلم والتحسين التالي.
سنعمل معك لتصميم الروبوتات التي تحتاجها لأبحاثك.
اعتمادا على متطلبات معاهد البحوث والشركات، يمكننا تقديم الاستشارات الفردية من تغييرات تكوين الروبوت إلى تكامل البرامج. يرجى إعلامنا بموضوع البحث والهيكل المطلوب والتوقيت.