
مقدمة OpenArm ودعم التطويريربط التجميع والتشغيل وجمع البيانات والتعلم.
EmplifAI يستخدم OpenShell OpenShell OpenArm 01 لأذرعه. قمنا بتجميعها وعرضها باستخدام جهاز التحكم عن بعد، واستخدمنا التسجيلات لأغراض التعلم داخل الشركة. اتبع نفس المسار مع OpenArm. سندعمك في المراحل اللازمة، بدءًا من النظر في تكوين OpenArm وتجميعه ودمجه مع ROS 2، وحتى تنفيذ التعلم التقليد/VLA وبناء بيئة جمع البيانات.
راجع مقدمة/تطوير OpenArm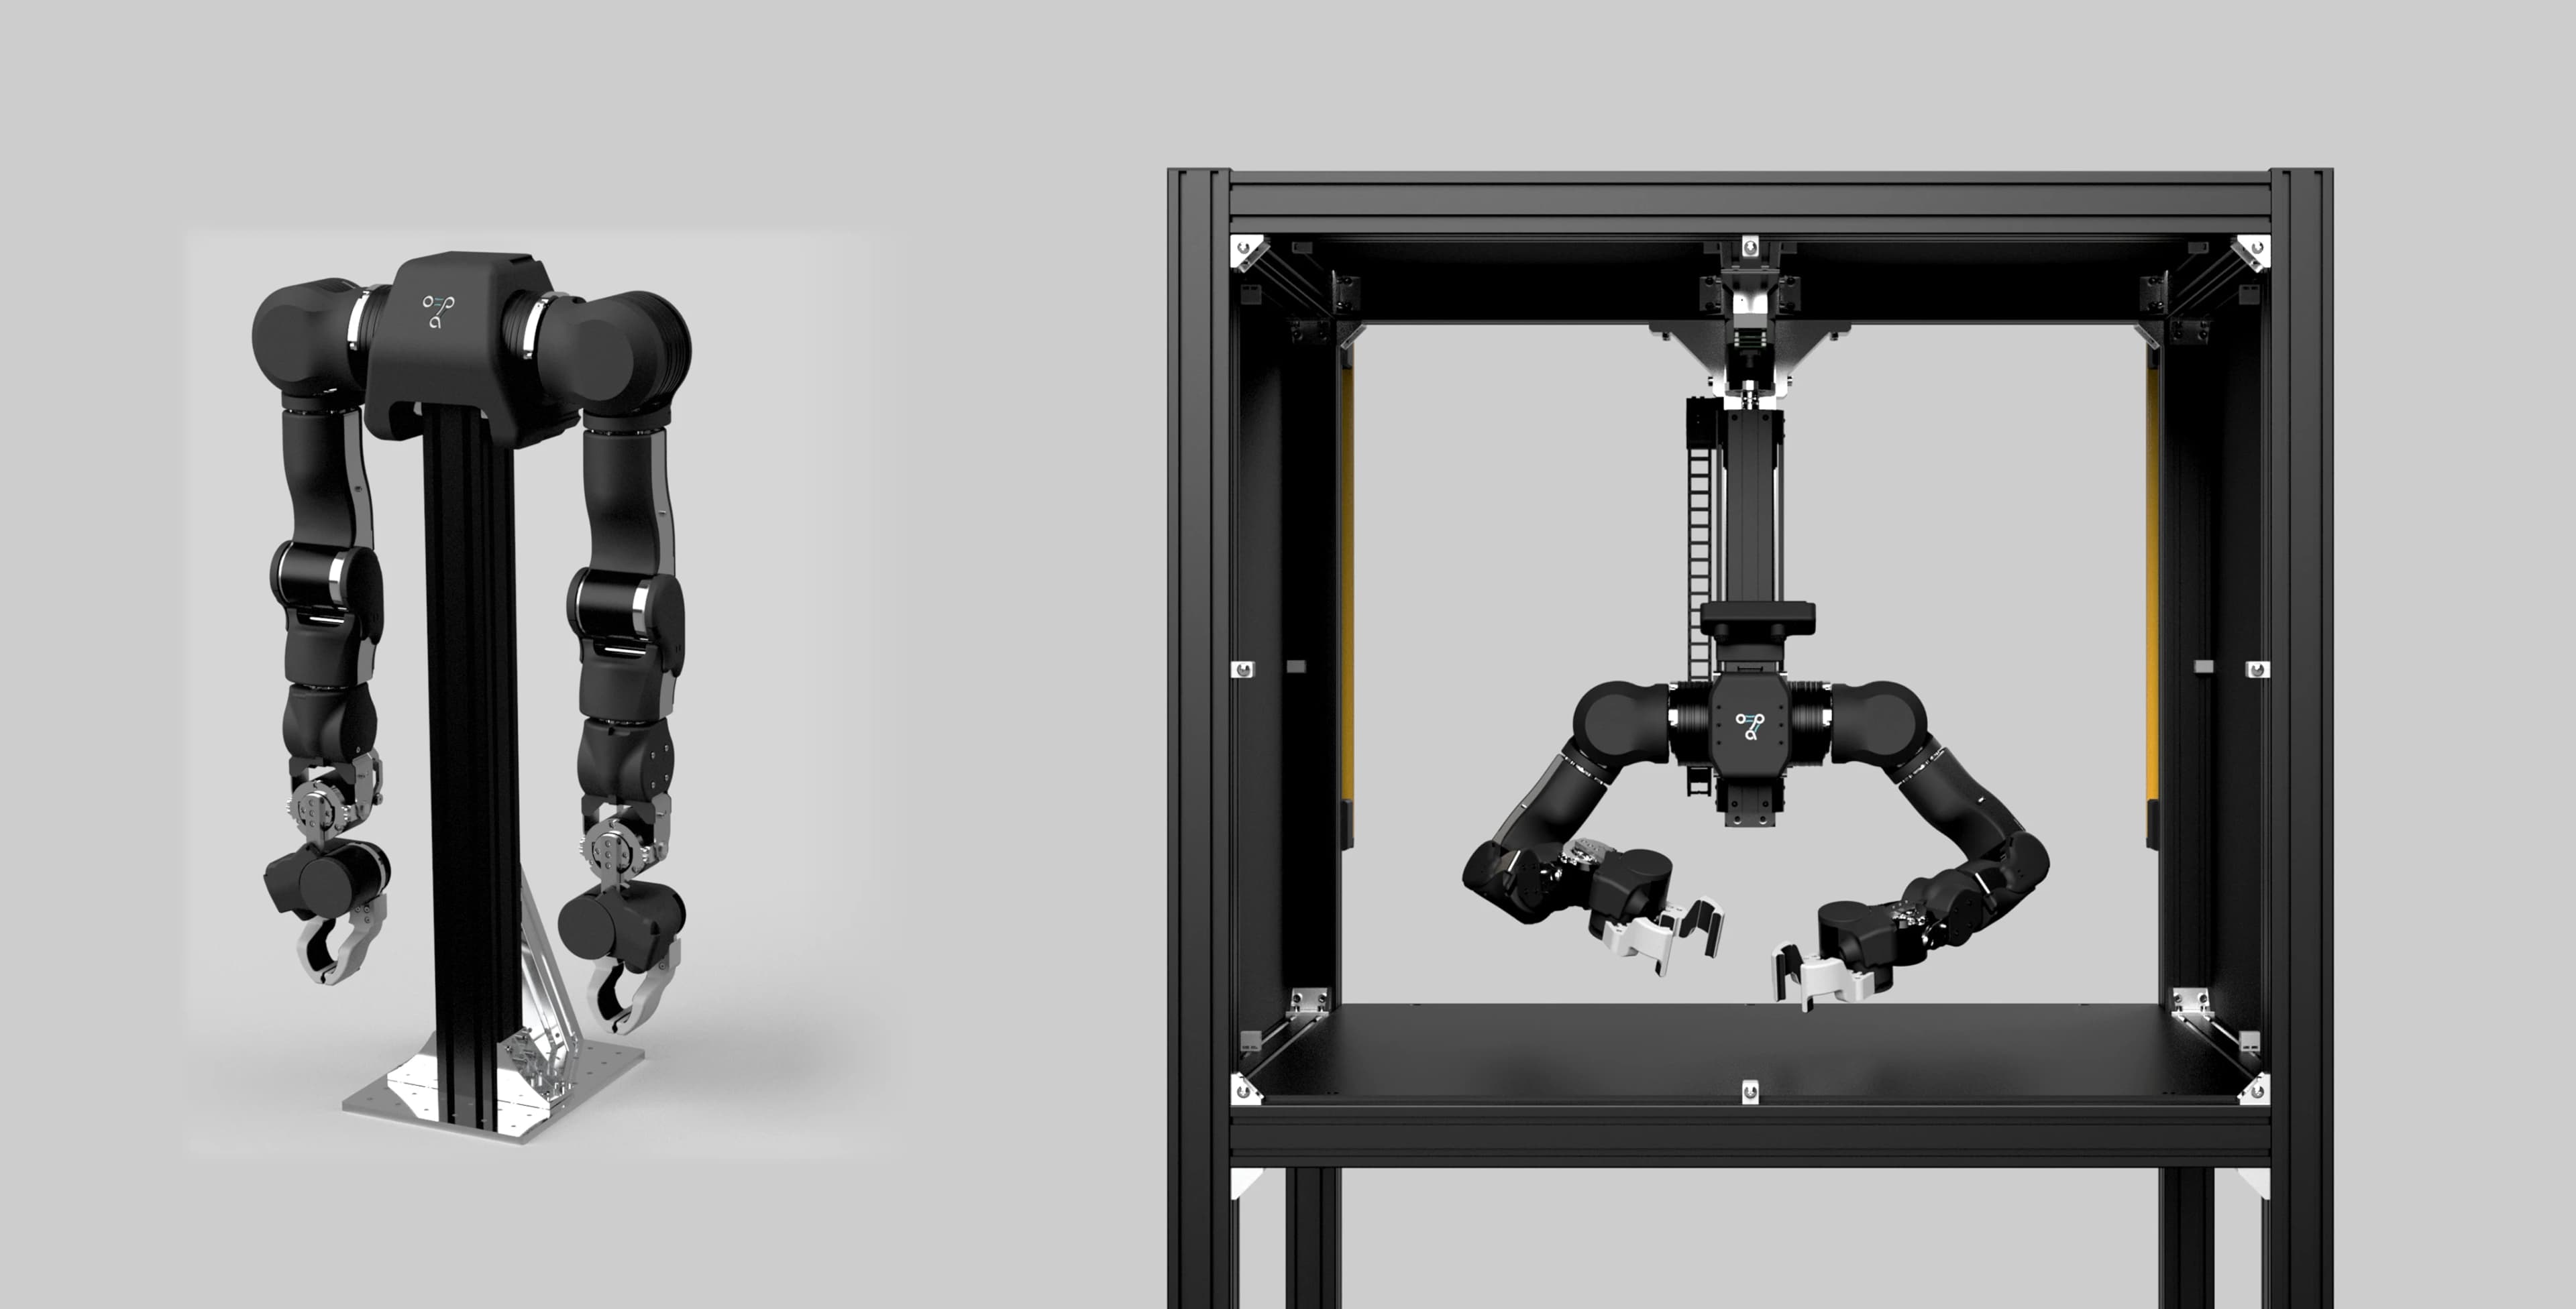
يمكنك الحصول على الأسلحة. هذا هو المكان الذي يتوقف فيه
نظرًا لأن OpenArm مفتوح المصدر، فإن العديد من المعامل وفرق التطوير ستكون قادرة على أخذ التصميم وتجميعه معًا بأنفسهم. والشيء التالي الذي يجب فعله هو أن تتعثر. لدي أذرع متحركة، لكن لا أستطيع أن أقرر ما الذي سأسجله، وعدد المرات، وكيف أتعلم. على الرغم من أن البيانات قد تم جمعها، إلا أنه لا يمكن إعادة إنتاجها عند وضعها على الجهاز الفعلي.
لقد اعتمدنا OpenArm 01 للروبوت الخاص بنا OpenShell، ونعمل على كل شيء بدءًا من التجميع وحتى جمع البيانات والتعلم والتقييم الفعلي للآلة. نحن ندعم تصميم بيانات التعلم وبناء بيئة تجميع وفقًا للعمل المستهدف.
النطاق الذي يمكن قبوله
وينصب التركيز على التعلم وبيئة جمع البيانات لهذا الغرض. سنقوم أيضًا بالعمل على جانب الروبوت بالقدر اللازم للتعلم.
تنفيذ التعلم بالتقليد
تعلم تشغيل OpenArm من العرض البشري. بدءًا من تحديد العمل المستهدف وحتى تنفيذ التعلم وتقييمه على الجهاز الفعلي. متوافق مع التكوينات باستخدام LeRobot.
تنفيذ VLA
هذا هو تطبيق VLA الذي يربط الفهم البصري واللغوي بتوليد الحركة. أنا مسؤول عن المناطق التي لا يمكن فيها تدوين الحركات، مثل العمل الذي يتغير فيه شكل أو موضع الجسم في كل مرة.
بناء بيئة جمع البيانات
بدءًا من تصميم ما سيتم تسجيله، وتحت أي ظروف، وعدد المرات، وحتى بناء بيئة المجموعة. سيسمح لك ذلك بتسجيل الفيديو والحركة في نفس الوقت.
بيئة العرض التوضيحي مع جهاز التحكم عن بعد
هذه بيئة تشغيل لجمع بيانات العرض التوضيحي. لدي خبرة في تنفيذ التغذية الراجعة للقوة في أذرع تحكم رئيسية ثنائية الاتجاه، ووضع الدقة الذي يقلل من تكبير التشغيل، والتشغيل باستخدام وحدة تحكم VR.
التجميع/التعديل/التكامل
هذا عمل على جانب الروبوت بالقدر اللازم للتعلم. إضافة الأيدي وأجهزة الاستشعار والأسلاك والمعدات الكهربائية والتكامل مع ROS 2. حتى لو كانت الأجزاء تعمل بشكل فردي، فإن الآلة الفعلية لا تعمل عند دمجها.
التقييم الفعلي للآلة
سنضع النموذج الذي تعلمناه على جهاز فعلي ونقيس معدل نجاحه وقابلية تكراره. يتضمن ذلك الحالات المنعزلة التي لا تعمل فيها نتائج المحاكاة على الجهاز الفعلي.
كيفية المضي قدما
ابدأ بالتركيز على مهمة واحدة. بعد ذلك، يمكنك توسيع نطاقك.
- 01 اختيار العمل المستهدف
- قرر ما تريد أن تتعلمه. إذا واصلت توسيع هذا، فستزيد كمية البيانات المطلوبة إلى أجل غير مسمى.
- 02 تصميم شروط البيانات
- حدد العناصر المراد تسجيلها، وعدد التجارب، وشروط التغيير. ما إذا كنت تتعلم جيدًا أم لا يتم تحديده إلى حد كبير هنا.
- 03 بناء بيئة التجميع
- قم بإعداد بيئة للعرض والتسجيل. سواء قمت بإضافتها إلى بيئة موجودة أو إنشاء بيئة جديدة يعتمد على الموقف.
- 04 جمع البيانات
- إظهار وتسجيل. يمكننا الاهتمام بالمجموعة نفسها، أو يمكننا تسليم البيئة ونطلب منك إدارة المجموعة بنفسك.
- 05 التعلم/التنفيذ
- تنفيذ التعلم بالتقليد أو VLA وتحويل التعلم.
- 06 التقييم الفعلي للآلة
- وسوف نقوم بقياس معدل النجاح وقابلية التكرار من خلال وضعه على جهاز فعلي وتحسين الظروف.
سوف نقدم لك الآلة الفعلية كمجموعة مع التطوير.
إذا طلبت التطوير، فسنقدم لك أيضًا الجهاز الفعلي خلال فترة التحقق. حتى لو لم يكن لديك الروبوت في متناول اليد، يمكنك البدء بالتحقق من الجهاز الفعلي.
نحن لا نقبل استئجار الجهاز الفعلي وحده. وذلك لأن إعارة ذراعك فقط لن تكون ذات فائدة حيث لن يكون هناك دعم حتى تتمكن من تحريكها.
الأسئلة المتداولة
ليس لدي OpenArm بعد، هل يمكنني التشاور معك؟
نعم. إذا طلبت التطوير، فيمكننا أيضًا تزويدك بجهاز فعلي خلال فترة التحقق. يرجى استشارة معنا فيما يتعلق باختيار التكوين. يرجى ملاحظة أننا لا نقبل استئجار الجهاز الفعلي وحده.
ما مقدار البيانات التي أحتاجها؟
ويختلف بشكل كبير حسب العمل المستهدف ومجموعة الظروف المراد تغييرها. يختلف المبلغ المطلوب بترتيب الحجم بين العمل الذي يتضمن التعامل مع نفس الكائن في نفس الموقع والعمل الذي يغير شكله وموضعه في كل مرة. ننصحك بالتركيز أولاً على موضوع واحد، وتجربته بكميات صغيرة، ثم اتخاذ القرار.
لقد قمت بالفعل بجمع البيانات، لكن التعلم لا يتكرر.
كما أننا نقبل المشاورات من تلك المرحلة. لنبدأ بتحديد ما إذا كان الأمر يتعلق بنقص شروط التسجيل، أو الفروق الفردية في الآلة الفعلية، أو التعلم. يرجى الاتصال بنا في مرحلة مبكرة، حيث قد نضطر إلى اتخاذ قرار ببدء التجميع مرة أخرى.
هل يمكنني استخدام الروبوت بخلاف OpenArm؟
يمكننا استيعابك. إذا لم تكن قد قررت استخدام الروبوت أو كنت تستخدم الروبوت آخر، فيرجى أيضًا الاطلاع على صفحة تطوير التعلم VLA/تقليده. هذه الصفحة التي تركز على OpenArm مخصصة لأولئك الذين قرروا استخدام الروبوت.
ماذا عن حقوق النماذج المدربة والبيانات المجمعة؟
سيتم تحديد ذلك في وقت العقد. يرجى استشارة معنا في مرحلة التخطيط، حيث أن التعامل سيختلف اعتمادًا على نوع التطوير، مثل التطوير المطلوب أو البحث المشترك.
مقدمة/استشارة حول التطوير OpenArm
يرجى إعلامنا بالعمل الذي تريد تعلمه وحالة الروبوت/بيئتك الحالية. لا يهم إذا كانت لديك المهارات ولكنك غير مستعد لبدء التعلم، أو إذا كنت تخطط لإعداد الروبوت. سيكون الفريق الذي مر بنفس القسم باستخدام الروبوت الخاص به هو المسؤول.
راجع مقدمة/تطوير OpenArm