
روبوت الذكاء الاصطناعي للمصانع ومواقع التصنيعمن اختبار الآلة الفعلي إلى أتمتة العمليات التي تفتقر إلى القوى العاملة.
باستخدام الروبوتات البشرية، والروبوتات ذات الأذرع المزدوجة، والمناورات المتنقلة، سوف نستخدم آلات فعلية للتحقق من العمل البشري الذي كان من الصعب في السابق أتمتته. توفر EmplifAI Unitree G1 لكبرى الشركات المصنعة وتستمر في دعم اختبار المعدات الفعلية لعدة أشهر. سوف نقترح عليك الروبوت الذي يناسب عمليتك دون الاعتماد على شركة مصنعة محددة.
استشر حول التحقق الفعلي من الماكينة في المصنع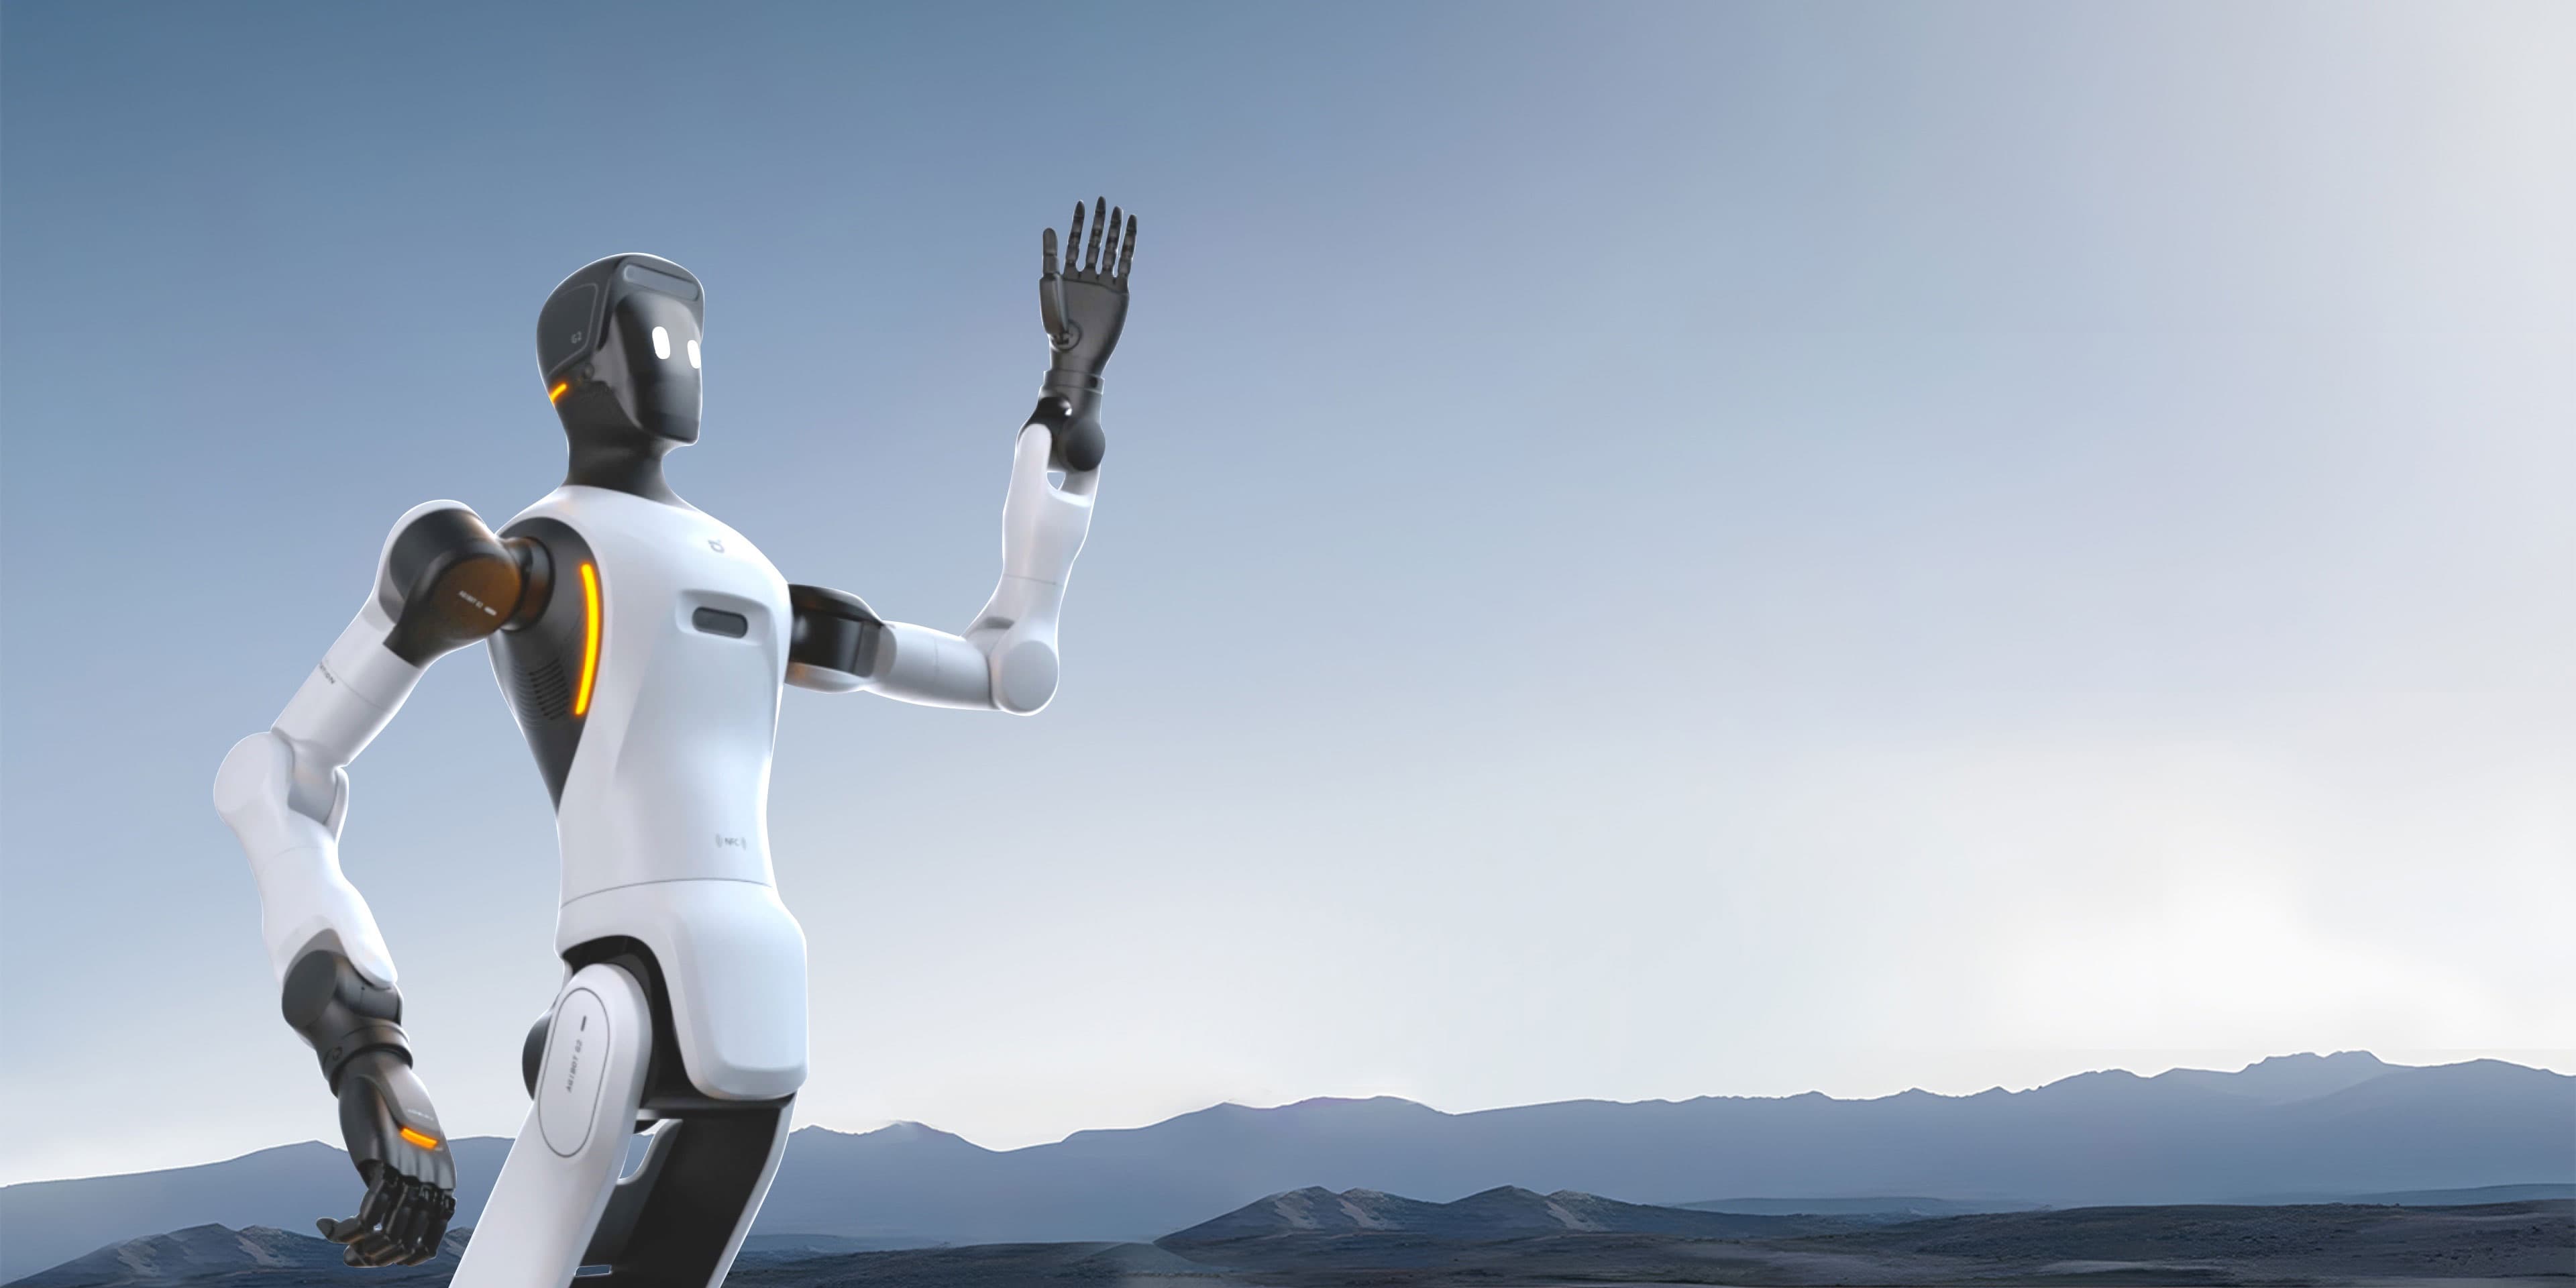
محاكاة نقل المصنع/المستودع
Unitree G1
أثبتت محاكاة فيزيائية أجراها إسحاق سيم سلوك الإمساك بصندوق كتلته 0.25 كجم بكلتا اليدين، والمشي لمسافة 1.2 متر تقريبًا، ووضعه على منصة أخرى. هذا ليس فيديو للجهاز الفعلي
RealMan RMC-AIDAL
أمسكنا بمقبض حقيبة نقل افتراضية بأبعاد 30 × 20 × 20 سم ووزن إجمالي 10 كجم، وتحققنا من عملية نقلها على عجلات لمسافة 1.2 متر تقريبًا، ووضعناها على حامل، ثم أطلقناها. هذه محاكاة فيزيائية تعمل على تصحيح مركز الجاذبية وإعدادات الاتصال لنموذج CAD العام، ولا تضمن سعة التحميل للجهاز الفعلي.
RealMan RMC-AIDAL: حقيبة نقل بوزن 10 كجم بكلا الذراعين
لقد تحققنا من عملية حمل حقيبة نقل افتراضية بحجم جسم 30 × 40 × 20 سم ووزن إجمالي 10 كجم بكلتا اليدين باستخدام المقبضين الأيسر والأيمن، ونقلها حوالي 1.2 متر، ووضعها على حامل. أثناء النقل، يتم تسجيل الاتصال بين اليد اليسرى واليمنى ومشاركة الحمل. هذه محاكاة فيزيائية تعمل على تصحيح مركز الجاذبية وإعدادات الاتصال لنموذج CAD العام، ولا تضمن سعة التحميل للجهاز الفعلي.
يمكنك أيضًا استشارة معنا حول عمليات المحاكاة والتجارب التوضيحية المصممة خصيصًا لشركتك، مثل تجديد الرفوف وتوريد صناديق قطع الغيار والفرز.
البيئة / مواد الصندوق ثلاثية الأبعاد: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · نقوم بتعديل تحويل المواد والأبعاد ومواد العرض.
إلى العمليات التي لا يمكن الوصول إليها باستخدام الروبوتات الصناعية الموجودة
على الرغم من أن أتمتة المصانع كانت قيد التنفيذ منذ فترة طويلة، إلا أن هناك أسبابًا للعمليات المتبقية. يتغير شكل الكائن وموضعه في كل مرة، وهناك أنواع كثيرة بكميات صغيرة وهناك العديد من التغييرات في الإعداد، والكمية غير مناسبة لمعدات خاصة. كان من الصعب التعامل مع هذه العمليات باستخدام الروبوتات الصناعية الثابتة.
تجذب الكائنات البشرية والمناورات المتنقلة ذات الذراعين الانتباه لأنها تستطيع سد هذه الفجوة. تم تصميم الممرات للأشخاص، وارتفاع طاولة العمل مرتفع، ويمكن استخدام أدوات الرقص الموجودة كما هي، بحيث يمكن إحضارها إلى موقع العمل دون الحاجة إلى إعادة ترتيب الخط. والفرق الأساسي هو أنه يمكن وضعه مباشرة في نفس المكان الذي كان يتحرك فيه الناس.
ومن ناحية أخرى، لا يمكن للبشر الحاليين العمل بنفس السرعة والدقة التي يعمل بها البشر. ولهذا السبب من المهم عدم إصدار أحكام بناءً على قيم الكتالوج، بل تقييم المنتج من خلال استخدامه فعليًا في الكائنات والعمليات المستهدفة لشركتك. ولهذا السبب نوصي بإدخال EmplifAI من خلال اختبار الآلة الفعلي.
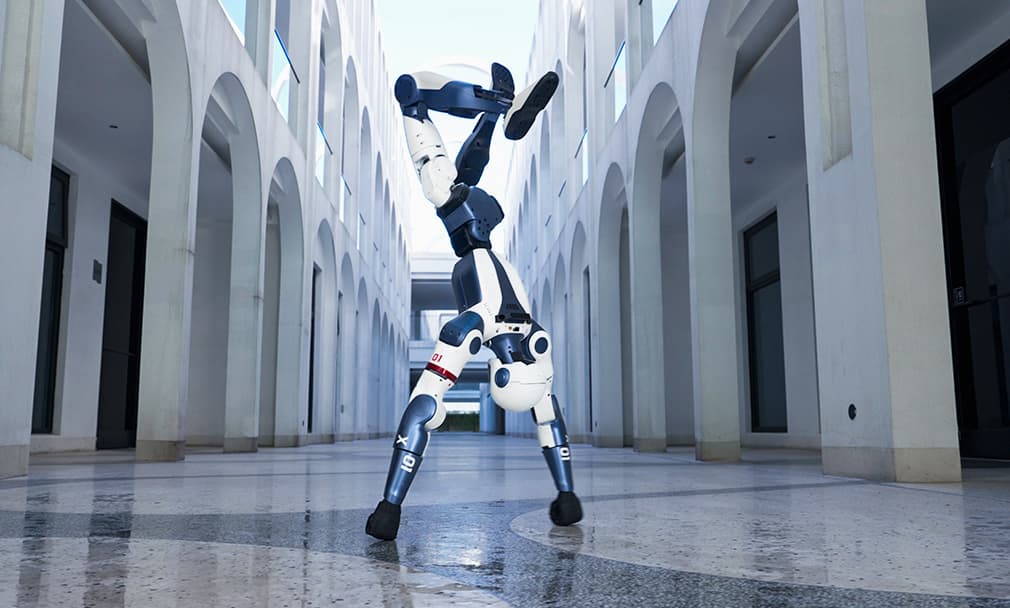
المهام الخاضعة للتحقق/الأتمتة
أولاً، نركز على عملية واحدة ونختبرها على جهاز فعلي، ونحدد نطاق ما ينجح، ثم نقوم بتوسيع العملية.
نقل قطع الغيار
نقل الأجزاء بين العمليات والمستودعات. باستخدام المناول المحمول، لا يمكنك التعامل مع النقل فحسب، بل يمكنك أيضًا التحميل والتفريغ في منطقة التخزين.
قطف
مهمة إزالة الأشياء من الصناديق أو الحاويات. بالنسبة للأشياء التي لا يكون شكلها واتجاهها ثابتين، فإن النهج الذي يستخدم الإدراك البصري والحركة للتعلم يكون فعالاً.
الإعداد على الرقصة
أعمال وضع وإزالة قطعة الشغل قبل وبعد معالجتها على الرقصة. تحقق مع الجهاز الفعلي مما إذا كان من الممكن استخدام الرقصة الموجودة كما هي.
التجميع
عمل تركيب الأجزاء مع بعضها . وبما أن الدقة في ضبط القوة وتحديد المواقع مطلوبة، فسنبدأ بالتحقق المستهدف.
تميل الآلة
التعلق والانفصال عن الأدوات الآلية. تحقق مما إذا كان من الممكن التعامل مع الأمر كسلسلة من الخطوات، بما في ذلك فتح/إغلاق الأبواب وعمليات الأزرار.
تأكيد المظهر
تحقق بصريًا من وجود خدوش ورقائق. سنبدأ على مراحل، بما في ذلك تركيب الكاميرا والتسجيل وأتمتة الحكم.
تشغيل الزر/الرافعة
العمل الذي يتضمن لمس لوحات تشغيل المعدات. وتتمثل ميزة استخدام الروبوت في أنه يمكن تشغيله آليًا دون تعديل المعدات.
عمل متكرر بسيط
عملية تكرار نفس الحركات. سيكون من الأسهل رؤية النتائج إذا بدأت بمهام مرهقة ويصعب الاحتفاظ بها.
حدد الروبوت وفقًا لعمليتك
سوف نقترح الروبوت على أساس العمل المستهدف وظروف الموقع، دون الاعتماد على شركة مصنعة محددة. متاح للشراء والتأجير.
AgiBot G2
شبه إنساني يجمع بين التلاعب بالأشياء وآليات الحركة بأذرعه المزدوجة. تم تصميم هذا التكوين للاستخدام في التطبيقات الصناعية.
Unitree G1
إنسان صغير يتمتع بسجل حافل في التحقق الفعلي من الآلة. أولاً، سننتقل إلى المرحلة التي يمكننا فيها تشغيله في الموقع وتقييمه.
Unitree H2 / H2 Plus
إنسان بالحجم الطبيعي. مناسبة للتحقق على افتراض نفس ارتفاع العمل كشخص.
Realman RMC-AIDAL
شبه بشرية. وهو يدعم المقدمة لأغراض البحث والتطوير والتطوير الثانوي.
Unitree Go2
روبوت رباعي الأرجل. مناسبة للقيام بدوريات وتفتيش المباني ذات الدرجات وفي الهواء الطلق.
OpenShell
تم تطوير مناور متحرك ثنائي الذراع داخليًا. وبما أنه يمكن تغيير التكوين، فيمكن استخدامه أيضًا كمنصة للتحقق.
كيفية المتابعة من التحقق الفعلي من الجهاز إلى الأتمتة
لن ندخله على الفور في الإنتاج. بعد التأكد من الجدوى من خلال إثبات المفهوم (PoC) بخطوة واحدة، سنقوم بتوسيع نطاق وعدد الوحدات.
- 01 اختيار العملية
- نقوم بفرز الشكل والوزن والاختلاف للكائن المستهدف ووقت المهارة والعبء البشري، ونقرر العملية الأولى التي سيتم التحقق منها.
- 02 الروبوت واختيار التكوين
- ضع في اعتبارك الحمولة المطلوبة والوصول ودرجة الحرية وطريقة الحركة واليد. يمكنك تجربة الروبوت عن طريق استئجاره قبل الشراء.
- 03 التحقق الفعلي من الآلة (PoC)
- نقوم بنقل الكائن إلى الموقع الفعلي أو في شركتنا. قياس نسبة النجاح وزمن المهارة وتحديد شروط النجاح.
- 04 تطوير/تعلم الحركة
- بالإضافة إلى التحكم باستخدام ROS 2 والروبوتSDK، يمكنك أيضًا اختيار تعلم الحركة من العمل البشري باستخدام التعلم بالتقليد أو VLA.
- 05 التشغيل مع التشغيل عن بعد
- قبل أن نجعله أوتوماتيكيًا بالكامل، نستخدم أيضًا جهاز التحكم عن بعد لتغيير الموقع. يتم تجميع بيانات التعلم أثناء التشغيل.
- 06 توسيع النطاق
- واستنادا إلى العملية القائمة، يتم توسيعها أفقيا إلى العمليات المجاورة والخطوط الأخرى. كما سيتم تحديد أرقام إضافية في هذه المرحلة.
التكنولوجيا الداعمة للأتمتة
التعلم بالتقليد/VLA
يتعلم الروبوت تحركاته من عروض العمل البشري. يعد هذا فعالاً بالنسبة للعمليات التي لا يمكن كتابة العملية فيها في البرنامج.
التشغيل عن بعد (التحكم عن بعد)
لقد قمنا بتنفيذ تقنية التواجد عن بعد لمشاركة الجسم والتي تنقل حركات جسم المشغل ونواياه إلى إنسان في الوقت الفعلي.
Sim2Real
سوف ننتقل من التعلم والتقييم باستخدام NVIDIA Isaac Sim/Isaac Lab إلى الجهاز الفعلي. يمكن متابعة عملية التحقق دون إيقاف الجهاز الفعلي.
التحكم في ROS 2/SDK
نحن ندعم التحكم والتطوير التعاوني باستخدام SDKs وROS 2 للروبوتات من مختلف الشركات. يتضمن التصميم أيضًا اتصالات بالمعدات الموجودة.
جمع بيانات التدريب
تصميم العمل المستهدف، الروبوت، كمية التجميع، ومعايير الجودة، والحصول على البيانات باستخدام الجهاز الفعلي. هذه العملية هي الأساس للأتمتة.
تطوير مناور متنقل ثنائي الذراع
نحن نتعامل مع كل شيء داخليًا، بدءًا من تصميم وتطوير الروبوت، الذي يحتوي على أذرع مزدوجة وآلية حركة، وحتى التكامل الفعلي للماكينة.
الإنجازات في مجال التصنيع
نحن نقدم Unitree G1 لعملاء التصنيع الرئيسيين من أجل استخدام الآلات الفعلية لتحديد ما إذا كان يمكن استخدام الروبوتات في مواقع التصنيع أم لا، ودعم التحقق الفني والتشغيل. عملية التحقق مستمرة لعدة أشهر.
بالإضافة إلى ذلك، وكجزء من تطوير حركات الإنسان لاستخدامها في الميدان، فإننا نعمل على التحكم وتوليد الحركة والتحقق الفعلي للآلة لإعادة إنتاج الحركات البشرية باستخدام الروبوتات.
نقبل أيضًا الاستشارات من المرحلة التي لا يوجد فيها مهندس داخل الشركة يمكنه التعامل مع الروبوت الذي تم تركيبه. سنرافقك بدءًا من تطوير التحكم/التشغيل وحتى التشغيل المؤسس.
الأسئلة المتداولة
هل يمكن حقًا استخدام الروبوتات البشرية في المصانع؟
ذلك يعتمد على العملية. على الرغم من أنه لا تزال هناك تحديات في القدرة على العمل لفترات طويلة بنفس السرعة والدقة التي يتمتع بها البشر، إلا أنه خيار واقعي للعمليات التي تنطوي على إنتاج صغير الحجم وعالي المزيج، حيث يصعب تجميع المعدات المتخصصة، وللمهام المتكررة البسيطة التي تضع عبئًا ثقيلًا على البشر. ننصحك باتخاذ قرارك بناءً على الاختبار الفعلي باستخدام منتجات شركتك، بدلاً من النظر إلى الكتالوجات.
ما هي العملية التي يجب أن أبدأ بها؟
إنها مناسبة للعمليات التي يوجد فيها تباين بسيط في الأشياء، وهناك الكثير من وقت اللباقة، وهناك عبء بشري كبير. أولاً، نقوم بإجراء إثبات المفهوم (PoC) على عملية واحدة، ونحدد الشروط التي تنطبق، ثم نقوم بتوسيع النطاق. يمكنك التشاور معنا حول اختيار العملية.
هل من الضروري تعديل المعدات أو الخطوط الموجودة؟
ميزة استخدام الروبوت ذات الشكل البشري والمزودة بذراعين هي أنه يمكنك استخدام البيئة التي تم إنشاؤها للبشر كما هي. سوف نستخدم الآلة الفعلية للتحقق مما إذا كان من الممكن استخدام الممرات وارتفاعات طاولة العمل والأدوات الموجودة ولوحات تشغيل المعدات. نقترح تكوينًا يقلل من التعديل.
كيف يمكنك ضمان السلامة؟
المسافة إلى العمال، وظروف التوقف، وما إذا كانت الأسوار أو أجهزة السلامة مطلوبة أم لا، تم تصميمها وفقًا للعملية المستهدفة وظروف الموقع. من مرحلة التحقق، ننتقل إلى تحديد شروط السلامة التي تفترض التشغيل الفعلي.
هل يمكنني التجربة قبل أن أشتري؟
يمكنك البدء باختبار الجهاز الفعلي عن طريق استئجاره. الخسارة الأكبر هي شراء الروبوت ثم اكتشاف عدم إمكانية استخدامه، لذا ننصح بتأجيره وتجربة العملية المستهدفة أولاً. يرجى ملاحظة أن الأسعار ستكون أعلى إذا قمت بالاستئجار قبل تاريخ بدء الإيجار مباشرة، ولكن يمكننا النظر في الخصومات إذا اتصلت بنا مسبقًا.
لا يوجد مهندسون في الشركة يمكنهم التعامل مع الروبوتات.
تصلنا العديد من الاستفسارات بخصوص هذه الحالة. سنرافقك بدءًا من تطوير التحكم والتشغيل وحتى إنشاء التشغيل، وإذا لزم الأمر، سندعم أيضًا التسليم إلى حالة يمكن التعامل معها داخليًا.
استشارة بشأن التحقق الفعلي من الماكينة في المصانع ومواقع التصنيع
يرجى إعلامنا بالعملية المستهدفة والكائنات التي تمت معالجتها والمشكلات الحالية. يمكنك استشارة معنا حتى لو لم تكن قد قررت بعد بشأن الروبوت أو لم تكن متأكدًا من العملية التي ستبدأ بها. سنقدم اقتراحًا بدءًا من إثبات المفهوم (PoC) المكون من خطوة واحدة.
استشر حول التحقق الفعلي من الماكينة في المصنع