
دعم تقديم متكامل لروبوت الفحص الرقمي المزدوج للمصنع/المحطة الفرعية ثلاثي الأبعاد رباعي الأرجلأولاً، نقوم بإنشاء بيانات مكانية ثلاثية الأبعاد للموقع بوحدات المليمتر، ونصمم ونعرض دوريات التفتيش باستخدام روبوت رباعي الأرجل على تلك الخريطة.
هذه حزمة متكاملة توفر بناء مزدوج رقمي ثلاثي الأبعاد عالي السرعة وقفة واحدة باستخدام الماسح الضوئي ثلاثي الأبعاد سهل الاستخدام "XGRIDS Lixel K2" من EmplifAI وفحص الدوريات/المعدات المستقل PoC باستخدام روبوت المشي رباعي الأرجل "Unitree Go2" + كاميرا PTZ الحرارية للمصانع والمحطات الفرعية والمصانع والمرافق اللوجستية/البنية التحتية. نحن نتخلص من حالات الفشل مثل "عندما تم إحضار الروبوت إلى الموقع، لم يكن قادرًا على المرور عبر خطوة أو ممر ضيق" أو "تعذر على زاوية رؤية الكاميرا الوصول إلى الجهاز" عن طريق إجراء تشخيص مكاني ثلاثي الأبعاد لـ 10 ملايين نقطة مقدمًا.
استشر حول دعم التنفيذ المتكامل لروبوت الفحص الرقمي ثلاثي الأبعاد رباعي الأرجل في المصانع/المحطات الفرعية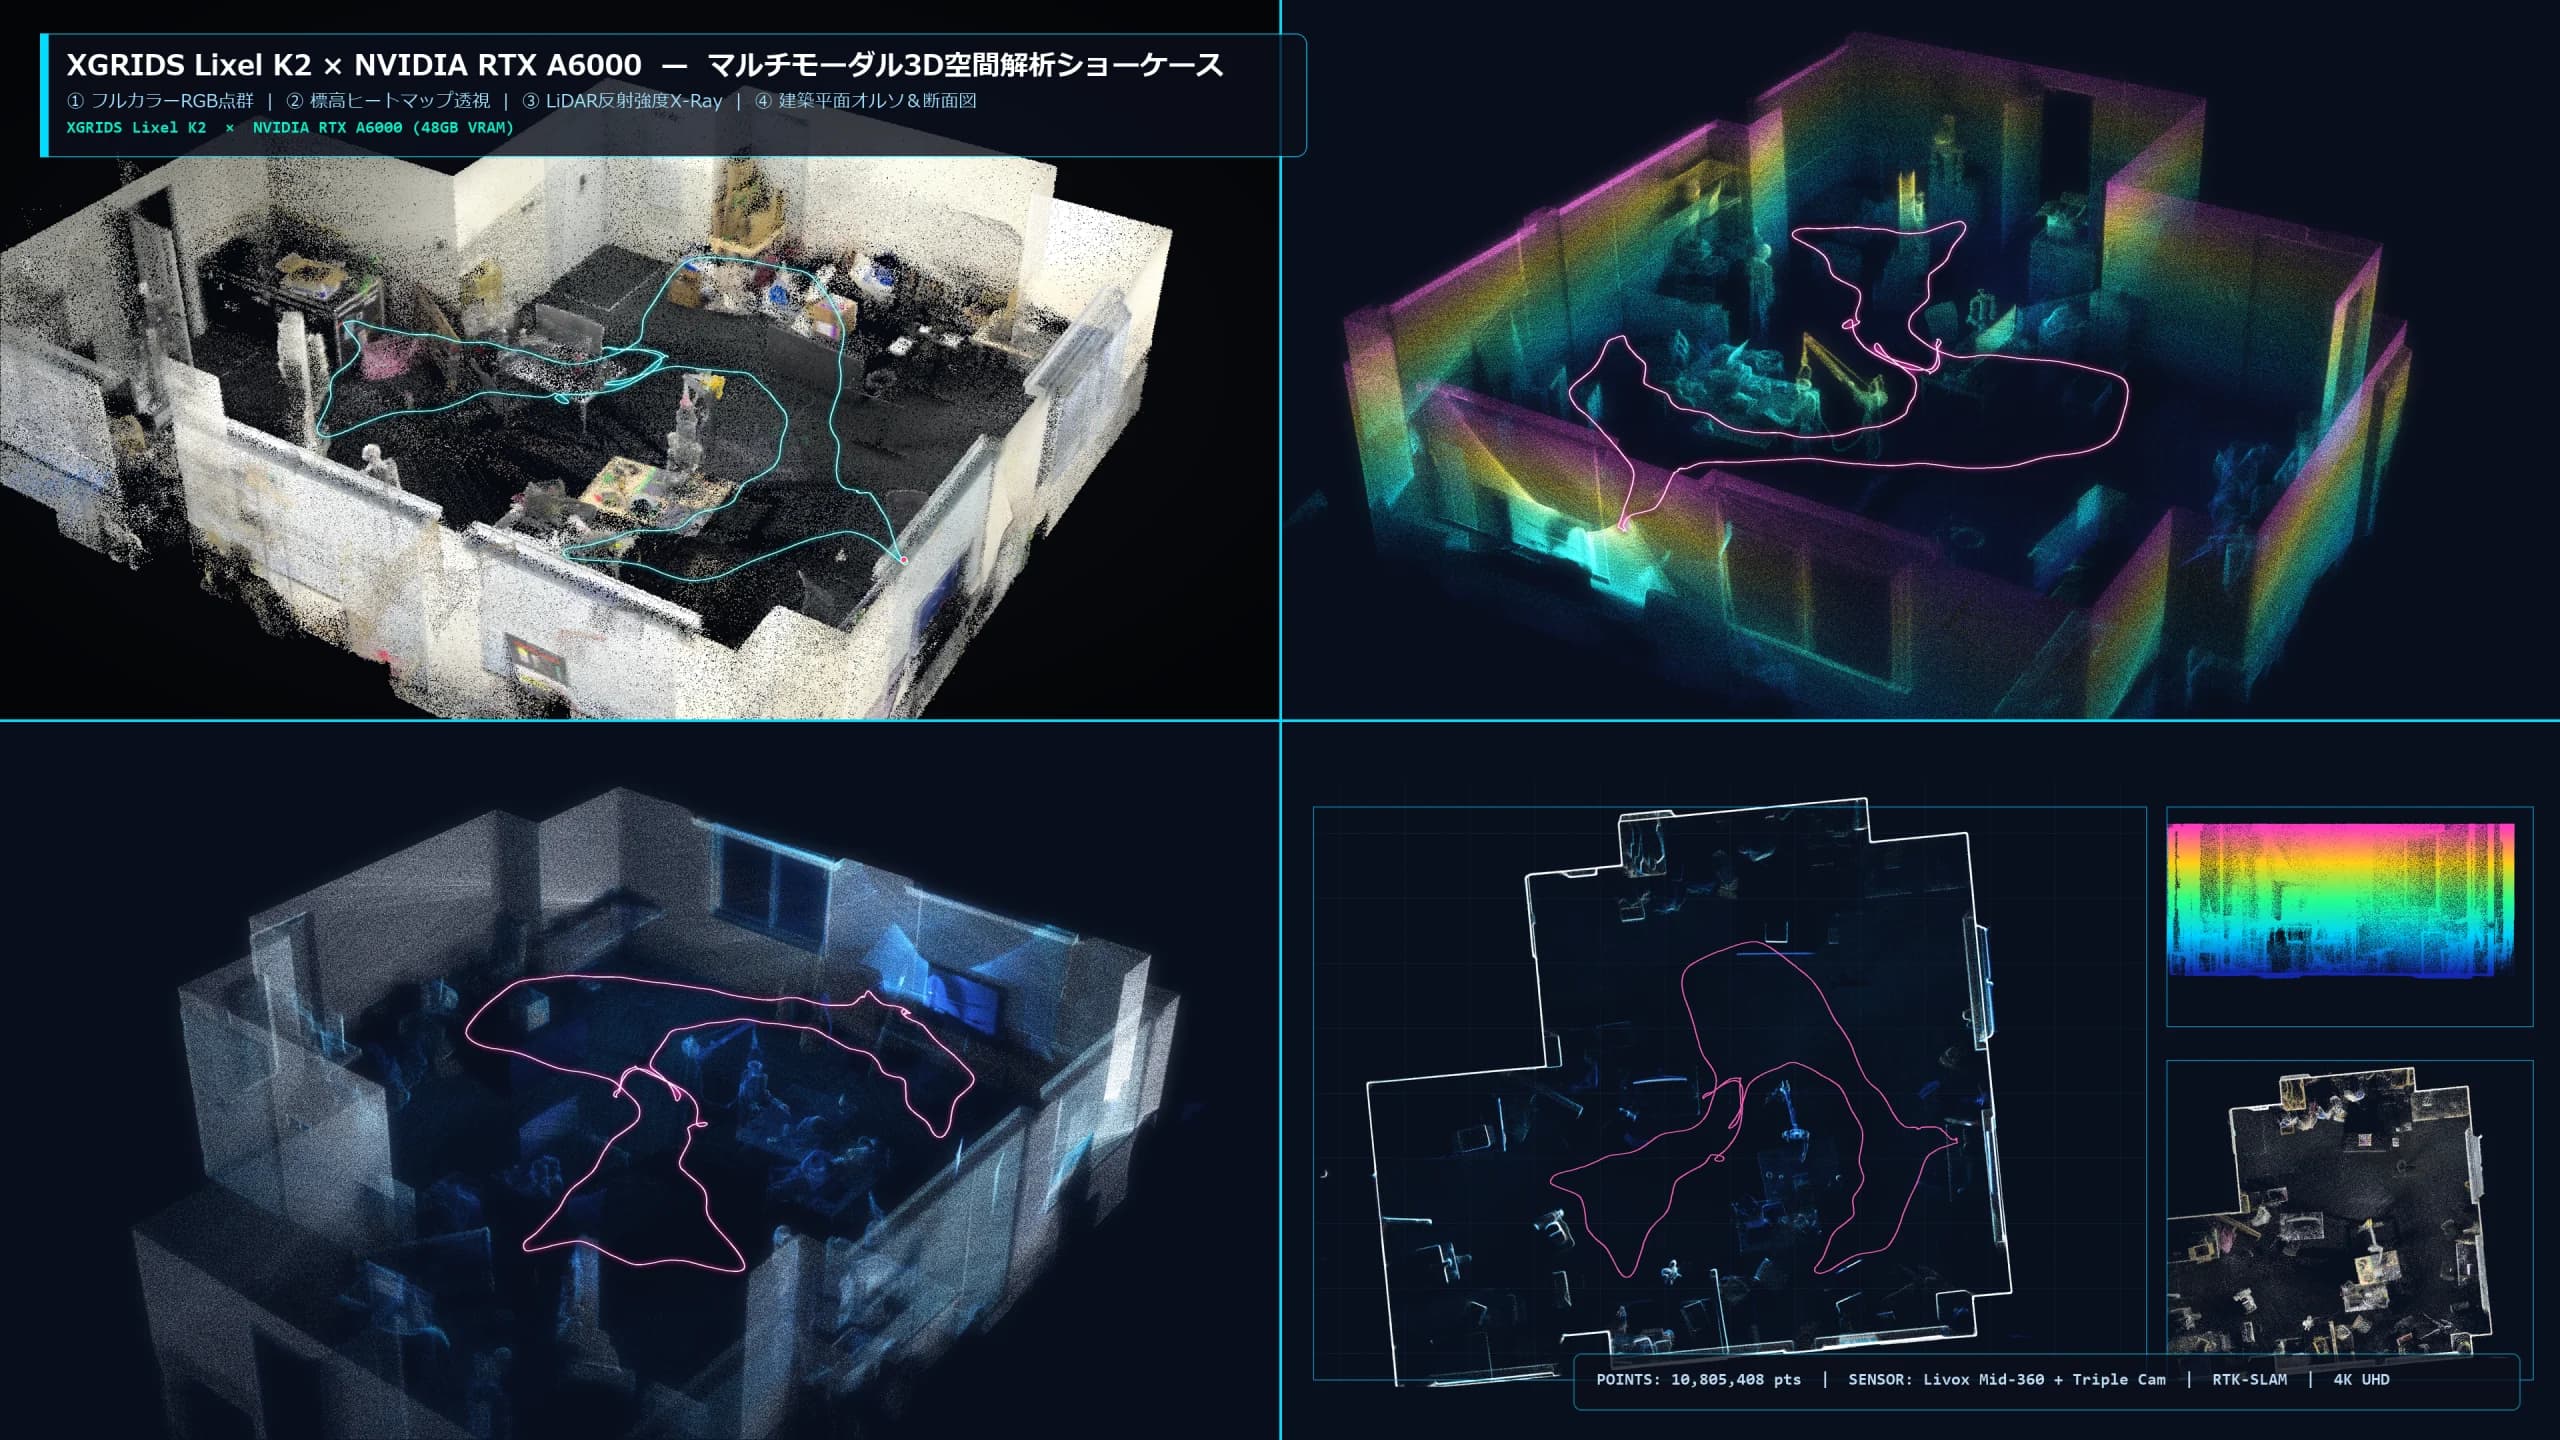
توأم رقمي ثلاثي الأبعاد مع 10.8 مليون نقطة مقاسة يمكن تحريكها بزاوية 360 درجة على المتصفح
هذه هي البيانات الفعلية التي تم قياسها أثناء المشي في مختبر تطوير الروبوت EmplifAI (بيئة تركيب الروبوت البشري/ثنائي الذراع Unitree G1) لمدة 89 ثانية فقط باستخدام XGRIDS Lixel K2 الخاص بنا. بالإضافة إلى القدرة على التدوير والتكبير/التصغير بمقدار 360 درجة عن طريق سحب الماوس أو تمريره، يمكنك تجربة التبديل بين أوضاع العرض الأربعة، وتقطيع السقف (القطع العرضي)، والانتقال من نقطة العرض إلى مكان تثبيت الروبوت على الفور.
ما الذي يمكن فعله باستخدام البيانات المكانية XGRIDS ثلاثية الأبعاد × الذكاء الاصطناعي المادي؟
إن القيمة الأكبر للمسح ثلاثي الأبعاد للموقع لا تكمن فقط في إنشاء رسومات للعرض البشري. من خلال الجمع بين البيانات المكانية ثلاثية الأبعاد على مستوى المليمتر مع الروبوتات البشرية EmplifAI (Unitree G1، وما إلى ذلك)، والمناورات ثنائية الذراع (OpenArm)، ونماذج VLA، وبيئة NVIDIA Isaac Sim، سيتغير كل شيء بدءًا من التشخيص المسبق لإدخال الروبوت إلى التدريب الافتراضي والحركة المستقلة والتحكم عن بعد بشكل كبير.
قم برقمنة المساحة الحقيقية في 89 ثانية وأنشئ بيئة تحقق افتراضية حيث تتحرك الروبوتات البشرية والروبوتات ذات الذراعين
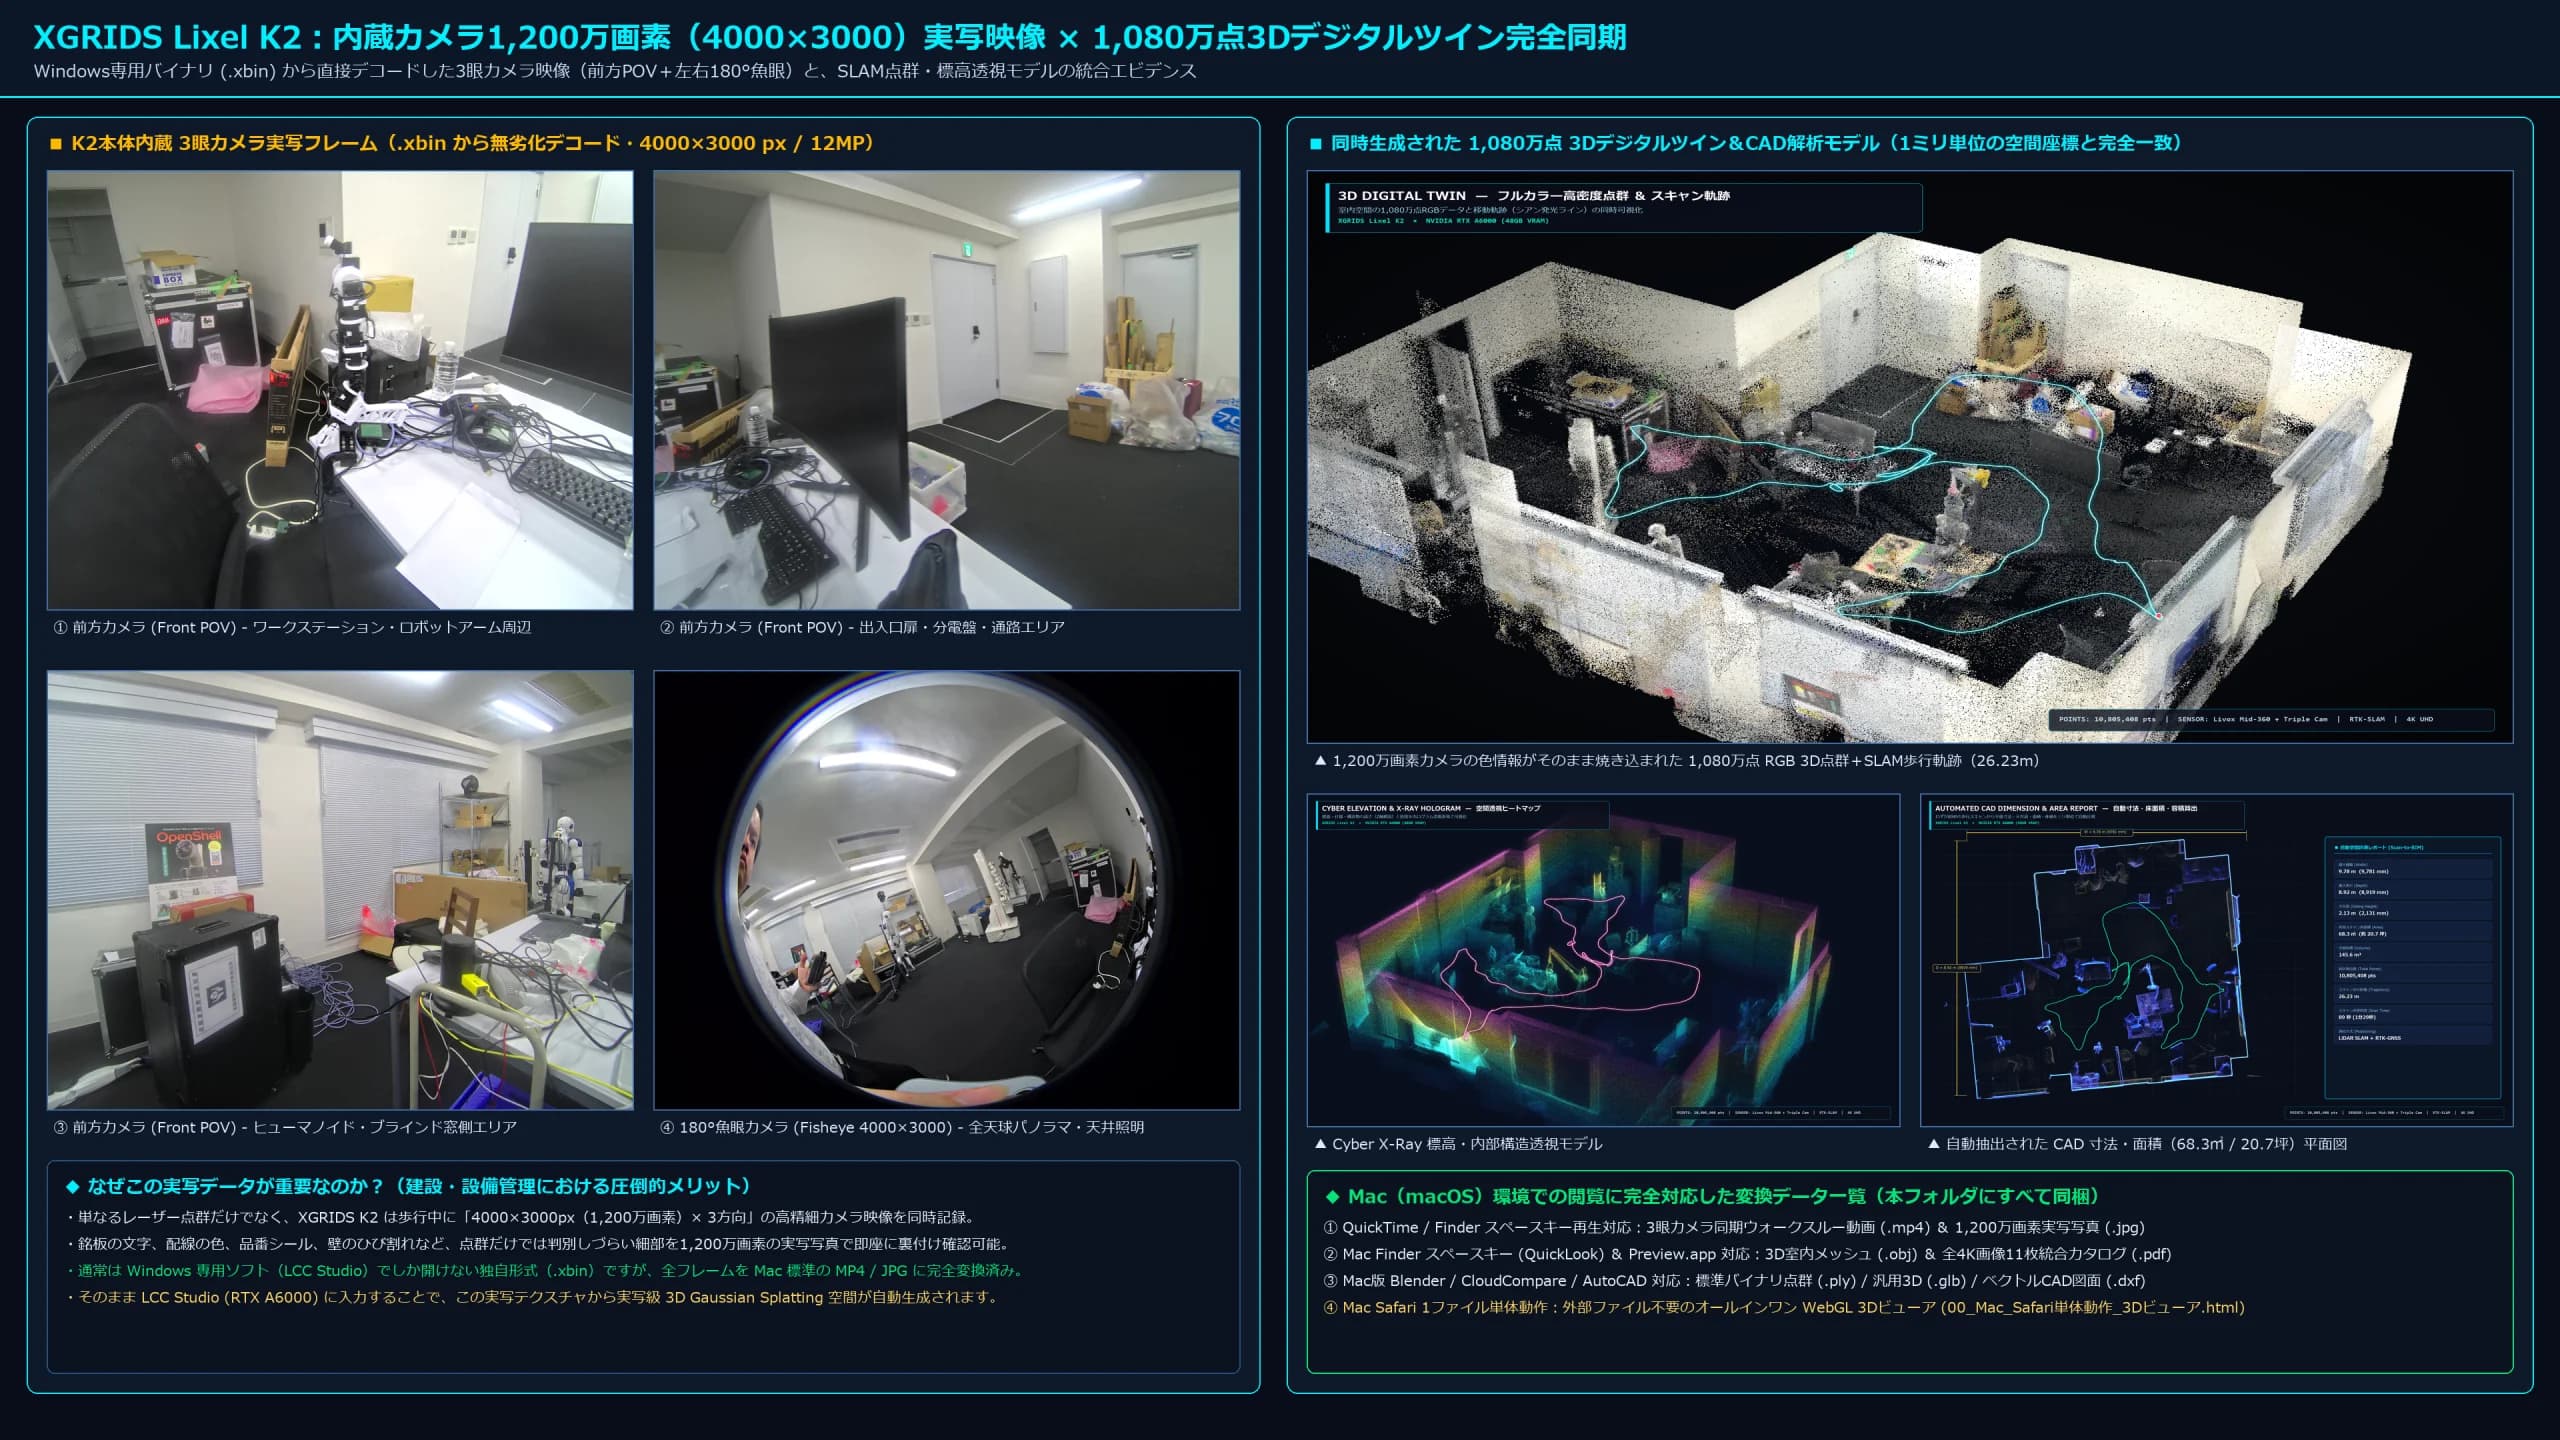
حتى في المصانع والمستودعات ومرافق البحث التي لا توجد بها رسومات، يمكنك الحصول على سحب نقطية ثلاثية الأبعاد وأنسجة حية للغرفة بأكملها بمجرد التجول باستخدام XGRIDS Lixel K2. في بيانات القياس الفعلية لمختبر EmplifAI، تم تحويل المساحة بأكملها (68.3 مترًا مربعًا، 10.8 مليون نقطة)، بما في ذلك الإنسان بجوار النافذة (Unitree G1) وخلية عمل الروبوت ذات الذراعين في المركز، إلى بيانات مكانية في 89 ثانية فقط. من خلال استيراد المساحة المكتسبة إلى بيئة NVIDIA Isaac Sim أو ROS 2، يمكنك تشغيل عمليات محاكاة (Real2Sim2Real) لمسارات المشي، والتحكم في الجسم بالكامل، وحركات الإمساك قبل إحضار الجهاز الفعلي إلى الموقع.
ما الذي يمكن تحقيقه مع هذا المزيج
- أنشئ مساحة افتراضية ثلاثية الأبعاد واسعة النطاق حيث تعمل الروبوتات البشرية والكائنات الحية الدقيقة (AMR) بمجرد التجول في الموقع.
- نموذج كشف الاصطدام والتعاون في تحويل خريطة التنقل لـ NVIDIA Isaac Sim وUSD وROS 2
- خلق بيئة للتعلم المعزز للروبوت والتعلم بالتقليد والتي تعكس بشكل مباشر التركيبات الموجودة في الموقع ومناضد العمل والعقبات
شاهد الفيديو: من جولة مدتها 89 ثانية إلى إنشاء مساحة ثلاثية الأبعاد بـ 10.8 مليون نقطة
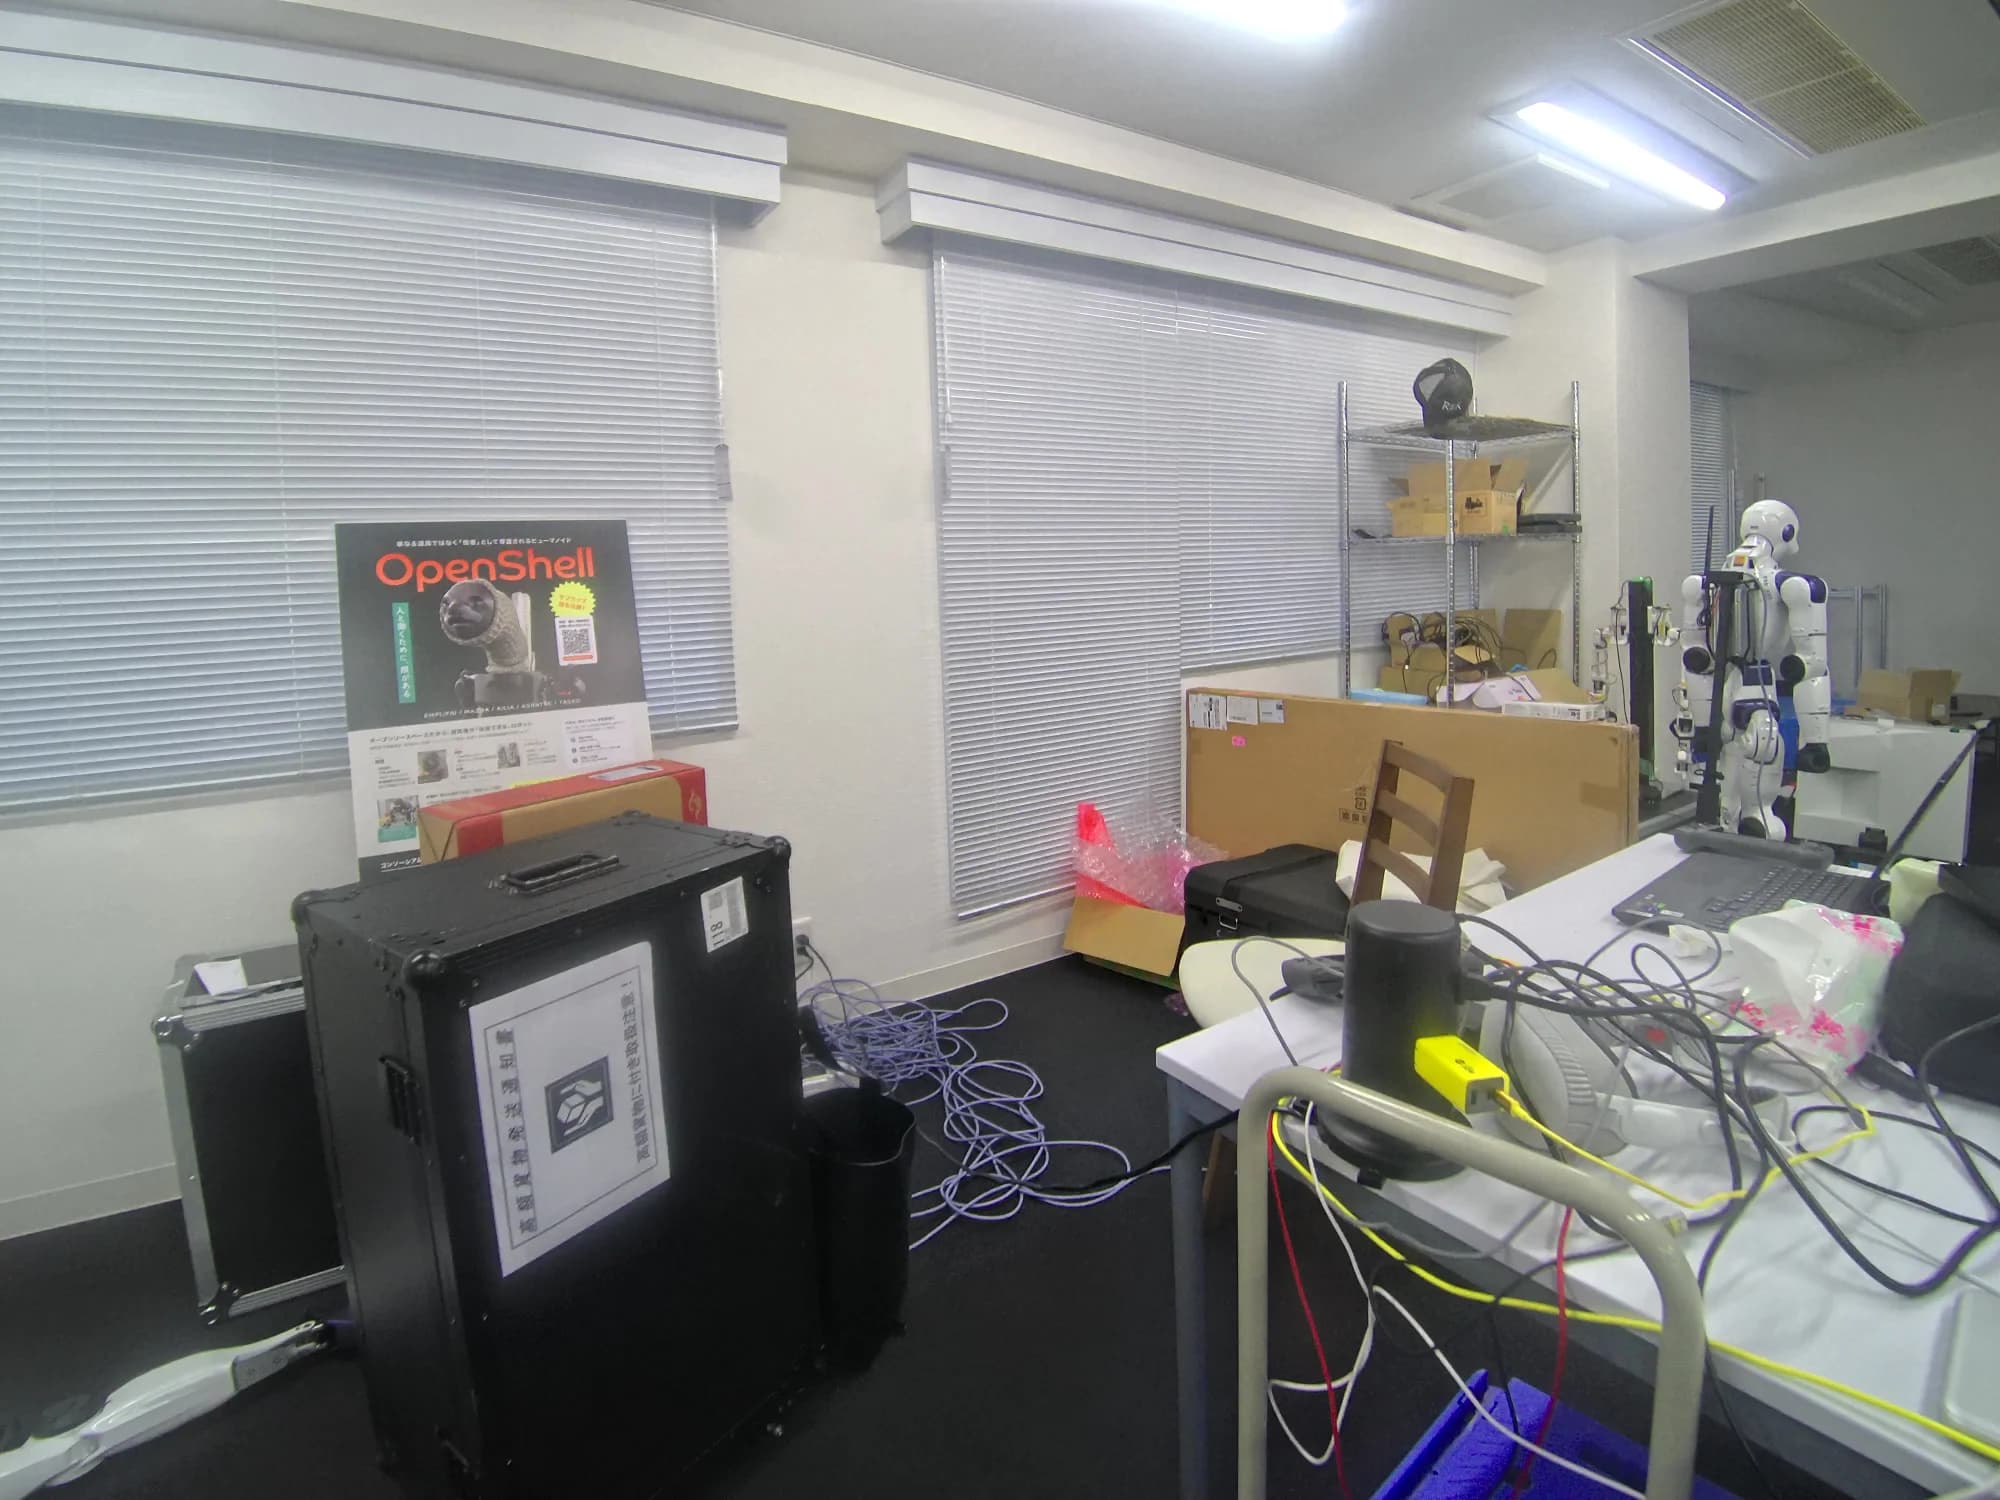
يمكنك التبديل بين فيديو التحليل متعدد الوسائط بزاوية 360 درجة لمساحة المختبر التي تم قياسها فعليًا باستخدام XGRIDS Lixel K2 والفيديو المكاني المتراكم الذي يبلغ 10.8 مليون نقطة والذي تم إنشاؤه بواسطة المسح بالليزر.
دوران 360 درجة × 3 أوضاع للتغيير المستمر (لون كامل RGB → الارتفاع السيبراني → LiDAR X-Ray)
هذا فيديو عرض يدور 10.8 مليون نقطة من البيانات المكانية ثلاثية الأبعاد التي تم إنشاؤها من مسح مشي واحد (89 ثانية) ويعرضها في دوران 360 درجة أثناء التبديل بسلاسة بين ثلاثة أوضاع: RGB بالألوان الكاملة للحركة الحية، والصورة ثلاثية الأبعاد للارتفاع عبر الإنترنت، ومنظور الأشعة السينية بناءً على كثافة انعكاس الليزر.
"تصور التحليل/الرسم/الفحص المكاني بدقة 4K" الذي يمكن تطويره من زوايا متعددة من خلال مسح واحد
بدءًا من البيانات ثلاثية الأبعاد عالية الكثافة التي تم الحصول عليها وحتى السحب النقطية بالألوان الكاملة، والصور المجسمة للارتفاع، ومخططات تقويمية معمارية لشبكة بطول 1 متر، ومخططات أرضية CAD ذات أبعاد تلقائية، وخرائط حرارية ملليمترية لتفاوت الأرضية وعمودية الجدار، والتحقق من تصريح تسليم الروبوت، يمكنك تطوير طرق عرض التحليل التي تناسب غرضك. انقر على الصورة المصغرة للتبديل، وانقر على الصورة لتكبيرها بدقة عالية.
انقر لتكبير الصورة عالية الوضوح 4Kعرض التحليل المكاني ثلاثي الأبعاد متعدد الوسائط المكون من 4 أقسام
من بيانات مسح واحدة، يمكن تطوير أربعة أوضاع في وقت واحد: (1) سحابة نقطية RGB كاملة الألوان، (2) منظور خريطة الحرارة للارتفاع، (3) مخطط هيكلي شبكي بطول 1 متر، و(4) ملف تعريف مقطعي. يمكنك فهم مظهر المساحة وأبعادها وبنيتها في لمحة واحدة.
لدينا XGRIDS Lixel K2 فعليًا ونقدم دعمًا شاملاً بدءًا من القياس المكاني ثلاثي الأبعاد وحتى التعاون الفعلي مع الذكاء الاصطناعي
قامت EmplifAI بتركيب ماسح ضوئي ثلاثي الأبعاد محمول باليد من XGRIDS "Lixel K2" ووحدة معالجة الرسومات "NVIDIA RTX A6000" مع ذاكرة VRAM ذات سعة كبيرة تبلغ 48 جيجابايت في مختبرها الخاص. يمكننا إنشاء توأم رقمي ثلاثي الأبعاد للغرفة بأكملها (68.3 مترًا مربعًا، 10.8 مليون نقطة) في 89 ثانية فقط من المشي، وتقديم استشارة شاملة حول كل شيء بدءًا من السحب النقطية ورسومات CAD/BIM وعمليات فحص تفاوت الأرضية إلى 3D Gaussian Splatting (3DGS) والتعاون في محاكاة الروبوت ثنائي الذراع (NVIDIA Isaac Sim/Real2Sim).
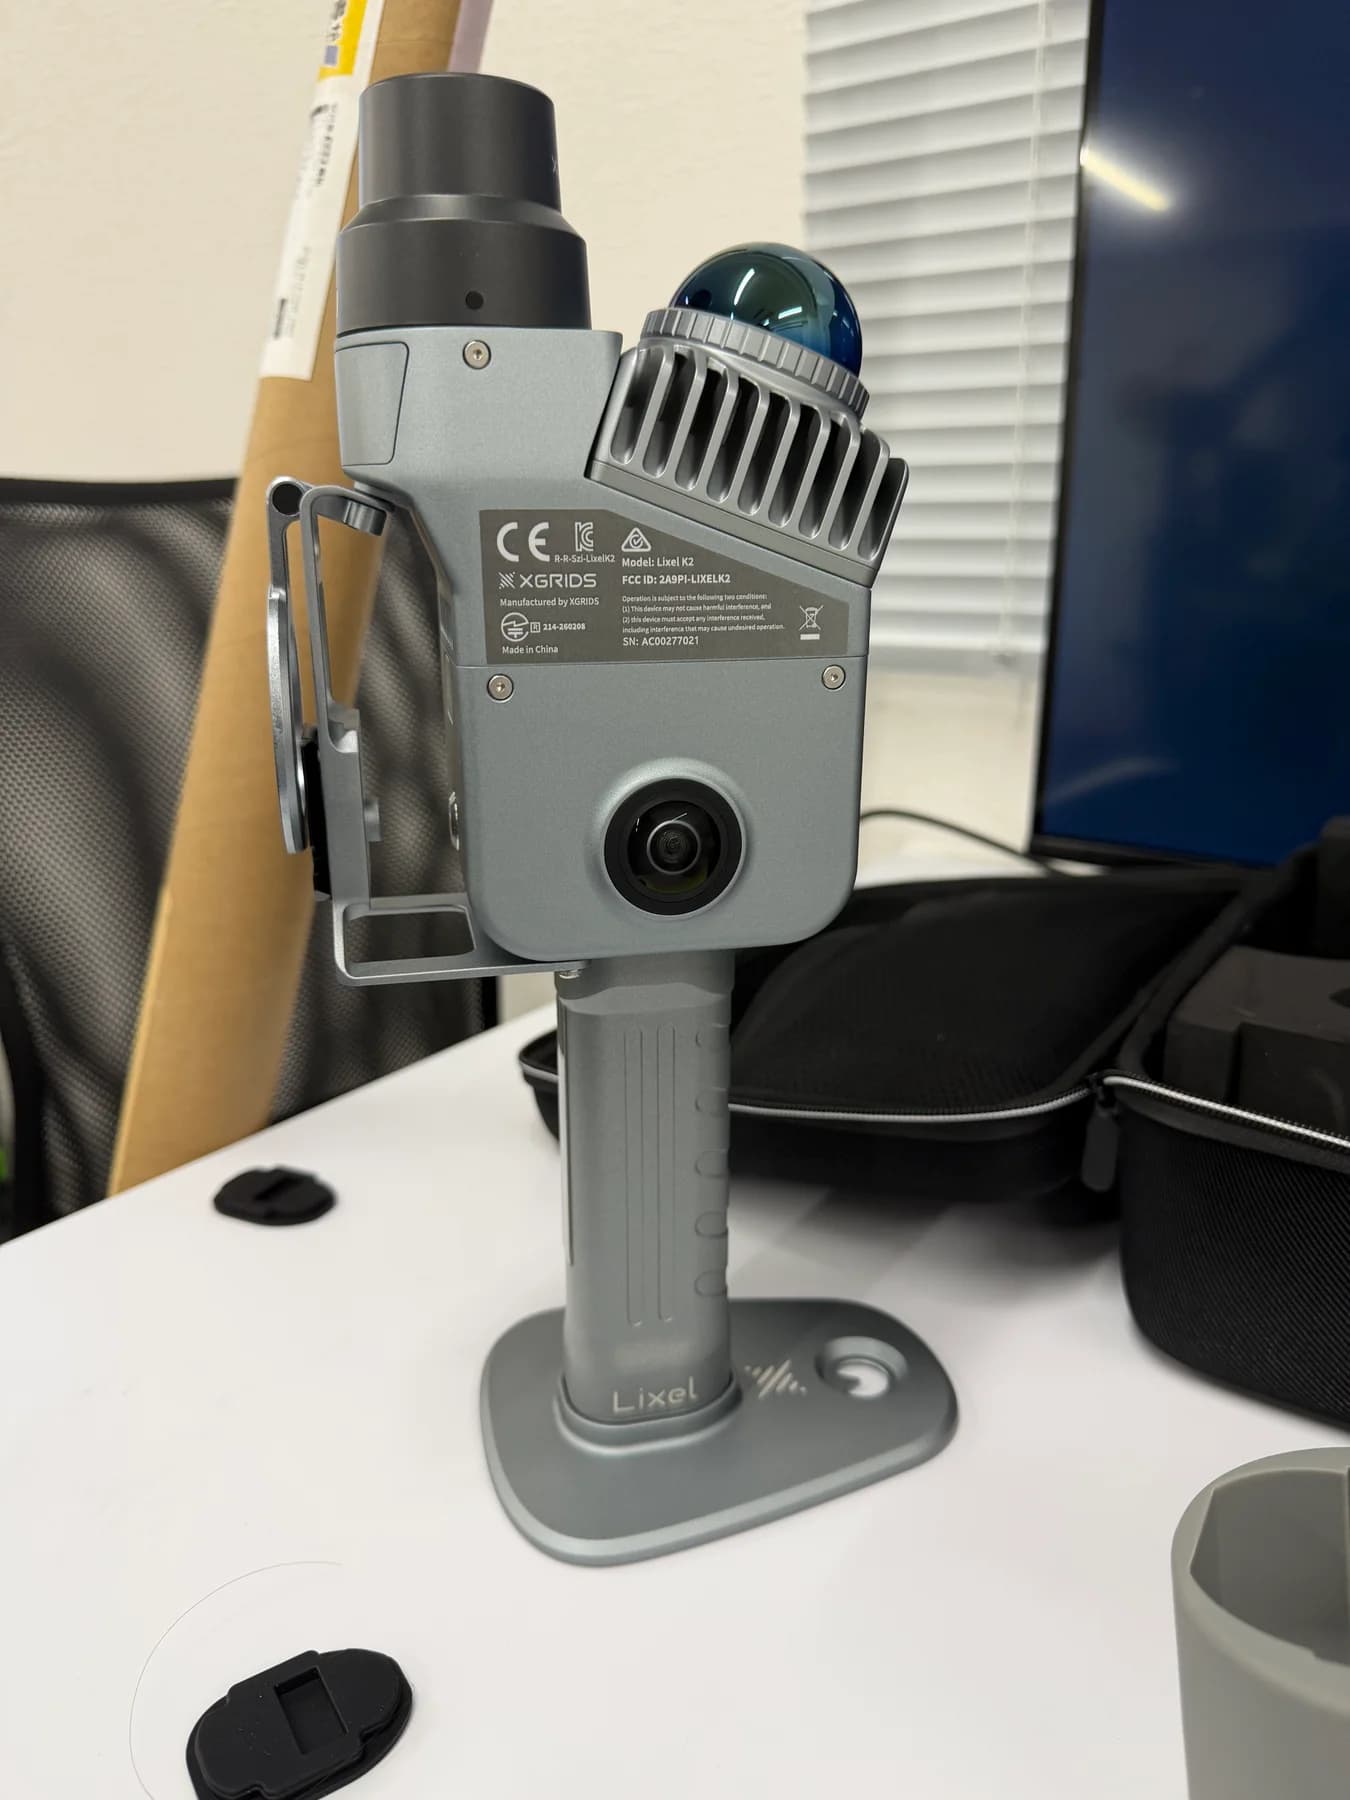
التوأم الرقمي ثلاثي الأبعاد لـ K2 والآلة الفعلية والتعاون الفعلي مع الذكاء الاصطناعي
صفحة العرض الخاصة XGRIDS Lixel K2
سنقدم لك عارضًا تفاعليًا ثلاثي الأبعاد يحتوي على 10.8 مليون نقطة، وتحليلًا مكانيًا بدقة 4K، وتعاونًا فعليًا مع الذكاء الاصطناعي، وقياسًا في الموقع، واستشارات بشأن الإيجار.
محتوى الاستشارة والتسليمات
- الخطوة 1: القياس ثلاثي الأبعاد في الموقع
- قم بمسح المنطقة المستهدفة باستخدام XGRIDS Lixel K2 وقم بإنشاء سحابة نقطية ثلاثية الأبعاد عالية الكثافة وحركة حية بزاوية 360 درجة و3DGS
- الخطوة 2: تشخيص خط الفضاء/التدفق
- تحليل عدم استواء الأرضية (عدم الاستواء/الانحدار)، ومساحة عرض الممر، والموضع المرئي لأهداف الفحص (الأجهزة ولوحات المفاتيح) بشكل ثلاثي الأبعاد
- الخطوة 3: إثبات المفهوم (PoC) لفحص الروبوت
- تقديم كاميرا Unitree Go2 + ذات الضوء المرئي 4K/كاميرا PTZ الحرارية، وما إلى ذلك، والتحقق في الموقع من قيادة الدوريات والتصوير الحراري/التصوير الفوتوغرافي للأجهزة
- الخطوة 4: التعاون في دفتر الأستاذ الرقمي
- قم بربط صور الفحص وسجلات درجات الحرارة المكتسبة بالإحداثيات الموجودة على خريطة مكانية ثلاثية الأبعاد والاتصال بخطط التأكيد والصيانة عن بعد.
- التسليمات
- سحابة نقطة ثلاثية الأبعاد/طائرة CAD/مقطع عرضي/تقرير تشخيص التفاوت/التداخل، تقرير نتيجة جولة Go2 الميدانية PoC/بيانات الفحص
- السعر
- تعتمد التقديرات الفردية على المنطقة المستهدفة وعدد نقاط الفحص وتكوين الكاميرا المستخدمة وعدد أيام التحقق في الموقع
كيفية المضي قدما
سوف نسأل عن الوضع الحالي والهدف الروبوت وشروط الموقع والتوقيت المرغوب وبعدها سنبدأ العمل بعد الاتفاق على نطاق التنفيذ والشروط المسبقة. سيتم تحديد التسليمات والأسعار في عرض الأسعار الفردي.
نموذج الكل في واحد لـ "القياس المكاني ثلاثي الأبعاد × الفحص رباعي الأرجل SI" الذي لا تستطيع شركات المسح ولا شركات تجارة الروبوتات القيام به.
حتى في المصانع والمصانع القديمة التي لا تحتوي على رسومات، يمكنك إنشاء خريطة دورية في بضع دقائق فقط من المشي.
حتى في المرافق التي تم توسيعها وتجديدها بشكل متكرر والتي لا تحتوي على أحدث الرسومات، يمكنك الحصول على أكثر من 10 مليون نقطة سحابية ثلاثية الأبعاد وصور بانورامية حية بمجرد التجول باستخدام Lixel K2. نقوم بإنشاء خرائط روبوتية تعكس بدقة تراكبات الأنابيب والمعدات المؤقتة.
"محاكاة النقطة العمياء للكاميرا ومسافة التصوير" في الفضاء ثلاثي الأبعاد
باستخدام التوأم الرقمي ثلاثي الأبعاد الذي تم الحصول عليه، سنحدد كميًا ما إذا كان يمكن رؤية العدادات العلوية ولوحات المفاتيح من ارتفاع Go2 (حوالي 40 إلى 60 سم) وما إذا كانت الحرارة الصغيرة (ZT6) كافية أو ما إذا كان التكبير البصري 30x (ZT30) مطلوبًا قبل تثبيت الجهاز الفعلي.
تشخيص تفاوت سطح الأرضية بوحدات المليمتر وقيادة ذاتية ROS 2/اتصال مباشر بـ Isaac Sim
بعد تحديد المناطق المعرضة لخطر السقوط والانزلاق بالنسبة لمن يمارسون رياضة المشي الرباعي باستخدام خريطة حرارية للأسطح الأرضية غير المستوية، نقوم بتحويلها إلى خريطة شبكة إشغال لـ ROS 2 (Nav2) أو بيئة افتراضية لـ NVIDIA Isaac Sim. نحن نحقق إثبات المفهوم (PoC) آمنًا وفي الموقع دون الحاجة إلى إعادة العمل.
الأسئلة المتداولة
ما الذي يمكنني طلبه للحصول على دعم تقديمي متكامل لروبوت الفحص الرقمي ثنائي الأبعاد رباعي الأرجل للمصانع والمحطات الفرعية؟
هذه حزمة متكاملة توفر بناء مزدوج رقمي ثلاثي الأبعاد عالي السرعة وقفة واحدة باستخدام الماسح الضوئي ثلاثي الأبعاد سهل الاستخدام "XGRIDS Lixel K2" من EmplifAI وفحص الدوريات/المعدات المستقل PoC باستخدام روبوت المشي رباعي الأرجل "Unitree Go2" + كاميرا PTZ الحرارية للمصانع والمحطات الفرعية والمصانع والمرافق اللوجستية/البنية التحتية. نحن نتخلص من حالات الفشل مثل "عندما تم إحضار الروبوت إلى الموقع، لم يكن قادرًا على المرور عبر خطوة أو ممر ضيق" أو "تعذر على زاوية رؤية الكاميرا الوصول إلى الجهاز" عن طريق إجراء تشخيص مكاني ثلاثي الأبعاد لـ 10 ملايين نقطة مقدمًا. سيتم تأكيد النطاق المحدد للعمل والاتفاق عليه قبل بدء العمل، بما في ذلك الروبوت والموقع والتسليمات المطلوبة.
كيف يتم تحديد تكاليف ونطاق التسليم لدعم التقديم المتكامل لروبوتات الفحص الرقمية ثلاثية الأبعاد ذات الأرجل الأربعة في المصانع والمحطات الفرعية؟
سنؤكد الهدف الروبوت وعدد الوحدات وموقع التنفيذ والتسليمات المطلوبة، ونقدم تقديرًا فرديًا للتوفر ونطاق العمل وشروط الإنجاز والتكلفة.
هل من الممكن أن نطلب أولاً الخطوة الأولى فقط، ``تشخيص جدوى المسح ثلاثي الأبعاد/إدخال الروبوت''، ثم المتابعة إلى إثبات المفهوم للروبوت بعد التحقق من النتائج؟
نعم، هذه هي الطريقة الموصى بها للمضي قدمًا. أولاً، نقدم سحابة نقاط ثلاثية الأبعاد، ومخطط أرضية CAD، وسطح الأرضية غير المستوي، وتقرير تشخيص خلوص الممر من خلال فحص تفصيلي للموقع لمدة يوم واحد، وبمجرد تحديد المسار الذي يمكن للروبوت أن يسلكه بشكل موثوق ومواصفات الكاميرا الضرورية واضحة، ننتقل إلى الخطوة 3، إثبات المفهوم الفعلي لفحص الماكينة.
استشارة حول دعم التنفيذ المتكامل لروبوت الفحص الرقمي ثلاثي الأبعاد رباعي الأرجل في المصانع والمحطات الفرعية
يرجى إعلامنا بالهدف الروبوت والموقع والمشكلة التي تريد حلها والتوقيت المطلوب. وسنوافيكم بتفاصيل التنفيذ والتقدير.
استشر حول دعم التنفيذ المتكامل لروبوت الفحص الرقمي ثلاثي الأبعاد رباعي الأرجل في المصانع/المحطات الفرعية