
3D Gaussian Splatting (3DGS) فحص المصنع عن بعد / بناء المراقبة الرقمية في الموقعبدءًا من عمليات فحص المشي في الموقع والتي تستغرق بضع دقائق فقط، إلى بيئة الفحص/الحضور عن بُعد حيث يمكنك المشي عبر مساحة ثلاثية الأبعاد تمامًا مثل الصورة في متصفحك.
قياس عالي السرعة في الموقع باستخدام الماسح الضوئي ثلاثي الأبعاد "XGRIDS Lixel K2" (360° LiDAR + 12 مليون بكسل × كاميرا بانورامية ثلاثية العدسات) والغاوسي ثلاثي الأبعاد باستخدام وحدة معالجة الرسومات "NVIDIA RTX A6000 (VRAM 48GB)" وهي خدمة تجمع بين معالجة Splatting (3DGS) لأرشفة المصانع والمصانع ومواقع البناء ومرافق البحث ومشاركتها عن بُعد بشكل واقعي مساحات ثلاثية الأبعاد. يتم إعادة إنتاج انعكاسات الضوء، والزجاج، وملصقات الأنابيب التفصيلية، وأنسجة الأرضية التي يصعب التعبير عنها باستخدام السحب النقطية التقليدية بجودة واقعية، كما يتم توفير بيانات قياس الأبعاد بوحدات المليمتر.
استشر حول فحص المصنع عن بعد بتقنية Gaussian Splatting (3DGS)/الإنشاء الرقمي في الموقع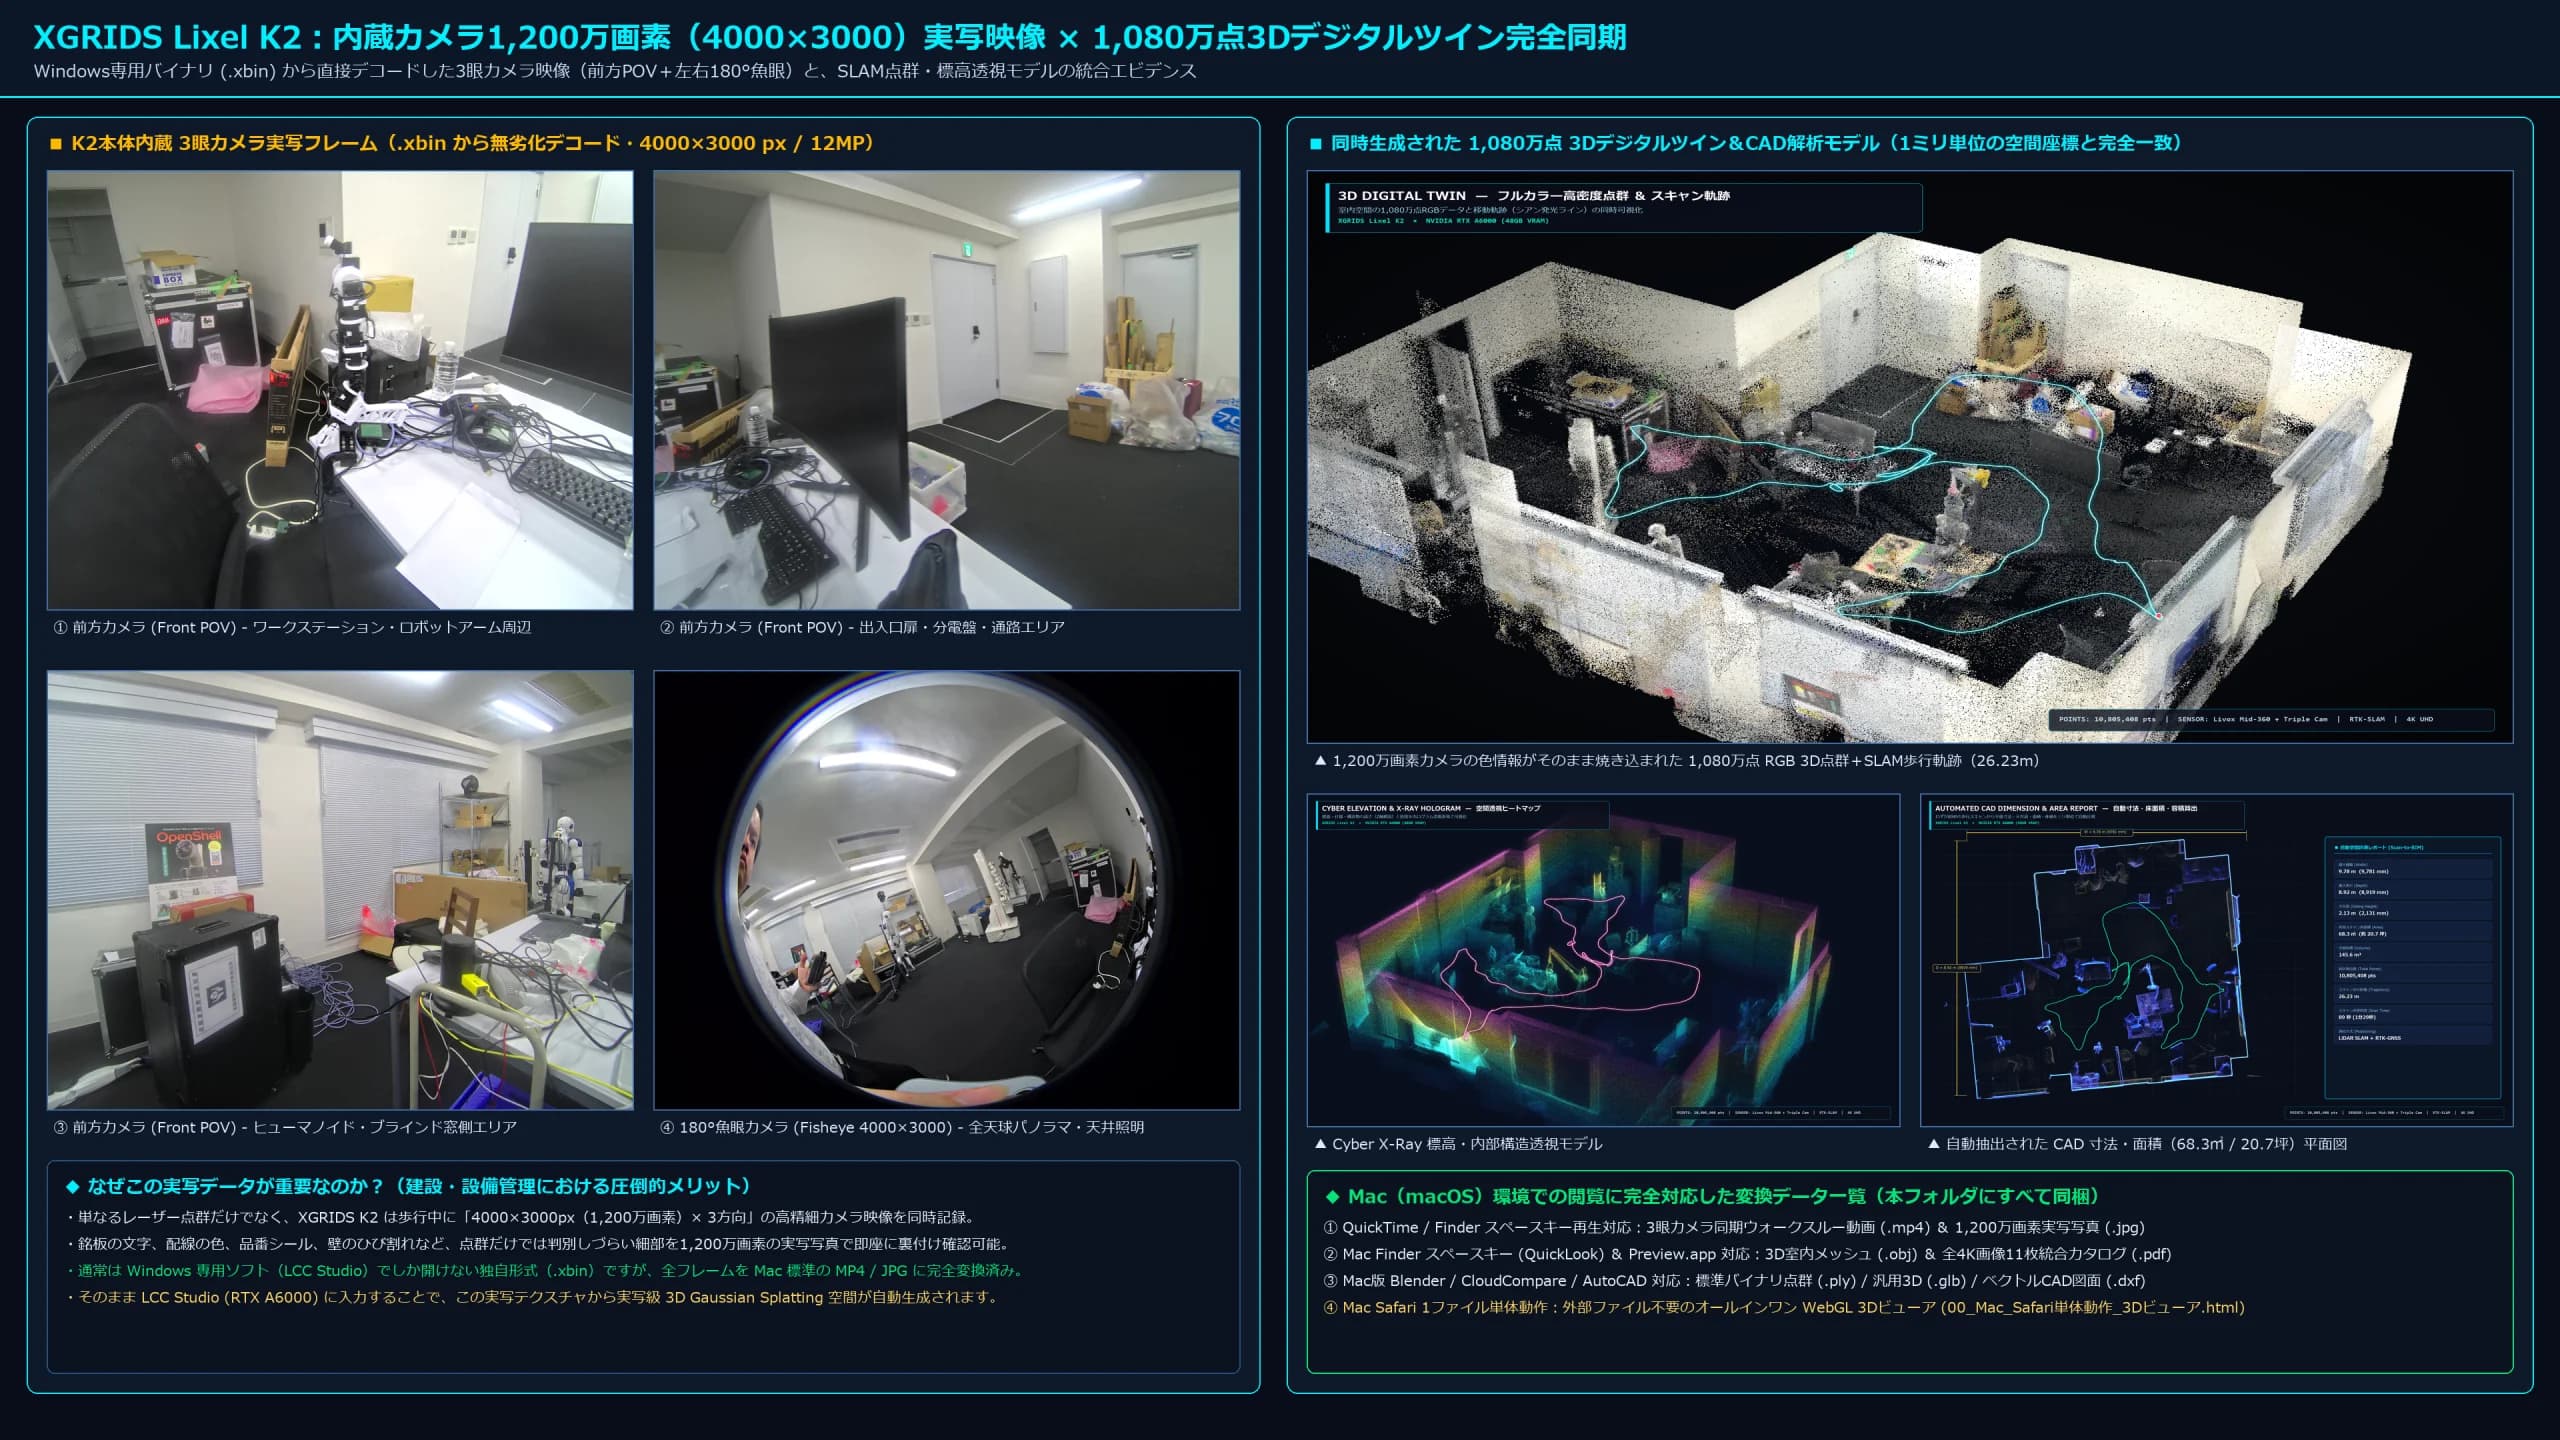
توأم رقمي ثلاثي الأبعاد مع 10.8 مليون نقطة مقاسة يمكن تحريكها بزاوية 360 درجة على المتصفح
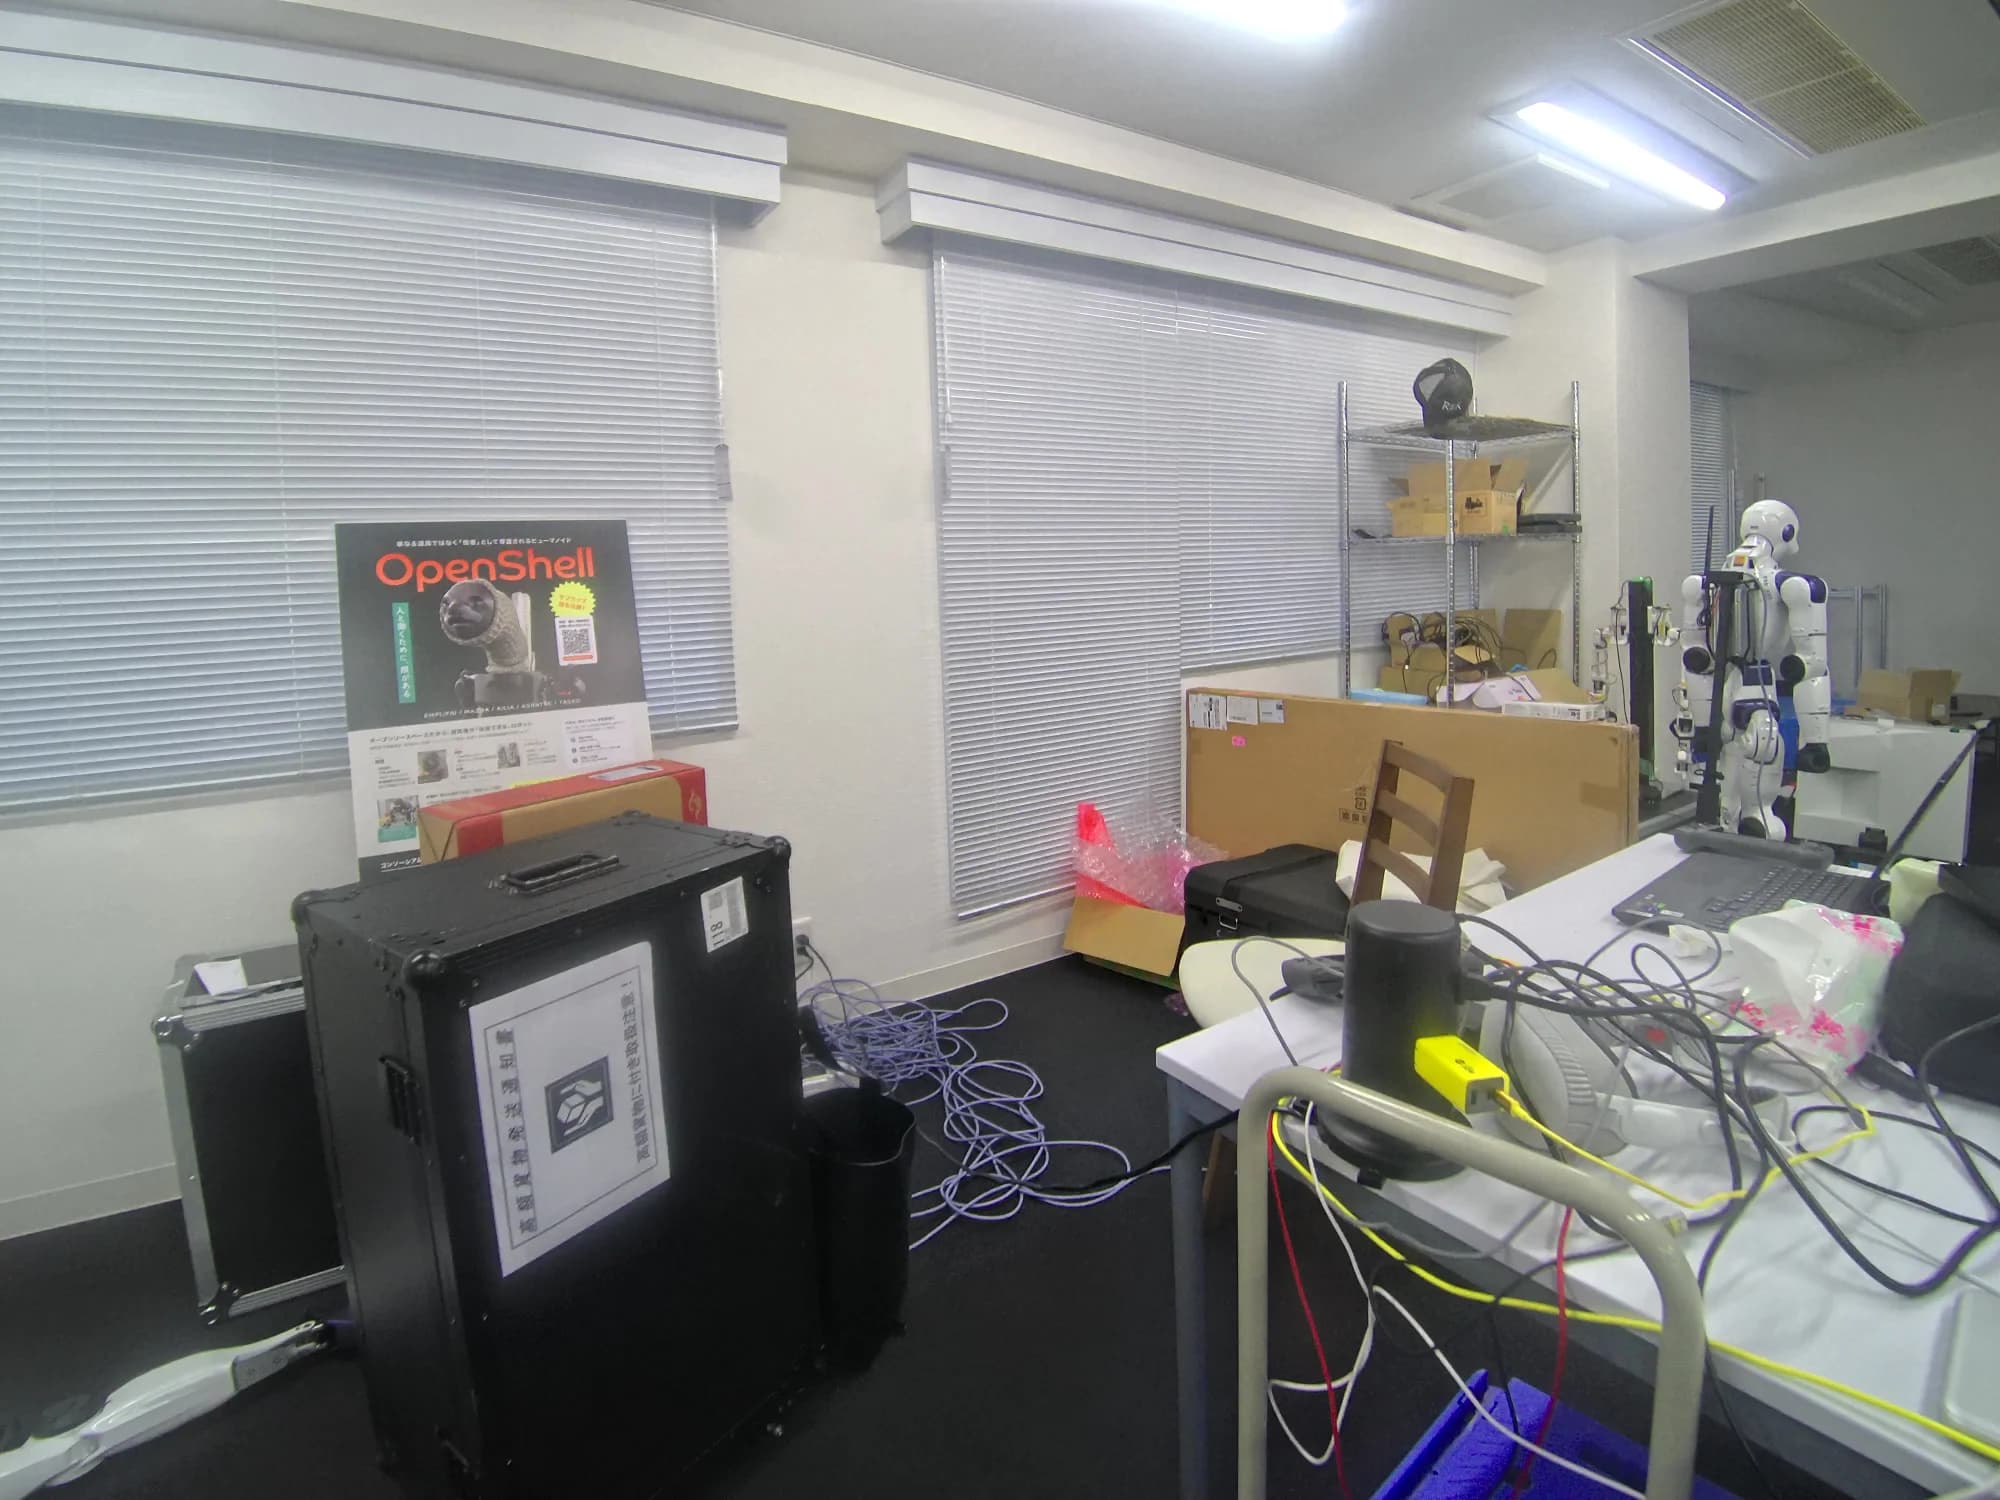
هذه هي البيانات الفعلية التي تم قياسها أثناء المشي في مختبر تطوير الروبوت EmplifAI (بيئة تركيب الروبوت البشري/ثنائي الذراع Unitree G1) لمدة 89 ثانية فقط باستخدام XGRIDS Lixel K2 الخاص بنا. بالإضافة إلى القدرة على التدوير والتكبير/التصغير بمقدار 360 درجة عن طريق سحب الماوس أو تمريره، يمكنك تجربة التبديل بين أوضاع العرض الأربعة، وتقطيع السقف (القطع العرضي)، والانتقال من نقطة العرض إلى مكان تثبيت الروبوت على الفور.
ما الذي يمكن فعله باستخدام البيانات المكانية XGRIDS ثلاثية الأبعاد × الذكاء الاصطناعي المادي؟
إن القيمة الأكبر للمسح ثلاثي الأبعاد للموقع لا تكمن فقط في إنشاء رسومات للعرض البشري. من خلال الجمع بين البيانات المكانية ثلاثية الأبعاد على مستوى المليمتر مع الروبوتات البشرية EmplifAI (Unitree G1، وما إلى ذلك)، والمناورات ثنائية الذراع (OpenArm)، ونماذج VLA، وبيئة NVIDIA Isaac Sim، سيتغير كل شيء بدءًا من التشخيص المسبق لإدخال الروبوت إلى التدريب الافتراضي والحركة المستقلة والتحكم عن بعد بشكل كبير.
قم برقمنة المساحة الحقيقية في 89 ثانية وأنشئ بيئة تحقق افتراضية حيث تتحرك الروبوتات البشرية والروبوتات ذات الذراعين
حتى في المصانع والمستودعات ومرافق البحث التي لا توجد بها رسومات، يمكنك الحصول على سحب نقطية ثلاثية الأبعاد وأنسجة حية للغرفة بأكملها بمجرد التجول باستخدام XGRIDS Lixel K2. في بيانات القياس الفعلية لمختبر EmplifAI، تم تحويل المساحة بأكملها (68.3 مترًا مربعًا، 10.8 مليون نقطة)، بما في ذلك الإنسان بجوار النافذة (Unitree G1) وخلية عمل الروبوت ذات الذراعين في المركز، إلى بيانات مكانية في 89 ثانية فقط. من خلال استيراد المساحة المكتسبة إلى بيئة NVIDIA Isaac Sim أو ROS 2، يمكنك تشغيل عمليات محاكاة (Real2Sim2Real) لمسارات المشي، والتحكم في الجسم بالكامل، وحركات الإمساك قبل إحضار الجهاز الفعلي إلى الموقع.
ما الذي يمكن تحقيقه مع هذا المزيج
- أنشئ مساحة افتراضية ثلاثية الأبعاد واسعة النطاق حيث تعمل الروبوتات البشرية والكائنات الحية الدقيقة (AMR) بمجرد التجول في الموقع.
- نموذج كشف الاصطدام والتعاون في تحويل خريطة التنقل لـ NVIDIA Isaac Sim وUSD وROS 2
- خلق بيئة للتعلم المعزز للروبوت والتعلم بالتقليد والتي تعكس بشكل مباشر التركيبات الموجودة في الموقع ومناضد العمل والعقبات
شاهد الفيديو: من جولة مدتها 89 ثانية إلى إنشاء مساحة ثلاثية الأبعاد بـ 10.8 مليون نقطة
يمكنك التبديل بين فيديو التحليل متعدد الوسائط بزاوية 360 درجة لمساحة المختبر التي تم قياسها فعليًا باستخدام XGRIDS Lixel K2 والفيديو المكاني المتراكم الذي يبلغ 10.8 مليون نقطة والذي تم إنشاؤه بواسطة المسح بالليزر.
دوران 360 درجة × 3 أوضاع للتغيير المستمر (لون كامل RGB → الارتفاع السيبراني → LiDAR X-Ray)
هذا فيديو عرض يدور 10.8 مليون نقطة من البيانات المكانية ثلاثية الأبعاد التي تم إنشاؤها من مسح مشي واحد (89 ثانية) ويعرضها في دوران 360 درجة أثناء التبديل بسلاسة بين ثلاثة أوضاع: RGB بالألوان الكاملة للحركة الحية، والصورة ثلاثية الأبعاد للارتفاع عبر الإنترنت، ومنظور الأشعة السينية بناءً على كثافة انعكاس الليزر.
"تصور التحليل/الرسم/الفحص المكاني بدقة 4K" الذي يمكن تطويره من زوايا متعددة من خلال مسح واحد
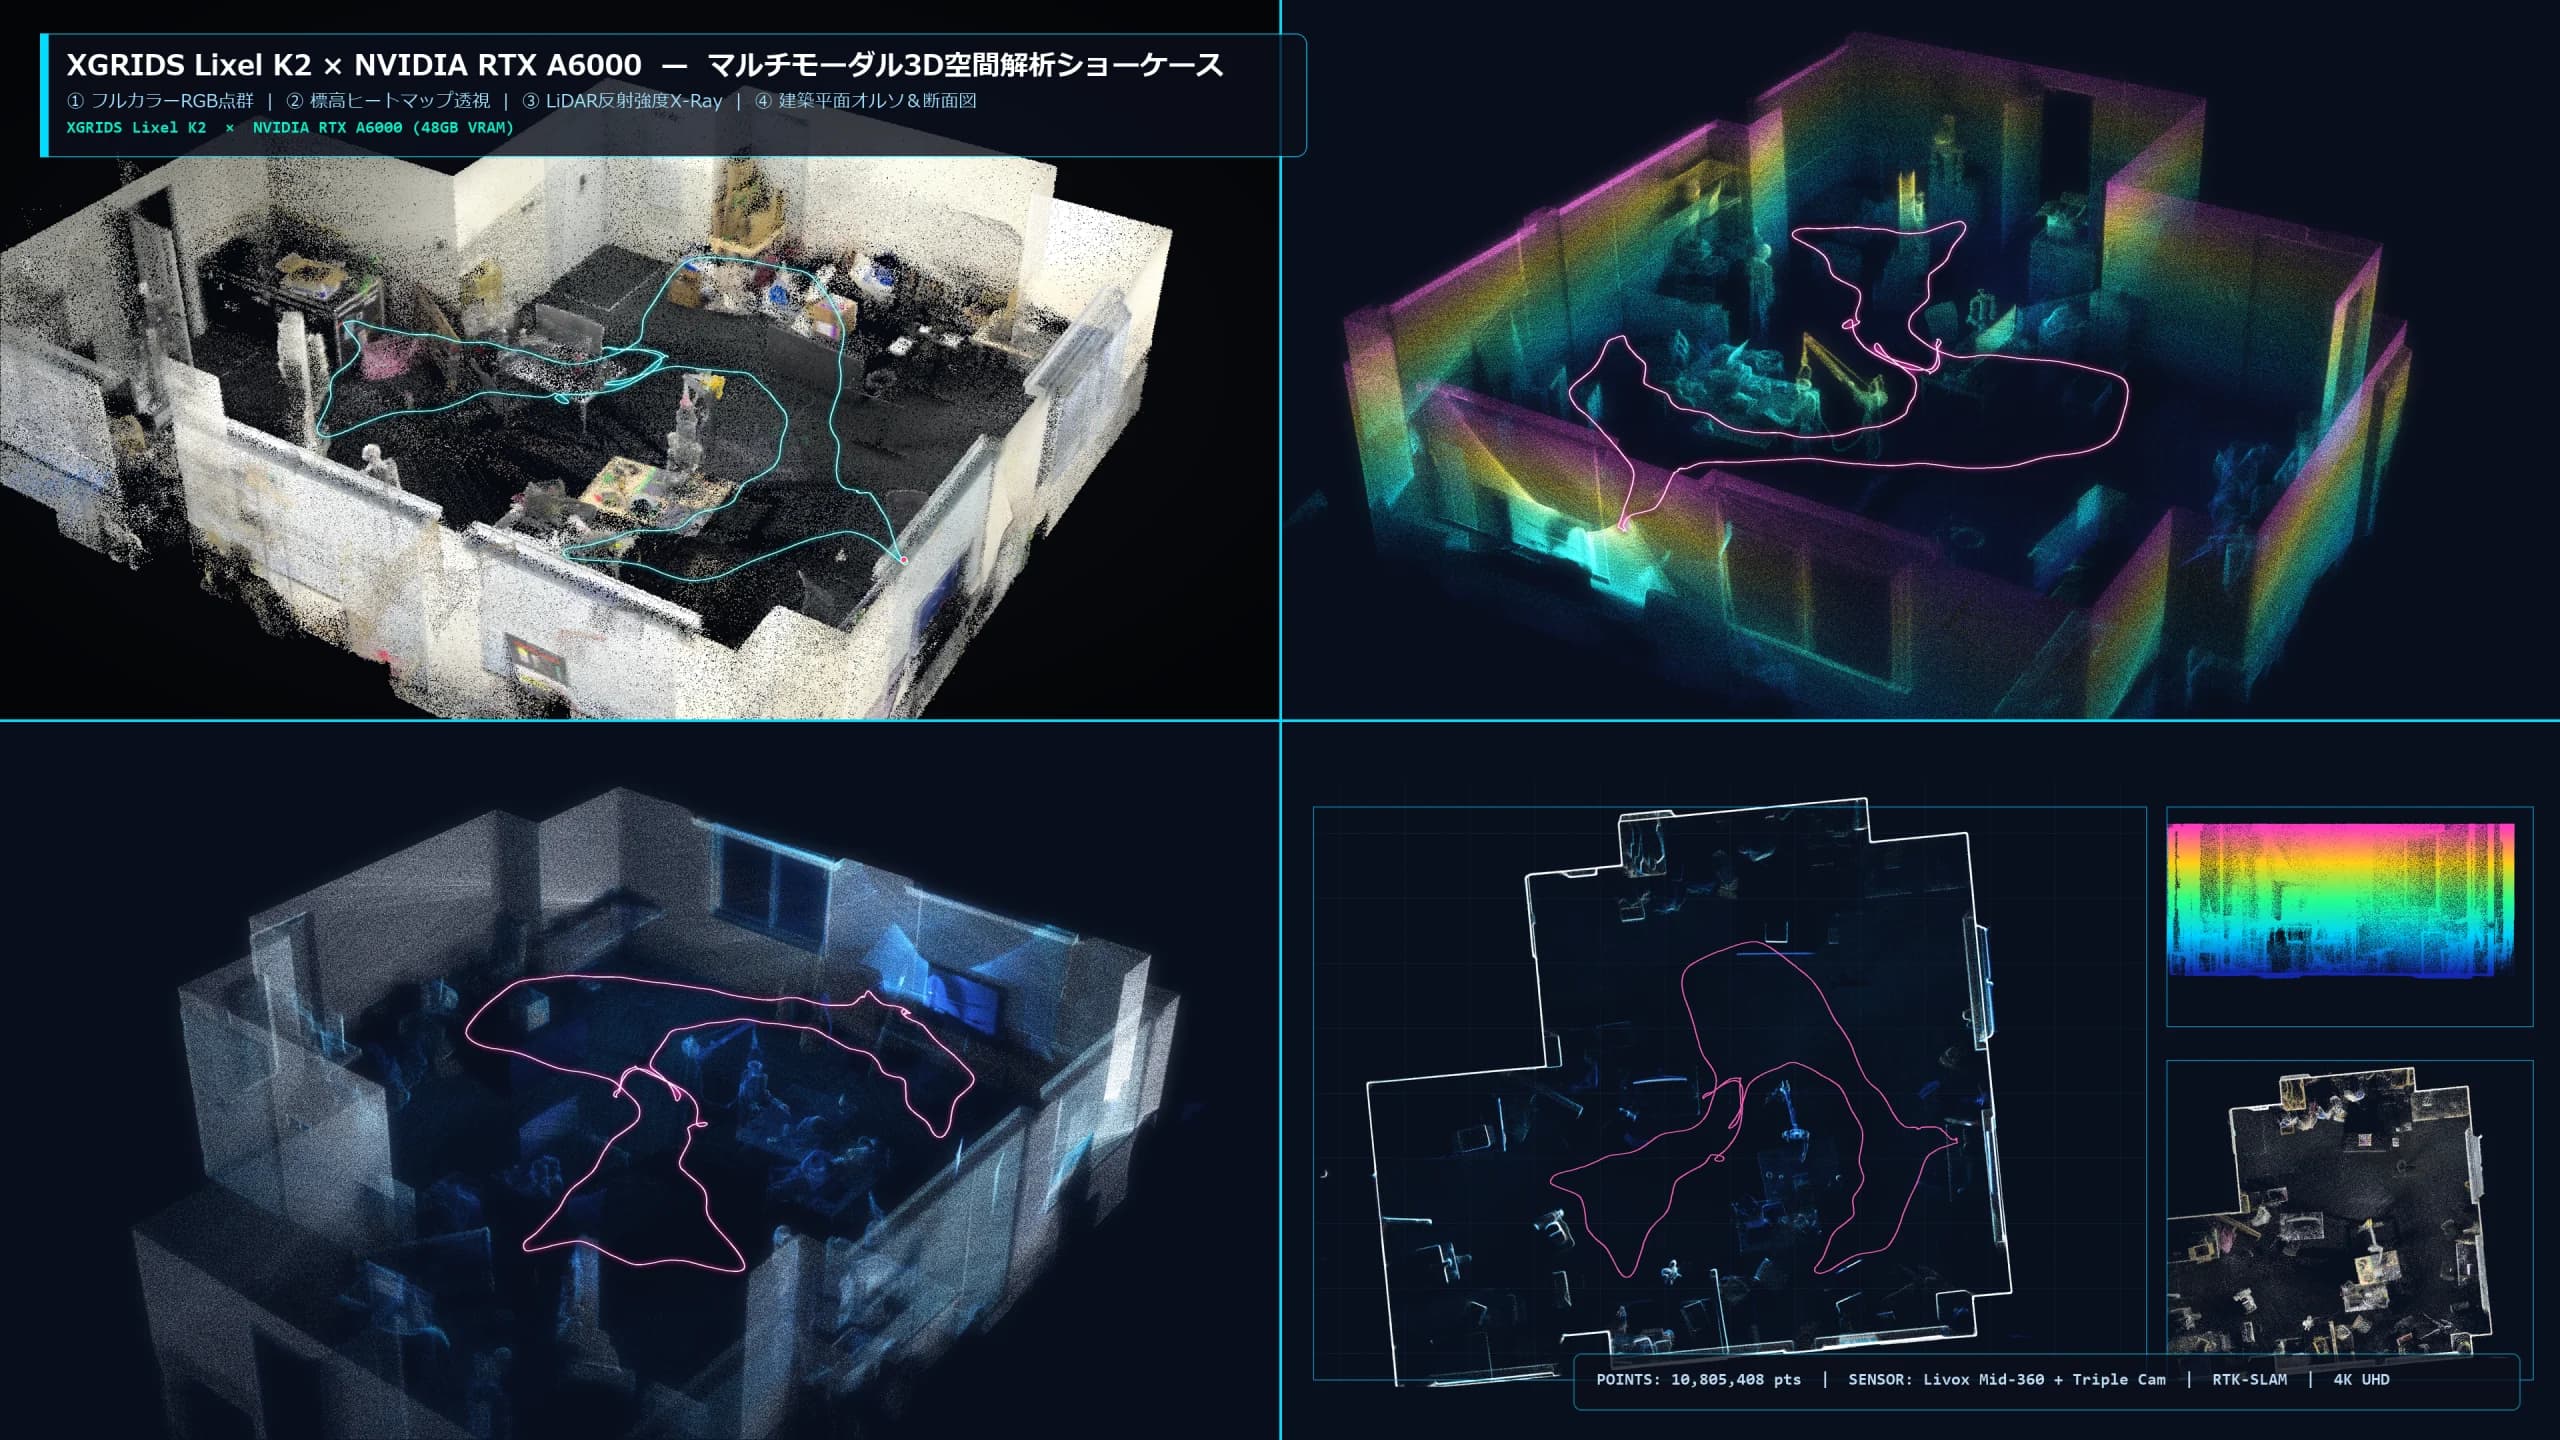
بدءًا من البيانات ثلاثية الأبعاد عالية الكثافة التي تم الحصول عليها وحتى السحب النقطية بالألوان الكاملة، والصور المجسمة للارتفاع، ومخططات تقويمية معمارية لشبكة بطول 1 متر، ومخططات أرضية CAD ذات أبعاد تلقائية، وخرائط حرارية ملليمترية لتفاوت الأرضية وعمودية الجدار، والتحقق من تصريح تسليم الروبوت، يمكنك تطوير طرق عرض التحليل التي تناسب غرضك. انقر على الصورة المصغرة للتبديل، وانقر على الصورة لتكبيرها بدقة عالية.
 انقر لتكبير الصورة عالية الوضوح 4K
عرض التحليل المكاني ثلاثي الأبعاد متعدد الوسائط المكون من 4 أقسام
من بيانات مسح واحدة، يمكن تطوير أربعة أوضاع في وقت واحد: (1) سحابة نقطية RGB كاملة الألوان، (2) منظور خريطة الحرارة للارتفاع، (3) مخطط هيكلي شبكي بطول 1 متر، و(4) ملف تعريف مقطعي. يمكنك فهم مظهر المساحة وأبعادها وبنيتها في لمحة واحدة.
لدينا XGRIDS Lixel K2 فعليًا ونقدم دعمًا شاملاً بدءًا من القياس المكاني ثلاثي الأبعاد وحتى التعاون الفعلي مع الذكاء الاصطناعي
قامت EmplifAI بتركيب ماسح ضوئي ثلاثي الأبعاد محمول باليد من XGRIDS "Lixel K2" ووحدة معالجة الرسومات "NVIDIA RTX A6000" مع ذاكرة VRAM ذات سعة كبيرة تبلغ 48 جيجابايت في مختبرها الخاص. يمكننا إنشاء توأم رقمي ثلاثي الأبعاد للغرفة بأكملها (68.3 مترًا مربعًا، 10.8 مليون نقطة) في 89 ثانية فقط من المشي، وتقديم استشارة شاملة حول كل شيء بدءًا من السحب النقطية ورسومات CAD/BIM وعمليات فحص تفاوت الأرضية إلى 3D Gaussian Splatting (3DGS) والتعاون في محاكاة الروبوت ثنائي الذراع (NVIDIA Isaac Sim/Real2Sim).
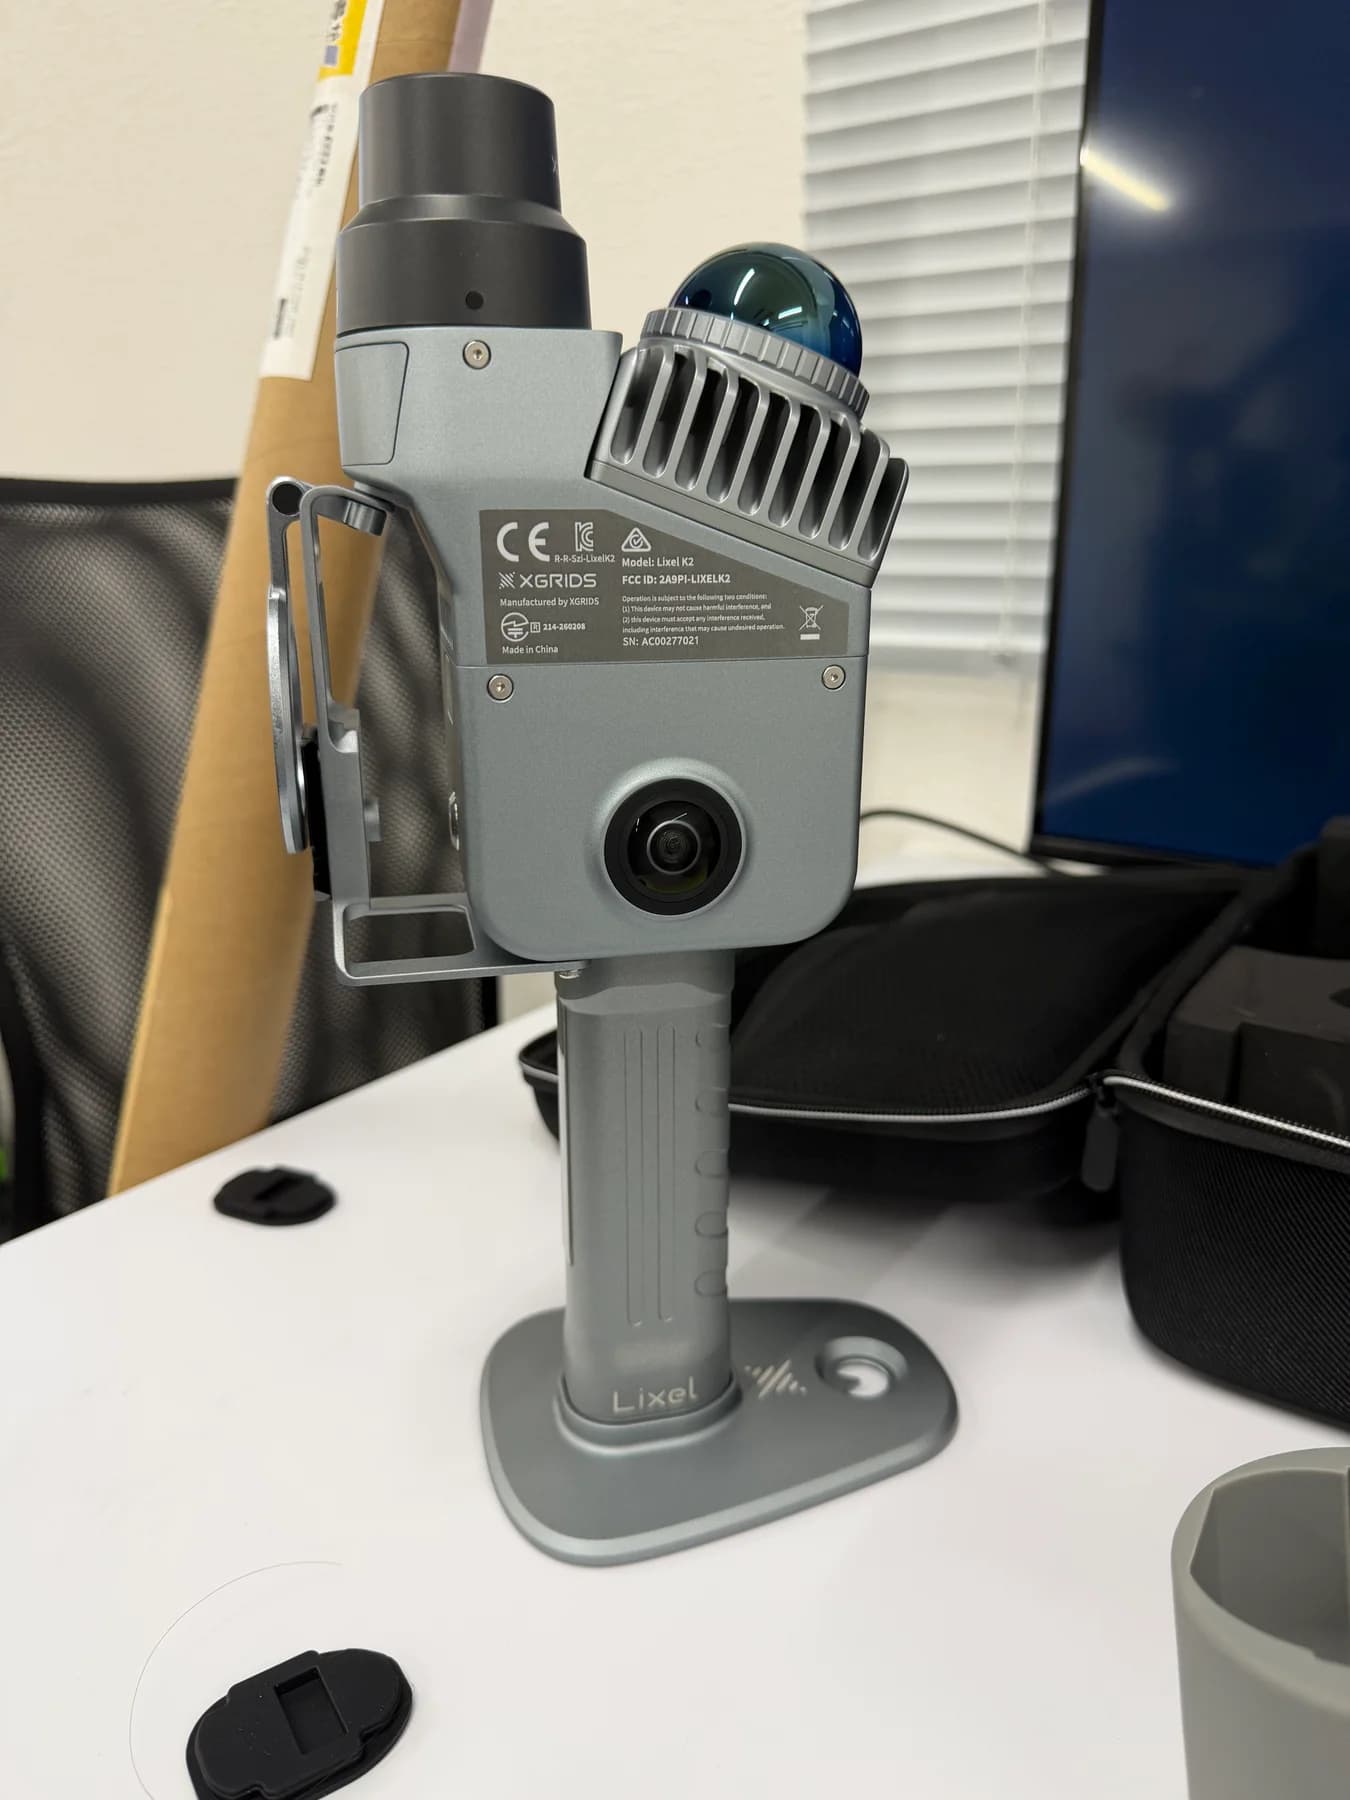
التوأم الرقمي ثلاثي الأبعاد لـ K2 والآلة الفعلية والتعاون الفعلي مع الذكاء الاصطناعي
صفحة العرض الخاصة XGRIDS Lixel K2
سنقدم لك عارضًا تفاعليًا ثلاثي الأبعاد يحتوي على 10.8 مليون نقطة، وتحليلًا مكانيًا بدقة 4K، وتعاونًا فعليًا مع الذكاء الاصطناعي، وقياسًا في الموقع، واستشارات بشأن الإيجار.
محتوى الاستشارة والتسليمات
- القياس في الموقع
- المسح التفصيلي باستخدام XGRIDS Lixel K2 (مثال: يقيس غرفة تبلغ مساحتها 68 مترًا مربعًا تقريبًا في 89 ثانية، ويمكن إجراؤه دون إيقاف التشغيل)
- بيئة الحوسبة
- منطقة واسعة وعالية الدقة ثلاثية الأبعاد ومعالجة سحابية عالية الكثافة باستخدام NVIDIA RTX A6000 (ذاكرة فيديو بسعة 48 جيجابايت) الخاصة بمختبرنا، وما إلى ذلك.
- الاستخدامات الرئيسية
- فحص المصنع عن بعد من المكتب الرئيسي والقواعد الخارجية، وأرشفة الظروف الحالية قبل تجديد المعدات، والشهادة قبل وبعد البناء، وتعليم السلامة وخطوط التدفق
- خيار التسليم المتزامن
- بيانات 3DGS (PLY/SPLAT، وما إلى ذلك)، وسحابة نقطية ملونة ثلاثية الأبعاد، ومخطط أرضية CAD/عرض مقطعي بأبعاد تلقائية، وخريطة حرارية لتفاوت سطح الأرضية
- تعاون الروبوت
- يمكن استخدامه كما هو الحال مع بيئة Real2Sim/Isaac Sim وتشخيص جدوى التثبيت عند تقديم الكائنات البشرية وAMR في المستقبل.
- السعر
- التقديرات الفردية تعتمد على موقع المنشأة المستهدفة، وإجمالي مساحة الأرضية، وتنسيق البيانات/تكوين العارض المطلوب.
كيفية المضي قدما
سوف نسأل عن الوضع الحالي والهدف الروبوت وشروط الموقع والتوقيت المرغوب وبعدها سنبدأ العمل بعد الاتفاق على نطاق التنفيذ والشروط المسبقة. سيتم تحديد التسليمات والأسعار في عرض الأسعار الفردي.
ثلاث مزايا لتنفيذ التصوير البانورامي بزاوية 360 درجة وسحب نقاط الليزر لتحقيق أفضل ما في العالمين
01 التحقق من تفاصيل المشهد من أي وجهة نظر أو زاوية دون الارتباط بموقع التصوير
من خلال صور الكاميرا بزاوية 360 درجة الملتقطة باستخدام حامل ثلاثي الأرجل، لا يمكنك تحريك نقطة العرض من نقطة التصوير، ولكن باستخدام 3DGS، يمكنك التجول بحرية حول المساحة والتحقق من الجزء الخلفي من المعدات والفجوات الموجودة في أنابيب السقف بشكل ثلاثي الأبعاد.
02 تتراوح فترة الاحتجاز في الموقع من بضع دقائق فقط إلى عدة عشرات من الدقائق، مما يلغي الزيارات المتكررة والقياسات المفقودة.
على عكس القياسات اليدوية التقليدية (شخصين × عدة ساعات)، يمكن تسجيل المعلومات المرئية في جميع الاتجاهات والإحداثيات ثلاثية الأبعاد بالملليمتر في وقت واحد بمجرد التجول في المنشأة بسرعة المشي العادية. يمكنك التحقق من الأبعاد والتداخلات عدة مرات كما تريد لاحقًا في المكتب.
03 ليس فقط "ثلاثي الأبعاد للعرض" ولكن متصل مباشرة برسومات CAD والتحقق من الروبوت
نظرًا لأنه يعتمد على سحابة نقاط LiDAR الخاصة بـ Lixel K2، فمن الممكن إنشاء صور ثلاثية الأبعاد واقعية في نفس الوقت بالإضافة إلى "خطة CAD لحساب الأبعاد/المساحة التلقائية" و"خريطة حرارة تفاوت الأرضية" و"شبكة NVIDIA Isaac Sim".
الأسئلة المتداولة
ما الذي يمكنني طلبه لإجراء فحص المصنع عن بعد بتقنية Gaussian Splatting (3DGS)/الإنشاء الرقمي في الموقع؟
قياس عالي السرعة في الموقع باستخدام الماسح الضوئي ثلاثي الأبعاد "XGRIDS Lixel K2" (360° LiDAR + 12 مليون بكسل × كاميرا بانورامية ثلاثية العدسات) والغاوسي ثلاثي الأبعاد باستخدام وحدة معالجة الرسومات "NVIDIA RTX A6000 (VRAM 48GB)" وهي خدمة تجمع بين معالجة Splatting (3DGS) لأرشفة المصانع والمصانع ومواقع البناء ومرافق البحث ومشاركتها عن بُعد بشكل واقعي مساحات ثلاثية الأبعاد. يتم إعادة إنتاج انعكاسات الضوء، والزجاج، وملصقات الأنابيب التفصيلية، وأنسجة الأرضية التي يصعب التعبير عنها باستخدام السحب النقطية التقليدية بجودة واقعية، كما يتم توفير بيانات قياس الأبعاد بوحدات المليمتر. سيتم تأكيد النطاق المحدد للعمل والاتفاق عليه قبل بدء العمل، بما في ذلك الروبوت والموقع والتسليمات المطلوبة.
كيف يتم تحديد تكاليف ونطاق التسليم لفحص المصنع عن بعد بتقنية Gaussian Splatting (3DGS)/البناء الرقمي للزيارة في الموقع؟
سنؤكد الهدف الروبوت وعدد الوحدات وموقع التنفيذ والتسليمات المطلوبة، ونقدم تقديرًا فرديًا للتوفر ونطاق العمل وشروط الإنجاز والتكلفة.
نظرًا لأن المصنع ومرفق البحث سريان للغاية، هل يمكنك تسليم البيانات محليًا (البيئة المحلية) دون تحميل البيانات إلى سحابة خارجية؟
نعم. نحن لا نصدر بيانات المسح التي تم الحصول عليها في الموقع إلى سحابة عامة خارجية، ولكن نعالجها دون اتصال بالإنترنت على محطة العمل الخاصة بنا (بيئة RTX A6000)، ثم نقوم بتسليمها كمجموعة من ملفات رسم 3DGS وسحابة النقاط وCAD التي يمكن عرضها واستخدامها محليًا.
استشارة حول فحص المصنع عن بعد بتقنية Gaussian Splatting (3DGS) / البناء الرقمي في الموقع
يرجى إعلامنا بالهدف الروبوت والموقع والمشكلة التي تريد حلها والتوقيت المطلوب. وسنوافيكم بتفاصيل التنفيذ والتقدير.
استشر حول فحص المصنع عن بعد بتقنية Gaussian Splatting (3DGS)/الإنشاء الرقمي في الموقع