
運輸/揀選攜帶、拿出、放下。我們承擔了以前由人類處理的流程。
運輸和揀選是消耗最多人力時間且最不可能增加價值的任務。能夠處理移動和物體操作的移動機械手不僅可以負責運輸,還可以在存放地點拾取和裝卸物品。
諮詢運輸/提貨事宜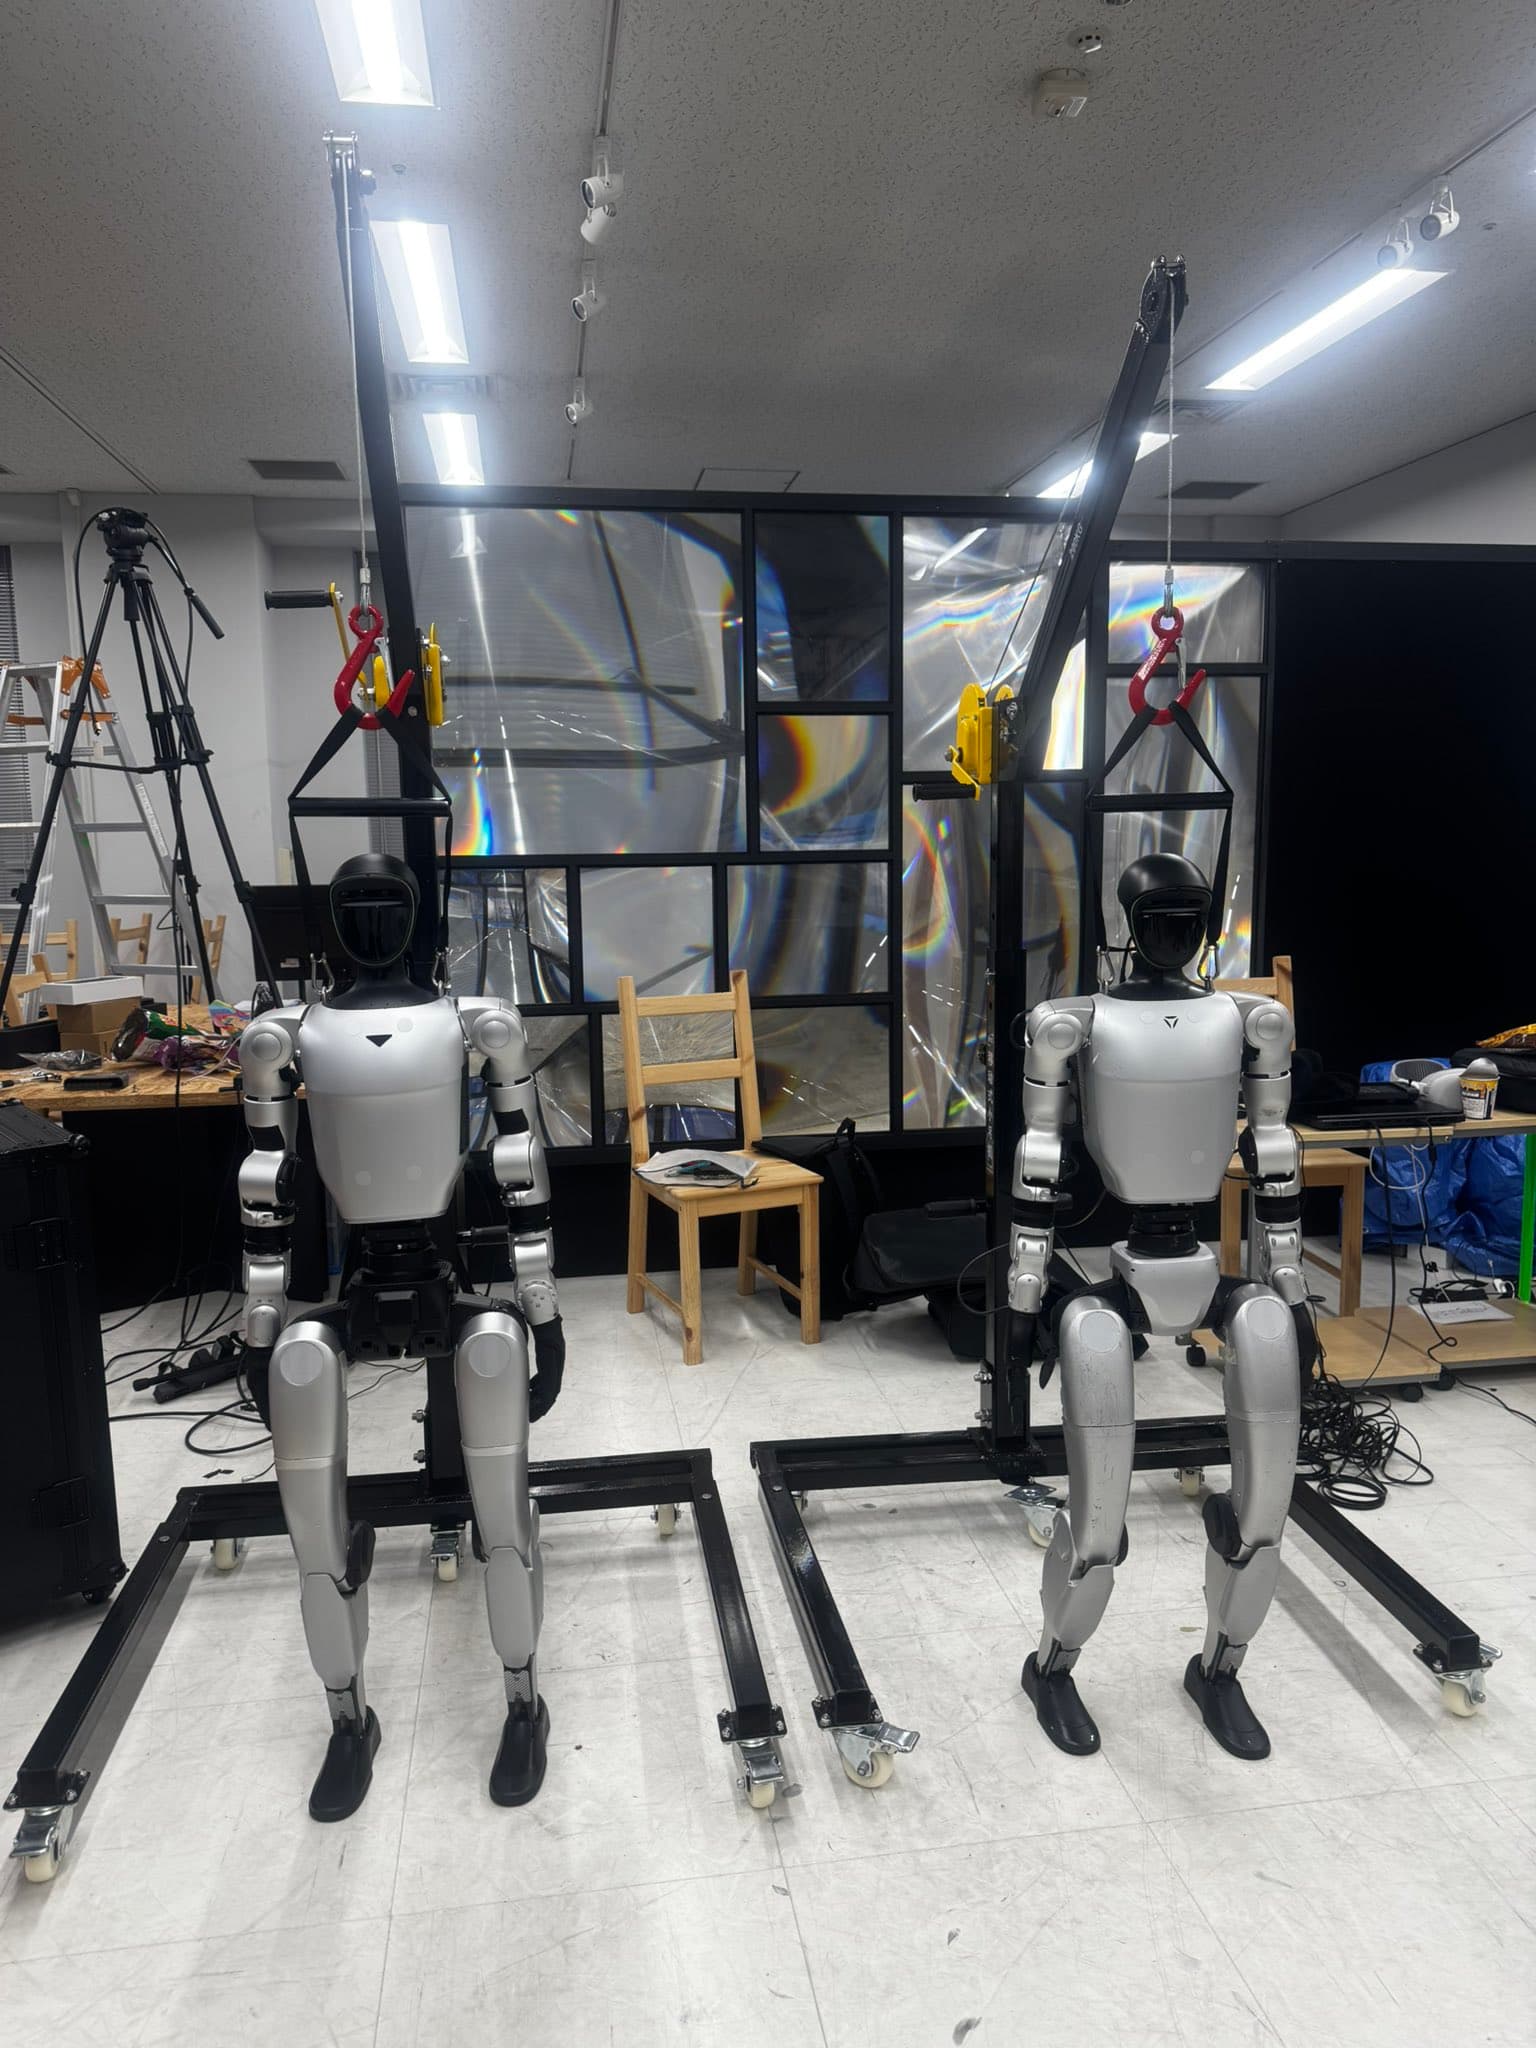
如果分離的話,運輸工作很難自動化。
AGV、AMR等自動導引車已廣泛應用於自動化運輸。然而,這些都是專門用於運輸的,裝卸工作一般由人來完成。因此,人類留在現場等待機器人。
移動機械手消除了這種分離,因為它們將運動機構和手臂作為一個整體。將物品從貨架上取下、運輸並放入下一道工序的過程可以視為一系列操作。
在物體的形狀和位置每次都會改變的領域,很難事先寫下動作。在這些過程中,模仿學習方法(包括展示人們的工作並從中學習)是有效的。
有針對性的工作
流程之間的零件運輸
在加工、組裝、檢查等工序之間搬運零件的工作。距離和頻率越遠,您就會看到越有效。
從容器中取出
從盒子或容器中取出物體的任務。當方向和堆疊方式不一致時,就需要視覺感知和學習。
裝卸至儲存區
在貨架和托盤上裝卸。能否將工作委託運輸工作,將會大大影響節省勞力的效果。
倉庫內揀貨
根據指示收集物品的任務。適合物品較多、人員出遊距離較遠的場所。
移動手推車/手推車
推/拉現有手推車。無需更換設備即可投入現用。
廢料及輔助材料收集
定期進行的收集工作。重複固定路線的流程是很容易入手的領域。
驗證前應檢查的事項
這是否屬實主要取決於物件和場地條件。
- 物體的形狀和變化
- 它的形狀是相同的還是每次都會改變?變化越大,就越強調視覺感知和學習。
- 重量和易於抓握
- 除了承重能力外,還要檢查是否有可抓握的表面或是否變形。這與手牌的選擇有直接關係。
- 運輸距離及路線
- 地板表面、階梯、門和人流。這將影響運輸方式的選擇。
- 所需節拍時間
- 是不是必須要跟人類一樣的速度,或者說慢一點也能達到嗎?您的決定將取決於這是否現實。
- 失敗的影響
- 如果你把它掉下來,它會斷裂還是線路會停止?它成為確定安全條件以及如何進行驗證的標準。
- 操作人員制度
- 誰將負責啟動、充電和異常響應?取決於實施後是否繼續。
常見問題
AGV和AMR有什麼差別?
AGV和AMR專門用於運輸,裝卸任務一般由人類執行。移動機械手有手臂,因此它們可以處理從拾取、運輸和放置物品的所有事情。哪個更合適取決於工藝,因此我們也建議利用現有設備的配置。
它可以承受多少重量?
它根據飛機和手的配置而變化。如果您讓我們知道物體的重量和形狀,我們將建議可以處理它的配置。除了有效負載能力之外,抓握表面的存在也是一個重要條件。
物體的形狀每次都會改變。你能處理這個嗎?
這是一個很難透過事先寫下動作來應對的領域。模仿學習/VLA 方法從人類工作演示中學習動作,可能是有效的。首先,我們將在實際機器上檢查可行性。
我可以在不停止現有線路的情況下進行驗證嗎?
有一種方法可以透過模擬驗證進入。我們使用 NVIDIA Isaac Sim/Isaac Lab 來重現環境並最佳化條件,然後再轉移到實際機器上。最終確認將在實際機器上進行。
運輸、揀選實機驗證
請告知對象、運輸路線、目前工人人數。從專注於一個流程的 PoC 中,我們確定了適用的條件。
諮詢運輸/提貨事宜