
工廠/變電站3D數位孿生x四足巡檢機器人整合導入支持首先,我們以毫米為單位創建現場的 3D 空間數據,並在該地圖上使用四足機器人設計和演示檢查巡邏。
這是一個集成包,使用 EmplifAI 的便攜式 3D 掃描儀“XGRIDS Lixel K2”提供一站式高速 3D 數位孿生構建,並使用四足行走機器人“Unitree Go2”+ 熱感 PTZ 攝影機進行自動巡邏/設備檢查 PoC,適用於工廠、變電站和基礎設施。透過提前進行1000萬點的3D空間診斷,消除了「機器人到達現場時無法通過臺階或狹窄通道」、「攝影機視角無法到達儀器」等故障。
諮詢支援工廠/變電站3D數位孿生×四足巡檢機器人整合實施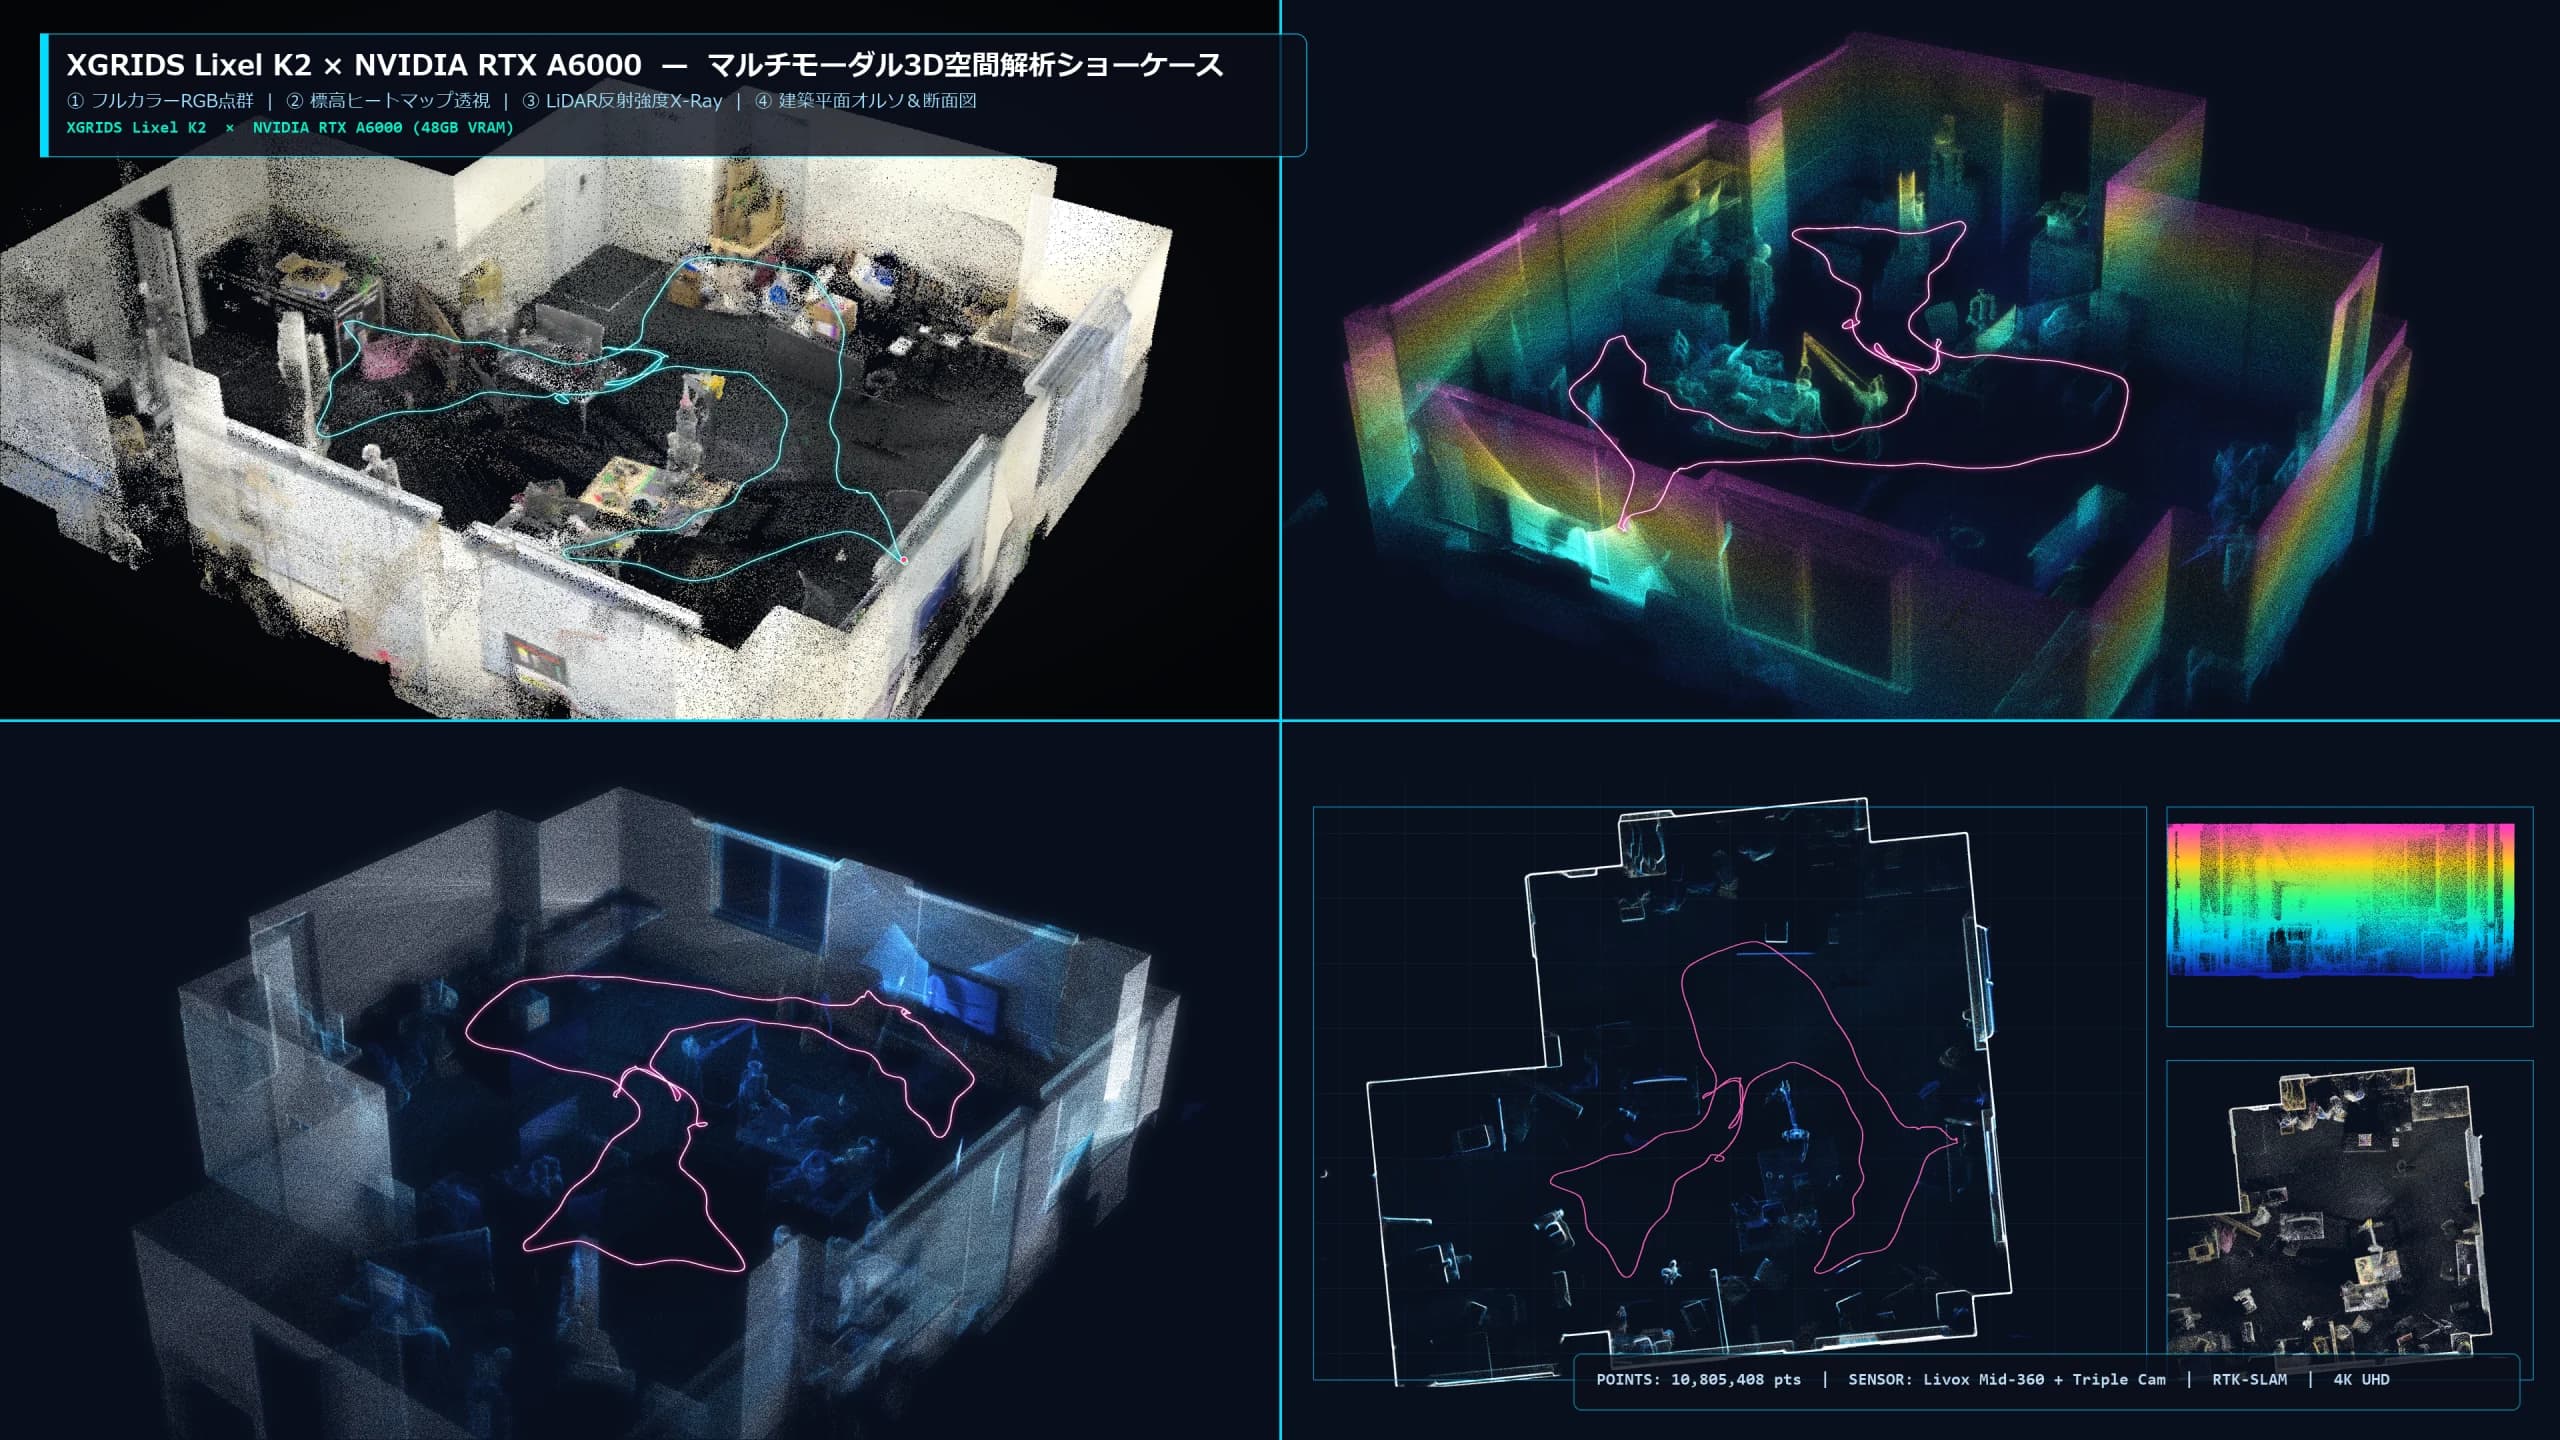
3D 數位孿生,具有 1080 萬個測量點,可在瀏覽器上 360° 移動
這是使用我們自己的 XGRIDS Lixel K2 在 EmplifAI 的機器人開發實驗室(Unitree G1 人形/雙臂機器人安裝環境)中行走僅 89 秒時測量的實際數據。除了可以透過拖曳或滑動滑鼠進行360°旋轉和縮放之外,您還可以體驗四種顯示模式之間的切換、天花板切片(橫斷面切割)以及現場跳至機器人安裝點的視點跳躍。
XGRIDS 3D空間資料×物理AI可以做什麼?
3D 掃描場地的最大價值不僅僅在於創建供人類查看的繪圖。透過將毫米級3D空間資料與EmplifAI的人形機器人(Unitree G1等)、雙臂機械手臂(OpenArm)、VLA模型和NVIDIA Isaac Sim環境結合,從機器人入門預診斷到虛擬訓練、自主運動和遠端控制,一切都將發生巨大變化。
89秒數字化真實空間,打造人形、雙臂機器人移動的虛擬驗證環境
即使在沒有圖紙的工廠、倉庫和研究設施中,您只需使用 XGRIDS Lixel K2 走動即可獲得整個房間的 3D 點雲和實景紋理。在EmplifAI實驗室的實際測量數據中,整個空間(68.3平方米,1080萬個點),包括窗邊的人形機器人(Unitree G1)和中心的雙臂機器人工作單元,僅用了89秒就轉換成了空間數據。透過將獲取的空間匯入 NVIDIA Isaac Sim 或 ROS 2 環境,您可以在將實際機器帶到現場之前運行步行路線、全身控制和抓取動作的模擬 (Real2Sim2Real)。
透過這種組合可以實現什麼
- 建造一個全尺寸的 3D 虛擬空間,人形機器人和 AMR 只需在現場走動即可運作和工作。
- NVIDIA Isaac Sim、USD、ROS 2的碰撞偵測模型與導航地圖轉換配合
- 直接反映現場夾具、工作臺、障礙物的機器人強化學習和模仿學習環境生成
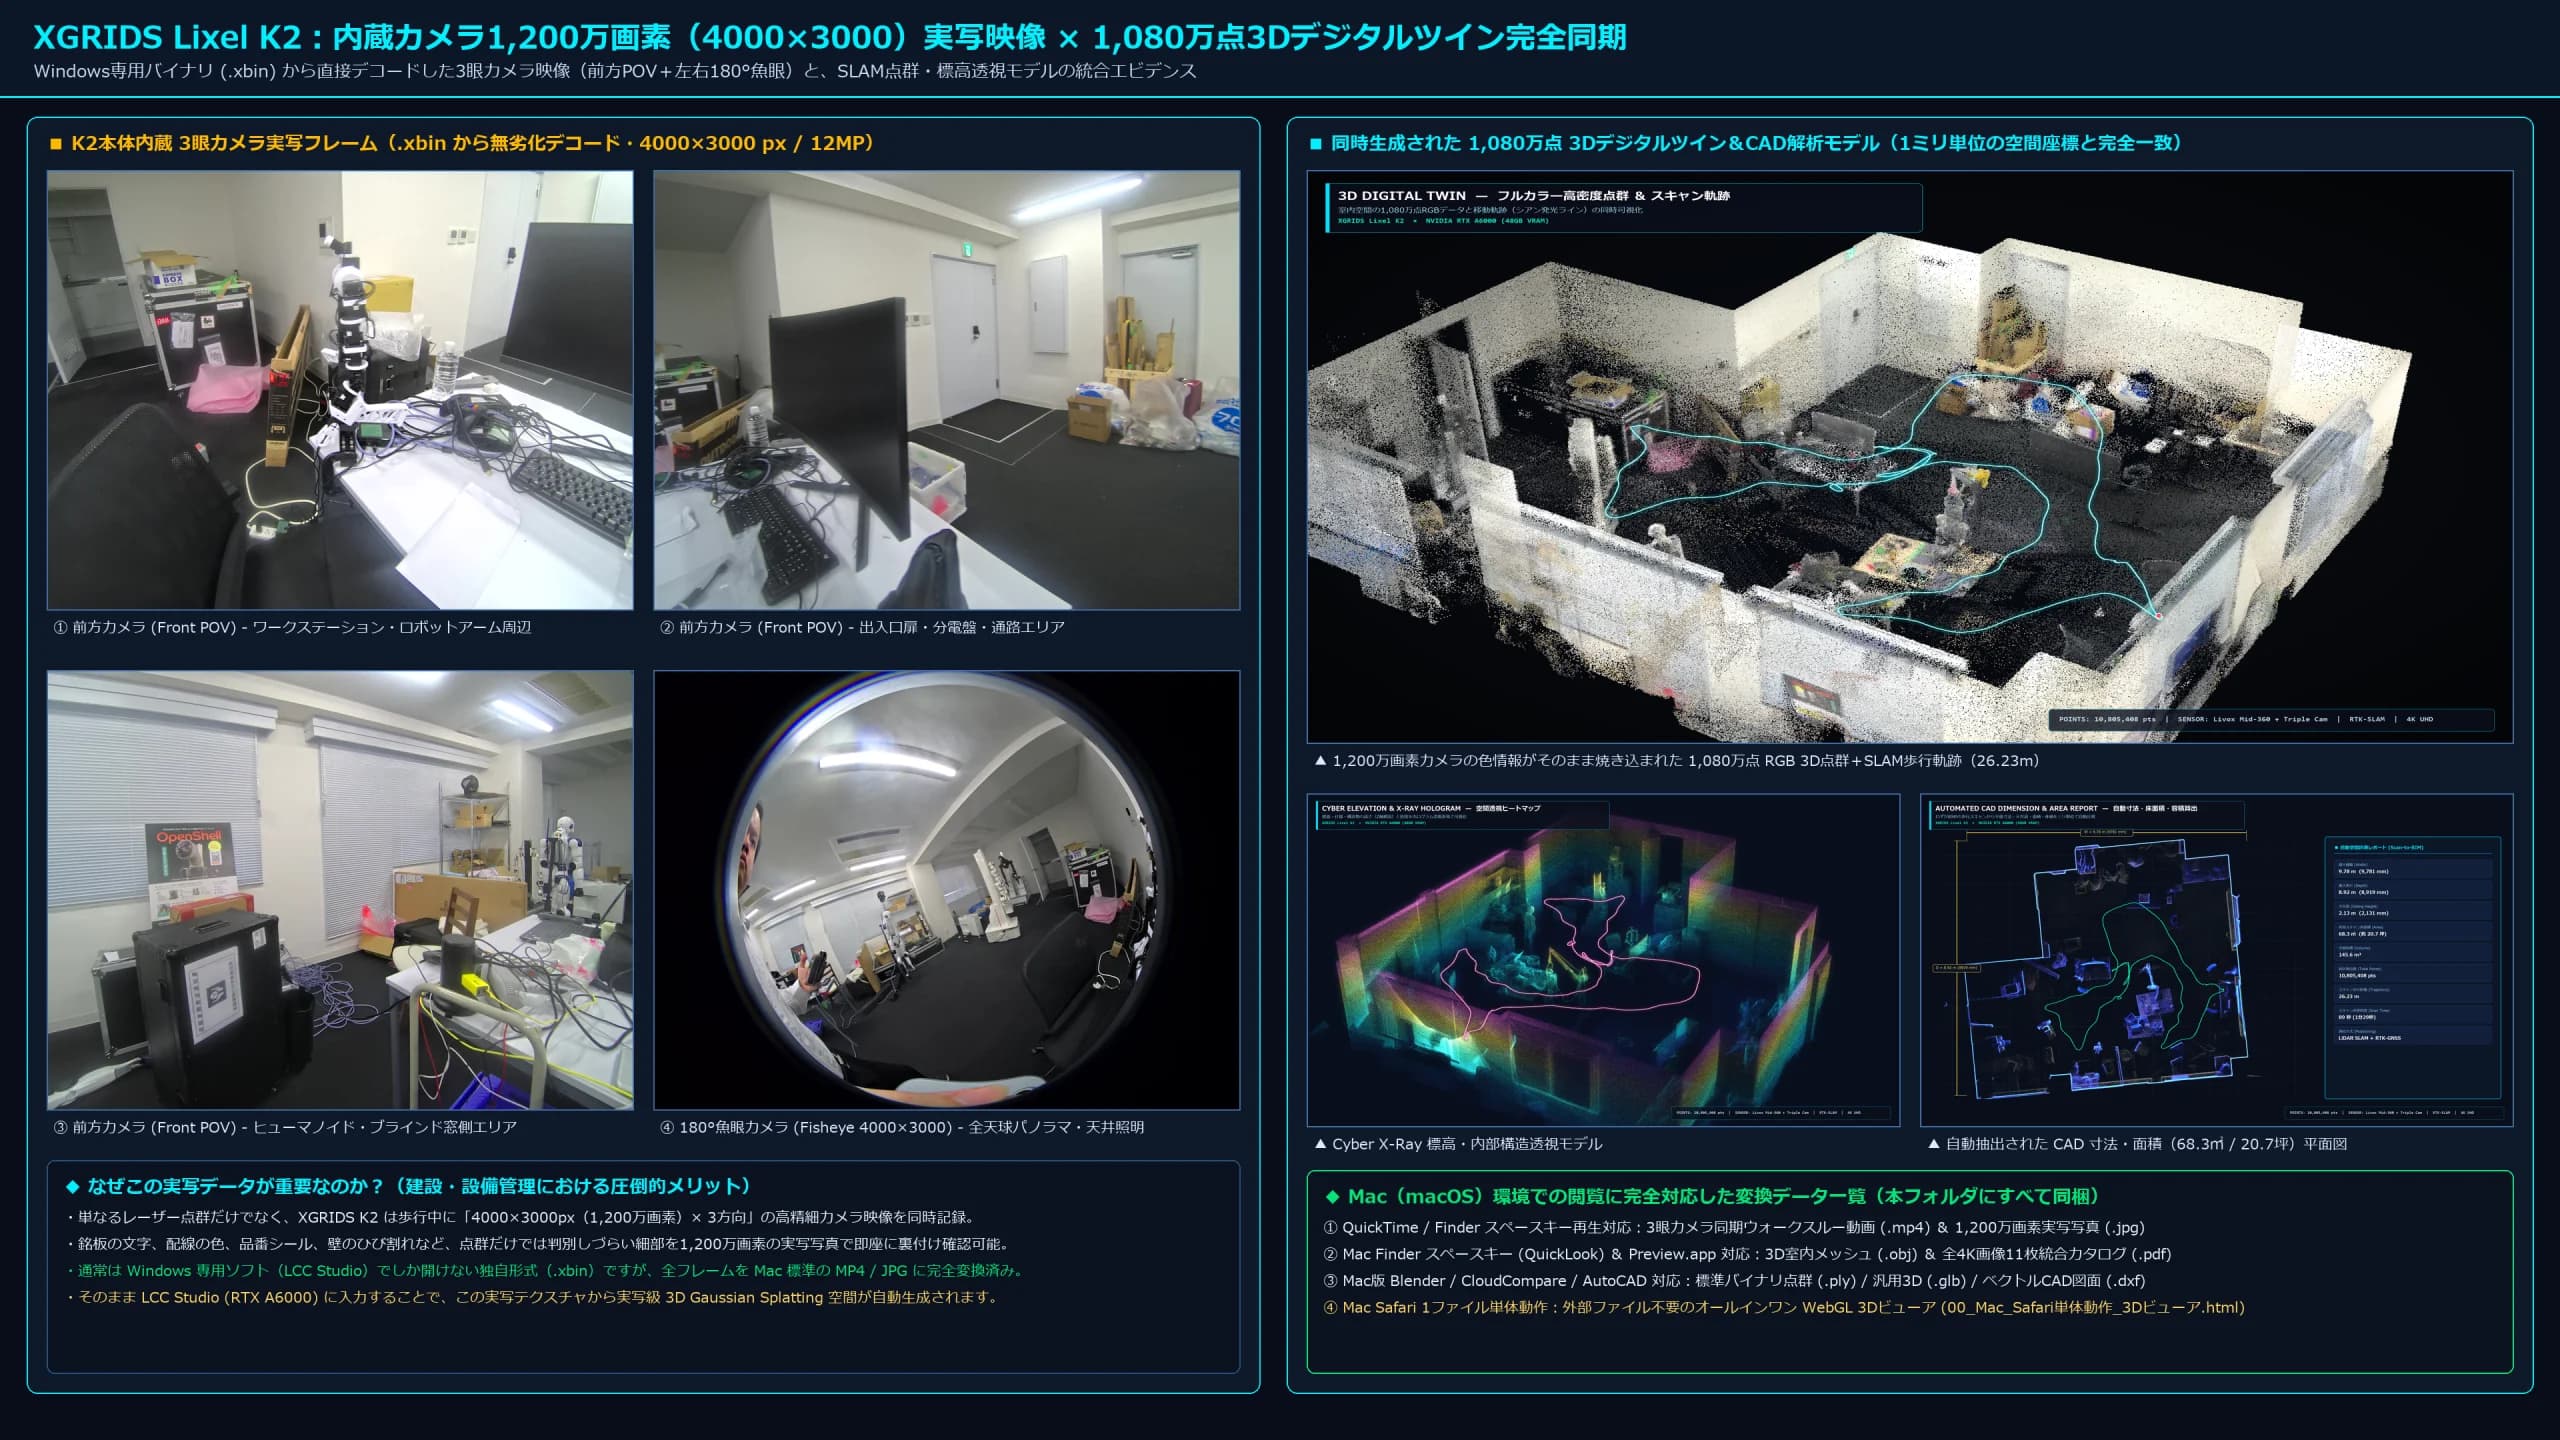
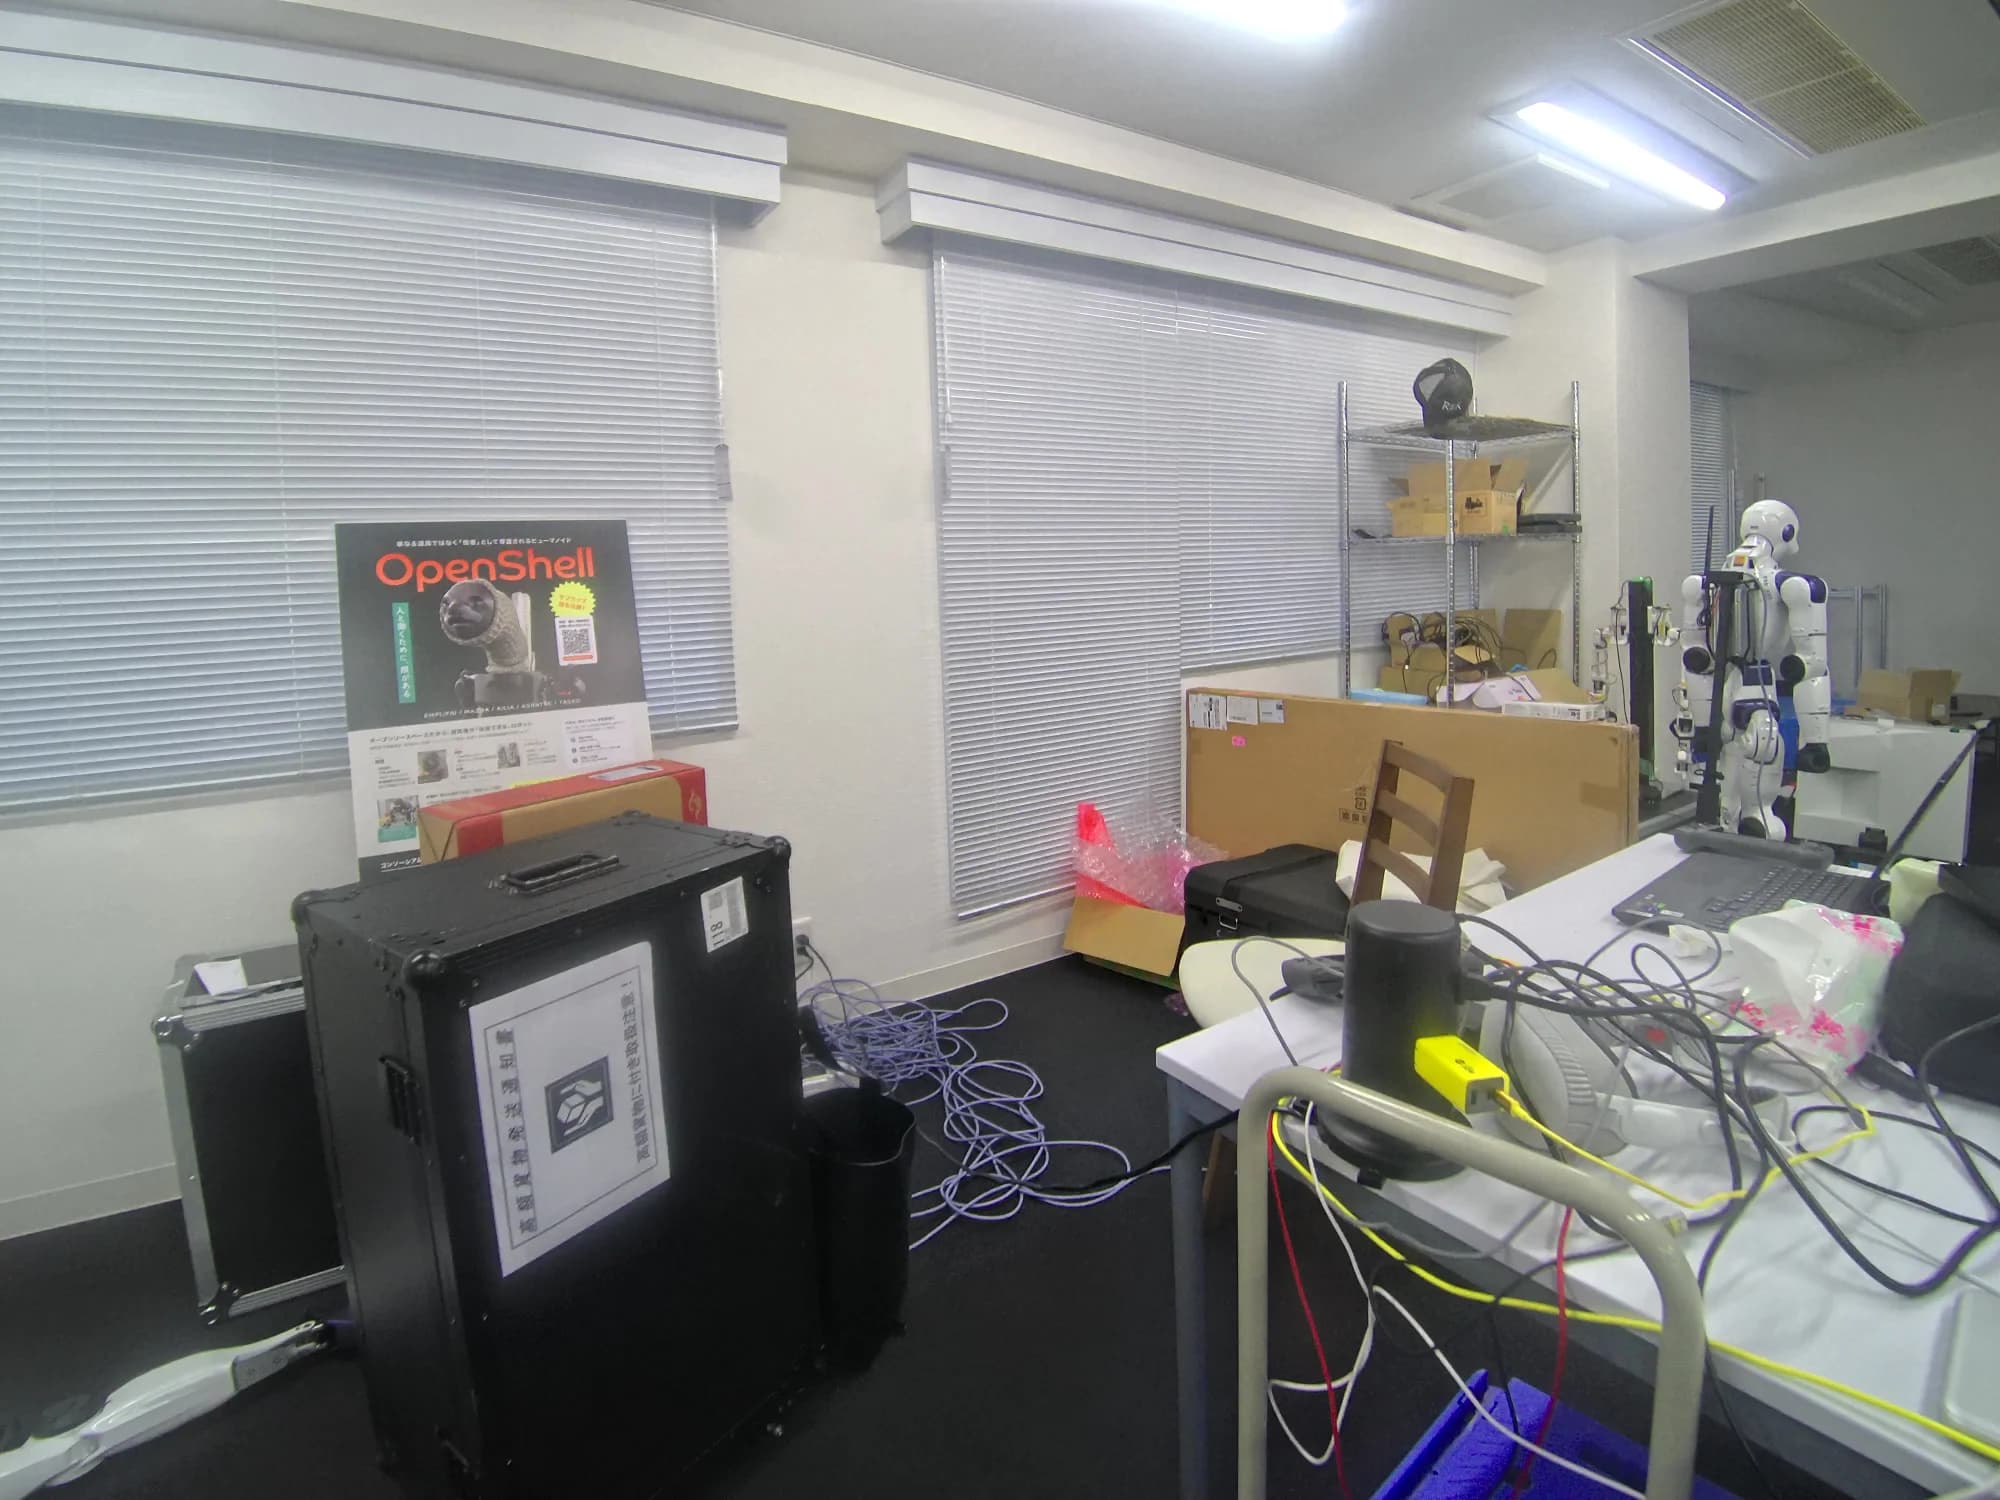
觀看影片:從 89 秒的演練到創建具有 1080 萬點的 3D 空間
您可以在使用 XGRIDS Lixel K2 實際測量的實驗室空間的 360° 多模態分析視頻和透過雷射掃描創建的 1080 萬點空間構建視頻之間進行切換。
360°旋轉×3種模式連續變化(全綵RGB→網絡仰角→LiDAR X-Ray)
這是一段展示視頻,旋轉單次步行掃描(89 秒)生成的 1080 萬點 3D 空間數據,並以 360° 旋轉方式顯示,同時在三種模式之間無縫切換:真人全綵 RGB、按高度的網絡高程全息圖和基於激光反射強度的 X 射線透視。
一次掃描即可從多個角度展開的“4K空間分析/繪圖/檢查視覺化”
從所獲得的高密度 3D 資料到全綵點雲、立面全像圖、1m 網格建築正射圖、具有自動尺寸的 CAD 平面圖、地板不平整度和牆壁垂直度的毫米熱圖以及機器人交付間隙驗證,您可以開發適合您目的的分析視圖。點擊縮略圖進行切換,點擊圖片進行高分辨率放大。
點選放大4K高清圖4 分區多模態 3D 空間分析展示
根據一次掃描數據,可以同時開發四種模式:(1) 全綵 RGB 點雲、(2) 高程熱圖透視圖、(3) 1m 網格建築正投影圖和 (4) 橫斷面輪廓。空間的外觀、尺寸、結構一目瞭然。
我們擁有實際的 XGRIDS Lixel K2,並提供從 3D 空間測量到實體 AI 協作的全面支援。
EmplifAI在自己的實驗室中安裝了實際的XGRIDS手持式3D掃描器「Lixel K2」和具有48GB大容量VRAM的工作站GPU「NVIDIA RTX A6000」。我們只需步行 89 秒即可創建整個房間(68.3 平方米、1080 萬點)的 3D 數位孿生,並提供從點雲、CAD/BIM 圖紙、地板不平整度檢查到 3D 高斯濺射 (3DGS) 以及人形和雙臂機器人 (NVIDIA Isaac Sim/Real2Sim) 協作的全面諮詢。
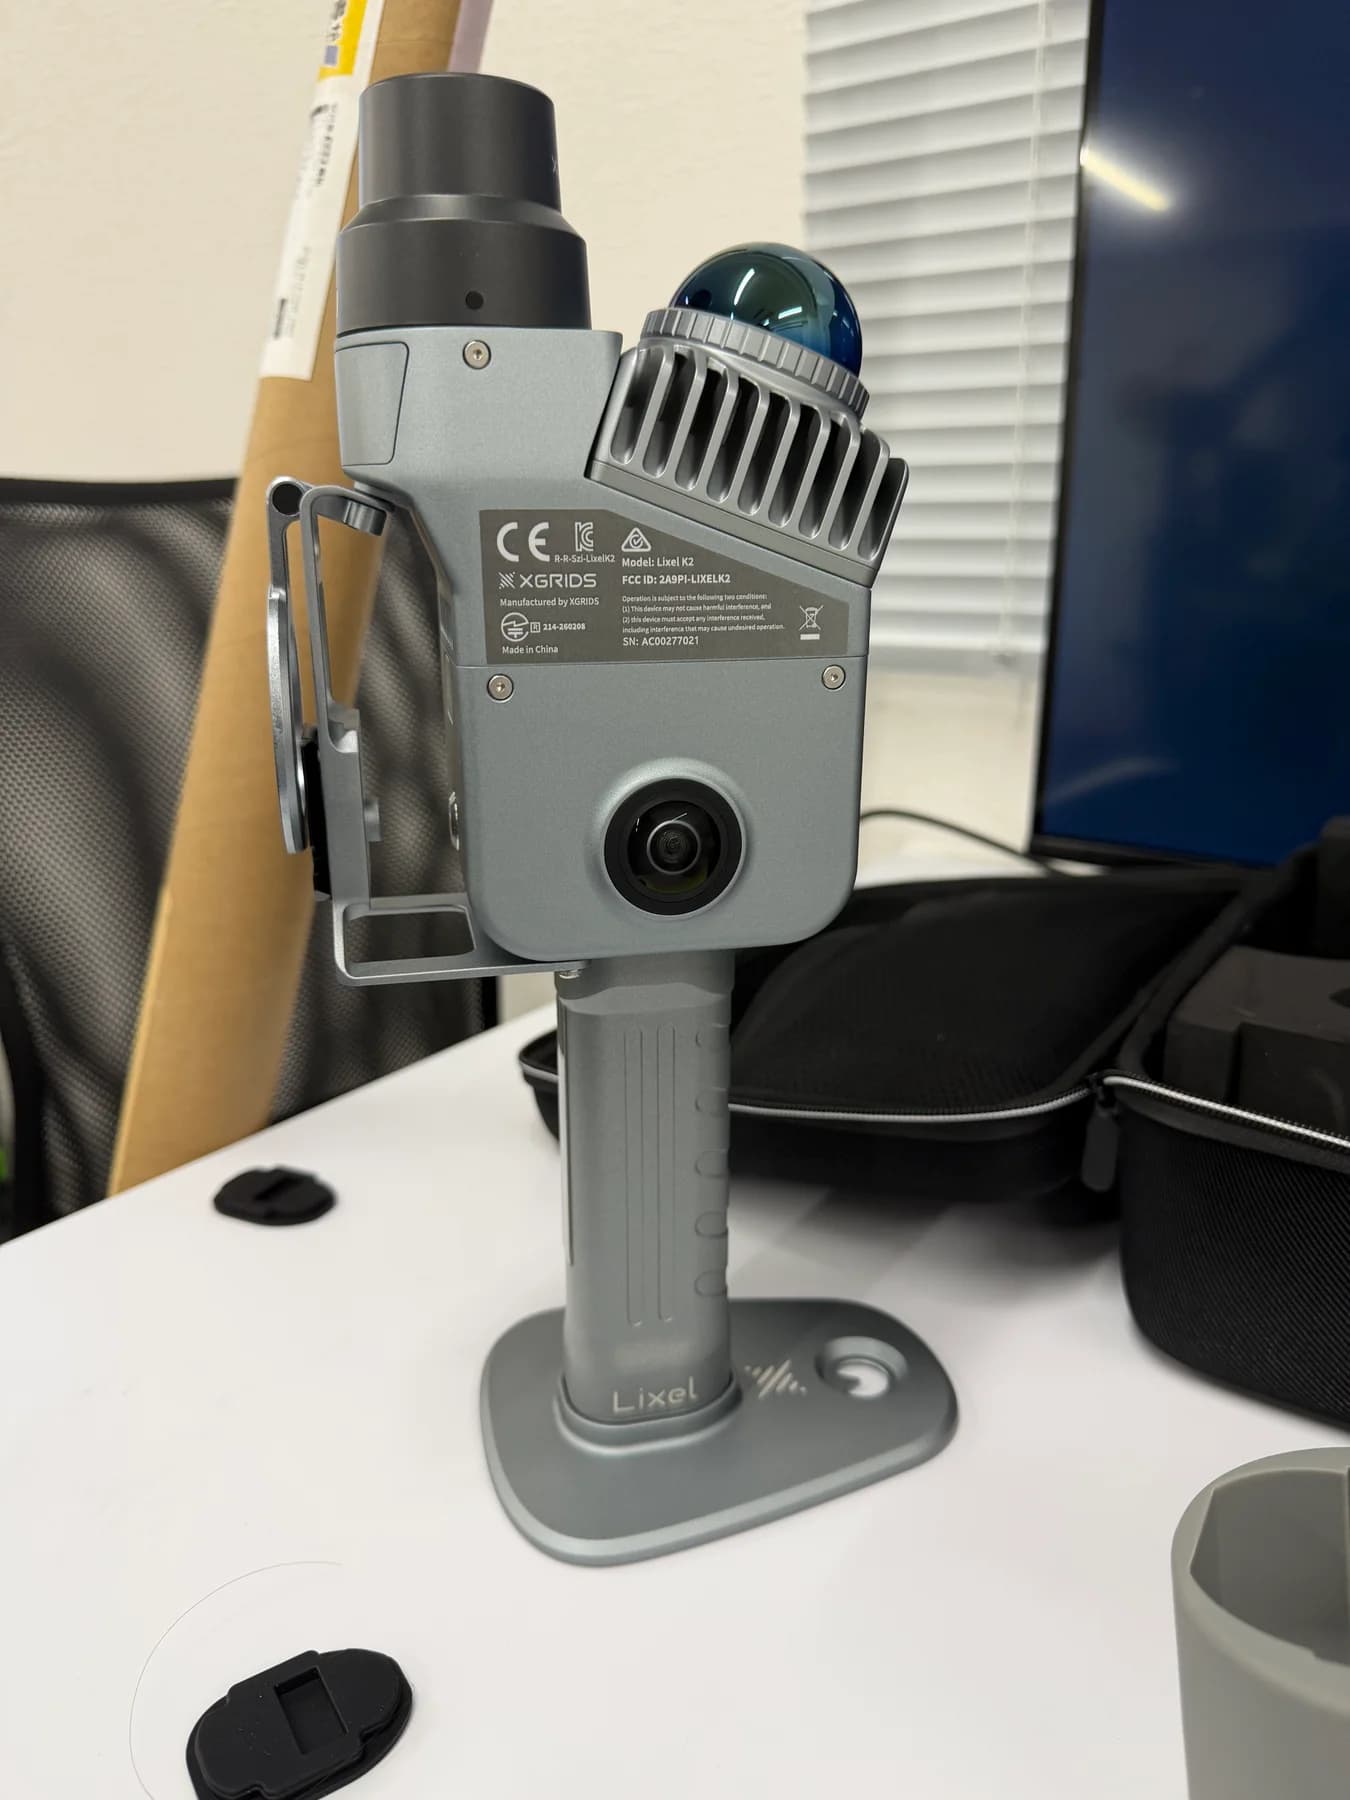
K2的3D數位孿生、實體機器和實體AI協作
XGRIDS Lixel K2特別展示頁面
我們將為您介紹1080萬點的互動式3D檢視器、4K空間分析、實體AI協作、現場測量和租賃諮詢。
諮詢內容及成果
- 第 1 步:現場 3D 測量
- 使用 XGRIDS Lixel K2 步行掃描目標區域並產生高密度 3D 點雲、360° 實景和 3DGS
- 第 2 步:空間/流線診斷
- 以 3D 方式分析地板不平整度(不平整度/傾斜)、通道寬度間隙以及檢查目標(儀器和配電盤)的可見位置
- 步驟3:機器人檢查PoC
- 引進Unitree Go2+可見光4K/熱成像雲臺攝影機等,並進行巡檢駕駛和熱成像/儀器攝影現場驗證
- 第 4 步:數位帳本協作
- 將獲取的檢查影像和溫度日誌與 3D 空間地圖上的座標連結起來,並連接到遠端確認和維護計劃。
- 可交付成果
- 3D點雲/CAD平面/剖面/凹凸/干涉診斷報告、Go2實地巡檢PoC結果報告/檢驗數據
- 價格
- 根據目標區域、檢查點數量、使用的相機配置以及現場驗證天數進行單獨估算
推進方式
我們會向您詢問目前的情況、目標飛機、現場條件和期望的時間,然後在同意實施範圍和前提條件後開始工作。可交付成果和價格將在單獨的報價中指定。
測量公司和機器人貿易公司都無法做到的「3D空間測量x四足檢測SI」一體化模式。
即使在老化的工廠和沒有圖紙的工廠裡,您只需步行幾分鐘即可建立巡邏地圖。
即使在經過多次擴建和改造且沒有最新圖紙的設施中,您只需帶著 Lixel K2 走一走,就可以獲得超過 1000 萬個 3D 點雲和實景全景圖。我們創建的機器人地圖可以準確反映管道懸垂和臨時設備。
3D空間中的“相機盲點&拍攝距離模擬”
使用取得的3D數位孿生,我們將在實機安裝前定量確定從Go2的高度(約40至60釐米)是否可以看到高架儀表和配電盤,以及小型熱像儀(ZT6)是否足夠或是否需要30倍光學變焦(ZT30)。
以毫米為單位的地板表面不平整度診斷和ROS 2自動駕駛/直接連接到Isaac Sim
在使用不平坦地板表面的熱圖確定四足行走者有跌倒和滑倒風險的區域後,我們將其轉換為 ROS 2 (Nav2) 或 NVIDIA Isaac Sim 虛擬環境的佔用網格地圖。我們實現了安全的現場 PoC,無需返工。
常見問題
對於工廠、變電站的3D數位孿生x四足巡檢機器人整合導入支持,我可以要求什麼?
這是一個集成包,使用 EmplifAI 的便攜式 3D 掃描儀“XGRIDS Lixel K2”提供一站式高速 3D 數位孿生構建,並使用四足行走機器人“Unitree Go2”+ 熱感 PTZ 攝影機進行自動巡邏/設備檢查 PoC,適用於工廠、變電站和基礎設施。透過提前進行1000萬點的3D空間診斷,消除了「機器人到達現場時無法通過臺階或狹窄通道」、「攝影機視角無法到達儀器」等故障。具體工作範圍將在開始工作前確認並商定,包括機器人、場地和期望的交付成果。
工廠、變電站整合引進3D數位孿生×四足巡檢機器人的支援成本與供貨範圍如何決定?
我們將確認目標飛機、機器數量、實施地點和所需的交付成果,並提供可用性、工作範圍、完成條件和成本的單獨估計。
是否可以先請求第1步“3D掃描/機器人引入可行性診斷”,然後在檢查結果後進行機器人PoC?
是的,這是最推薦的繼續方式。首先,我們透過一天的現場巡查,提供 3D 點雲、CAD 平面圖、不平整地面和過道間隙診斷報告,一旦明確了機器人可以可靠行走的路線和必要的相機規格,我們就進入步驟 3,即實際機器檢查 PoC。
支援廠變電站3D數位孿生×四足巡檢機器人整合實施諮詢
請告知我們目標飛機、位置、您想要解決的問題以及期望的時間。我們將通知您實施細節和估算。
諮詢支援工廠/變電站3D數位孿生×四足巡檢機器人整合實施