可引入的機器人比較根據規格縮小您想要使用的飛機範圍。
雙足行走和輪子運動、尺寸和有效負荷以及可開發的範圍。您可以比較製造商公佈的規格和 6 種型號的 AI/開發環境,您可以考慮使用相同的項目引入。
諮詢選型規格確認日期:
選擇要比較的飛機


規格對照表
您可以透過取消選取模型來縮小列範圍。表格可以水平捲動。
比較的飛機數量: 6
| 比較項目 | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| 飛機配置 | 雙足型 | 雙足型 | 雙臂/輪移動型(FFW-SG2) | 雙足型(K0) | 雙臂/輪移動式 | 雙臂/輪移動式(使用說明書V1.1為兩輪配置) |
| 尺寸(高x寬x深) | 1,320 × 450 × 200mm | 1,820 × 456 × 218mm | 1,623 × 604 × 602mm | 高度 1,300mm(參考頁上未列出寬度和深度) | 1,225〜1,795 × 640 × 760mm | 存放時:1,780 x 450 x 640mm / 肩寬 545mm |
| 重量 | 標準:約。 35 公斤/教育:約。 35kg以上(含電池) | 約70kg(含電池) | 90kg | 34kg | 185kg | 約157kg(使用說明書V1.1) |
| 全身自由度 | 標準:23 / EDU:23~43(取決於配置) | 31 | 25(含移動機構) | 23 | 25(目前官網表格。根據規格版本不同存在差異) | 參考資料中未列出全身總量。單獨檢查手臂、頭部、舉昇機和手推車 |
| 一隻手臂的自由 | 5(額外的手腕/手取決於配置) | 7 | 7 | 5 | 7 | 6(RM65-B-V。根據安裝的臂而變化) |
| 手臂負荷能力 | 最大值:大約。 2公斤/教育:約。 3kg(依手臂姿勢而變化) | 評級:大約。 7公斤/峰值:約。 15kg(製造商表中的臂值) | 額定:單臂3公斤,雙臂6公斤/峰值:單臂5公斤,雙臂10公斤 | 最大3公斤(參考頁上未列出單臂和兩臂的差異) | 額定重量 5kg(製造商指示的一隻手臂的重量) | 臂額定值:每臂 5 公斤/最大。 1.4kg,附 2 指夾具 (V1.1) |
| 電源/工作時間 | 9,000mAh/約2小時(製造商公佈值) | 15Ah・972Wh/約3小時(製造商公佈值) | 25V・80Ah / 2,040Wh(製造商標稱值) | 46.8V・9,000mAh(參考頁上未列出工作時間) | 2 臺,總計 1,652Wh/約 4 小時(製造商公佈值) | 運行3-4小時(使用說明書V1.1) |
| 計算設備 | 8核心CPU/EDU可選配額外運算模組 | 英特爾酷睿 i5/EDU 增加了酷睿 i7。高效能運算模組取決於配置 | NVIDIA Jetson AGX Orin 32GB | NVIDIA Jetson Orin NX 16GB | 高效能配置:NVIDIA Jetson T5000(不要直接與其他機器的TOPS比較FP4值) | NVIDIA Jetson AGX Orin 64GB |
| 主識別感應器 | 深度相機/3D光達 | 廣角立體攝影機 | RGB-D 相機 x 3、LiDAR x 2、IMU | 檢查每個提供的配置 | 3D LiDAR x 2、立體魚眼 x 3、頭部和手腕上的 RGB-D | D435深度相機、RGB相機、光達等(取決於配置) |
| 開發環境/二次開發 | 二次開發就是EDU。檢查SDK、附加計算設備和手動配置 | 二次開發就是EDU。檢查附加計算設備/手動配置 | ROS 2、Python、C++、Web UI。按應用程式檢查模仿學習環境。 | 模仿學習、強化學習和模擬。檢查公共資產和控制方法 | 支持二次開發。單獨檢查 SDK、通訊規範和提供的配置。 | 官方ROS代碼/URDF發布。檢查目標臂、小車和操作系統 |
| 採購價格以廠商公佈為準 | 標準:13,500 美元/EDU:聯絡製造商(不含稅和運費) | 標準:29,900 美元/EDU:聯絡製造商(不含稅和運費) | 參考的官方規格頁面上沒有列出價格。 | 參考的官方規格頁面上沒有列出價格。 | 參考的官方規格頁面上沒有列出價格。 | 參考的官方資料中沒有列出價格。 |
| 諮詢EmplifAI | 租賃、購買、營運開發諮詢 | 租賃/研發配置諮詢 | 有關租賃/購買/資料收集的諮詢 | 租賃、購買、研發諮詢 | 採購、安裝、技術驗證諮詢 | 購買、租賃、開發諮詢 |
廠商公佈的價格並非國內安裝的總價。包括稅收、運輸、貨幣兌換、配置、開發、安裝和營運成本在內的成本將單獨估算。工作時間和有效負載不是相同條件下的測量值。
比較 VLA/學習環境
我們區分製造商的對應表、公共代碼和研究所實施範例。即使列出了型號名稱,也不能保證它適用於所有飛機配置。
| 比較項目 | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| VLA/機器人基礎模型 | 廠商官方LeRobot合作π0.5/GR00T的政策支援。檢查G1和手的目標配置 | H2/H2 EDU 上的 VLA 實施經過獨立驗證。與H2 Plus的GR00T配置不同 | 官方 Cyclo Intelligence:SmolVLA、XVLA、π0、π0.5、GR00T N1.7 的推理後端 | K0的具體VLA/訓練模型無法在參考資料中確認。個別驗證 | 廠商Genie Studio推出π0、OpenVLA、GR00T等 G2實機目標配置單獨確認 | 加州大學洛杉磯分校公共實施範例:SmolVLA·π0-FAST·π0.5。與製造商標準合規性不同 |
| 模仿學習/強化學習 | 官方LeRobot學習/實戰推理範例,RL Gym G1強化學習範例 | 單獨檢查學習模型、控制範圍和已發布的資產 | 官方:ACT·擴散。從示範採集到資料轉換、學習和推理 | K0官方產品資料指導模仿學習和強化學習。檢查執行環境 | 產品文件中的 Genie RL 指南。檢查提供的學習/推理的範圍 | 加州大學洛杉磯分校公共實施範例:ACT、Diffusion、VQ-BeT。示範收藏與LeRobot合作 |
| 模擬/Sim2Real | 官方Isaac Lab G1運行環境,MuJoCo執行範例 | 檢查目標H2模型和環境可用性 | 官方:Isaac Lab・MuJoCo・URDF。檢查飛機型號和版本 | K1 的官方 GitHub 是 Sim2Real/MuJoCo。申請K0需要確認 | 官方精靈模擬發布。檢查目標機器人資產和G2配置 | 製造商的官方 URDF 模型。確認研究模型、手推車和手臂配置匹配。 |
| ROS 2/SDK合作 | 官方ROS 2 SDK2。需要相容二次開發的配置。 | 官方ROS 2/SDK2的H2控制範例。二次開發是EDU | AI Worker ROS 2 官方包發布 | 官方 ai_sapiens 是 K1 的 ROS 2。與對比表中K0的兼容性尚未確認。 | Genie Sim 相容於 ROS 2。提供 G2 實際 SDK 的條件單獨確認。 | 製造商的官方ROS程式碼,UCLA的ROS 2 Foxy實作範例。需要環境搭建和實機驗證 |
GitHub公共程式碼/開發資料
選擇型號時,請同時檢查相容機器、分支、依賴環境和授權。廠商公式和研究所實施例分別貼出。
Unitree G1 / G1 EDU
Unitree H2 / H2 EDU
ROBOTIS AI Worker
ROBOTIS AI Sapiens
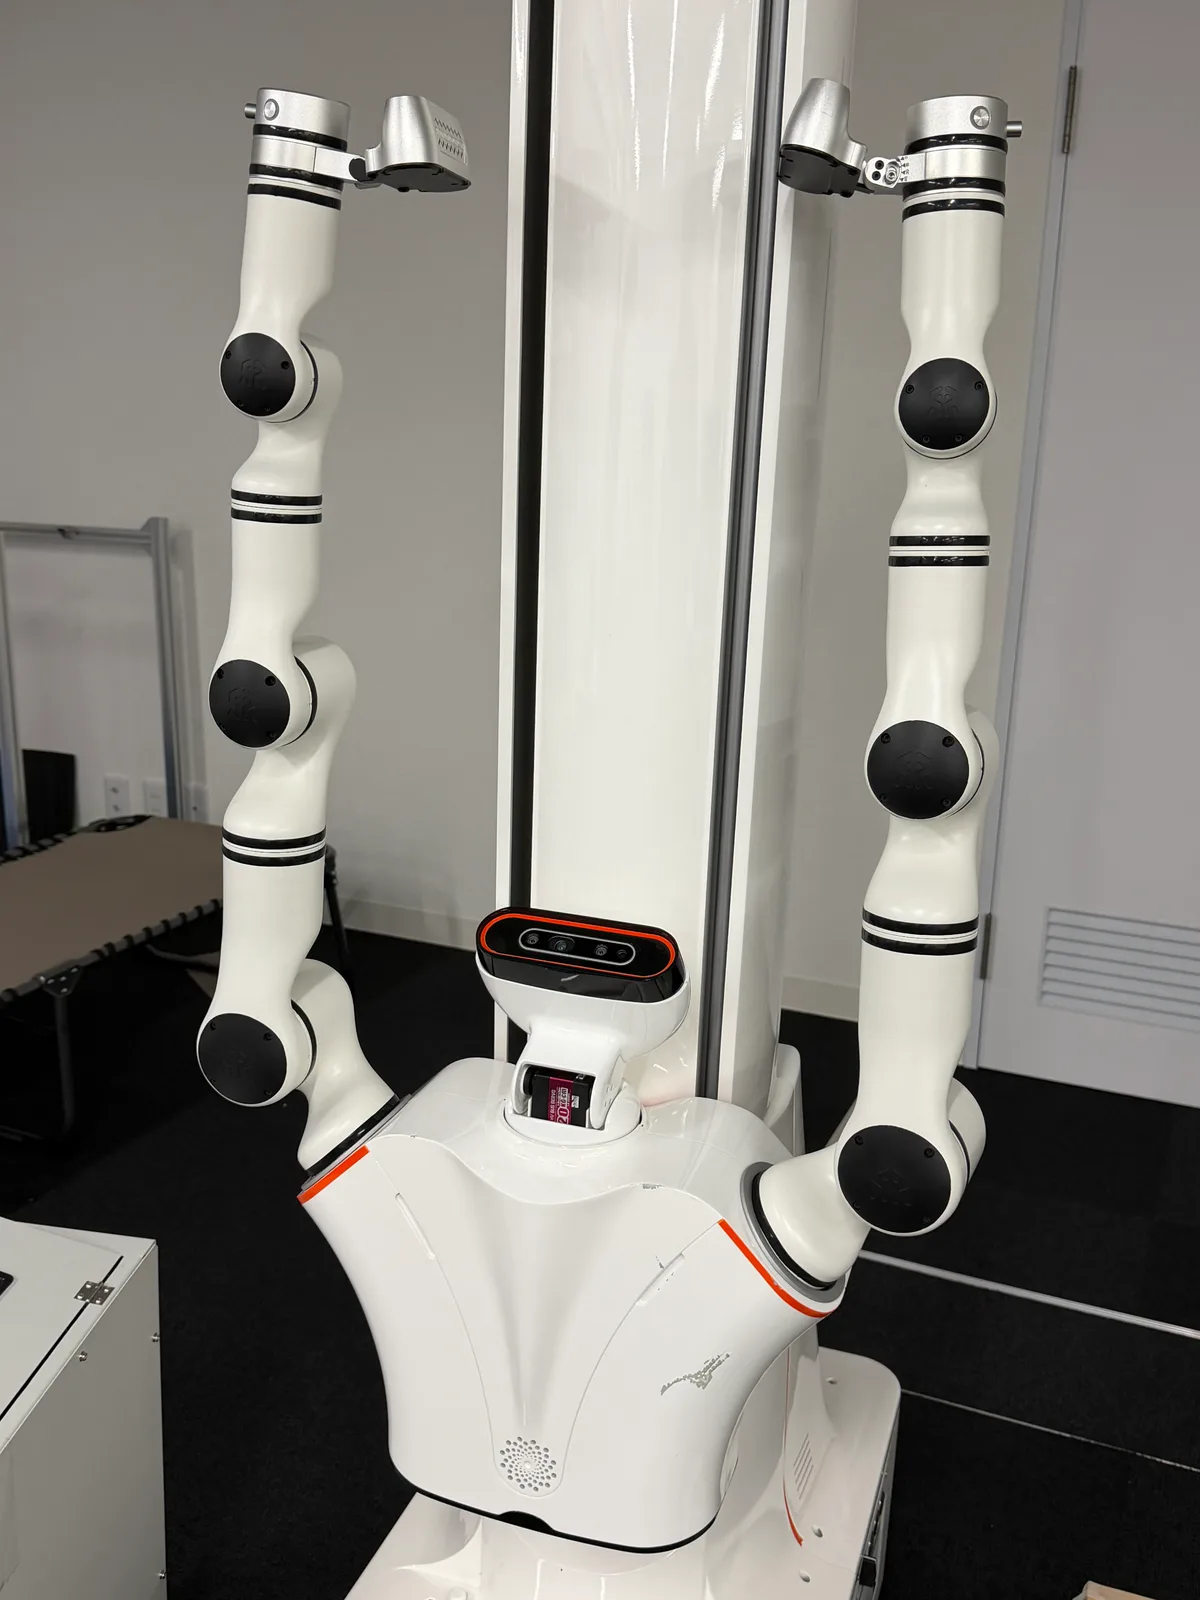
AgiBot G2
RealMan RMC-AIDAL
補充規格和官方來源
Unitree H2 / H2 EDU
本專欄是 H2/H2 EDU 的比較。請分別檢查 H2 Plus/H2-D 規格和規格。有效負荷能力會根據姿勢和操作條件而變化。
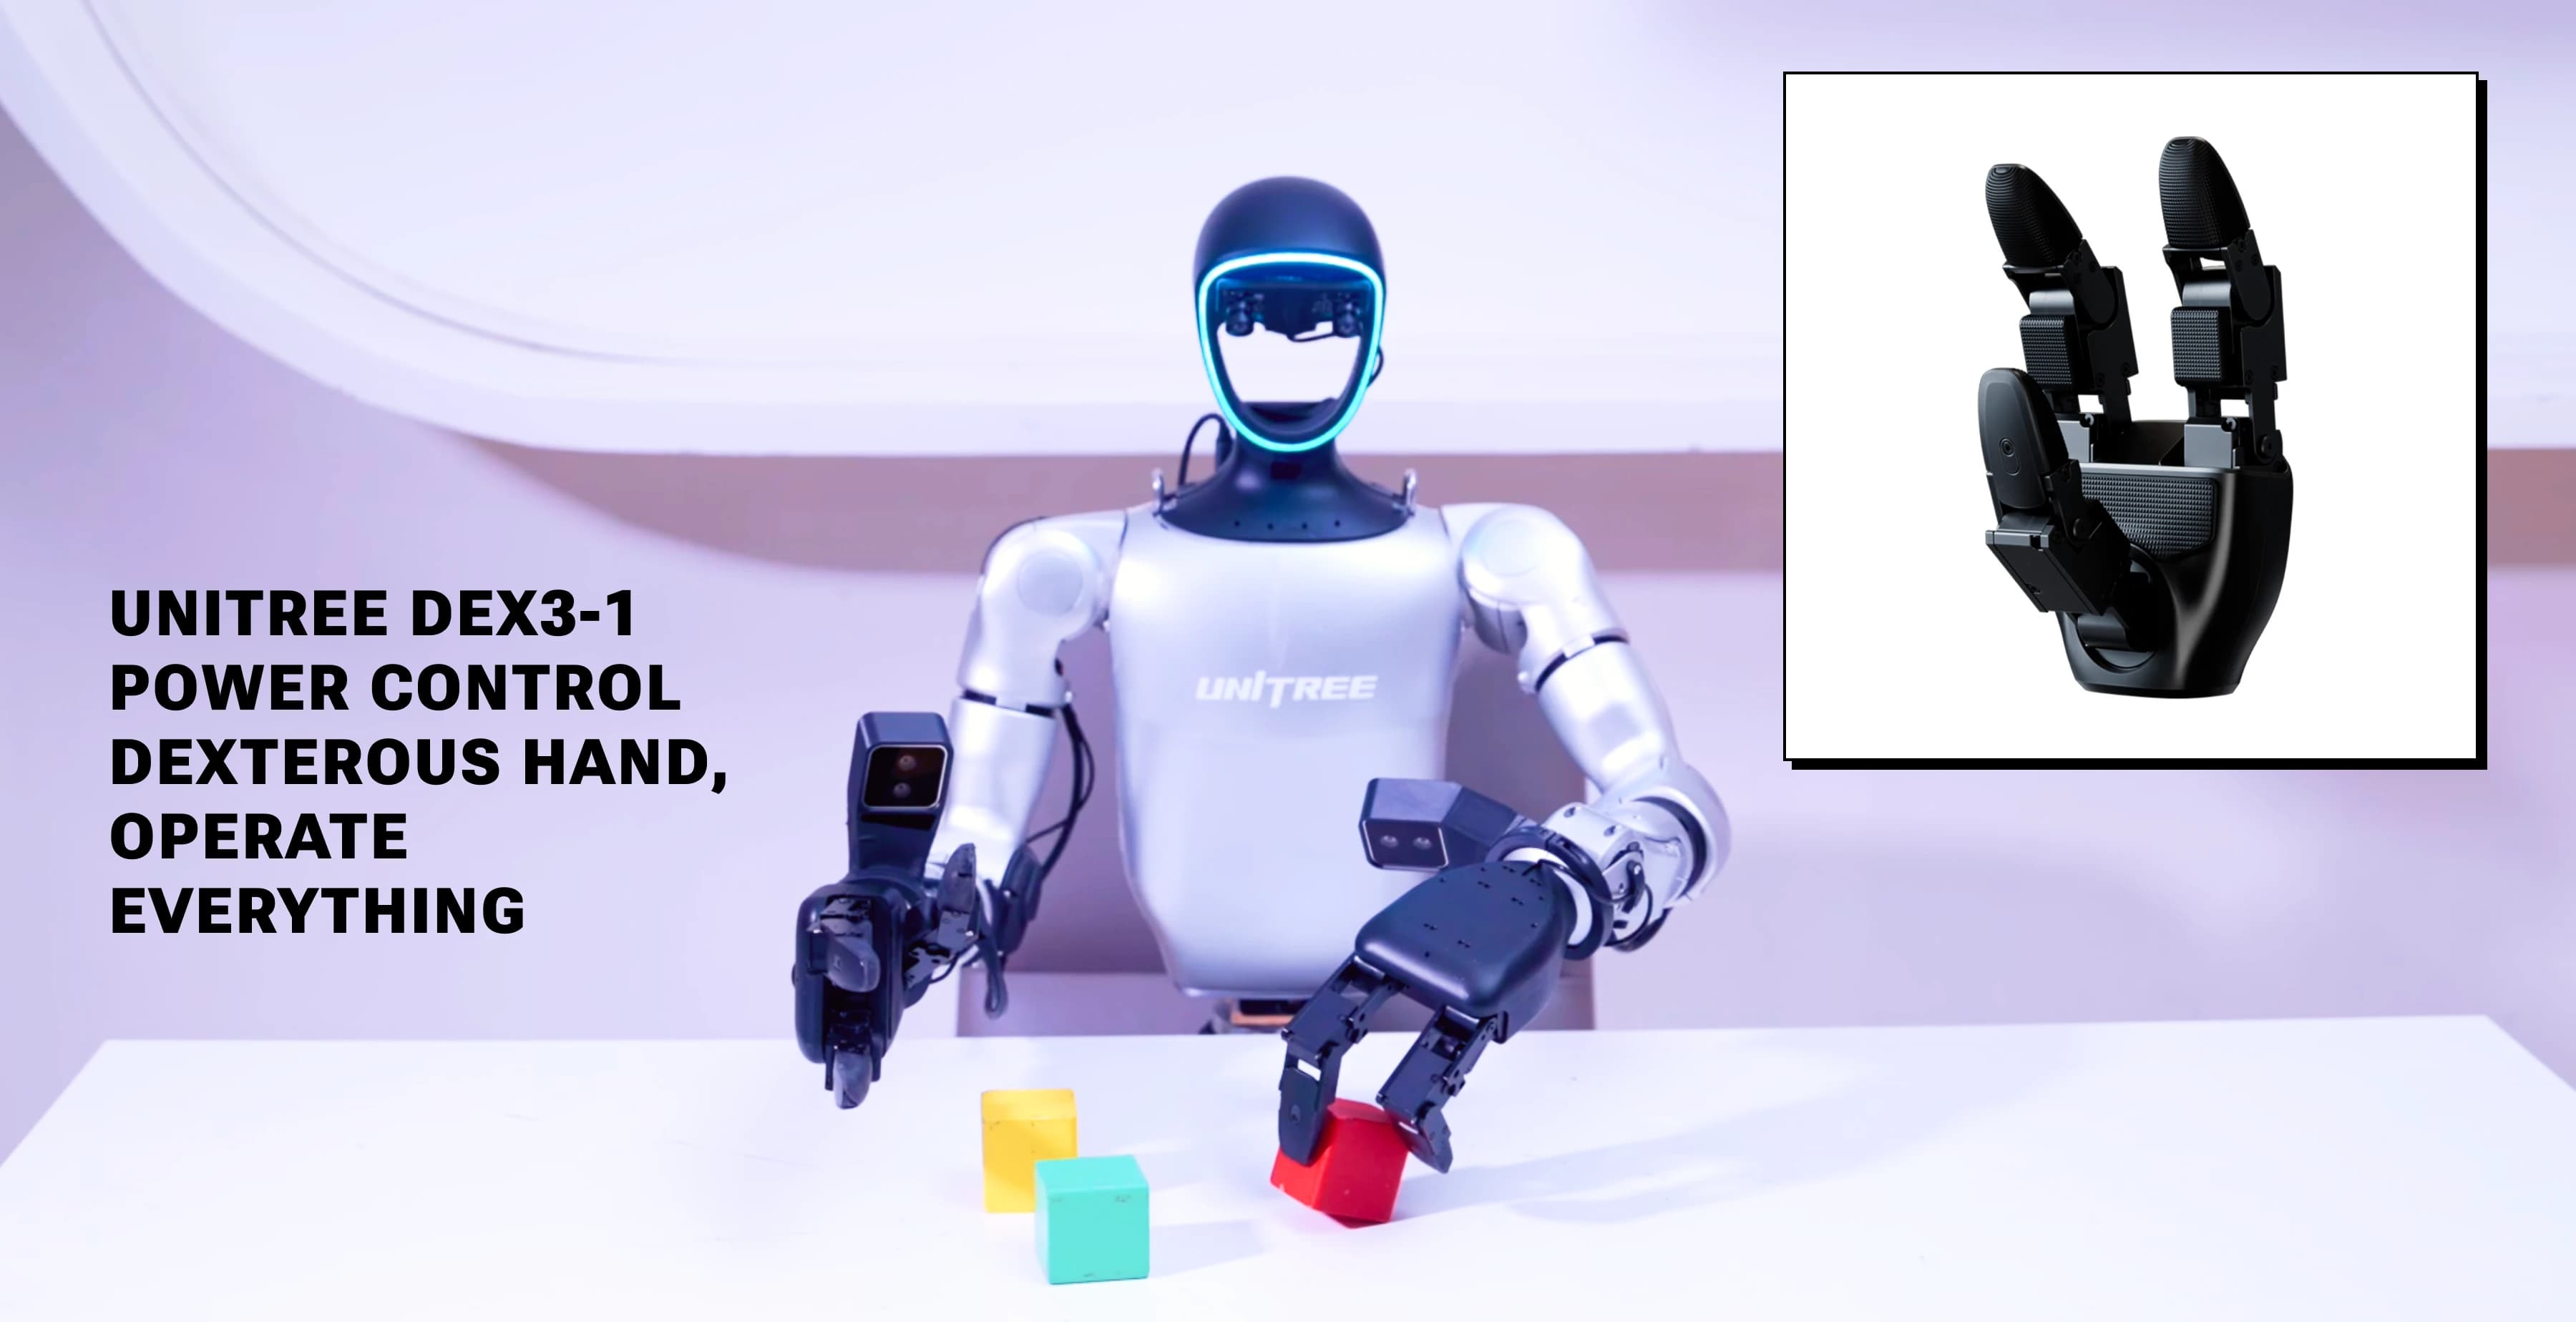
圖:Unitree 機器人
ROBOTIS AI Worker
規格與固定型FFW-BG2不同。尖峰有效負重能力會根據姿勢和運動而變化。功耗不是25V x 80Ah的計算值,而是製造商列出的值。
圖:ROBOTIS(Apache 許可證 2.0)
ROBOTIS AI Sapiens
製造商正在宣佈可能的規格變更和開發資產的逐步釋放。分別檢查必要資產的揭露情況以及所提供的飛機配置。
圖:ROBOTIS(Apache 許可證 2.0)
AgiBot G2
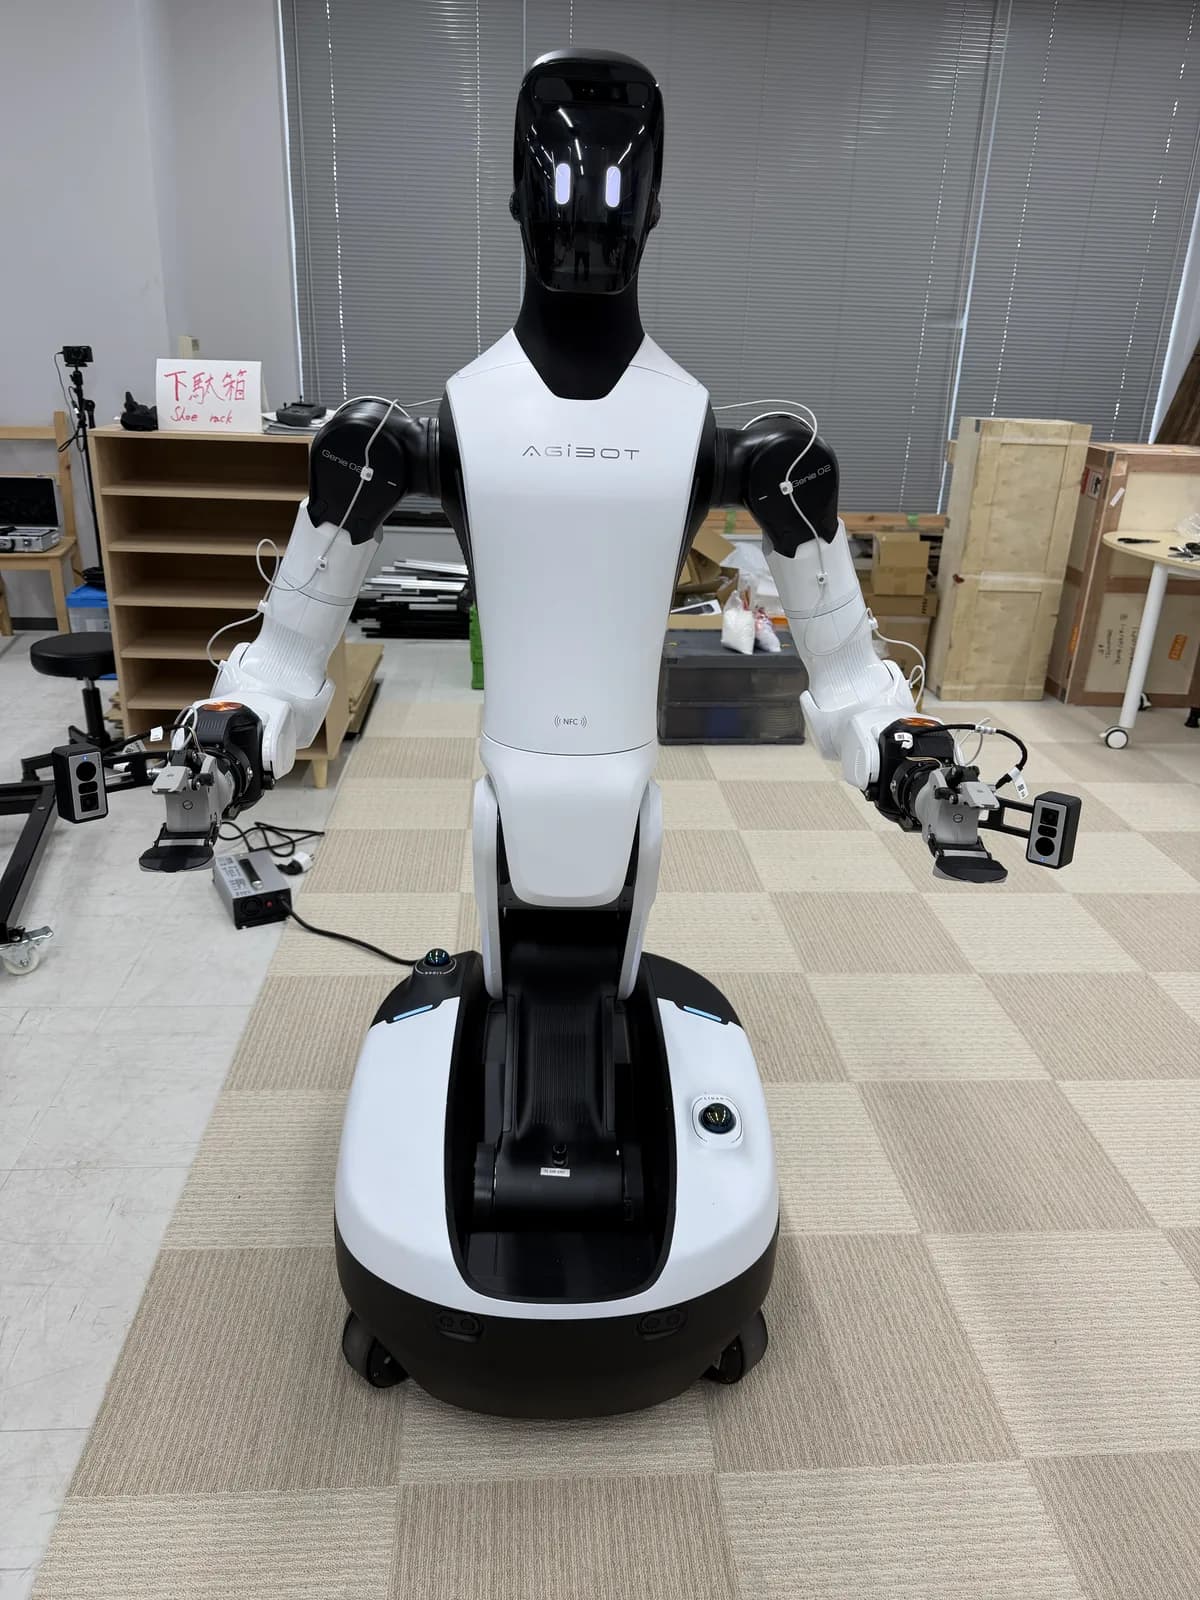
目前官網共有25個自由度,底盤有3個自由度,而我們飛機介紹頁引用的2025規格共有26個自由度,底盤有4個自由度。我們會在報價時確認目標飛機的版本和配置。
AgiBot G2 交付至 EmplifAI 辦公室(2026 年 7 月,內部照片)
RealMan RMC-AIDAL
RMC-AIDA-L 符號也用於官方文件中。表格參考兩輪配置的使用說明書V1.1。規格將根據四輪配置、不同的手臂和夾具而有所不同。手臂可以承受的重量和它實際可以抓握的重量是不一樣的。
RealMan RMC-AIDAL實機
數字之後,檢查一下。
您想要委派的操作
是否需要雙足行走或全身運動,或者可以用兩隻手臂放在移動的底座上來完成嗎?在決定飛機的形狀之前,先確定目標工作和成功條件。
開發經營範圍
取得SDK、手部和相機配置、學習環境、操作人員。規格表中標明相容性並不一定意味著可以使用所需的功能。
實施總成本
比較飛機成本加上運輸、安裝、開發和營運。銷售/租賃的可用性、交付日期和國內支援範圍將單獨確認。