
3D高斯溅射(3DGS)远程工厂检查/数字化现场观察施工从只需几分钟的现场步行扫描,到您可以像浏览器中的照片一样在 3D 空间中行走的远程检查/考勤环境。
使用手持式 3D 扫描仪“XGRIDS Lixel K2”(360° LiDAR + 1200 万像素 x 3 镜头全景相机)和使用工作站 GPU“NVIDIA RTX A6000(VRAM 48GB)”的 3D 高斯进行高速现场测量。这是一项结合了 Splatting(3DGS)处理的服务,可将工厂、工厂、建筑工地和研究设施归档并远程共享为真实的 3D 空间。以现实生活质量再现难以用传统点云表达的光反射、玻璃、详细的管道标签和地板纹理,并且还提供以毫米为单位的尺寸测量数据。
咨询3D高斯溅镀(3DGS)远程验厂/数字化现场施工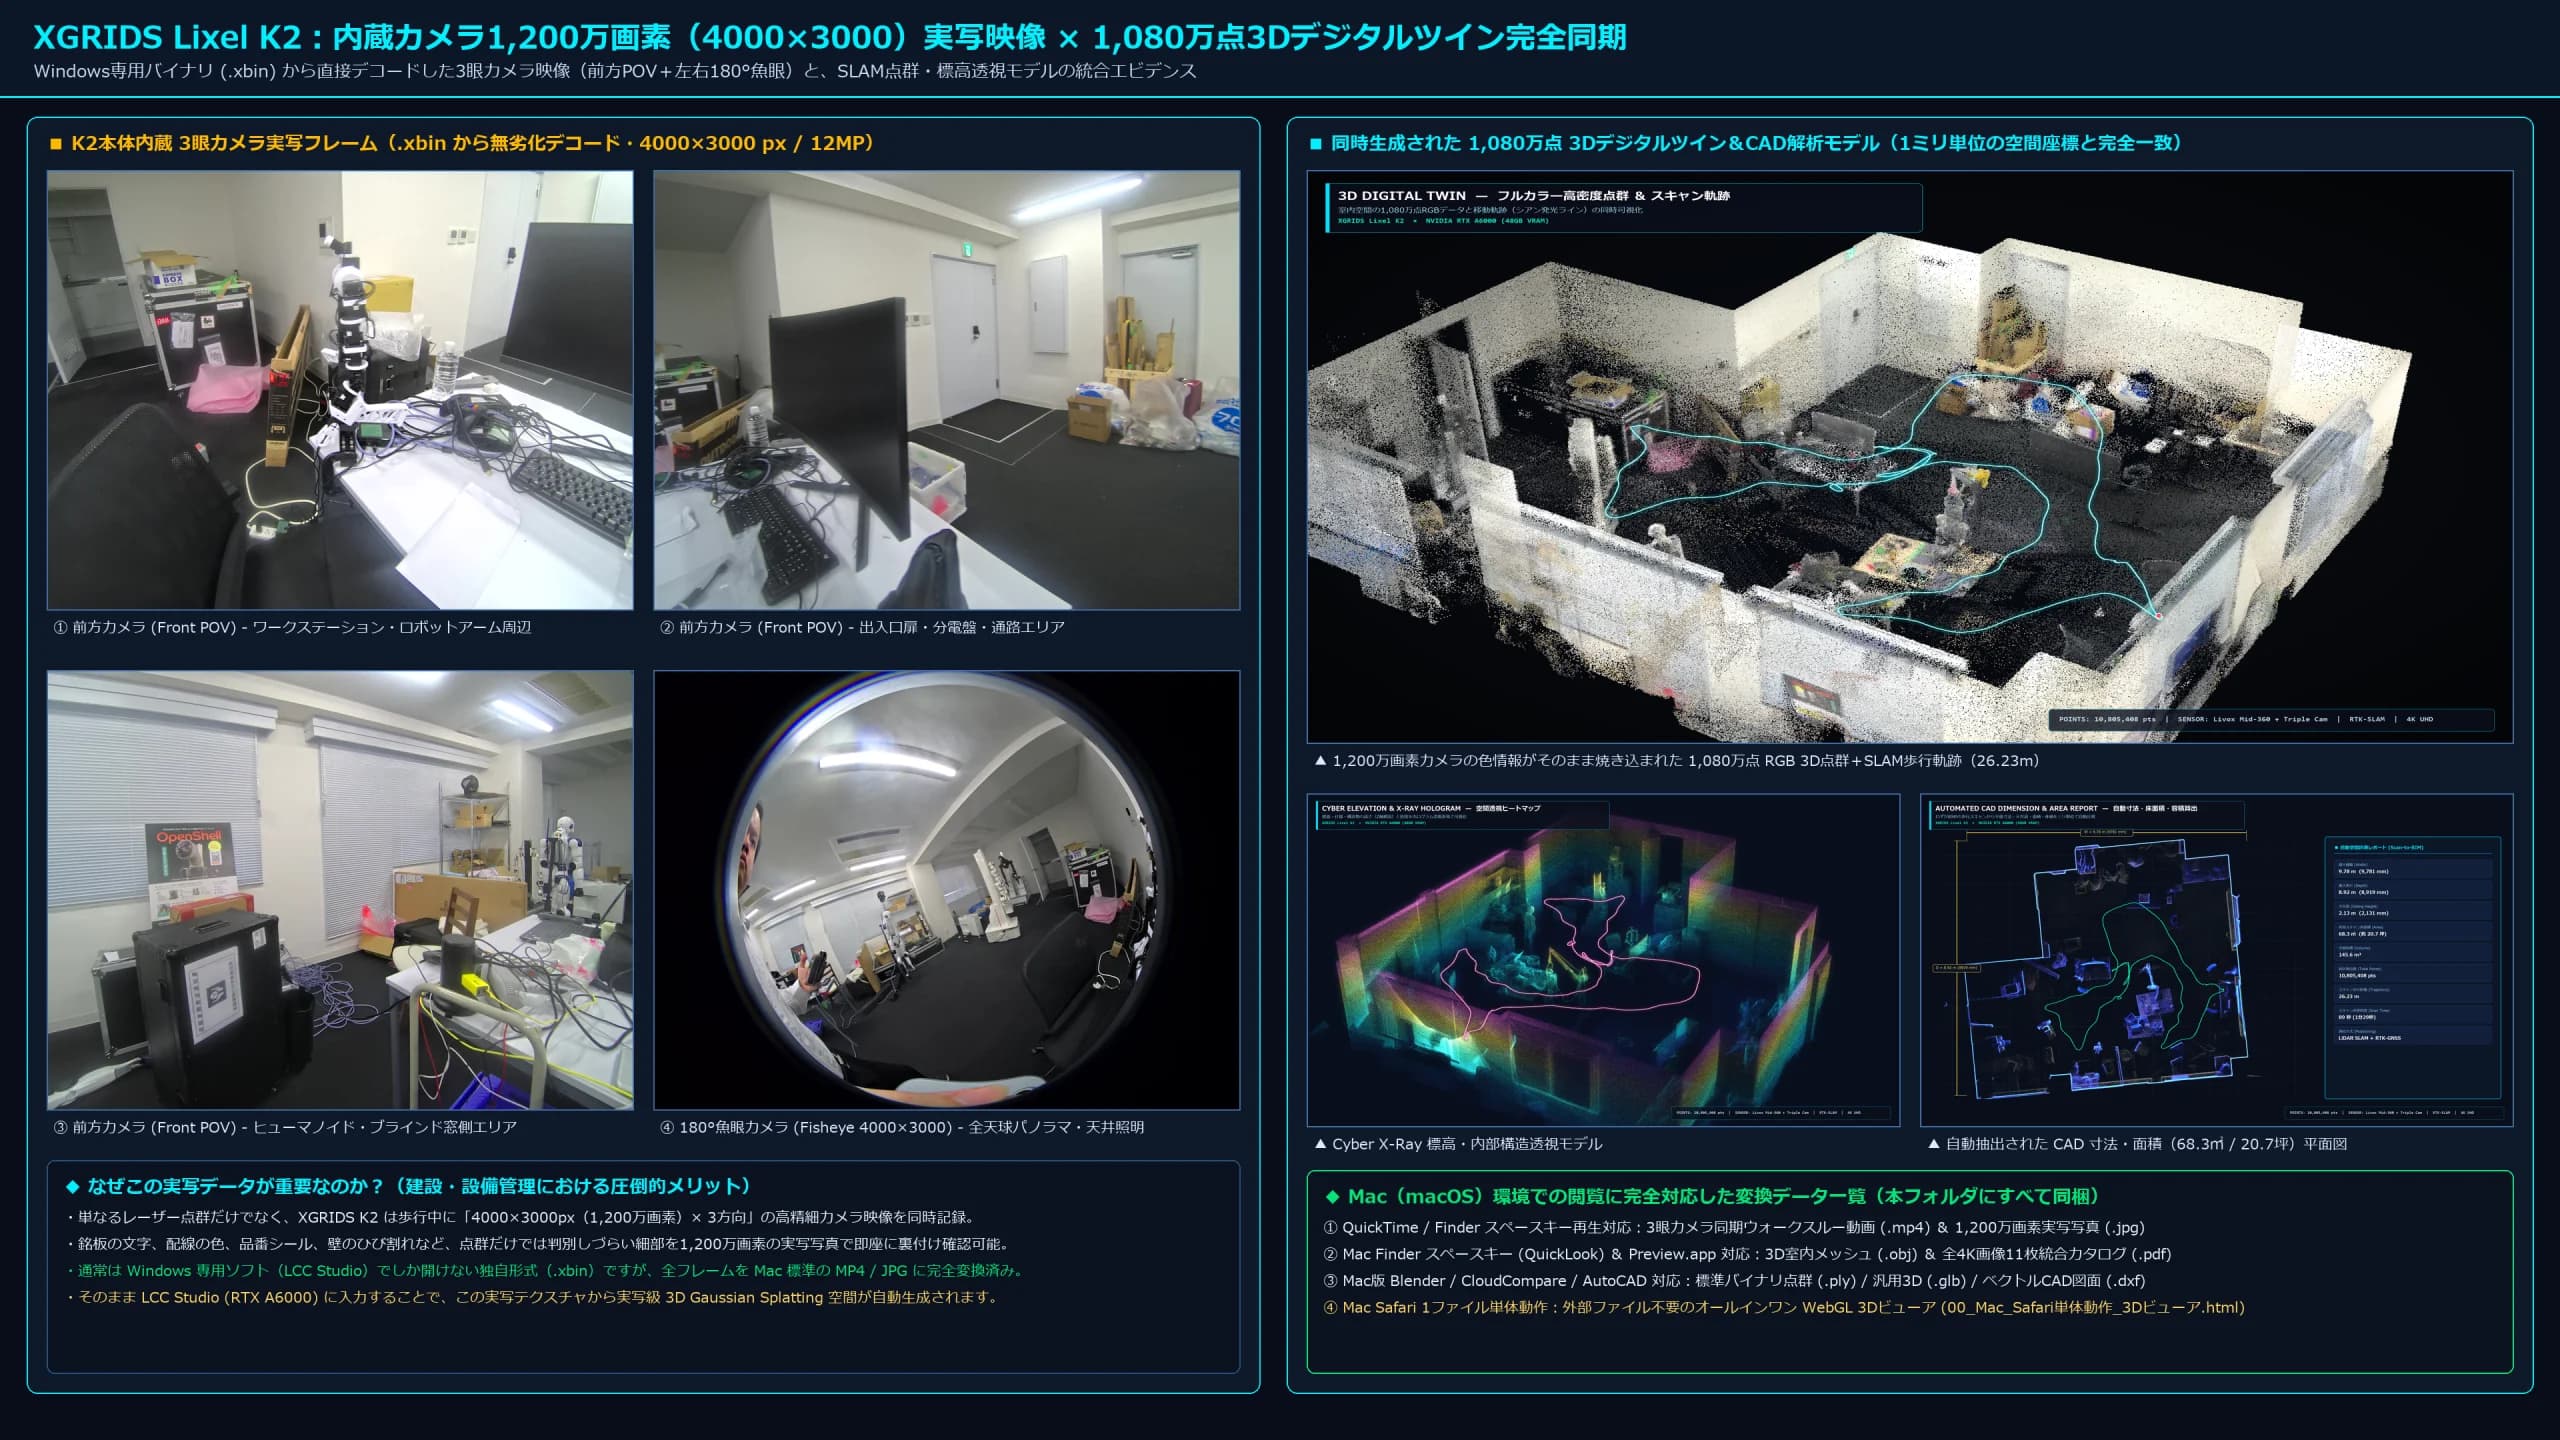
3D 数字孪生,具有 1080 万个测量点,可在浏览器上 360° 移动
这是使用我们自己的 XGRIDS Lixel K2 在 EmplifAI 的机器人开发实验室(Unitree G1 人形/双臂机器人安装环境)中行走仅 89 秒时测量的实际数据。除了可以通过拖动或滑动鼠标进行360°旋转和缩放之外,您还可以体验四种显示模式之间的切换、天花板切片(横截面切割)以及现场跳至机器人安装点的视点跳跃。
XGRIDS 3D空间数据×物理AI可以做什么?
3D 扫描场地的最大价值不仅仅在于创建供人类查看的绘图。通过将毫米级3D空间数据与EmplifAI的人形机器人(Unitree G1等)、双臂机械臂(OpenArm)、VLA模型和NVIDIA Isaac Sim环境相结合,从机器人入门预诊断到虚拟训练、自主运动和远程控制,一切都将发生巨大变化。
89秒数字化真实空间,打造人形、双臂机器人移动的虚拟验证环境
即使在没有图纸的工厂、仓库和研究设施中,您只需使用 XGRIDS Lixel K2 走动即可获得整个房间的 3D 点云和实景纹理。在EmplifAI实验室的实际测量数据中,整个空间(68.3平方米,1080万个点),包括窗边的人形机器人(Unitree G1)和中心的双臂机器人工作单元,仅用了89秒就转换成了空间数据。通过将获取的空间导入 NVIDIA Isaac Sim 或 ROS 2 环境,您可以在将实际机器带到现场之前运行步行路线、全身控制和抓取动作的模拟 (Real2Sim2Real)。
通过这种组合可以实现什么
- 构建一个全尺寸的 3D 虚拟空间,人形机器人和 AMR 只需在现场走动即可运行和工作。
- NVIDIA Isaac Sim、USD、ROS 2的碰撞检测模型和导航地图转换配合
- 直接反映现场夹具、工作台、障碍物的机器人强化学习和模仿学习环境生成
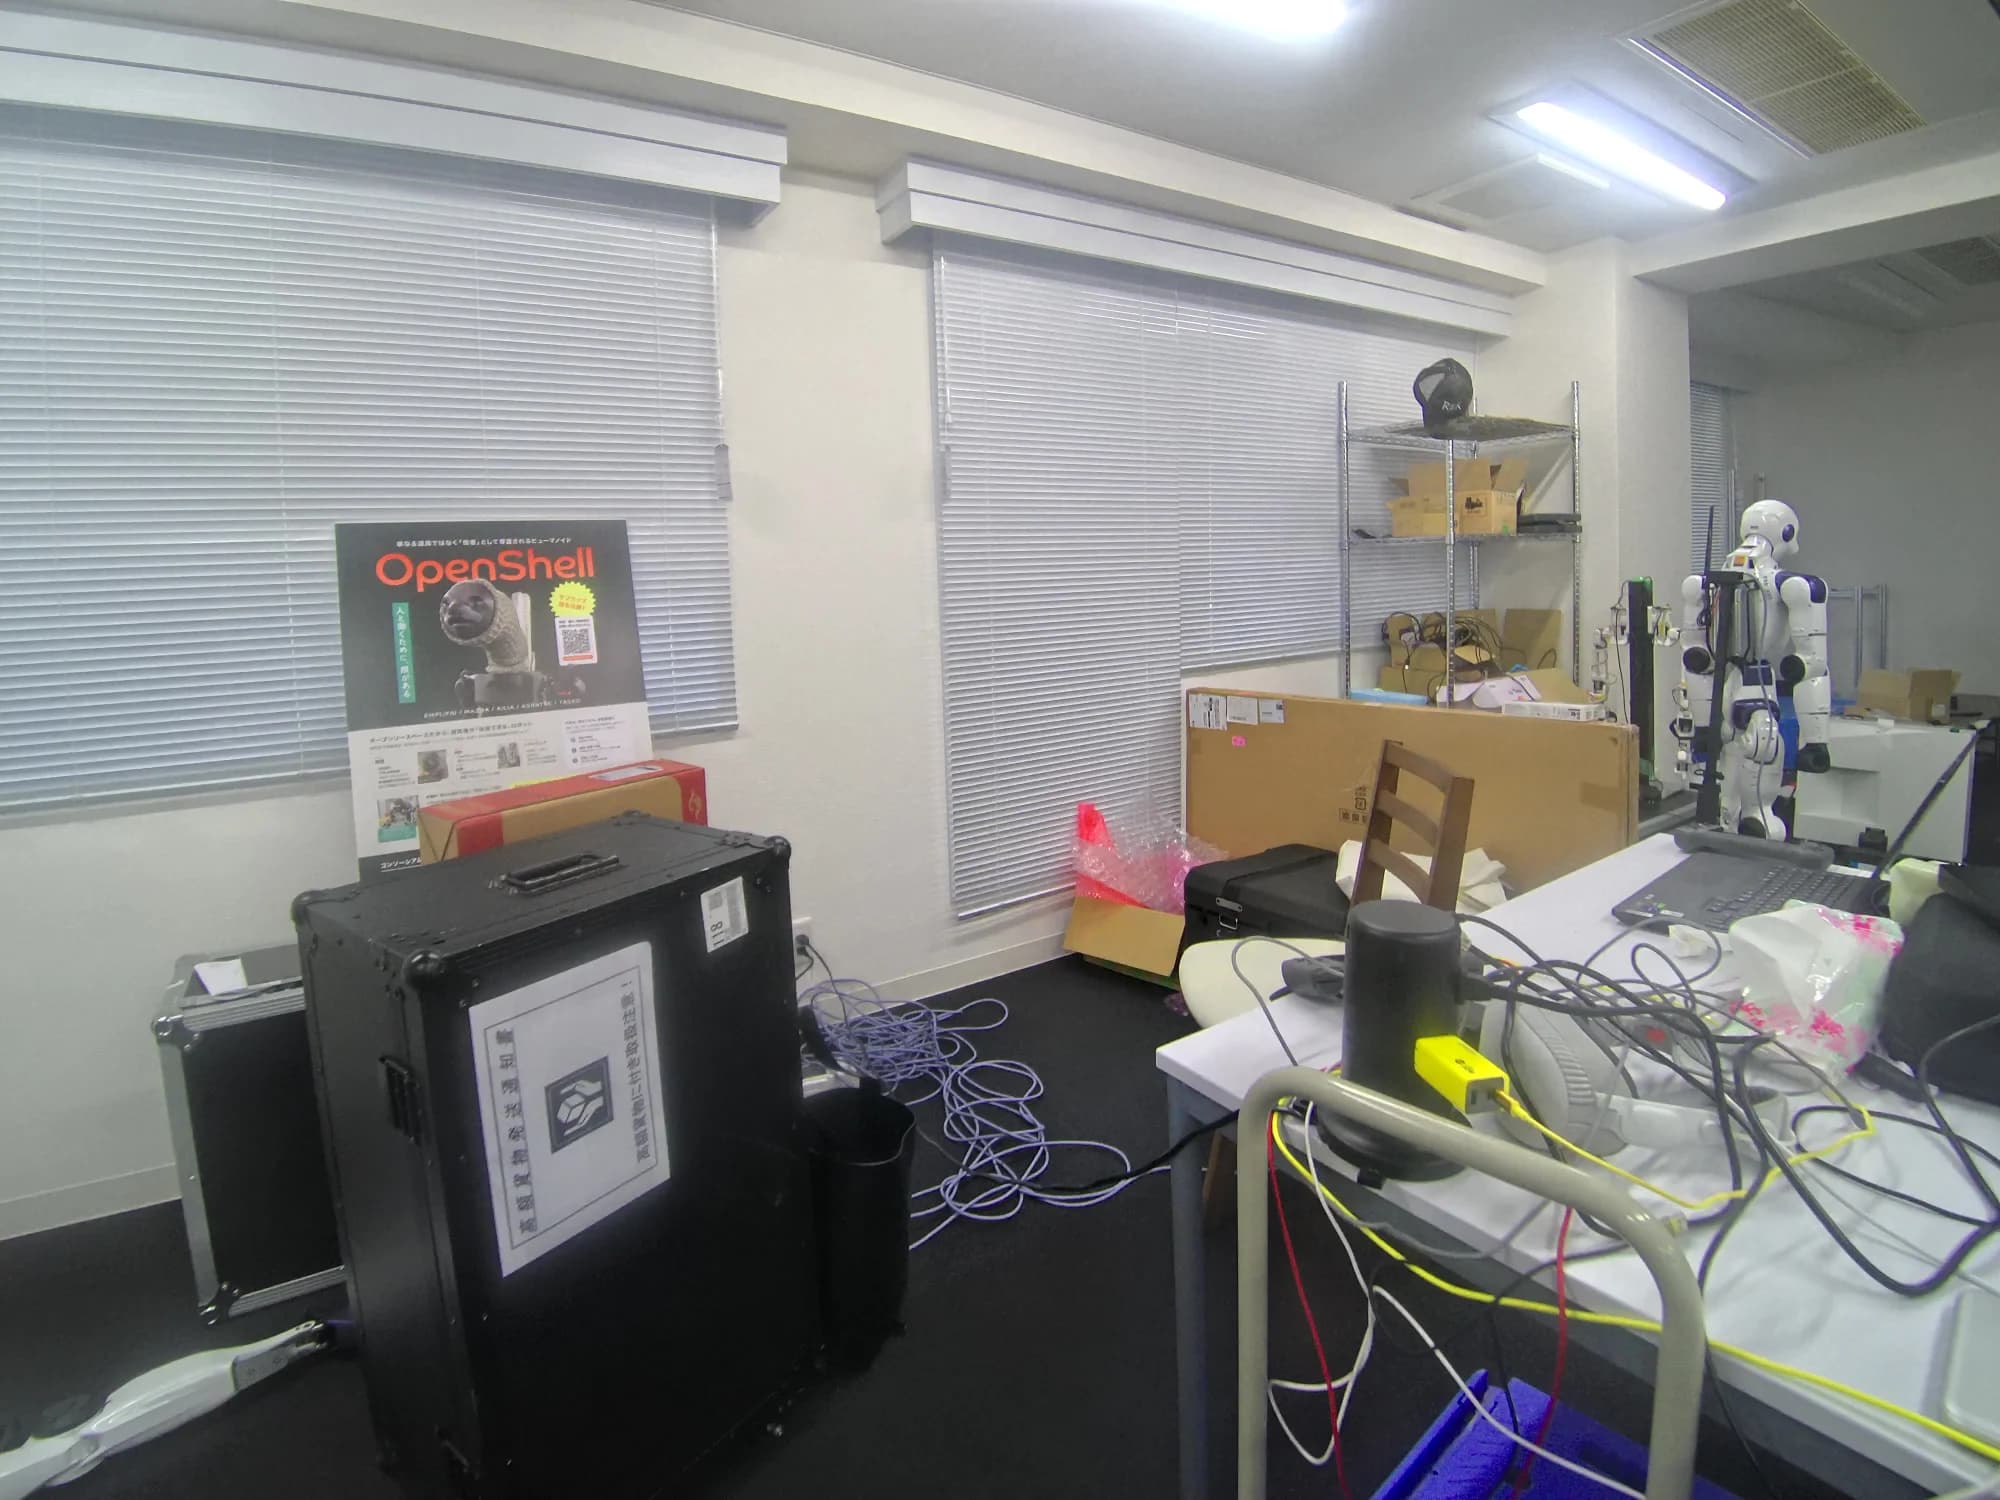
观看视频:从 89 秒的演练到创建具有 1080 万点的 3D 空间
您可以在使用 XGRIDS Lixel K2 实际测量的实验室空间的 360° 多模态分析视频和通过激光扫描创建的 1080 万点空间构建视频之间进行切换。
360°旋转×3种模式连续变化(全彩RGB→网络仰角→LiDAR X-Ray)
这是一段展示视频,旋转单次步行扫描(89 秒)生成的 1080 万点 3D 空间数据,并以 360° 旋转方式显示,同时在三种模式之间无缝切换:真人全彩 RGB、按高度的网络高程全息图和基于激光反射强度的 X 射线透视。
一次扫描即可从多个角度展开的“4K空间分析/绘图/检查可视化”
从获取的高密度 3D 数据到全彩点云、立面全息图、1m 网格建筑正射图、具有自动尺寸的 CAD 平面图、地板不平整度和墙壁垂直度的毫米热图以及机器人交付间隙验证,您可以开发适合您目的的分析视图。点击缩略图进行切换,点击图片进行高分辨率放大。
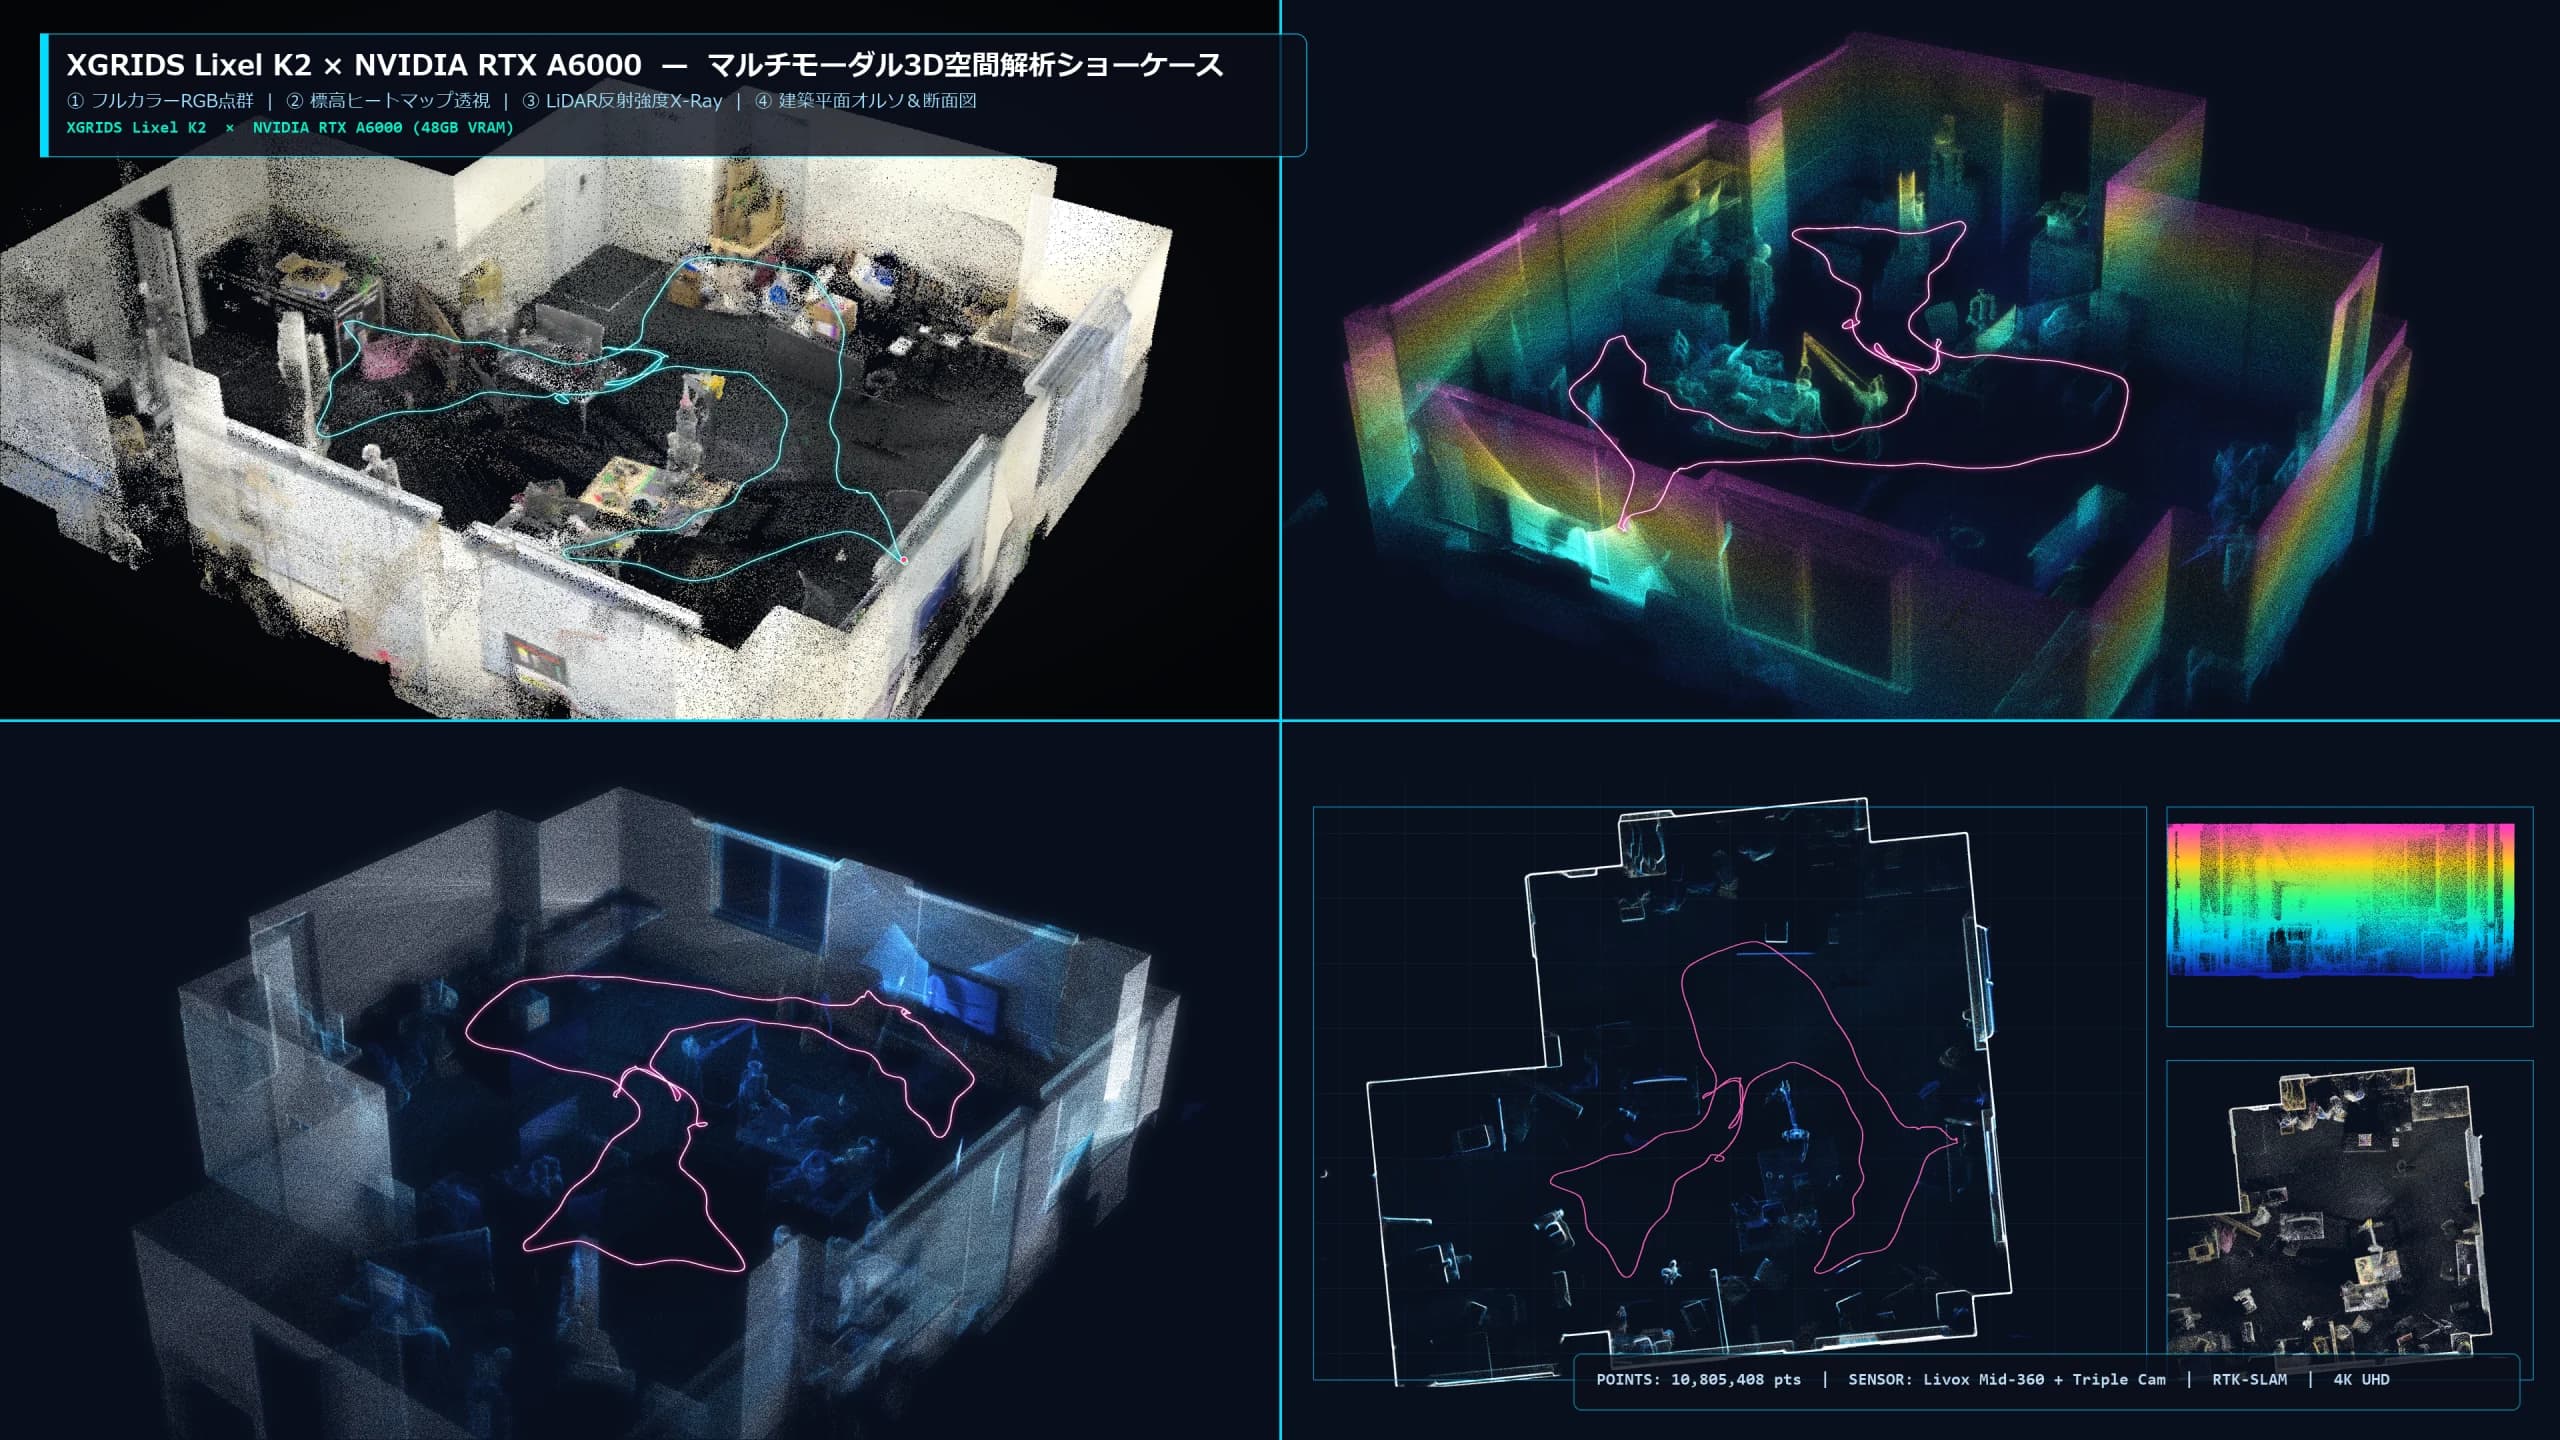 点击放大4K高清图
4 分区多模态 3D 空间分析展示
根据一次扫描数据,可以同时开发四种模式:(1) 全彩 RGB 点云、(2) 高程热图透视图、(3) 1m 网格建筑正投影图和 (4) 横截面轮廓。空间的外观、尺寸、结构一目了然。
我们拥有实际的 XGRIDS Lixel K2,并提供从 3D 空间测量到物理 AI 协作的全面支持。
EmplifAI在自己的实验室中安装了实际的XGRIDS手持式3D扫描仪“Lixel K2”和具有48GB大容量VRAM的工作站GPU“NVIDIA RTX A6000”。我们只需步行 89 秒即可创建整个房间(68.3 平方米、1080 万点)的 3D 数字孪生,并提供从点云、CAD/BIM 图纸、地板不平整度检查到 3D 高斯溅射 (3DGS) 以及人形和双臂机器人模拟 (NVIDIA Isaac Sim/Real2Sim) 协作的全面咨询。
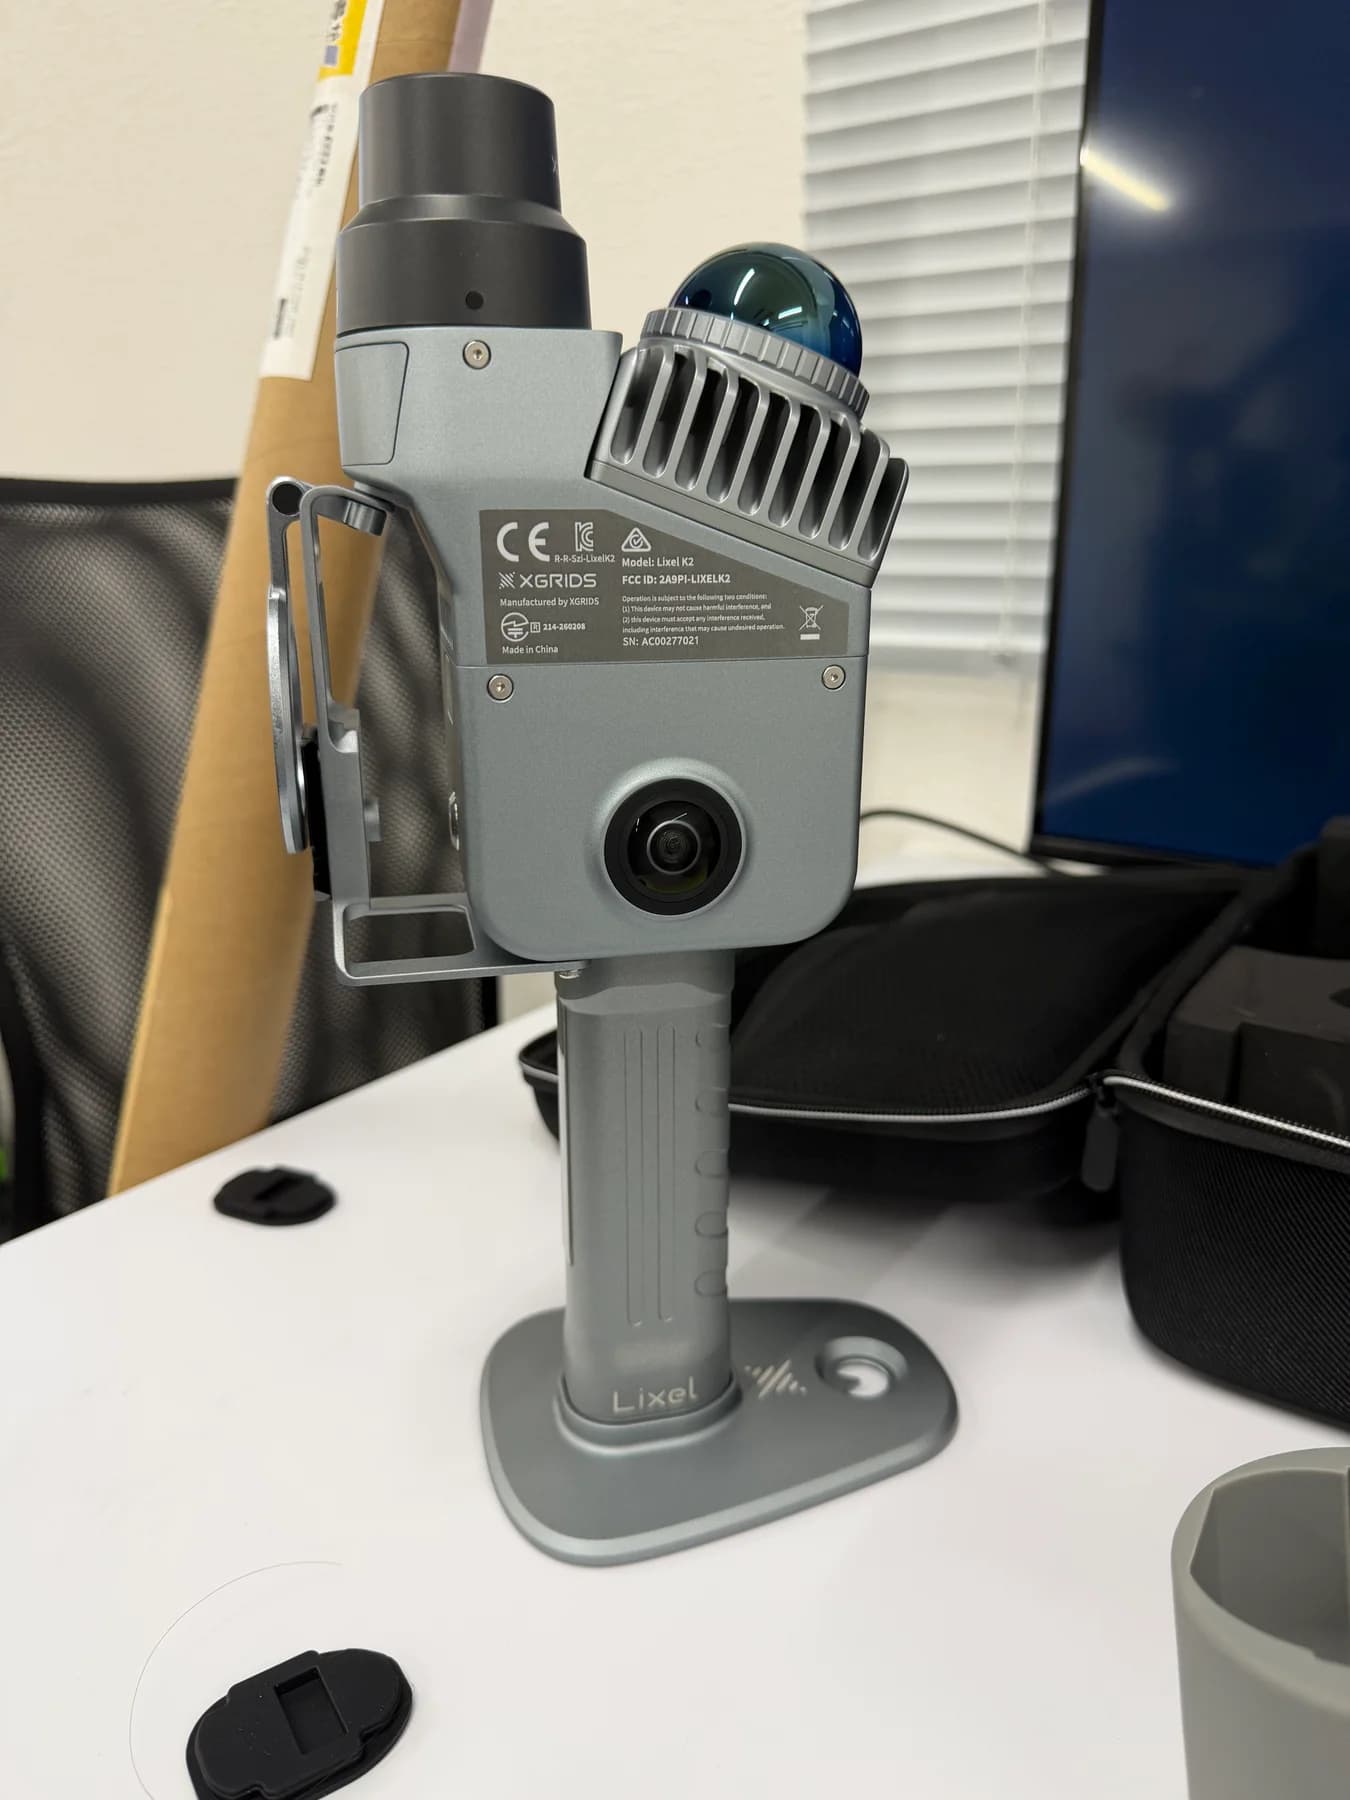
K2的3D数字孪生、实体机器和物理AI协作
XGRIDS Lixel K2特别展示页面
我们将为您介绍1080万点的交互式3D查看器、4K空间分析、物理AI协作、现场测量和租赁咨询。
咨询内容及成果
- 现场测量
- 使用 XGRIDS Lixel K2 进行漫游扫描(示例:在 89 秒内测量约 68 m2 的房间,无需停止操作即可执行)
- 计算环境
- 使用我们自己实验室的NVIDIA RTX A6000(48GB VRAM)等进行广域、高清3DGS和高密度点云处理。
- 主要用途
- 总部及海外基地远程验厂、设备改造前现状档案、施工前后见证、安全及流程教育
- 同步交付选项
- 3DGS 数据(PLY/SPLAT 等)、彩色 3D 点云、具有自动尺寸的 CAD 平面图/剖面图、地板表面不均匀热图
- 机器人合作
- 将来引入人形机器人和AMR时,可以直接用于Real2Sim/Isaac Sim环境和安装可行性诊断。
- 价格
- 根据目标设施的位置、总建筑面积和所需的数据格式/查看器配置进行单独估计。
推进方式
我们会向您询问目前的情况、目标飞机、现场条件和期望的时间,然后在同意实施范围和前提条件后开始工作。可交付成果和价格将在单独的报价中指定。
实施360°全景摄影和激光点云的三大优势,实现两全其美
01 不受拍摄地点的束缚,从任何视点或角度查看场景细节
使用三脚架拍摄的 360° 相机图像无法从拍摄点移动视点,但使用 3DGS,您可以在空间中自由走动,并以 3D 方式检查设备背面和天花板管道的缝隙。
02 现场滞留时间仅需几分钟至几十分钟,杜绝重复探访和漏测现象。
与传统的手动测量(2 人 x 几个小时)不同,只需以正常步行速度在设施周围行走即可同时记录各个方向的视觉信息和以毫米为单位的 3D 坐标。稍后您可以在办公室多次检查尺寸和干涉。
03 不只是“3D查看”而是直接连接CAD图纸和机器人验证
由于它基于 Lixel K2 的 LiDAR 点云,因此可以同时生成逼真的 3DGS 以及“自动尺寸/面积计算 CAD 计划”、“地板不均匀热图”和“NVIDIA Isaac Sim 网格”。
常见问题
对于 3D 高斯溅射 (3DGS) 远程工厂检查/数字化现场施工,我可以要求什么?
使用手持式 3D 扫描仪“XGRIDS Lixel K2”(360° LiDAR + 1200 万像素 x 3 镜头全景相机)和使用工作站 GPU“NVIDIA RTX A6000(VRAM 48GB)”的 3D 高斯进行高速现场测量。这是一项结合了 Splatting(3DGS)处理的服务,可将工厂、工厂、建筑工地和研究设施归档并远程共享为真实的 3D 空间。以现实生活质量再现难以用传统点云表达的光反射、玻璃、详细的管道标签和地板纹理,并且还提供以毫米为单位的尺寸测量数据。具体工作范围将在开始工作前确认并商定,包括机器人、场地和期望的交付成果。
3D高斯溅镀(3DGS)远程验厂/数字化现场参观施工的成本和交付范围是如何确定的?
我们将确认目标飞机、机器数量、实施地点和所需的交付成果,并提供可用性、工作范围、完成条件和成本的单独估计。
由于工厂和研究设施高度机密,您是否可以将数据交付到本地(本地环境)而不将数据上传到外部云端?
是的。我们不会将现场获取的扫描数据发布到外部公共云,而是在我们自己的工作站(RTX A6000环境)上离线处理它,然后将其作为一组可在本地查看和使用的3DGS、点云和CAD绘图文件交付。
3D高斯溅射(3DGS)远程验厂/数字化现场施工咨询
请告知我们目标飞机、位置、您想要解决的问题以及期望的时间。我们将通知您实施细节和估算。
咨询3D高斯溅镀(3DGS)远程验厂/数字化现场施工