可引入的机器人比较根据规格缩小您想要使用的飞机范围。
双足行走和轮子运动、尺寸和有效负载以及可开发的范围。您可以比较制造商公布的规格和 6 种型号的 AI/开发环境,您可以考虑使用相同的项目引入。
咨询选型规格确认日期:
选择要比较的飞机


规格对照表
您可以通过取消选中模型来缩小列范围。表格可以水平滚动。
比较的飞机数量: 6
| 比较项目 | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| 飞机配置 | 双足型 | 双足型 | 双臂/轮移动型(FFW-SG2) | 双足型(K0) | 双臂/轮移动式 | 双臂/轮移动式(使用说明书V1.1中为两轮配置) |
| 尺寸(高x宽x深) | 1,320 × 450 × 200mm | 1,820 × 456 × 218mm | 1,623 × 604 × 602mm | 高度 1,300mm(参考页上未列出宽度和深度) | 1,225〜1,795 × 640 × 760mm | 存放时:1,780 x 450 x 640mm / 肩宽 545mm |
| 重量 | 标准:约。 35 公斤/教育:约。 35kg以上(含电池) | 约70kg(含电池) | 90kg | 34kg | 185kg | 约157kg(使用说明书V1.1) |
| 全身自由度 | 标准:23 / EDU:23~43(取决于配置) | 31 | 25(含移动机构) | 23 | 25(目前官网表格。根据规格版本不同存在差异) | 参考资料中未列出全身总量。单独检查手臂、头部、举升机和手推车 |
| 一只手臂的自由 | 5(额外的手腕/手取决于配置) | 7 | 7 | 5 | 7 | 6(RM65-B-V。根据安装的臂而变化) |
| 手臂负载能力 | 最大值:大约。 2公斤/教育:约。 3kg(根据手臂姿势而变化) | 评级:大约。 7公斤/峰值:约。 15kg(制造商表中的臂值) | 额定:单臂3公斤,双臂6公斤/峰值:单臂5公斤,双臂10公斤 | 最大3公斤(参考页上未列出单臂和两臂的区别) | 额定重量 5kg(制造商指示的一只手臂的重量) | 臂额定值:每臂 5 公斤/最大。 1.4kg,附带 2 指夹具 (V1.1) |
| 电源/工作时间 | 9,000mAh/约2小时(制造商公布值) | 15Ah・972Wh/约3小时(制造商公布值) | 25V・80Ah / 2,040Wh(制造商标称值) | 46.8V・9,000mAh(参考页上未列出工作时间) | 2 台,总计 1,652Wh/约 4 小时(制造商公布值) | 运行3-4小时(使用说明书V1.1) |
| 计算设备 | 8核CPU/EDU可选配额外计算模块 | 英特尔酷睿 i5/EDU 添加了酷睿 i7。高性能计算模块取决于配置 | NVIDIA Jetson AGX Orin 32GB | NVIDIA Jetson Orin NX 16GB | 高性能配置:NVIDIA Jetson T5000(不要直接与其他机器的TOPS比较FP4值) | NVIDIA Jetson AGX Orin 64GB |
| 主识别传感器 | 深度相机/3D激光雷达 | 广角立体相机 | RGB-D 相机 x 3、LiDAR x 2、IMU | 检查每个提供的配置 | 3D LiDAR x 2、立体鱼眼 x 3、头部和手腕上的 RGB-D | D435深度相机、RGB相机、激光雷达等(取决于配置) |
| 开发环境/二次开发 | 二次开发就是EDU。检查SDK、附加计算设备和手动配置 | 二次开发就是EDU。检查附加计算设备/手动配置 | ROS 2、Python、C++、Web UI。按应用检查模仿学习环境。 | 模仿学习、强化学习和模拟。检查公共资产和控制方法 | 支持二次开发。单独检查 SDK、通信规范和提供的配置。 | 官方ROS代码/URDF发布。检查目标臂、小车和操作系统 |
| 采购价格以厂家公布为准 | 标准:13,500 美元/EDU:联系制造商(不含税和运费) | 标准:29,900 美元/EDU:联系制造商(不含税和运费) | 参考的官方规格页面上没有列出价格。 | 参考的官方规格页面上没有列出价格。 | 参考的官方规格页面上没有列出价格。 | 参考的官方材料中没有列出价格。 |
| 咨询EmplifAI | 租赁、购买、运营开发咨询 | 租赁/研发配置咨询 | 有关租赁/购买/数据收集的咨询 | 租赁、购买、研发咨询 | 采购、安装、技术验证咨询 | 购买、租赁、开发咨询 |
厂家公布的价格并非国内安装的总价。包括税收、运输、货币兑换、配置、开发、安装和运营成本在内的成本将单独估算。工作时间和有效负载不是相同条件下的测量值。
比较 VLA/学习环境
我们区分制造商的对应表、公共代码和研究所实施示例。即使列出了型号名称,也不能保证它适用于所有飞机配置。
| 比较项目 | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| VLA/机器人基础模型 | 厂家官方LeRobot合作π0.5/GR00T的政策支持。检查G1和手的目标配置 | H2/H2 EDU 上的 VLA 实施经过独立验证。与H2 Plus的GR00T配置不同 | 官方 Cyclo Intelligence:SmolVLA、XVLA、π0、π0.5、GR00T N1.7 的推理后端 | K0的具体VLA/训练模型无法在参考资料中确认。个别验证 | 厂商Genie Studio推出π0、OpenVLA、GR00T等 G2实机目标配置单独确认 | 加州大学洛杉矶分校公共实施示例:SmolVLA·π0-FAST·π0.5。与制造商标准合规性不同 |
| 模仿学习/强化学习 | 官方LeRobot学习/实战推理示例,RL Gym G1强化学习示例 | 单独检查学习模型、控制范围和已发布的资产 | 官方:ACT·扩散。从示范采集到数据转换、学习和推理 | K0官方产品资料指导模仿学习和强化学习。检查执行环境 | 产品文档中的 Genie RL 指南。检查提供的学习/推理的范围 | 加州大学洛杉矶分校公共实施示例:ACT、Diffusion、VQ-BeT。示范收藏与LeRobot合作 |
| 模拟/Sim2Real | 官方Isaac Lab G1运行环境,MuJoCo执行示例 | 检查目标H2模型和环境可用性 | 官方:Isaac Lab・MuJoCo・URDF。检查飞机型号和版本 | K1 的官方 GitHub 是 Sim2Real/MuJoCo。申请K0需要确认 | 官方精灵模拟发布。检查目标机器人资产和G2配置 | 制造商的官方 URDF 模型。确认研究模型、手推车和手臂配置匹配。 |
| ROS 2/SDK合作 | 官方ROS 2 SDK2。需要兼容二次开发的配置。 | 官方ROS 2/SDK2的H2控制示例。二次开发是EDU | AI Worker ROS 2 官方包发布 | 官方 ai_sapiens 是 K1 的 ROS 2。与对比表中K0的兼容性尚未得到确认。 | Genie Sim 兼容 ROS 2。提供 G2 实际 SDK 的条件单独确认。 | 制造商的官方ROS代码,UCLA的ROS 2 Foxy实现示例。需要环境搭建和实机验证 |
GitHub公共代码/开发资料
选择型号时,请同时检查兼容机器、分支、依赖环境和许可证。厂家公式和研究所实施例分别贴出。
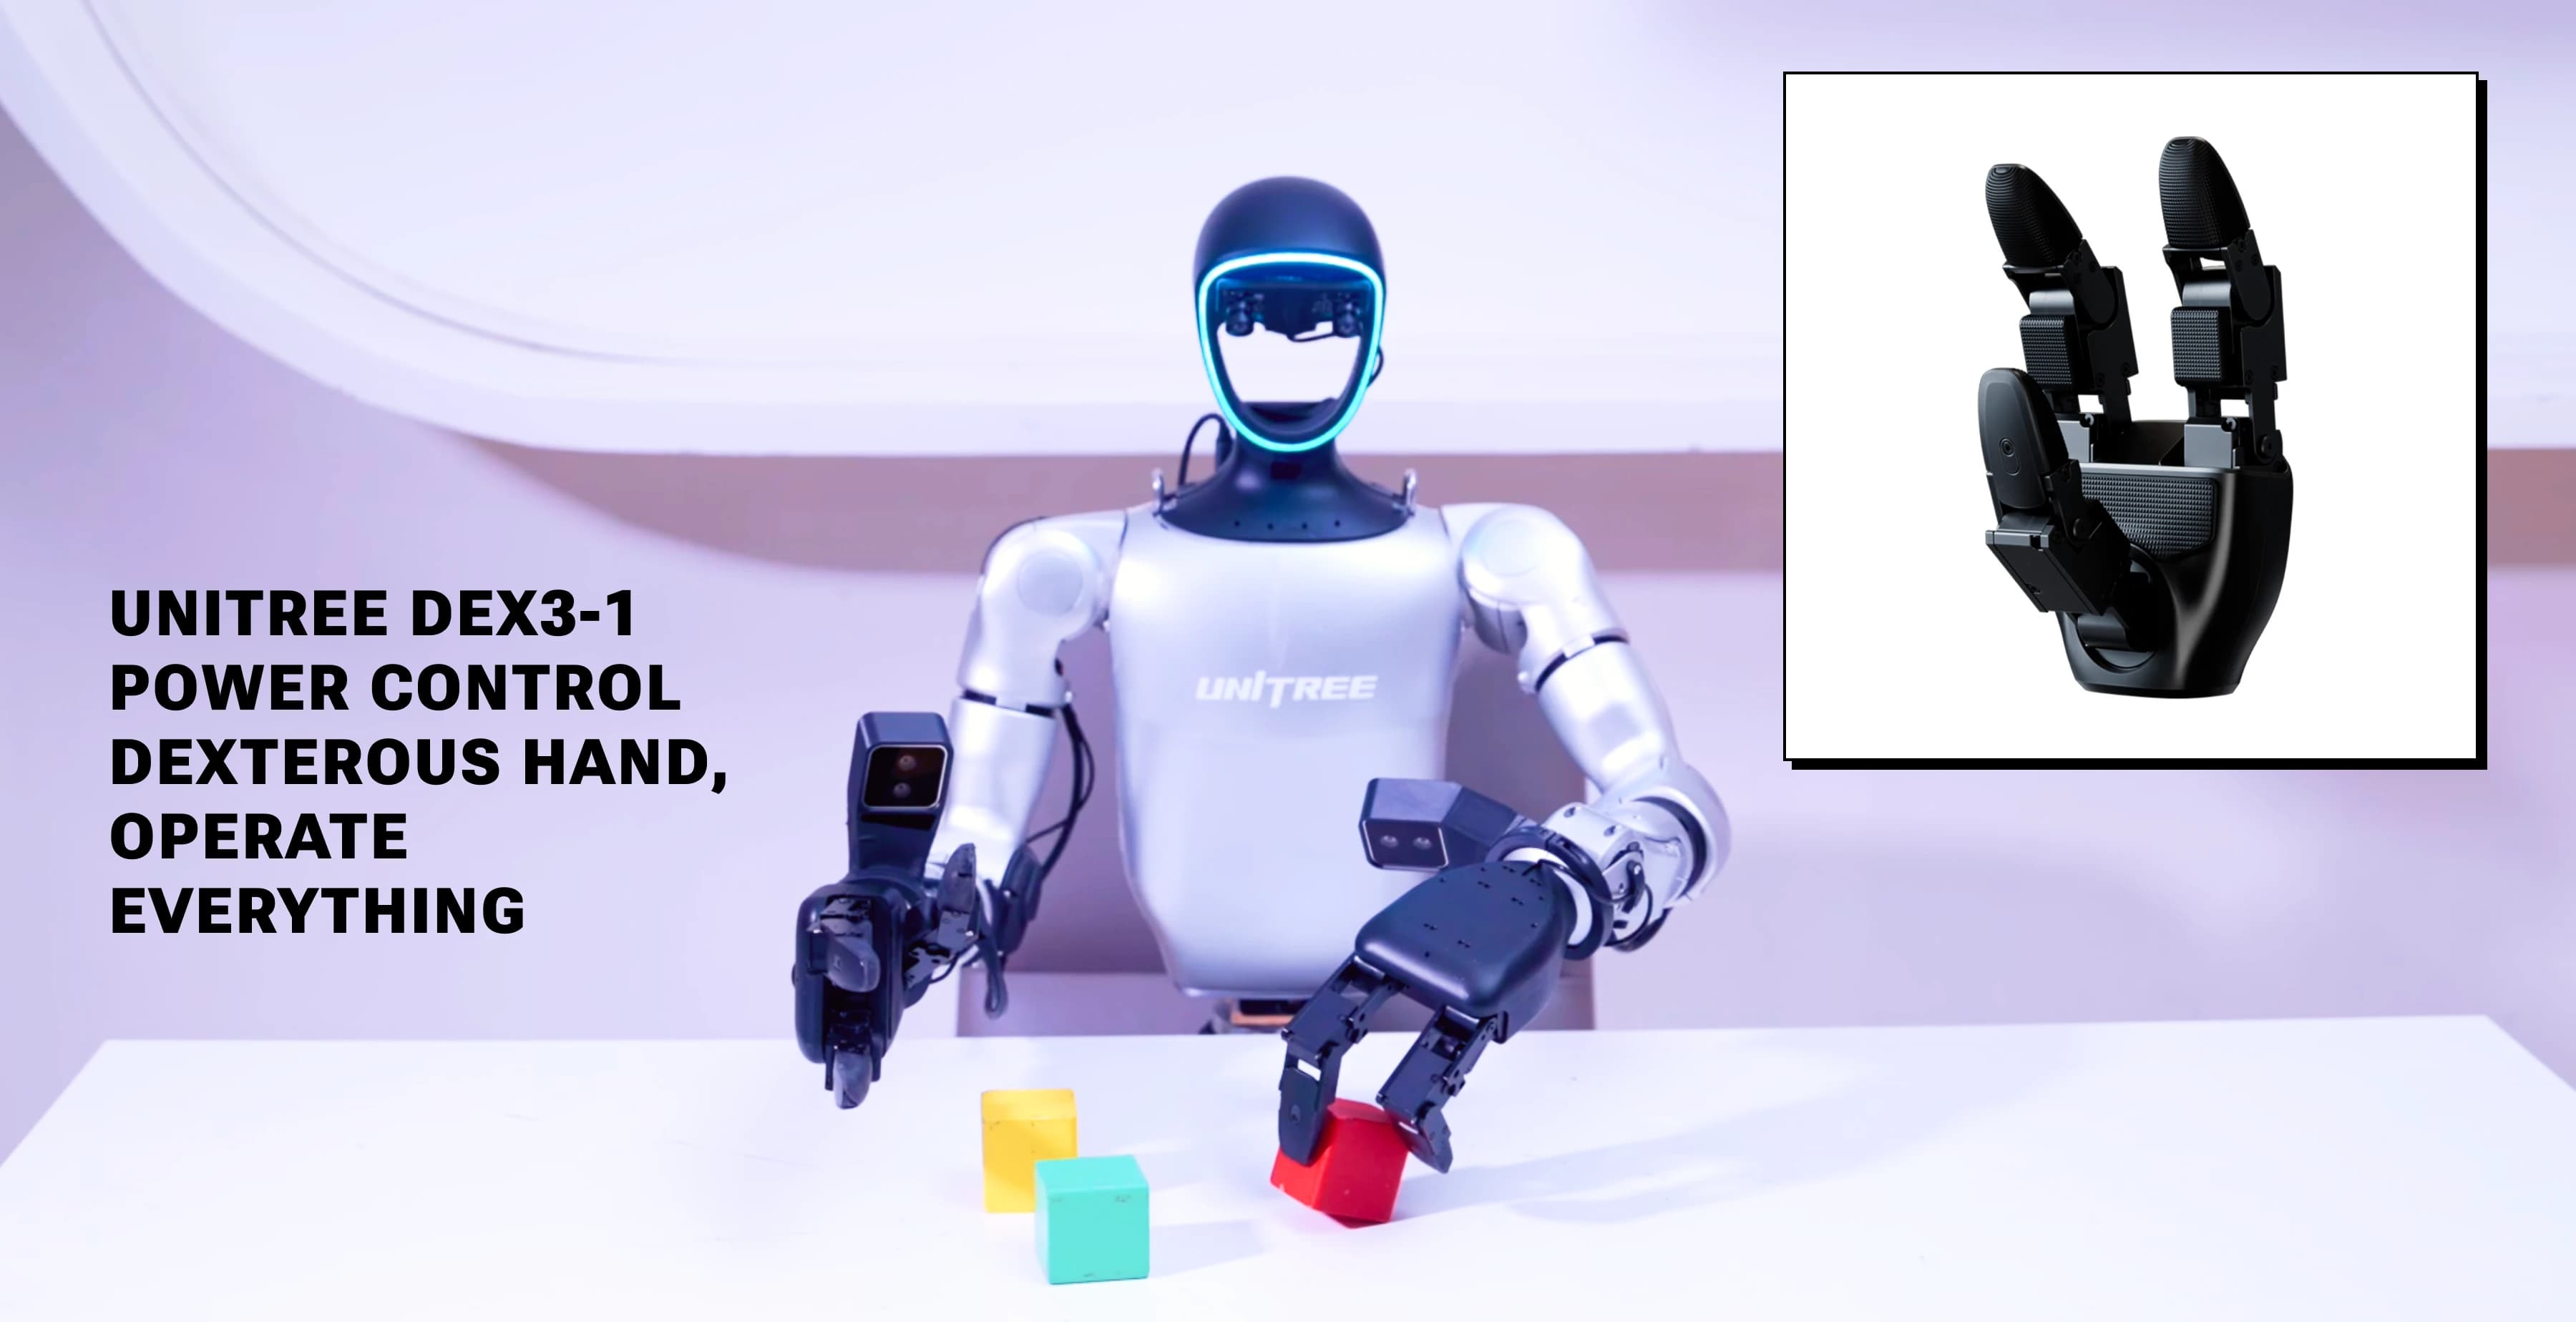
Unitree G1 / G1 EDU
Unitree H2 / H2 EDU
ROBOTIS AI Worker
ROBOTIS AI Sapiens
AgiBot G2
RealMan RMC-AIDAL
补充规格和官方来源
Unitree H2 / H2 EDU
本专栏是 H2/H2 EDU 的比较。请分别检查 H2 Plus/H2-D 规格和规格。有效负载能力根据姿势和操作条件而变化。
图片:Unitree 机器人
ROBOTIS AI Worker
规格与固定型FFW-BG2不同。峰值有效负载能力根据姿势和运动而变化。功耗不是25V x 80Ah的计算值,而是制造商列出的值。
图片:ROBOTIS(Apache 许可证 2.0)
ROBOTIS AI Sapiens
制造商正在宣布可能的规格变更和开发资产的逐步释放。分别检查必要资产的披露情况以及所提供飞机的配置。
图片:ROBOTIS(Apache 许可证 2.0)
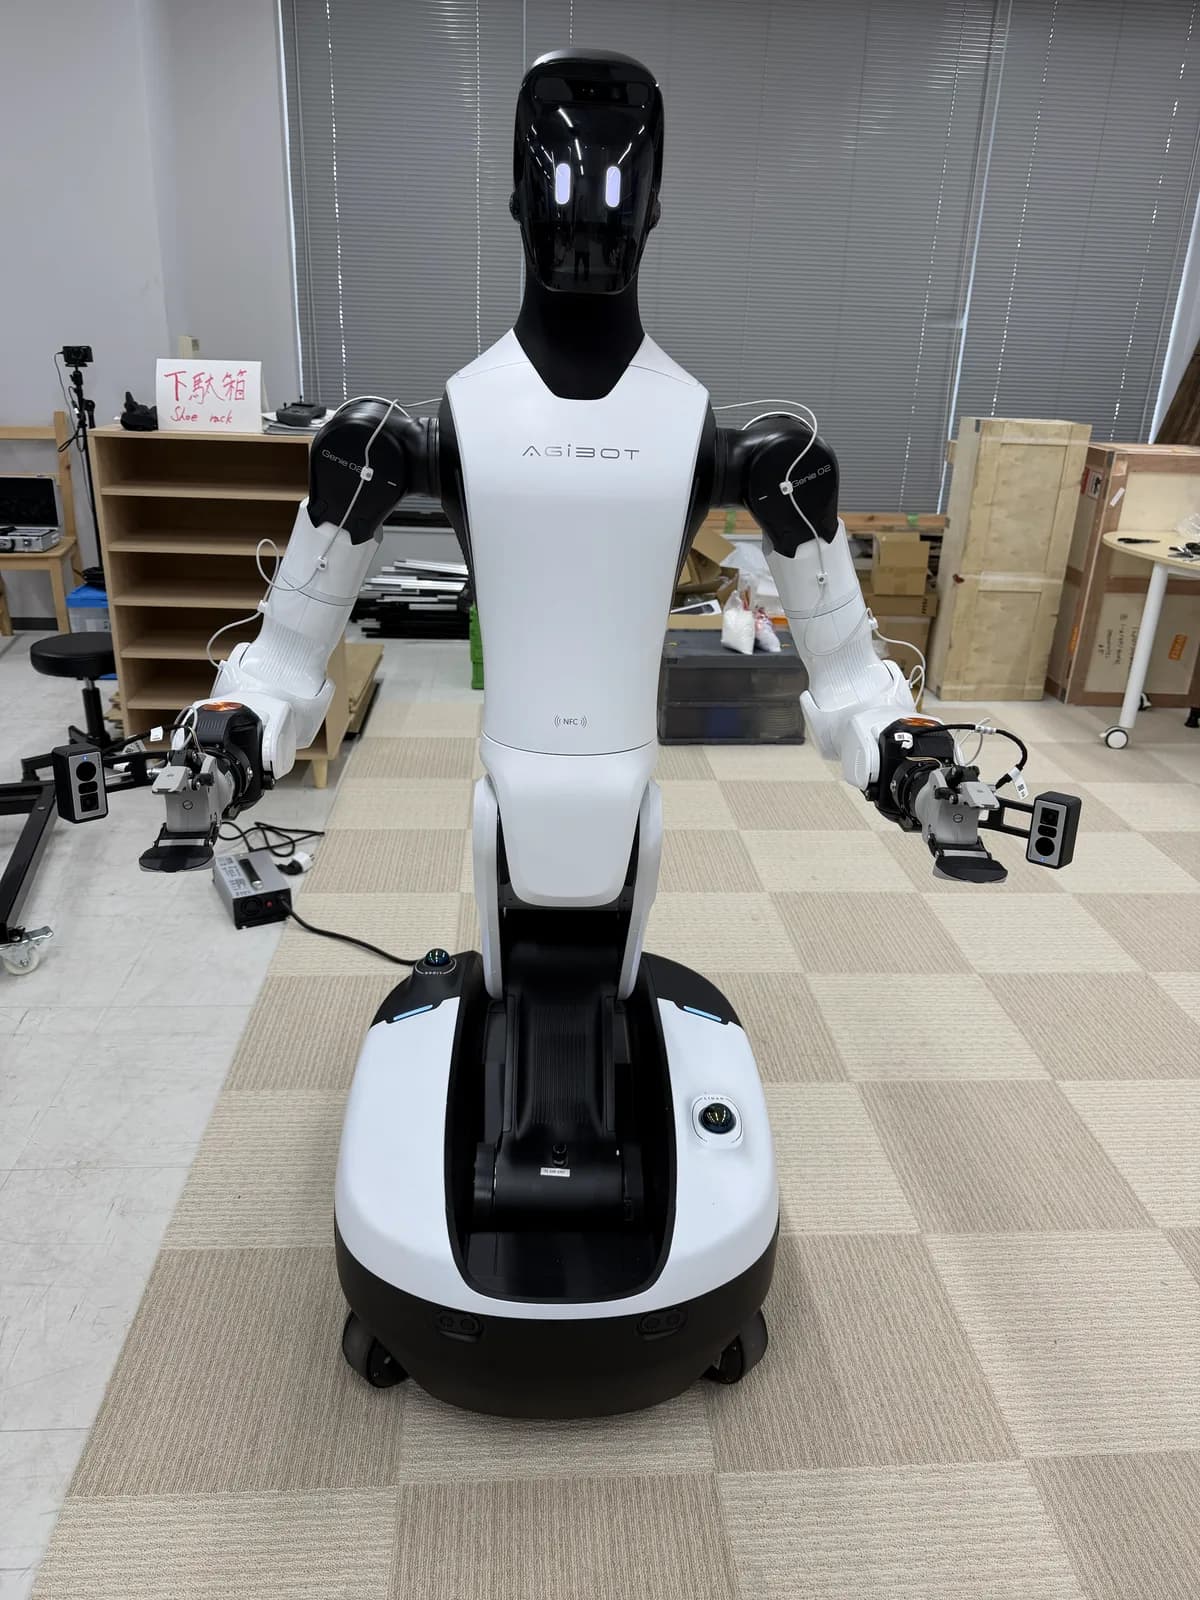
AgiBot G2
目前官网共有25个自由度,底盘有3个自由度,而我们飞机介绍页面引用的2025规格共有26个自由度,底盘有4个自由度。我们会在报价时确认目标飞机的版本和配置。
AgiBot G2 交付至 EmplifAI 办公室(2026 年 7 月,内部照片)
RealMan RMC-AIDAL
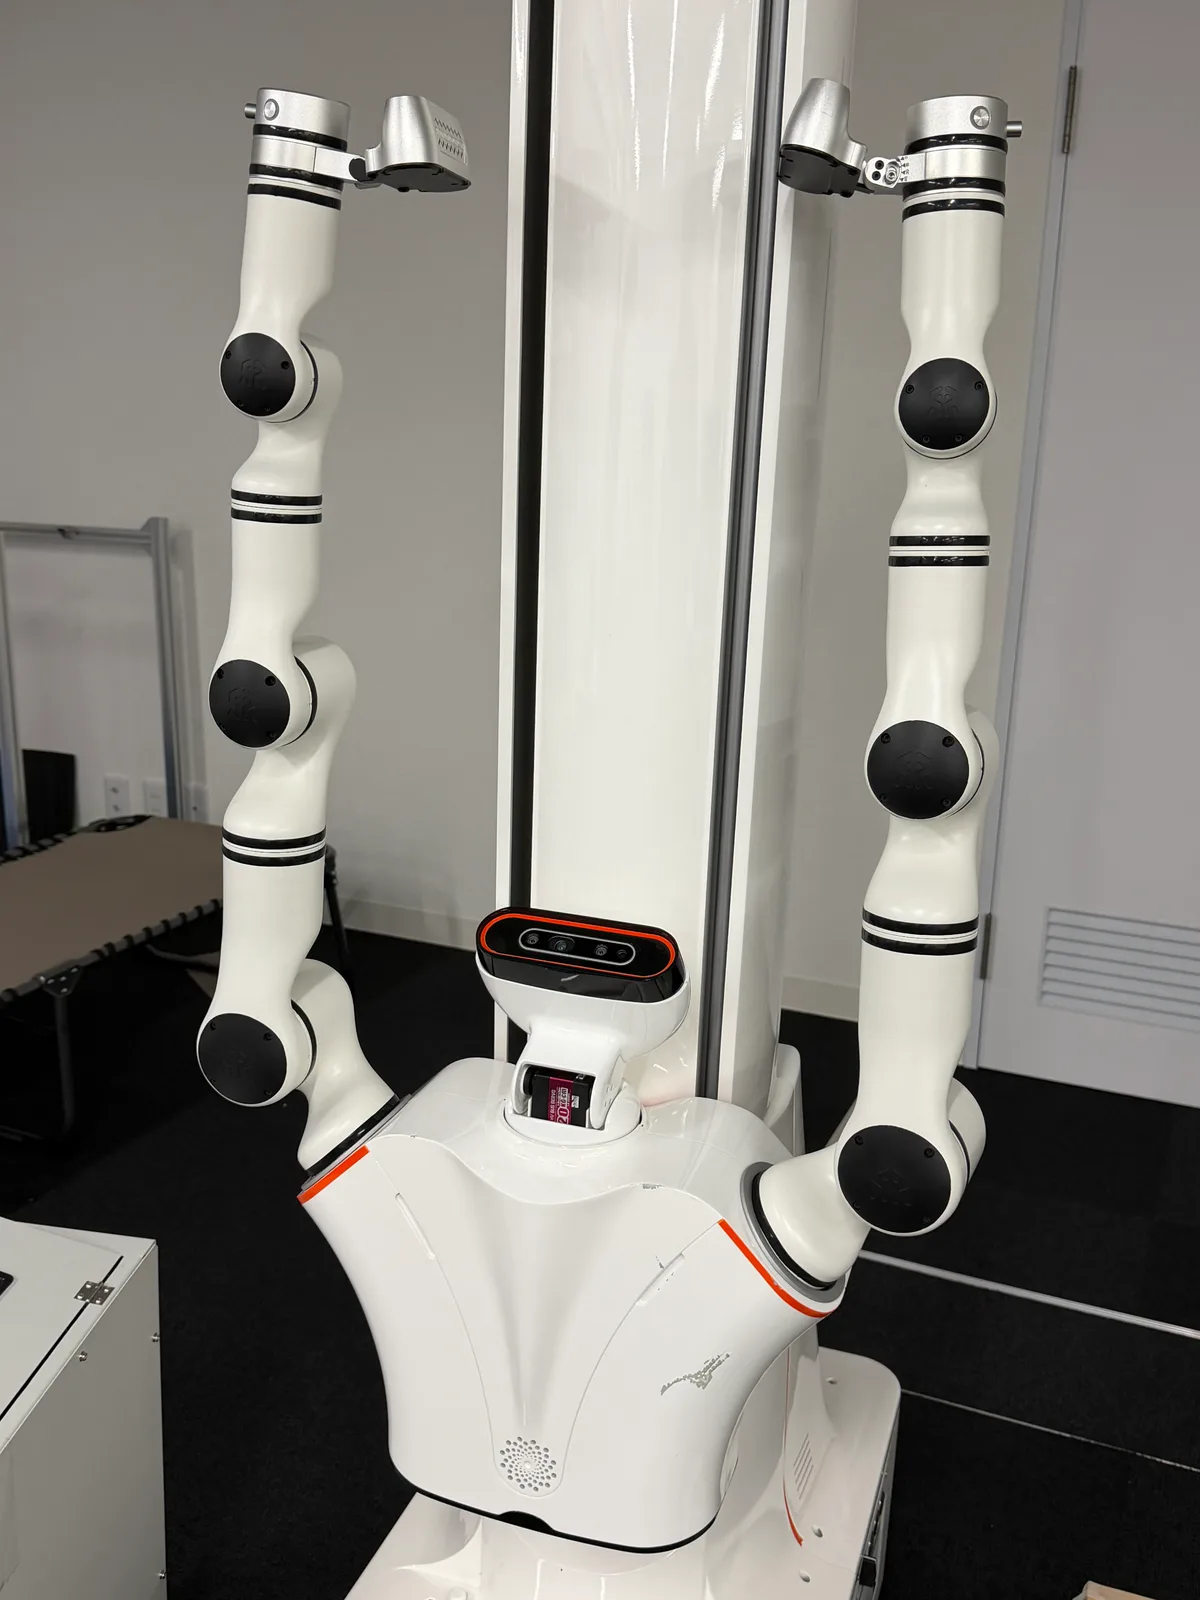
RMC-AIDA-L 符号也用于官方文档中。该表参考两轮配置的使用说明书V1.1。规格将根据四轮配置、不同的手臂和夹具而有所不同。手臂可以承受的重量和它实际可以抓握的重量是不一样的。
RealMan RMC-AIDAL实机
数字之后,检查一下。
您想要委派的操作
是否需要双足行走或全身运动,或者可以用两只手臂放在移动的底座上来完成吗?在决定飞机的形状之前,先确定目标工作和成功条件。
开发经营范围
获取SDK、手部和相机配置、学习环境、操作人员。规格表中标明兼容性并不一定意味着可以使用所需的功能。
实施总成本
比较飞机成本加上运输、安装、开发和运营。销售/租赁的可用性、交付日期和国内支持范围将单独确认。