
EmplifAI développe « OpenShell », un humanoïde mobile à deux bras qui interagit avec les gens à travers les expressions faciales
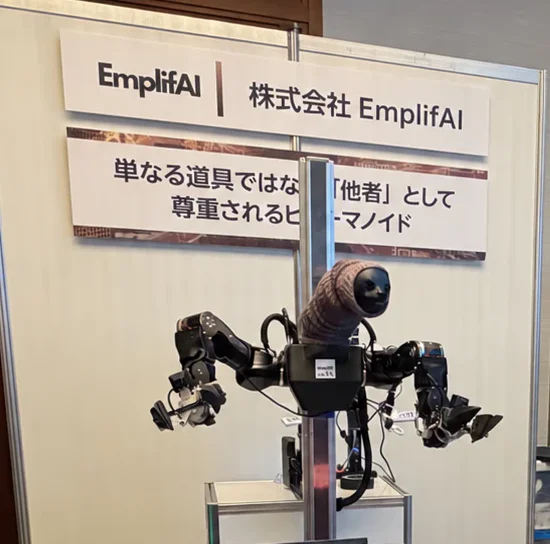
EmplifAI Co., Ltd. (Siège social : Bunkyo-ku, Tokyo ; Président et PDG : Hiroyuki Osone) a développé un humanoïde appelé « OpenShell » qui combine le travail à deux bras et le mouvement des roues avec une communication faciale et vocale.
Ce robot est un robot proposé par l'AI Robot Association (AIRoA) au « Concours national de développement de robots à usage général » organisé dans le cadre d'un projet commandé par NEDO (New Energy and Industrial Technology Development Organization).
Équipé d'un total de 28 axes dans la tête, les bras, les pinces et le chariot, il soutient la recherche et le développement de l'IA physique et des interactions interpersonnelles. Basé sur du matériel open source, nous acceptons les demandes concernant l'achat, le développement conjoint et les entretiens en tant que plate-forme capable d'élargir le corps et l'intelligence pour répondre à des objectifs de recherche.
Contexte de développement : recherche à la fois sur la capacité de travail et sur la façon d'interagir avec les gens
Les robots qui travaillent dans le même espace que les humains doivent non seulement être capables de transporter et de manipuler des objets, mais aussi de comprendre facilement leurs mouvements et leurs intentions. OpenShell a été développé sur la base du concept « avoir un visage pour travailler avec les gens » pour tester à la fois la capacité de travail et la communication.
Principales caractéristiques de OpenShell
1. La tête transmet les intentions à travers les expressions faciales et l’orientation du visage
La tête a un motif paresseux et est équipée d'un total de 4 axes : panoramique/inclinaison, coin de la bouche et synchronisation labiale. Vous pouvez étudier la façon dont les humains et les robots interagissent, comme l'orientation du visage, les expressions faciales, la direction de l'attention par la voix et l'indication de l'initiation du mouvement. Le design de la tête est réalisé par l'artiste Takayuki Todo.
La tête peut être remplacée et agrandie et est équipée de caméra stéréo. Il prend en charge la visualisation stéréoscopique avec des lunettes VR et des écrans 3D, et la caméra, l'écran et le mécanisme d'expression faciale peuvent être personnalisés pour répondre à vos besoins. Les expressions faciales et la présentation des intentions sont des IHM (interface homme-machine) indépendantes des fonctions de sécurité.
2. Un total de 28 axes, combinant deux bras et mouvement omnidirectionnel.
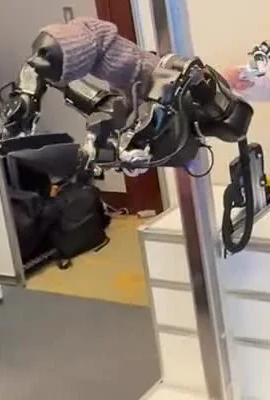
OpenArm 01 est utilisé pour les bras et TidyBot++ est utilisé pour le chariot. Les bras sont attachés de manière à ce que les coudes soient devant, ce qui facilite le travail devant. Vous pouvez tenir une bouteille en plastique de 2 L d’une seule main.
- Tête : 4 axes (panoramique/inclinaison, coin bouche, lip sync)
- Bras : 7 axes x 2 = 14 axes
- Pince : 1 axe x 2 = 2 axes
- Chariot : 8 essieux (4 roues x 2 essieux pour la direction et la traction)
- Total : 28 axes
Le chariot dispose de 8 axes d'entraînement qui lui permettent de se déplacer selon 3 degrés de liberté : aller et retour, gauche et droite et tourner. S’il est équipé du LiDAR 3D en option, il peut également prendre en charge les mouvements autonomes. Il peut être utilisé pour des recherches combinant opération et mouvement à deux bras.
3. Télécommande avec retour de force et VR
Compatible avec retour de force par bras maîtres bilatéraux. Un mode de précision qui réduit le grossissement du mouvement du robot par rapport à l'opération peut être utilisé pour vérifier le travail détaillé. Il prend également en charge le fonctionnement avec un contrôleur VR.
4. Plateforme de recherche et développement extensible compatible avec ROS 2 et LeRobot
Il est compatible avec ROS 2 / SDK / LeRobot et dispose d'une configuration qui vous permet de connecter votre propre VLA, un apprentissage par imitation, un apprentissage par renforcement (RL) et divers capteurs. Vous pouvez remplacer ou ajouter des têtes, des mains et une IA, et vérifier les commandes et le matériel en fonction de votre thème de recherche.
Transférer les données de travail et d'interaction vers la poursuite de l'apprentissage
Grâce à des démonstrations de travail télécommandées et à l'enregistrement synchrone d'informations visuelles, comportementales, dialogiques et non verbales, nous étudierons non seulement les mouvements mais aussi la présentation et la réponse des intentions. Les données collectées seront utilisées pour évaluer, apprendre et améliorer les capacités de travail et les interactions interpersonnelles, soutenant ainsi la recherche sur l’IA physique qui implique une collaboration avec des personnes.
Perspectives d'avenir
EmplifAI ouvrira progressivement les packages et interfaces ROS 2 accessibles au public et travaillera avec la communauté de recherche pour améliorer et étendre OpenShell. Grâce à un développement conjoint avec des instituts de recherche et des entreprises, nous visons à créer une plateforme permettant une recherche intégrée sur le corps, l’intelligence et la façon dont les gens interagissent.
Informations/demandes sur les produits
Si vous envisagez une introduction, une utilisation à des fins de recherche, un développement conjoint ou un reporting, veuillez nous indiquer l'objectif, la configuration souhaitée et le calendrier.
Afficher les informations sur le produit et la vidéo réelle de OpenShell
Renseignez-vous sur les achats, le développement conjoint et les entretiens