
Bauunterstützung für PICO VR / Ganzkörper-TeleoperationsumgebungDurch die Verbindung eines VR-Headsets und einer Ganzkörper-Lernsteuerung zur Verstärkung realisieren wir eine intuitive Ganzkörper-Fernsteuerung und Datenerfassung eines Humanoiden.
Wir unterstützen den Aufbau einer Echtzeit-Ganzkörper-Teleoperationsumgebung für zweibeinige Humanoide wie Unitree G1 durch die Kombination eines VR-Headsets/Motion-Trackers (PICO usw.) und einer Ganzkörper-Balance-Kontrollrichtlinie (NVIDIA GEAR-SONIC usw.). Neben der Bedienung der Arme und Handgelenke des Oberkörpers können damit auch Ganzkörperbewegungen wie Hocken, Drehen und Bewegen des Oberkörpers unter Beibehaltung des Gleichgewichts ferngesteuert werden und es kann als Grundlage für Ferneingriffe bei der Erfassung von Demonstrationsdaten und -ereignissen sowie Demonstrationsexperimenten verwendet werden.
Informieren Sie sich über die Unterstützung beim Bau einer PICO VR-/Ganzkörper-Teleoperationsumgebung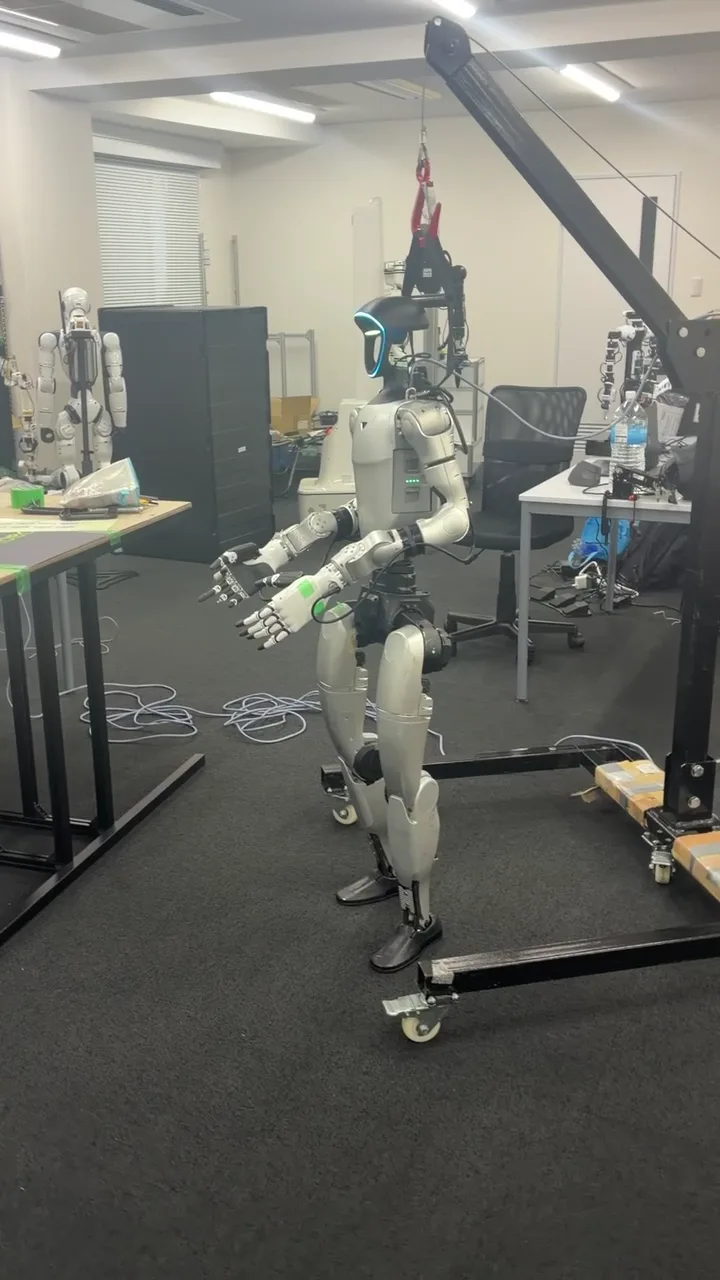
Beratungsinhalte und Ergebnisse
- Ziel Roboter
- Unitree G1 EDU (29DoF-Konfiguration usw.) und andere mit der Sekundärentwicklung kompatible Humanoide
- Bediengerät
- Konfiguration für die Verwendung mit PICO VR-Headset/Tracker oder Führungsarm/Datenhandschuh
- Kontrollbasis
- Zusammenarbeit mit Lernrichtlinien zur Ganzkörperverstärkung mit NVIDIA GEAR-SONIC, DDS/ROS 2-Kommunikation, Koordinaten-/Gelenkzuordnungseinstellungen
- Sicherheitsdesign
- Betriebsabläufe einschließlich Sanftstopp, anfänglicher Lagewechsel, Hebeausrüstung und Sicherheitszaun für den Fall einer Kommunikationsverzögerung oder eines Trackingverlusts
- Leistungen
- Umgebungsset für die Teleoperationsausführung, Handbuch zum Start-/Kalibrierverfahren, Vorlesung über den tatsächlichen Maschinenbetrieb
- Preis
- Individuelle Kostenvoranschläge abhängig davon, ob Sie über Ausrüstung, Handkonfiguration und zusätzlichen Umfang der Datenaufzeichnungsfunktion verfügen.
So gehen Sie vor
Wir fragen nach der aktuellen Situation, dem Ziel Roboter, den Standortbedingungen und dem gewünschten Zeitplan und beginnen dann mit der Arbeit, nachdem wir uns auf den Umsetzungsumfang und die Voraussetzungen geeinigt haben. Lieferumfang und Preise werden im individuellen Angebot festgelegt.
Drei technische Unterstützungen zur Erweiterung von der Oberkörper-Teleoperation zur „kooperativen Ganzkörper-Teleoperation“
Echtzeitkonvertierung von VR-Tracking in Roboter-Ganzkörperkoordinaten
Die Bewegungen des Kopfes, der Hände und der Hüften des Bedieners werden mit einem VR-Gerät erfasst und mit minimaler Verzögerung auf den Gelenkraum des Humanoiden übertragen. Wir werden ein Kalibrierungsverfahren entwickeln, um Höhen- und Reichweitenunterschiede auszugleichen.
Aufrechterhaltung des dynamischen Gleichgewichts durch Lernstrategien zur Stärkung des gesamten Körpers (GEAR-SONIC usw.)
Ein integriertes Ganzkörperkontrollsystem ermöglicht es dem Unterkörper, den Schwerpunkt automatisch auszugleichen, selbst wenn die Arme nach vorne gestreckt oder die Knie gebeugt werden, um nach tiefliegenden Gegenständen zu greifen. Wir erstellen abhängige Bibliotheken und Kommunikationseinstellungen basierend auf den tatsächlichen Kenntnissen der G1 EDU-Maschinenverifizierung in unserem eigenen Labor.
Gleichzeitige Erfassung multimodaler Leistungsdaten für Imitationslernen und VLA-Lernen
Zeichnen Sie während der Ganzkörper-Teleoperation zeitsynchron Kamerabilder aus Robotersicht, Gelenkwinkel und -drehmomente des gesamten Körpers sowie VR-Bedienbefehle auf. Stellen Sie eine Verbindung zu einer Konvertierungspipeline in das LeRobot-Format usw. her und sammeln Sie Daten, die unverändert für späteres autonomes Lernen verwendet werden können.
NVIDIA GEAR Sonic × Unitree G1: Funktionsüberprüfung auf der tatsächlichen Maschine
Wir haben NVIDIA GEAR Sonic auf dem tatsächlichen Unitree G1 ausgeführt und dessen Funktionsfähigkeit bestätigt. Hier ist ein Video des Verifizierungsprozesses.
Gemini 4 Argon × Unitree G1: Autonome Greifdemonstration, die Visionen in Taten umsetzt
Mit Gemini 4 Argon haben wir einen tatsächlichen Maschinentest durchgeführt, bei dem der Unitree G1 eine Plastikflasche greift und anhebt. Es wird keine fest codierte Bewegung verwendet. KI wandelt die visuellen Informationen der Kamera direkt in Aktionen um.
Selbst wenn Sie die Position des Objekts ändern und es erneut platzieren, erkennt die KI die Situation visuell und generiert eine Greifbewegung. Wir akzeptieren auch die Implementierung physischer KI/VLA mit Unitree G1 und die Vertragsentwicklung von PoC-/Demonstrationsexperimenten, die auf das Zielunternehmen zugeschnitten sind.
Häufig gestellte Fragen
Was kann ich für Unterstützung beim Bau einer PICO VR-/Ganzkörper-Teleoperationsumgebung anfordern?
Wir unterstützen den Aufbau einer Echtzeit-Ganzkörper-Teleoperationsumgebung für zweibeinige Humanoide wie Unitree G1 durch die Kombination eines VR-Headsets/Motion-Trackers (PICO usw.) und einer Ganzkörper-Balance-Kontrollrichtlinie (NVIDIA GEAR-SONIC usw.). Neben der Bedienung der Arme und Handgelenke des Oberkörpers können damit auch Ganzkörperbewegungen wie Hocken, Drehen und Bewegen des Oberkörpers unter Beibehaltung des Gleichgewichts ferngesteuert werden und es kann als Grundlage für Ferneingriffe bei der Erfassung von Demonstrationsdaten und -ereignissen sowie Demonstrationsexperimenten verwendet werden. Der konkrete Arbeitsumfang wird vor Beginn der Arbeiten bestätigt und vereinbart, einschließlich Roboter, Standort und gewünschten Leistungen.
Wie werden Kosten und Lieferumfang für die Bauunterstützung der PICO VR/Ganzkörper-Teleoperationsumgebung ermittelt?
Wir bestätigen das Ziel Roboter, die Anzahl der Einheiten, den Implementierungsort und die erforderlichen Leistungen und erstellen eine individuelle Schätzung der Verfügbarkeit, des Arbeitsumfangs, der Fertigstellungsbedingungen und der Kosten.
Ist es möglich, vom Gehen bis hin zu komplexen Aufgaben allein mit der Ganzkörper-Teleoperation alles in völliger Stabilität auszuführen?
Beim aktuellen Stand der Technik gibt es Fälle, in denen das Gleichgewicht aufgrund veränderter Bodenreibung, plötzlicher Armbewegungen oder übermäßiger Vorwärtsneigung verloren gehen kann. Aus diesem Grund beginnen wir mit einer sicheren Schritt-für-Schritt-Verifizierung mithilfe eines festen Ständers und einer Gantry (Aufhängevorrichtung), klären die zulässige Geschwindigkeit und den Bewegungsbereich für das Stehen und Gehen auf dem Boden und bauen anschließend eine Betriebsumgebung auf.
Beratung zur Bauunterstützung für PICO VR/Ganzkörper-Teleoperationsumgebungen
Bitte teilen Sie uns das Ziel Roboter, den Standort, das Problem, das Sie lösen möchten, und den gewünschten Zeitpunkt mit. Wir informieren Sie gerne über die Umsetzungsdetails und einen Kostenvoranschlag.
Informieren Sie sich über die Unterstützung beim Bau einer PICO VR-/Ganzkörper-Teleoperationsumgebung