
Einführungsseminar zur physikalischen KI Unitree G1-AusgabeVon den Grundlagen der Roboternutzung bis hin zu tatsächlichen Roboter-Experimenten können Sie den ersten Schritt zur Einführung an einem Tag machen.
Dies ist ein eintägiges (ca. 6 Stunden) Einführungsseminar für Unternehmen, bei dem Sie die tatsächliche Funktionsweise und das Verhalten des humanoiden Roboters „Unitree G1“ erleben, Vorträge über die neuesten Trends in der physischen KI halten, Diskussionen über den Einsatz in Ihrem eigenen Unternehmen diskutieren und eine individuelle PoC-Beratung erhalten können. Wir konkretisieren die Implementierungs-Roadmap Ihres Unternehmens und erleben dabei die Leistung und Einschränkungen der tatsächlichen Maschine, die anhand von Katalogen oder Videos allein nicht verstanden werden können.
Anfragen und Kostenvoranschläge für Einführungsseminare
Einführungsseminar zur physischen KI
Unitree G1-EditionMachen Sie an einem Tag den ersten Schritt zur Einführung, von den Grundlagen der Roboternutzung bis hin zu tatsächlichen Roboter-Experimenten.
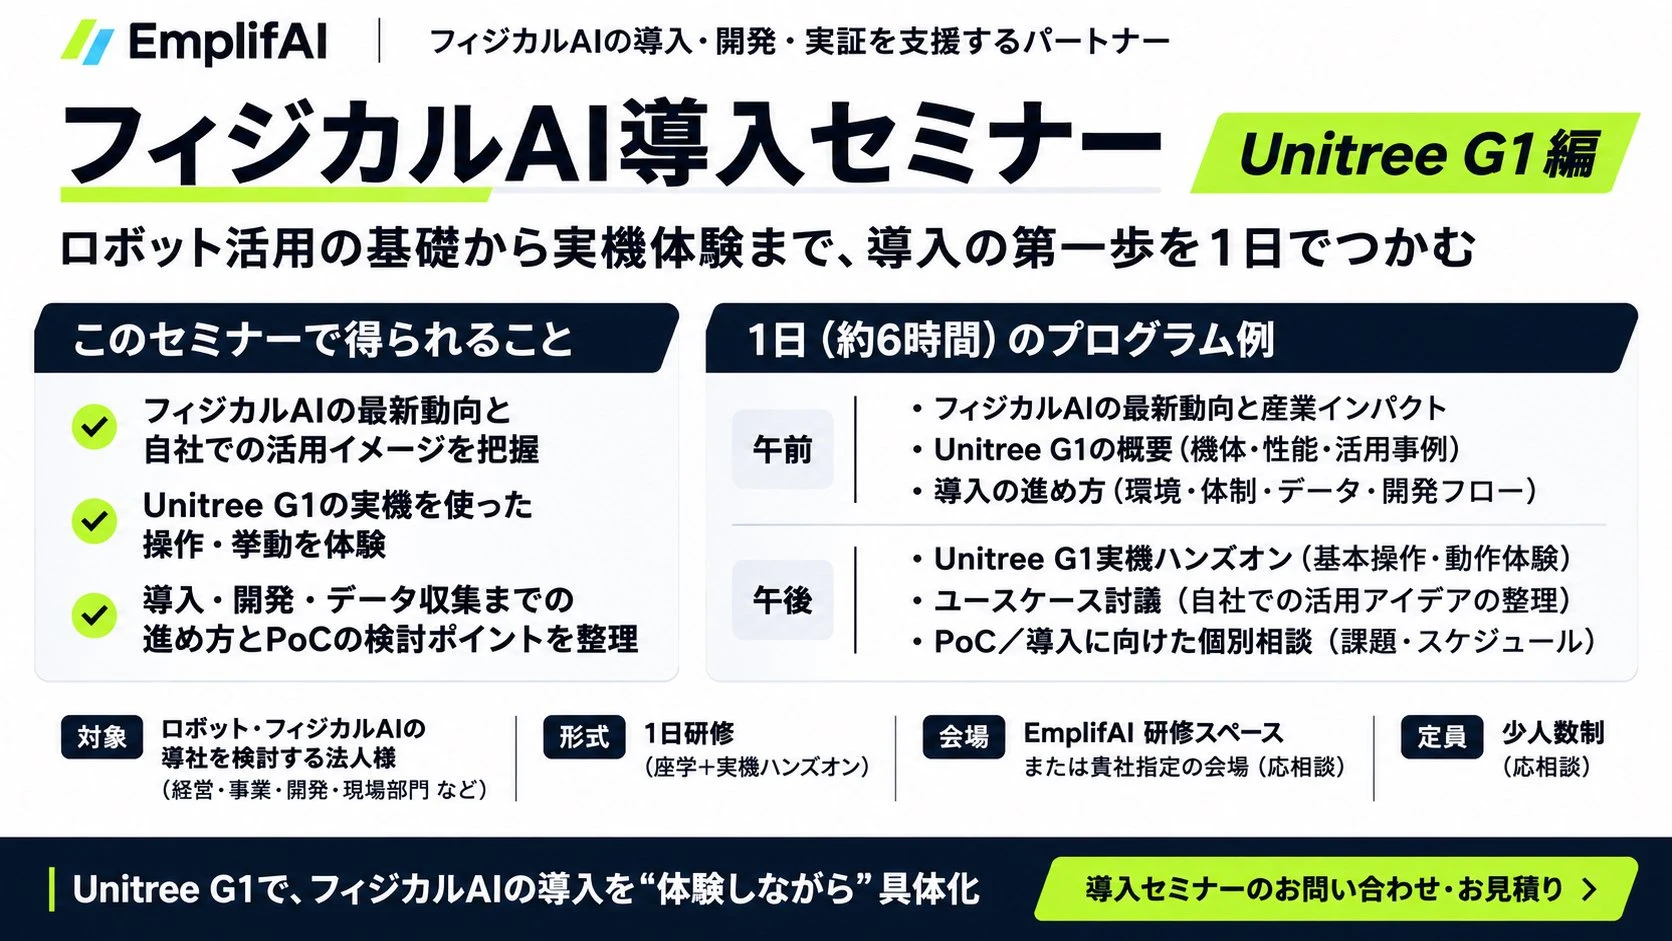
Verstehen Sie die neuesten Trends in der physischen KI und wie Sie sie in Ihrem Unternehmen einsetzen können
Organisieren Sie den aktuellen Status der sich schnell entwickelnden physischen KI wie VLA (Visual/Language/Behavior Model), World Model und Sim2Real Reinforcement Learning. Wir verbessern die konkrete Lösung, mit welchem Geschäft Sie beginnen sollten, z. B. Fertigung, Logistik, Sicherheit, Infrastruktur usw.
Erleben Sie die Funktionsweise und das Verhalten des tatsächlichen Unitree G1
Mit der tatsächlichen Unitree G1-Maschine von EmplifAI können Sie die Stabilität des zweibeinigen Gehens, den Bewegungsbereich der Gelenke, die Greifkraft, das Betriebsgeräusch, den Sicherheitsabstand und den Betrieb vom Start bis zum Notstopp direkt erleben, was aus Katalogen oder Videos nicht nachvollziehbar ist.
Organisieren Sie, wie von der Einführung über die Entwicklung bis zur Datenerfassung vorzugehen ist und welche Punkte beim PoC zu berücksichtigen sind
Anstatt es plötzlich in großem Maßstab einzuführen, werden wir einen PoC-Plan entwerfen, der nicht an einem Tag scheitern wird, einschließlich „Ausschneiden eines Prozesses“, „Vordiagnose der Bodenoberfläche und Fließlinie mithilfe von 3D-Scannen vor Ort“, „Datenerfassung durch Fernbedienung (Teleoperation)“ und „Überprüfung der Machbarkeit mit Vermietung“.
Programmdetails für einen Tag (ca. 6 Stunden): Von systematischen Vorlesungen am Vormittag bis hin zu tatsächlichen G1-Roboter-Experimenten und PoC-Design am Nachmittag
Für Unternehmensteams, die die neuesten Trends bei Robotern verfolgen, aber nicht wissen, wie sie diese an ihren eigenen Arbeitsplätzen anwenden können, organisieren wir vormittags eine Systematisierung des Wissens und veranstalten nachmittags praktische Sitzungen mit echten Maschinen und Workshops zu Themen, mit denen unser Unternehmen konfrontiert ist.
Vorlesung/Systemorganisation: Von den Trends der physischen KI bis zum Mechanismus- und Implementierungsdesign von Unitree G1
Wir erklären systematisch die neuesten globalen Trends, die Hardware- und Softwarestruktur von Unitree G1 und die Schritte zur Implementierung vor Ort, sodass alle, von Management- und Planungspositionen bis hin zu Ingenieuren, eine gemeinsame Sprache haben.
Neueste Trends und industrielle Auswirkungen der physischen KI
- „Automatisierung der physischen Welt“, die nach LLM kommt: Grundlagen und Einschränkungen des VLA-Modells, des Weltmodells und von Sim2Real
- Vergleich des weltweiten Entwicklungswettbewerbs für humanoide/doppelarmige Roboter (Unitree / AgiBot / ROBOTIS / Figure usw.)
- Beispiele für fortschrittliche Implementierungs- und ROI-Konzepte in den Bereichen Fertigung, Logistiklager, Anlagensicherheit und Bauinfrastruktur
Übersicht über Unitree G1 (Roboter/Leistung/Verwendungsbeispiele)
- Unitree Definitive Unterschiede zwischen dem G1-Standardmodell und der sekundären entwicklungskompatiblen „G1 EDU“ (Freiheitsgrade, Computergerät, SDK)
- Nikkei BP „Unitree G1 Gründlicher Demontage- und Analysebericht“ Erläuterung der Steuerungsarchitektur durch die Autoren des Softwarekapitels
- Verwendung von Kontrolle auf hohem Niveau (Gehen/Aufrechterhaltung des Gleichgewichts) und Kontrolle auf niedrigem Niveau (Präzisionsaufgaben für den Oberkörper/Handkontrolle)
Vorgehensweise bei der Umsetzung (Umgebung, System, Daten, Entwicklungsablauf)
- „3D-Scan-Diagnose vor Ort (unebener Boden-/Gangabstand)“ und virtueller Probelauf, der vor dem Kauf eines Roboters durchgeführt werden sollte
- Fernbedienung (Teleoperation) → Erfassung von Betriebsdaten → Praktischer Ablauf des Nachahmungslernens/VLA-Feinabstimmung
- Schrittweises PoC-Design, beginnend mit der internen Systemerstellung, der Sicherheitsbewertung (Risikobewertung) und der Vermietung
Es endet nicht nur mit einem CG-Konzeptvideo. 6 Demonstrationslabore für „virtuelle Verifizierung x reale Maschinenimplementierung“
Eine typische Simulatorausstellung endet mit der Phase der „Bewegung im virtuellen Raum“, aber bei der tatsächlichen Umsetzung vor Ort werden Reibung am Boden, Höhenunterschiede, Kommunikationsverzögerungen und Fehlausrichtungen beim Greifen zu Hindernissen. Beim EmplifAI-Einführungsseminar können Sie sechs technische Bereiche erleben und vergleichen, die tatsächlich funktionieren, von der 3D-Raummessung in Millimetern (Real to Sim), der virtuellen Isaac Sim-Verifizierung und VLA/Ganzkörperkontrolle (Sim to Real) auf der tatsächlichen Unitree G1-Maschine.
G1 × Gemini Argon VLALab
Von der Vision zur Aktion: Überprüfung des autonomen Greifens, ohne sich auf eine feste Bewegung zu verlassen
Herausforderung: Kann der Roboter das Objekt anhand des Kamerabildes erfassen, auch wenn sich die Position ändert?
A/B-Vergleichsüberprüfungspunkte (Seminarkommentar/Demonstrationsziel)
Vergleich der konventionellen Steuerung (A), die vorgegebene Koordinaten wiederholt, und der VLA-Steuerung (B), bei der Gemini 4 Argon das tatsächliche Kamerabild erkennt und einen Greifplan generiert. Wir erklären ein tatsächliches Maschinenexperiment, bei dem PET-Flaschen mit Unitree G1 und Inspire Hand aufrecht transportiert werden, sowie den Beurteilungsmechanismus.
4 Schritte, beginnend mit einem Seminar: Virtuell verifizieren, auf tatsächlichen Geräten ausführen und mithilfe von Daten vor Ort wachsen
Das eintägige Seminar ist kein Ziel, sondern ein Ausgangspunkt, um die Einführung realer Geräte mit minimalem Risiko voranzutreiben. Klären Sie in jeder Phase die „zu bestätigenden Fragen“ und fahren Sie mit der nächsten Phase fort, wenn die Bedingungen geklärt sind.
1-tägiges Einführungsseminar/Hands-on mit aktueller Ausrüstung
„Auf welche Arbeit in unserem Unternehmen sollten wir mit Humanoiden abzielen?“
In diesem Seminar können Sie das aktuelle Unitree G1 erleben und die Perspektiven von Management, Planung, Entwicklung und Praxis vereinen. Identifizieren Sie Aufgaben für Automatisierungskandidaten und PoC-Validierungsthemen an einem Tag.
3D-Scannen vor Ort und virtuelle Inbetriebnahme (Real to Sim)
„Können wir die Gänge, Etagen und die Anlagenanordnung unseres Unternehmens durchqueren? Wie viele Fahrzeuge benötigen wir?“
XGRIDS Lixel K2 erstellt einen 3D-digitalen Zwilling des Zielstandorts bis auf den Millimeter genau. Diagnostizieren Sie Bodenunregelmäßigkeiten, Stufen und Gangabstände, überprüfen Sie vorab Fließlinien und arbeiten Sie an Isaac Sim.
1-Prozess-PoC/Datenerfassung der tatsächlichen Maschine (Sim to Real)
„Können wir reale Objekte erfassen, transportieren und mit vorhandener Ausrüstung verknüpfen?“
Überprüfen Sie die Machbarkeit eines Prozesses mit tatsächlichen Maschinen wie Unitree G1 in der Yushima Robot PoC-Einrichtung oder am Standort Ihres Unternehmens. Wir werden Fernsteuerungsdaten sammeln und das VLA-/Imitations-Lernmodell verifizieren.
Implementierung vor Ort, Bedienerschulung und Inhouse-Produktion
„Können wir es jeden Tag sicher am Standort betreiben und seitlich auf andere Stützpunkte ausweiten?“
Wir bereiten den Betriebsablauf für Sicherheitsbewertung, Betriebsprotokollaufzeichnung (Robot Black Box), Fernüberwachung und Intervention bei Auffälligkeiten vor und begleiten Sie bis zum Technologietransfer ins Inhouse-Team und in die Inhouse-Produktion.
Mit Unitree G1 wird die Implementierung physischer KI „beim Erleben“ realisiert.
Wählen Sie das gewünschte Veranstaltungsformat, die Anzahl der Teilnehmer und das vorrangige Thema aus und klicken Sie auf die Schaltfläche. Die Informationen werden automatisch im Anfrageformular unten auf der Seite angezeigt (dies dauert 30 Sekunden; Sie können uns auch dann kontaktieren, wenn der Zeitplan und die Details noch nicht festgelegt sind).
Warum scheitert die Umsetzung nicht, wenn man mit einem eintägigen Seminar beginnt?
Management-, Planungs-, Feld- und Entwicklungsperspektiven können an einem Tag aufeinander abgestimmt werden
Indem Sie Diskussionen führen, während Sie denselben Unitree G1 vor Ihren Augen bedienen, werden Missverständnisse darüber, „was getan werden kann und was noch schwierig ist“, beseitigt und ein interner Konsens wird viel schneller erzielt.
Kann sowohl im virtuellen Raum (Sim) als auch in der realen Maschine (Real) ausgewertet werden
Zusätzlich zur einfachen Roboter-Bedienung können Sie das für den tatsächlichen Betrieb erforderliche Gesamtbild erfassen, einschließlich Vor-Ort-Diagnose mithilfe von 3D-Scannen, virtueller Überprüfung mithilfe von Isaac Sim sowie Datenerfassung und VLA-Lernen mithilfe der Fernbedienung.
Sie können einen „1-Schritt-PoC-Plan“ mit nach Hause nehmen, an dem Sie am nächsten Tag mit der Arbeit beginnen können.
Durch Use-Case-Besprechungen und Einzelberatungen am Nachmittag organisieren wir den ersten Prozess, der bei Ihnen vor Ort angegangen werden soll, sowie den erforderlichen Zeitraum, das Budget und die Überprüfungsschritte.
Einführungsseminar zur physikalischen KI Unitree Übersicht über die G1-Edition
- Programmname
- Physical AI Einführungsseminar Unitree G1 Edition (1-tägiges Intensivprogramm für Unternehmen)
- Ziel
- Unternehmen erwägen die Einführung von Roboter-/physischer KI (Management, Geschäft, Entwicklung, Außendienstabteilungen usw.)
- Format/Zeit
- 1-tägige Schulung (ca. 6 Stunden: 3 Stunden Vorlesung am Vormittag + 3 Stunden praktische Ausrüstung, Diskussion und individuelle Beratung am Nachmittag)
- Veranstaltungsort
- EmplifAI Schulungsraum (Tokio, Yushima/Aomi) oder ein von Ihrem Unternehmen benannter Veranstaltungsort (Geschäftsreise vor Ort nach Vereinbarung)
- Kapazität
- Kleingruppensystem (1 Firma reserviert, Teilnehmerzahl verhandelbar)
- Verwenden Sie die Roboter・Umgebung
- Unitree G1 tatsächliche Maschine, Fernsteuerungs-/Datenerfassungsumgebung, 3D-Digital-Twin-Simulationsumgebung
Häufig gestellte Fragen
Wird es für jedes Unternehmen individuell (privat) durchgeführt?
Ja, in der Regel sind die Sitzungen für jedes Unternehmen reserviert, so dass Sie gerne individuell besprechen und beraten können, auch vertrauliche Vor-Ort-Themen und neue Geschäftsideen.
Ist es möglich, die Tour auf einen halben Tag zu verkürzen oder zusätzlich andere Modelle (AgiBot G2, RealMan, OpenShell usw.) zu besichtigen?
Ja, es kann entsprechend Ihren Wünschen angepasst werden. Wir akzeptieren auch halbtägige Executive-Sitzungen für Führungskräfte und Konfigurationen, die die Doppelarmroboter (OpenShell / AgiBot G2 / RealMan RMC-AIDAL) und 3D-Scanner (XGRIDS Lixel K2) von EmplifAI mit tatsächlichen Demonstrationen kombinieren.
Bitte erzählen Sie uns etwas über den Prozess im Vorfeld der Veranstaltung.
Nach Ihrer Anfrage führen wir ein 30-minütiges Online-Vorgespräch, um mehr über die teilnehmenden Abteilungen, die Anzahl der Teilnehmer und die Themen zu erfahren, die Sie interessieren, und legen Ihnen anschließend einen Programmvorschlag und Kostenvoranschlag vor. Sobald der Zeitplan feststeht, werden wir am selben Tag ein eintägiges Seminar durchführen.
Mit Unitree G1 wird die Implementierung physischer KI „beim Erleben“ realisiert.
Bitte kontaktieren Sie uns über das untenstehende Formular, um Veranstaltungstermine zu besprechen, den Lehrplan an die Probleme Ihres Unternehmens anzupassen oder ein Angebot anzufordern.
Anfragen und Kostenvoranschläge für Einführungsseminare