
人形機器人開發有造過機體經驗的團隊,來造你的機體。
自主開發人形機器人的團隊承接機體開發。EmplifAI從設計到實機整合全程自主打造雙臂・移動型人形機器人OpenShell,並作為聯合體的代表企業入選NEDO委託事業下實施的國產通用機器人開發競賽。
諮詢開發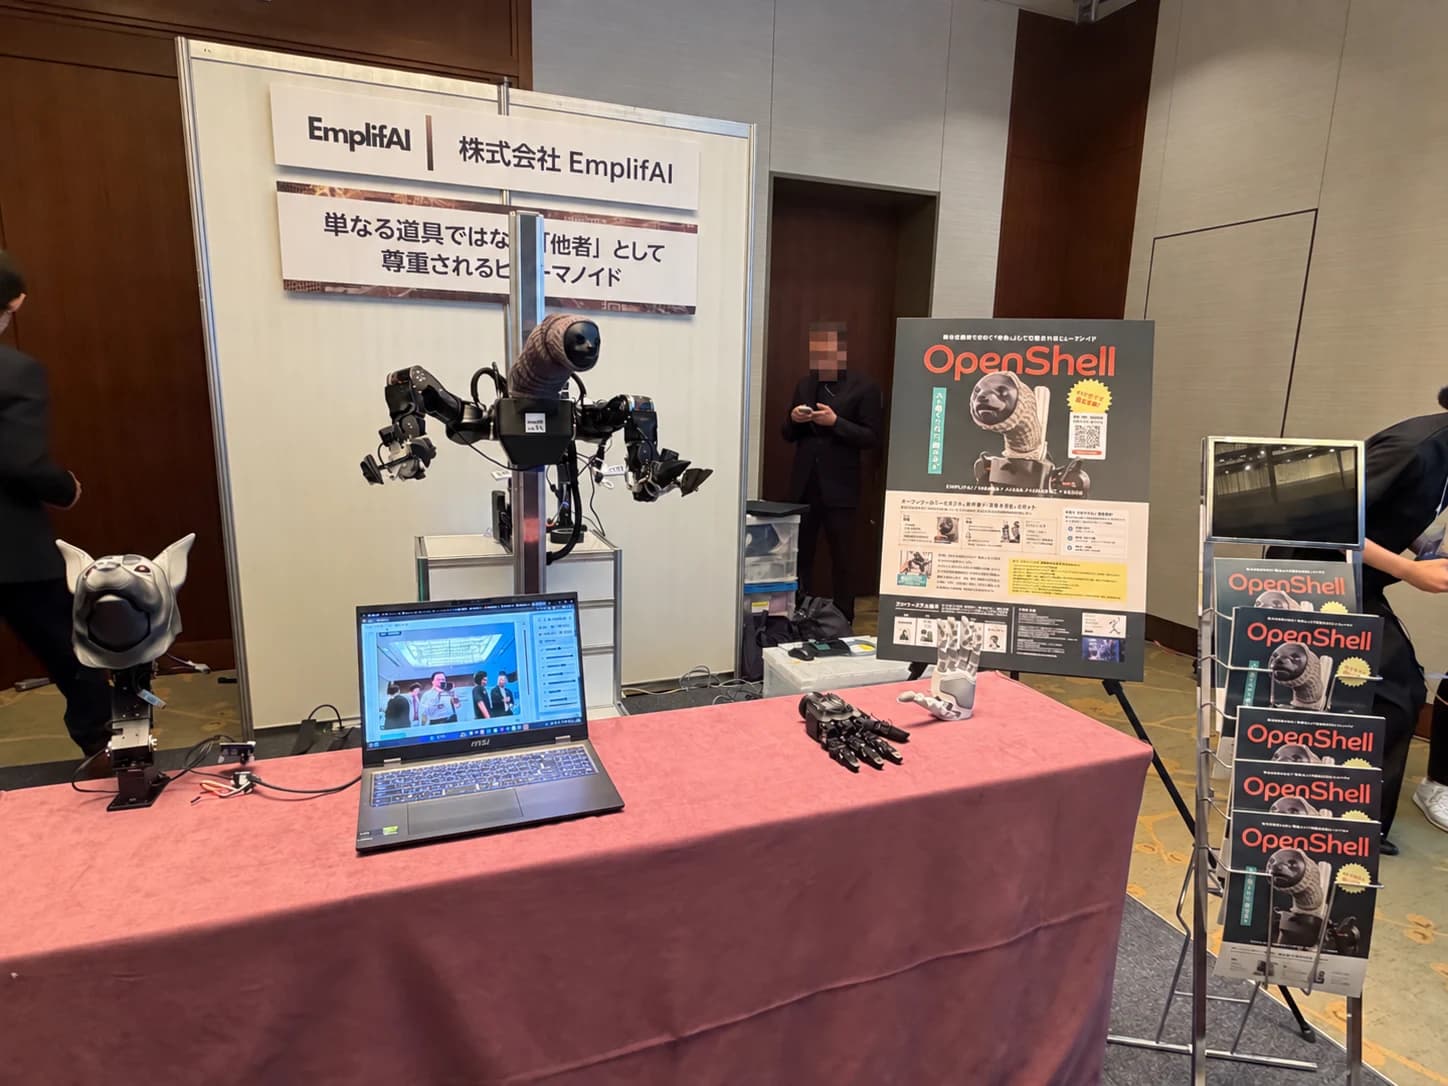
比起規格書,能否先拿出會動的東西
將人形機器人開發外包時,最棘手的是遇到「寫得出提案書、卻從未造過實機」的對象。人形機器人只要機構・控制・感測器・AI中任何一項崩潰,整體就動不了。紙面上成立卻站不起來的機體比比皆是。
EmplifAI自主開發OpenShell。頭部・雙臂・夾爪・台車共28軸,以OpenArm 01與TidyBot++為基礎,連「將手臂反向安裝使肘部前伸」這類判斷,都是親手做出來才定下的。
因此在需求尚未固定的階段也可以商談。只要確定想讓它做什麼,我們就從那裡一起定義所需的自由度與構成。
可承接的範圍
需求定義・構成設計
從想交付的作業出發,定義所需自由度、負載、臂展、移動方式與感測器構成。也包括判斷改造既有機體是否足夠。
機構設計・試作
從雙臂與移動機構的設計到試作。以開源硬體為基礎,有時可縮短開發週期並降低費用。
頭部・人機互動
表情機構、顯示器、喇叭、麥克風。若要與人在同一空間工作,傳達意圖的機制與性能同樣重要。
控制・動作開發
使用ROS 2或機體SDK的控制、動作生成、全身協調。我們有將人的動作在機器人上複現的開發實績。
學習・AI的實作
支援模仿學習・VLA・強化學習的實作,以及為此所需的資料採集環境設計。
實機整合・驗證
零件單獨能動,整合起來卻動不了,這正是實機。我們負責從組裝到現場驗證。
如何進行開發
從構想階段即可商談。我們先切出用於確認可行性的範圍。
- 01 用途的定義
- 明確做好的機體要做什麼、在哪裡使用。此處含糊不清,規格就會不斷膨脹。
- 02 構成的研究
- 新開發還是改造既有機體。確定所需自由度與構成,並給出費用與週期的預估。
- 03 試作・驗證
- 將對象作業聚焦為一項,在實機上確認成立條件。方向性在此確定。
- 04 控制・學習的開發
- 動作生成、遠端操作、學習的實作。自動化到什麼程度,分階段擴大。
- 05 實機整合
- 將機構・電裝・控制・AI整合,達到可通盤運行的狀態。
- 06 現場驗證
- 在實際環境中運行並敲定條件。直到交接給營運為止,我們都會陪跑。
常見問題
在構想階段也能商談嗎?
可以,反而更適合在這個階段商談。只要確定想讓它做什麼,我們就一起定義所需構成與現實範圍。規格固定之後,選項反而會變少。
從零開發與改造既有機體,哪個更好?
視用途而定。若市售機型夠用,改造更省時省錢。當負載、作業高度或對人要求無法由既有機體滿足時,才考慮新開發。我們會先整理需求再提出方案。
開發週期需要多長時間?
隨範圍有很大差異。若是為既有機體追加功能約需數月,從機構開始設計則需要相應的週期。我們建議先從聚焦一項作業的試作開始。
完成的機體權利歸屬如何?
在簽約時約定。共同開發、受託開發、我方機體的客製等,形態不同處理方式也不同,請在企劃階段商談。
關於人形機器人開發的諮詢
請告知想造的機體用途與目前已確定的條件。構想階段也可以。自主開發機體的團隊會與您一起從可實現的範圍開始定義。
諮詢開發