
人形机器人开发有造过机体经验的团队,来造你的机体。
自主开发人形机器人的团队承接机体开发。EmplifAI从设计到实机整合全程自主打造双臂・移动型人形机器人OpenShell,并作为联合体的代表企业入选NEDO委托事业下实施的国产通用机器人开发竞赛。
咨询开发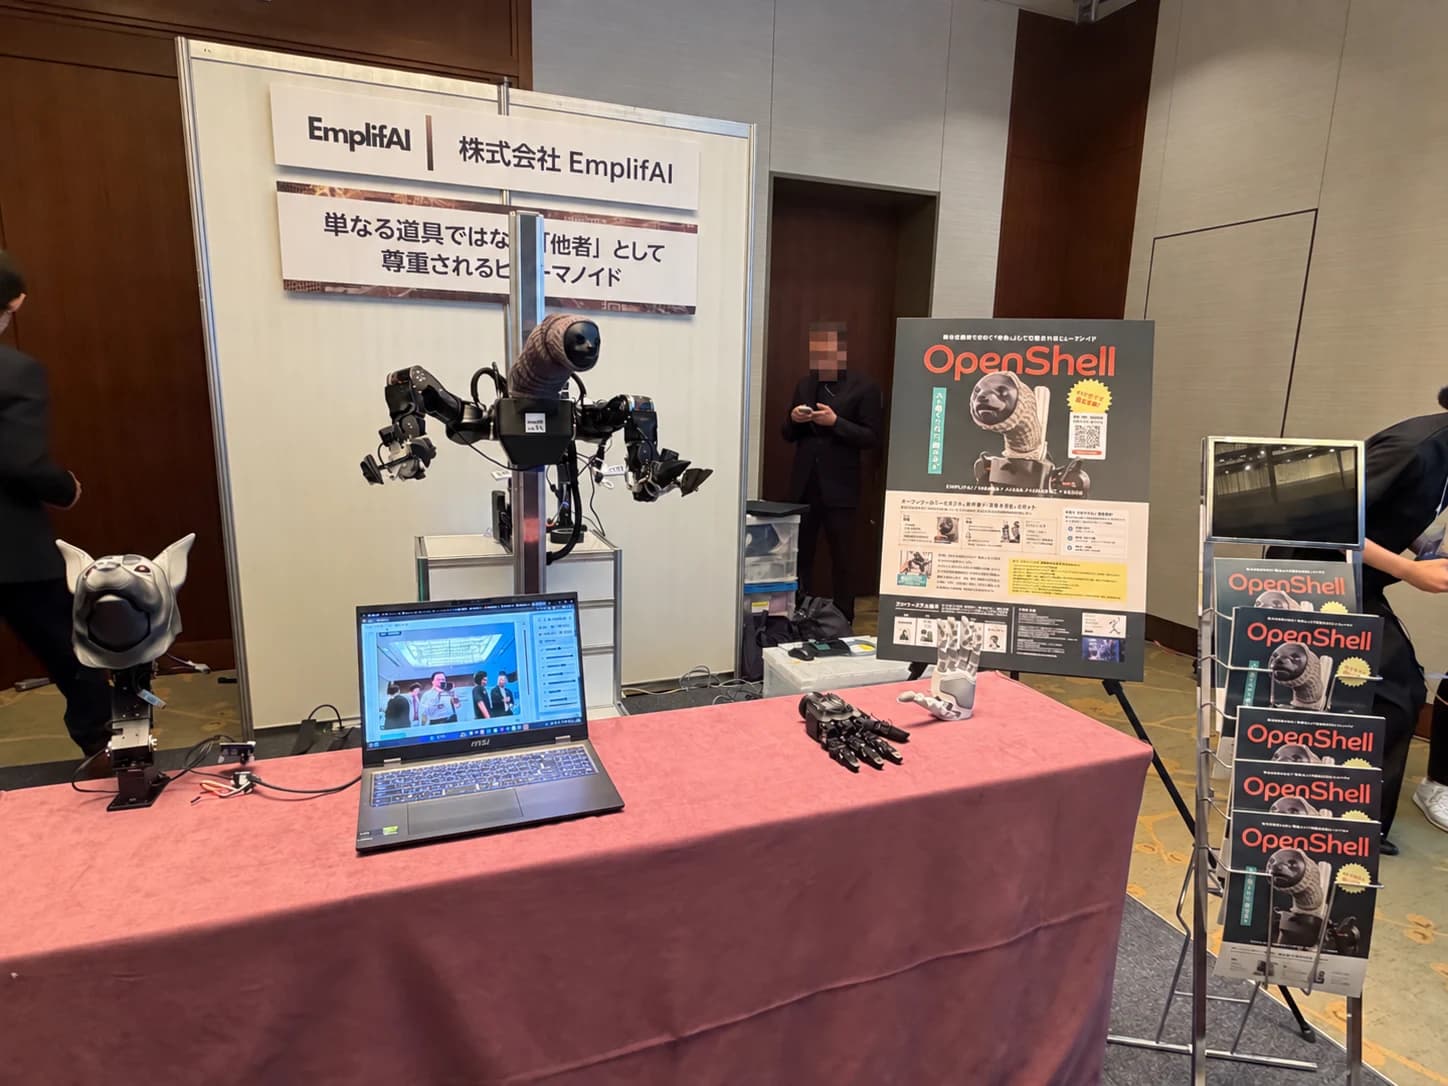
比起规格书,能否先拿出会动的东西
将人形机器人开发外包时,最棘手的是遇到「写得出提案书、却从未造过实机」的对象。人形机器人只要机构・控制・传感器・AI中任何一项崩溃,整体就动不了。纸面上成立却站不起来的机体比比皆是。
EmplifAI自主开发OpenShell。头部・双臂・夹爪・台车共28轴,以OpenArm 01与TidyBot++为基础,连「将手臂反向安装使肘部前伸」这类判断,都是亲手做出来才定下的。
因此在需求尚未固定的阶段也可以商谈。只要确定想让它做什么,我们就从那里一起定义所需的自由度与构成。
可承接的范围
需求定义・构成设计
从想交付的作业出发,定义所需自由度、负载、臂展、移动方式与传感器构成。也包括判断改造既有机体是否足够。
机构设计・试制
从双臂与移动机构的设计到试制。以开源硬件为基础,有时可缩短开发周期并降低费用。
头部・人机交互
表情机构、显示屏、扬声器、麦克风。若要与人在同一空间工作,传达意图的机制与性能同样重要。
控制・动作开发
使用ROS 2或机体SDK的控制、动作生成、全身协调。我们有将人的动作在机器人上复现的开发实绩。
学习・AI的实装
支持模仿学习・VLA・强化学习的实装,以及为此所需的数据采集环境设计。
实机整合・验证
零件单独能动,整合起来却动不了,这正是实机。我们负责从组装到现场验证。
如何进行开发
从构想阶段即可商谈。我们先切出用于确认可行性的范围。
- 01 用途的定义
- 明确做好的机体要做什么、在哪里使用。此处含糊不清,规格就会不断膨胀。
- 02 构成的研究
- 新开发还是改造既有机体。确定所需自由度与构成,并给出费用与周期的预估。
- 03 试制・验证
- 将对象作业聚焦为一项,在实机上确认成立条件。方向性在此确定。
- 04 控制・学习的开发
- 动作生成、远程操作、学习的实装。自动化到什么程度,分阶段扩大。
- 05 实机整合
- 将机构・电装・控制・AI整合,达到可通盘运行的状态。
- 06 现场验证
- 在实际环境中运行并敲定条件。直到交接给运营为止,我们都会陪跑。
常见问题
在构想阶段也能商谈吗?
可以,反而更适合在这个阶段商谈。只要确定想让它做什么,我们就一起定义所需构成与现实范围。规格固定之后,选项反而会变少。
从零开发与改造既有机体,哪个更好?
视用途而定。若市售机型够用,改造更省时省钱。当负载、作业高度或对人要求无法由既有机体满足时,才考虑新开发。我们会先整理需求再提出方案。
开发周期需要多长时间?
随范围有很大差异。若是为既有机体追加功能约需数月,从机构开始设计则需要相应的周期。我们建议先从聚焦一项作业的试制开始。
完成的机体权利归属如何?
在签约时约定。共同开发、受托开发、我方机体的定制等,形态不同处理方式也不同,请在企划阶段商谈。
关于人形机器人开发的咨询
请告知想造的机体用途与目前已确定的条件。构想阶段也可以。自主开发机体的团队会与您一起从可实现的范围开始定义。
咨询开发