
Unitree Inicio de desarrollo Go2/Paquete de patrulla autónoma ROS 2Utilice el Unitree Go2 comprado e instalado como entorno de desarrollo que puede integrar sensores y conducción autónoma ROS 2.
Construcción inicial del entorno Unitree SDK2/ROS 2, 3D, que tiende a ser una barrera al introducir el robot cuadrúpedo andante "Unitree Go2 (configuración EDU principalmente para desarrollo secundario)". Apoyaremos el lanzamiento de SLAM (creación de mapas) y movimiento autónomo Nav2 utilizando LiDAR, fuente de alimentación/integración Ethernet de cámaras externas (PTZ, térmicas, etc.) y sensores, y conferencias sobre equipos reales para el equipo de desarrollo.
Unitree Consultar sobre Go2 Development Starter/ROS 2 Autónomo Patrol Pack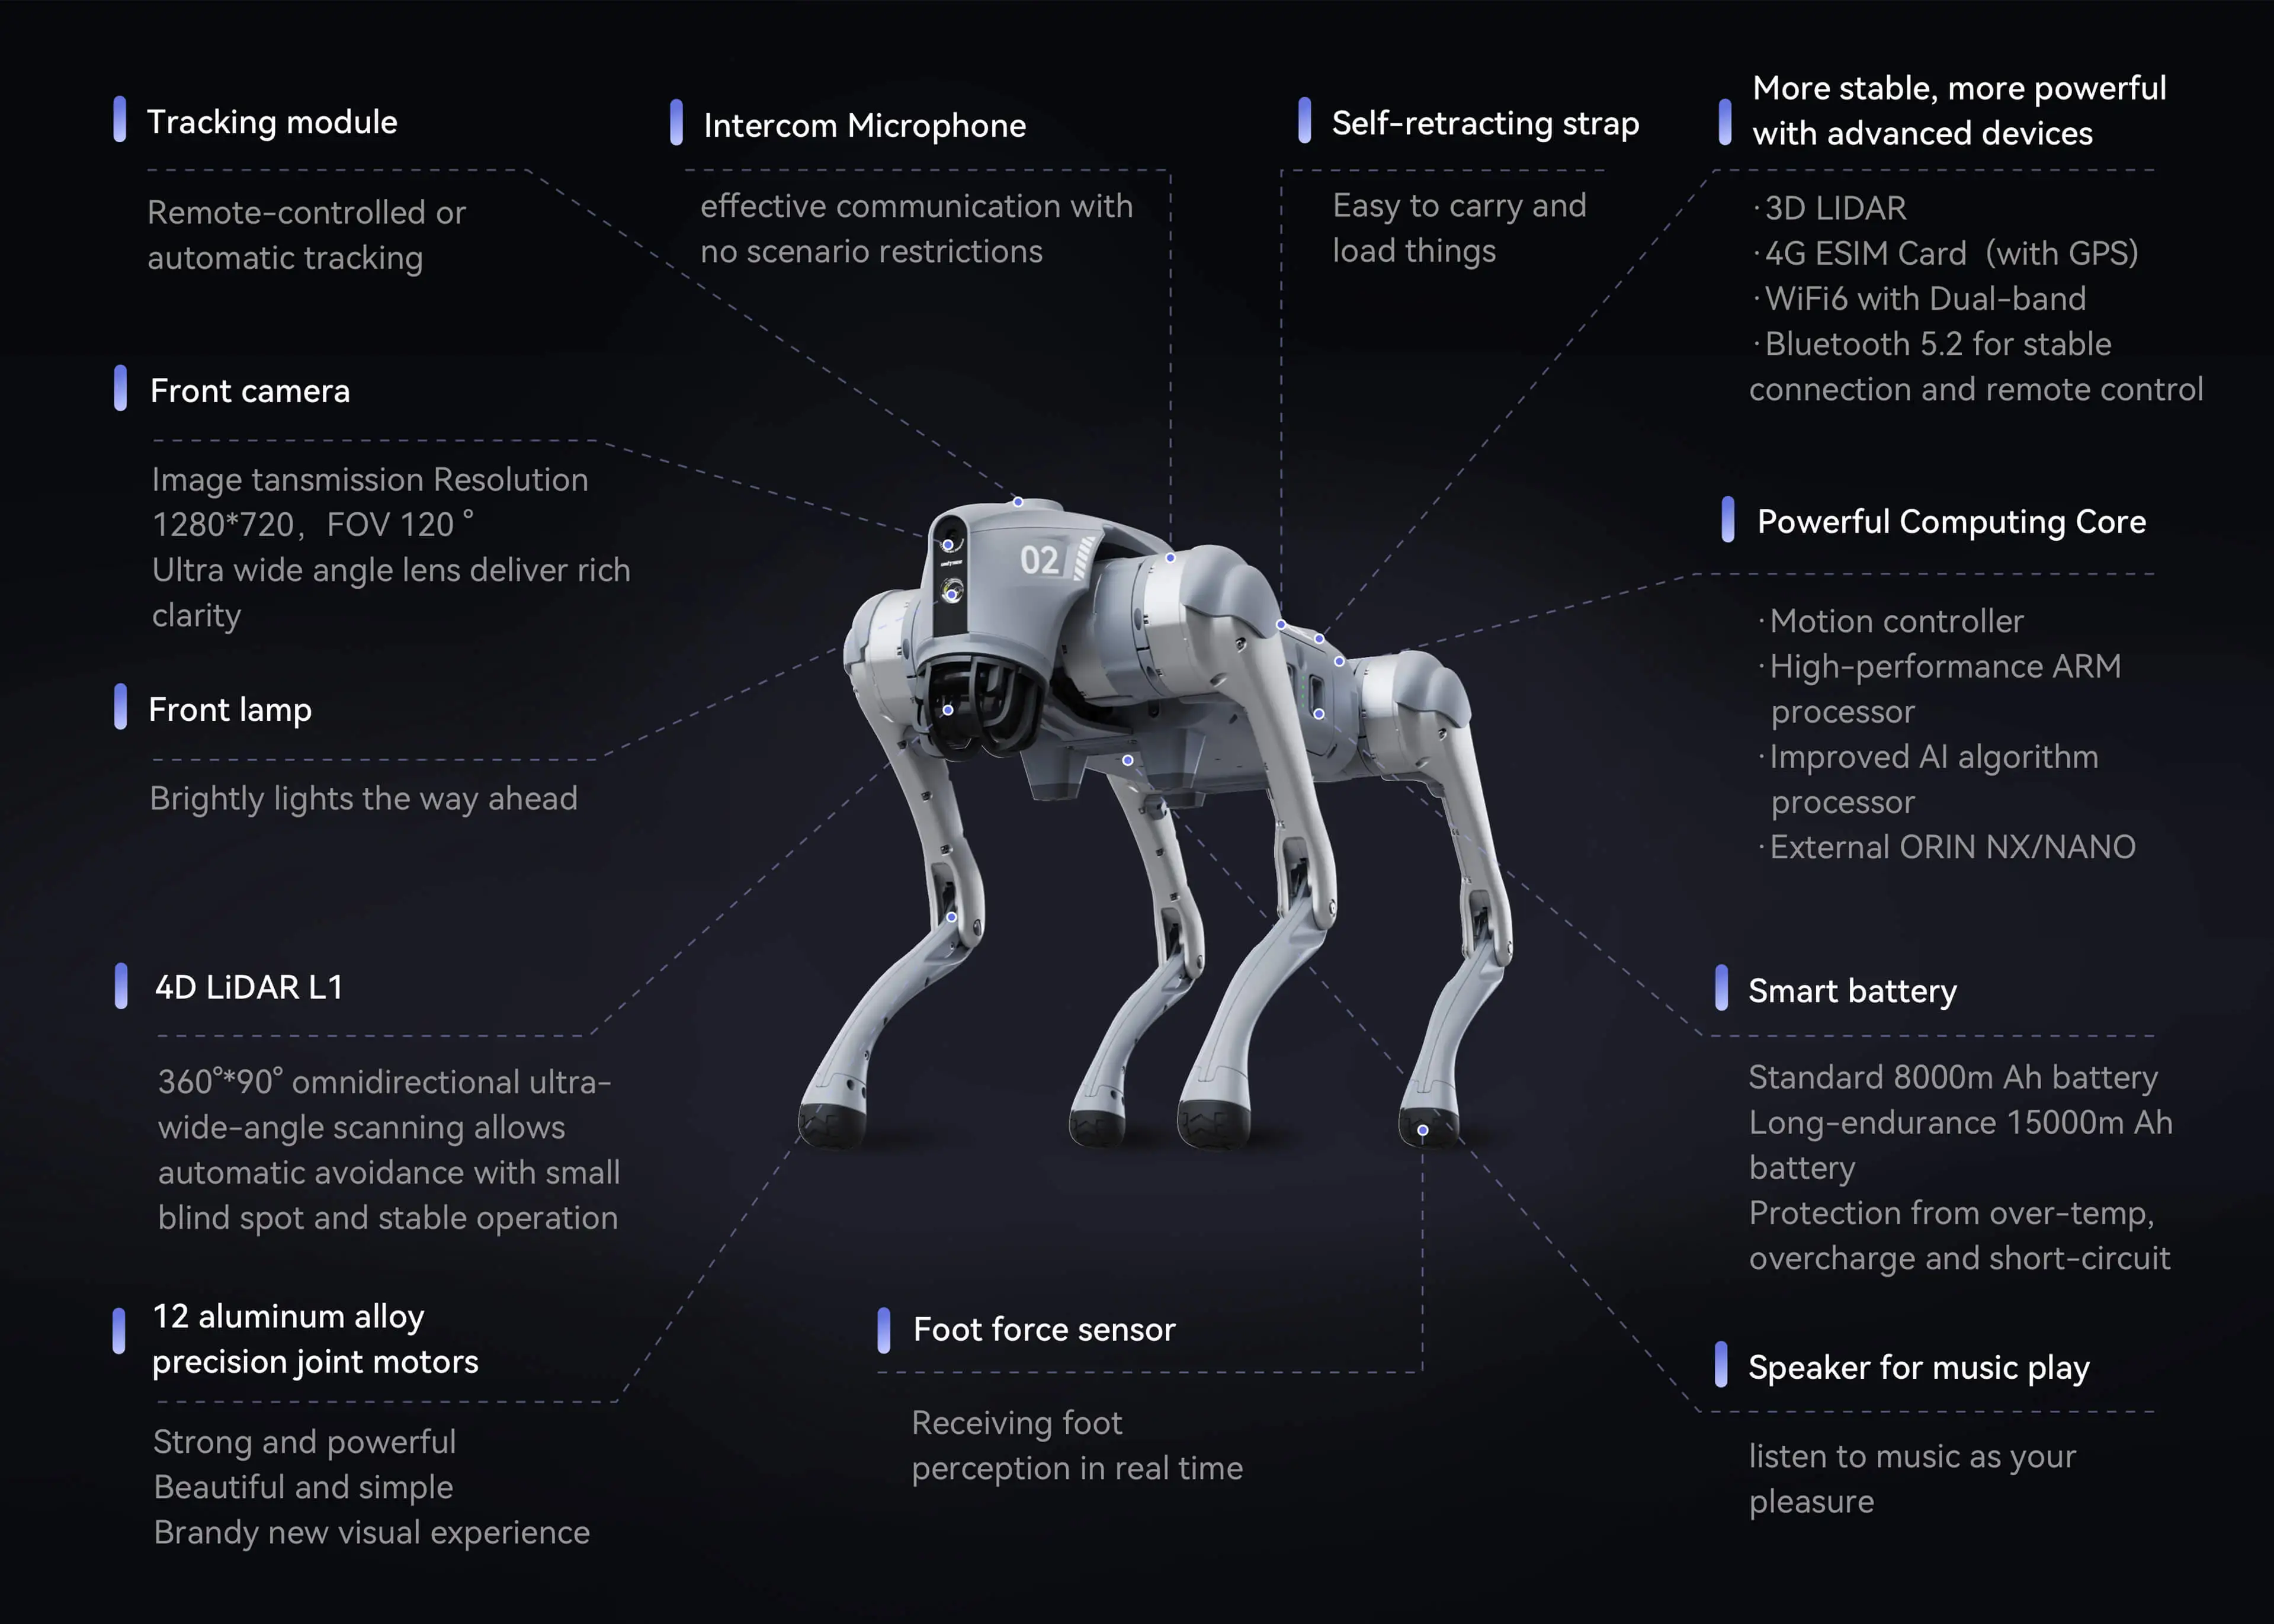
Contenido de la consulta y entregables.
- Objetivo robot
- Unitree Go2 (el desarrollo secundario supone una configuración EDU. Si no se compra, también se puede negociar el acuerdo/alquiler de robot)
- construcción inicial
- Configuración de comunicación Unitree SDK2/ROS 2, confirmación de conexión con PC de desarrollo o computadora de a bordo
- movimiento autónomo
- Implementación de muestra de generación de mapas SLAM, patrullaje de puntos de referencia y evitación de obstáculos utilizando una nube de puntos LiDAR 3D
- expansión del sensor
- Montaje de cámara PTZ externa, cámara térmica, LiDAR adicional, etc., derivación de fuente de alimentación, integración temática ROS 2 (opcional)
- curso basico
- Experiencia práctica en inicio, apagado de emergencia, gestión de seguridad, ejecución de códigos de muestra y resolución de problemas.
- precio
- Estimaciones separadas para los costos de robot (por separado) y el alcance inicial de construcción/expansión
como proceder
Preguntaremos sobre la situación actual, el objetivo robot, las condiciones del sitio y el momento deseado, y luego comenzaremos a trabajar después de acordar el alcance y las condiciones previas de la implementación. Los entregables y precios se especificarán en la cotización individual.
Cuatro menús de soporte que le permiten iniciar I+D y PoC móvil inmediatamente después de la entrega
Configuración inicial del entorno de comunicación SDK2/ROS 2
Confirmaremos la comunicación de la configuración de red, la comunicación DDS, el control de alto nivel (caminar, comandos de velocidad, control de postura) y los temas de adquisición de estado, y entregaremos el entorno de desarrollo junto con manuales de procedimientos reproducibles.
Implementación inicial de 3D LiDAR SLAM y navegación autónoma
Daremos una conferencia sobre los conceptos básicos del ajuste de parámetros mediante el uso de una máquina real para realizar todo, desde la creación de mapas 3D (SLAM) hasta la estimación de la autoposición y el patrullaje automático de puntos de referencia designados en un circuito de prueba interior/de instalaciones.
Integración de actualización de cámaras PTZ térmicas y sensores externos
Fije una cámara cardán controlada por Ethernet como SIYI ZT6 y sensores adicionales a Go2, y configure una configuración que permita llamar a la fuente de alimentación, la adquisición de imágenes RTSP y la API de control de ángulo PTZ desde el nodo ROS 2.
Práctica de equipos reales para ingenieros internos y personal de operaciones.
En lugar de simplemente entregar el código, brindamos capacitación directa sobre la máquina real, incluidos procedimientos de arranque y apagado seguros, límites de comportamiento en escalones y pisos resbaladizos, administración de baterías y cómo verificar registros.
Respecto al alquiler y desarrollo de robot en Yushima Lab (descuento de envío)
Durante el período en el que el cronograma del robot objetivo está abierto, no solo aceptamos alquileres de entrega en lugares externos, sino también alquiler in situ de robot, desarrollo de operaciones y verificación real de la máquina en la oficina de EmplifAI Yushima (laboratorio del primer piso) en Bunkyo-ku, Tokio.
Si lo usa en el sitio de Yushima Lab, no es necesario empacar ni transportar el robot de ida y vuelta, por lo que podemos ofrecerle un descuento en los costos de envío (sin costos de transporte y descuento por uso local) en comparación con los alquileres de entrega regular. También se puede utilizar para desarrollo puntual por horas o días, o para pruebas de máquinas reales en un entorno equipado con un soldador y un juego de llaves hexagonales.
Respecto a las fluctuaciones de precios y descuentos por consulta anticipada según el período de consulta
Si realiza una solicitud justo antes de la fecha de inicio del alquiler, la tarifa será más alta de lo habitual ya que requerirá arreglos urgentes, inspección anticipada, transporte y coordinación de prioridad del personal de robot.
Por otro lado, si nos contacta tan pronto como conozca su horario y planes, consideraremos descuentos porque podemos hacer arreglos planificados. Incluso si los detalles de robot y el rendimiento aún no están finalizados, contáctenos lo antes posible.
Consulta sobre alquiler, uso a largo plazo y arrendamiento.
Además del alquiler a corto plazo, comuníquese con nosotros si está considerando el uso o arrendamiento a largo plazo. Le confirmaremos el modelo deseado, número de unidades, periodo de uso y uso previsto, y le informaremos individualmente sobre la disponibilidad y condiciones de contratación.
El alquiler y el arrendamiento tienen condiciones diferentes como duración del contrato, mantenimiento y cancelación anticipada. No garantizamos que se proporcionará un contrato de arrendamiento, pero confirmaremos la disponibilidad del contrato de arrendamiento dependiendo del equipo y las condiciones.
Preguntas frecuentes
Unitree ¿Qué puedo solicitar con el Paquete de Patrulla Autónoma Go2 Development Starter/ROS 2?
Construcción inicial del entorno Unitree SDK2/ROS 2, 3D, que tiende a ser una barrera al introducir el robot cuadrúpedo andante "Unitree Go2 (configuración EDU principalmente para desarrollo secundario)". Apoyaremos el lanzamiento de SLAM (creación de mapas) y movimiento autónomo Nav2 utilizando LiDAR, fuente de alimentación/integración Ethernet de cámaras externas (PTZ, térmicas, etc.) y sensores, y conferencias sobre equipos reales para el equipo de desarrollo. El alcance específico del trabajo se confirmará y acordará antes de comenzar el trabajo, incluido robot, el sitio y los entregables deseados.
Unitree ¿Cómo se determinan los costos y el alcance de entrega del paquete de patrulla autónoma Go2 Development Starter/ROS 2?
Confirmaremos el robot objetivo, la cantidad de unidades, la ubicación de implementación y los entregables requeridos, y proporcionaremos una estimación individual de disponibilidad, alcance del trabajo, condiciones de finalización y costo.
¿Puedo solicitar un paquete de inicio para Unitree Go2 que ya compré en otra empresa?
Sí. Después de confirmar el tipo y grado de su Go2 (modelo estándar o modelo EDU compatible con desarrollo secundario, configuración de la unidad de procesamiento integrada, etc.), propondremos un entorno de desarrollo compatible y un alcance de integración de sensores.
Unitree Iniciador de desarrollo Go2/Consulta del paquete de patrulla autónoma ROS 2
Háganos saber el robot objetivo, la ubicación, el problema que desea resolver y el momento deseado. Le informaremos sobre los detalles de implementación y presupuesto.
Unitree Consultar sobre Go2 Development Starter/ROS 2 Autónomo Patrol Pack