
Multimodale KI (VLM) × Humanoider PoC zum autonomen Greifen/AufnehmenAnstatt sich auf hartcodierte Flugbahnen zu verlassen, versteht und erfasst die KI die Situation anhand der visuellen Informationen der Kamera.
Hierbei handelt es sich um einen echten PoC-Dienst, der die neueste multimodale KI (VLM / VLA) wie Gemini 4 Argon mit Unitree G1 (5-Finger-Handkonfiguration) und einen Doppelarmroboter kombiniert, um die Position, Haltung und Umgebung von Objekten aus Kamerabildern zu erkennen und diese autonom zu greifen und zu platzieren (Pick and Place). Selbst wenn das Objekt jedes Mal neu positioniert und neu positioniert wird, generiert die KI die Greifbewegung auf der Grundlage einer visuellen Beurteilung und ermöglicht so eine schnelle „Machbarkeitsüberprüfung der Automatisierung in einem Schritt“, bevor Daten für Hunderte bis Tausende von Nachahmungslernsitzungen gesammelt werden.
Informieren Sie sich über multimodale KI (VLM) x humanoides autonomes Greifen/Picken PoC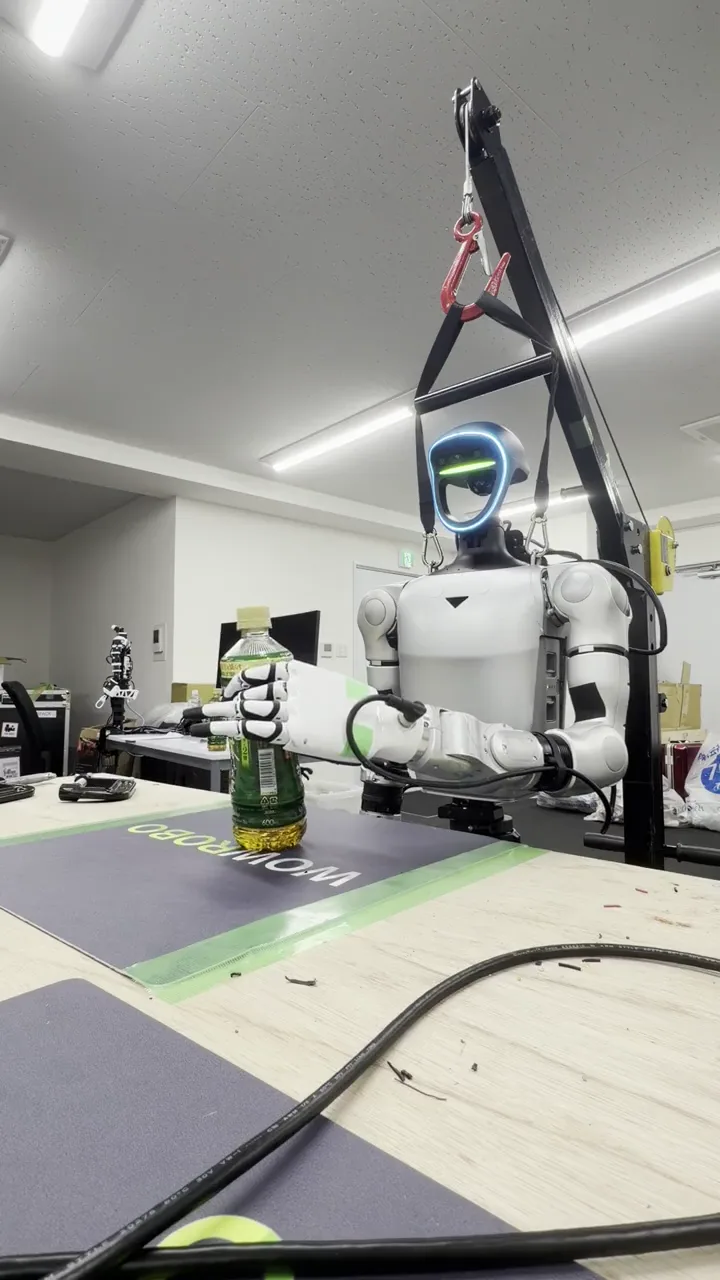
Beratungsinhalte und Ergebnisse
- ValidierungRoboter
- Wählen Sie zwischen Unitree G1 (5-Finger-Hand-/Greiferkonfiguration), AgiBot G2, OpenArm Doppelarmen, RealMan usw.
- KI-/Erkennungsplattform
- Visuelle Erkennung/räumliches Denken mit dem neuesten VLM wie Gemini 4 Argon + inverse Kinematik (IK)/Fähigkeitskontrolle oder VLA-Richtlinie
- Beispiel einer Zielaufgabe
- Erkennt Getränkeflaschen, Harzteile, Kisten, Werkzeuge usw., greift sie, hält sie aufrecht, transportiert sie und legt sie in dafür vorgesehene Tabletts.
- Demonstrationsschritt
- ① Greiftest im Yushima Lab unter Verwendung von Objektproben ② Bewertung des Widerstands gegen Positionsänderungen und Beleuchtungsänderungen ③ Gestaltung der lokalen Umgebung und nächste Stufe (Datenerfassung, gezieltes Lernen)
- Leistungen
- Video zur tatsächlichen Maschinenverifizierung, Analysebericht zur Erfolgsquote, Zykluszeit, Fehlerfaktoren, Definition der technischen Anforderungen für die vollständige Implementierung
- Preis
- Individuelle Kostenvoranschläge je nach Objektart, Nutzung Roboter, Prüfzeitraum und Standort
So gehen Sie vor
Wir fragen nach der aktuellen Situation, dem Ziel Roboter, den Standortbedingungen und dem gewünschten Zeitplan und beginnen dann mit der Arbeit, nachdem wir uns auf den Umsetzungsumfang und die Voraussetzungen geeinigt haben. Lieferumfang und Preise werden im individuellen Angebot festgelegt.
Verkürzen Sie den PoC-Start drastisch mit der in unserem eigenen Labor bewährten „Visual → Behavior Conversion“-Architektur
01 Kompatibel mit „Variationen in der Platzierung“, die mit Festkoordinatenprogrammen nicht bewältigt werden können
Wenn sich das Objekt bei herkömmlicher Lernsteuerung nur um wenige Zentimeter verschiebt, verfehlt es den Schwung. Bei der VLM-Kooperation werden die 3D-Position des Objekts und der Greifansatz jedoch jedes Mal aus dem Kamerabild abgeleitet. Sie können überprüfen, ob das Objekt folgt und erneut erfasst wird, selbst wenn es erneut platziert wird.
02 Der schnellste Weg, um festzustellen, ob es sich um Hardware handelt, bevor große Datenmengen erfasst werden
Bevor Sie von Anfang an in das Sammeln von Tausenden von Episoden nachgeahmter Lerndaten investieren, können Sie mit VLM + Skill Control ermitteln, ob die aktuelle Reichweite, Greifkraft und der Kamerablickwinkel des Roboters das Teil zu geringen Kosten und in kurzer Zeit bewältigen können.
03 Nahtloser Übergang von VLM-Inferenz zu dediziertem VLA (π0,5/GR00T/ACT usw.)
Nachdem die Machbarkeit des Prozesses durch Zero-Shot-/Small-Shot-Verifizierung mit VLM bestätigt wurde, werden Fernbetriebsdaten unter Verwendung derselben tatsächlichen Maschinenumgebung erfasst und der Prozess schrittweise auf ein dediziertes VLA-Modell und eine Nachahmungslernrichtlinie aktualisiert, die mit hoher Geschwindigkeit und offline arbeitet.
NVIDIA GEAR Sonic × Unitree G1: Funktionsüberprüfung auf der tatsächlichen Maschine
Wir haben NVIDIA GEAR Sonic auf dem tatsächlichen Unitree G1 ausgeführt und dessen Funktionsfähigkeit bestätigt. Hier ist ein Video des Verifizierungsprozesses.
Gemini 4 Argon × Unitree G1: Autonome Greifdemonstration, die Visionen in Taten umsetzt
Mit Gemini 4 Argon haben wir einen tatsächlichen Maschinentest durchgeführt, bei dem der Unitree G1 eine Plastikflasche greift und anhebt. Es wird keine fest codierte Bewegung verwendet. KI wandelt die visuellen Informationen der Kamera direkt in Aktionen um.
Selbst wenn Sie die Position des Objekts ändern und es erneut platzieren, erkennt die KI die Situation visuell und generiert eine Greifbewegung. Wir akzeptieren auch die Implementierung physischer KI/VLA mit Unitree G1 und die Vertragsentwicklung von PoC-/Demonstrationsexperimenten, die auf das Zielunternehmen zugeschnitten sind.
Häufig gestellte Fragen
Was kann ich mit Multimodal AI (VLM) x Humanoid Autonomous Greif/Picking PoC anfordern?
Hierbei handelt es sich um einen echten PoC-Dienst, der die neueste multimodale KI (VLM / VLA) wie Gemini 4 Argon mit Unitree G1 (5-Finger-Handkonfiguration) und einen Doppelarmroboter kombiniert, um die Position, Haltung und Umgebung von Objekten aus Kamerabildern zu erkennen und diese autonom zu greifen und zu platzieren (Pick and Place). Selbst wenn das Objekt jedes Mal neu positioniert und neu positioniert wird, generiert die KI die Greifbewegung auf der Grundlage einer visuellen Beurteilung und ermöglicht so eine schnelle „Machbarkeitsüberprüfung der Automatisierung in einem Schritt“, bevor Daten für Hunderte bis Tausende von Nachahmungslernsitzungen gesammelt werden. Der konkrete Arbeitsumfang wird vor Beginn der Arbeiten bestätigt und vereinbart, einschließlich Roboter, Standort und gewünschten Leistungen.
Wie werden Kosten und Lieferumfang des multimodalen KI (VLM) x humanoiden autonomen Greif-/Picking-PoC ermittelt?
Wir bestätigen das Ziel Roboter, die Anzahl der Einheiten, den Implementierungsort und die erforderlichen Leistungen und erstellen eine individuelle Schätzung der Verfügbarkeit, des Arbeitsumfangs, der Fertigstellungsbedingungen und der Kosten.
Könnten Sie Ihre eigenen Teile und Produktmuster an das Labor schicken und prüfen, ob sie von Unitree G1 usw. erfasst werden können?
Ja. Nachdem Sie die Abmessungen, das Gewicht und das Material des Objekts (Vorhandensein von Schäden oder Flüssigkeitsaustritt) im Voraus bestätigt haben, senden Sie die Probe bitte an das EmplifAI-Labor in Yushima, Tokio. Wir werden dann einen Greiftest mit unserer Unitree G1- oder Doppelarmmaschine durchführen und die Video- und Bewertungsdaten melden.
Multimodale KI (VLM) × Humanoide PoC-Beratung zum autonomen Greifen/Aufnehmen
Bitte teilen Sie uns das Ziel Roboter, den Standort, das Problem, das Sie lösen möchten, und den gewünschten Zeitpunkt mit. Wir informieren Sie gerne über die Umsetzungsdetails und einen Kostenvoranschlag.
Informieren Sie sich über multimodale KI (VLM) x humanoides autonomes Greifen/Picken PoC