
Unterstützung der Robotersimulation für die FertigungsindustrieBerücksichtigen Sie vor dem Betrieb der realen Maschine die Bedingungen für den Robotereinsatz im Fertigungsprozess in einer virtuellen Umgebung.
Zur Vorbereitung der Einführung von Robotern in Fertigungslinien und Arbeitszellen organisieren wir die Zielprozesse, Roboterkandidaten, Peripheriegeräte und notwendigen Vorgänge und entwerfen den Umfang der Simulations- und Bewertungsbedingungen. Wir prüfen die Verfügbarkeit bestehender CAD-, Punktwolken- und Robotermodelle und schlagen individuell den Umfang der Umgebungskonstruktion und Betriebsüberprüfung mit Isaac Sim usw. vor. Der reproduzierbare Bereich variiert je nach Standortbedingungen und Modellgenauigkeit.
Informieren Sie sich über die Unterstützung von Robotersimulationen für die Fertigungsindustrie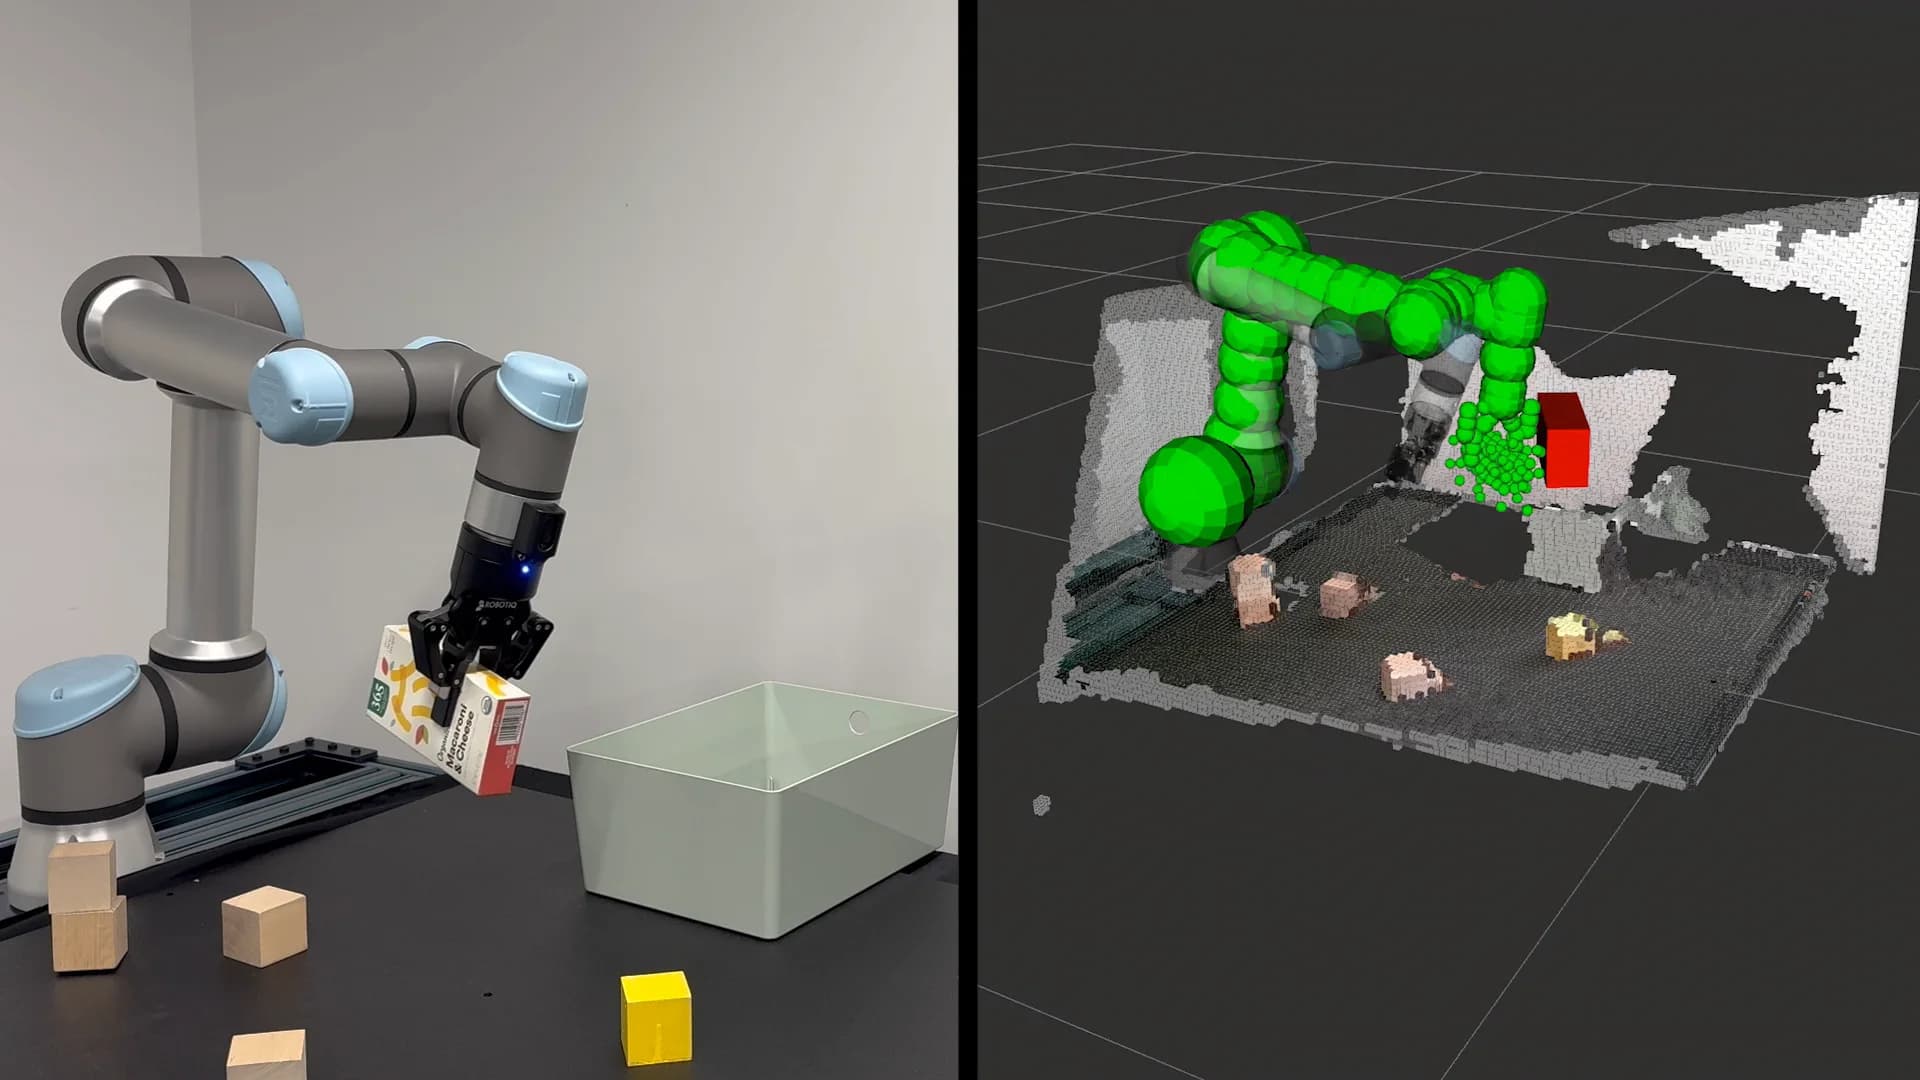
Simulation des Fabrik-/Lagertransports
Unitree G1
Eine Physiksimulation in Isaac Sim verifizierte das Verhalten, eine 0,25 kg schwere Kiste in beiden Händen zu halten, etwa 1,2 m zu gehen und sie auf eine andere Plattform zu stellen. Dies ist kein Video der tatsächlichen Maschine.
RealMan RMC-AIDAL
Wir fassten den Griff eines hypothetischen Transportkoffers mit einer Körpergröße von 30 x 20 x 20 cm und einem Gesamtgewicht von 10 kg und überprüften den Vorgang, ihn auf Rädern etwa 1,2 m lang zu transportieren, auf einen Ständer zu stellen und ihn dann loszulassen. Hierbei handelt es sich um eine physikalische Simulation, die den Schwerpunkt und die Kontakteinstellungen des öffentlichen CAD-Modells korrigiert und nicht die Belastbarkeit der tatsächlichen Maschine garantiert.
RealMan RMC-AIDAL: 10 kg Koffertransport mit beiden Armen
Wir haben die Funktionsweise überprüft, indem wir einen hypothetischen Transportkoffer mit einer Körpergröße von 30 x 40 x 20 cm und einem Gesamtgewicht von 10 kg mit beiden Händen am linken und rechten Griff halten, ihn etwa 1,2 m weit transportieren und auf einen Ständer stellen. Während des Transports werden der Kontakt zwischen der linken und rechten Hand und die Lastverteilung aufgezeichnet. Hierbei handelt es sich um eine physikalische Simulation, die den Schwerpunkt und die Kontakteinstellungen des öffentlichen CAD-Modells korrigiert und nicht die Belastbarkeit der tatsächlichen Maschine garantiert.
Darüber hinaus können Sie sich von uns auch zu auf Ihr Unternehmen zugeschnittenen Simulationen und Demonstrationsexperimenten beraten lassen, beispielsweise zum Auffüllen von Regalen, zum Bereitstellen von Teilekisten und zum Sortieren.
Umgebung/Box 3D-Materialien: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Wir passen die Materialkonvertierung, Abmessungen und Anzeigematerialien an.
Beratungsinhalte und Ergebnisse
- Ziel
- Fertigungslinien, Arbeitszellen, Transport-/Greifprozesse usw.
- Eingabe
- Bestätigen Sie das Vorhandensein von CAD, Punktwolke, Roboterspezifikationen und Prozessbedingungen.
- Überprüfung
- Vereinbaren Sie Bewertungspunkte basierend auf Interferenz, Reichweite, Betriebsabläufen usw.
- Leistungen
- Modell/Umgebung, Verifizierungsbedingungen, Ergebnisse und nicht verifizierte Angelegenheiten
- Preis
- Individuelle Schätzungen abhängig von Anzahl der Prozesse, Modellvorbereitung, Roboter und Verifizierungsumfang
So gehen Sie vor
Wir fragen nach der aktuellen Situation, dem Ziel Roboter, den Standortbedingungen und dem gewünschten Zeitplan und beginnen dann mit der Arbeit, nachdem wir uns auf den Umsetzungsumfang und die Voraussetzungen geeinigt haben. Lieferumfang und Preise werden im individuellen Angebot festgelegt.
Häufig gestellte Fragen
Was kann ich zur Robotersimulationsunterstützung für die Fertigungsindustrie anfordern?
Zur Vorbereitung der Einführung von Robotern in Fertigungslinien und Arbeitszellen organisieren wir die Zielprozesse, Roboterkandidaten, Peripheriegeräte und notwendigen Vorgänge und entwerfen den Umfang der Simulations- und Bewertungsbedingungen. Wir prüfen die Verfügbarkeit bestehender CAD-, Punktwolken- und Robotermodelle und schlagen individuell den Umfang der Umgebungskonstruktion und Betriebsüberprüfung mit Isaac Sim usw. vor. Der reproduzierbare Bereich variiert je nach Standortbedingungen und Modellgenauigkeit. Der konkrete Arbeitsumfang wird vor Beginn der Arbeiten bestätigt und vereinbart, einschließlich Roboter, Standort und gewünschten Leistungen.
Wie werden Kosten und Umfang der Robotersimulationsunterstützung für die Fertigungsindustrie ermittelt?
Wir bestätigen das Ziel Roboter, die Anzahl der Einheiten, den Implementierungsort und die erforderlichen Leistungen und erstellen eine individuelle Schätzung der Verfügbarkeit, des Arbeitsumfangs, der Fertigstellungsbedingungen und der Kosten.
Beratung zur Robotersimulationsunterstützung für die Fertigungsindustrie
Bitte teilen Sie uns das Ziel Roboter, den Standort, das Problem, das Sie lösen möchten, und den gewünschten Zeitpunkt mit. Wir informieren Sie gerne über die Umsetzungsdetails und einen Kostenvoranschlag.
Informieren Sie sich über die Unterstützung von Robotersimulationen für die Fertigungsindustrie