
Vergleich der Roboter, die eingeführt werden könnenGrenzen Sie anhand der Spezifikationen den Roboter ein, den Sie verwenden möchten.
Zweibeiniges Gehen und Radbewegung, Größe und Nutzlast sowie die Reichweite, die entwickelt werden kann. Sie können die vom Hersteller veröffentlichten Spezifikationen und die KI/Entwicklungsumgebung von 6 Modellen vergleichen, deren Einführung Sie unter Verwendung derselben Elemente in Betracht ziehen können.
Lassen Sie sich bei der Modellauswahl beratenDatum der Spezifikationsbestätigung:
Wählen Sie Roboter zum Vergleichen aus
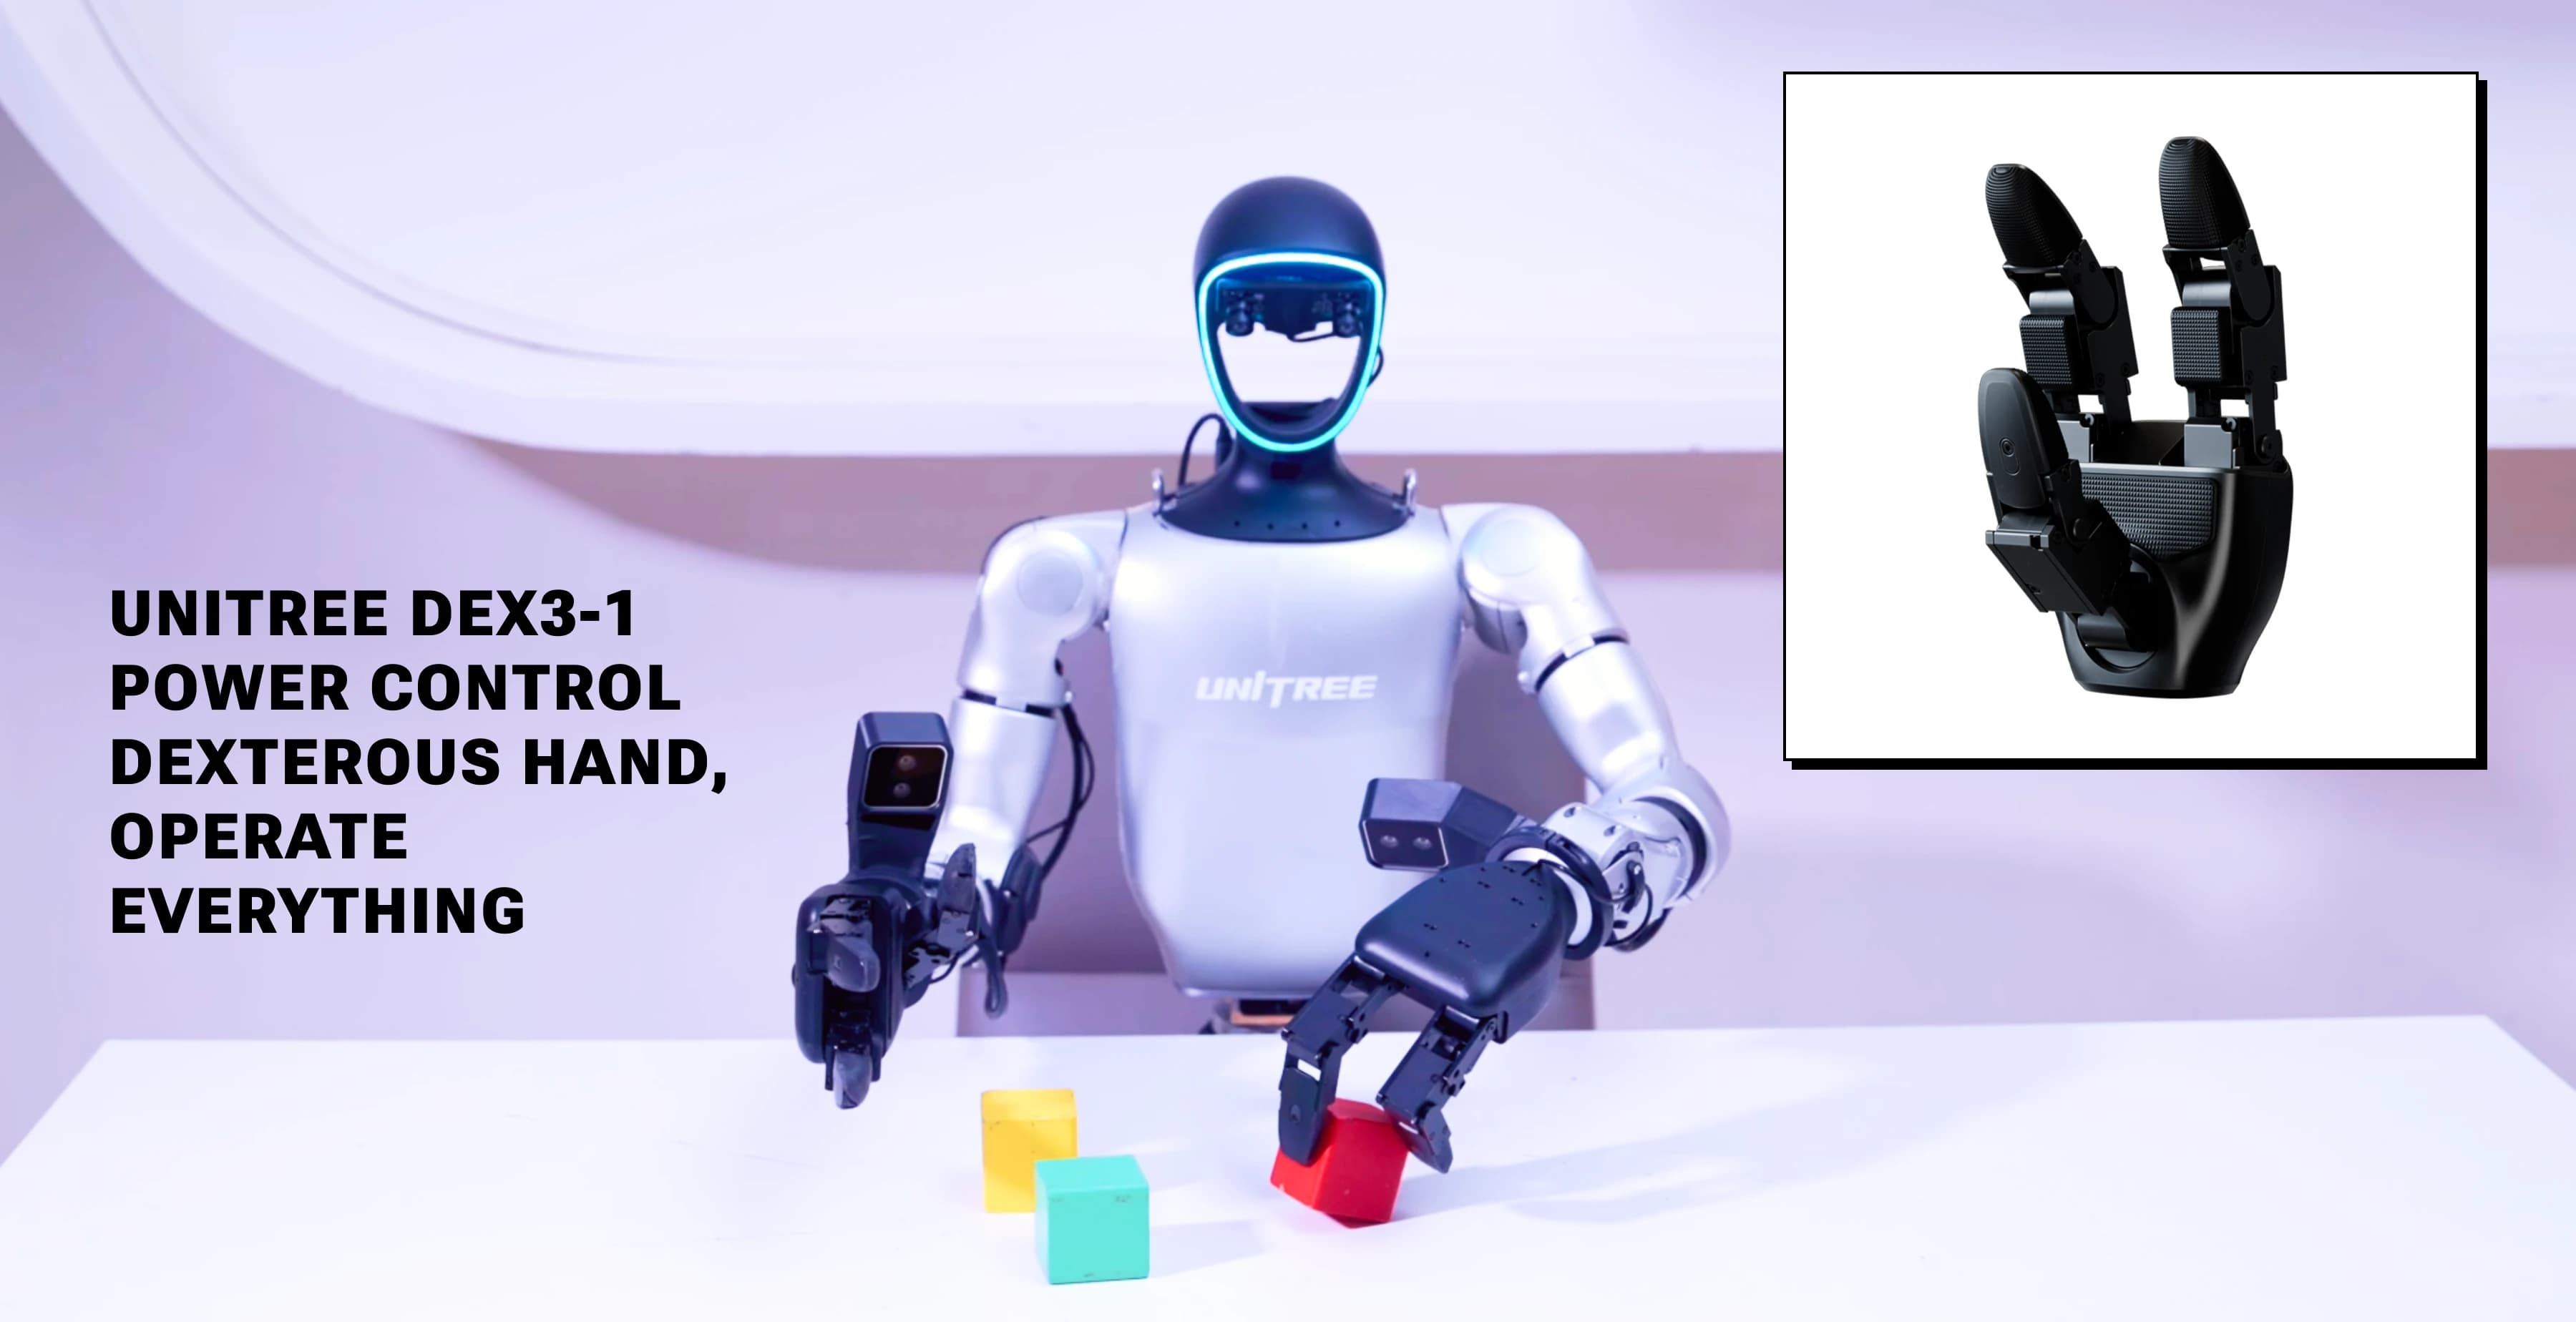
Unitree G1 / G1 EDU
Eine kompakte zweibeinige Laufmaschine. Für Ausstellung und Forschung wählen wir zwischen Standardmodellen und EDUs.
Details zu Roboter anzeigen
Unitree H2 / H2 EDU
Eine zweibeinige Laufmaschine von ca. 1,8 m. Überprüfen Sie den Lieferweg und die Reichweite anhand der Größe und des Gewichts.
Details zu Roboter anzeigen
ROBOTIS AI Worker
FFW-SG2 mit beweglicher Basis und Doppelarmen. Es ist ein Kandidat für die Objektmanipulation und Demonstrationsdatenerfassung.
Details zu Roboter anzeigen
ROBOTIS AI Sapiens
K1 basiert auf DYNAMIXEL Q. Wir werden darüber nachdenken, die Ganzkörperkontrolle und das Lernen auf echte Maschinen anzuwenden.
Details zu Roboter anzeigen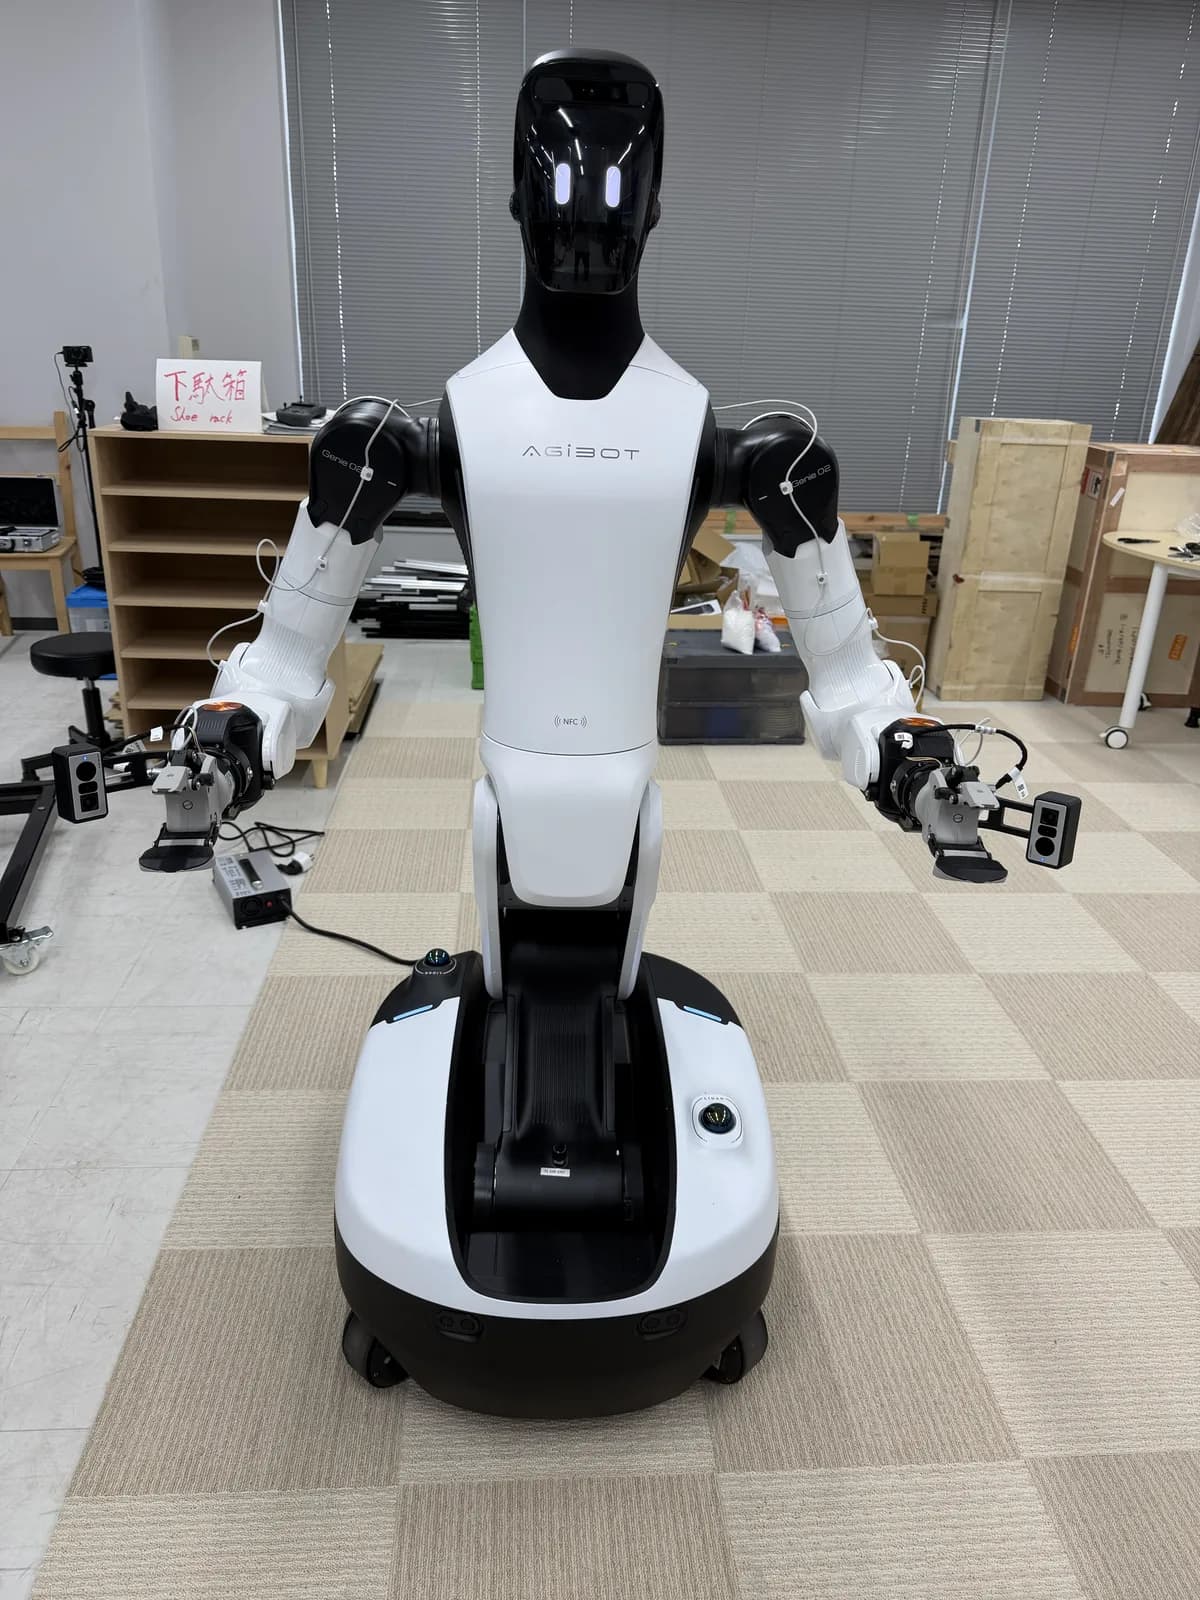
AgiBot G2
Roboter mit Radbewegung und Doppelarmen mit 7 Freiheitsgraden. Wir organisieren die Zielartikel und Liefer-/Montagebedingungen.
Details zu Roboter anzeigen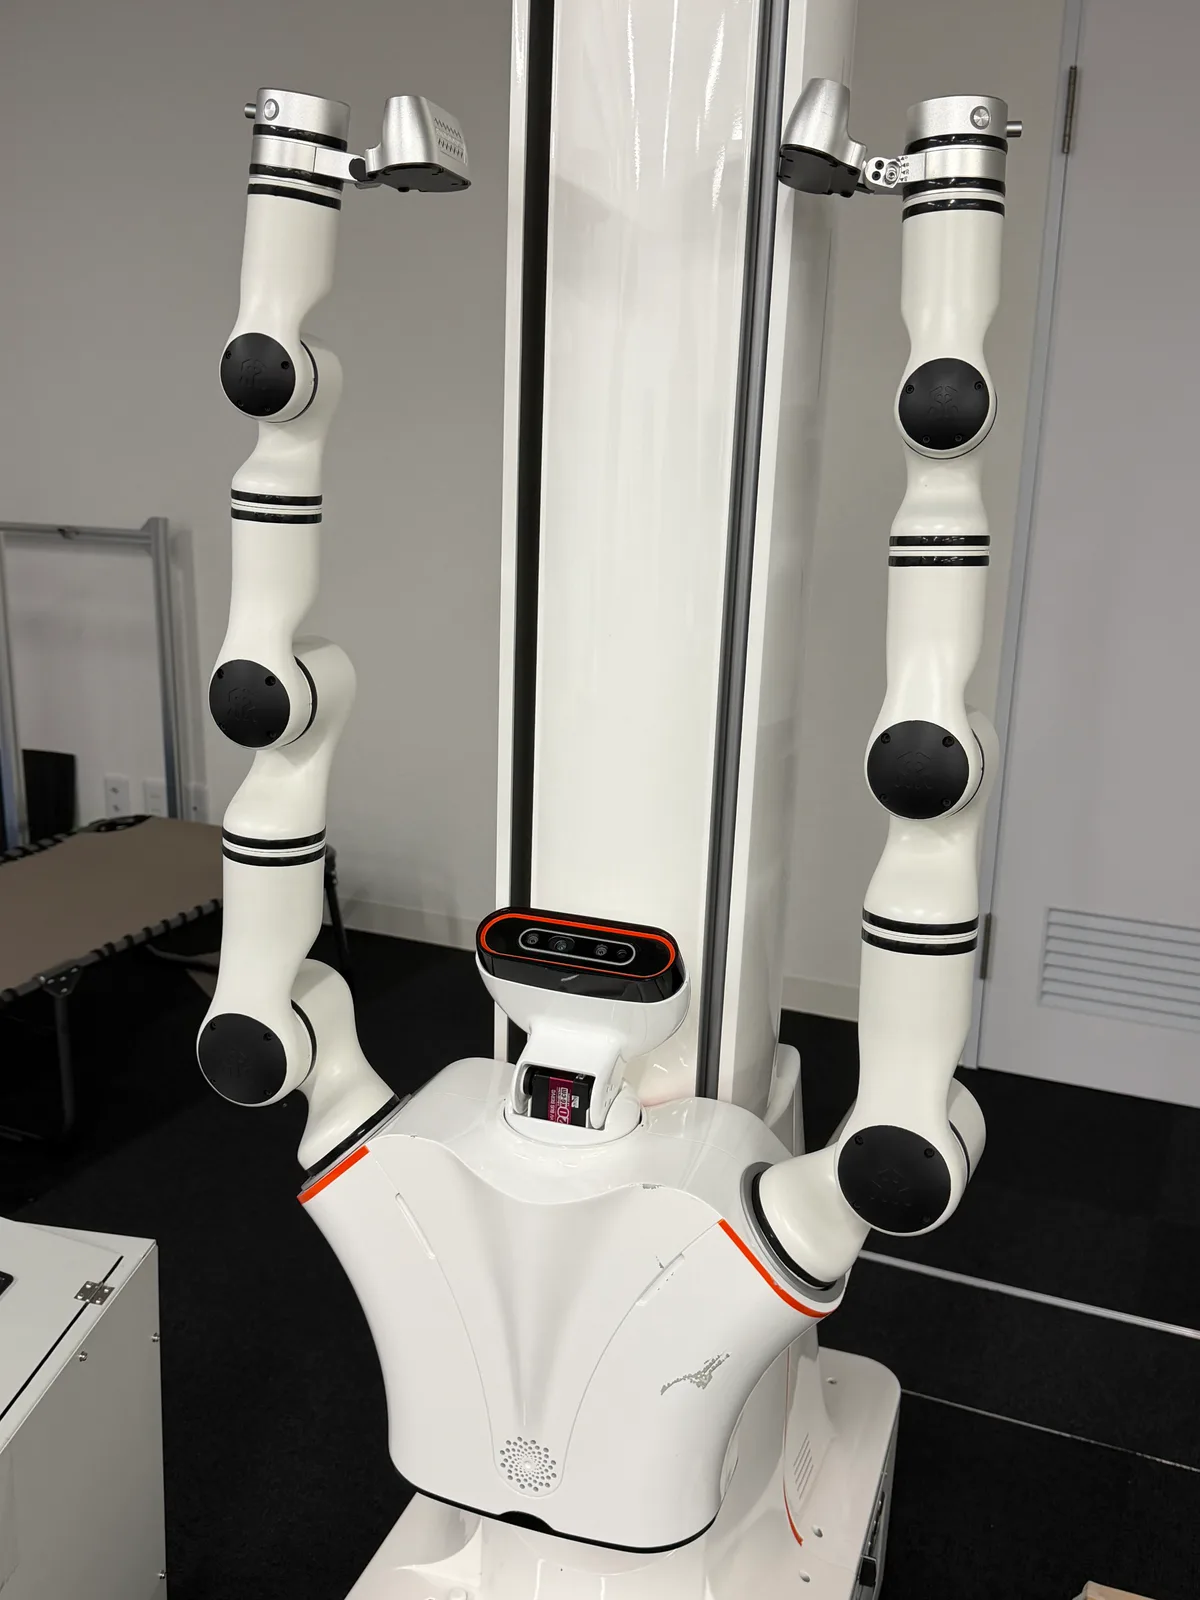
RealMan RMC-AIDAL
Ein mobiler Typ mit zwei Armen und einem Hebemechanismus. Sie können Datenerfassungs- und VLA-Implementierungsumgebungen in Betracht ziehen.
Details zu Roboter anzeigenSpezifikationsvergleichstabelle
Sie können die Spalten eingrenzen, indem Sie das Modell deaktivieren. Die Tabelle kann horizontal gescrollt werden.
Roboter-Nummer im Vergleich: 6
| Vergleichsartikel | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| Roboter-Konfiguration | zweibeiniger Typ | zweibeiniger Typ | Doppelarm-/Radbewegungstyp (FFW-SG2) | Zweibeiniger Typ (K1) | Beweglicher Typ mit Doppelarm/Rad | Doppelarm-/Radbewegungstyp (Zweiradkonfiguration in Bedienungsanleitung V1.1) |
| Abmessungen (Höhe x Breite x Tiefe) | 1,320 × 450 × 200mm | 1,820 × 456 × 218mm | 1,623 × 604 × 602mm | Höhe: 1.355 mm (Breite und Tiefe sind auf der Referenzseite nicht aufgeführt) | 1,225〜1,795 × 640 × 760mm | Im gelagerten Zustand: 1.780 x 450 x 640 mm / Schulterbreite 545 mm |
| Gewicht | Standard: Ca. 35 kg / EDU: Ca. 35 kg oder mehr (einschließlich Batterie) | Ungefähr 70 kg (einschließlich Batterie) | 90kg | 35kg | 185kg | ca. 157 kg (Bedienungsanleitung V1.1) |
| Freiheitsgrad des gesamten Körpers | Standard: 23 / EDU: 23~43 (je nach Konfiguration) | 31 | 25 (einschließlich Bewegungsmechanismus) | 23 | 25 (Aktuelle offizielle Website-Tabelle. Je nach Version der Spezifikationen gibt es Unterschiede.) | Die Gesamtkörpergröße ist in den Referenzmaterialien nicht aufgeführt. Überprüfen Sie einzeln Arme, Kopf, Lift und Wagen |
| Freiheit eines Arms | 5 (Zusätzliche Handgelenke/Hände hängen von der Konfiguration ab) | 7 | 7 | 5 | 7 | 6 (RM65-B-V. Variiert je nach installiertem Arm) |
| Tragfähigkeit des Arms | Maximal: Ca. 2kg / EDU: Ca. 3kg (variiert je nach Armhaltung) | Bewertung: ca. 7 kg / Spitze: ca. 15 kg (Armwert in der Herstellertabelle) | Nenngewicht: 3 kg für einen Arm, 6 kg für Doppelarme / Spitzengewicht: 5 kg für einen Arm, 10 kg für Doppelarme | Nicht in offiziellen Dokumenten erwähnt/einzeln bestätigt | Nenngewicht 5 kg (vom Hersteller angegebener Wert für einen Arm) | Armbelastung: 5 kg pro Arm / max. 1,4 kg mit angebrachtem 2-Finger-Greifer (V1.1) |
| Stromversorgung/Betriebszeit | 9.000 mAh / ca. 2 Stunden (vom Hersteller angegebener Wert) | 15 Ah・972 Wh / etwa 3 Stunden (vom Hersteller veröffentlichter Wert) | 25V・80Ah / 2.040Wh (vom Hersteller angegebener Wert) | 48V・10Ah / 460,8Wh (Betriebsstunden sind nicht auf der Referenzseite aufgeführt) | 2 Einheiten, insgesamt 1.652 Wh / ca. 4 Stunden (vom Hersteller veröffentlichter Wert) | Betriebsdauer 3–4 Stunden (Bedienungsanleitung V1.1) |
| Rechengerät | 8-Kern-CPU/EDU kann zusätzliche Rechenmodule auswählen | Intel Core i5/EDU fügte Core i7 hinzu. Hochleistungsrechnermodul hängt von der Konfiguration ab | NVIDIA Jetson AGX Orin 32GB | NVIDIA Jetson Orin NX 16GB | Hochleistungskonfiguration: NVIDIA Jetson T5000 (FP4-Werte nicht direkt mit TOPS anderer Maschinen vergleichen) | NVIDIA Jetson AGX Orin 64GB |
| Haupterkennungssensor | Tiefenkamera/3D-LiDAR | Weitwinkel Stereokamera | RGB-D-Kamera x 3, LiDAR x 2, IMU | Überprüfen Sie jede bereitgestellte Konfiguration | 3D-LiDAR x 2, Stereo-Fisheye x 3, RGB-D an Kopf und Handgelenk | D435-Tiefenkamera, RGB-Kamera, LiDAR usw. (je nach Konfiguration) |
| Entwicklungsumgebung/Sekundärentwicklung | Sekundäre Entwicklung ist EDU. Überprüfen Sie das SDK, das zusätzliche Computergerät und die Handkonfiguration | Sekundäre Entwicklung ist EDU. Überprüfen Sie die Konfiguration des zusätzlichen Rechengeräts/der Hand | ROS 2, Python, C++, Web-UI. Überprüfen Sie die Nachahmungs-Lernumgebung nach Anwendung. | Cyclo OS・ROS 2 Jazzy・Docker・Python SDK. Nachahmungslernen/Verstärkungslernen/Sim2Real | Unterstützt die sekundäre Entwicklung. Überprüfen Sie das SDK, die Kommunikationsspezifikationen und die bereitgestellte Konfiguration individuell. | Offizieller ROS-Code/URDF veröffentlicht. Überprüfen Sie Zielarm, Wagen und Betriebssystem |
| Kaufpreis vom Hersteller bekannt gegeben | Standard: 13.500 US-Dollar / EDU: Wenden Sie sich an den Hersteller (ohne Steuern und Versand) | Standard: 29.900 US-Dollar / EDU: Wenden Sie sich an den Hersteller (ohne Steuern und Versand) | Auf der offiziellen Spezifikationsseite, auf die verwiesen wird, ist kein Preis aufgeführt. | Auf der offiziellen Spezifikationsseite, auf die verwiesen wird, ist kein Preis aufgeführt. | Auf der offiziellen Spezifikationsseite, auf die verwiesen wird, ist kein Preis aufgeführt. | In den offiziellen Materialien, auf die verwiesen wird, ist kein Preis aufgeführt. |
| Rücksprache mit EmplifAI | Beratung hinsichtlich Miete, Kauf und Betriebsentwicklung | Beratung zur Konfiguration für Vermietung/Forschung und Entwicklung | Beratung bezüglich Miete/Kauf/Datenerfassung | Beratung zu Miete, Kauf sowie Forschung und Entwicklung | Beratung bezüglich Kauf, Installation und technischer Überprüfung | Beratung zu Kauf, Vermietung und Entwicklung |
Der vom Hersteller veröffentlichte Preis ist nicht der Gesamtpreis für die Hausinstallation. Die Kosten einschließlich Steuern, Versand, Währungsumtausch, Konfiguration, Entwicklung, Installation und Betriebskosten werden individuell geschätzt. Betriebszeit und Nutzlast sind keine Messwerte unter gleichen Bedingungen.
Vergleichen Sie VLA/Lernumgebungen
Wir unterscheiden zwischen Herstellerkorrespondenztabellen, öffentlichen Codes und Implementierungsbeispielen von Forschungsinstituten. Auch wenn der Modellname aufgeführt ist, kann nicht garantiert werden, dass er mit allen Roboter-Konfigurationen funktioniert.
| Vergleichsartikel | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| VLA/Roboter-Basismodell | Richtlinienunterstützung für π0,5/GR00T für die offizielle LeRobot-Kooperation des Herstellers. Zielkonfiguration von G1 und Hand prüfen | Die VLA-Implementierung auf H2/H2 EDU wird unabhängig überprüft. Unterscheidet sich von der GR00T-Konfiguration von H2 Plus | Offizielles Cyclo Intelligence: Inferenz-Backend für SmolVLA, XVLA, π0, π0.5, GR00T N1.7 | Individuelle Überprüfung der Anwendung eines bestimmten VLA/trainierten Modells | Der Hersteller Genie Studio führt π0, OpenVLA, GR00T usw. ein. Die Zielkonfiguration der tatsächlichen G2-Maschine wird individuell bestätigt | Beispiel für eine öffentliche UCLA-Implementierung: SmolVLA・π0-FAST・π0.5. Unterscheidet sich von der Einhaltung der Herstellerstandards |
| Nachahmungslernen/Verstärkungslernen | Offizielles LeRobot-Lern-/tatsächliches Inferenzbeispiel, RL Gym G1-Lernbeispiel zur Verstärkung | Prüfen Sie individuell Lernmodelle, Kontrollumfang und veröffentlichte Assets | Offiziell: ACT・Diffusion. Von der Demonstrationssammlung bis hin zur Datenkonvertierung, zum Lernen und zur Schlussfolgerung | Offizielle K1-Produktmaterialien leiten Nachahmungslernen und Verstärkungslernen an. Ausführungsumgebung prüfen | Leitfaden zu Genie RL in der Produktdokumentation. Überprüfen Sie den Umfang der bereitgestellten Erkenntnisse/Schlussfolgerungen | Beispiele für die öffentliche Implementierung der UCLA: ACT, Diffusion, VQ-BeT. Demonstrationssammlung und LeRobot-Kooperation |
| Simulation/Sim2Real | Offizielle Isaac Lab G1-Betriebsumgebung, MuJoCo-Ausführungsbeispiel | Überprüfen Sie das Ziel-H2-Modell und die Verfügbarkeit der Umgebung | Offiziell: Isaac Lab・MuJoCo・URDF. Überprüfen Sie das Roboter-Modell und die Edition | Offizielle Dokumente: Cyclo Lab・Cyclo MJLab・MuJoCo・Sim2Real | Offizieller Genie Sim veröffentlicht. Überprüfen Sie die Zielroboterressourcen und die G2-Konfiguration | Offizielles URDF-Modell des Herstellers. Bestätigen Sie, dass das Forschungsmodell, der Wagen und die Armkonfiguration übereinstimmen. |
| ROS 2/SDK-Kooperation | Offizielles ROS 2 SDK2. Es ist eine Konfiguration erforderlich, die mit der Sekundärentwicklung kompatibel ist. | H2-Steuerungsbeispiel für offizielles ROS 2/SDK2. Sekundäre Entwicklung ist EDU | Offizielles AI Worker ROS 2-Paket veröffentlicht | Offiziell: ROS 2 Jazzy・ROS 2-Steuerung・Python SDK für K1 | Genie Sim ist mit ROS 2 kompatibel. Die Bedingungen für die Bereitstellung des aktuellen G2-SDK werden individuell bestätigt. | Offizieller ROS-Code des Herstellers, ROS 2 Foxy-Implementierungsbeispiel der UCLA. Umgebungskonstruktion und tatsächliche Maschinenüberprüfung erforderlich |
Öffentlicher GitHub-Code/Entwicklungsmaterialien
Bitte überprüfen Sie bei der Auswahl eines Modells auch den kompatiblen Roboter, Zweig, abhängige Umgebung und Lizenz. Herstellerformeln und Implementierungsbeispiele von Forschungsinstituten werden separat veröffentlicht.
Unitree G1 / G1 EDU
Beispiele für G1-Datenkonvertierung, LeRobot-Lernen und tatsächliche Maschineninferenz
Isaac Lab-Betriebsumgebung für G1. Das Verteilungsmodell dient der Simulationsüberprüfung
Beispiel für G1-Verstärkungslernen/MuJoCo/tatsächliche Maschinenbereitstellung
Unitree H2 / H2 EDU
Beispiel für die DDS-Kommunikation, Arm- und Ganzkörperkontrolle von H2
ROBOTIS AI Worker
Datenerfassung/LeRobot-Zusammenarbeit/VLA-Inferenz
ROBOTIS AI Sapiens
AgiBot G2
Simulation, Datenerfassung und Auswertung. Dies ist kein vollständiger G2-Steuerungssatz.
RealMan RMC-AIDAL
Bedienungsanleitung, URDF, ROS-Code im RMC-AIDA-L-Zweig
RealMan AIDA-Datenerfassung, Nachahmungslernen, VLA-Lernen und Inferenz. Überprüfung mit der tatsächlichen Maschinenkonfiguration
Ergänzende Spezifikationen und offizielle Quellen
Unitree G1 / G1 EDU
Der Preis des Standard-G1 kann nicht als Preis der G1-EDU angesehen werden, die die Sekundärentwicklung unterstützt. Die Freiheitsgrade einschließlich der Hand und des Rechengeräts variieren je nach Konfiguration.
Unitree G1
Unitree H2 / H2 EDU
Diese Spalte ist ein Vergleich von H2/H2 EDU. Bitte überprüfen Sie die Spezifikationen getrennt von den H2 Plus/H2-D-Spezifikationen. Die Nutzlastkapazität variiert je nach Körperhaltung und Betriebsbedingungen.
Bild: Unitree Robotik
ROBOTIS AI Worker
Das gepostete Bild ist ein Referenzbild, das die bewegliche Basis nicht enthält. Bei den Vergleichsspezifikationen handelt es sich um den mobilen Typ FFW-SG2, der sich vom festen Typ FFW-BG2 unterscheidet. Die maximale Nutzlastkapazität variiert je nach Körperhaltung und Bewegung. Bei der Leistungsaufnahme handelt es sich nicht um den errechneten Wert von 25V x 80Ah, sondern um den vom Hersteller angegebenen Wert.
Bild bereitgestellt von: ROBOTIS
ROBOTIS AI Sapiens
Hersteller kündigen mögliche Änderungen der Spezifikationen und die schrittweise Freigabe von Entwicklungsressourcen an. Überprüfen Sie den Veröffentlichungsstatus und stellen Sie die Roboter-Konfiguration der erforderlichen Assets einzeln bereit.
Bild bereitgestellt von: ROBOTIS
AgiBot G2
Die aktuelle offizielle Website weist insgesamt 25 Freiheitsgrade und 3 Freiheitsgrade für das Chassis auf, und die 2025-Spezifikation, auf die sich unsere Roboter-Einführungsseite bezieht, weist insgesamt 26 Freiheitsgrade und 4 Freiheitsgrade für das Chassis auf. Bitte überprüfen Sie die Version und Konfiguration des Ziels Roboter zum Zeitpunkt der Angebotserstellung.
AgiBot G2 an das EmplifAI-Büro geliefert (Juli 2026, internes Foto)
RealMan RMC-AIDAL
Die Notation RMC-AIDA-L wird auch in offiziellen Dokumenten verwendet. Die Tabelle bezieht sich auf die Bedienungsanleitung V1.1 für die Zweiradkonfiguration. Die Spezifikationen variieren je nach Vierradkonfiguration, unterschiedlichen Armen und Greifern. Das Gewicht, das ein Arm tragen kann, und das Gewicht, das er tatsächlich halten kann, sind nicht dasselbe.
Echte RealMan RMC-AIDAL-Maschine
Überprüfen Sie nach den Zahlen.
Aktionen, die Sie delegieren möchten
Ist das Gehen auf zwei Beinen oder eine Ganzkörperbewegung erforderlich oder kann es mit zwei Armen auf einer beweglichen Unterlage durchgeführt werden? Bevor Sie sich für die Form von Roboter entscheiden, legen Sie die Zielarbeit und die Erfolgsbedingungen fest.
Umfang der Entwicklung und des Betriebs
Zugriff auf SDK, Hand- und Kamerakonfiguration, Lernumgebung, Bedienpersonal. Nur weil es mit der Spezifikationstabelle kompatibel ist, heißt das nicht, dass die gewünschte Funktion genutzt werden kann.
Gesamtkosten für die Implementierung
Wir vergleichen den Roboter-Preis, einschließlich Transport, Installation, Entwicklung und Betrieb. Verfügbarkeit von Verkauf/Vermietung, Liefertermin und Umfang des inländischen Supports werden individuell bestätigt.