
EmplifAI entwickelt „OpenShell“, einen mobilen Humanoiden mit zwei Armen, der über Gesichtsausdrücke mit Menschen interagiert
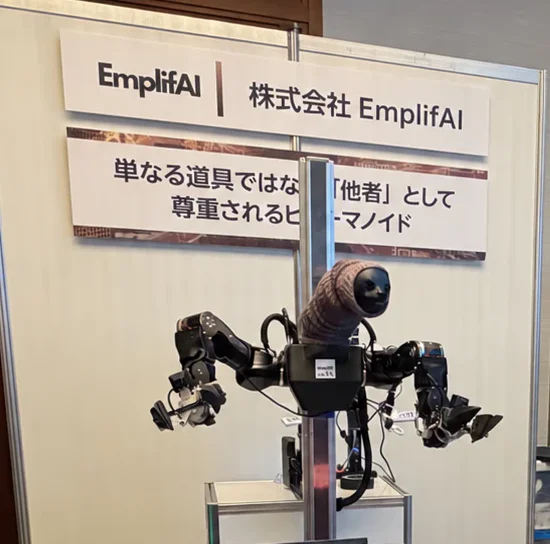
EmplifAI Co., Ltd. (Hauptsitz: Bunkyo-ku, Tokio; Präsident und CEO: Hiroyuki Osone) hat einen Humanoiden namens „OpenShell“ entwickelt, der Doppelarmarbeit und Radbewegung mit Gesichts- und Stimmkommunikation kombiniert.
Bei diesem Roboter handelt es sich um einen Roboter, der von der AI Robot Association (AIRoA) für den „Domestic General-Purpose Robot Development Competition“ vorgeschlagen wurde, der im Rahmen eines von NEDO (New Energy and Industrial Technology Development Organization) in Auftrag gegebenen Projekts stattfand.
Ausgestattet mit insgesamt 28 Achsen in Kopf, Armen, Greifern und Trolley unterstützt es die Forschung und Entwicklung der physischen KI und der zwischenmenschlichen Interaktion. Basierend auf Open-Source-Hardware nehmen wir Anfragen zu Kauf, gemeinsamer Entwicklung und Interviews als Plattform entgegen, die den Körper und die Intelligenz für Forschungszwecke erweitern kann.
Entwicklungshintergrund: Erforschung sowohl der Arbeitsfähigkeit als auch der Interaktion mit Menschen
Roboter, die im gleichen Raum wie Menschen arbeiten, müssen nicht nur in der Lage sein, Gegenstände zu tragen und zu manipulieren, sondern auch in der Lage sein, ihre Bewegungen und Absichten leicht zu verstehen. OpenShell wurde auf der Grundlage des Konzepts „ein Gesicht haben, um mit Menschen zu arbeiten“ entwickelt, um sowohl Arbeitsfähigkeit als auch Kommunikation zu testen.
Hauptmerkmale von OpenShell
1. Der Kopf vermittelt Absichten durch Mimik und Gesichtsausrichtung
Der Kopf hat ein Faultiermotiv und ist mit insgesamt 4 Achsen ausgestattet: Schwenken/Neigen, Mundwinkel und Lippensynchronisation. Sie können untersuchen, wie Menschen und Roboter interagieren, z. B. Gesichtsausrichtung, Gesichtsausdruck, Richtung der Aufmerksamkeit durch Stimme und Anzeige der Bewegungsinitiierung. Das Kopfdesign stammt vom Künstler Takayuki Todo.
Der Kopf kann ausgetauscht und erweitert werden und ist mit Stereokamera ausgestattet. Es unterstützt die stereoskopische Betrachtung mit VR-Brillen und 3D-Displays und die Kamera, das Display und der Gesichtsausdrucksmechanismus können an Ihre Bedürfnisse angepasst werden. Mimik und Absichtsdarstellung sind HMI (Human-Machine-Interface) unabhängig von Sicherheitsfunktionen.
2. Insgesamt 28 Achsen, die Doppelarme und omnidirektionale Bewegung kombinieren.
OpenArm 01 wird für die Arme und TidyBot++ für den Wagen verwendet. Die Arme sind so angebracht, dass die Ellbogen vorne liegen, was das Arbeiten vorne erleichtert. Sie können eine 2-Liter-Plastikflasche mit einer Hand halten.
- Kopf: 4 Achsen (Schwenken/Neigen, Mundwinkel, Lippensynchronisation)
- Arm: 7 Achsen x 2 = 14 Achsen
- Gripper: 1 axis x 2 = 2 axes
- Wagen: 8 Achsen (4 Räder x 2 Achsen für Lenkung und Radantrieb)
- Gesamt: 28 Achsen
Der Wagen verfügt über 8 Antriebsachsen, die eine Bewegung in 3 Freiheitsgraden ermöglichen: vor und zurück, links und rechts und drehen. Bei optionaler Ausstattung mit 3D-LiDAR kann es auch autonome Bewegungen unterstützen. Es kann für Forschungszwecke verwendet werden, bei denen Doppelarmbedienung und -bewegung kombiniert werden.
3. Fernbedienung mit Kraftrückkopplung und VR
Kompatibel mit Kraftrückkopplung von bilaterale Führungsarme. Zur Überprüfung detaillierter Arbeiten kann ein Präzisionsmodus verwendet werden, der die Bewegungsvergrößerung des Roboters relativ zur Operation verringert. Es unterstützt auch den Betrieb mit einem VR-Controller.
4. Erweiterbare Forschungs- und Entwicklungsplattform, kompatibel mit ROS 2 und LeRobot
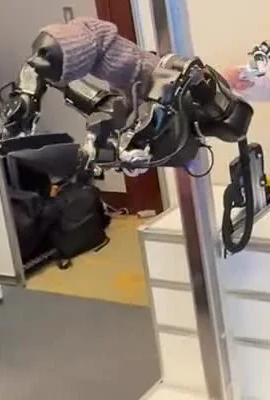
Es ist kompatibel mit ROS 2 / SDK / LeRobot und verfügt über eine Konfiguration, die es Ihnen ermöglicht, Ihr eigenes VLA, Imitation Learning, Reinforcement Learning (RL) und verschiedene Sensoren anzuschließen. Sie können Köpfe, Hände und KI ersetzen oder hinzufügen sowie Bedienelemente und Hardware entsprechend Ihrem Forschungsthema überprüfen.
Übertragen Sie Arbeits- und Interaktionsdaten auf das weitere Lernen
Durch ferngesteuerte Arbeitsdemonstrationen und synchrone Aufzeichnung von visuellen, Verhaltens-, Dialog- und nonverbalen Informationen werden wir nicht nur Bewegungen, sondern auch die Darstellung und Reaktion von Absichten untersuchen. Die gesammelten Daten werden zur Bewertung, zum Lernen und zur Verbesserung von Arbeitsfähigkeiten und zwischenmenschlichen Interaktionen verwendet und unterstützen die Forschung zu physischer KI, die die Zusammenarbeit mit Menschen beinhaltet.
Zukunftsaussichten
EmplifAI wird nach und nach öffentlich verfügbare ROS 2-Pakete und -Schnittstellen öffnen und mit der Forschungsgemeinschaft zusammenarbeiten, um OpenShell zu verbessern und zu erweitern. Durch die gemeinsame Entwicklung mit Forschungseinrichtungen und Unternehmen wollen wir eine Plattform schaffen, die eine integrierte Erforschung des Körpers, der Intelligenz und der Art und Weise, wie Menschen interagieren, ermöglicht.
Produktinformationen/Anfragen
Wenn Sie eine Einführung, Forschungsnutzung, gemeinsame Entwicklung oder Berichterstattung in Betracht ziehen, teilen Sie uns bitte den Zweck, die gewünschte Konfiguration und den Zeitpunkt mit.
Sehen Sie sich Produktinformationen und aktuelles Video von OpenShell an
Erkundigen Sie sich nach Einkauf, gemeinsamer Entwicklung und Vorstellungsgesprächen