
Unitree Go2 Development Starter/ROS 2 حزمة الدوريات المستقلةاستخدم Unitree Go2 الذي تم شراؤه وتثبيته كبيئة تطوير يمكنها دمج القيادة الذاتية وأجهزة استشعار ROS 2.
البناء الأولي لبيئة Unitree SDK2/ROS 2، ثلاثية الأبعاد، والتي تميل إلى أن تكون عائقًا عند تقديم روبوت المشي رباعي الأرجل "Unitree Go2 (تكوين EDU بشكل أساسي للتطوير الثانوي)" سندعم إطلاق SLAM (إنشاء الخريطة) وحركة Nav2 المستقلة باستخدام LiDAR، وتكامل مزود الطاقة/إيثرنت للكاميرات الخارجية (PTZ، والحرارية، وما إلى ذلك) وأجهزة الاستشعار، ومحاضرات حول المعدات الفعلية لـ فريق التطوير.
Unitree استشارة حول Go2 Development Starter/ROS 2 Autonomous Patrol Pack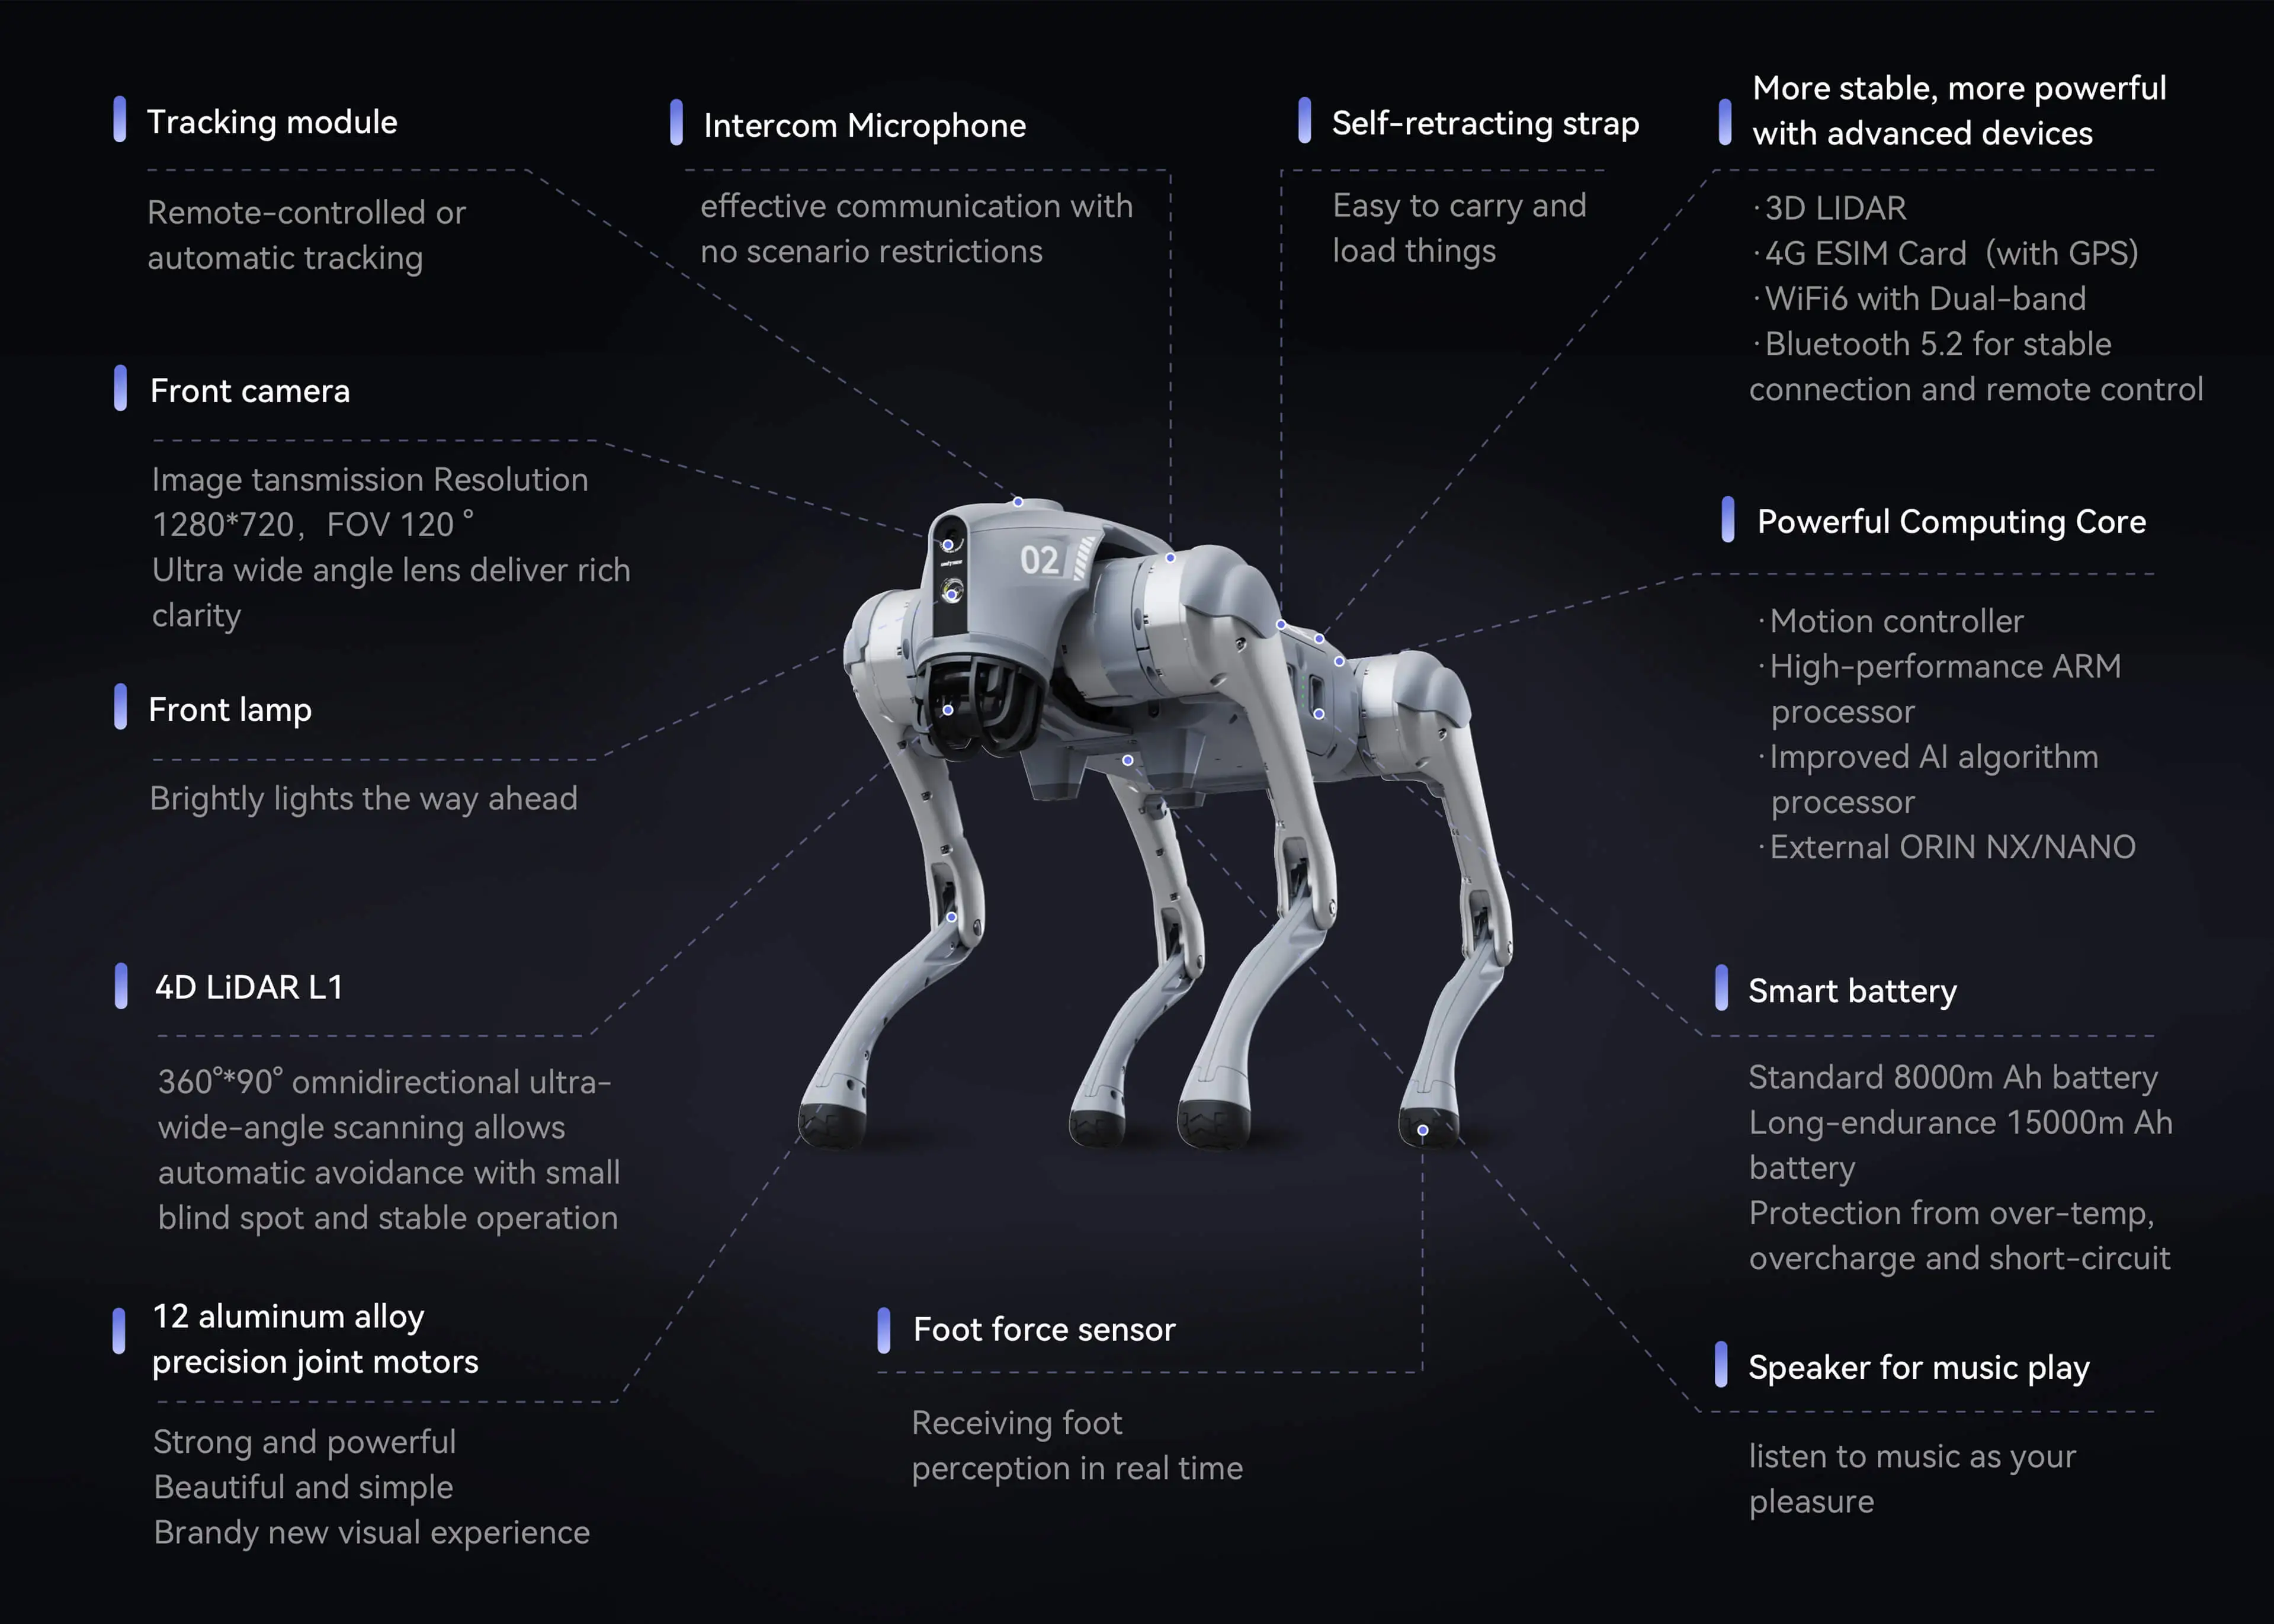
محتوى الاستشارة والتسليمات
- الهدف الروبوت
- Unitree Go2 (يفترض التطوير الثانوي تكوين EDU. إذا لم يتم الشراء، يمكن أيضًا التفاوض على ترتيب/استئجار الروبوت)
- البناء الأولي
- إعدادات الاتصال Unitree SDK2/ROS 2، وتأكيد الاتصال مع كمبيوتر التطوير أو الكمبيوتر الموجود على اللوحة
- حركة مستقلة
- نموذج تنفيذي لإنشاء خرائط SLAM، ودوريات نقاط الطريق، وتجنب العوائق باستخدام سحابة نقاط LiDAR ثلاثية الأبعاد
- توسيع الاستشعار
- تركيب كاميرا PTZ خارجية، وكاميرا حرارية، وLiDAR إضافي، وما إلى ذلك، وتفرع مصدر الطاقة، وتكامل موضوع ROS 2 (اختياري)
- الدورة الأساسية
- خبرة عملية في بدء التشغيل، وإيقاف التشغيل في حالات الطوارئ، وإدارة السلامة، وتنفيذ نموذج التعليمات البرمجية، واستكشاف الأخطاء وإصلاحها
- السعر
- تقديرات منفصلة لتكاليف الروبوت (بشكل منفصل) ونطاق البناء/التوسيع الأولي
كيفية المضي قدما
سوف نسأل عن الوضع الحالي والهدف الروبوت وشروط الموقع والتوقيت المرغوب وبعدها سنبدأ العمل بعد الاتفاق على نطاق التنفيذ والشروط المسبقة. سيتم تحديد التسليمات والأسعار في عرض الأسعار الفردي.
أربع قوائم دعم تسمح لك ببدء البحث والتطوير وإثبات المفهوم على الهاتف المحمول فورًا بعد التسليم
الإعداد الأولي لبيئة الاتصالات SDK2/ROS 2
سنؤكد الاتصال بإعدادات الشبكة، واتصالات DDS، والتحكم عالي المستوى (المشي، وأوامر السرعة، والتحكم في الوضعية)، وموضوعات الحصول على الحالة، وتسليم بيئة التطوير جنبًا إلى جنب مع أدلة الإجراءات القابلة للتكرار.
التنفيذ الأولي لنظام LiDAR SLAM ثلاثي الأبعاد والملاحة المستقلة
سنلقي محاضرة حول أساسيات تعديل المعلمات باستخدام آلة فعلية لتنفيذ كل شيء بدءًا من إنشاء خريطة ثلاثية الأبعاد (SLAM) وحتى تقدير الموقع الذاتي والدوريات التلقائية لنقاط الطريق المحددة في دورة اختبار داخلية/منشأة.
التكامل التحديثي لكاميرات PTZ الحرارية وأجهزة الاستشعار الخارجية
قم بإصلاح كاميرا ذات محورين يتم التحكم فيها بواسطة Ethernet مثل SIYI ZT6 وأجهزة استشعار إضافية لـ Go2، وقم بإعداد تكوين يسمح باستدعاء مصدر الطاقة والحصول على صور RTSP وواجهة برمجة تطبيقات التحكم في زاوية PTZ من عقدة ROS 2.
التدريب العملي على المعدات الفعلية للمهندسين وموظفي العمليات داخل الشركة
بدلاً من مجرد تسليم التعليمات البرمجية، نقدم تدريبًا مباشرًا على الجهاز الفعلي، بما في ذلك إجراءات بدء التشغيل وإيقاف التشغيل الآمنة، والقيود السلوكية على الخطوات والأرضيات الزلقة، وإدارة البطارية، وكيفية التحقق من السجلات.
فيما يتعلق بتأجير وتطوير الروبوت في مختبر يوشيما (خصم الشحن)
خلال الفترة التي يكون فيها الجدول الزمني للروبوت المستهدف مفتوحًا، لا نقبل فقط تأجير التسليم إلى أماكن خارجية، ولكن أيضًا تأجير الروبوت في الموقع، وتطوير التشغيل، والتحقق الفعلي من الماكينة في مكتب EmplifAI Yushima (مختبر الطابق الأول) في بونكيو-كو، طوكيو.
إذا كنت تستخدمه في موقع مختبر يوشيما، ليست هناك حاجة لتعبئة ونقل الروبوت ذهابًا وإيابًا، لذلك يمكننا أن نقدم لك خصمًا على تكاليف الشحن (لا توجد تكاليف نقل وخصم للاستخدام المحلي) مقارنة بإيجارات التسليم العادية. ويمكن استخدامه أيضًا للتطوير الموضعي بالساعة أو اليوم، أو لاختبار الآلة الفعلي في بيئة مجهزة بمكواة لحام ومجموعة مفاتيح ربط سداسية.
فيما يتعلق بتقلبات الأسعار وخصومات الاستشارة المبكرة حسب فترة الاستشارة
إذا قمت بتقديم طلب قبل تاريخ بدء الإيجار مباشرة، فستكون الرسوم أعلى من المعتاد لأنها ستتطلب ترتيبًا عاجلاً وفحصًا مسبقًا ونقلًا وتنسيقًا لأولويات الموظفين في الروبوت.
من ناحية أخرى، إذا اتصلت بنا بمجرد معرفة جدولك وخططك، فسنأخذ في الاعتبار الخصومات لأنه يمكننا اتخاذ الترتيبات المخطط لها. حتى لو لم يتم الانتهاء بعد من تفاصيل الروبوت والأداء، يرجى الاتصال بنا في أقرب وقت ممكن.
التشاور بشأن الإيجار والاستخدام على المدى الطويل، والتأجير
بالإضافة إلى الإيجار قصير الأجل، يرجى الاتصال بنا إذا كنت تفكر في الاستخدام أو التأجير على المدى الطويل. سنؤكد النموذج المطلوب وعدد الوحدات وفترة الاستخدام والاستخدام المقصود، وسنبلغك بشكل فردي بشروط التوفر والعقد.
الإيجار والإيجار لهما شروط مختلفة مثل مدة العقد والصيانة والإلغاء المبكر. نحن لا نضمن توفير عقد الإيجار ولكننا سنؤكد توفر عقد الإيجار حسب المعدات والشروط.
الأسئلة المتداولة
Unitree ما الذي يمكنني طلبه مع Go2 Development Starter/ROS 2 Autonomous Patrol Pack؟
البناء الأولي لبيئة Unitree SDK2/ROS 2، ثلاثية الأبعاد، والتي تميل إلى أن تكون عائقًا عند تقديم روبوت المشي رباعي الأرجل "Unitree Go2 (تكوين EDU بشكل أساسي للتطوير الثانوي)" سندعم إطلاق SLAM (إنشاء الخريطة) وحركة Nav2 المستقلة باستخدام LiDAR، وتكامل مزود الطاقة/إيثرنت للكاميرات الخارجية (PTZ، والحرارية، وما إلى ذلك) وأجهزة الاستشعار، ومحاضرات حول المعدات الفعلية لـ فريق التطوير. سيتم تأكيد النطاق المحدد للعمل والاتفاق عليه قبل بدء العمل، بما في ذلك الروبوت والموقع والتسليمات المطلوبة.
Unitree كيف يتم تحديد تكاليف ونطاق التسليم لحزمة Go2 Development Starter/ROS 2 Autonomous Patrol Pack؟
سنؤكد الهدف الروبوت وعدد الوحدات وموقع التنفيذ والتسليمات المطلوبة، ونقدم تقديرًا فرديًا للتوفر ونطاق العمل وشروط الإنجاز والتكلفة.
هل يمكنني طلب حزمة البداية لـ Unitree Go2 التي اشتريتها بالفعل من شركة أخرى؟
نعم. بعد التأكد من نوع ودرجة جهاز Go2 الخاص بك (النموذج القياسي أو نموذج EDU المتوافق مع التطوير الثانوي، وتكوين وحدة المعالجة الموجودة على اللوحة، وما إلى ذلك)، سنقترح إنشاء بيئة تطوير متوافقة ونطاق تكامل المستشعر.
Unitree بداية تطوير Go2 / استشارة حزمة الدوريات المستقلة ROS 2
يرجى إعلامنا بالهدف الروبوت والموقع والمشكلة التي تريد حلها والتوقيت المطلوب. وسنوافيكم بتفاصيل التنفيذ والتقدير.
Unitree استشارة حول Go2 Development Starter/ROS 2 Autonomous Patrol Pack