
تطوير الروبوتات البشريةسيقوم فريق من ذوي الخبرة بإنشاء الروبوت الخاص بك.
سيتولى الفريق الذي يقوم بتطوير الروبوتات البشرية داخليًا تطوير الروبوت. تتولى EmplifAI التعامل مع الروبوت البشري المتنقل ثنائي السلاح OpenShell بدءًا من التصميم وحتى التكامل الفعلي للآلة داخل الشركة.
التشاور حول التنمية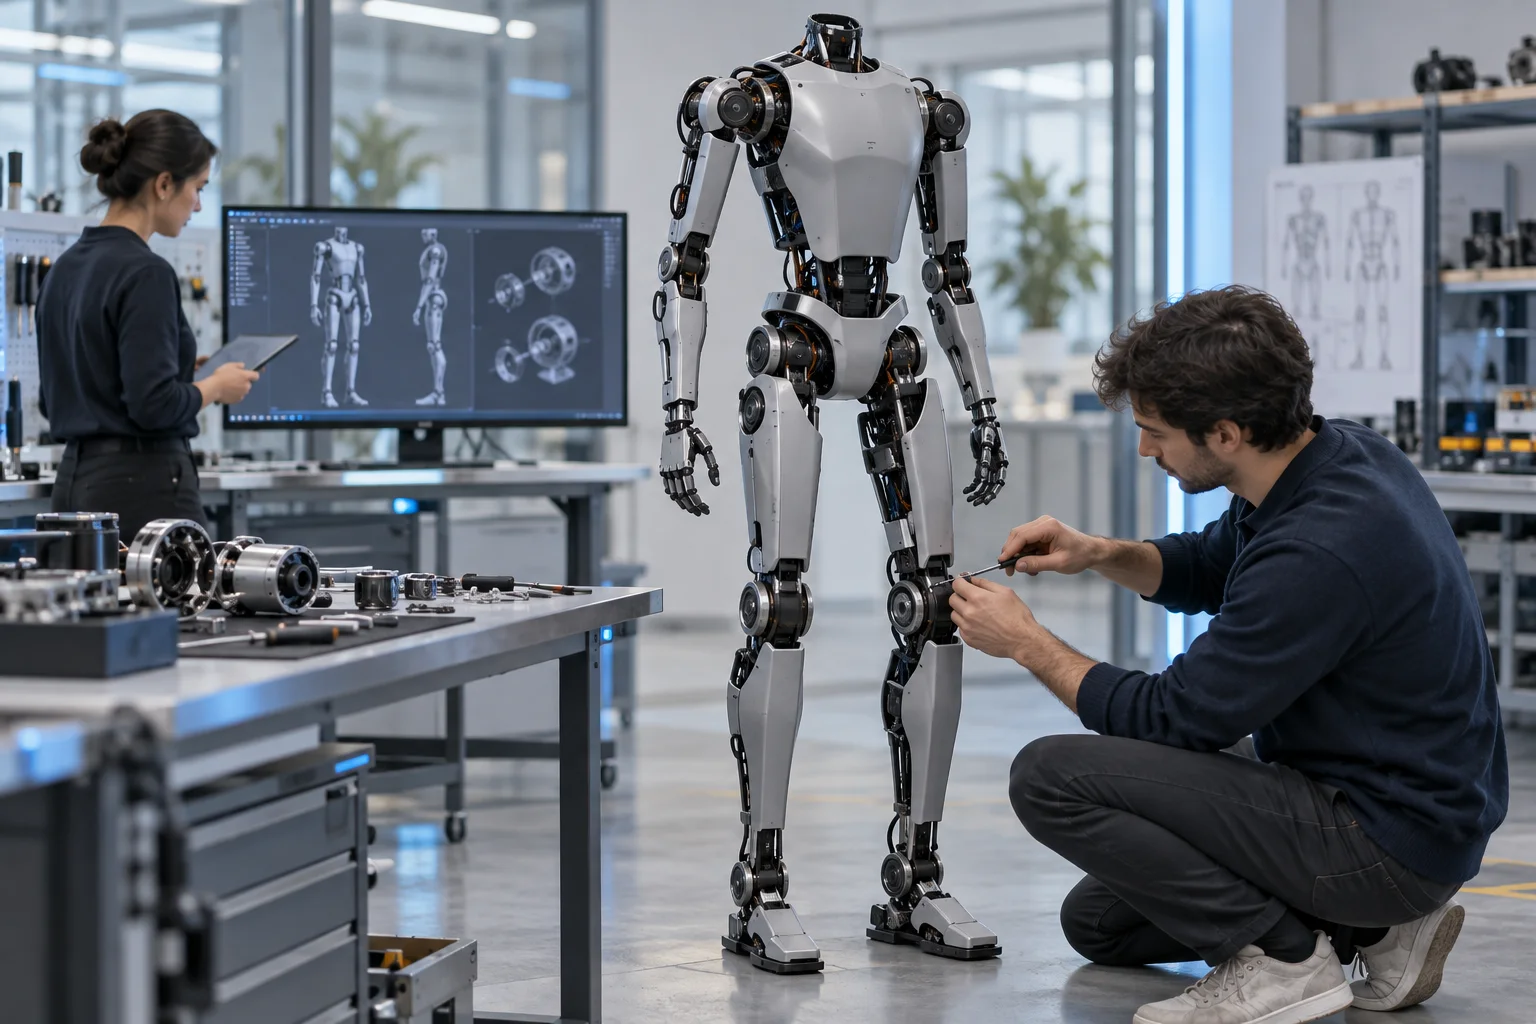
محاكاة نقل المصنع/المستودع
Unitree G1
أثبتت محاكاة فيزيائية أجراها إسحاق سيم سلوك الإمساك بصندوق كتلته 0.25 كجم بكلتا اليدين، والمشي لمسافة 1.2 متر تقريبًا، ووضعه على منصة أخرى. هذا ليس فيديو للجهاز الفعلي
RealMan RMC-AIDAL
أمسكنا بمقبض حقيبة نقل افتراضية بأبعاد 30 × 20 × 20 سم ووزن إجمالي 10 كجم، وتحققنا من عملية نقلها على عجلات لمسافة 1.2 متر تقريبًا، ووضعناها على حامل، ثم أطلقناها. هذه محاكاة فيزيائية تعمل على تصحيح مركز الجاذبية وإعدادات الاتصال لنموذج CAD العام، ولا تضمن سعة التحميل للجهاز الفعلي.
RealMan RMC-AIDAL: حقيبة نقل بوزن 10 كجم بكلا الذراعين
لقد تحققنا من عملية حمل حقيبة نقل افتراضية بحجم جسم 30 × 40 × 20 سم ووزن إجمالي 10 كجم بكلتا اليدين باستخدام المقبضين الأيسر والأيمن، ونقلها حوالي 1.2 متر، ووضعها على حامل. أثناء النقل، يتم تسجيل الاتصال بين اليد اليسرى واليمنى ومشاركة الحمل. هذه محاكاة فيزيائية تعمل على تصحيح مركز الجاذبية وإعدادات الاتصال لنموذج CAD العام، ولا تضمن سعة التحميل للجهاز الفعلي.
يمكنك أيضًا استشارة معنا حول عمليات المحاكاة والتجارب التوضيحية المصممة خصيصًا لشركتك، مثل تجديد الرفوف وتوريد صناديق قطع الغيار والفرز.
البيئة / مواد الصندوق ثلاثية الأبعاد: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · نقوم بتعديل تحويل المواد والأبعاد ومواد العرض.
هل يمكنك أن تبين لنا شيئًا يعمل قبل أن نرى المواصفات؟
أكبر مشكلة عند مطالبة شخص ما من الخارج بتطوير إنسان هو التعامل مع شخص يمكنه كتابة اقتراح، لكنه لم يقم أبدًا ببناء آلة فعلية. إذا تعطلت أي من الآليات أو أدوات التحكم أو أجهزة الاستشعار أو الذكاء الاصطناعي، فلن يتحرك الروبوت ككل. هناك العديد من الروبوت التي لا تصمد حتى لو تم وضعها على الورق.
تقوم شركة EmplifAI بتطوير OpenShell داخليًا. استنادًا إلى OpenArm 01 وTidyBot++، اللذين يحتويان على إجمالي 28 محورًا للرأس والذراعين والقابضين والعربة، قمنا بالفعل بتحريك أيدينا لاتخاذ قرارات مثل ربط الأذرع في الاتجاه المعاكس بحيث يبرز المرفقان للأمام.
لذلك، يمكنك الحصول على الاستشارة حتى قبل الانتهاء من المتطلبات. بمجرد أن تقرر ما تريد أن يفعله، يمكنك تحديد درجات الحرية والتكوين اللازمة من هناك.
النطاق الذي يمكن قبوله
تعريف المتطلبات/تصميم التكوين
حدد درجة الحرية المطلوبة والحمولة والوصول وطريقة الحركة وتكوين المستشعر بناءً على المهمة التي تريد تكليفها. يتضمن ذلك تحديد ما إذا كان تعديل الروبوت الحالي كافيًا.
تصميم الآلية/النماذج الأولية
من تصميم الأذرع المزدوجة وآلية الحركة إلى النماذج الأولية. يمكن أن يؤدي الاعتماد على أجهزة مفتوحة المصدر إلى تقليل وقت التطوير وتكاليفه.
التفاعل بين الرأس/الشخصية
آلية تعبير الوجه، العرض، مكبر الصوت، الميكروفون. عند العمل في نفس المكان مع الأشخاص، فإن النظام الذي ينقل النوايا يكون بنفس فعالية الأداء.
تطوير التحكم/التشغيل
التحكم وتوليد الحركة وتنسيق الجسم بالكامل باستخدام ROS 2 والروبوتSDK. لدينا سجل حافل في تطوير الروبوتات التي تستنسخ الحركات البشرية.
التعلم/تنفيذ الذكاء الاصطناعي
نحن ندعم تنفيذ التعلم بالتقليد، وVLA، والتعلم المعزز، بالإضافة إلى تصميم بيئة جمع البيانات لهذا الغرض. لقد قمنا أيضًا بتنفيذ آلة فعلية باستخدام Gemini 4 Argon حيث يمسك Unitree G1 بزجاجة بلاستيكية بدون حركات مشفرة.
التكامل/التحقق الفعلي للآلة
حتى لو كانت الأجزاء تعمل بشكل فردي، فإن الآلة الفعلية لا تعمل عند دمجها. مسؤول عن كل شيء بدءًا من التجميع وحتى التحقق في الموقع.
كيفية المضي قدما في التنمية
يمكنك التشاور معنا من المرحلة المفاهيمية. أولاً، قم بقطع النطاق للتحقق من الجدوى.
- 01 تعريف الاستخدام
- حدد ما الذي سيفعله الروبوت الذي تم إنشاؤه وأين سيتم استخدامه. إذا تابعنا دون أن يكون هذا غامضًا، فسوف تستمر المواصفات في التوسع.
- 02 النظر في التكوين
- هل هو تطوير جديد أو تعديل لـ الروبوت الحالي؟ سنحدد درجة الحرية والهيكل المطلوب، ونقدم تقديرًا للتكلفة والفترة.
- 03 النموذج الأولي/التحقق
- قم بتضييق نطاق العمل المستهدف إلى واحد وتحقق من الشروط التي تنطبق باستخدام الجهاز الفعلي. حدد اتجاهك هنا.
- 04 تطوير السيطرة والتعلم
- تنفيذ توليد الحركة والتحكم عن بعد والتعلم. سيتم توسيع مدى الأتمتة على مراحل.
- 05 التكامل الفعلي للآلة
- نحن ندمج الآلية والمعدات الكهربائية والتحكم والذكاء الاصطناعي لجعلها تعمل بسلاسة.
- 06 التحقق في الموقع
- قم بتشغيله في البيئة الفعلية وقم بتحسين الشروط. تنظيم نتائج التحقق الموقعي والمشكلات المتبقية.
NVIDIA GEAR Sonic × Unitree G1: التحقق من العملية على الجهاز الفعلي
قمنا بتشغيل NVIDIA GEAR Sonic على Unitree G1 الفعلي وأكدنا تشغيله. هنا فيديو لعملية التحقق.
Gemini 4 Argon × Unitree G1: عرض الإمساك المستقل الذي يحول الرؤية إلى عمل
باستخدام Gemini 4 Argon، أجرينا اختبارًا فعليًا للآلة حيث قام Unitree G1 بإمساك زجاجة بلاستيكية ورفعها. لا يتم استخدام أي حركة مشفرة؛ يقوم الذكاء الاصطناعي بتحويل المعلومات المرئية للكاميرا مباشرة إلى إجراءات.
حتى إذا قمت بتغيير موضع الكائن ووضعه مرة أخرى، فسوف يفهم الذكاء الاصطناعي الموقف بصريًا ويولد حركة استيعاب. نحن نقبل أيضًا تنفيذ الذكاء الاصطناعي/VLA المادي باستخدام Unitree G1 وتطوير العقود لتجارب إثبات المفهوم/العرض التوضيحي المصممة خصيصًا للأعمال المستهدفة.
الأسئلة المتداولة
هل يمكنني التشاور معك حتى في المرحلة المفاهيمية؟
نعم. بل من الأفضل التشاور في تلك المرحلة. بمجرد أن تعرف ما تريد أن تفعله، حدد التكوين اللازم والنطاق الواقعي معًا. بمجرد الانتهاء من المواصفات، قد تصبح خياراتك أضيق.
هل من الأفضل إنشائه من الصفر أم تعديل الروبوت الموجود؟
ذلك يعتمد على الغرض. إذا كانت الآلة المتاحة تجاريًا كافية، فسيكون التعديل أسرع وأرخص. إذا لم يكن من الممكن تلبية متطلبات قابلية النقل وارتفاع العمل والموظفين مع الآلات الموجودة، فسنفكر في تطوير آلة جديدة. أولاً، سنقوم بتنظيم متطلباتك ومن ثم تقديم الاقتراح.
كم تستغرق فترة التطوير؟
يختلف بشكل كبير حسب النطاق. تستغرق إضافة الوظائف إلى الروبوت الحالية عدة أشهر، بينما يتطلب تصميم الآلية فترة زمنية مقابلة. نوصي بالبدء بنموذج أولي يركز على مهمة واحدة.
ماذا سيحدث لحقوق الروبوت؟
سيتم تحديد ذلك في وقت العقد. برجاء الاتصال بنا في مرحلة التخطيط، حيث أن التعامل سيختلف اعتمادًا على التنسيق، مثل التطوير المشترك، والتكليف بالتطوير، وتخصيص الروبوت.
استشارة حول تطوير الإنسان
يرجى إعلامنا بالغرض من الروبوت الذي ترغب في إنشائه والشروط التي تم تحديدها. لا يهم إذا كان في مرحلة المفهوم. سيقوم فريق تطوير الروبوت داخليًا بتعريفه معًا من نطاق ما هو ممكن.
التشاور حول التنمية