
多模態人工智慧(VLM)×人形自主抓取/擷取PoC人工智慧不依賴硬編碼的軌跡,而是從攝影機的視覺資訊中理解和掌握情況。
這是一項實際的PoC服務,結合了Gemini 4 Argon和Unitree G1(5指手配置)等最新的多模態AI(VLM / VLA)和雙臂機器人,從攝影機影像中識別物體的位置、姿勢和周圍環境,並自主抓取和放置(拾取和放置)。即使每次物體重新定位、重新定位,AI也會根據視覺判斷產生抓取動作,使得在收集數百到數千次模仿學習的資料之前,可以快速進行「一步自動化可行性驗證」。
諮詢多模態人工智慧(VLM)x人形自主抓取/擷取PoC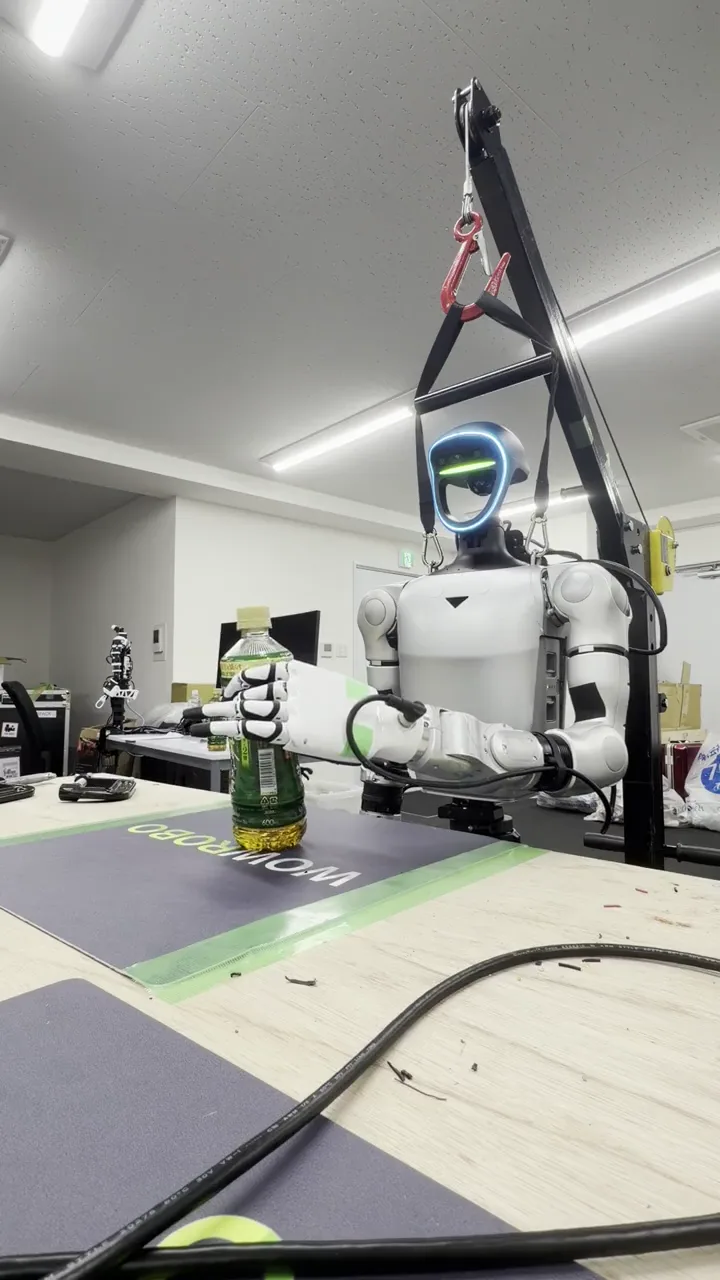
諮詢內容及成果
- 驗證機器人
- 從 Unitree G1(5 指手/夾具配置)、AgiBot G2、OpenArm 雙臂、RealMan 等中選擇。
- AI/識別平臺
- 使用最新的 VLM(例如 Gemini 4 Argon + 逆向運動學 (IK)/技能控製或 VLA 策略)進行視覺識別/空間推理
- 目標任務範例
- 識別飲料瓶、樹脂零件、盒子、工具等,抓取它們,保持它們直立,運送它們,並將它們放置在指定托盤中。
- 示範步驟
- ① 在湯島實驗室使用物體樣本進行抓取測試 ② 對位置變化和光照變化的抵抗力評估 ③ 局部環境和下一階段的設計(資料收集、專門學習)
- 可交付成果
- 實機驗證視訊、成功率、週期時間、故障因素分析報告、全面實施的技術要求定義
- 價格
- 根據物件類型、用途 機器人、驗證週期和地點進行單獨估算
推進方式
我們會向您詢問目前的情況、目標飛機、現場條件和期望的時間,然後在同意實施範圍和前提條件後開始工作。可交付成果和價格將在單獨的報價中指定。
透過我們自己實驗室驗證的「視覺 → 行為轉換」架構,大大縮短 PoC 啟動時間
01 相容固定座標程序無法處理的“放置變化”
在傳統的示教控制中,如果物體僅移動幾釐米,就會錯過擺動,但透過 VLM 配合,每次都能從攝影機影像中推斷出物體的 3D 位置和抓取方式。您可以驗證即使再次放置對象,該對像也會跟隨並重新抓取。
02 在收集大量資料之前判斷是否可以作為硬體來掌握的最快方法
在從一開始就投資收集數千集模仿學習數據之前,您可以使用 VLM + 技能控制來確定機器人當前的觸及範圍、抓取力和攝影機視角是否可以以較小的成本和短時間內處理該零件。
03 從VLM推理無縫過渡到專用VLA(π0.5/GR00T/ACT等)
使用VLM透過零樣本/小樣本驗證確認流程的可行性後,使用相同的實際機器環境收集遠端操作數據,並將流程逐步升級為高速離線運行的專用VLA模型和模仿學習策略。
NVIDIA GEAR Sonic × Unitree G1:實機運作驗證
我們在 Unitree G1 實機上執行了 NVIDIA GEAR Sonic,並確認其運作情況。以下影片展示了驗證過程。
Gemini 4 Argon × Unitree G1:將視覺轉化為行動的自主抓取演示
我們使用Gemini 4 Argon進行了實際機器測試,其中Unitree G1抓取並舉起塑膠瓶。不使用硬編碼運動; AI直接將相機的視覺訊息轉化為動作。
即使你改變了物體的位置並再次放置它,人工智慧也會從視覺上了解情況並產生抓取動作。我們也接受使用Unitree G1實施實體AI/VLA以及針對目標業務量身定製的PoC/演示實驗的合約開發。
常見問題
我可以透過多模態 AI (VLM) x 人形自主抓取/拾取 PoC 請求什麼?
這是一項實際的PoC服務,結合了Gemini 4 Argon和Unitree G1(5指手配置)等最新的多模態AI(VLM / VLA)和雙臂機器人,從攝影機影像中識別物體的位置、姿勢和周圍環境,並自主抓取和放置(拾取和放置)。即使每次物體重新定位、重新定位,AI也會根據視覺判斷產生抓取動作,使得在收集數百到數千次模仿學習的資料之前,可以快速進行「一步自動化可行性驗證」。具體工作範圍將在開始工作前確認並商定,包括機器人、場地和期望的交付成果。
多模態人工智慧(VLM)x人形自主抓取/拾取PoC的成本與交付範圍如何決定?
我們將確認目標飛機、機器數量、實施地點和所需的交付成果,並提供可用性、工作範圍、完成條件和成本的單獨估計。
您能否將自己的零件和產品樣品送到實驗室,看看是否可以透過Unitree G1等來掌握?
是的。事先確認物體的尺寸、重量、材質(有無破損或漏液)後,請將樣品發送至位於東京湯島的EmplifAI實驗室,我們將使用我們的Unitree G1或雙臂機進行抓握測試,並報告影片和評估數據。
多模態AI(VLM)×人形自主抓取/拾取PoC諮詢
請告知我們目標飛機、位置、您想要解決的問題以及期望的時間。我們將通知您實施細節和估算。
諮詢多模態人工智慧(VLM)x人形自主抓取/擷取PoC