
EmplifAI開發了“OpenShell”,一種透過臉部表情與人互動的雙臂移動人形機器人
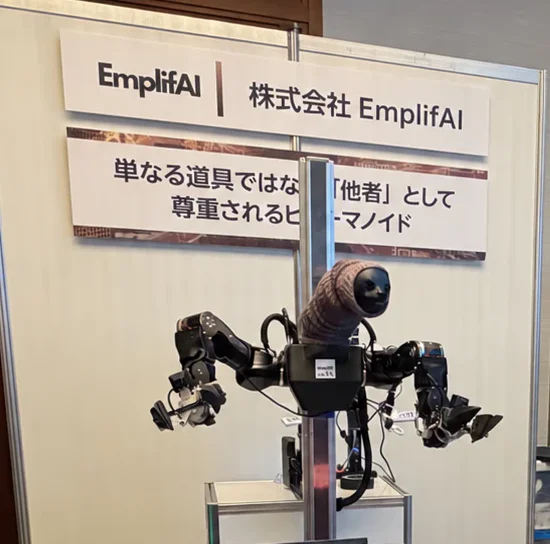
EmplifAI Co., Ltd.(總部:東京都文京區,總裁:Hiroyuki Osone)開發了一種名為“OpenShell”的人形機器人,它將雙臂工作和車輪運動與面部和聲音交流相結合。
該機器人是人工智慧機器人協會(AIRoA)向NEDO(新能源產業技術綜合開發機構)委託舉辦的「國內通用機器人開發大賽」提出的機器人。
它在頭部、手臂、抓手和手推車上總共配備了 28 個軸,支援實體 AI 和人際互動的研究和開發。我們以開源硬體為基礎,作為可以擴展身體和智力以適應研究目的的平臺,接受購買、共同開發和訪談等諮詢。
發展背景:既研究工作能力,也研究如何與人互動
與人類在同一空間工作的機器人不僅要能夠搬運和操縱物體,而且要能夠輕鬆理解它們的動作和意圖。 OpenShell是基於「有臉與人打交道」的概念而發展出來的,既考驗工作能力,也考驗溝通能力。
OpenShell的主要特點
1.頭部透過臉部表情和臉部朝向傳達意圖
頭部採用樹懶圖案,共配備 4 個軸:水平旋轉/俯仰、嘴角和唇形同步。您可以研究人類和機器人如何交互,例如面部方向、面部表情、透過語音進行的注意力方向以及運動啟動的指示。頭部設計由藝術家 藤堂孝行 設計。
頭部可更換、擴展,配備立體攝影機。它支援透過 VR 眼鏡和 3D 顯示器進行立體觀看,並且可以根據您的需求自訂相機、顯示器和臉部表情機制。臉部表情和意圖表達是獨立於安全功能的HMI(人機介面)。
2、共28軸,雙臂結合,全方位運動。
OpenArm 01 用於手臂,TidyBot++ 用於手推車。連接手臂,使肘部位於前面,從而更容易在前面工作。你可以用一隻手握住2L的塑膠瓶。
- 頭部:4軸(水平旋轉/俯仰、嘴角、唇形同步)
- 手臂:7軸×2=14軸
- 夾具:1軸 x 2 = 2軸
- 手推車:8軸(4輪x 2軸用於轉向和輪驅動)
- 總計:28 軸
小車有 8 個驅動軸,可實現 3 個自由度移動:前後、左右和轉向。如果選配3D LiDAR,還可以支援自主移動。可用於雙臂操作與運動結合的研究。
3.使用力回饋和VR進行遠端控制
與 雙向控制主控臂 的 力回饋 相容。可以使用降低機器人相對於操作的運動放大率的精確模式來驗證詳細工作。它還支援使用 VR 控制器進行操作。
4.可擴展的研發平臺,相容ROS 2和LeRobot
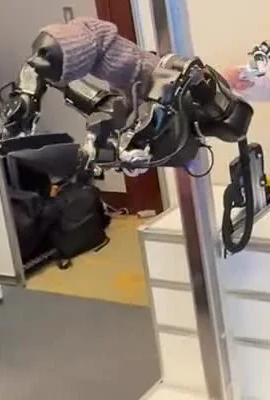
它與 ROS 2 / SDK / LeRobot 相容,並具有允許您連接自己的 VLA、模仿學習、強化學習 (RL) 和各種感測器的配置。您可以更換或添加頭部、手部和人工智慧,並根據您的研究主題驗證控制和硬體。
將工作和互動數據轉移到進一步學習
透過遠端控制的工作簡報和視覺、行為、對話和非語言訊息的同步記錄,我們不僅要研究動作,還要研究意圖的呈現和反應。收集的數據將用於評估、學習和提高工作能力和人際互動,支持涉及人與人協作的實體人工智慧研究。
未來展望
EmplifAI將逐步開放公開的ROS 2軟體包和接口,並與研究社群合作完善和擴展OpenShell。透過與研究機構和公司的共同開發,我們的目標是創建一個平臺,可以對身體、智力和人的互動方式進行綜合研究。
產品資訊/查詢
如果您正在考慮引入、研究使用、共同開發或報告,請告知我們目的、所需配置和時間表。