
多模态人工智能(VLM)×人形自主抓取/拾取PoC人工智能不依赖硬编码的轨迹,而是从摄像头的视觉信息中理解和掌握情况。
这是一项实际的PoC服务,结合了Gemini 4 Argon和Unitree G1(5指手配置)等最新的多模态AI(VLM / VLA)和双臂机器人,从摄像机图像中识别物体的位置、姿势和周围环境,并自主抓取和放置(拾取和放置)。即使每次物体重新定位、重新定位,AI也会根据视觉判断生成抓取动作,使得在收集数百到数千次模仿学习的数据之前,可以快速进行“一步自动化可行性验证”。
咨询多模态人工智能(VLM)x人形自主抓取/拾取PoC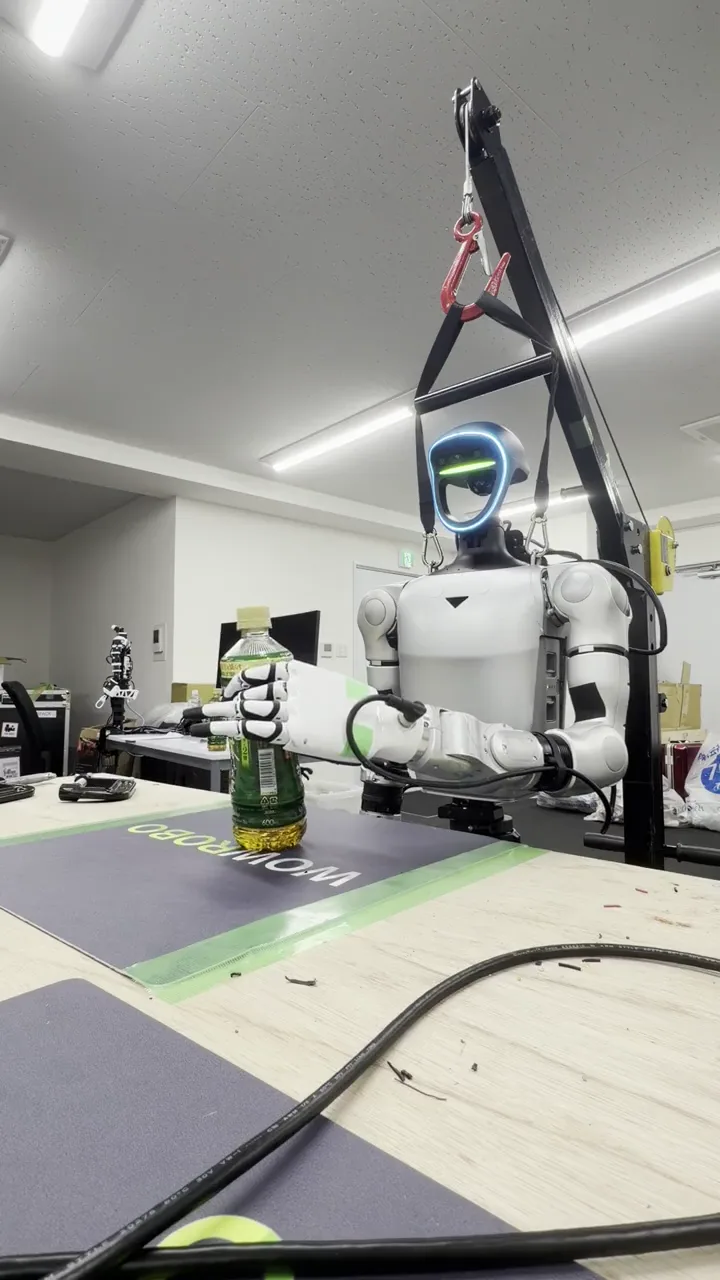
咨询内容及成果
- 验证机器人
- 从 Unitree G1(5 指手/夹具配置)、AgiBot G2、OpenArm 双臂、RealMan 等中选择。
- AI/识别平台
- 使用最新的 VLM(例如 Gemini 4 Argon + 逆向运动学 (IK)/技能控制或 VLA 策略)进行视觉识别/空间推理
- 目标任务示例
- 识别饮料瓶、树脂零件、盒子、工具等,抓取它们,保持它们直立,运输它们,并将它们放置在指定托盘中。
- 示范步骤
- ① 在汤岛实验室使用物体样本进行抓取测试 ② 对位置变化和光照变化的抵抗力评估 ③ 局部环境和下一阶段的设计(数据收集、专门学习)
- 可交付成果
- 实机验证视频、成功率、周期时间、故障因素分析报告、全面实施的技术要求定义
- 价格
- 根据对象类型、用途 机器人、验证周期和地点进行单独估算
推进方式
我们会向您询问目前的情况、目标飞机、现场条件和期望的时间,然后在同意实施范围和前提条件后开始工作。可交付成果和价格将在单独的报价中指定。
通过我们自己实验室验证的“视觉 → 行为转换”架构,大大缩短 PoC 启动时间
01 兼容固定坐标程序无法处理的“放置变化”
在传统的示教控制中,如果物体仅移动几厘米,就会错过摆动,但通过 VLM 配合,每次都能从摄像机图像中推断出物体的 3D 位置和抓取方式。您可以验证即使再次放置对象,该对象也会跟随并重新抓取。
02 在收集大量数据之前判断是否可以作为硬件来掌握的最快方法
在从一开始就投资收集数千集模仿学习数据之前,您可以使用 VLM + 技能控制来确定机器人当前的触及范围、抓取力和摄像头视角是否可以以较小的成本和短时间内处理该零件。
03 从VLM推理无缝过渡到专用VLA(π0.5/GR00T/ACT等)
使用VLM通过零样本/小样本验证确认该过程的可行性后,使用相同的实际机器环境收集远程操作数据,并将该过程逐步升级为高速离线运行的专用VLA模型和模仿学习策略。
NVIDIA GEAR Sonic × Unitree G1:实机运行验证
我们在 Unitree G1 实机上运行了 NVIDIA GEAR Sonic,并验证了其运行情况。以下视频展示了验证过程。
Gemini 4 Argon × Unitree G1:将视觉转化为行动的自主抓取演示
我们使用Gemini 4 Argon进行了实际机器测试,其中Unitree G1抓取并举起塑料瓶。不使用硬编码运动; AI直接将相机的视觉信息转化为动作。
即使你改变了物体的位置并再次放置它,人工智能也会从视觉上了解情况并产生抓取动作。我们还接受使用Unitree G1实施物理AI/VLA以及针对目标业务量身定制的PoC/演示实验的合同开发。
常见问题
我可以通过多模态 AI (VLM) x 人形自主抓取/拾取 PoC 请求什么?
这是一项实际的PoC服务,结合了Gemini 4 Argon和Unitree G1(5指手配置)等最新的多模态AI(VLM / VLA)和双臂机器人,从摄像机图像中识别物体的位置、姿势和周围环境,并自主抓取和放置(拾取和放置)。即使每次物体重新定位、重新定位,AI也会根据视觉判断生成抓取动作,使得在收集数百到数千次模仿学习的数据之前,可以快速进行“一步自动化可行性验证”。具体工作范围将在开始工作前确认并商定,包括机器人、场地和期望的交付成果。
多模态人工智能(VLM)x人形自主抓取/拾取PoC的成本和交付范围如何确定?
我们将确认目标飞机、机器数量、实施地点和所需的交付成果,并提供可用性、工作范围、完成条件和成本的单独估计。
您能否将自己的零件和产品样品发送到实验室,看看是否可以通过Unitree G1等来掌握?
是的。事先确认物体的尺寸、重量、材质(有无破损或漏液)后,请将样品发送至位于东京汤岛的EmplifAI实验室,我们将使用我们的Unitree G1或双臂机进行抓握测试,并报告视频和评估数据。
多模态AI(VLM)×人形自主抓取/拾取PoC咨询
请告知我们目标飞机、位置、您想要解决的问题以及期望的时间。我们将通知您实施细节和估算。
咨询多模态人工智能(VLM)x人形自主抓取/拾取PoC